
프로세스 재시작 금지(Process Restart Inhibit, PRI)
이 정보는 CompactLogix 5380P, ControlLogix 5580P 및 ControlLogix 5590P 컨트롤러에 적용됩니다.
큰 모터의 반복적인 시동을 방지하려면 큰 모터(PRI) 명령어에 프로세스 재시작 금지(PRI) 명령어를 사용하십시오. 큰 모터의 높은 시작 전류는 가열을 유발합니다. 짧은 기간 동안 계속 시작 또는 시작 시도가 모터 권선과 과열되고 모터를 손상시킵니다.
PRI 명령어는 재시작에 대한 규칙 기반 상태 모델을 제공합니다. 이 명령어를 사용하여 가열을 모델링하거나 모니터링하고 센서 기반 모터 모니터링 장치를 교체하지 마세요. 이 명령어를 사용하여 모터의 과열을 방지합니다.
사용 가능한 언어
래더 다이어그램
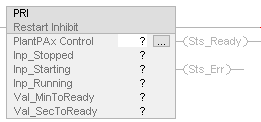
함수 블록 다이어그램

구조화된 텍스트
PRI (PRI tag);
피연산자
중요:
냉각 또는 핫 타이머 중 하나가 0으로 설정된 경우 예기치 않은 작동이 발생할 수 있습니다.
구성 피연산자
피연산자 | 유형 | 형식 | 설명 |
|---|---|---|---|
PlantPAx Control | P_RESTART_INHIBIT | 태그 | PRI 구조 |
P_RESTART_INHIBIT_INPUT 구조
공개 구성원은 프로그래밍 방식으로 액세스할 수 있는 표준(표시) 태그 구성원입니다. 비공개(숨겨진) 구성원은 HMI 페이스 플레이트에서 사용되며 프로그래밍 방식으로 액세스할 수 없습니다. 비공개 구성원은 공개 구성원 다음의 별도의 테이블에 나열됩니다.
공개 입력 구성원 | 데이터 유형 | 설명 |
|---|---|---|
EnableIn | BOOL | 활성화 입력 - 시스템 정의 매개 변수 기본값은 참입니다. |
Inp_Stopped | BOOL | 1 = 장비가 중지된 것으로 확인됨. 기본값은 거짓입니다. |
Inp_Starting | BOOL | 1 = 장비가 시작 중으로 확인됨(시작 시도를 나타냄). 기본값은 거짓입니다. |
Inp_Running | BOOL | 1 = 장비가 실행 중으로 확인됨. 기본값은 참입니다. |
Cfg_ThreeColdStarts | REAL | 냉각 상태일 때 3회 시작이 허용되는 시간(시간). 기본값은 0.5입니다. |
Cfg_FirstFailCold | REAL | 첫 번째 시작 실패 후 시작 준비가 될 때까지 콜드 모터가 대기하는 시간(시간). 기본값은 0.5입니다. |
Cfg_SubseqFailCold | REAL | 두 번째와 후속 시작 실패 후 준비가 될 때까지 콜드 모터가 대기하는 시간(시간). 기본값은 4.0입니다. |
Cfg_FirstFailHot | REAL | 첫 번째 시작 실패 후 시작 준비가 될 때까지 핫 모터가 대기하는 시간(시간). 기본값은 0.5입니다. |
Cfg_SubseqFailHot | REAL | 두 번째와 후속 시작 실패 후 준비가 될 때까지 핫 모터가 대기하는 시간(시간). 기본값은 4.0입니다. |
Cfg_HotRestartOK | REAL | 중지 후 즉시 재시작할 수 있도록 핫 모터가 실행되는 시간(시간). 기본값은 1.0입니다. |
Cfg_RestartHot | REAL | 핫 재시작 정상 시간 전에 중지된 경우 중지 후 핫 모터가 대기하는 시간(시간). 기본값은 1.0입니다. |
Cfg_HotToCold | REAL | 중지된 핫 모터가 냉각되는 시간(시간). 기본값은 16.0입니다. |
Inp_InitializeReq | BOOL | 1 = 명령어를 초기화하도록 요청합니다. 명령어는 명령어 최초 실행에서 정상적으로 초기화됩니다. 재초기화가 필요한 경우 이 요청을 사용합니다. 명령어에 의해 이 피연산자가 자동으로 지워집니다. 기본값은 참입니다. |
공개 출력 구성원 | 데이터 유형 | 설명 |
|---|---|---|
EnableOut | BOOL | 활성화 출력 - 시스템 정의 매개 변수 |
Val_MinToReady | DINT | 시작 준비 전에 금지된 시간(분)(mmm:ss 카운트다운으로 표시). |
Val_SecToReady | DINT | 시작 준비 전에 금지된 시간(초)(mmm:ss 카운트다운으로 표시). |
Sts_bFdbk | SINT | 장치 피드백: 0 = 없음/다중/알 수 없음, 1 = 중지됨, 2 = 시작 중, 3 = 실행 중. |
Sts_State | SINT | HMI에서 상태 다이어그램을 강조 표시하기 위한 상태 번호입니다. 참조 매뉴얼의 명령어 도움말 또는 상태 다이어그램을 참조하십시오. |
Sts_Ready | BOOL | 장비 시작 허용: 1 = 시작 준비 완료, 0 = 준비 안 됨, 시작 금지. |
Sts_Err | BOOL | 1 = 구성 오류: 유효하지 않은 시간입니다. 유효값 = 0.0~596.52시간. |
Sts_Initialized | BOOL | 1 = 명령어가 초기화됩니다. Inp_InitializeReq를 사용하여 다시 초기화합니다. |
연산
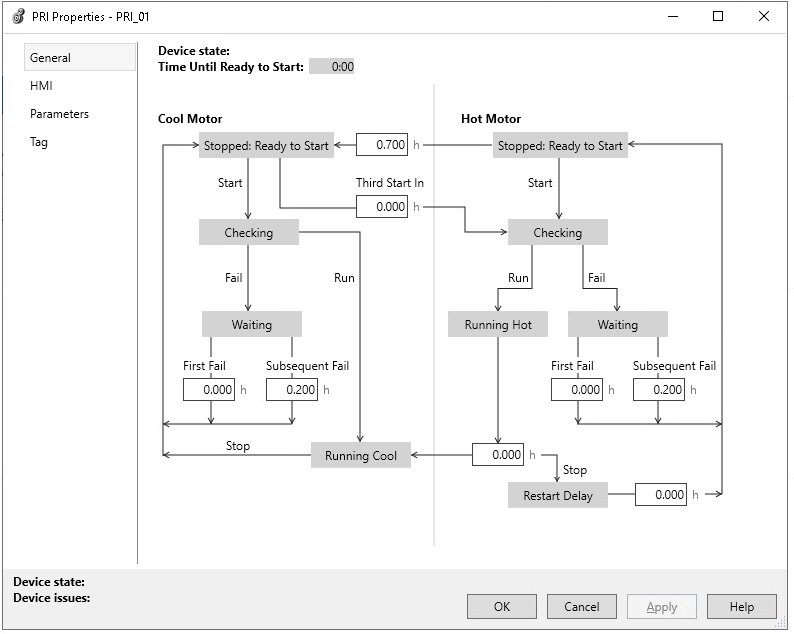
PRI 명령어는 다음 기능을 제공합니다.
- 재시작에 대한 규칙 기반 상태 모델을 제공하며 모터 가열을 모델링하거나 모니터링하지 않습니다.
- 준비 상태 이전의 시간을 표시합니다. 시간은 분 및 초 단위로 표시되며 구성할 수 있습니다. 또한 준비 상태는 시간과 독립적으로 표시됩니다.
- 준비 상태는 콜드 시작 준비 시간(첫 번째 시작)과 핫 시작 준비 시간에 의해 결정됩니다.
- 콜드 시작 준비 시간은 콜드 첫 번째 실패 시간과 콜드 후속 실패 시간에 의해 결정됩니다.
- 핫 시작 준비 시간은 핫 첫 번째 실패 시간, 콜드 후속 실패 시간 및 핫 재시작 지연 시간에 의해 결정됩니다.
HMI용 문자열 구성
HMI 페이스플레이트 및
Logix Designer
구성 대화 상자를 위한 문자열을 구성합니다. 문자열은 태그 항목의 확장 속성으로 설정됩니다. Logix Designer
응용 프로그램에서만 문자열을 구성합니다.- 설명
- 그래픽 기호 레이블
- HMI 페이스 플레이트 호출용 디스플레이 라이브러리
- 명령어 이름
- 영역 이름
- URL 링크
구현
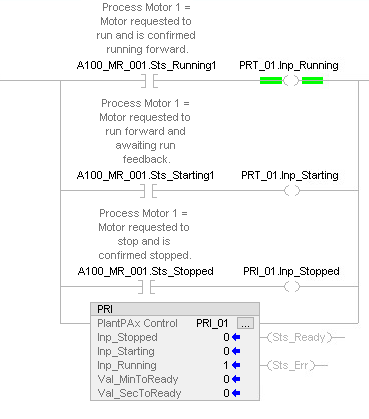
이 그림은 별도의 분기에서 입력 조건이 Inp_Running, Inp_Starting 및 Inp_Stopped에 매핑된 일반적인 구현을 보여줍니다.
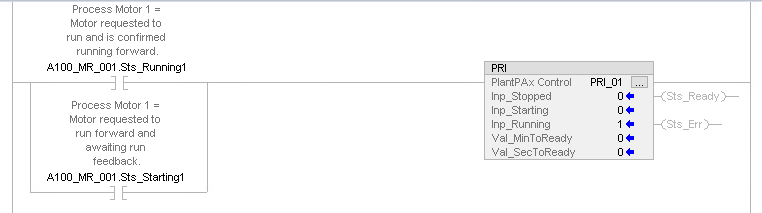
다음 그림은 렁-입력-조건을 사용하여 PRI 명령어에 매핑된 입력 조건의 구현을 보여줍니다. 렁-입력-조건이 거짓일 때(EnableIn이 거짓) 명령어는 정상적으로 실행됩니다. 렁-입력-조건 매핑 방법을 사용하려면 Inp_Running 기본값인 1로 설정합니다.
PRI 명령어 모니터링
모니터링을 위해 프로세스 객체의 PlantPAx 라이브러리에서 작업자 페이스 플레이트를 사용합니다.
연산 상태 플래그에 영향
아니요.
주 폴트/부 폴트
이 명령어에만 해당되는 것은 없습니다. 배열 인덱스 폴트의 경우 배열을 통한 인덱스를 참조하세요.
실행
래더 다이어그램
조건/상태 | 수행한 작업 |
|---|---|
사전 스캔 | 렁-출력-조건이 거짓으로 해제됩니다. |
명령어 최초 실행 | 명령어는 정상 실행됩니다. |
렁-입력-조건이 거짓임 | 렁-출력-조건을 렁-입력-조건으로 설정합니다. |
렁-입력-조건이 참임 | 렁-출력-조건을 렁-입력-조건으로 설정합니다. 명령어가 실행됩니다. |
사후 스캔 | 렁-출력-조건이 거짓으로 해제됩니다. |
함수 블록 다이어그램
조건/상태 | 수행한 작업 |
|---|---|
사전 스캔 | EnableOut이 거짓으로 해제됩니다. |
명령어 최초 실행 | 래더 다이어그램 표의 명령어 첫 번째 실행 명령어를 참조하십시오. |
명령어 최초 스캔 | 함수 블록 다이어그램 표에서 명령어 최초 실행을 참조하십시오. |
EnableIn이 거짓임 | EnableOut이 거짓으로 해제됩니다. |
EnableIn이 참임 | EnableOut이 참으로 설정됩니다. 명령어가 실행됩니다. |
사후 스캔 | EnableIn 및 EnableOut 비트가 거짓으로 해제됩니다. |
구조화된 텍스트
구조화된 텍스트에서 정상 스캔 중에 EnableIn은 항상 참입니다. 따라서 명령어가 로직에서 활성화한 컨트롤 경로에 있는 경우 해당 명령어가 실행됩니다.
조건/상태 | 수행한 작업 |
|---|---|
사전 스캔 | 함수 블록 다이어그램 표의 사전 스캔을 참조하십시오. |
명령어 최초 실행 | 함수 블록 다이어그램 표에서 명령어 최초 실행을 참조하십시오. |
EnableIn이 참임 | 함수 블록 다이어그램 표의 EnableIn이 참인 경우를 참조하십시오. |
사후 스캔 | 함수 블록 다이어그램 표에서 사후 스캔을 참조하십시오. |
예
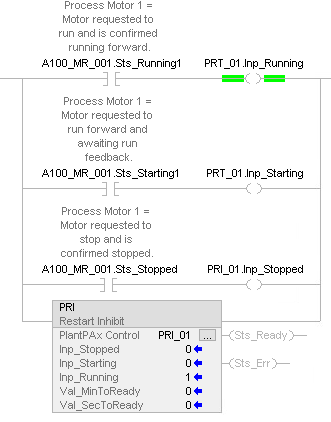
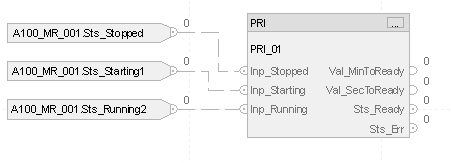
이 예에서 태그 A100_MR_001 PRI 명령어로 모니터링되는 모터 값입니다.
Inp_Running이 모터에 대한 P_Motor 명령어 인스턴스의 Sts_Running 출력에서 오는 모터 실행 중 상태 태그(A100_MR_001.Sts_Running)(A100_MR_001)에 연결됩니다. Inp_Starting은 이 모터(A100_MR_001)에 대한 P_Motor 명령어 인스턴스의 Sts_Starting 출력에서 오는 모터 시작 중 상태 태그(A100_MR_001.Sts_Starting)에 연결됩니다. Inp_Stopped 이 모터에 대한 P_Motor 명령어 인스턴스의 Sts_Stopped 출력에서 오는 모터 정지됨 상태 태그(A100_MR_001.Sts_Stopped)(A100_MR_001)에 연결됩니다.
마지막으로 PRI_01 모터가 다시 시작할 수 있는지 여부에 따라 적절한 지연 및 실행 횟수와 함께 A100_MR_001 상태를 나타내는 출력 태그입니다.
래더 다이어그램
함수 블록 다이어그램
구조화된 텍스트
PRI_01.Inp_Stopped := A100_MR_001.Sts_Stopped;
PRI_01.Inp_Starting := A100_MR_001.Sts_Stopped;
PRI_01.Inp_Running := A100_MR_001.Sts_Running;
PRI(PRI_01);
의견을 작성 부탁드립니다.