
프로세스 아날로그 팬아웃(Process Analog Fanout, PFO)
이 정보는 CompactLogix 5380P, ControlLogix 5580P 및 ControlLogix 5590P 컨트롤러에 적용됩니다.
프로세스 아날로그 팬아웃(PFO) 명령어는 하나의 기본 아날로그 출력 신호를 여러 보조 사용자 또는 장치로 보냅니다. 각 2차 출력에는 구성 가능한 게인, 오프셋 및 클램핑 제한이 있습니다.
프로세스 아날로그 팬아웃(Process Analog Fanout, PFO) 명령어:
- 1차 PID 루프 또는 아날로그 출력에서 입력 컨트롤 변수(controlled variable, CV)를 수신합니다.
- 변화율 제한을 입력 신호에 적용합니다.
- 최대 8개의 보조 장치의 출력을 계산합니다. 각 2차 출력에는 속도 제한 1차 입력으로부터의 자체 비율(기울기)과 오프셋(기점)이 있습니다. 비율 및 오프셋은 구성된 값입니다.
- 각 출력(2차) CV에 최소 및 최대 클램핑 제한을 적용합니다.
- 요청 비트 및 2차에서 요청된 값을 기반으로 각 2차 CV 출력의 초기화를 제공합니다. 특정 출력 CV가 초기화에서 나오는 경우 구성된 테이크업 속도를 사용하여 초기화 값에서 계산된 값으로 램핑됩니다.
- 모든 2차가 초기화를 요청한 경우 1차의 초기화를 제공합니다. 1차로 전송된 초기화 값은 CV1 게인과 오프셋을 고려하여 CV1(출력 1)이 요청한 초기화 값을 기준으로 고정, 구성된 값 또는 계산된 값일 수 있습니다. 따라서 CV1이 우선 순위 출력입니다.
사용 가능한 언어
래더 다이어그램
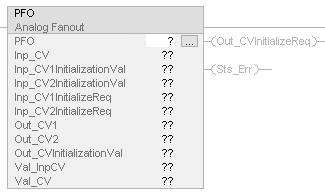
함수 블록 다이어그램
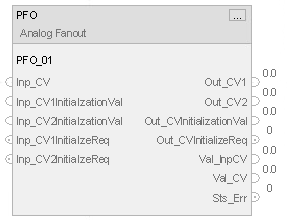
구조화된 텍스트
PFO(PFO 태그);
피연산자
중요:
다음과 같은 경우 작업 시 예외가 발생할 수 있습니다.
- 출력 태그 피연산자가 덮어써집니다.
- 구조 피연산자의 구성원이 덮어써집니다.
- 지정된 경우를 제외하고 여러 명령어에서 구조 피연산자를 공유합니다.
명령어 내에서 숫자 데이터 유형을 혼합하기 위한 데이터 변환 규칙이 있습니다. 데이터 변환 항목을 참조하십시오.
구성 피연산자
피연산자 | 유형 | 형식 | 설명 |
|---|---|---|---|
PlantPAx Control | P_ANALOG_FANOUT | 태그 | 명령어의 적절한 연산에 필요한 데이터 구조. |
P_ANALOG_FANOUT 구조
공개 구성원은 프로그래밍 방식으로 액세스할 수 있는 표준(표시) 태그 구성원입니다. 비공개의 숨겨진 구성원은 HMI 페이스 플레이트에서 사용되며 프로그래밍 방식으로 액세스할 수 없습니다. 비공개 구성원은 공개 구성원 다음의 별도의 테이블에 나열됩니다.
공개 입력 구성원 | 데이터 유형 | 설명 |
|---|---|---|
EnableIn | BOOL | 활성화 입력. 래더 다이어그램: 렁 상태에 해당합니다. 기본값은 참입니다. |
Inp_InitializeReq | BOOL | 1 = 명령어를 초기화하도록 요청합니다. 명령어는 명령어 최초 실행에서 정상적으로 초기화됩니다. 재초기화가 필요한 경우 이 요청을 사용합니다. 명령어에 의해 이 피연산자가 자동으로 지워집니다. 기본값은 참입니다. |
Inp_CV | REAL | 업스트림 블록의 출력에서 입력 CV(엔지니어링 단위). 기본값은 0.0입니다. |
Inp_CV1InitializationVal | REAL | 다운스트림 블록 #1(출력 1 엔지니어링 단위)의 초기화 값. 유효값 = 모든 부동 소수점 수. 기본값은 0.0입니다. |
Inp_CV2InitializationVal | REAL | 다운스트림 블록 #2(출력 2 엔지니어링 단위)의 초기화 값. 유효값 = 모든 부동 소수점 수. 기본값은 0.0입니다. |
Inp_CV3InitializationVal | REAL | 다운스트림 블록 #3(출력 3 엔지니어링 단위)의 초기화 값. 유효값 = 모든 부동 소수점 수. 기본값은 0.0입니다. |
Inp_CV4InitializationVal | REAL | 다운스트림 블록 #4(출력 4 엔지니어링 단위)의 초기화 값. 유효값 = 모든 부동 소수점 수. 기본값은 0.0입니다. |
Inp_CV5InitializationVal | REAL | 다운스트림 블록 #5(출력 5 엔지니어링 단위)의 초기화 값. 유효값 = 모든 부동 소수점 수. 기본값은 0.0입니다. |
Inp_CV6InitializationVal | REAL | 다운스트림 블록 #6(출력 6 엔지니어링 단위)의 초기화 값. 유효값 = 모든 부동 소수점 수. 기본값은 0.0입니다. |
Inp_CV7InitializationVal | REAL | 다운스트림 블록 #7(출력 7 엔지니어링 단위)의 초기화 값. 유효값 = 모든 부동 소수점 수. 기본값은 0.0입니다. |
Inp_CV8InitializationVal | REAL | 다운스트림 블록 #8(출력 8 엔지니어링 단위)의 초기화 값. 유효값 = 모든 부동 소수점 수. 기본값은 0.0입니다. |
Inp_CV1InitializeReq | BOOL | 다운스트림 블록 #1 1의 초기화 요청 = Out_CV1을 Inp_CV1InitializationVal로 설정합니다. 기본값은 거짓입니다. |
Inp_CV2InitializeReq | BOOL | 다운스트림 블록 #2의 초기화 요청 1 = Out_CV2를 Inp_CV2InitializationVal로 설정. 기본값은 거짓입니다. |
Inp_CV3InitializeReq | BOOL | 다운스트림 블록 #3의 초기화 요청 1 = Out_CV3을 Inp_CV3InitializationVal로 설정합니다. 기본값은 거짓입니다. |
Inp_CV4InitializeReq | BOOL | 다운스트림 블록 #4의 초기화 요청 1 = Out_CV4를 Inp_CV4InitializationVal로 설정. 기본값은 거짓입니다. |
Inp_CV5InitializeReq | BOOL | 다운스트림 블록 #5의 초기화 요청 1 = Out_CV5를 Inp_CV5InitializationVal로 설정. 기본값은 거짓입니다. |
Inp_CV6InitializeReq | BOOL | 다운스트림 블록 #6의 초기화 요청 1 = Out_CV6을 Inp_CV6InitializationVal로 설정. 기본값은 거짓입니다. |
Inp_CV7InitializeReq | BOOL | 다운스트림 블록 #7의 초기화 요청 1 = Out_CV7을 Inp_CV7InitializationVal로 설정. 기본값은 거짓입니다. |
Inp_CV8InitializeReq | BOOL | 다운스트림 블록 #8의 초기화 요청 1 = Out_CV8을 Inp_CV8InitializationVal로 설정. 기본값은 거짓입니다. |
Cfg_HasCV2 | BOOL | 1 = 출력 CV #2가 연결되었습니다. 기본값은 참입니다. |
Cfg_HasCV3 | BOOL | 1 = 출력 CV #3이 연결되었습니다. 기본값은 거짓입니다. |
Cfg_HasCV4 | BOOL | 1 = 출력 CV #4가 연결되었습니다. 기본값은 거짓입니다. |
Cfg_HasCV5 | BOOL | 1 = 출력 CV #5가 연결되었습니다. 기본값은 거짓입니다. |
Cfg_HasCV6 | BOOL | 1 = 출력 CV #6이 연결되었습니다. 기본값은 거짓입니다. |
Cfg_HasCV7 | BOOL | 1 = 출력 CV #7이 연결되었습니다. 기본값은 거짓입니다. |
Cfg_HasCV8 | BOOL | 1 = 출력 CV #8이 연결되었습니다. 기본값은 거짓입니다. |
Cfg_FixedInitializationVal | REAL | Cfg_UseFixedInitialization = 1일 경우 고정된 초기화 값(Inp_CV 엔지니어링 단위)이 사용됩니다. 유효값 = 모든 부동 소수점 수. 기본값은 0.0입니다. |
Cfg_UseFixedInitialization | BOOL | 1 = Cfg_UseFixedInitialization을 사용하여 1차 초기화, 0 = Inp_CV1InitializationVal을 사용합니다. 기본값은 거짓입니다. |
Cfg_ShedHold | BOOL | 1 = Inf/NaN 입력에 출력을 보유, 0 = Inf/NaN을 복사합니다. 기본값은 거짓입니다. |
Cfg_HasMoreObj | BOOL | 1 = 자세한 정보를 볼 수 있는 객체를 HMI에 알립니다. 기본값은 거짓입니다. |
Cfg_HasCVNav | BOOL | 1 = 연결된 CV 개체에 대한 탐색을 활성화하도록 HMI에 지시합니다. 기본값은 거짓입니다. |
Cfg_HasNav | SINT | 설정 비트는 활성화된 탐색 버튼을 나타냅니다. .0=CV1, .1=CV2, ... .7=CV8. 기본값은 0입니다. |
Cfg_CVEUMin | REAL | 엔지니어링 단위의 입력 CV 최소값(스케일링용). 유효값 = Cfg_CVEUMax와 같지 않은 모든 부동 소수점 수. 기본값은 0.0입니다. |
Cfg_CVEUMax | REAL | 엔지니어링 단위의 입력 CV 최대값(스케일링용). 유효값 = Cfg_CVEUMin과 같지 않은 모든 부동 소수점 수. 기본값은 100.0입니다. |
Cfg_CVLoLim | REAL | 입력 CV 최소값, Lo 클램프(Inp 엔지니어링 단위). 유효값 = Cfg_CVHiLim보다 작거나 같은 모든 부동 소수점 수. 기본값은 0.0입니다. |
Cfg_CVHiLim | REAL | 입력 CV 최대값, Hi 클램프(Inp 엔지니어링 단위). 유효값 = Cfg_CVLoLim보다 크거나 같은 모든 부동 소수점 수. 기본값은 100.0입니다. |
Cfg_CVRoCLim | REAL | 입력 CV 변화율 제한, 증가 또는 감소에 대한 프로그램 설정(Inp 엔지니어링 단위/초). 유효값 = 0.0~최대 양의 부동값. 기본값은 0.0입니다. |
Cfg_CV1Ratio | REAL | CV1 비율에 대한 구성(mx+b의 경우 m). 유효값 = 모든 부동 소수점 수. 기본값은 -2.0입니다. |
Cfg_CV1Offset | REAL | CV1 오프셋에 대한 구성(mx+b의 경우 b). 유효값 = 모든 부동 소수점 수. 기본값은 100.0입니다. |
Cfg_CV1LoLim | REAL | 엔지니어링 단위로 CV #1 최소값을 출력합니다(클램핑용). 유효값 = 모든 부동 소수점 수, Cfg_CV1LoLim<= Cfg_CV1HiLim. 기본값은 0.0입니다. |
Cfg_CV1HiLim | REAL | 엔지니어링 단위로 CV #1 최대값을 출력합니다(클램핑용). 유효값 = 모든 부동 소수점 수, Cfg_CV1HiLim>= Cfg_CV1LoLim. 기본값은 100.0입니다. |
Cfg_CV1TakeupRate | REAL | Inp_CV1InitializeReq = 0 이후에 CV1 편차가 적용되는 속도(엔지니어링 단위/초). 유효값 = 0.0~최대 양의 부동값. 기본값은 1.0입니다. |
Cfg_CV2Ratio | REAL | CV2 비율에 대한 구성(mx+b의 경우 m). 유효값 = 모든 부동 소수점 수. 기본값은 2.0입니다. |
Cfg_CV2Offset | REAL | CV2 오프셋에 대한 구성(mx+b의 경우 b). 유효값 = 모든 부동 소수점 수. 기본값은 -100.0입니다. |
Cfg_CV2LoLim | REAL | 엔지니어링 단위로 CV #2 최소값을 출력합니다(클램핑용). 유효값 = 모든 부동 소수점 수, Cfg_CV2LoLim<= Cfg_CV2HiLim. 기본값은 0.0입니다. |
Cfg_CV2HiLim | REAL | 엔지니어링 단위로 CV #2 최대값을 출력합니다(클램핑용). 유효값 = 모든 부동 소수점 수, Cfg_CV2HiLim>= Cfg_CV2LoLim. 기본값은 100.0입니다. |
Cfg_CV2TakeupRate | REAL | Inp_CV2InitializeReq = 0 이후에 CV2 편차가 적용되는 속도(엔지니어링 단위/초). 유효값 = 0.0~최대 양의 부동값. 기본값은 1.0입니다. |
Cfg_CV3Ratio | REAL | CV3 비율에 대한 구성(mx+b의 경우 m). 유효값 = 모든 부동 소수점 수. 기본값은 1.0입니다. |
Cfg_CV3Offset | REAL | CV3 오프셋에 대한 구성(mx+b의 경우 b). 유효값 = 모든 부동 소수점 수. 기본값은 0.0입니다. |
Cfg_CV3LoLim | REAL | 엔지니어링 단위로 CV #3 최소값을 출력합니다(클램핑용). 유효값 = 모든 부동 소수점 수, Cfg_CV3LoLim<= Cfg_CV3HiLim. 기본값은 0.0입니다. |
Cfg_CV3HiLim | REAL | 엔지니어링 단위로 CV #3 최대값을 출력합니다(클램핑용). 유효값 = 모든 부동 소수점 수, Cfg_CV3HiLim>= Cfg_CV3LoLim. 기본값은 100.0입니다. |
Cfg_CV3TakeupRate | REAL | Inp_CV3InitializeReq = 0 이후에 CV3 편차가 적용되는 속도(엔지니어링 단위/초). 유효값 = 0.0~최대 양의 부동값. 기본값은 1.0입니다. |
Cfg_CV4Ratio | REAL | CV4 비율에 대한 구성(mx+b의 경우 m). 유효값 = 모든 부동 소수점 수. 기본값은 1.0입니다. |
Cfg_CV4Offset | REAL | CV4 오프셋에 대한 구성(mx+b의 경우 b). 유효값 = 모든 부동 소수점 수. 기본값은 0.0입니다. |
Cfg_CV4LoLim | REAL | 엔지니어링 단위로 CV #4 최소값을 출력합니다(클램핑용). 유효값 = 모든 부동 소수점 수, Cfg_CV4LoLim<= Cfg_CV4HiLim. 기본값은 0.0입니다. |
Cfg_CV4HiLim | REAL | 엔지니어링 단위로 CV #4 최대값을 출력합니다(클램핑용). 유효값 = 모든 부동 소수점 수, Cfg_CV4HiLim>= Cfg_CV4LoLim. 기본값은 100.0입니다. |
Cfg_CV4TakeupRate | REAL | Inp_CV4InitializeReq = 0 이후에 CV4 편차가 적용되는 속도(엔지니어링 단위/초). 유효값 = 0.0~최대 양의 부동값. 기본값은 1.0입니다. |
Cfg_CV5Ratio | REAL | CV5 비율에 대한 구성(mx+b의 경우 m). 유효값 = 모든 부동 소수점 수. 기본값은 1.0입니다. |
Cfg_CV5Offset | REAL | CV5 오프셋에 대한 구성(mx+b의 경우 b). 유효값 = 모든 부동 소수점 수. 기본값은 0.0입니다. |
Cfg_CV5LoLim | REAL | 엔지니어링 단위로 CV #5 최소값을 출력합니다(클램핑용). 유효값 = 모든 부동 소수점 수, Cfg_CV5LoLim<= Cfg_CV5HiLim. 기본값은 0.0입니다. |
Cfg_CV5HiLim | REAL | 엔지니어링 단위로 CV #5 최대값을 출력합니다(클램핑용). 유효값 = 모든 부동 소수점 수, Cfg_CV5HiLim>= Cfg_CV5LoLim. 기본값은 100.0입니다. |
Cfg_CV5TakeupRate | REAL | Inp_CV5InitializeReq = 0 이후에 CV5 편차가 적용되는 속도(엔지니어링 단위/초). 유효값 = 0.0~최대 양의 부동값. 기본값은 1.0입니다. |
Cfg_CV6Ratio | REAL | CV6 비율에 대한 구성(mx+b의 경우 m). 유효값 = 모든 부동 소수점 수. 기본값은 1.0입니다. |
Cfg_CV6Offset | REAL | CV6 오프셋에 대한 구성(mx+b의 경우 b). 유효값 = 모든 부동 소수점 수. 기본값은 0.0입니다. |
Cfg_CV6LoLim | REAL | 엔지니어링 단위로 CV #6 최소값을 출력합니다(클램핑용). 유효값 = 모든 부동 소수점 수, Cfg_CV6LoLim<= Cfg_CV6HiLim. 기본값은 0.0입니다. |
Cfg_CV6HiLim | REAL | 엔지니어링 단위로 CV #6 최대값을 출력합니다(클램핑용). 유효값 = 모든 부동 소수점 수, Cfg_CV6HiLim>= Cfg_CV6LoLim. 기본값은 100.0입니다. |
Cfg_CV6TakeupRate | REAL | Inp_CV6InitializeReq = 0 이후에 CV6 편차가 적용되는 속도(엔지니어링 단위/초). 유효값 = 0.0~최대 양의 부동값. 기본값은 1.0입니다. |
Cfg_CV7Ratio | REAL | CV7 비율에 대한 구성(mx+b의 경우 m). 유효값 = 모든 부동 소수점 수. 기본값은 1.0입니다. |
Cfg_CV7Offset | REAL | CV7 오프셋에 대한 구성(mx+b의 경우 b). 유효값 = 모든 부동 소수점 수. 기본값은 0.0입니다. |
Cfg_CV7LoLim | REAL | 엔지니어링 단위로 CV #7 최소값을 출력합니다(클램핑용). 유효값 = 모든 부동 소수점 수, Cfg_CV7LoLim<= Cfg_CV7HiLim. 기본값은 0.0입니다. |
Cfg_CV7HiLim | REAL | 엔지니어링 단위로 CV #7 최대값을 출력합니다(클램핑용). 유효값 = 모든 부동 소수점 수, Cfg_CV7HiLim>= Cfg_CV7LoLim. 기본값은 100.0입니다. |
Cfg_CV7TakeupRate | REAL | Inp_CV7InitializeReq = 0 이후에 CV7 편차가 적용되는 속도(엔지니어링 단위/초). 유효값 = 0.0~최대 양의 부동값. 기본값은 1.0입니다. |
Cfg_CV8Ratio | REAL | CV8 비율에 대한 구성(mx+b의 경우 m). 유효값 = 모든 부동 소수점 수. 기본값은 1.0입니다. |
Cfg_CV8Offset | REAL | CV8 오프셋에 대한 구성(mx+b의 경우 b). 유효값 = 모든 부동 소수점 수. 기본값은 0.0입니다. |
Cfg_CV8LoLim | REAL | 엔지니어링 단위로 CV #8 최소값을 출력합니다(클램핑용). 유효값 = 모든 부동 소수점 수, Cfg_CV8LoLim<= Cfg_CV8HiLim. 기본값은 0.0입니다. |
Cfg_CV8HiLim | REAL | 엔지니어링 단위로 CV #8 최대값을 출력합니다(클램핑용). 유효값 = 모든 부동 소수점 수, Cfg_CV8HiLim>= Cfg_CV8LoLim. 기본값은 100.0입니다. |
Cfg_CV8TakeupRate | REAL | Inp_CV8InitializeReq = 0 이후에 CV8 편차가 적용되는 속도(엔지니어링 단위/초). 유효값 = 0.0~최대 양의 부동값. 기본값은 1.0입니다. |
Cfg_CVDecPlcs | SINT | CV 표시의 소수 자릿수입니다(0...6). 기본값은 0입니다. |
공개 출력 구성원 | 데이터 유형 | 설명 |
|---|---|---|
EnableOut | BOOL | 활성화 출력. 이 출력 상태는 항상 EnableIn 입력 상태를 반영합니다. |
Out_CV1 | REAL | 다운스트림 블록 #1로 출력(출력 1 엔지니어링 단위). |
Out_CV2 | REAL | 다운스트림 블록 #2로 출력(출력 2 엔지니어링 단위). |
Out_CV3 | REAL | 다운스트림 블록 #3로 출력(출력 3 엔지니어링 단위). |
Out_CV4 | REAL | 다운스트림 블록 #4로 출력(출력 4 엔지니어링 단위). |
Out_CV5 | REAL | 다운스트림 블록 #5로 출력(출력 5 엔지니어링 단위). |
Out_CV6 | REAL | 다운스트림 블록 #6로 출력(출력 6 엔지니어링 단위). |
Out_CV7 | REAL | 다운스트림 블록 #7로 출력(출력 7 엔지니어링 단위). |
Out_CV8 | REAL | 다운스트림 블록 #8로 출력(출력 8 엔지니어링 단위). |
Out_CVInitializationVal | REAL | 업스트림 블록에 대한 초기화 값(Inp_CV 엔지니어링 단위). |
Out_CVInitializeReq | BOOL | 업스트림 블록에 대한 초기화 요청(1 = 초기화). |
Val_CVEUMin | REAL | 스케일링 범위 최소값 = 최소(Cfg_CVEUMin, Cfg_CVEUMax). |
Val_CVEUMax | REAL | 스케일링 범위 최대값 = 최대(Cfg_CVEUMin, Cfg_CVEUMax). |
Val_InpCV | REAL | 클램핑되거나 램핑되지 않은 Inp_CV 값(엔지니어링 단위). |
Val_CV | REAL | 클램핑 및 램핑 후의 CV 값(엔지니어링 단위). |
Val_MinCVIn1 | REAL | CV1 출력의 최소값에서 CV를 입력합니다(HMI 사용). |
Val_MaxCVIn1 | REAL | CV1 출력의 최대값에서 CV를 입력합니다(HMI 사용). |
Val_MinCVIn2 | REAL | 최소 CV2 출력의 입력 CV(HMI용). |
Val_MaxCVIn2 | REAL | 최대 CV2 출력의 입력 CV(HMI용). |
Val_MinCVIn3 | REAL | 최소 CV3 출력의 입력 CV(HMI용). |
Val_MaxCVIn3 | REAL | 최대 CV3 출력의 입력 CV(HMI용). |
Val_MinCVIn4 | REAL | 최소 CV4 출력의 입력 CV(HMI용). |
Val_MaxCVIn4 | REAL | 최대 CV4 출력의 입력 CV(HMI용). |
Val_MinCVIn5 | REAL | 최소 CV5 출력의 입력 CV(HMI용). |
Val_MaxCVIn5 | REAL | 최대 CV5 출력의 입력 CV(HMI용). |
Val_MinCVIn6 | REAL | 최소 CV6 출력의 입력 CV(HMI용). |
Val_MaxCVIn6 | REAL | 최대 CV6 출력의 입력 CV(HMI용). |
Val_MinCVIn7 | REAL | 최소 CV7 출력의 입력 CV(HMI용). |
Val_MaxCVIn7 | REAL | 최대 CV7 출력의 입력 CV(HMI용). |
Val_MinCVIn8 | REAL | 최소 CV8 출력의 입력 CV(HMI용). |
Val_MaxCVIn8 | REAL | 최대 CV8 출력의 입력 CV(HMI용). |
Sts_Initialized | BOOL | 1 = 명령어가 초기화됩니다. Inp_InitializeReq를 사용하여 다시 초기화합니다. |
Sts_CVInfNaN | BOOL | 1 = Inp_CV가 무한이거나 숫자가 아닙니다(1.$, 1.#NaN). |
Sts_CVLimited | BOOL | 1 = 구성된 최대값/최소값에서 출력 CV가 클램핑됩니다. |
Sts_CV1InitializationInfNaN | BOOL | 1 = Inp_CV1InitializationVal이 무한이거나 숫자가 아닙니다(1.$, 1.#NaN). |
Sts_CV1Limited | BOOL | 1 = 구성된 최대값/최소값에서 출력 CV1이 클램핑됩니다. |
Sts_CV2InitializationInfNaN | BOOL | 1 = Inp_CV2InitializationVal이 무한이거나 숫자가 아닙니다(1.$, 1.#NaN). |
Sts_CV2Limited | BOOL | 1 = 구성된 최대값/최소값에서 출력 CV2가 클램핑됩니다. |
Sts_CV3InitializationInfNaN | BOOL | 1 = Inp_CV3InitializationVal이 무한이거나 숫자가 아닙니다(1.$, 1.#NaN). |
Sts_CV3Limited | BOOL | 1 = 구성된 최대값/최소값에서 출력 CV3이 클램핑됩니다. |
Sts_CV4InitializationInfNaN | BOOL | 1 = Inp_CV4InitializationVal이 무한이거나 숫자가 아닙니다(1.$, 1.#NaN). |
Sts_CV4Limited | BOOL | 1 = 구성된 최대값/최소값에서 출력 CV4가 클램핑됩니다. |
Sts_CV5InitializationInfNaN | BOOL | 1 = Inp_CV5InitializationVal이 무한이거나 숫자가 아닙니다(1.$, 1.#NaN). |
Sts_CV5Limited | BOOL | 1 = 구성된 최대값/최소값에서 출력 CV5가 클램핑됩니다. |
Sts_CV6InitializationInfNaN | BOOL | 1 = Inp_CV6InitializationVal이 무한이거나 숫자가 아닙니다(1.$, 1.#NaN). |
Sts_CV6Limited | BOOL | 1 = 구성된 최대값/최소값에서 출력 CV6이 클램핑됩니다. |
Sts_CV7InitializationInfNaN | BOOL | 1 = Inp_CV7InitializationVal이 무한이거나 숫자가 아닙니다(1.$, 1.#NaN). |
Sts_CV7Limited | BOOL | 1 = 구성된 최대값/최소값에서 출력 CV7이 클램핑됩니다. |
Sts_CV8InitializationInfNaN | BOOL | 1 = Inp_CV8InitializationVal이 무한이거나 숫자가 아닙니다(1.$, 1.#NaN). |
Sts_CV8Limited | BOOL | 1 = 구성된 최대값/최소값에서 출력 CV8이 클램핑됩니다. |
Sts_Err | BOOL | 1 = 구성 중 오류: 이유는 상세 비트(Sts_Errxxx)를 참조하세요. |
Sts_ErrLim | BOOL | 1 = 구성 중 오류: CV 클램핑 제한을 초과했습니다(최대값<최소값). |
Sts_ErrEU | BOOL | 1 = 구성 중 오류: CV 스케일 EU 최소값 = 최대값. |
Sts_ErrCV1Lim | BOOL | 1 = 구성 중 오류: CV1 클램핑 제한을 초과했습니다(최대값<최소값). |
Sts_ErrCV2Lim | BOOL | 1 = 구성 중 오류: CV2 클램핑 제한을 초과했습니다(최대값<최소값). |
Sts_ErrCV3Lim | BOOL | 1 = 구성 중 오류: CV3 클램핑 제한을 초과했습니다(최대값<최소값). |
Sts_ErrCV4Lim | BOOL | 1 = 구성 중 오류: CV4 클램핑 제한을 초과했습니다(최대값<최소값). |
Sts_ErrCV5Lim | BOOL | 1 = 구성 중 오류: CV5 클램핑 제한을 초과했습니다(최대값<최소값). |
Sts_ErrCV6Lim | BOOL | 1 = 구성 중 오류: CV6 클램핑 제한을 초과했습니다(최대값<최소값). |
Sts_ErrCV7Lim | BOOL | 1 = 구성 중 오류: CV7 클램핑 제한을 초과했습니다(최대값<최소값). |
Sts_ErrCV8Lim | BOOL | 1 = 구성 중 오류: CV8 클램핑 제한을 초과했습니다(최대값<최소값). |
초기화
명령어는 명령어 최초 실행에서 정상적으로 초기화됩니다. Inp_InitializeReq = 1로 설정하여 재초기화를 요청합니다. 올바른 초기화의 경우 코드의 온라인 편집을 수행하는 동안 명령어를 추가할 때 Inp_InitializeReq = 1(기본값)인지 확인합니다.
HMI용 문자열 구성
HMI 페이스플레이트(FT 보기) 및
Logix Designer
구성 대화 상자의 문자열을 구성합니다. 문자열은 태그 항목의 확장 속성으로 설정됩니다. Logix Designer
의 문자열만 구성합니다.- 설명
- 그래픽 기호 레이블
- HMI 페이스 플레이트 호출용 디스플레이 라이브러리
- 명령어 이름
- 영역 이름
- URL 링크
- CV 단위
- 출력 CV 레이블 CV1
- 출력 CV 레이블 CV2
- 출력 CV 레이블 CV3
- 출력 CV 레이블 CV4
- 출력 CV 레이블 CV5
- 출력 CV 레이블 CV6
- 출력 CV 레이블 CV7
- 출력 CV 레이블 CV8
- CV1 EU(엔지니어링 단위)
- CV2 EU
- CV3 EU
- CV4 EU
- CV5 EU
- CV6 EU
- CV7 EU
- CV8 EU
- 탐색 개체 태그 이름 입력 CV 허용
- 탐색 개체 태그 이름 CV1 허용
- 탐색 개체 태그 이름 CV2 허용
- 탐색 개체 태그 이름 CV3 허용
- 탐색 개체 태그 이름 CV4 허용
- 탐색 개체 태그 이름 CV5 허용
- 탐색 개체 태그 이름 CV6 허용
- 탐색 개체 태그 이름 CV7 허용
- 탐색 개체 태그 이름 CV8 허용
PFO 명령어 모니터링
모니터링을 위해 프로세스 객체의 PlantPAx 라이브러리에서 작업자 페이스 플레이트를 사용합니다.
연산 상태 플래그에 영향
아니요.
주 폴트/부 폴트
이 명령어에만 해당되는 것은 없습니다. 배열 인덱스 폴트의 경우 배열을 통한 인덱스를 참조하세요.
실행
래더 다이어그램
조건/상태 | 수행한 작업 |
사전 스캔 | 렁-출력-조건이 거짓으로 해제됩니다. |
명령어 최초 실행 | 명령어는 정상 실행됩니다. |
렁-입력-조건이 거짓임 | 렁-출력-조건이 거짓으로 해제됩니다. |
렁-입력-조건이 참임 | 렁-출력-조건을 렁-입력-조건으로 설정합니다. 명령어가 실행됩니다. |
사후 스캔 | 렁-출력-조건이 거짓으로 해제됩니다. |
함수 블록 다이어그램
조건/상태 | 수행한 작업 |
사전 스캔 | EnableOut이 거짓으로 해제됩니다. |
명령어 최초 실행 | 명령어는 정상 실행됩니다. |
명령어 최초 스캔 | 함수 블록 다이어그램 표에서 명령어 최초 실행을 참조하십시오. |
EnableIn이 거짓임 | EnableOut이 거짓으로 해제됩니다. |
EnableIn이 참임 | EnableOut이 참으로 설정됩니다. 명령어가 실행됩니다. |
사후 스캔 | EnableIn 및 EnableOut 비트가 거짓으로 해제됩니다. |
구조화된 텍스트
구조화된 텍스트에서 정상 스캔 중에 EnableIn은 항상 참입니다. 명령어는 로직에서 활성화한 컨트롤 경로에 있을 때 실행됩니다.
조건/상태 | 수행한 작업 |
사전 스캔 | 함수 블록 다이어그램 표의 사전 스캔을 참조하십시오. |
명령어 최초 실행 | 함수 블록 다이어그램 표에서 명령어 최초 실행을 참조하십시오. |
EnableIn이 참임 | 함수 블록 다이어그램 표의 EnableIn이 참인 경우를 참조하십시오. |
사후 스캔 | 함수 블록 다이어그램 표에서 사후 스캔을 참조하십시오. |
예
이 예에서 PFO 명령어는 처리 용기의 온도를 컨트롤하기 위해 분할 범위 PID 제어 전략을 구현합니다. 용기 재킷의 열교환기는 증기 밸브를 통해 가열하거나 냉각하기 위해 글리콜 밸브에 의해 공급됩니다. PID 하나로 온도를 컨트롤합니다. 이 예에서는 각 밸브와 온도 사이의 상대 프로세스 게인이 동일하다고 가정합니다.
래더 다이어그램
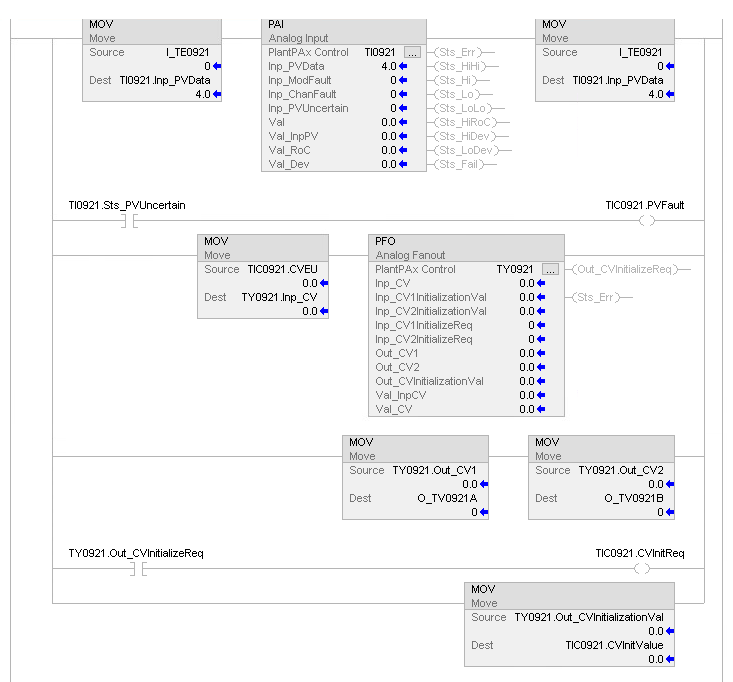
함수 블록 다이어그램
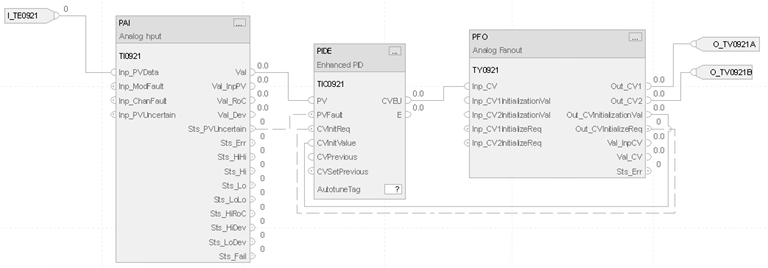
구조화된 텍스트
TI0921.Inp_PVData:=I_TE0921;
PAI(TI0921);
TIC0921.PV:= TI0921.Val;
TIC0921.PVFault:=TI0921.Sts_PVUncertain;
PIDE(TIC0921);
TY0921.Inp_CV:=TIC0921.CVEU;
TIC0921.CVInitReq:=TY0921.Out_CVInitializeReq;
TIC0921.CVInitValue:=TY0921.Out_CVInitializationVal;
O_TV0921A:=TY0921.Out_CV1;
O_TV0921B:=TY0921.Out_CV2;
PFO(TY0921);
의견을 작성 부탁드립니다.