
프로세스 이산 2-, 3- 또는 4-상태 장치(Process Discrete 2-, 3-, or 4-State Device, PD4SD)
이 정보는 CompactLogix 5380P, ControlLogix 5580P 및 ControlLogix 5590P 컨트롤러에 적용됩니다.
프로세스 이산 2-, 3- 또는 4-상태 장치(Process Discrete 2-, 3-, or 4-State Device, PD4SD) 명령어는 다양한 모드에서 이산 2-상태, 3-상태 또는 4-상태 장치의 피드백을 제어하고 모니터링하여 폴트 조건을 모니터링합니다. 이러한 장치에는 다중 속도 모터 또는 다중 위치 밸브가 포함됩니다.
PD4SD 명령어:
- 장치에 대해 2개, 3개 또는 4개의 선택 가능한 상태에 대한 구성을 제공합니다.
- 장치의 2개, 3개 또는 4개 상태 중 하나를 선택하도록 오퍼레이터, 프로그램 및 외부 명령을 제공합니다.
- 4개의 이산 출력을 다양한 장치 상태에 있는 각 출력의 구성 가능한 상태를 사용하여 제어합니다. 각 출력은 설정, 해제 또는 지정된 장치 상태에서 마지막 상태로 남을 수 있습니다.
- 장치의 실제 위치를 모니터링하기 위해 다양한 장치 상태의 각 입력에 대해 구성 가능한 상태(ON이어야 함,OFF여야 함,상관 없음등)로 4개의 이산 피드백 입력을 모니터링합니다.
- 각 상태에 대해 구성 가능한 텍스트 레이블을 제공합니다.
- 피드백 입력을 사용할 때, 구성 가능한 시간 후에 대상 상태에 도달하지 못하는 경우를 감지하고 실패에 대해 경보를 발생시킵니다. 피드백 실패 시 기본 상태(상태 0)로 선택적으로 쉐드합니다.
- 장치를 각 상태로 명령할 수 있는 허용 조건을 모니터링합니다.
- 장치를 기본 상태(상태 0)로 되돌리는 인터록 조건을 모니터링합니다.
- 테스트 또는 오퍼레이터 교육에 사용하기 위해 전원이 꺼진 물리적 장치에 대한 출력을 유지하면서 정상적으로 작동하는 장치의 시뮬레이션을 제공합니다.
- I/O 통신 상태를 모니터링하여 I/O 폴트 시 경보를 제공합니다. I/O 폴트 조건에서 기본 상태로 선택적으로 쉐드합니다.
- 로직이 장치를 조작할 수 있는지 여부를 결정하기 위해 자동화 로직에서 사용하도록 프로그램 명령 소스에 있고 정상적으로 작동할 때 사용 가능한 상태를 제공합니다.
- 핸드, 유지 관리, 오버라이드, 외부, 프로그램 및 오퍼레이터 명령 소스에서 작동합니다.
사용 가능한 언어
래더 다이어그램

함수 블록 다이어그램

구조화된 텍스트
PD4SD(PD4SDTag, BusObj)
피연산자
중요:
다음과 같은 경우 작업 시 예외가 발생할 수 있습니다.
- 출력 태그 피연산자가 덮어써집니다.
- 구조 피연산자의 구성원이 덮어써집니다.
- 지정된 경우를 제외하고 여러 명령어에서 구조 피연산자를 공유합니다.
명령어 내에서 숫자 데이터 유형을 혼합하기 위한 데이터 변환 규칙이 있습니다. 데이터 변환 항목을 참조하십시오.
구성 피연산자
피연산자 | 유형 | 형식 | 설명 |
|---|---|---|---|
PlantPAx Control | P_DISCRETE_4STATE | 태그 | 명령어의 적절한 연산에 필요한 데이터 구조. |
BusObj | BUS_OBJ | 태그 | 버스 구성 요소. |
P_DISCRETE_4STATE 구조
공개 구성원은 프로그래밍 방식으로 액세스할 수 있는 표준(표시) 태그 구성원입니다. 비공개의 숨겨진 구성원은 HMI 페이스 플레이트에서 사용되며 프로그래밍 방식으로 액세스할 수 없습니다. 비공개 구성원은 공개 구성원 다음의 별도의 테이블에 나열됩니다.
공개 입력 구성원 | 데이터 유형 | FBD 기본 표시 | FBD 배선 필요 | 사용 | 설명 |
|---|---|---|---|---|---|
EnableIn | BOOL | 표시되지 않음 | 필요하지 않음 | 입력 | 활성화 입력 - 시스템 정의 매개 변수 기본값은 참입니다. |
Inp_InitializeReq | BOOL | 표시되지 않음 | 필요하지 않음 | 입력 | 1 = 명령어를 초기화하도록 요청합니다. 명령어는 명령어 최초 실행에서 정상적으로 초기화됩니다. 재초기화가 필요한 경우 이 요청을 사용합니다. 명령어에 의해 이 피연산자가 자동으로 지워집니다. 기본값은 참입니다. |
Inp_OwnerCmd | DINT | 표시되지 않음 | 필요하지 않음 | 입력 | 소유자 장치 명령(비트맵핑됨): 모든 비트 꺼짐 = 없음, .10 = 오퍼레이터 잠금, .11 = 오퍼레이터 잠금 해제, .12 = 프로그램 잠금, .13 = 프로그램 잠금 해제, .14 = 유지 관리 획득, .15 = 유지 관리 릴리스, .16 = 외부 획득, .17 = 외부 해제, .29 = 에코. 기본값은 0입니다. |
Inp_AFdbkData | BOOL | 표시 | 필요하지 않음 | 입력 | 장치의 피드백 A. 기본값은 거짓입니다. |
Inp_BFdbkData | BOOL | 표시 | 필요하지 않음 | 입력 | 장치의 피드백 B. 기본값은 거짓입니다. |
Inp_CFdbkData | BOOL | 표시 | 필요하지 않음 | 입력 | 장치의 피드백 C. 기본값은 거짓입니다. |
Inp_DFdbkData | BOOL | 표시 | 필요하지 않음 | 입력 | 장치의 피드백 D. 기본값은 거짓입니다. |
Inp_EqpFaultData | BOOL | 표시 | 필요하지 않음 | 입력 | 장치의 장비 폴트: 1 = 폴트 발생. 기본값은 거짓입니다. |
Inp_IOFault | BOOL | 표시 | 필요하지 않음 | 입력 | 1 = I/O 통신 폴트 발생, 0 = I/O 통신 정상(OK). 기본값은 거짓입니다. |
Inp_St0PermOK | BOOL | 표시 | 필요하지 않음 | 입력 | 1 = 허용이 정상(OK)이고, 장치가 상태 0으로 명령 처리될 수 있습니다. 기본값은 참입니다. |
Inp_St0NBPermOK | BOOL | 표시 | 필요하지 않음 | 입력 | 1 = 바이패스 불가 허용이 정상(OK)이고, 장치가 상태 0으로 명령 처리될 수 있습니다. 기본값은 참입니다. |
Inp_St1PermOK | BOOL | 표시 | 필요하지 않음 | 입력 | 1 = 허용이 정상(OK)이고, 장치가 상태 1로 명령 처리될 수 있습니다. 기본값은 참입니다. |
Inp_St1NBPermOK | BOOL | 표시 | 필요하지 않음 | 입력 | 1 = 바이패스 불가 허용이 정상(OK)이고, 장치가 상태 1로 명령 처리될 수 있습니다. 기본값은 참입니다. |
Inp_St2PermOK | BOOL | 표시 | 필요하지 않음 | 입력 | 1 = 허용이 정상(OK)이고, 장치가 상태 2로 명령 처리될 수 있습니다. 기본값은 참입니다. |
Inp_St2NBPermOK | BOOL | 표시 | 필요하지 않음 | 입력 | 1 = 바이패스 불가 허용이 정상(OK)이고, 장치가 상태 2로 명령 처리될 수 있습니다. 기본값은 참입니다. |
Inp_St3PermOK | BOOL | 표시 | 필요하지 않음 | 입력 | 1 = 허용이 정상(OK)이고, 장치가 상태 3으로 명령 처리될 수 있습니다. 기본값은 참입니다. |
Inp_St3NBPermOK | BOOL | 표시 | 필요하지 않음 | 입력 | 1 = 바이패스 불가 허용이 정상(OK)이고, 장치가 상태 3으로 명령 처리될 수 있습니다. 기본값은 참입니다. |
Inp_IntlkOK | BOOL | 표시 | 필요하지 않음 | 입력 | 1 = 인터록이 정상(OK)임, 장치가 명령 처리될 수 있음, 0 = 인터록이 정상(OK)이 아님, 장치가 상태 0으로 구동됨. 기본값은 참입니다. |
Inp_NBIntlkOK | BOOL | 표시 | 필요하지 않음 | 입력 | 1 = 바이패스 불가 인터록이 정상(OK)임, 장치가 명령 처리될 수 있음, 0 = 인터록이 정상(OK)이 아님, 장치가 상태 0으로 구동됨. 기본값은 참입니다. |
Inp_IntlkAvailable | BOOL | 표시 | 필요하지 않음 | 입력 | 1 = 인터록 사용 가능성이 정상(OK)임, 인터록을 제외하고 장치가 준비된 경우 Sts_IntlkAvailable 표시. 기본값은 거짓입니다. |
Inp_IntlkTripInh | BOOL | 표시 | 필요하지 않음 | 입력 | 1 = Sts_IntlkTrip 및 인터록 트립 경보의 보고를 금지. 기본값은 거짓입니다. |
Inp_RdyReset | BOOL | 표시되지 않음 | 필요하지 않음 | 입력 | 1 = 이 객체에 의해 재설정된 관련 객체가 재설정될 준비가 되어 있습니다. 기본값은 거짓입니다. |
Inp_Hand | BOOL | 표시되지 않음 | 필요하지 않음 | 입력 | 1 = 핸드 획득 명령 소스(일반적으로 하드와이어 로컬), 0 = 핸드 해제. 기본값은 거짓입니다. |
Inp_Ovrd | BOOL | 표시되지 않음 | 필요하지 않음 | 입력 | 1 = 오버라이드 획득 명령 소스(우선 순위가 더 높은 프로그램 로직), 0 = 오버라이드 해제. 기본값은 거짓입니다. |
Inp_OvrdCmd | SINT | 표시되지 않음 | 필요하지 않음 | 입력 | 오버라이드 장치 명령: 0 = 명령 없음, 1 = 상태 0, 2 = 상태 1, 3 = 상태 2, 4 = 상태 3. 기본값은 0입니다. |
Inp_ExtInh | BOOL | 표시되지 않음 | 필요하지 않음 | 입력 | 1 = 외부 명령 소스 획득 금지, 0 = 외부 획득 허용. 기본값은 거짓입니다. |
Inp_HornInh | BOOL | 표시되지 않음 | 필요하지 않음 | 입력 | 1 = 가청 경보 금지, 0 = 가청 경보 허용. 기본값은 거짓입니다. |
Inp_Reset | BOOL | 표시되지 않음 | 필요하지 않음 | 입력 | 1 = 쉐드 래치를 재설정하고 경보를 해제합니다. 기본값은 거짓입니다. |
Cfg_AllowDisable | BOOL | 표시되지 않음 | 필요하지 않음 | 입력 | 1 = 유지 관리가 경보를 비활성화하도록 허용. 기본값은 참입니다. |
Cfg_AllowShelve | BOOL | 표시되지 않음 | 필요하지 않음 | 입력 | 1 = 오퍼레이터가 경보를 보류할 수 있습니다. 기본값은 참입니다. |
Cfg_NumStates | SINT | 표시되지 않음 | 필요하지 않음 | 입력 | 장치 상태 수. 유효값 = 2 ~ 4. 기본값은 2입니다. |
Cfg_bSt0OutWrite | SINT | 표시되지 않음 | 필요하지 않음 | 입력 | 비트마스크, 비트 .0 - .3: 비트 = 1이면 상태 0에서 해당 출력을 덮어씁니다. 비트 = 0이면 상태 0에서 해당 출력을 쓰지 못합니다. 기본값은 2#0000_1111입니다. |
Cfg_bSt0OutState | SINT | 표시되지 않음 | 필요하지 않음 | 입력 | 비트마스크, 비트 .0 - .3: 쓸 때, 비트 = 1이면 상태 0의 해당 출력에 1을 씁니다. 비트 = 0이면 상태 0의 해당 출력에 0을 씁니다. 기본값은 2#0000_0001입니다. |
Cfg_bSt1OutWrite | SINT | 표시되지 않음 | 필요하지 않음 | 입력 | 비트마스크, 비트 .0 - .3: 비트 = 1이면 상태 1에서 해당 출력을 덮어씁니다. 비트 = 0이면 상태 1에서 해당 출력을 쓰지 못합니다. 기본값은 2#0000_1111입니다. |
Cfg_bSt1OutState | SINT | 표시되지 않음 | 필요하지 않음 | 입력 | 비트마스크, 비트 .0 - .3: 쓸 때, 비트 = 1이면 상태 1의 해당 출력에 1을 씁니다. 비트 = 0이면 상태 1의 해당 출력에 0을 씁니다. 기본값은 2#0000_0010입니다. |
Cfg_bSt2OutWrite | SINT | 표시되지 않음 | 필요하지 않음 | 입력 | 비트마스크, 비트 .0 - .3: 비트 = 1이면 상태 2에서 해당 출력을 덮어씁니다. 비트 = 0이면 상태 2에서 해당 출력을 쓰지 못합니다. 기본값은 2#0000_1111입니다. |
Cfg_bSt2OutState | SINT | 표시되지 않음 | 필요하지 않음 | 입력 | 비트마스크, 비트 .0 - .3: 쓸 때, 비트 = 1이면 상태 2의 해당 출력에 1을 씁니다. 비트 = 0이면 상태 2의 해당 출력에 0을 씁니다. 기본값은 2#0000_0100입니다. |
Cfg_bSt3OutWrite | SINT | 표시되지 않음 | 필요하지 않음 | 입력 | 비트마스크, 비트 .0 - .3: 비트 = 1이면 상태 3에서 해당 출력을 덮어씁니다. 비트 = 0이면 상태 3에서 해당 출력을 쓰지 못합니다. 기본값은 2#0000_1111입니다. |
Cfg_bSt3OutState | SINT | 표시되지 않음 | 필요하지 않음 | 입력 | 비트마스크, 비트 .0 - .3: 쓸 때, 비트 = 1이면 상태 3의 해당 출력에 1을 씁니다. 비트 = 0이면 상태 3의 해당 출력에 0을 씁니다. 기본값은 2#0000_1000입니다. |
Cfg_bSt0FdbkCheck | SINT | 표시되지 않음 | 필요하지 않음 | 입력 | 비트마스크, 비트 .0 - .3: 비트 = 1인 경우 해당 피드백 비트를 확인하여 상태 0을 확인합니다. 비트 = 0이면 해당 피드백 비트를 확인하지 않습니다(상관 없음). 기본값은 2#0000_0000입니다. |
Cfg_bSt0FdbkState | SINT | 표시되지 않음 | 필요하지 않음 | 입력 | 비트마스크, 비트 .0 - .3: 확인하는 경우, 비트 = 1이면 해당 피드백 입력은 상태 0에서 1입니다. 비트 = 0이면 해당 피드백 입력은 상태 0에서 0입니다. 기본값은 2#0000_0001입니다. |
Cfg_bSt1FdbkCheck | SINT | 표시되지 않음 | 필요하지 않음 | 입력 | 비트마스크, 비트 .0 - .3: 비트 = 1인 경우 해당 피드백 비트를 확인하여 상태 1을 확인합니다. 비트 = 0이면 해당 피드백 비트를 확인하지 않습니다(상관 없음). 기본값은 2#0000_0000입니다. |
Cfg_bSt1FdbkState | SINT | 표시되지 않음 | 필요하지 않음 | 입력 | 비트마스크, 비트 .0 - .3: 확인하는 경우, 비트 = 1이면 해당 피드백 입력은 상태 1에서 1입니다. 비트 = 0이면 해당 피드백 입력은 상태 1에서 0입니다. 기본값은 2#0000_0010입니다. |
Cfg_bSt2FdbkCheck | SINT | 표시되지 않음 | 필요하지 않음 | 입력 | 비트마스크, 비트 .0 - .3: 비트 = 1인 경우 해당 피드백 비트를 확인하여 상태 2를 확인합니다. 비트 = 0이면 해당 피드백 비트를 확인하지 않습니다(상관 없음). 기본값은 2#0000_0000입니다. |
Cfg_bSt2FdbkState | SINT | 표시되지 않음 | 필요하지 않음 | 입력 | 비트마스크, 비트 .0 - .3: 확인하는 경우, 비트 = 1이면 해당 피드백 입력은 상태 2에서 1입니다. 비트 = 0이면 해당 피드백 입력은 상태 2에서 0입니다. 기본값은 2#0000_0100입니다. |
Cfg_bSt3FdbkCheck | SINT | 표시되지 않음 | 필요하지 않음 | 입력 | 비트마스크, 비트 .0 - .3: 비트 = 1인 경우 해당 피드백 비트를 확인하여 상태 3을 확인합니다. 비트 = 0이면 해당 피드백 비트를 확인하지 않습니다(상관 없음). 기본값은 2#0000_0000입니다. |
Cfg_bSt3FdbkState | SINT | 표시되지 않음 | 필요하지 않음 | 입력 | 비트마스크, 비트 .0 - .3: 확인하는 경우, 비트 = 1이면 해당 피드백 입력은 상태 3에서 1입니다. 비트 = 0이면 해당 피드백 입력은 상태 3에서 0입니다. 기본값은 2#0000_1000입니다. |
Cfg_ePwrUpState | SINT | 표시되지 않음 | 필요하지 않음 | 입력 | 전원 켜기 상태: 0 = 전원 차단됨, 1 = 상태 0의 출력, 2 = 상태 1의 출력, 3 = 상태 2의 출력, 4 = 상태 3의 출력, 5 = 피드백 상태의 출력. 기본값은 0입니다. |
Cfg_St0onShed | BOOL | 표시되지 않음 | 필요하지 않음 | 입력 | 1 = 인터록 또는 쉐드에서 상태 0으로 이동, 0 = 인터록 또는 쉐드에서 위치 유지. 기본값은 거짓입니다. |
Cfg_HasSt0PermObj | BOOL | 표시되지 않음 | 필요하지 않음 | 입력 | 1 = 객체가 Inp_St0Perm 입력에 연결되었음을 HMI에 알림, 탐색 활성화. 기본값은 거짓입니다. |
Cfg_HasSt1PermObj | BOOL | 표시되지 않음 | 필요하지 않음 | 입력 | 1 = 객체가 Inp_St1Perm 입력에 연결되었음을 HMI에 알림, 탐색 활성화. 기본값은 거짓입니다. |
Cfg_HasSt2PermObj | BOOL | 표시되지 않음 | 필요하지 않음 | 입력 | 1 = 객체가 Inp_St2Perm 입력에 연결되었음을 HMI에 알림, 탐색 활성화. 기본값은 거짓입니다. |
Cfg_HasSt3PermObj | BOOL | 표시되지 않음 | 필요하지 않음 | 입력 | 1 = 객체가 Inp_St3Perm 입력에 연결되었음을 HMI에 알림, 탐색 활성화. 기본값은 거짓입니다. |
Cfg_HasIntlkObj | BOOL | 표시되지 않음 | 필요하지 않음 | 입력 | 1 = 객체가 Inp_Intlk 입력에 연결되었음을 HMI에 알림, 탐색 활성화. 기본값은 거짓입니다. |
Cfg_HasMoreObj | BOOL | 표시되지 않음 | 필요하지 않음 | 입력 | 1 = 더 많은 정보가 있는 객체를 사용할 수 있음을 HMI에 알림, 탐색 활성화. 기본값은 거짓입니다. |
Cfg_OperSt0Prio | BOOL | 표시되지 않음 | 필요하지 않음 | 입력 | 1 = OCmd_St0은 언제든지 수락됨, 0 = OCmd_St0은 오퍼레이터 명령 소스가 선택된 경우에만 수락됨. 기본값은 거짓입니다. |
Cfg_ExtSt0Prio | BOOL | 표시되지 않음 | 필요하지 않음 | 입력 | 1 = XCmd_St0은 언제든지 수락됨, 0 = XCmd_St0은 외부 명령 소스가 선택된 경우에만 수락됨. 기본값은 거짓입니다. |
Cfg_OCmdResets | BOOL | 표시되지 않음 | 필요하지 않음 | 입력 | 1 = 새 오퍼레이터 상태 명령이 오류 재설정, 0 = 오류 해제를 위해 재설정 명령 필요. 기본값은 거짓입니다. |
Cfg_XCmdResets | BOOL | 표시되지 않음 | 필요하지 않음 | 입력 | 1 = 새 외부 상태 명령이 오류 재설정, 0 = 오류 해제를 위해 재설정 명령 필요. 기본값은 거짓입니다. |
Cfg_OvrdPermIntlk | BOOL | 표시되지 않음 | 필요하지 않음 | 입력 | 1 = 오버라이드가 바이패스 가능한 허용 및 인터록을 무시함, 0 = 오버라이드가 모든 허용 및 인터록을 사용. 기본값은 거짓입니다. |
Cfg_ShedOnFail | BOOL | 표시되지 않음 | 필요하지 않음 | 입력 | 1 = 상태 0으로 이동하고 위치 실패 시 경보, 0 = 경보만. 기본값은 참입니다. |
Cfg_ShedOnIOFault | BOOL | 표시되지 않음 | 필요하지 않음 | 입력 | 1 = 상태 0으로 이동하고 I/O 폴트 시 경보, 0 = 경보만. 기본값은 참입니다. |
Cfg_ShedOnEqpFault | BOOL | 표시되지 않음 | 필요하지 않음 | 입력 | 1 = 상태 0으로 이동하고 장비 폴트 시 경보, 0 = 경보만. 기본값은 참입니다. |
Cfg_HornOnChange | BOOL | 표시되지 않음 | 필요하지 않음 | 입력 | 1 = 상태 변경 시 사운드 혼, 0 = 상태 0을 벗어날 때만 사운드 혼. 기본값은 거짓입니다. |
Cfg_HasOper | BOOL | 표시되지 않음 | 필요하지 않음 | 입력 | 1 = 오퍼레이터(잠금 해제됨) 명령 소스 있음, 선택 가능. 기본값은 참입니다. |
Cfg_HasOperLocked | BOOL | 표시되지 않음 | 필요하지 않음 | 입력 | 1 = 오퍼레이터 명령 소스 잠금 있음, 선택 가능. 기본값은 참입니다. |
Cfg_HasProg | BOOL | 표시되지 않음 | 필요하지 않음 | 입력 | 1 = 프로그램(잠금 해제됨) 명령 소스 있음, 선택 가능. 기본값은 참입니다. |
Cfg_HasProgLocked | BOOL | 표시되지 않음 | 필요하지 않음 | 입력 | 1 = 프로그램 잠금 명령 소스 있음, 선택 가능. 기본값은 참입니다. |
Cfg_HasExt | BOOL | 표시되지 않음 | 필요하지 않음 | 입력 | 1 = 외부 명령 소스 있음, 선택 가능. 기본값은 거짓입니다. |
Cfg_HasMaint | BOOL | 표시되지 않음 | 필요하지 않음 | 입력 | 1 = 유지 관리 명령 소스 있음, 선택 가능. 기본값은 참입니다. |
Cfg_HasMaintOoS | BOOL | 표시되지 않음 | 필요하지 않음 | 입력 | 1 = Maintenance Out of Service 있음, 선택 가능. 기본값은 참입니다. |
Cfg_OvrdOverLock | BOOL | 표시되지 않음 | 필요하지 않음 | 입력 | 1 = 오버라이드가 프로그램/오퍼레이터 잠김을 대체함, 0 = 프로그램/오퍼레이터 잠김을 대체하지 않음. 기본값은 참입니다. |
Cfg_ExtOverLock | BOOL | 표시되지 않음 | 필요하지 않음 | 입력 | 1 = 외부가 프로그램/오퍼레이터 잠김을 대체함, 0 = 프로그램/오퍼레이터 잠김을 대체하지 않음. 기본값은 거짓입니다. |
Cfg_ProgPwrUp | BOOL | 표시되지 않음 | 필요하지 않음 | 입력 | 1 = 프로그램 명령 소스 전원 켜기, 0 = 오퍼레이터 명령 소스 전원 켜기. 기본값은 거짓입니다. |
Cfg_ProgNormal | BOOL | 표시되지 않음 | 필요하지 않음 | 입력 | 표준 명령 소스: 1 = 프로그램, 0 = 오퍼레이터. 기본값은 거짓입니다. |
Cfg_PCmdPriority | BOOL | 표시되지 않음 | 필요하지 않음 | 입력 | 명령 우선 순위: 1 = 프로그램 명령 성공, 0 = 오퍼레이터 명령 성공. 기본값은 거짓입니다. |
Cfg_PCmdProgAsLevel | BOOL | 표시되지 않음 | 필요하지 않음 | 입력 | 1 = 프로그램/오퍼레이터 선택은 PCmd_Prog를 레벨(프로그램의 경우 1, 오퍼레이터의 경우 0)로 따릅니다. 0 = PCmd_Prog는 프로그램을 선택하기 위한 에지로 사용되며, PCmd_Oper는 오퍼레이터를 선택합니다. 기본값은 거짓입니다. |
Cfg_PCmdLockAsLevel | BOOL | 표시되지 않음 | 필요하지 않음 | 입력 | 1 = 프로그램 잠금 선택은 PCmd_Lock을 레벨(잠금의 경우 1, 잠금 해제의 경우 0)로 따릅니다. 0 = PCmd_Lock은 프로그램 잠금을 선택하기 위한 에지로 사용되며, PCmd_Unlock은 프로그램(잠금 해제)을 선택합니다. 기본값은 거짓입니다. |
Cfg_ExtAcqAsLevel | BOOL | 표시되지 않음 | 필요하지 않음 | 입력 | 1 = 외부 선택은 XCmd_Acq를 레벨(1은 외부 획득, 0은 외부 해제)로 따릅니다. 0 = XCmd_Acq는 외부를 획득하기 위한 에지로 사용되며, XCmd_Rel은 외부를 해제하는 데 사용됩니다. 기본값은 거짓입니다. |
Cfg_OutAPulseTime | REAL | 표시되지 않음 | 필요하지 않음 | 입력 | Out_AData를 펄싱하는 시간(초). 유효값 = 0.0 ~ 2147483.0, 0.0 = 출력이 연속적으로 유지됨. 기본값은 0.0입니다. |
Cfg_OutBPulseTime | REAL | 표시되지 않음 | 필요하지 않음 | 입력 | Out_BData를 펄싱하는 시간(초). 유효값 = 0.0 ~ 2147483.0, 0.0 = 출력이 연속적으로 유지됨. 기본값은 0.0입니다. |
Cfg_OutCPulseTime | REAL | 표시되지 않음 | 필요하지 않음 | 입력 | Out_CData를 펄싱하는 시간(초). 유효값 = 0.0 ~ 2147483.0, 0.0 = 출력이 연속적으로 유지됨. 기본값은 0.0입니다. |
Cfg_OutDPulseTime | REAL | 표시되지 않음 | 필요하지 않음 | 입력 | Out_DData를 펄싱하는 시간(초). 유효값 = 0.0 ~ 2147483.0, 0.0 = 출력이 연속적으로 유지됨. 기본값은 0.0입니다. |
Cfg_StartHornTime | REAL | 표시되지 않음 | 필요하지 않음 | 입력 | 장치 상태 변경 시 신호음이 들리기까지의 시간(초). 유효값 = 0.0 ~ 1000.0, 0.0 = 비활성화됨. 기본값은 0.0입니다. |
Cfg_VirtualFdbkTime | REAL | 표시되지 않음 | 필요하지 않음 | 입력 | 가상화된 경우 대상 상태에 도달하는 시뮬레이션 시간(초). 유효값 = 0.0 ~ 2147483.0. 기본값은 2.0입니다. |
Cfg_FailTime | REAL | 표시되지 않음 | 필요하지 않음 | 입력 | 실패를 선언하기 전 상태 피드백을 수신하는 시간(초). 유효값 = 0.0 ~ 2147483.0. 기본값은 10.0입니다. |
Cfg_CnfrmReqd | SINT | 표시되지 않음 | 필요하지 않음 | 입력 | 오퍼레이터 명령 확인 또는 전자 서명 유형 필요: 0 = 없음, 1 = 명령 확인 필요, 2 = 수행자 전자 서명 필요, 3 = 수행자 및 승인자 전자 서명 필요. 기본값은 0입니다. |
PSet_Owner | DINT | 표시되지 않음 | 필요하지 않음 | 입력 | 프로그램 소유권 요청: 0이 아닌 소유자 ID = 획득, 0 = 해제. 기본값은 0입니다. |
PCmd_Virtual | BOOL | 표시되지 않음 | 필요하지 않음 | 입력 | 가상(시뮬레이션된) 장치 작업을 선택하는 프로그램 명령. 명령어에 의해 이 피연산자가 자동으로 지워집니다. 기본값은 거짓입니다. |
PCmd_Physical | BOOL | 표시되지 않음 | 필요하지 않음 | 입력 | 물리적 장치 작업(시뮬레이션되지 않음)을 선택하는 프로그램 명령. 명령어에 의해 이 피연산자가 자동으로 지워집니다. 기본값은 거짓입니다. |
PCmd_St0 | BOOL | 표시되지 않음 | 필요하지 않음 | 입력 | 장치를 상태 0으로 설정하는 프로그램 명령. 명령어에 의해 이 피연산자가 자동으로 지워집니다. 기본값은 거짓입니다. |
PCmd_St1 | BOOL | 표시되지 않음 | 필요하지 않음 | 입력 | 장치를 상태 1로 설정하는 프로그램 명령. 명령어에 의해 이 피연산자가 자동으로 지워집니다. 기본값은 거짓입니다. |
PCmd_St2 | BOOL | 표시되지 않음 | 필요하지 않음 | 입력 | 장치를 상태 2로 설정하는 프로그램 명령. 명령어에 의해 이 피연산자가 자동으로 지워집니다. 기본값은 거짓입니다. |
PCmd_St3 | BOOL | 표시되지 않음 | 필요하지 않음 | 입력 | 장치를 상태 3으로 설정하는 프로그램 명령. 명령어에 의해 이 피연산자가 자동으로 지워집니다. 기본값은 거짓입니다. |
PCmd_Reset | BOOL | 표시되지 않음 | 필요하지 않음 | 입력 | 쉐드 래치 및 정상 시간으로 복귀된 래치된 경보를 재설정하는 프로그램 명령. 명령어에 의해 이 피연산자가 자동으로 지워집니다. 기본값은 거짓입니다. |
PCmd_Prog | BOOL | 표시되지 않음 | 필요하지 않음 | 입력 | 프로그램 명령 소스를 선택하는 프로그램 명령. 이 명령어는 Cfg_PCmdProgAsLevel = 0인 경우 이 피연산자를 자동으로 지웁니다. 기본값은 거짓입니다. |
PCmd_Oper | BOOL | 표시되지 않음 | 필요하지 않음 | 입력 | 오퍼레이터 명령 소스를 선택하는 프로그램 명령. 명령어에 의해 이 피연산자가 자동으로 지워집니다. 기본값은 거짓입니다. |
PCmd_Lock | BOOL | 표시되지 않음 | 필요하지 않음 | 입력 | 프로그램 명령 소스를 잠그고 오퍼레이터를 허용하지 않는 프로그램 명령. Cfg_PCmdLockAsLevel = 0인 경우 명령어가 이 피연산자를 자동으로 해제합니다. 기본값은 거짓입니다. |
PCmd_Unlock | BOOL | 표시되지 않음 | 필요하지 않음 | 입력 | 프로그램 명령 소스 잠금을 해제하고 오퍼레이터가 획득하도록 허용하는 프로그램 명령. 명령어에 의해 이 피연산자가 자동으로 지워집니다. 기본값은 거짓입니다. |
PCmd_Normal | BOOL | 표시되지 않음 | 필요하지 않음 | 입력 | 표준 명령 소스를 선택하는 프로그램 명령(오퍼레이터 또는 프로그램). 명령어에 의해 이 피연산자가 자동으로 지워집니다. 기본값은 거짓입니다. |
XCmd_St0 | BOOL | 표시되지 않음 | 필요하지 않음 | 입력 | 장치를 상태 0으로 설정하는 외부 명령. 명령어에 의해 이 피연산자가 자동으로 지워집니다. 기본값은 거짓입니다. |
XCmd_St1 | BOOL | 표시되지 않음 | 필요하지 않음 | 입력 | 장치를 상태 1로 설정하는 외부 명령. 명령어에 의해 이 피연산자가 자동으로 지워집니다. 기본값은 거짓입니다. |
XCmd_St2 | BOOL | 표시되지 않음 | 필요하지 않음 | 입력 | 장치를 상태 2로 설정하는 외부 명령. 명령어에 의해 이 피연산자가 자동으로 지워집니다. 기본값은 거짓입니다. |
XCmd_St3 | BOOL | 표시되지 않음 | 필요하지 않음 | 입력 | 장치를 상태 3으로 설정하는 외부 명령. 명령어에 의해 이 피연산자가 자동으로 지워집니다. 기본값은 거짓입니다. |
XCmd_Acq | BOOL | 표시되지 않음 | 필요하지 않음 | 입력 | 명령 소스를 획득하는 외부 명령. 이 명령어는 Cfg_ExtAcqAsLevel = 0인 경우 이 피연산자를 자동으로 지웁니다. 기본값은 거짓입니다. |
XCmd_Rel | BOOL | 표시되지 않음 | 필요하지 않음 | 입력 | 명령 소스를 해제하는 외부 명령, Cfg_ExtAcqAsLevel = 0인 경우 수락됨. 명령어에 의해 이 피연산자가 자동으로 지워집니다. 기본값은 거짓입니다. |
XCmd_Reset | BOOL | 표시되지 않음 | 필요하지 않음 | 입력 | 쉐드 래치 및 정상 시간으로 복귀된 래치된 경보를 재설정하는 외부 명령. 명령어에 의해 이 피연산자가 자동으로 지워집니다. 기본값은 거짓입니다. |
XCmd_ResetAckAll | BOOL | 표시되지 않음 | 필요하지 않음 | 입력 | 모든 경보를 승인하고 래치된 경보 및 해제 조건을 재설정하는 외부 명령. 명령어에 의해 이 피연산자가 자동으로 지워집니다. 기본값은 거짓입니다. |
공개 출력 구성원 | 데이터 유형 | FBD 기본 표시 | FBD 배선 필요 | 사용 | 설명 |
|---|---|---|---|---|---|
EnableOut | BOOL | 표시되지 않음 | 필요하지 않음 | 출력 | 활성화 출력 - 시스템 정의 매개 변수 |
Out_AData | BOOL | 표시 | 필요하지 않음 | 출력 | 장치에 대한 출력 A. |
Out_BData | BOOL | 표시 | 필요하지 않음 | 출력 | 장치에 대한 출력 B. |
Out_CData | BOOL | 표시 | 필요하지 않음 | 출력 | 장치에 대한 출력 C. |
Out_DData | BOOL | 표시 | 필요하지 않음 | 출력 | 장치에 대한 출력 D. |
Out_HornData | BOOL | 표시되지 않음 | 필요하지 않음 | 출력 | 명령이 실행된 상태 변경 전 혼 사운드로 출력. |
Out_Reset | BOOL | 표시되지 않음 | 필요하지 않음 | 출력 | 1 = 초기화 명령이 수신 및 수락됨. |
Out_OwnerSts | DINT | 표시되지 않음 | 필요하지 않음 | 출력 | 명령 소스의 상태, 소유자 명령 핸드셰이크 및 준비 상태(비트맵핑됨): 모든 비트 꺼짐 = 없음, .10 = 오퍼레이터 잠금, .11 = 오퍼레이터 잠금 해제, .12 = 프로그램 잠금, .13 = 프로그램 잠금 해제, .14 = 유지 관리 획득, .15 = 유지 관리 릴리스, .16 = 외부 획득, .17 = 외부 해제, .18 = 유지 관리 있음, .19 = 외부 오버라이드 잠금, .20 = 외부 있음, .21 = 오퍼레이터 있음, .22 = 오퍼레이터 잠김 있음, .23 = 프로그램 있음, .24 = 프로그램 잠김 있음, .29 = 에코, .30 = 준비되지 않음. |
Sts_Initialized | BOOL | 표시되지 않음 | 필요하지 않음 | 출력 | 1 = 명령어가 초기화됩니다. 0 = Inp_InitializeReq를 사용하여 다시 초기화합니다. |
Sts_St0 | BOOL | 표시 | 필요하지 않음 | 출력 | 1 = 장치가 상태 0에서 확인됨. |
Sts_St1 | BOOL | 표시 | 필요하지 않음 | 출력 | 1 = 장치가 상태 1에서 확인됨. |
Sts_St2 | BOOL | 표시 | 필요하지 않음 | 출력 | 1 = 장치가 상태 2에서 확인됨. |
Sts_St3 | BOOL | 표시 | 필요하지 않음 | 출력 | 1 = 장치가 상태 3에서 확인됨. |
Sts_Moving | BOOL | 표시 | 필요하지 않음 | 출력 | 1 = 장치가 명령 처리된 상태에서 아직 확인되지 않음. |
Sts_Horn | BOOL | 표시되지 않음 | 필요하지 않음 | 출력 | 1 = 명령이 실행된 상태 변경 전 혼 사운드. |
Sts_Virtual | BOOL | 표시되지 않음 | 필요하지 않음 | 출력 | 1 = 명령어가 장치를 가상으로 취급하고 작업 중인 장치를 제어하는 것처럼 작동하지만 출력은 전력이 차단된 상태로 유지됨, 0 = 명령어가 물리적 장치를 정상적으로 작동함. |
SrcQ_IO | SINT | 표시되지 않음 | 필요하지 않음 | 출력 | 1차 입력 또는 출력의 소스 및 품질: 0 = 양호, 라이브, 양호로 확인됨 1 = 양호, 라이브, 양호로 간주됨 2 = 양호, 피드백 없음, 양호로 간주됨 8 = 테스트, 가상화됨 9 = 테스트, 루프백 10 = 테스트, 수동으로 입력됨 16 = 불확실, 라이브, 규격 이탈 17 = 불확실, 장치 또는 버스에서 대체됨 18 = 불확실, 명령어에서 대체됨 19 = 불확실, 알려진 마지막 양호 상태 사용 20 = 불확실, 교체 값 사용 32 = 불량, 신호 실패 33 = 불량, 채널 폴트 34 = 불량, 모듈 또는 통신 폴트 35 = 불량, 잘못된 구성 |
SrcQ | SINT | 표시되지 않음 | 필요하지 않음 | 출력 | 1차 값 또는 상태의 소스 및 품질: 0 = 양호, 라이브, 양호로 확인됨 1 = 양호, 라이브, 양호로 간주됨 2 = 양호, 피드백 없음, 양호로 간주됨 8 = 테스트, 가상화됨 9 = 테스트, 루프백 10 = 테스트, 수동으로 입력됨 16 = 불확실, 라이브, 규격 이탈 17 = 불확실, 장치 또는 버스에서 대체됨 18 = 불확실, 명령어에서 대체됨 19 = 불확실, 알려진 마지막 양호 상태 사용 20 = 불확실, 교체 값 사용 32 = 불량, 신호 실패 33 = 불량, 채널 폴트 34 = 불량, 모듈 또는 통신 폴트 35 = 불량, 잘못된 구성 |
Sts_eFdbk | SINT | 표시되지 않음 | 필요하지 않음 | 출력 | 장치 피드백: 0 = 없음/이동/알 수 없음, 1 = 상태 0, 2 = 상태 1, 3 = 상태 2, 4 = 상태 3. |
Sts_eCmd | SINT | 표시되지 않음 | 필요하지 않음 | 출력 | 장치 명령: 0 = 없음, 1 = 상태 0, 2 = 상태 1, 3 = 상태 2, 4 = 상태 3. |
Sts_eSts | SINT | 표시되지 않음 | 필요하지 않음 | 출력 | 장치 상태: 0 = 전원 켜기/재설정, 1 = 상태 0, 2 = 상태 1, 3 = 상태 2, 4 = 상태 3, 5 = 이동, 6 = 혼, 7 = 서비스 중단. |
Sts_eFault | SINT | 표시되지 않음 | 필요하지 않음 | 출력 | 장치 폴트 상태: 0 = 없음, 16 = 위치 실패, 17 = 장치 폴트, 32 = I/O 폴트, 34 = 구성 에러. |
Sts_eOutState | SINT | 표시되지 않음 | 필요하지 않음 | 출력 | 물리적 장치에 대한 출력 상태: 0 = 전원 차단됨, 1 = 상태 0, 2 = 상태 1, 3 = 상태 2, 4 = 상태 3, 5 = 혼. |
Sts_eNotify | SINT | 표시되지 않음 | 필요하지 않음 | 출력 | 요약 경보 상태: 0 = 경보 상태 아님, 승인됨, 1 = 경보 상태 아님, 승인되지 않음 또는 재설정 필요, 2 = 낮은 심각도 경보, 승인됨, 3 = 낮은 심각도 경보, 승인되지 않음, 4 = 중간 심각도 경보, 승인됨, 5 = 중간 심각도 경보, 승인되지 않음, 6 = 높은 심각도 경보, 승인됨, 7 = 높은 심각도 경보, 승인되지 않음, 8 = 긴급 심각도 경보, 승인되지 않음, 9 = 긴급 심각도 경보, 승인되지 않음. |
Sts_eNotifyAll | SINT | 표시되지 않음 | 필요하지 않음 | 출력 | 관련 객체를 포함한 요약 경보 상태: 0 = 경보 상태 아님, 승인됨, 1 = 경보 상태 아님, 승인되지 않음 또는 재설정 필요, 2 = 낮은 심각도 경보, 승인됨, 3 = 낮은 심각도 경보, 승인되지 않음, 4 = 중간 심각도 경보, 승인됨, 5 = 중간 심각도 경보, 승인되지 않음, 6 = 높은 심각도 경보, 승인됨, 7 = 높은 심각도 경보, 승인되지 않음, 8 = 긴급 심각도 경보, 승인되지 않음, 9 = 긴급 심각도 경보, 승인되지 않음. |
Sts_eNotifyIOFault | SINT | 표시되지 않음 | 필요하지 않음 | 출력 | I/O 폴트 경보 상태: 0 = 경보 상태 아님, 승인됨, 1 = 경보 상태 아님, 승인되지 않음 또는 재설정 필요, 2 = 낮은 심각도 경보, 승인됨, 3 = 낮은 심각도 경보, 승인되지 않음, 4 = 중간 심각도 경보, 승인됨, 5 = 중간 심각도 경보, 승인되지 않음, 6 = 높은 심각도 경보, 승인됨, 7 = 높은 심각도 경보, 승인되지 않음, 8 = 긴급 심각도 경보, 승인되지 않음, 9 = 긴급 심각도 경보, 승인되지 않음. |
Sts_eNotifyFail | SINT | 표시되지 않음 | 필요하지 않음 | 출력 | 장치 실패 경보 상태: 0 = 경보 상태 아님, 승인됨, 1 = 경보 상태 아님, 승인되지 않음 또는 재설정 필요, 2 = 낮은 심각도 경보, 승인됨, 3 = 낮은 심각도 경보, 승인되지 않음, 4 = 중간 심각도 경보, 승인됨, 5 = 중간 심각도 경보, 승인되지 않음, 6 = 높은 심각도 경보, 승인됨, 7 = 높은 심각도 경보, 승인되지 않음, 8 = 긴급 심각도 경보, 승인되지 않음, 9 = 긴급 심각도 경보, 승인되지 않음. |
Sts_eNotifyIntlkTrip | SINT | 표시되지 않음 | 필요하지 않음 | 출력 | 인터록 트립 경보 상태: 0 = 경보 상태 아님, 승인됨, 1 = 경보 상태 아님, 승인되지 않음 또는 재설정 필요, 2 = 낮은 심각도 경보, 승인됨, 3 = 낮은 심각도 경보, 승인되지 않음, 4 = 중간 심각도 경보, 승인됨, 5 = 중간 심각도 경보, 승인되지 않음, 6 = 높은 심각도 경보, 승인됨, 7 = 높은 심각도 경보, 승인되지 않음, 8 = 긴급 심각도 경보, 승인되지 않음, 9 = 긴급 심각도 경보, 승인되지 않음. |
Sts_eNotifyEqpFault | SINT | 표시되지 않음 | 필요하지 않음 | 출력 | 장치 보고 장비 폴트 경보 상태: 0 = 경보 상태 아님, 승인됨, 1 = 경보 상태 아님, 승인되지 않음 또는 재설정 필요, 2 = 낮은 심각도 경보, 승인됨, 3 = 낮은 심각도 경보, 승인되지 않음, 4 = 중간 심각도 경보, 승인됨, 5 = 중간 심각도 경보, 승인되지 않음, 6 = 높은 심각도 경보, 승인됨, 7 = 높은 심각도 경보, 승인되지 않음, 8 = 긴급 심각도 경보, 승인되지 않음, 9 = 긴급 심각도 경보, 승인되지 않음. |
Sts_UnackAlmCount | DINT | 표시되지 않음 | 필요하지 않음 | 출력 | 승인되지 않은 경보의 수입니다. |
Sts_eSrc | INT | 표시되지 않음 | 필요하지 않음 | 출력 | 현재 명령 소스: 0 = 사용되지 않는 로직,4 = 핸드, 8 = 유지 관리, 16 = 오버라이드, 32 = 프로그램, 33 = 프로그램 잠김, 34 = 프로그램 기본값(정상), 64 = 오퍼레이터, 65 = 오퍼레이터 잠김, 66 = 오퍼레이터 기본값(정상), 128 = 유지 관리 서비스 중단, 129 = 프로그래밍된 서비스 중단(EnableIn 거짓), 256 = 외부. |
Sts_bSrc | INT | 표시되지 않음 | 필요하지 않음 | 출력 | 활성 명령 소스 선택(비트맵핑됨, HMI의 경우): .0 = 핸드, .1 = 프로그래밍된 서비스 중단(EnableIn 거짓), .2= 유지 관리 서비스 중단, .3 = 유지 관리, .4 = 오버라이드, .5 = 외부, .6 = 프로그램 잠김, .7 = 프로그램(잠금 해제됨), .8 = 오퍼레이터 잠김, .9 = 오퍼레이터(잠금 해제됨). |
Sts_Available | BOOL | 표시되지 않음 | 필요하지 않음 | 출력 | 1 = 프로그램에서 장치를 확보했으며 준비가 되었으며 컨트롤할 수 있습니다. |
Sts_IntlkAvailable | BOOL | 표시되지 않음 | 필요하지 않음 | 출력 | 1 = 프로그램을 통해 장치를 가져올 수 있으며 인터록이 정상(OK)일 때 컨트롤할 수 있습니다. |
Sts_Bypass | BOOL | 표시되지 않음 | 필요하지 않음 | 출력 | 1 = 바이패스 가능 인터록 및 허용은 바이패스됩니다. |
Sts_BypActive | BOOL | 표시 | 필요하지 않음 | 출력 | 1 = 인터록/허용 바이패스가 활성 상태입니다(명령으로 바이패스되거나 유지 관리 명령 소스에서 바이패스됨). |
Sts_MaintByp | BOOL | 표시되지 않음 | 필요하지 않음 | 출력 | 1 = 장치에 유지 관리 바이패스 기능이 활성화되어 있습니다. |
Sts_NotRdy | BOOL | 표시 | 필요하지 않음 | 출력 | 1 = 장치가 준비되지 않음, 이유는 Sts_NrdyXxx 상세 비트를 참조하십시오. |
Sts_NrdyCfgErr | BOOL | 표시되지 않음 | 필요하지 않음 | 출력 | 1 = 장치가 준비되지 않음, 구성 에러. |
Sts_NrdyEqpFault | BOOL | 표시되지 않음 | 필요하지 않음 | 출력 | 1 = 장치가 준비되지 않음, 장치 보고 장비 폴트, 쉐드에 재설정 필요. |
Sts_NrdyFail | BOOL | 표시되지 않음 | 필요하지 않음 | 출력 | 1 = 장치가 준비되지 않음, 장치 실패, 쉐드에 재설정 필요. |
Sts_NrdyIntlk | BOOL | 표시되지 않음 | 필요하지 않음 | 출력 | 1 = 장치가 준비되지 않음, 인터록 정상(OK) 아님. |
Sts_NrdyIOFault | BOOL | 표시되지 않음 | 필요하지 않음 | 출력 | 1 = 장치가 준비되지 않음, I/O 폴트, 쉐드에 재설정 필요. |
Sts_NrdyOoS | BOOL | 표시되지 않음 | 필요하지 않음 | 출력 | 1 = 장치가 준비되지 않음, 장치가 서비스 중단됨. |
Sts_NrdyPerm | BOOL | 표시되지 않음 | 필요하지 않음 | 출력 | 1 = 장치가 준비되지 않음, 허용이 정상(OK)이 아님, 장치가 상태를 변경할 수 없음. 0 = 장치 준비됨 또는 부분적으로 준비됨, 일부 허용이 정상(OK)이 아닐 수 있음, 장치가 하나 이상의 다른 상태로 명령 처리될 수 있음. |
Sts_NrdyPrioSt0 | BOOL | 표시되지 않음 | 필요하지 않음 | 출력 | 1 = 장치가 준비되지 않음, 오퍼레이터 또는 외부 발행 우선 순위 상태 0 명령, 쉐드에 재설정 필요. |
Sts_Err | BOOL | 표시되지 않음 | 필요하지 않음 | 출력 | 1 = 구성 중 오류, 이유는 Sts_ErrXxx 상세 비트를 참조하십시오. |
Sts_ErrAlm | BOOL | 표시되지 않음 | 필요하지 않음 | 출력 | 1 = 구성 중 오류, Logix 태그 기반 경보 설정이 유효하지 않습니다. |
Sts_ErrOutAPulseTime | BOOL | 표시되지 않음 | 필요하지 않음 | 출력 | 1 = 구성 중 오류, Cfg_OutAPulseTime이 유효하지 않습니다. 유효값 = 0.0 ~ 2147483.0, 0.0 = 출력이 연속적으로 유지됨. |
Sts_ErrOutBPulseTime | BOOL | 표시되지 않음 | 필요하지 않음 | 출력 | 1 = 구성 중 오류, Cfg_OutBPulseTime이 유효하지 않습니다. 유효값 = 0.0 ~ 2147483.0, 0.0 = 출력이 연속적으로 유지됨. |
Sts_ErrOutCPulseTime | BOOL | 표시되지 않음 | 필요하지 않음 | 출력 | 1 = 구성 중 오류, Cfg_OutCPulseTime이 유효하지 않습니다. 유효값 = 0.0 ~ 2147483.0, 0.0 = 출력이 연속적으로 유지됨. |
Sts_ErrOutDPulseTime | BOOL | 표시되지 않음 | 필요하지 않음 | 출력 | 1 = 구성 중 오류, Cfg_OutDPulseTime이 유효하지 않습니다. 유효값 = 0.0 ~ 2147483.0, 0.0 = 출력이 연속적으로 유지됨. |
Sts_ErrVirtualFdbkTime | BOOL | 표시되지 않음 | 필요하지 않음 | 출력 | 1 = 구성 중 오류, Cfg_VirtualFdbkTime이 유효하지 않습니다. 유효값 = 0.0 ~ 2147483.0. |
Sts_ErrFailTime | BOOL | 표시되지 않음 | 필요하지 않음 | 출력 | 1 = 구성 중 오류, Cfg_FailTime이 유효하지 않습니다. 유효값 = 0.0 ~ 2147483.0. |
Sts_Hand | BOOL | 표시 | 필요하지 않음 | 출력 | 1 = 핸드 명령 소스 선택됨. |
Sts_OoS | BOOL | 표시 | 필요하지 않음 | 출력 | 1 = 서비스 중단 명령 소스 선택됨. |
Sts_Maint | BOOL | 표시 | 필요하지 않음 | 출력 | 1 = 유지 관리 명령 소스 선택됨. |
Sts_Ovrd | BOOL | 표시 | 필요하지 않음 | 출력 | 1 = 오버라이드 명령 소스 선택됨. |
Sts_Ext | BOOL | 표시 | 필요하지 않음 | 출력 | 1 = 외부 명령 소스 선택됨. |
Sts_Prog | BOOL | 표시 | 필요하지 않음 | 출력 | 1 = 프로그램(잠금 해제됨) 명령 소스 선택됨. |
Sts_ProgLocked | BOOL | 표시되지 않음 | 필요하지 않음 | 출력 | 1 = 프로그램 잠김 명령 소스 선택됨. |
Sts_Oper | BOOL | 표시 | 필요하지 않음 | 출력 | 1 = 오퍼레이터(잠금 해제됨) 명령 소스 선택됨. |
Sts_OperLocked | BOOL | 표시되지 않음 | 필요하지 않음 | 출력 | 1 = 오퍼레이터 잠김 명령 소스 선택됨. |
Sts_ProgOperSel | BOOL | 표시되지 않음 | 필요하지 않음 | 출력 | 프로그램/오퍼레이터 선택(래치) 상태: 1 = 프로그램, 0 = 오퍼레이터. |
Sts_ProgOperLock | BOOL | 표시 | 필요하지 않음 | 출력 | 프로그램/오퍼레이터 lock(래치) 상태: 1 = 잠김, 0 = 잠금 해제됨. |
Sts_Normal | BOOL | 표시되지 않음 | 필요하지 않음 | 출력 | 1 = 선택한 명령 소스가 정상 소스임(프로그램 또는 오퍼레이터). |
Sts_ExtReqInh | BOOL | 표시되지 않음 | 필요하지 않음 | 출력 | 1 = 외부 명령 소스 선택이 금지됨, 현재 상태에서 외부를 사용할 수 없음. |
Sts_ProgReqInh | BOOL | 표시되지 않음 | 필요하지 않음 | 출력 | 1 = 프로그램 명령 소스 선택이 금지됨, 현재 상태에서 프로그램을 사용할 수 없음. |
Sts_MAcqRcvd | BOOL | 표시되지 않음 | 필요하지 않음 | 출력 | 1 = 유지 관리 명령 소스를 획득하는 명령이 이 스캔에 수신됨. |
Sts_CmdConflict | BOOL | 표시되지 않음 | 필요하지 않음 | 출력 | 1 = Conflicting 명령이 이 스캔을 수신했습니다. |
Sts_Alm | BOOL | 표시되지 않음 | 필요하지 않음 | 출력 | 1 = 경보가 활성 상태입니다. |
Sts_AlmInh | BOOL | 표시되지 않음 | 필요하지 않음 | 출력 | 1 = 경보가 보류 또는 비활성 상태입니다. |
Sts_IOFault | BOOL | 표시되지 않음 | 필요하지 않음 | 출력 | 1 = I/O 통신 폴트. 상태에 대해 미리 정의된 기본 이산 Logix 태그 기반 경보가 있습니다. 이산 Logix 태그 기반 경보의 표준 구성 구성원을 설정합니다. 경보 요소는 다음과 같이 액세스할 수 있습니다. PD4SD_tag.@Alarms.Alm_IOFault.AlarmElement. |
Sts_Fail | BOOL | 표시 | 필요하지 않음 | 출력 | 1 = 장치 위치 실패. 상태에 대해 미리 정의된 기본 이산 Logix 태그 기반 경보가 있습니다. 이산 Logix 태그 기반 경보의 표준 구성 구성원을 설정합니다. 경보 요소는 다음과 같이 액세스할 수 있습니다. PD4SD_Tag.@Alarms.Alm_Fail.AlarmElement. |
Sts_IntlkTrip | BOOL | 표시되지 않음 | 필요하지 않음 | 출력 | 1 = 인터록 트립, 정상(OK)이 아닌 인터록에 의해 장치가 상태 0으로 설정됨. 상태에 대해 미리 정의된 기본 이산 Logix 태그 기반 경보가 있습니다. 이산 Logix 태그 기반 경보의 표준 구성 구성원을 설정합니다. 경보 요소는 다음과 같이 액세스할 수 있습니다. PD4SD_Tag.@Alarms.Alm_IntlkTrip.AlarmElement. |
Sts_EqpFault | BOOL | 표시되지 않음 | 필요하지 않음 | 출력 | 1 = 장치 보고 장비 폴트. 상태에 대해 미리 정의된 기본 이산 Logix 태그 기반 경보가 있습니다. 이산 Logix 태그 기반 경보의 표준 구성 구성원을 설정합니다. 경보 요소는 다음과 같이 액세스할 수 있습니다. PD4SD_Tag.@Alarms.Alm_EqpFault.AlarmElement. |
Sts_RdyAck | BOOL | 표시되지 않음 | 필요하지 않음 | 출력 | 1 = 경보를 승인할 준비가 되었습니다. |
Sts_RdyReset | BOOL | 표시 | 필요하지 않음 | 출력 | 1 = 래치 경보 또는 쉐드 조건을 재설정할 준비가 되었습니다. |
XRdy_Acq | BOOL | 표시되지 않음 | 필요하지 않음 | 출력 | 1 = XCmd_Acq 준비, 버튼 활성화. |
XRdy_Rel | BOOL | 표시되지 않음 | 필요하지 않음 | 출력 | 1 = XCmd_Rel 준비, 버튼 활성화. |
XRdy_St0 | BOOL | 표시되지 않음 | 필요하지 않음 | 출력 | 1 = XCmd_St0 준비, 버튼 활성화. |
XRdy_St1 | BOOL | 표시되지 않음 | 필요하지 않음 | 출력 | 1 = XCmd_St1 준비, 버튼 활성화. |
XRdy_St2 | BOOL | 표시되지 않음 | 필요하지 않음 | 출력 | 1 = XCmd_St2 준비, 버튼 활성화. |
XRdy_St3 | BOOL | 표시되지 않음 | 필요하지 않음 | 출력 | 1 = XCmd_St3 준비, 버튼 활성화. |
XRdy_Reset | BOOL | 표시되지 않음 | 필요하지 않음 | 출력 | 1 = XCmd_Reset 준비, 버튼을 활성화합니다. |
XRdy_ResetAckAll | BOOL | 표시되지 않음 | 필요하지 않음 | 출력 | 1 = XCmd_ResetAckAll 준비, 버튼을 활성화합니다. |
Val_Owner | DINT | 표시되지 않음 | 필요하지 않음 | 출력 | 전류 객체 소유자 ID, 0 = 소유하지 않음. |
개인 입력 구성원 | 데이터 유형 | 설명 |
|---|---|---|
CmdSrc | P_COMMAND_SOURCE | 명령 소스 선택. |
MCmd_Acq | BOOL | 유지 관리 명령 소스를 획득하는 유지 관리 명령. 명령어에 의해 이 피연산자가 자동으로 지워집니다. 기본값은 거짓입니다. |
MCmd_Bypass | BOOL | 바이패스 가능한 모든 인터록 및 허용을 바이패스하는 유지 관리 명령. 명령어에 의해 이 피연산자가 자동으로 지워집니다. 기본값은 거짓입니다. |
MCmd_Check | BOOL | 바이패스를 제거하고 모든 인터록 및 허용을 확인하는 유지 관리 명령. 명령어에 의해 이 피연산자가 자동으로 지워집니다. 기본값은 거짓입니다. |
MCmd_IS | BOOL | 서비스 중을 선택하는 유지 관리 명령. 명령어에 의해 이 피연산자가 자동으로 지워집니다. 기본값은 거짓입니다. |
MCmd_OoS | BOOL | 서비스 중단을 선택하는 유지 관리 명령. 명령어에 의해 이 피연산자가 자동으로 지워집니다. 기본값은 거짓입니다. |
MCmd_Physical | BOOL | 물리적 장치 작업을 선택하는 유지 관리 명령. 명령어에 의해 이 피연산자가 자동으로 지워집니다. 기본값은 거짓입니다. |
MCmd_Rel | BOOL | 유지 관리 명령 소스를 해제하는 유지 관리 명령. 명령어에 의해 이 피연산자가 자동으로 지워집니다. 기본값은 거짓입니다. |
MCmd_Virtual | BOOL | 가상 장치 작업을 선택하는 유지 관리 명령. 명령어에 의해 이 피연산자가 자동으로 지워집니다. 기본값은 거짓입니다. |
OCmd_Lock | BOOL | 오퍼레이터 잠김 명령 소스를 선택하고 프로그램을 허용하지 않는 오퍼레이터 명령. 명령어에 의해 이 피연산자가 자동으로 지워집니다. 기본값은 거짓입니다. |
OCmd_Normal | BOOL | 구성된 표준 명령 소스(오퍼레이터 또는 프로그램)를 선택하는 오퍼레이터 명령. 명령어에 의해 이 피연산자가 자동으로 지워집니다. 기본값은 거짓입니다. |
OCmd_Oper | BOOL | 오퍼레이터(잠금 해제됨) 명령 소스를 선택하는 오퍼레이터 명령. 명령어에 의해 이 피연산자가 자동으로 지워집니다. 기본값은 거짓입니다. |
OCmd_Prog | BOOL | 프로그램(잠금 해제됨) 명령 소스를 선택하는 오퍼레이터 명령. 명령어에 의해 이 피연산자가 자동으로 지워집니다. 기본값은 거짓입니다. |
OCmd_Reset | BOOL | 쉐드 래치 및 정상 시간으로 복귀된 래치된 경보를 재설정하는 오퍼레이터 명령. 명령어에 의해 이 피연산자가 자동으로 지워집니다. 기본값은 거짓입니다. |
OCmd_ResetAckAll | BOOL | 모든 경보를 승인하고 래치된 경보 및 해제 조건을 재설정하는 오퍼레이터 명령. 명령어에 의해 이 피연산자가 자동으로 지워집니다. 기본값은 거짓입니다. |
OCmd_St0 | BOOL | 장치를 상태 0으로 설정하는 오퍼레이터 명령. 명령어에 의해 이 피연산자가 자동으로 지워집니다. 기본값은 거짓입니다. |
OCmd_St1 | BOOL | 장치를 상태 1로 설정하는 오퍼레이터 명령. 명령어에 의해 이 피연산자가 자동으로 지워집니다. 기본값은 거짓입니다. |
OCmd_St2 | BOOL | 장치를 상태 2로 설정하는 오퍼레이터 명령. 명령어에 의해 이 피연산자가 자동으로 지워집니다. 기본값은 거짓입니다. |
OCmd_St3 | BOOL | 장치를 상태 3으로 설정하는 오퍼레이터 명령. 명령어에 의해 이 피연산자가 자동으로 지워집니다. 기본값은 거짓입니다. |
OCmd_Unlock | BOOL | 오퍼레이터 명령 소스를 잠금 해제하고 프로그램이 획득하도록 허용하는 오퍼레이터 명령. 명령어에 의해 이 피연산자가 자동으로 지워집니다. 기본값은 거짓입니다. |
개인 출력 구성원 | 데이터 유형 | 설명 |
|---|---|---|
HMI_BusObjIndex | DINT | HMI 디스플레이에서 사용하기 위한 목적으로 버스 배열에서 이 객체의 인덱스입니다. |
HMI_eCmdState | SINT | 장치 대상 상태: 0 = 없음, 1 = 상태 0, 2 = 상태 1, 3 = 상태 2, 4 = 상태 3. |
HMI_St0PermOK | BOOL | 1 = 허용이 상태 0으로 전환하기에 정상(OK)입니다. |
HMI_St1PermOK | BOOL | 1 = 허용이 상태 1로 전환하기에 정상(OK)입니다. |
HMI_St2PermOK | BOOL | 1 = 허용이 상태 2로 전환하기에 정상(OK)입니다. |
HMI_St3PermOK | BOOL | 1 = 허용이 상태 3으로 전환하기에 정상(OK)입니다. |
MRdy_Acq | BOOL | 1 = MCmd_Acq 준비, HMI 버튼 활성화. |
MRdy_Bypass | BOOL | 1 = MCmd_Bypass 준비, HMI 버튼을 활성화. |
MRdy_Check | BOOL | 1 = MCmd_Check 준비, HMI 버튼 활성화. |
MRdy_IS | BOOL | 1 = MCmd_IS 준비, HMI 버튼 활성화. |
MRdy_OoS | BOOL | 1 = MCmd_OoS 준비, HMI 버튼 활성화. |
MRdy_Physical | BOOL | 1 = MCmd_Physical 준비, HMI 버튼 활성화. |
MRdy_Rel | BOOL | 1 = MCmd_Rel 준비, HMI 버튼 활성화. |
MRdy_Virtual | BOOL | 1 = MCmd_Virtual 준비, HMI 버튼 활성화. |
ORdy_Lock | BOOL | 1 = OCmd_Lock 준비, HMI 버튼 활성화. |
ORdy_Normal | BOOL | 1 = OCmd_Normal 준비, HMI 버튼 활성화. |
ORdy_Oper | BOOL | 1 = OCmd_Oper 준비, HMI 버튼 활성화. |
ORdy_Prog | BOOL | 1 = OCmd_Prog 준비, HMI 버튼 활성화. |
ORdy_Reset | BOOL | 1 = OCmd_Reset 준비, HMI 버튼 활성화. |
ORdy_ResetAckAll | BOOL | 1 = OCmd_ResetAckAll 준비, HMI 버튼 활성화. |
ORdy_St0 | BOOL | 1 = OCmd_St0 준비, HMI 버튼 활성화. |
ORdy_St1 | BOOL | 1 = OCmd_St1 준비, HMI 버튼 활성화. |
ORdy_St2 | BOOL | 1 = OCmd_St2 준비, HMI 버튼 활성화. |
ORdy_St3 | BOOL | 1 = OCmd_St3 준비, HMI 버튼 활성화. |
ORdy_Unlock | BOOL | 1 = OCmd_Unlock 준비, HMI 버튼 활성화. |
공개 InOut 구성원 | 데이터 유형 | FBD 기본 표시 | FBD 배선 필요 | 사용 | 설명 |
|---|---|---|---|---|---|
BusObj | BUS_OBJ | 표시 | 필수 | InOut | 버스 구성 요소. |
BUS_OBJ 구조
BUS_OBJ 구조는 장치를 복잡한 컨트롤 전략으로 기타 장치와 명령어를 일반적으로 계층에 연결하는 데 사용됩니다. 버스 객체는 하위 수준 장치에서 상위 수준 컨트롤로 상태 및 경보 정보를 롤업하고 상위 수준 컨트롤에서 하위 수준 장치로 명령을 팬아웃하며 항목은 버스와 연결된 BUS_OBJ 배열의 단일 구성원을 참조하여 버스에 연결됩니다.
이 매개 변수는 명령이 작동하는 데 필요한 데이터가 포함된 외부 태그에 명령을 연결합니다. 외부 태그는 표시된 데이터 유형이거나 NULL일 수 있습니다. NULL이면 이 명령어의 버스 기능을 사용할 수 없습니다.
구성원 | 데이터 유형 | 설명 |
|---|---|---|
Inp_Cmd | DINT | 어설션 입력 명령 |
Out_Cmd | DINT | 결과 명령 |
Inp_CmdLLH | DINT | 일반적으로 높은 레벨에 대한 입력 명령 |
Out_CmdLLH | DINT | 결과 라인 레벨 높음 명령 |
Inp_Sts | DINT | 어설션 입력 상태 |
Out_Sts | DINT | 결과 상태 |
Inp_CmdAck | DINT | 명령어 승인 어설션 입력 |
Out_CmdAck | DINT | 결과 명령 승인 |
Inp_SeverityMax | DINT | 입력: 최대 경보 심각도 |
Out_SeverityMax | DINT | 최대 경보 심각도 결과 |
Cfg_CmdMask | DINT | 명령에 대한 전파 마스크 |
Cfg_CmdLLHMask | DINT | 라인 레벨 높음 명령에 대한 전파 마스크 |
Cfg_StsMask | DINT | 상태에 대한 전파 마스크 |
Ref_Index | DINT | 버스 배열 인덱스 |
경보
이산
Logix5000
태그 기반 경보가 이러한 구성원에 대해 정의됩니다.구성원 | 경보 이름 | 설명 |
|---|---|---|
Sts_IntlkTrip | Alm_IntlkTrip | 정상(OK)이 아닌 인터록으로 장치가 보류되거나 상태 0으로 설정됨. |
Sts_IOFault | Alm_IOFault | I/O 오류. |
Sts_Fail | Alm_Fail | 장치 실패. |
Sts_EqpFault | Alm_EqpFault | 장치 장비 실패. |
경보를 사용 또는 사용되지 않음으로 표시하고 이산 Logix 태그 기반 경보의 표준 구성 구성원을 설정합니다. 경보 요소에 액세스하려면 다음 형식을 사용합니다.
Tag.@Alarms.AlarmName.AlarmElement
PD4SD 명령어에는 다음 경보가 사용됩니다.
- 인터록 비정상(OK) 조건이 발생하고 장치가 상태 0이 아닌 경우 인터록 트립 경보가 발생합니다. 인터록 트립이 발생할 때 장치가 상태 0으로 명령 처리되도록 구성할 수 있습니다. 인터록이 바이패스되지 않으면 바이패스 가능 인터록 또는 바이패스 불가 인터록 비정상 조건이 인터록 트립을 시작합니다. 인터록이 바이패스되면 바이패스 불가 인터록 비정상 조건만 인터록 트립을 시작합니다.
- Inp_IOFault 입력이 참일 때 I/O 폴트 경보가 발생합니다. 일반적으로 이 입력은 I/O에 대해 통신 실패가 발생했음을 명령어에 나타내는 데 사용됩니다. 입/출력(I/O) 폴트가 쉐드 폴트로 구성된 경우 장치가 상태 0으로 전환되고 폴트가 해제되고 장치가 재설정될 때까지 그 상태로 유지됩니다.
- Inp_EqpFault 입력이 참일 때 장비 폴트 경보가 발생합니다. 장비 폴트가 쉐드 폴트로 구성된 경우 장치가 상태 0으로 전환되고 폴트가 해제되고 장치가 재설정될 때까지 그 상태로 유지됩니다.
- 장치가 상태로 명령 처리되었지만 구성된 실패 시간 이내에 장치가 해당 상태에 있다는 것이 장치 피드백에서 확인되지 않을 때 실패 경보가 발생합니다. 폴트가 쉐드 폴트로 구성된 경우 장치가 상태 0으로 전환되고 폴트가 해제되고 장치가 재설정될 때까지 그 상태로 유지됩니다.
프로그램, 연산자 및 외부 명령어는 래치 경보를 재설정하고 명령어(Alarm Set)의 모든 경보를 동시에 재설정하고 확인합니다. 이 다이어그램은 명령어가 PD4SD 명령어와 상호 작용하는 방식을 보여줍니다.

연산
이 다이어그램은 PD4SD 명령어의 기능을 보여줍니다.

이 다이어그램은 PD4SD 명령어의 명령과 연결된 허용의 로직을 보여줍니다.

오퍼레이터 명령 요청 확인
PD4SD 명령어는 다음 오퍼레이터 명령 및 설정을 사용합니다.
- OCmd_St0
- OCmd_St1
- OCmd_St2
- OCmd_St3
강제 적용된 보안은 선택한 명령이 실행되거나 설정이 수락되기 전에 요청을 확인하거나 취소해야 할 수 있습니다. 명령어가 Cfg_CnfrmReqd를 검사하는 보안 규칙을 확인합니다. Cfg_CnfrmReqd = 0인 경우 확인이 필요하지 않으며 요청이 즉시 실행됩니다. Cfg_CnfrmReqd = 1인 경우 명령어는 명령의 취소 또는 오퍼레이터 확인을 대기합니다. Cfg_CnfrmReqd = 2 또는 3인 경우 명령 확인이 활성화되기 전에 전자 서명이 필요합니다.
가상화
명령어 테스트 및 연산자 교육에서 가상화를 사용합니다. 프로그램 명령 PCmd_Virtual 또는 유지 관리 명령 MCmd_Virtual을 사용하여 가상 작업을 명령합니다. 가상 작업을 완료한 후 프로그램 명령 PCmd_Physical 또는 유지 관리 명령을 MCmd_Physical을 사용하여 정상 물리적 장치 작동으로 돌아갑니다.
가상화가 활성 상태이면 PD4SD 명령어의 장치 출력이 0으로 유지되고 작동 장치의 가상 피드백이 제공되고 I/O 폴트가 무시됩니다. Cfg_VirtualFdbkTime 피연산자를 설정하면 장치의 피드백 상태의 에코가 지연됩니다. 작동하는 장치가 있는 것처럼 작동하도록 명령어를 조작합니다.
초기화
명령어는 명령어 최초 실행에서 정상적으로 초기화됩니다. Inp_InitializeReq = 1로 설정하여 재초기화를 요청합니다. 올바른 초기화의 경우 코드의 온라인 편집을 수행하는 동안 명령어를 추가할 때 Inp_InitializeReq = 1(기본값)인지 확인합니다.
HMI용 문자열 구성
FactoryTalk View
에서 사용되는 HMI 페이스플레이트 및 Studio 5000 Logix Designer
구성 대화 상자의 문자열을 구성합니다. 문자열은 태그 항목의 확장 속성으로 설정됩니다.- 설명
- 그래픽 기호 레이블
- HMI 페이스 플레이트 호출용 디스플레이 라이브러리
- 명령어 이름
- 영역 이름
- URL 링크
- 자세한 정보를 사용하여 객체에 대한 탐색
- 상태 0 ~ 3에 대한 명령 레이블
- 상태 0 ~ 3에 대한 대상 상태 레이블
- 인터록 트립 경보 이름
- I/O 폴트 경보 이름
- 위치 실패 경보 이름
- 잠금 실패 경보 이름
명령 소스
명령어에서 다음 명령 소스를 사용합니다. 명령 소스는 이 표의 가장 높음에서 가장 낮음 순서로 Priority가 지정됩니다.
명령 소스 | 설명 |
|---|---|
핸드 | 명령어 외부의 하드와이어 로직 또는 기타 로직이 장치를 컨트롤합니다. 명령어는 다른 명령 소스 중 하나로 무충돌 전환을 위해 장치의 상태를 추적합니다. 가장 높은 우선 순위의 명령 소스입니다. |
서비스 중단 | 명령어가 비활성화됩니다. 장치 명령 및 소스의 설정은 허용되지 않습니다. |
유지 관리 | 유지 관리는 장치를 컨트롤하고 오퍼레이터, 프로그램, 외부 및 오버라이드의 컨트롤을 대체합니다. HMI의 연산자 명령 및 설정이 수락됩니다. |
오버라이드 | 우선 순위 로직은 장치를 컨트롤하고 오퍼레이터, 프로그램 및 External 컨트롤을 대체합니다. 오버라이드 입력(Inp_Ovrd)이 허용됩니다. |
외부 | 외부 로직(예: 필드 파일럿 컨트롤 또는 업스트림 SCADA)이 장치를 컨트롤합니다. External 명령(XCmd_)이 수락됩니다. |
프로그램 잠김 | 프로그램 로직이 장치를 컨트롤합니다. 프로그램 명령(PCmd_)이 수락됩니다. 연산자가 프로그램 컨트롤을 수행할 수 없습니다. Cfg_OvrdOverLock = 1이 아니면 오버라이드는 프로그램에서 컨트롤할 수 없습니다. |
프로그램 | 프로그램 로직이 장치를 컨트롤합니다. 프로그램 명령(PCmd_)이 수락됩니다. |
오퍼레이터 잠김 | 오퍼레이터가 장치를 컨트롤합니다. HMI의 오퍼레이터 명령(OCmd_)이 수락됩니다. 프로그램은 오퍼레이터 컨트롤을 수행할 수 없습니다. Cfg_OvrdOverLock = 1이 아니면 오버라이드는 오퍼레이터에서 컨트롤할 수 없습니다. |
연산자 | 오퍼레이터가 장치를 컨트롤합니다. HMI의 오퍼레이터 명령(OCmd_)이 수락됩니다. 가장 낮은 우선 순위의 명령 소스입니다. |
이 명령어는 다음 작업을 활성화하거나 비활성화합니다.
- Maintenance Out-of-Service 있음
- Maintenance 있음
- External 있음
- 프로그램(잠금 해제됨) 있음
- 프로그램 잠김 있음
- 오퍼레이터(잠금 해제됨) 있음
- 오퍼레이터 잠김 있음
- PCmd_Lock이 레벨로 사용됨(1 = 잠금, 0 = 잠금 해제)
명령어는 잘못된 컨트롤 구성을 확인하고 가장 가까운 유효한 구성을 강제 실행합니다.
핵심 컨트롤 모델은 수신 기능이 수락하는 명령 및 매개 변수의 소스를 중재합니다. 핵심 컨트롤 모델은 소스가 다음 형식인지 여부를 결정합니다.
- 프로그래밍 엔터티(처리 환경 내에 완전히 상주하는 프로그램 엔터티) 또는
- 외부 인터페이스 엔터티(처리 환경 외부에서 비동기적으로 명령과 매개 변수 발행).
컨트롤 소스를 잠그면 다른 컨트롤 소스가 권한을 획득할 수 없게 됩니다.
핵심 명령 소스 모델
코어 컨트롤 모델은 다음과 같은 컨트롤 소스로 구성됩니다.
- Oper
- OperLocked
- Prog
- ProgLocked
컨트롤 모델의 기본값은 이러한 구성으로 설정됩니다. 다른 컨트롤 소스는 모델에 있을 수 있지만 기본 오퍼레이터/프로그램 상태 기계와 독립적으로 작동하면서 컨트롤 소스를 오버라이드하는 역할을 합니다.
컨트롤 소스를 구성으로 활성화
사용자는 개별 컨트롤 소스를 활성화 및 비활성화할 수 있습니다. 기본 구성은 전체 기본 모델을 사용합니다. 즉, 처리 환경의 전원을 켤 때 컨트롤 소스가 지정된 기본값이 됩니다. 활성화된 컨트롤 소스의 일부 조합은 불필요하거나 의도하지 않은 변경을 생성할 수 있으므로 허용되지 않습니다.
프로그램 전원 켜기
구성을 통해 사용자는 오퍼레이터 또는 프로그램이 전원 켜기 기본값인지 여부를 지정할 수 있습니다.
프로그램 우선 순위
구성을 통해 오퍼레이터 또는 프로그램 명령이 동시에 어설션될 때 우선 순위를 가질지 여부를 지정할 수 있습니다.
명령의 자동 재설정
모든 명령은 one-shot-latche로 처리됩니다. 명령어가 명령이 실행되고 처리될 때 명령은 자동으로 지워집니다.
목표값 상태 변경
특정 구성에서 일부 명령의 대상 명령 소스가 변경될 수 있습니다. 이는 명령의 의도와 일치합니다. 예를 들어 프로그램이 비활성 상태인 경우 OCmd_Prog 명령의 대상은 프로그램상태가 아닌 프로그램 잠김 상태가 됩니다. 이러한 작업은 OCmd_Prog 명령의 의도를 유지하기 위해 수행됩니다. 운영자 엔터티는 프로그램을 컨트롤하는 기능을 배치하려고 합니다. 명령이 제거되면 이 작업을 수행할 수 있는 방법이 없습니다. 이 작업은 충돌이나 경합 상태를 일으키지 않는 구성에서만 수행되지만 가능한 한 많은 사용자 기능을 보존하는 역할을 합니다.
우선 순위가 더 높은 명령 소스
다음 우선 순위가 더 높은 명령 소스는 모델 내에서 독립적으로 작동합니다.
- 외부
- 오버라이드
- 유지 관리
- 서비스 중단
- 서비스 중
- 핸드
PD4SD 명령어 모니터링
모니터링을 위해 프로세스 객체의 PlantPAx 라이브러리에서 작업자 페이스 플레이트를 사용합니다.
연산 상태 플래그에 영향
아니요.
주 폴트/부 폴트
이 명령어에만 해당되는 것은 없습니다. 배열 인덱스 폴트의 경우 Logix 5000 일반 명령어 설명서의 배열을 통한 인덱스를 참조하십시오.
실행
래더 다이어그램
조건/상태 | 수행한 작업 |
사전 스캔 | 최초 스캔 전에 수신되는 모든 명령은 무시됩니다. 장치의 전원이 차단됩니다. |
명령어 최초 실행 | 최초 스캔 전에 수신되는 모든 명령은 무시됩니다. 장치가 핸드 모드에서 돌아온 것처럼 처리됩니다: 명령어 상태는 장치에서 수신한 위치 피드백에 따라 설정됩니다. 장치에 위치 피드백이 없거나 위치 피드백이 유효하지 않은 경우 장치가 '알 수 없음/전원 켜기' 상태로 설정됩니다. |
렁-입력-조건이 거짓임 | 명령에 의해 장치가 서비스 중단된 것처럼 처리됩니다. 장치 출력의 전원이 차단되고 장치 명령 소스가 HMI에서 프로그램 Out of Service로 표시됩니다. 모든 경보가 해제됩니다. 렁-출력-조건이 계속 거짓입니다. |
렁-입력-조건이 참임 | 렁-출력-조건을 렁-입력-조건으로 설정합니다. 명령어가 실행됩니다. |
사후 스캔 | 렁-출력-조건이 거짓으로 해제됩니다. |
함수 블록 다이어그램
조건/상태 | 수행한 작업 |
사전 스캔 | 최초 스캔 전에 수신되는 모든 명령은 무시됩니다. 장치의 전원이 차단됩니다. |
명령어 최초 실행 | 최초 스캔 전에 수신되는 모든 명령은 무시됩니다. 장치가 핸드 모드에서 돌아온 것처럼 처리됩니다: 명령어 상태는 장치에서 수신한 위치 피드백에 따라 설정됩니다. 장치에 위치 피드백이 없거나 위치 피드백이 유효하지 않은 경우 장치가 '알 수 없음/전원 켜기' 상태로 설정됩니다. |
명령어 최초 스캔 | 함수 블록 다이어그램 표에서 명령어 최초 실행을 참조하십시오. |
EnableIn이 거짓임 | 명령에 의해 장치가 서비스 중단된 것처럼 처리됩니다. 장치 출력의 전원이 차단되고 장치 명령 소스가 HMI에서 프로그램 Out of Service로 표시됩니다. 모든 경보가 해제됩니다. EnableOut이 거짓으로 설정됩니다. |
EnableIn이 참임 | EnableOut이 참으로 설정됩니다. 명령어가 실행됩니다. |
사후 스캔 | EnableIn 및 EnableOut 비트가 거짓으로 해제됩니다. |
구조화된 텍스트
구조화된 텍스트에서 정상 스캔 중에 EnableIn은 항상 참입니다. 따라서 명령어가 로직에서 활성화한 컨트롤 경로에 있는 경우 해당 명령어가 실행됩니다.
조건/상태 | 수행한 작업 |
사전 스캔 | 함수 블록 다이어그램 표의 사전 스캔을 참조하십시오. |
명령어 최초 실행 | 함수 블록 다이어그램 표에서 명령어 최초 실행을 참조하십시오. |
EnableIn이 참임 | 함수 블록 다이어그램 표의 EnableIn이 참인 경우를 참조하십시오. |
사후 스캔 | 함수 블록 다이어그램 표에서 사후 스캔을 참조하십시오. |
예
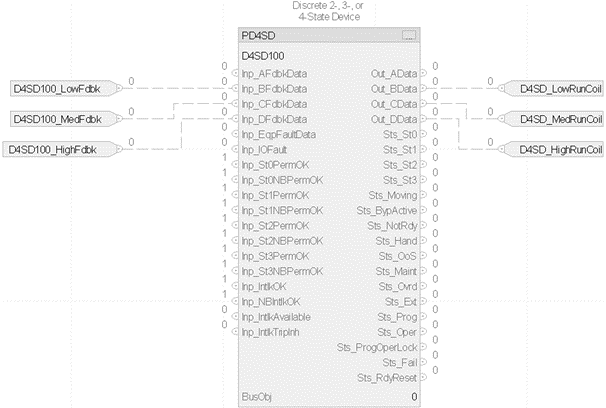
다음 예에서 PD4SD 명령어는 세 가지 고정 속도(낮음, 중간, 높음) 및 꺼짐 상태가 있는 냉각 팬을 제어합니다. 냉각 팬은 4 상태 장치로 간주됩니다. 이 예에서 3개 디지털 출력은 속도 설정을 구성하는 데 사용되며(3개가 모두 꺼짐일 때 팬에 꺼짐 명령이 전달됨) 3개 디지털 입력은 실제 팬 상태에 대한 피드백을 제공합니다(3개가 모두 꺼짐일 때 팬이 꺼짐).
이 예에서는 4개의 냉각 팬 상태가 다음 테이블과 같이 구성됩니다. (이 예에서 출력 A는 냉각 팬 장치에서 출력 A를 사용하지 않더라도 표시 목적으로 사용할 수 있도록 설정됩니다.)
상태 0(꺼짐):
출력 | 피드백 | |||
|---|---|---|---|---|
쓰기 | 값 | 필수 | 상태 | |
예 | 1 | 아니요 | ||
예 | 0 | 예 | 0 | |
예 | 0 | 예 | 0 | |
예 | 0 | 예 | 0 |
상태 1(낮음):
출력 | 피드백 | |||
|---|---|---|---|---|
쓰기 | 값 | 필수 | 상태 | |
A | 예 | 0 | 아니요 | |
B | 예 | 1 | 예 | 1 |
C | 예 | 0 | 예 | 0 |
D | 예 | 0 | 예 | 0 |
상태 2(중간):
출력 | 피드백 | |||
|---|---|---|---|---|
쓰기 | 값 | 필수 | 상태 | |
A | 예 | 0 | 아니요 | |
B | 예 | 0 | 예 | 0 |
C | 예 | 1 | 예 | 1 |
D | 예 | 0 | 예 | 0 |
상태 3(높음):
출력 | 피드백 | |||
|---|---|---|---|---|
쓰기 | 값 | 필수 | 상태 | |
A | 예 | 0 | 아니요 | |
B | 예 | 0 | 예 | 0 |
C | 예 | 0 | 예 | 0 |
D | 예 | 1 | 예 | 1 |
래더 다이어그램


함수 블록 다이어그램
구조화된 텍스트
D4SD100.Inp_BFdbkData:=D4SD100_LowFdbk
D4SD100.Inp_CFdbkData:=D4SD100_MedFdbk
D4SD100.Inp_DFdbkData:=D4SD100_HighFdbk
PD4SD(D4SD100, 0);
D4SD100_LowRunCoil:=D4SD100.Out_BData;
D4SD100_MedRunCoil:=D4SD100.Out_CData;
D4SD100_HighRunCoil:=D4SD100.Out_DData;
의견을 작성 부탁드립니다.