
프로세스 명령 소스(Process Command Source, PCMDSRC)
이 정보는 CompactLogix 5380P, ControlLogix 5580P 및 ControlLogix 5590P 컨트롤러에 적용됩니다.
프로세스 명령 소스(PCMDSRC) 명령어는 장치의 명령 소스를 선택합니다.
이 명령어에는 다음 명령 소스가 포함됩니다.
- 핸드
- 서비스 중단
- 유지 관리
- 오버라이드
- 외부
- 프로그램 잠김
- 프로그램
- 오퍼레이터 잠김
- 연산자
사용 가능한 언어
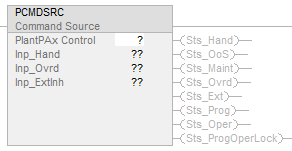
래더 다이어그램
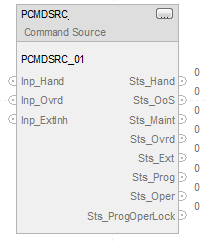
함수 블록 다이어그램
구조화된 텍스트
PCMDSRC (PCMDSRC tag);
피연산자
중요:
다음과 같은 경우 작업 시 예외가 발생할 수 있습니다.
- 출력 태그 피연산자가 덮어써집니다.
- 구조 피연산자의 구성원이 덮어써집니다.
- 지정된 경우를 제외하고 여러 명령어에서 구조 피연산자를 공유합니다.
명령어 내에서 숫자 데이터 유형을 혼합하기 위한 데이터 변환 규칙이 있습니다. 데이터 변환 항목을 참조하십시오.
구성 피연산자
피연산자 | 유형 | 형식 | 설명 |
|---|---|---|---|
PlantPAx Control | P_COMMAND_SOURCE | 태그 | 명령어의 적절한 연산에 필요한 데이터 구조. |
P_COMMAND_SOURCE 구조
입력 구성원 | 데이터 유형 | 설명 |
|---|---|---|
EnableIn | BOOL | 활성화 입력. 래더 다이어그램: 렁 상태에 해당합니다. 기본값은 참입니다. |
Inp_OwnerCmd | DINT | 소유자 장치 명령: 0 = 없음, Inp_OwnerCmd.10 = 오퍼레이터 잠금, Inp_OwnerCmd.11 = 오퍼레이터 잠금 해제, Inp_OwnerCmd.12 = 프로그램 잠금, Inp_OwnerCmd.13 = 프로그램 잠금 해제, Inp_OwnerCmd.14 = 유지 관리 획득, Inp_OwnerCmd.15 = 유지 관리 릴리스, Inp_OwnerCmd.16 = 외부 획득, Inp_OwnerCmd.17 = 외부 해제, Inp_OwnerCmd.29 = 에코. 기본값은 0입니다. |
Inp_InitializeReq | BOOL | 1 = 명령어를 초기화하도록 요청합니다. 명령어는 명령어 최초 실행에서 정상적으로 초기화됩니다. 재초기화가 필요한 경우 이 요청을 사용합니다. 명령어에 의해 이 피연산자가 자동으로 지워집니다. 기본값은 참입니다. |
Inp_Hand | BOOL | 1 = Hand 획득(일반적으로 영구적으로 로컬로 설정됨) 0 = Hand 놓기. 기본값은 거짓입니다. |
Inp_Ovrd | BOOL | 1 = 오버라이드 획득(더 높은 우선 순위 프로그램 로직), 0 = 오버라이드 해제. 기본값은 거짓입니다. |
Inp_ExtInh | BOOL | 1 = 외부 획득 금지, 0 = 외부 획득 허용. 기본값은 참입니다. |
Cfg_HasOper | BOOL | 1 = 오퍼레이터(잠금 해제됨) 있음, 선택 가능. 기본값은 참입니다. |
Cfg_HasOperLocked | BOOL | 1 = 오퍼레이터 잠금 있음, 선택 가능. 기본값은 참입니다. |
Cfg_HasProg | BOOL | 1 = 프로그램(잠금 해제됨) 있음, 선택 가능. 기본값은 참입니다. |
Cfg_HasProgLocked | BOOL | 1 = 프로그램 잠금 있음, 선택 가능. 기본값은 참입니다. |
Cfg_HasExt | BOOL | 1 = External 있음, 선택 가능. 기본값은 거짓입니다. |
Cfg_HasMaint | BOOL | 1 = Maintenance 있음, 선택 가능. 기본값은 참입니다. |
Cfg_HasMaintOoS | BOOL | 1 = Maintenance Out of Service 있음, 선택 가능. 기본값은 참입니다. |
Cfg_OvrdOverLock | BOOL | 1 = 오버라이드가 프로그램/오퍼레이터 잠금보다 우선, 0 = Lock을 오버라이드하지 않음. 기본값은 참입니다. |
Cfg_ExtOverLock | BOOL | 1 = External에서 프로그램/오퍼레이터 Lock 대체, 0 = Lock을 오버라이드하지 않음. 기본값은 거짓입니다. |
Cfg_ProgPwrUp | BOOL | 1 = 프로그램 전원 켜기, 0 = 오퍼레이터 전원 켜기. 기본값은 거짓입니다. |
Cfg_ProgNormal | BOOL | 정상 소스: 1 = 요청이 없는 경우 프로그램, 0 = 요청이 없는 경우 오퍼레이터. 기본값은 거짓입니다. |
Cfg_PCmdPriority | BOOL | 명령 우선 순위. 1 = 프로그램 명령 성공, 0 = 오퍼레이터 명령 성공. 기본값은 거짓입니다. |
Cfg_PCmdProgAsLevel | BOOL | 1 = PCmd_Prog가 레벨로 사용됨. 기본값은 거짓입니다. |
Cfg_PCmdLockAsLevel | BOOL | 1 = PCmd_Lock이 레벨로 사용됨(1 = 잠금, 0 = 잠금 해제). 기본값은 거짓입니다. |
Cfg_ExtAcqAsLevel | BOOL | 1 = XCmd_Acq가 레벨로 사용됨(1 = 획득, 0 = 해제). 기본값은 거짓입니다. |
PCmd_Oper | BOOL | 오퍼레이터를 선택하는 프로그램 명령(프로그램에서 오퍼레이터). 명령어에 의해 이 피연산자가 자동으로 지워집니다. 기본값은 거짓입니다. |
PCmd_Prog | BOOL | 프로그램을 선택하는 프로그램 명령(오퍼레이터에서 프로그램). 명령어에 의해 이 피연산자가 자동으로 지워집니다. 기본값은 거짓입니다. |
PCmd_Lock | BOOL | 프로그램을 잠그는 프로그램 명령(오퍼레이터 허용 안 함). Cfg_PCmdLockAsLevel = 0인 경우 명령어가 이 매개 변수를 자동으로 해제합니다. 기본값은 거짓입니다. |
PCmd_Unlock | BOOL | 프로그램 잠금을 해제하는 프로그램 명령(오퍼레이터가 획득하도록 허용). 명령어에 의해 이 피연산자가 자동으로 지워집니다. 기본값은 거짓입니다. |
PCmd_Normal | BOOL | 표준을 선택하는 프로그램 명령(오퍼레이터 또는 프로그램). 명령어에 의해 이 피연산자가 자동으로 지워집니다. 기본값은 거짓입니다. |
MCmd_OoS | BOOL | 서비스 중단을 선택하는 유지 관리 명령. 명령어에 의해 이 피연산자가 자동으로 지워집니다. 기본값은 거짓입니다. |
MCmd_IS | BOOL | 서비스 중을 선택하는 유지 관리 명령. 명령어에 의해 이 피연산자가 자동으로 지워집니다. 기본값은 거짓입니다. |
MCmd_Acq | BOOL | 소유권을 획득하는 유지 관리 명령(오퍼레이터/프로그램/외부/오버라이드에서 유지 관리)입니다. 명령어에 의해 이 피연산자가 자동으로 지워집니다. 기본값은 거짓입니다. |
MCmd_Rel | BOOL | 소유권을 해제하는 유지 관리 명령(유지 관리에서 오퍼레이터/프로그램/외부/오버라이드)입니다. 명령어에 의해 이 피연산자가 자동으로 지워집니다. 기본값은 거짓입니다. |
XCmd_Acq | BOOL | 소유권을 획득하는 외부 명령입니다(오퍼레이터/프로그램/오버라이드/유지 관리에서 외부). 이 명령어는 Cfg_ExtAcqAsLevel = 0인 경우 이 피연산자를 자동으로 지웁니다. 기본값은 거짓입니다. |
XCmd_Rel | BOOL | Cfg_ExtAcqAsLevel = 0(외부에서 오퍼레이터/프로그램/오버라이드/유지 관리)인 경우 소유권을 해제하는 외부 명령입니다. 명령어에 의해 이 피연산자가 자동으로 지워집니다. 기본값은 거짓입니다. |
OCmd_Oper | BOOL | 오퍼레이터(프로그램 to 오퍼레이터)를 선택하는 오퍼레이터 명령입니다. 명령어에 의해 이 피연산자가 자동으로 지워집니다. 기본값은 거짓입니다. |
OCmd_Prog | BOOL | 프로그램을 선택하는 오퍼레이터 명령(오퍼레이터 to 프로그램)입니다. 명령어에 의해 이 피연산자가 자동으로 지워집니다. 기본값은 거짓입니다. |
OCmd_Lock | BOOL | 오퍼레이터를 잠그는 오퍼레이터 명령(프로그램 허용 불가)입니다. 명령어에 의해 이 피연산자가 자동으로 지워집니다. 기본값은 거짓입니다. |
OCmd_Unlock | BOOL | 소유권을 잠금 해제하거나 해제하고 프로그램이 소유권을 획득하도록 허용하는 오퍼레이터 명령. 명령어에 의해 이 피연산자가 자동으로 지워집니다. 기본값은 거짓입니다. |
OCmd_Normal | BOOL | Normal(오퍼레이터 또는 프로그램)을 선택하는 오퍼레이터 명령입니다. 명령어에 의해 이 피연산자가 자동으로 지워집니다. 기본값은 거짓입니다. |
출력 구성원 | 데이터 유형 | 설명 |
|---|---|---|
EnableOut | BOOL | 활성화 출력. 이 출력 상태는 항상 EnableIn 입력 상태를 반영합니다. |
Sts_Initialized | BOOL | 1 = 명령어가 초기화됩니다. Inp_InitializeReq를 사용하여 다시 초기화합니다. |
Sts_eSrc | INT | 현재 명령 소스는 다음 상태 비트와 함께 표시됩니다. Sts_eSrc.0: 잠금, Sts_eSrc.1: 정상, Sts_eSrc.2: 핸드, Sts_eSrc.3: 유지 관리, Sts_eSrc.4: 오버라이드, Sts_eSrc.5: 프로그램, Sts_eSrc.6: 오퍼레이터, Sts_eSrc.7: 서비스 중단 Sts_eSrc.8: 외부. |
Sts_bSrc | INT | 활성화된 선택 비트맵(명령 소스 요청이 선택된 HMI 토템 폴의 경우) Sts_bSrc.0: 핸드, Sts_bSrc.1: 프로그래밍된 서비스 중단(렁 거짓), Sts_bSrc.2: 유지 관리 서비스 중단, Sts_bSrc.3: 유지 관리, Sts_bSrc.4: 오버라이드, Sts_bSrc.5: 외부, Sts_bSrc.6: 프로그램 잠김, Sts_bSrc.7: 프로그램, Sts_bSrc.8: 오퍼레이터 잠김, Sts_bSrc.9: 오퍼레이터. |
Sts_Hand | BOOL | 1 = 핸드 선택됨(OoS, 유지 관리, 오버라이드, 외부, 프로그램, 오퍼레이터 대체). |
Sts_OoS | BOOL | 1 = 서비스 중단 선택됨(유지 관리, 오버라이드, 외부, 프로그램, 오퍼레이터 대체). |
Sts_Maint | BOOL | 1 = 유지 관리 선택됨(오버라이드, 외부, 프로그램, 오퍼레이터 대체). |
Sts_Ovrd | BOOL | 1 = 오버라이드 선택됨(외부, 프로그램, 오퍼레이터 대체). |
Sts_Ext | BOOL | 1 = External 선택됨(프로그램, 오퍼레이터 대체). |
Sts_Prog | BOOL | 1 = 프로그램 선택됨. |
Sts_ProgLocked | BOOL | 1 = 프로그램이 선택되고 잠김. |
Sts_Oper | BOOL | 1 = 오퍼레이터 선택됨. |
Sts_OperLocked | BOOL | 1 = 오퍼레이터가 선택되고 잠김. |
Sts_ProgOperSel | BOOL | 프로그램/오퍼레이터 선택(래치) 상태: 1 = 프로그램, 0 = 오퍼레이터. |
Sts_ProgOperLock | BOOL | 프로그램/오퍼레이터 Lock(래치) 상태, 1 = 잠김, 0=잠금 해제됨. |
Sts_Normal | BOOL | 1 = Selection이 Normal과 동일(프로그램 또는 오퍼레이터). |
Sts_ExtReqInh | BOOL | 1 = External 요청이 금지되어 현재 상태에서 External로 이동할 수 없습니다. |
Sts_ProgReqInh | BOOL | 1 = 프로그램 요청이 금지되어 현재 상태에서 프로그램으로 이동할 수 없습니다. |
Sts_MAcqRcvd | BOOL | 1 = Maintenance Acquire 명령이 이 스캔을 수신했습니다. |
MRdy_OoS | BOOL | 1 = MCmd_OoS 준비, HMI 버튼 활성화. |
MRdy_IS | BOOL | 1 = MCmd_IS 준비, HMI 버튼 활성화. |
MRdy_Acq | BOOL | 1 = MCmd_Acq 준비, HMI 버튼 활성화. |
MRdy_Rel | BOOL | 1 = MCmd_Rel 준비, HMI 버튼 활성화. |
XRdy_Acq | BOOL | 1 = XCmd_Acq 준비, HMI 버튼 활성화. |
XRdy_Rel | BOOL | 1 = XCmd_Rel 준비, HMI 버튼 활성화. |
ORdy_Oper | BOOL | 1 = OCmd_Oper 준비, HMI 버튼 활성화. |
ORdy_Prog | BOOL | 1 = OCmd_Prog 준비, HMI 버튼 활성화. |
ORdy_Lock | BOOL | 1 = OCmd_Lock 준비, HMI 버튼 활성화. |
ORdy_Unlock | BOOL | 1 = OCmd_Unlock 준비, HMI 버튼 활성화. |
ORdy_Normal | BOOL | 1 = OCmd_Normal 준비, HMI 버튼 활성화. |
Out_OwnerSts | DINT | 명령 소스의 상태, 소유자 명령 핸드셰이크 및 준비 상태: 0 = 없음, .10 = 오퍼레이터 잠금, .11 = 오퍼레이터 잠금 해제, .12 = 프로그램 잠금, .13 = 프로그램 잠금 해제, .14 = 유지 관리 획득, .15 = 유지 관리 릴리스, .16 = 외부 획득, .17 = 외부 해제, .18 = 유지 관리 있음, .19 = 외부 오버라이드 잠금, .20 = 외부 있음, .21 = 오퍼레이터 있음, .22 = 오퍼레이터 잠김 있음, .23 = 프로그램 있음, .24 = 프로그램 잠김 있음, .29 = 에코, .30 = 준비되지 않음 |
연산
명령어에서 다음 명령 소스를 사용합니다. 명령 소스는 이 표의 가장 높음에서 가장 낮음 순서로 Priority가 지정됩니다.
명령 소스 | 설명 |
|---|---|
핸드 | 명령어 외부의 하드와이어 로직 또는 기타 로직이 장치를 컨트롤합니다. 명령어는 다른 명령 소스 중 하나로 무충돌 전환을 위해 장치의 상태를 추적합니다. (가장 높은 우선 순위 명령 소스) |
서비스 중단 | 명령어가 비활성화되어 소유자가 없습니다. |
유지 관리 | 유지 관리는 장치를 컨트롤하고 오퍼레이터, 프로그램, 외부 및 오버라이드의 컨트롤을 대체합니다. HMI의 연산자 명령 및 설정이 수락됩니다. |
오버라이드 | 우선 순위 로직은 장치를 컨트롤하고 오퍼레이터, 프로그램 및 External 컨트롤을 대체합니다. 오버라이드 입력(Inp_Ovrd)이 허용됩니다. |
외부 | External 로직(예: 필드 파일럿 제어 또는 업스트림 SCADA)이 장치를 컨트롤합니다. External 명령(XCmd_)이 수락됩니다. |
프로그램 잠김 | 프로그램 로직이 장치를 컨트롤합니다. 프로그램 명령(PCmd_)이 수락됩니다. 연산자가 프로그램 컨트롤을 수행할 수 없습니다. Cfg_OvrdOverLock = 1이 아니면 오버라이드는 프로그램에서 컨트롤할 수 없습니다. |
프로그램 | 프로그램 로직이 장치를 컨트롤합니다. 프로그램 명령(PCmd_)이 수락됩니다. |
오퍼레이터 잠김 | 오퍼레이터가 장치를 컨트롤합니다. HMI의 오퍼레이터 명령(OCmd_)이 수락됩니다. 프로그램은 오퍼레이터 컨트롤을 수행할 수 없습니다. Cfg_OvrdOverLock = 1이 아니면 오버라이드는 오퍼레이터에서 컨트롤할 수 없습니다. |
연산자 | 오퍼레이터가 장치를 컨트롤합니다. HMI의 오퍼레이터 명령(OCmd_)이 수락됩니다. (가장 낮은 우선 순위 명령 소스) |
이 명령어는 다음 작업을 활성화하거나 비활성화합니다.
- Maintenance Out-of-Service 있음
- Maintenance 있음
- External 있음
- 프로그램(잠금 해제됨) 있음
- 프로그램 잠김 있음
- 오퍼레이터(잠금 해제됨) 있음
- 오퍼레이터 잠김 있음
- PCmd_Lock이 레벨로 사용됨(1 = 잠금, 0 = 잠금 해제)
명령어는 잘못된 컨트롤 구성을 확인하고 가장 가까운 유효한 구성을 강제 실행합니다.
핵심 컨트롤 모델은 수신 기능이 수락하는 명령 및 매개 변수의 소스를 중재합니다. 핵심 컨트롤 모델은 소스가 다음 형식인지 여부를 결정합니다.
- 프로그래밍 엔터티(처리 환경 내에 완전히 상주하는 프로그램 엔터티) 또는
- 외부 인터페이스 엔터티(처리 환경 외부에서 비동기적으로 명령과 매개 변수 발행).
명령 소스를 잠그면 다른 명령 소스가 권한을 획득할 수 없게 됩니다.
핵심 명령 소스 모델
핵심 컨트롤 모델은 다음과 같은 명령 소스로 구성됩니다.
- Oper
- OperLocked
- Prog
- ProgLocked
컨트롤 모델의 기본값은 이러한 구성으로 설정됩니다. 다른 명령 소스가 모델에 있을 수 있지만 기본 오퍼레이터/프로그램 상태의 기계와 독립적으로 작동하는 명령 소스를 오버라이드합니다.
명령 소스를 구성으로 활성화
개별 명령 소스는 사용자가 활성화하거나 비활성화할 수 있습니다. 기본 구성은 전체 기본 모델을 사용합니다. 즉, 처리 환경의 전원을 켤 때 명령 소스가 지정된 기본값이 됩니다. 활성화된 명령 소스의 일부 조합은 불필요하거나 의도하지 않은 변경을 생성할 수 있으므로 허용되지 않습니다.
프로그램 전원 켜기
구성을 통해 사용자는 오퍼레이터 또는 프로그램이 전원 켜기 기본값인지 여부를 지정할 수 있습니다.
프로그램 우선 순위
구성을 통해 오퍼레이터 또는 프로그램 명령이 동시에 어설션될 때 우선 순위를 가질지 여부를 지정할 수 있습니다.
명령의 자동 재설정
모든 명령은 one-shot-latche로 처리됩니다. 이는 명령어가 실행되고 처리될 때 모든 명령이 자동으로 지워짐을 의미합니다.
대상 상태 변경
특정 구성에서 일부 명령의 대상 명령 소스가 변경될 수 있습니다. 이는 명령의 의도와 일치합니다. 예를 들어, Prog가 비활성화된 경우 OCmd_Prog 명령의 대상은 Prog 상태 대신 ProgLocked 상태로 지정됩니다. 이러한 작업은 OCmd_Prog 명령의 의도를 유지하기 위해 수행됩니다. 운영자 엔터티는 프로그램을 컨트롤하는 기능을 배치하려고 합니다. 명령이 제거되면 이 작업을 수행할 수 있는 방법이 없습니다. 이 작업은 충돌이나 경합 상태를 일으키지 않는 구성에서만 수행되지만 가능한 한 많은 사용자 기능을 보존하는 역할을 합니다.
우선 순위가 더 높은 명령 소스
다음 우선 순위가 더 높은 명령 소스는 모델 내에서 독립적으로 작동합니다.
- 외부
- 오버라이드
- 유지 관리
- 서비스 중단
- 서비스 중
- 핸드
초기화
명령어는 명령어 최초 실행에서 정상적으로 초기화됩니다. Inp_InitializeReq = 1로 설정하면 언제든지 재초기화를 요청할 수 있습니다. 올바른 초기화의 경우 코드의 온라인 편집을 수행하는 동안 명령어를 추가할 때 Inp_InitializeReq = 1(기본값)인지 확인합니다.
PCMDSRC 명령어 모니터링
모니터링을 위해 프로세스 객체의 PlantPAx 라이브러리에서 작업자 페이스 플레이트를 사용합니다.
연산 상태 플래그에 영향
아니요.
주 폴트/부 폴트
이 명령어에만 해당되는 것은 없습니다. 배열 인덱스 폴트의 경우 배열을 통한 인덱스를 참조하세요.
실행
래더 다이어그램
조건/상태 | 수행한 작업 |
|---|---|
사전 스캔 | 렁-출력-조건이 거짓으로 해제됩니다. Sts_eSrc는 0으로 설정됩니다. Sts_bSrc가 0으로 설정됩니다. |
명령어 최초 실행 | 각 실행마다 자동으로 지워지는 모든 명령은 해제되고 무시됩니다. 프로그램/오퍼레이터 선택은 구성에 따라 설정됩니다(Cfg_ProgPwrUp). 프로그램 또는 오퍼레이터 Lock 선택은 잠금 해제로 설정됩니다. Maintenance 획득/해제 상태는 수정되지 않으며 컨트롤러 전원 켜기 또는 PROG-to-RUN 전환을 통해 유지됩니다. |
렁-입력-조건이 거짓임 | Inp_Hand=0인 경우 이 명령어는 Out of Service 상태로 됩니다. 출력의 전력 공급이 차단됩니다. 프로그램 및 오퍼레이터s 명령이 무시되고 지워지고 모든 소유권 상태 비트(Sts_Maint, Sts_Ovrd, Sts_Ext, Sts_Prog 및 Sts_Oper)가 0으로 지워지는 경우를 제외하고 명령 소스 선택 처리가 진행됩니다. 렁-입력-조건이 참이 되면 구성(Cfg_ProgPwrUp)에 따라 프로그램/오퍼레이터 선택이 설정됩니다. |
렁-입력-조건이 참임 | 렁-출력-조건을 렁-입력-조건으로 설정합니다. 명령어가 실행됩니다. |
사후 스캔 | 렁-출력-조건이 거짓으로 해제됩니다. |
함수 블록 다이어그램
조건/상태 | 수행한 작업 |
|---|---|
사전 스캔 | EnableOut이 거짓으로 해제됩니다. Sts_eSrc는 0으로 설정됩니다. Sts_bSrc가 0으로 설정됩니다. |
명령어 최초 실행 | 각 실행마다 자동으로 지워지는 모든 명령은 해제되고 무시됩니다. 프로그램/오퍼레이터 선택은 구성에 따라 설정됩니다(Cfg_ProgPwrUp). 프로그램 또는 오퍼레이터 Lock 선택은 잠금 해제로 설정됩니다. Maintenance 획득/해제 상태는 수정되지 않으며 컨트롤러 전원 켜기 또는 PROG-to-RUN 전환을 통해 유지됩니다. |
명령어 최초 스캔 | 함수 블록 다이어그램 표에서 명령어 최초 실행을 참조하십시오. |
EnableIn이 거짓임 | EnableOut이 거짓으로 해제됩니다. Inp_Hand=0인 경우 이 명령어는 Out of Service 상태로 됩니다. 출력의 전력 공급이 차단됩니다. 프로그램 및 오퍼레이터s 명령이 무시되고 지워지고 모든 소유권 상태 비트(Sts_Maint, Sts_Ovrd, Sts_Ext, Sts_Prog 및 Sts_Oper)가 0으로 지워지는 경우를 제외하고 명령 소스 선택 처리가 진행됩니다. 렁-입력-조건이 참이 되면 구성(Cfg_ProgPwrUp)에 따라 프로그램/오퍼레이터 선택이 설정됩니다. |
EnableIn이 참임 | EnableOut이 참으로 설정됩니다. 명령어가 실행됩니다. |
사후 스캔 | EnableIn 및 EnableOut 비트가 거짓으로 해제됩니다. |
구조화된 텍스트
구조화된 텍스트에서 정상 스캔 중에 EnableIn은 항상 참입니다. 따라서 명령어가 로직에서 활성화한 컨트롤 경로에 있는 경우 해당 명령어가 실행됩니다.
조건/상태 | 수행한 작업 |
|---|---|
사전 스캔 | 래더 다이어그램 표의 사전 스캔을 참조하십시오. |
명령어 최초 실행 | 래더 다이어그램 표의 명령어 첫 번째 실행 명령어를 참조하십시오. |
EnableIn이 참임 | 래더 다이어그램 표의 렁-입력-조건이 참인 경우를 참조하십시오. |
사후 스캔 | EnableIn 및 EnableOut 비트가 거짓으로 해제됩니다. |
의견을 작성 부탁드립니다.