
프로세스 이중 센서 아날로그 입력(Process Dual Sensor Analog Input, PAID)
이 정보는 CompactLogix 5380P, ControlLogix 5580P 및 ControlLogix 5590P 컨트롤러에 적용됩니다.
프로세스 이중 센서 아날로그 입력(Process Dual Sensor Analog Input, PAID) 명령어는 이중 센서, 이중 송신기 및 이중 입력 채널과 같은 소스에서 두 개의 아날로그 입력 신호를 사용하여 하나의 아날로그 프로세스 변수(Process Variable, PV)를 모니터링합니다. PAID 명령어는 채널의 상태를 모니터링하고 구성된 PV 품질을 보고합니다. PAID 명령어에는 입력 선택, 평균화 및 실패 감지 기능이 있습니다. 필터링 및 경보 등의 추가 기능은 다운스트림 PAI 블록에 의해 수행됩니다.
PAID 명령어는 다음을 제공합니다.
- 센서 또는 입력 A 값, 센서 또는 입력 B 값, 둘의 평균, 둘 중 작은 값 또는 둘 중 큰 값을 PV 값으로 선택.
- 각 센서, 송신기 또는 입력에 대한 불확실하거나 잘못된 입력에 대한 입력 소스 및 품질 모니터링과 범위를 벗어난 조건에 대한 각 신호 모니터링. 한 PV가 불량, 실패 또는 범위 이탈인 경우 다른 PV가 자동으로 선택됩니다.
- 두 센서 PV 간의 차이가 구성된 제한을 초과할 경우 경고 경보.
- 한 PV만 품질이 양호한 경우 경고 경보.
- PV의 품질이 양호하지 않은 경우 경고 경보(예: 둘 다 불확실한 경우).
- 두 PV가 모두 불량인 경우 실패 경보(예: 각 PV에 품질이 좋지 않거나(Inp_PVABad 또는 Inp_PVBBad) 구성된 실패 범위를 벗어난 경우).
사용 가능한 언어
래더 다이어그램
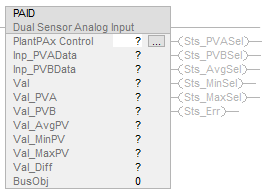
함수 블록 다이어그램
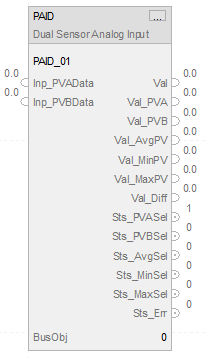
구조화된 텍스트
PAID(PAIDTag, 0);
피연산자
중요:
다음과 같은 경우 작업 시 예외가 발생할 수 있습니다.
- 출력 태그 피연산자가 덮어써집니다.
- 구조 피연산자의 구성원이 덮어써집니다.
- 지정된 경우를 제외하고 여러 명령어에서 구조 피연산자를 공유합니다.
명령어 내에서 숫자 데이터 유형을 혼합하기 위한 데이터 변환 규칙이 있습니다. 데이터 변환 항목을 참조하십시오.
구성 피연산자
피연산자 | 유형 | 형식 | 설명 |
|---|---|---|---|
PlantPAx Control | P_ANALOG_INPUT_DUAL | 태그 | 명령어의 적절한 연산에 필요한 데이터 구조. |
BusObj | BUS_OBJ | 태그 | 버스 구성 요소 |
P_ANALOG_INPUT_DUAL 구조
공개 구성원은 프로그래밍 방식으로 액세스할 수 있는 표준(표시) 태그 구성원입니다. 비공개의 숨겨진 구성원은 HMI 페이스 플레이트에서 사용되며 프로그래밍 방식으로 액세스할 수 없습니다. 비공개 구성원은 공개 구성원 다음의 별도의 테이블에 나열됩니다.
공개 입력 구성원 | 데이터 유형 | 설명 |
|---|---|---|
EnableIn | BOOL | 활성화 입력 - 시스템 정의 매개 변수 기본값은 참입니다. |
Inp_InitializeReq | BOOL | 1 = 명령어를 초기화하도록 요청합니다. 명령어는 명령어 최초 실행에서 정상적으로 초기화됩니다. 재초기화가 필요한 경우 이 요청을 사용합니다. 명령어에 의해 이 피연산자가 자동으로 지워집니다. 기본값은 참입니다. |
Inp_PVAData | REAL | 센서 또는 입력 A(PV 단위)의 PV 신호. 유효값 = 모든 부동 소수점 수. 기본값은 0.0입니다. |
Inp_PVASrcQ | SINT | 사용 가능한 경우 채널 A 개체의 입력 소스 및 품질(열거). 기본값은 0입니다. |
Inp_PVANotify | SINT | 관련 PV 객체 경보 우선 순위 및 승인 상태. 0 = 경보 중이 아님, 승인됨, 1 = 경보 중이 아님, 승인되지 않음 또는 재설정 필요, 2 = 낮은 심각도 경보, 승인됨, 3 = 낮은 심각도 경보, 승인되지 않음, 4 = 중간 심각도 경보, 승인됨, 5 = 중간 심각도 경보, 승인되지 않음, 6 = 높은 심각도 경보, 승인됨, 7 = 높음 심각도 경보, 승인되지 않음, 8 = 긴급 심각도 경보, 승인됨, 9 = 긴급 심각도 경보, 승인되지 않음. 기본값은 0입니다. |
Inp_SmartDvcASts | DINT | SMART 장치가 Inp_PVAData에서 제공하는 현재 코드. 이 코드는 Out_SmartDvcSts로 복사되어 사용자가 진단 조회 목적으로 HMI에서 장치 상태를 모니터링할 수 있습니다. 유효값 = 0~최대 양수. 기본값은 0입니다. |
Inp_PVBData | REAL | 센서 또는 입력 B(PV 단위)의 PV 신호. 유효값 = 모든 부동 소수점 수. 기본값은 0.0입니다. |
Inp_PVBSrcQ | SINT | 사용 가능한 경우 채널 B 개체의 입력 소스 및 품질(열거). 기본값은 0입니다. |
Inp_PVBNotify | SINT | 관련 PV 객체 경보 우선 순위 및 승인 상태. 0 = 경보 중이 아님, 승인됨, 1 = 경보 중이 아님, 승인되지 않음 또는 재설정 필요, 2 = 낮은 심각도 경보, 승인됨, 3 = 낮은 심각도 경보, 승인되지 않음, 4 = 중간 심각도 경보, 승인됨, 5 = 중간 심각도 경보, 승인되지 않음, 6 = 높은 심각도 경보, 승인됨, 7 = 높음 심각도 경보, 승인되지 않음, 8 = 긴급 심각도 경보, 승인됨, 9 = 긴급 심각도 경보, 승인되지 않음. 기본값은 0입니다. |
Inp_SmartDvcBSts | DINT | SMART 장치가 Inp_PVBData에서 제공하는 현재 코드. 이 코드는 Out_SmartDvcSts로 복사되어 사용자가 진단 조회 목적으로 HMI에서 장치 상태를 모니터링할 수 있습니다. 유효값 = 0~최대 양수. 기본값은 0입니다. |
Inp_PVABad | BOOL | 입력 A의 신호 품질 또는 통신 상태: 1 = 불량, 0 = 정상. 기본값은 거짓입니다. |
Inp_PVAUncertain | BOOL | 입력 A의 신호 품질: 1 = 불확실, 0 = 정상. 기본값은 거짓입니다. |
Inp_SmartDvcADiagAvailable | BOOL | 1 = Inp_PVAData 진단에서 SMART 장치 사용 가능. 일반적으로 장치에 예상대로 작동을 유지하기 위한 작업이 필요한지를 나타내는 데 사용됩니다. 기본값은 거짓입니다. |
Inp_PVBBad | BOOL | 입력 B의 신호 품질 또는 통신 상태: 1 = 불량, 0 = 정상. 기본값은 거짓입니다. |
Inp_PVBUncertain | BOOL | 입력 B의 신호 품질: 1 = 불확실, 0 = 정상. 기본값은 거짓입니다. |
Inp_SmartDvcBDiagAvailable | BOOL | 1 = Inp_PVBData 진단에서 SMART 장치 사용 가능. 일반적으로 장치에 예상대로 작동을 유지하기 위한 작업이 필요한지를 나타내는 데 사용됩니다. 기본값은 거짓입니다. |
Inp_DiffGate | BOOL | 상태 탐지에 사용되는 게이트 입력입니다. 1 = 해당 아날로그 입력 임계값 모니터링이 활성화됩니다. 0 = 감지가 비활성화되고 해당 상태 출력이 강제 해제됩니다. 기본값은 참입니다. |
Cfg_AllowDisable | BOOL | 1 = 유지 관리가 경보를 비활성화하도록 허용. 기본값은 참입니다. |
Cfg_AllowShelve | BOOL | 1 = 오퍼레이터가 경보를 보류할 수 있습니다. 기본값은 참입니다. |
Cfg_UseInpSrcQPVA | BOOL | 1 = 거부 결정을 위해 PVA SrcQ 입력을 사용합니다. 기본값은 거짓입니다. |
Cfg_UseInpSrcQPVB | BOOL | 1 = 거부 결정을 위해 PVB SrcQ 입력을 사용합니다. 기본값은 거짓입니다. |
Cfg_HasPVNav | BOOL | 1 = 연결된 PV(Val) 개체에 대한 탐색을 활성화하도록 HMI에 지시합니다. 기본값은 거짓입니다. |
Cfg_HasMoreObj | BOOL | 1 = 더 많은 정보를 가진 객체를 탐색에 사용할 수 있음을 HMI에 알립니다. 기본값은 거짓입니다. |
Cfg_HasNav | SINT | 설정 비트는 활성화된 탐색 버튼을 나타냅니다(.0=PVA, .1=PVB). 기본값은 0입니다. |
Cfg_PVEUMin | REAL | 표시 PV 단위에 대한 PV(출력) 최소값. 유효값 = 모든 부동 소수점 수. 기본값은 0.0입니다. |
Cfg_PVEUMax | REAL | 표시 PV 단위에 대한 PV(출력) 최대값. 유효값 = 모든 부동 소수점 수. 기본값은 100.0입니다. |
Cfg_DiffLim | REAL | PV 단위의 신호 차이 상태 제한(차이). 유효값 = 임의의 음수가 아닌 부동값. 기본값은 1.50E+38입니다. |
Cfg_DiffDB | REAL | PV 단위의 신호 차이 상태 데드밴드(차이). 유효값 = 임의의 음수가 아닌 부동값. 기본값은 1.0입니다. |
Cfg_DiffGateDly | REAL | 임계값 감지가 활성화되기 전에 게이트 입력이 활성화된 시간(초)입니다. 유효값 = 0.0~2147483, 0초. 기본값은 0.0입니다. |
Cfg_OoRHiLim | REAL | 입력 단위의 범위 이탈(실패) 높음 제한. 유효값 = 모든 부동 소수점 수. 기본값은 103.958336입니다. |
Cfg_OoRLoLim | REAL | 입력 단위의 범위 이탈(실패) 낮음 제한. 유효값 = 모든 부동 소수점 수. 기본값은 -2.0833333입니다. |
Cfg_OoRDB | REAL | 입력 단위의 범위 이탈(실패) 높음 또는 낮음 데드밴드입니다. 유효값 = 임의의 음수가 아닌 부동값. 기본값은 0.41666666입니다. |
Cfg_AllowOper | BOOL | 1 = Oper에서 PV 선택을 컨트롤할 수 있습니다. 기본값은 거짓입니다. |
Cfg_AllowProg | BOOL | 1 = Prog에서 PV 선택을 컨트롤할 수 있습니다. 기본값은 거짓입니다. |
Cfg_AllowExt | BOOL | 1 = Ext에서 PV 선택을 컨트롤할 수 있습니다. 기본값은 거짓입니다. |
Cfg_PVDecPlcs | SINT | PV 표시의 소수 자릿수입니다. 유효값 = 0,1,2,3,4,5,6. 기본값은 2입니다. |
Cfg_CnfrmReqd | SINT | 오퍼레이터 명령 확인이 필요합니다. 필요한 명령 확인 유형을 나타냅니다. 0 = 없음, 1 = 명령 확인이 필요합니다. 2 = 수행자 전자 서명이 필요합니다. 3 = 수행자 및 승인자 전자 서명이 필요합니다. 기본값은 0입니다. |
PSet_Owner | DINT | 프로그램 소유자 요청 ID(0이 아님) 또는 해제(0) (유효값 = 모든 정수). 기본값은 0입니다. |
PCmd_SelA | BOOL | 센서 A PV를 선택하는 프로그램 명령. 기본값은 거짓입니다. |
PCmd_SelB | BOOL | 센서 B PV를 선택하는 프로그램 명령. 기본값은 거짓입니다. |
PCmd_SelAvg | BOOL | 평균 (A,B) PV를 선택하는 프로그램 명령. 기본값은 거짓입니다. |
PCmd_SelMin | BOOL | 최소(A,B) PV를 선택하는 프로그램 명령. 기본값은 거짓입니다. |
PCmd_SelMax | BOOL | 최대(A,B) PV를 선택하는 프로그램 명령. 기본값은 거짓입니다. |
PCmd_Reset | BOOL | 재설정이 필요한 모든 경보를 재설정하는 프로그램 명령. 기본값은 거짓입니다. |
XCmd_SelA | BOOL | 센서 A PV를 선택하는 External 명령입니다. 기본값은 거짓입니다. |
XCmd_SelB | BOOL | 센서 B PV를 선택하는 External 명령입니다. 기본값은 거짓입니다. |
XCmd_SelAvg | BOOL | 평균(A,B) PV를 선택하는 External 명령입니다. 기본값은 거짓입니다. |
XCmd_SelMin | BOOL | 최소(A,B) PV를 선택하는 External 명령입니다. 기본값은 거짓입니다. |
XCmd_SelMax | BOOL | 최대(A,B) PV를 선택하는 External 명령입니다. 기본값은 거짓입니다. |
XCmd_Reset | BOOL | 모든 경보 및 래치 쉐드 조건을 재설정하는 External 명령입니다. 명령어에 의해 이 피연산자가 자동으로 지워집니다. 기본값은 거짓입니다. |
XCmd_ResetAckAll | BOOL | 모든 경보 및 래치 쉐드 조건을 승인 및 재설정하는 External 명령입니다. 명령어에 의해 이 피연산자가 자동으로 지워집니다. 기본값은 거짓입니다. |
공개 출력 구성원 | 데이터 유형 | 설명 |
|---|---|---|
EnableOut | BOOL | 활성화 출력 - 시스템 정의 매개 변수 |
Val | REAL | 선택한 아날로그 PV(대체 PV 포함, 사용되는 경우)(PV 단위). |
Val_PVA | REAL | 입력 A(PV 단위)의 아날로그 값(실제). |
Val_PVB | REAL | 입력 B(PV 단위)의 아날로그 값(실제). |
Val_AvgPV | REAL | 입력 A 및 입력 B(PV 단위)의 아날로그 값 평균. |
Val_MinPV | REAL | 입력 A 및 입력 B(PV 단위)의 아날로그 값 최소값. |
Val_MaxPV | REAL | 입력 A 및 입력 B(PV 단위)의 아날로그 값 최대값. |
Val_InpPV | REAL | 대체 전 선택된 PV(예: PV 단위). |
Val_Diff | REAL | 입력 A와 입력 B PV 간 차이(PV 단위). |
Val_PVEUMin | REAL | PV 범위 최소값 = 최소(Cfg_PVEUMin, Cfg_PVEUMax) (PV 단위). |
Val_PVEUMax | REAL | 최대 PV 범위 = 최대(Cfg_PVEUMin, Cfg_PVEUMax) (PV 단위). |
Out_SmartDvcSts | DINT | Inp_SmartDvcASts 또는 Inp_SmartDvcBSts에서 제공하는 SMART 장치의 상태 코드. 선택한 최고 상태 코드. |
Sts_Initialized | BOOL | 1 = 명령어가 초기화됩니다. Inp_InitializeReq를 사용하여 다시 초기화합니다. |
Sts_SmartDvcDiagAvailable | BOOL | 1 = SMART 장치 진단을 현재 사용할 수 있습니다. 일반적으로 장치 중 하나를 나타내는 데 사용되는 경우 예상대로 작동을 유지하기 위한 작업이 필요합니다. |
Sts_PVASel | BOOL | 1 = PV에 대해 선택된 입력 A. |
Sts_PVBSel | BOOL | 1 = PV로 선택된 입력 B. |
Sts_AvgSel | BOOL | 1 = PV로 선택된 평균(A,B). |
Sts_MinSel | BOOL | 1 = PV로 선택된 최소(A,B). |
Sts_MaxSel | BOOL | 1 = PV로 선택된 최대(A,B). |
Sts_PVBad | BOOL | 1 = PV 품질이 좋지 않거나 범위 이탈. |
Sts_PVUncertain | BOOL | 1 = PV 값 불확실(품질). |
SrcQ_IOA | SINT | 1차 I/O(열거)의 소스 및 품질. |
SrcQ_IOB | SINT | 1차 I/O(열거)의 소스 및 품질. |
SrcQ_IO | SINT | 1차 I/O(열거)의 소스 및 품질. |
SrcQ | SINT | 1차 Val 또는 Sts의 소스 및 품질(열거). |
Sts_eSts | SINT | 장치 확인 상태(열거): 0 = PV 양호, 1: PV 불확실, 2: PV 불량. |
Sts_eFault | INT | 장치 폴트 상태(열거): 0 = 없음, ........ 32 = 실패, 34 = 불량 구성. |
Sts_eNotify | SINT | 모든 경보 상태 열거 값: 0 = 경보 중이 아님, 승인됨, 1 = 경보 중이 아님, 승인되지 않음 또는 재설정 필요, 2 = 낮은 심각도 경보, 승인됨, 3 = 낮은 심각도 경보, 승인되지 않음, 4 = 중간 심각도 경보, 승인됨, 5 = 중간 심각도 경보, 승인되지 않음, 6 = 높은 심각도 경보, 승인됨, 7 = 높음 심각도 경보, 승인되지 않음, 8 = 긴급 심각도 경보, 승인됨, 9 = 긴급 심각도 경보, 승인되지 않음. |
Sts_eNotifyAll | SINT | 관련 객체를 포함한 모든 경보 상태 열거 값: 0 = 경보 중이 아님, 승인됨, 1 = 경보 중이 아님, 승인되지 않음 또는 재설정 필요, 2 = 낮은 심각도 경보, 승인됨, 3 = 낮은 심각도 경보, 승인되지 않음, 4 = 중간 심각도 경보, 승인됨, 5 = 중간 심각도 경보, 승인되지 않음, 6 = 높은 심각도 경보, 승인됨, 7 = 높음 심각도 경보, 승인되지 않음, 8 = 긴급 심각도 경보, 승인됨, 9 = 긴급 심각도 경보, 승인되지 않음. |
Sts_eNotifyOneGood | SINT | 하나의 양호 PV 경보 상태 열거 값: 0 = 경보 중이 아님, 승인됨, 1 = 경보 중이 아님, 승인되지 않음 또는 재설정 필요, 2 = 낮은 심각도 경보, 승인됨, 3 = 낮은 심각도 경보, 승인되지 않음, 4 = 중간 심각도 경보, 승인됨, 5 = 중간 심각도 경보, 승인되지 않음, 6 = 높은 심각도 경보, 승인됨, 7 = 높음 심각도 경보, 승인되지 않음, 8 = 긴급 심각도 경보, 승인됨, 9 = 긴급 심각도 경보, 승인되지 않음. |
Sts_eNotifyNoneGood | SINT | 양호 PV 경보 상태 열거 값 없음: 0 = 경보 중이 아님, 승인됨, 1 = 경보 중이 아님, 승인되지 않음 또는 재설정 필요, 2 = 낮은 심각도 경보, 승인됨, 3 = 낮은 심각도 경보, 승인되지 않음, 4 = 중간 심각도 경보, 승인됨, 5 = 중간 심각도 경보, 승인되지 않음, 6 = 높은 심각도 경보, 승인됨, 7 = 높음 심각도 경보, 승인되지 않음, 8 = 긴급 심각도 경보, 승인됨, 9 = 긴급 심각도 경보, 승인되지 않음. |
Sts_eNotifyDiff | SINT | 입력 차이 경보 상태 열거 값: 0 = 경보 중이 아님, 승인됨, 1 = 경보 중이 아님, 승인되지 않음 또는 재설정 필요, 2 = 낮은 심각도 경보, 승인됨, 3 = 낮은 심각도 경보, 승인되지 않음, 4 = 중간 심각도 경보, 승인됨, 5 = 중간 심각도 경보, 승인되지 않음, 6 = 높은 심각도 경보, 승인됨, 7 = 높음 심각도 경보, 승인되지 않음, 8 = 긴급 심각도 경보, 승인됨, 9 = 긴급 심각도 경보, 승인되지 않음. |
Sts_eNotifyFail | SINT | 실패 경보 상태 열거 값: 0 = 경보 중이 아님, 승인됨, 1 = 경보 중이 아님, 승인되지 않음 또는 재설정 필요, 2 = 낮은 심각도 경보, 승인됨, 3 = 낮은 심각도 경보, 승인되지 않음, 4 = 중간 심각도 경보, 승인됨, 5 = 중간 심각도 경보, 승인되지 않음, 6 = 높은 심각도 경보, 승인됨, 7 = 높음 심각도 경보, 승인되지 않음, 8 = 긴급 심각도 경보, 승인됨, 9 = 긴급 심각도 경보, 승인되지 않음. |
Sts_UnackAlmCount | DINT | 승인되지 않은 경보의 수입니다. |
Sts_Err | BOOL | 1 = 구성 오류, 자세한 내용은 상세 비트를 참조하십시오. |
Sts_ErrEU | BOOL | 1 = 구성 중 오류: Cfg_PVEUMax는 Cfg_PVEUMin과 같을 수 없습니다. |
Sts_ErrDiffDB | BOOL | 1 = 구성 중 오류: Cfg_LoDevDB 데드밴드가 < 0.0입니다. |
Sts_ErrDiffGateDly | BOOL | 1 = 유효하지 않은 타이머 사전 설정(0.0~2147483.0 사용). |
Sts_ErrOoRDB | BOOL | 1 = 구성 중 오류: Cfg_OoRDB 데드밴드가 < 0.0입니다. |
Sts_ErrAlm | BOOL | 1 = Logix 태그 기반 경보 설정 오류. |
Sts_Alm | BOOL | 1 = 경보가 활성 상태입니다. |
Sts_AlmInh | BOOL | 1 = 경보가 보류 또는 비활성 상태입니다. |
Sts_OneGood | BOOL | 1 = 하나의 양호 PV만(다른 하나는 불량 또는 불확실). |
Sts_NoneGood | BOOL | 1 = 양호 PV 없음(둘 다 불량 또는 하나는 불량, 다른 하나는 불확실). |
Sts_DiffCmp | BOOL | 신호 차이 비교 결과 1 = 높은 차이. |
Sts_DiffGate | BOOL | 신호 차이 게이트 지연 상태, 1 = 완료. |
Sts_Diff | BOOL | 1 = 높음 신호 차이가 감지됨. |
Sts_Fail | BOOL | 1 = 총 신호 오류(둘 다 불량 또는 범위를 벗어남). |
Sts_RdyAck | BOOL | 1 = 경보를 승인할 준비가 되었습니다. |
Sts_RdyReset | BOOL | 1 = 래치 경보 또는 쉐드 조건을 재설정할 준비가 되었습니다. |
XRdy_SelA | BOOL | 1 = XCmd_SelA 준비, HMI 버튼을 활성화합니다. |
XRdy_SelB | BOOL | 1 = XCmd_SelB 준비, HMI 버튼을 활성화합니다. |
XRdy_SelAvg | BOOL | 1 = XCmd_SelAvg 준비, HMI 버튼을 활성화합니다. |
XRdy_SelMin | BOOL | 1 = XCmd_SelMin 준비, HMI 버튼을 활성화합니다. |
XRdy_SelMax | BOOL | 1 = XCmd_SelMax 준비, HMI 버튼을 활성화합니다. |
XRdy_Reset | BOOL | 1 = XCmd_Reset 준비, HMI 버튼 활성화. |
XRdy_ResetAckAll | BOOL | 1 = XCmd_ResetAckAll 준비, HMI 버튼 활성화. |
Val_Owner | DINT | 전류 객체 소유자 ID(0 = 소유하지 않음). |
개인 입력 구성원 | 데이터 유형 | 설명 |
|---|---|---|
OCmd_Reset | BOOL | 재설정이 필요한 모든 경보를 재설정하기 위한 오퍼레이터 명령입니다. 기본값은 거짓입니다. |
OCmd_ResetAckAll | BOOL | 모든 경보를 재설정 및 승인하는 오퍼레이터 명령입니다. 기본값은 거짓입니다. |
OCmd_SelA | BOOL | 센서 A PV를 선택하는 오퍼레이터 명령입니다. 기본값은 거짓입니다. |
OCmd_SelAvg | BOOL | 평균(A,B) PV를 선택하는 오퍼레이터 명령입니다. 기본값은 거짓입니다. |
OCmd_SelB | BOOL | 센서 B PV를 선택하는 오퍼레이터 명령입니다. 기본값은 거짓입니다. |
OCmd_SelMax | BOOL | 최대(A,B) PV를 선택하는 오퍼레이터 명령입니다. 기본값은 거짓입니다. |
OCmd_SelMin | BOOL | 최소(A,B) PV를 선택하는 오퍼레이터 명령입니다. 기본값은 거짓입니다. |
개인 출력 구성원 | 데이터 유형 | 설명 |
|---|---|---|
HMI_BusObjIndex | DINT | HMI 버스 객체 인덱스. 기본값은 0입니다. |
ORdy_Reset | BOOL | 1 = OCmd_Reset 준비(HMI 버튼 활성화). |
ORdy_ResetAckAll | BOOL | 1 = OCmd_ResetAckAll 준비(HMI 버튼 활성화). |
ORdy_SelA | BOOL | 1 = OCmd_SelA 준비(HMI 버튼 활성화). |
ORdy_SelAvg | BOOL | 1 = OCmd_SelAvg 준비. |
ORdy_SelB | BOOL | 1 = OCmd_SelB 준비(HMI 버튼 활성화). |
ORdy_SelMax | BOOL | 1 = OCmd_SelMax 준비(HMI 버튼 활성화). |
ORdy_SelMin | BOOL | 1 = OCmd_SelMin 준비(HMI 버튼 활성화). |
공개 InOut 구성원 | 데이터 유형 | 설명 |
|---|---|---|
BusObj | BUS_OBJ | 버스 구성 요소 |
BUS_OBJ 구조
구성원 | 데이터 유형 | 설명 |
|---|---|---|
Inp_Cmd | DINT | 어설션 입력 명령 |
Out_Cmd | DINT | 결과 명령 |
Inp_CmdLLH | DINT | 일반적으로 높은 레벨에 대한 입력 명령 |
Out_CmdLLH | DINT | 결과 라인 레벨 높음 명령 |
Inp_Sts | DINT | 어설션 입력 상태 |
Out_Sts | DINT | 결과 상태 |
Inp_CmdAck | DINT | 명령어 승인 어설션 입력 |
Out_CmdAck | DINT | 결과 명령 승인 |
Inp_SeverityMax | DINT | 입력: 최대 경보 심각도 |
Out_SeverityMax | DINT | 최대 경보 심각도 결과 |
Cfg_CmdMask | DINT | 명령에 대한 전파 마스크 |
Cfg_CmdLLHMask | DINT | 라인 레벨 높음 명령에 대한 전파 마스크 |
Cfg_StsMask | DINT | 상태에 대한 전파 마스크 |
Ref_Index | DINT | 버스 배열 인덱스 |
연산
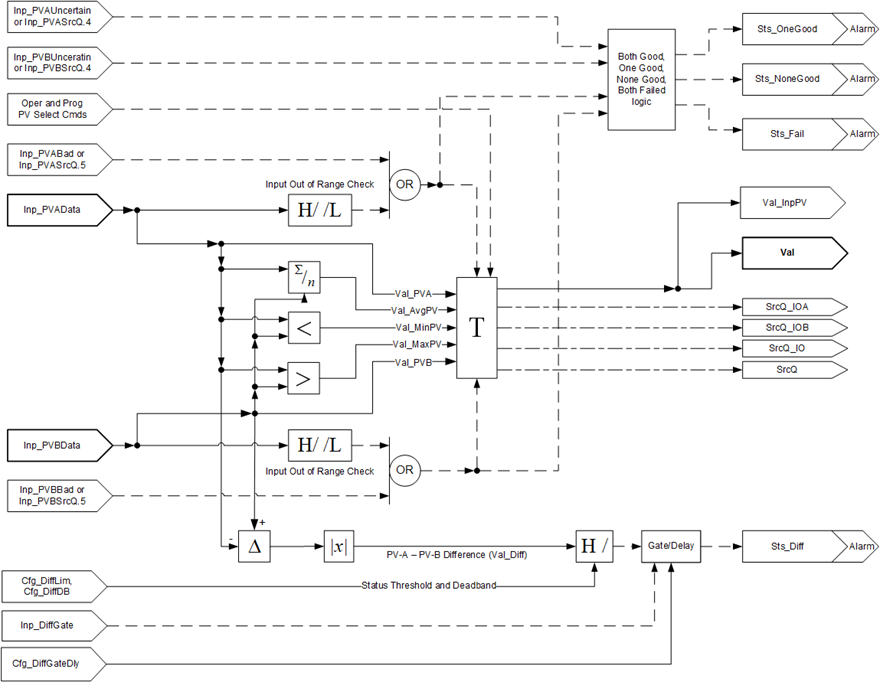
이 다이어그램은 PAID 명령어의 기능을 보여줍니다.
경보
이러한 구성원에 대한 이산 태그 기반 경보가 정의됩니다.
구성원 | 경보 이름 | 설명 |
|---|---|---|
Sts_Fail | Alm_Fail | 두 센서 PV가 불량이거나 범위를 벗어날 때 발생합니다. |
Sts_Diff | Alm_Diff | 두 센서 PV 사이에 높음 신호 차이가 감지되어 구성된 제한을 초과하면 발생합니다. |
Sts_NoneGood | Alm_NoneGood | PV의 품질이 양호하지 않은 경우(예: 둘 다 불확실한 경우) 발생합니다. |
Sts_OneGood | Alm_OneGood | 한 PV만 품질이 양호한 경우 발생합니다. |
경보를 사용 또는 사용되지 않음으로 표시하고 이산 태그 기반 경보의 표준 구성 구성원을 설정합니다. 다음 형식을 사용하여 경보 요소에 액세스합니다.
PAIDTag.@Alarms.AlarmName.AlarmElement
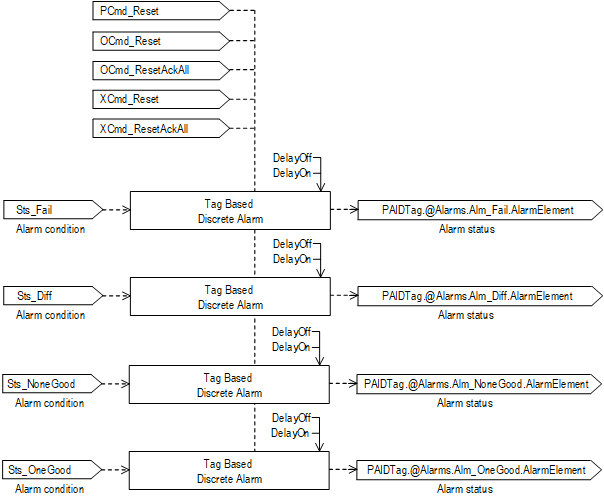
명령어의 모든 경보를 동시에 재설정하고 재설정 및 승인하는 프로그램, 오퍼레이터, External 명령(경보 세트)이 있습니다. 이 다이어그램은 명령어가 PDO 명령어와 상호 작용하는 방식을 보여줍니다.
초기화
명령어는 명령어 최초 실행에서 정상적으로 초기화됩니다. Inp_InitializeReq = 1로 설정하여 재초기화를 요청합니다. 올바른 초기화의 경우 코드의 온라인 편집을 수행하는 동안 명령어를 추가할 때 Inp_InitializeReq = 1(기본값)인지 확인합니다.
HMI용 문자열 구성
FactoryTalk View에 표시된 대로 HMI 페이스 플레이트 및 Logix Designer 대화 상자의 문자열을 구성합니다.
- 설명
- 그래픽 기호 레이블
- HMI 페이스 플레이트 호출용 디스플레이 라이브러리
- 명령어 이름
- 영역 이름
- URL 링크
- 추가 정보
- 선택한 아날로그 PV 엔지니어링 단위 - Val 구성원의 단위 메타데이터, Val.@Units.
- 아날로그 입력 A 설명 - Inp_PVAData 구성원의 레이블 메타데이터, Inp_PVAData.@Label.
- 아날로그 입력 B 설명 – Inp_PVBData 구성원의 레이블 메타데이터, Inp_PVBData.@Label.
- 탐색 객체 태그 이름 출력 허용 – PAID 구성원 Val 태그의 탐색 메타데이터.
- 탐색 객체 태그 이름 입력 A 허용 – PAID 구성원 Inp_PVAData 태그의 탐색 메타데이터.
- 탐색 객체 태그 이름 입력 B 허용 – PAID 구성원 Inp_PVBData 태그의 탐색 메타데이터.
PAID 명령어 모니터링
모니터링을 위해 프로세스 객체의 PlantPAx 라이브러리에서 작업자 페이스 플레이트를 사용합니다.
연산 상태 플래그에 영향
아니요.
주 폴트/부 폴트
이 명령어에만 해당되는 것은 없습니다. 배열 인덱스 폴트의 경우 배열을 통한 인덱스를 참조하세요.
실행
래더 다이어그램
조건/상태 | 수행한 작업 |
|---|---|
사전 스캔 | 렁-출력-조건이 거짓으로 해제됩니다. |
명령어 최초 실행 | 각 실행마다 자동으로 지워지는 모든 명령은 해제되고 무시됩니다. PSet_Owner 및 Val_Owner가 0으로 설정됩니다. 명령어는 정상 실행됩니다. |
렁-입력-조건이 거짓임 | 렁-출력-조건이 거짓으로 해제됩니다. 각 실행마다 자동으로 지워지는 모든 명령은 해제되고 무시됩니다. PSet_Owner 및 Val_Owner가 0으로 설정됩니다. 래치된 경보가 재설정됩니다. Clear Bus Object 명령 및 HMI 버스 객체 인덱스 비활성화, 활성화, 억제, 모든 경보 억제 해제 수신 시 Bus 명령을 실행합니다. Bus 명령 상태 전파를 실행합니다. 내부 타이머가 재설정됩니다. |
렁-입력-조건이 참임 | 렁-출력-조건을 렁-입력-조건으로 설정합니다. 명령어가 실행됩니다. |
사후 스캔 | 렁-출력-조건이 거짓으로 해제됩니다. |
함수 블록 다이어그램
조건/상태 | 수행한 작업 |
|---|---|
사전 스캔 | EnableOut이 거짓으로 해제됩니다. |
명령어 최초 실행 | 각 실행마다 자동으로 지워지는 모든 명령은 해제되고 무시됩니다. PSet_Owner 및 Val_Owner가 0으로 설정됩니다. 명령어는 정상 실행됩니다. |
명령어 최초 스캔 | 함수 블록 다이어그램 표에서 명령어 최초 실행을 참조하십시오. |
EnableIn이 거짓임 | EnableOut이 거짓으로 해제됩니다. 각 실행마다 자동으로 지워지는 모든 명령은 해제되고 무시됩니다. PSet_Owner 및 Val_Owner가 0으로 설정됩니다. 래치된 경보가 재설정됩니다. Clear Bus Object 명령 및 HMI 버스 객체 인덱스 비활성화, 활성화, 억제, 모든 경보 억제 해제 수신 시 Bus 명령을 실행합니다. Bus 명령 상태 전파를 실행합니다. 내부 타이머가 재설정됩니다. |
EnableIn이 참임 | EnableOut이 참으로 설정됩니다. 명령어가 실행됩니다. |
사후 스캔 | EnableIn 및 EnableOut 비트가 거짓으로 해제됩니다. |
구조화된 텍스트
구조화된 텍스트에서 정상 스캔 중에 EnableIn은 항상 참입니다. 명령어는 로직에서 활성화한 컨트롤 경로에 있을 때 실행됩니다.
조건/상태 | 수행한 작업 |
|---|---|
사전 스캔 | 함수 블록 다이어그램 표의 사전 스캔을 참조하십시오. |
명령어 최초 실행 | 함수 블록 다이어그램 표에서 명령어 최초 실행을 참조하십시오. |
EnableIn이 참임 | 함수 블록 다이어그램 표의 EnableIn이 참인 경우를 참조하십시오. |
사후 스캔 | 함수 블록 다이어그램 표에서 사후 스캔을 참조하십시오. |
예
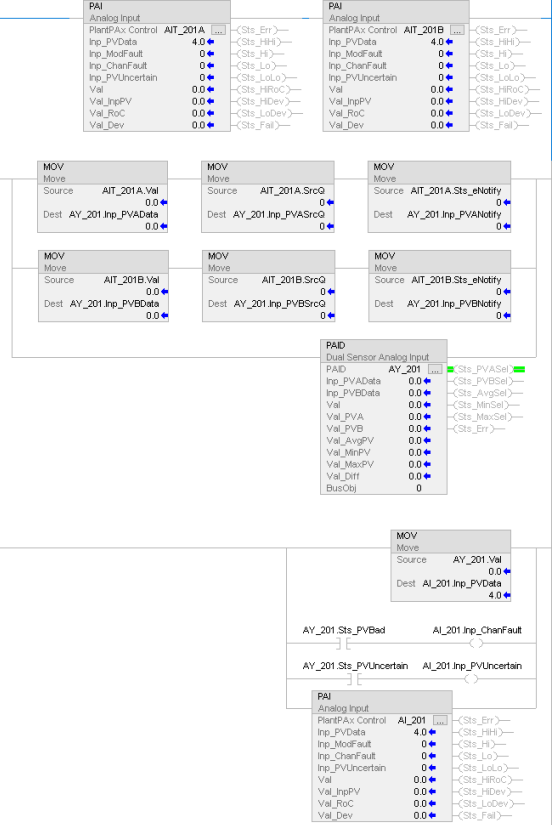
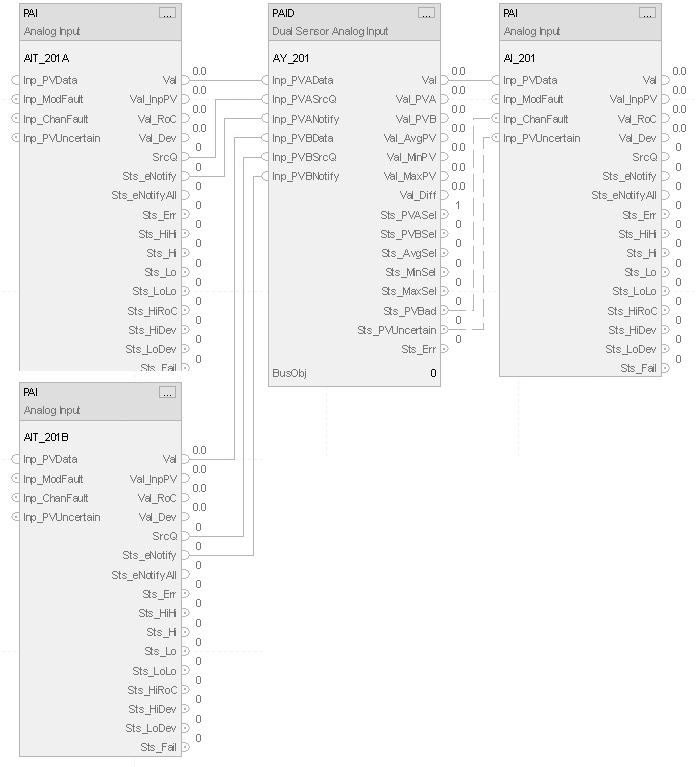
이 예에서는 PAID 명령어를 사용하여 2개의 아날로그 입력 신호(이중 센서, 이중 송신기)를 사용하여 1개의 아날로그 프로세스 변수(Process Variable, PV)를 모니터링합니다. PAID 명령어를 사용하면 한 센서, 다른 센서 또는 각 센서의 평균, 최소 또는 최대를 선택할 수 있습니다. 두 입력 신호의 차이가 구성된 한계를 초과하면 경보가 발생합니다.
이 예에서 한 응용 프로그램은 두 개의 아날로그 센서(A, B)를 사용합니다. 이러한 아날로그의 평균은 별도의 응용 프로그램 요소를 컨트롤하기 위해 로직의 다른 곳에서 사용됩니다.
Inp_PVAData 및 Inp_PVBData 매개 변수는 두 개의 아날로그 송신기 값에 연결됩니다. 이러한 각 센서의 폴트 상태는 잘못된 명령어 입력(예: Inp_PVABad)과 관련이 있습니다. 그런 다음 출력 매개 변수 Val, Sts_PVBad 및 Sts_PVUncertain을 Inp_PVData, Inp_PVUncertain 및 Inp_ChanFault에 연결하여 컨트롤할 수 있습니다.
래더 다이어그램
함수 블록 다이어그램
구조화된 텍스트
PAI(AIT_201A);
PAI(AIT_201B);
AY_201.Inp_PVAData := AIT_201A.Val;
AY_201.Inp_PVASrcQ := AIT_201A.SrcQ;
AY_201.Inp_PVANotify := AIT_201A.Sts_eNotify;
AY_201.Inp_PVBData := AIT_201B.Val;
AY_201.Inp_PVBSrcQ := AIT_201B.SrcQ;
AY_201.Inp_PVBNotify := AIT_201B.Sts_eNotify;
PAID(AY_201,0);
AI_201.Inp_PVData := AY_201.Val;
AI_201.Inp_ChanFault := AY_201.Sts_PVBad;
AI_201.Inp_PVUncertain := AY_201.Sts_PVUncertain;
PAI(AI_201);
의견을 작성 부탁드립니다.