
크랭크샤프트 위치 모니터(Crankshaft Position Monitor, CPM)
이 명령어는 Compact GuardLogix 5370, GuardLogix 5570, Compact GuardLogix 5380, GuardLogix 5580 및 ControlLogix 5590 컨트롤러에 적용됩니다.
크랭크샤프트 위치 모니터 명령어는 브레이크(BCAM), 다이내믹(DCAM), 테이크오버(TCAM) 캠을 모니터링하고 슬라이드 구역 출력을 이용해 탑, 다운, 업으로 위치를 표시하여 프레스의 슬라이드 위치를 판단하는 데 사용됩니다. 또한 모니터링 및 진단 목적으로 탑 구역, 다운 구역, 업 구역 부울 출력을 제공합니다.
사용 가능한 언어
래더 다이어그램
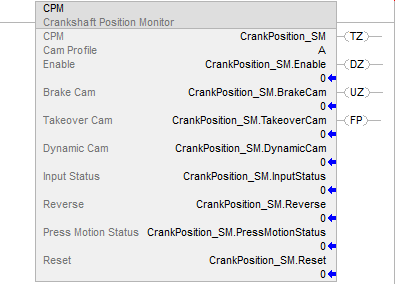
펑션 블록
이 명령어는 함수 블록에서 사용할 수 없습니다.
구조화된 텍스트
이 명령어는 구조화된 텍스트에서 사용할 수 없습니다.
주의:
이 명령어는 슬라이드 구역 출력을 통해 클러치-브레이크 인치 모드(CBIM), 클러치-브레이크 단일 스트로크 모드(CBSSM), 클러치-브레이크 연속 모드(CBCM) 및 캠샤프트 모니터(CSM) 명령어의 슬라이드 구역 입력이 소싱될 목적으로 지정됩니다.
프레스의 정상적인 작동 정지는 슬라이드가 탑 구역으로 진입할 때 시작됩니다. 프레스가 탑 구역에서 멈추면 정지가 완료됩니다. 정상적인 정지 도중에 프레스의 속도로 인해 프레스가 다운 구역에서 멈출 수 있으며 이를 오버런이라고 합니다. 오버런을 최소화하기 위해 DCAM을 활성화하여 조기 탑 구역을 생성하면 프레스가 조기에 멈추기를 시작할 수 있습니다.
주의:
필요한 경우 프레스의 속도를 기준으로 정상적인 정지에 한해 DCAM을 사용하도록 설정해야 합니다. 브레이크 성능 저하를 감안하여 DCAM을 조절하지 마십시오.
주의:
클러치-브레이크 인치 모드(CBIM) 명령어를 사용한 설정 모드 중에만 프레스 역주행을 수행해야 합니다. 프레스 역주행은 다운 구역에서 탑 구역으로 슬라이드를 이동할 때만 허용됩니다. 스라이드 탑 구역에 있을 때 CBIM 명령어는 프레스를 탑 구역에서 자동 정지할 수 있습니다. 역방향 이동이 업 구역으로 이어질 때 폴트가 발생합니다.
피연산자
중요:
동일 프로그램에서 둘 이상의 명령어에 동일한 태그 이름을 사용하지 마십시오. 어떠한 상황에서도 명령어 출력 태그에 쓰기 작업을 수행하지 마십시오.
주의:
실행 모드 중 명령어 파라미터를 변경하면 보류 중인 편집을 수락하고 컨트롤러 모드를 프로그램 모드에서 실행 모드로 전환하여 변경 내용을 적용합니다.
다음 표에는 명령어를 구성하는 데 사용되는 파라미터가 나와 있습니다. 이러한 파라미터는 런타임에 변경할 수 없습니다.
피연산자 | 데이터 유형 | 설명 |
|---|---|---|
CPM | CB_CRANKSHAFT_POSITION_MONITOR | 이 파라미터는 이 명령어의 각 사용법에 대한 중요한 실행 정보를 유지하는 지원 태그입니다.  주의: 예상치 못한 작동을 방지하려면 이 지원 태그와 그 구성원을 재사용하지 마십시오. 프로그램의 다른 위치에서 어떤 태그 구성원에도 쓰기를 수행하지 마십시오. |
Cam Profile | BOOL | 이 파라미터에 의해 슬라이드 구역 값을 생성하는 데 사용되는 캠 프로파일이 결정됩니다. A (0) - 아래 캠 프로파일 A 구성 시 CPM – 캠 프로파일과 CPM – 정상 작동을 참조하십시오. B (1) - 아래 캠 프로파일 B 구성 시 CPM – 캠 프로파일과 CPM – 정상 작동을 참조하십시오. |
다음 표에 명령어 입력이 설명되어 있습니다. 입력은 입력 장치에서 들어오는 현장 장치 신호이거나 사용자 로직에서 파생된 것일 수 있습니다.
피연산자 | 데이터 유형 | 설명 | |
|---|---|---|---|
Enable | BOOL | 이 신호로 크랭크샤프트 위치 모니터(CPM) 명령어를 활성화합니다. ON(1): 명령어 출력이 활성화되었습니다. 끄기(OFF)(0): 명령어 출력이 비활성화되었습니다. | |
Brake Cam (BCAM) | BOOL | 이 입력은 캠 모니터링 장치(하드 캠) 또는 애플리케이션 로직(소프트 캠)으로 소싱됩니다. | |
Cam Profile A | This input specifies the overrun point and the Top zone when dynamic stopping is disabled. OFF (0) -> ON (1): While the press is running and dynamic stopping is disabled, this transition signals the end of the Up zone and the start of the Top zone. ON (1) -> OFF (0): While the press is stopping, this transition causes the Camshaft Monitor instruction to generate a brake fault. | ||
Cam Profile B | This input specifies the overrun point and the zone where immediate braking of the press is allowed. OFF (0) - No effect. OFF (0) -> ON (1): When detected while the press is stopping, this transition causes the Camshaft Monitor (CSM) instruction to generate a brake fault. While the press is running, this transition signals the end of the Top zone and start of the Down zone. ON (1) -> OFF (0): While the press is running, this transition must occur after the OFF (0) to ON (1) transition of the Takeover cam (TCAM). | ||
Takeover Cam (TCAM) | BOOL | 이 입력은 캠 모니터링 장치(하드 캠) 또는 애플리케이션 로직(소프트 캠)으로 소싱됩니다. | |
Cam Profile A | This input is used to indicate the start of the Up zone. OFF (0) -> ON (1): This transition signals the start of the end of the Down zone and the start of the Up zone. ON (1) -> OFF (0: When dynamic stopping is enabled, this transition has no effect unless the dynamic stop signal has yet to occur. When this happens, this transition signals the end of the Up zone and start of the Top zone. | ||
Cam Profile B | This input is used to indicate the start of the Up zone. OFF (0): The press is considered to be in the Down zone when the Brake cam (BCAM) is ON (1). OFF (0) -> ON (1): This transition signals the start of the Up zone and the end of the Down zone and must occur before the ON (1) to OFF (0) transition of the BCAM. ON (1) -> OFF (0): When dynamic stopping is not enabled, this transition signals the end of the upstroke and the start of the Top zone. When dynamic stopping is enabled, this transition has no effect unless the dynamic stop signal has yet to occur. In this case, the dynamic stopping enable behavior is performed. | ||
Dynamic Cam (DCAM) | BOOL | 이 입력은 빠르게 작동하는 프레스에게 조기 탑 신호를 생성하는 데 사용됩니다. 이 입력은 캠 모니터링 장치(하드 캠) 또는 애플리케이션 로직(소프트 캠)으로 소싱됩니다. 이 파라미터는 안전과 관련이 없습니다. | |
Cam Profile A | When dynamic stopping is not required, this input should be sourced by the inverse of the Brake Cam (BCAM). OFF (0) -> ON (1): Dynamic stopping is enabled when this transition occurs at or after the ON (1) to OFF (0) transition of the BCAM. ON (1) -> OFF (0): This transition signals the end of upstroke and the start of the Top zone when it occurs before the OFF (0) to ON (1) transition of the Takeover cam (TCAM). | ||
Cam Profile B | When dynamic stopping is not required, this input should be sourced by the Takeover Cam (TCAM). OFF (0) -> ON (1): Dynamic stopping is enabled when this transition occurs at or after the OFF (0) to ON (1) transition of the TCAM. ON (1) -> OFF (0): This transition signals the end of Up zone and the start of the Top zone when it occurs at or before the ON (1) to OFF (0) transition of the TCAM. | ||
Input Status | BOOL | 이 입력은 I/O 모듈 상태에 추가로 캠 모니터링 기능의 혼합된 상태를 나타냅니다. ON: 입력이 유효합니다. 슬라이드 구역 상태 비트가 1로 설정되어 있습니다. OFF: 입력이 유효하지 않습니다. 모든 출력이 전원 차단 또는 OFF(0) 상태로 설정되어 있습니다. 슬라이드 구역 상태 비트가 0으로 설정되어 있습니다. | |
Reverse | BOOL | 클러치-브레이크 인치 모드(CBIM) 명령어를 사용한 설정 모드 중에만 프레스 역주행을 수행해야 합니다. 프레스 역주행은 클러치-브레이크 인치 모드(CBIM) 명령어로 프레스가 자동 정지하는 경우 다운 구역에서 탑 구역으로 슬라이드를 이동할 때만 허용됩니다. 역방향 이동이 업 구역으로 이어질 때 폴트가 발생합니다. 끄기(OFF)(0): 역방향 작업이 비활성화됩니다. ON(1): 슬라이드가 다운 구역에 있을 때 이 명령어를 사용하면 프레스가 탑 구역을 향해 이동합니다. 슬라이드가 업 구역에 있을 때 이 입력이 ON(1)이면 폴트가 생성됩니다. | |
Press Motion Status | BOOL | 이 입력은 프레스의 모션 상태를 나타내고 메인 밸브 제어(MVC) 명령어 또는 다른 밸브 제어 애플리케이션 로직의 출력 1로 소싱됩니다. 끄기(OFF)(0): 프레스가 멈췄거나 정지 요청이 발행되었습니다. ON(1): 프레스가 작동 중이거나 시작 요청이 발행되었습니다.
중요:
프레스가 탑 구역에서 정지하도록 요청된 경우 슬라이드가 업 구역에서 탑 구역으로 전환하면 오버런 모니터링이 활성화됩니다. 슬라이드가 다운 구역으로 계속 이동할 때 오버런 폴트가 발생합니다.
| |
Reset (1) | BOOL | 폴트 조건이 없다면 이 입력으로 명령어 폴트가 해결됩니다. OFF(0) -> ON(1): 폴트 있음 및 폴트 코드 출력이 리셋됩니다. | |
(1)
ISO 13849-1은 명령어 리셋 기능이 하강 에지 신호에서 발생해야 한다고 규정합니다. ISO 13849-1 요구 사항을 준수하려면 이 명령어 바로 앞에 이 로직을 추가합니다. 이 예의 “Reset_Signal” 태그를 사용자의 리셋 신호 태그 이름으로 바꿉니다. 그런 다음 OSF 명령어 출력 비트 태그를 명령어의 리셋 소스로 사용합니다.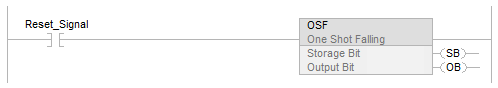
다음 표에 명령어 출력이 설명되어 있습니다. 출력은 현장 장치 신호이거나 사용자 로직에서 가져온 것일 수 있습니다.
피연산자 | 데이터 유형 | 설명 | ||||
|---|---|---|---|---|---|---|
Slide Zone | DINT | 이 출력은 슬라이드의 위치와 위치 정보 상태를 나타냅니다. 이 출력을 통해 클러치-브레이크 인치 모드(CBIM), 클러치-브레이크 단일 스트로크 모드(CBSSM), 클러치-브레이크 연속 모드(CBCM) 및 캠샤프트 모니터(CSM) 명령어의 슬라이드 구역 입력이 소싱됩니다. 비트 매핑 값으로 여기에서 비트 0: 상태 OFF(0) - 슬라이드 구역 정보가 유효하지 않습니다. 초기기동 시 출력 1 전원 공급을 막거나 즉시 출력 1에 전원을 차단합니다. ON(1) - 슬라이드 구역 정보가 유효합니다. 비트 1 및 2: 슬라이드 구역 아래 표에 비트 0 ~ 2로 유효한 슬라이드 구역을 나타내는 방법이 나와 있습니다. | ||||
Bit 2 | Bit 1 | 비트 0 | Slide Zone | Decimal Value | ||
0 | 0 | 1 | Down | 1 | ||
0 | 1 | 1 | Up | 3 | ||
1 | 0 | 1 | Top | 5 | ||
Bits 3 through 31: Unused; Set to 0. | ||||||
Top Zone (TZ) | BOOL | 이 정보 비트는 슬라이드가 탑 구역에 있음을 나타냅니다. | ||||
Down Zone (DZ) | BOOL | 이 정보 비트는 슬라이드가 다운 구역에 있음을 나타냅니다. | ||||
Up Zone (UZ) | BOOL | 이 정보 비트는 슬라이드가 업 구역에 있음을 나타냅니다. | ||||
Diagnostic Code | DINT | 이 출력은 명령어의 진단 상태를 나타냅니다. 진단 코드 목록을 보려면 아래의 CPM – 진단 코드를 참조하십시오. 이 파라미터는 안전과 관련이 없습니다. | ||||
Fault Code | DINT | 이 출력은 발생한 폴트 유형을 나타냅니다. 폴트 코드 목록을 보려면 아래의 CPM – 폴트 코드를 참조하십시오. 이 파라미터는 안전과 관련이 없습니다. | ||||
Fault Present (FP) | BOOL | ON(1): 명령어에 폴트가 있습니다. 끄기(OFF)(0): 명령어가 정상적으로 작동 중입니다. | ||||
중요:
어떠한 상황에서도 명령어 출력 태그에 쓰기 작업을 수행하지 마십시오.
캠 프로파일
이 명령어는 캠 프로파일 구성 가능 파라미터를 사용하여 선택한 캠 프로파일 A 또는 B 두 개의 프로파일을 지원합니다. 캠 프로파일 A와 B 간의 중요한 차이점은 브레이크 캠(BCAM)의 구성입니다. 프로파일 A의 경우 BCAM이 탑 구역에 해당하도록 구성하고 프로파일 B의 경우 다운 구역에 해당하도록 구성합니다. 두 프로파일에서 테이크오버 캠(TCAM)은 업 구역에 해당하도록 구성됩니다.
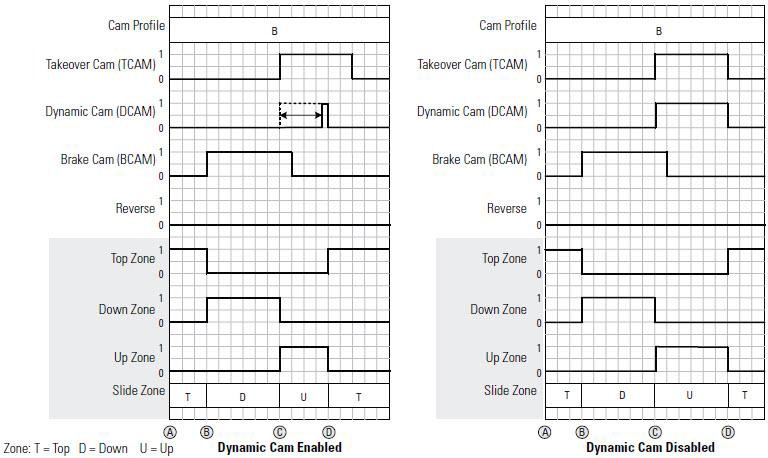
이러한 프로파일 다이어그램은 다이내믹 캠(DCAM)이 활성화될 때 캠의 관계를 보여줍니다.
활성화되어 있으면 업 구역 동안 조기 탑 구역을 발생하도록 ON(1)에서 OFF(0) 전환과 더불어 DCAM이 동일하게 구성됩니다. 프레스 속도에 따라 업 구역 도중에 언제라도 이 전환이 발생하도록 구성할 수 있습니다. 하지만 DCAM을 사용하지 않을 경우 다음과 같이 구성해야 합니다.
- 프로파일 A – BCAM 입력 소스를 역주행을 통해 DCAM이 소싱됩니다.
- 프로파일 B – DCAM은 TCAM 입력 소스에 의해 소싱됩니다.
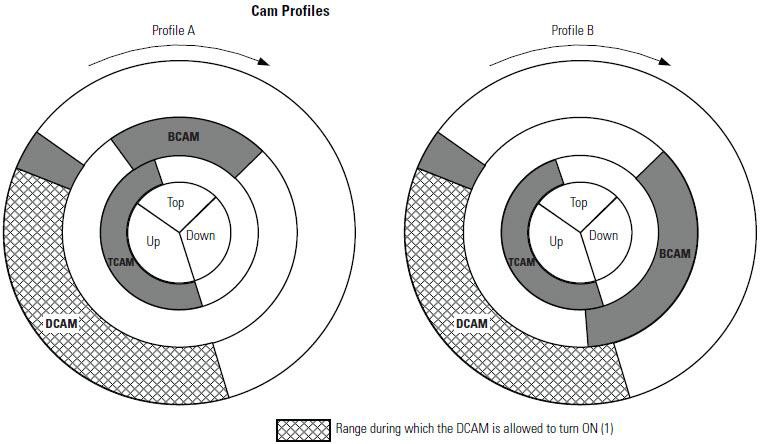
주의:
이러한 캠 프로파일에는 캠 각도가 표시되지 않습니다. 자격이 있는 직원이 캠 각도를 선택해야 합니다.
주의:
캠 프로파일을 A로 구성하고 다이내믹 정지를 사용하지 않으면 다이내믹 캠(DCAM) 입력은 브레이크 캠(BCAM) 입력 소스의 역주행을 통해 소싱됩니다.
주의:
캠 프로파일을 B로 구성하고 다이내믹 정지를 사용하지 않으면 다이내믹 캠(DCAM) 입력은 테이크오버 캠(TCAM) 입력 소스의 의해 소싱됩니다.
캠 프로파일 A 구성 시 정상 작동
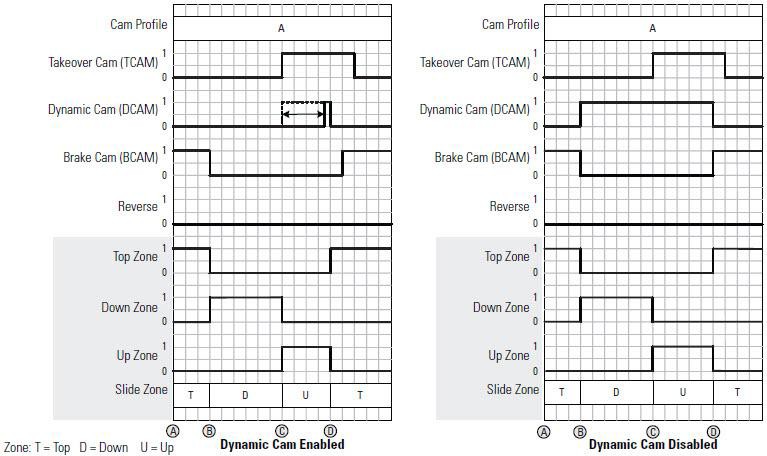
다음 예는 캠 프로파일 A를 선택하고 프레스가 정방향으로 이동 중인 정상 작동을 보여줍니다. 슬라이드 구역이 탑으로 설정된 (A)에서 슬라이드는 탑, 테이크오버 캠(TCAM) 입력은 OFF(0), 브레이크 캠(BCAM) 입력은 ON(1) 상태로 프레스가 시작됩니다. 프레스가 이동함에 따라 (B)에서 BCAM 입력이 ON(1)에서 OFF(0)로 전환하고 슬라이드 구역이 탑에서 다운으로 바뀝니다. 프레스가 계속 이동함에 따라 (C)에서 TCAM 입력이 OFF(0)에서 ON(1)으로 전환하고 슬라이드 구역이 다운에서 업으로 바뀝니다. 이어지는 프레스 이동으로 인해 다이내믹 캠(DCAM) 입력 구성에 따라 다른 지점에서 슬라이드 구역 출력이 업에서 탑으로 바뀝니다.
DCAM이 활성화되어 있는 경우 (D)에서 TCAM 입력이 ON(1)인 동안 DCAM 입력이 ON(1)에서 OFF(0)로 전환하면 슬라이드 구역이 업에서 탑으로 바뀝니다. DCAM을 사용하지 않는 경우 (D)에서 BCAM 입력이 OFF(0)에서 ON(1)으로 전환하면 슬라이드 구역이 업에서 탑으로 바뀝니다.
캠 프로파일 B 구성 시 정상 작동
다음 예는 캠 프로파일 B를 선택하고 프레스가 정방향으로 이동 중인 정상 작동을 보여줍니다. 슬라이드 구역이 탑으로 설정된 (A)에서 슬라이드는 탑, 테이크오버 캠(TCAM) 입력과 브레이크 캠(BCAM) 입력은 OFF(0) 상태로 프레스가 시작됩니다. 프레스가 이동함에 따라 (B)에서 BCAM 입력이 OFF(0)에서 ON(1)으로 전환하고 슬라이드 구역이 탑에서 다운으로 바뀝니다. 프레스가 계속 이동함에 따라 (C)에서 TCAM 입력이 OFF(0)에서 ON(1)으로 전환하고 슬라이드 구역은 다운에서 업으로 바뀝니다. 이어지는 프레스 이동으로 인해 다이내믹 캠(DCAM) 입력 구성에 따라 다른 지점에서 슬라이드 구역 출력이 업에서 탑으로 바뀝니다.
DCAM이 활성화되어 있는 경우 (D)에서 TCAM 입력이 ON(1)이고 BCAM 입력이 OFF(0)일 동안 DCAM 입력이 ON(1)에서 OFF(0)로 전환하면 슬라이드 구역 출력이 업에서 탑으로 바뀝니다. DCAM을 사용하지 않는 경우 (D)에서 TCAM 입력이 ON(1)에서 OFF(0)로 전환하면 슬라이드 구역 출력이 업에서 탑으로 바뀝니다.
거짓 렁 상태 동작
명령어가 거짓 렁에서 실행되면 모든 명령어 출력의 전원이 차단됩니다.
폴트 코드 및 시정 조치
폴트 코드는 16진수 형식으로 나열되는데, 뒤에 십진수 형식이 붙습니다.
폴트 코드 | 설명 | 시정 조치 | |
|---|---|---|---|
00 | 폴트 없음. | 없음. | |
16#20 32 | 명령어를 실행하는 동안 입력 상태 입력이 ON(1)에서 OFF(0)로 전환했습니다. |
| |
16#1000 4096 | 프레스가 정방향 이동 중일 때 탑 구역에서 업 구역으로의 슬라이드 이동이 감지되었습니다. |
| |
16#1001 4097 | 프레스가 정방향 이동 중일 때 다운 구역에서 탑 구역으로의 슬라이드 이동이 감지되었습니다. | ||
16#1002 4098 | 프레스가 정방향 이동 중일 때 업 구역에서 다운 구역으로의 슬라이드 이동이 감지되었습니다. | ||
16#1003 4099 | 프레스가 정방향 이동 중일 때 업 구역에서 다운 구역으로의 슬라이드 이동이 감지되었습니다. | ||
16#1004 4100 | 프레스가 역주행하는 동안 탑 구역에서 다운 구역으로의 슬라이드 이동이 감지되었습니다. 역방향 이동은 탑 구역 방향으로만 허용됩니다. | ||
16#1005 4101 | 프레스가 역주행하는 동안 다운 구역에서 업 구역으로의 슬라이드 이동이 감지되었습니다. 역방향이 활성화되어 있으면 프레스의 정방향 이동이 허용되지 않습니다 | ||
16#1006 4102 | 다이내믹 캠(DCAM)이 OFF(0)에 걸려 움직이지 않습니다. |
| |
16#1007 4103 | 동적 캠(DCAM)이 켜기(ON)(1)에서 중단되었습니다. | ||
16#1008 4104 | 캠 프로파일 A | 슬라이드가 다운 구역에 있는 동안 DCAM이 OFF(0)로 전환합니다. | |
캠 프로파일 B | N/A | ||
16#1009 4105 | 캠 프로파일 A | 테이크오버 캠(TCAM)이 ON(0)에 걸려 움직이지 않습니다. |
|
캠 프로파일 B | N/A | ||
16#100A 4106 | 캠 프로파일 A | N/A |
|
캠 프로파일 B | 브레이크 캠(BCAM)이 ON(0)에 걸려 움직이지 않습니다. | ||
16#1020 4128 | 슬라이드가 업 구역에 있는 동안 프레스를 역방향 주행하도록 요청되었습니다. |
| |
16#1040 4160 | 슬라이드 오버런 폴트가 발생했습니다. |
| |
진단 코드 및 시정 조치
진단 코드는 16진수 형식으로 나열되는데, 뒤에 십진수 형식이 붙습니다.
폴트 코드 | 설명 | 시정 조치 |
|---|---|---|
00 | 폴트 없음. | 없음. |
16#20 32 | 명령어가 시작될 때 입력 상태 입력이 OFF(0)였습니다. | 입력 상태 소싱에 사용된 I/O 모듈 연결 또는 캠샤프트 모니터(CSM) 명령어를 확인하십시오. 안전 I/O 모듈로 입력이 소싱되지 못하는 경우 입력 상태 입력을 ON(1)으로 설정하십시오. |
연산 상태 플래그에 영향
아니요
주 폴트/부 폴트
이 명령어에만 해당되는 것은 없습니다. 배열 인덱스 폴트의 경우 배열을 통한 인덱스를 참조하세요.
실행
조건/상태 | 수행한 작업 |
|---|---|
사전 스캔 | 렁-입력-조건이 거짓일 때와 같습니다. |
렁-입력-조건이 거짓임 | .TZ, DZ, UZ 및 FP가 거짓으로 해제되었습니다. 진단 코드, 폴트 코드 및 슬라이드 코드를 0으로 설정하였습니다. |
렁-입력-조건이 참임 | 이 명령어는 정상 작동 섹션에서 설명한 바와 같이 실행됩니다. |
사후 스캔 | 렁-입력-조건이 거짓일 때와 같습니다. |
의견을 작성 부탁드립니다.