
속도 루프 구성 속성
모션 제어 축과 연관된 속도 루프 구성 속성입니다.
속도 오프셋
사용 | 액세스 | T | 데이터 유형 | 기본값 | 최소값 | 최대값 | 값의 의미 |
|---|---|---|---|---|---|---|---|
필수 - PV | 설정/SSV | REAL | 0 | -maxspd | maxspd | 속도 단위 |
속도 오프셋 속성은 속도 제어를 수행할 때 속도 편차를 제공하는 데 사용할 수 있습니다. 이 값은 기본 업데이트 기간마다 드라이브에 동기적으로 전송될 수 있는 속도 트림 값과 함께 합산됩니다. 속도 트림 값은 템플릿 값으로 사용할 수 있으므로 속도 트림 속성을 사용하여 실시간 속도 보정을 수행할 수 있습니다.
가속도 피드포워드 게인
사용 | 액세스 | T | 데이터 유형 | 기본값 | 최소값 | 최대값 | 값의 의미 |
|---|---|---|---|---|---|---|---|
필수 - PV | 설정/SSV | REAL | 0 | 0 |  | % |
가속도 피드포워드 게인 속성은 명령 가속도 정밀 보간 신호를 배가시켜 가속 루프 합산점에 적용되는 가속도 피드포워드 명령을 형성하는 값입니다. 100% 가속도 피드포워드는 전체 명령 가속도 정밀 보간 신호를 속도 루프의 출력에 적용합니다.
속도 루프 대역폭
사용 | 액세스 | T | 데이터 유형 | 기본값 | 최소값 | 최대값 | 값의 의미 |
|---|---|---|---|---|---|---|---|
필수 - PV | 설정/SSV | T | REAL | 260 FD | 0 | | 루프 대역폭 단위 |
속도 루프 대역폭 속성은 속도 에러 신호를 배가시키는 속도 루프의 비례 게인(Kvp)을 결정하는 값입니다. 이 값은 속도 루프의 단위 게인 대역폭을 나타냅니다.
속도 적분기 대역폭
사용 | 액세스 | T | 데이터 유형 | 기본값 | 최소값 | 최대값 | 값의 의미 |
|---|---|---|---|---|---|---|---|
필수 - PV | 설정/SSV | T | REAL | 0 FD | 0 | | 루프 대역폭 단위 |
속도 적분기 대역폭 속성은 Kvp와 함께 적분된 속도 에러 신호를 배가시키는 속도 루프 적분 게인(Kvi)을 결정합니다. 이 값은 적분기가 유효하지 않은 기점이 되는 속도 적분기 대역폭을 나타냅니다. 이 속성 값을 0으로 설정하면 적분기가 사용되지 않습니다.
속도 음의 피드포워드 게인
사용 | 액세스 | T | 데이터 유형 | 기본값 | 최소값 | 최대값 | 값의 의미 |
|---|---|---|---|---|---|---|---|
옵션 - PV | 설정/SSV | REAL | 0 | 0 | | % |
속도 음의 피드포워드 게인 속성은 속도 에러로부터 속도 참조 신호의 일부를 감산하여 속도 오버슈트를 줄이는 값입니다.
속도 드룹
사용 | 액세스 | T | 데이터 유형 | 기본값 | 최소값 | 최대값 | 값의 의미 |
|---|---|---|---|---|---|---|---|
옵션 - FPV | 설정/SSV | REAL | 0 | 0 | | 속도 단위 / 초 / % 정격 |
속도 적분기에 대한 속도 에러 입력에서 속도 루프 노력의 일부를 감산함으로써 속도 적분기에 부합되도록 하는 속도 드룹 값입니다. 드룹 신호 경로에 토크/힘 스케일링 게인(Kj)이 있음으로 속도 드룹을 % 정격 토크 출력당 속도 단위로 지정할 수 있습니다. 이 파라미터는 V/Hz 장치에도 유효하며 그 동작은 거의 동일하지만 % 정격이 토크와 관련되는 대신 전류와 관련됩니다.
속도 에러 허용 범위
사용 | 액세스 | T | 데이터 유형 | 기본값 | 최소값 | 최대값 | 값의 의미 |
|---|---|---|---|---|---|---|---|
옵션 - PV | 설정/SSV | REAL | 0 FD | 0 | | 속도 단위 |
속도 에러 허용 범위 속성은 과도 속도 에러 예외를 초래하지 않으면서 허용될 수 있는 절대 최대 속도 에러를 결정합니다.
속도 에러 허용 범위 시간
사용 | 액세스 | T | 데이터 유형 | 기본값 | 최소값 | 최대값 | 값의 의미 |
|---|---|---|---|---|---|---|---|
옵션 - PV | 설정/SSV | REAL | 0.01 | 0 | | 초 |
속도 에러 허용 범위 시간 속성은 예외를 발생시키지 않으명서 속도 에러 공차가 초과될 수 있는 최대 시간을 결정합니다.
속도 적분기 제어
사용 | 액세스 | T | 데이터 유형 | 기본값 | 최소값 | 최대값 | 값의 의미 |
|---|---|---|---|---|---|---|---|
필수 - PV | 설정/SSV | BYTE | 0 0:0 1:0 | - | - | 비트맵 0 = 적분기 보류 활성화(R) 1 = 자동-사전 설정(O) 2~7 = 예약됨 |
속도 적분기 제어 속성은 컨트롤러를 통해 모션 명령을 내리면서 속도 루프 적분기의 동작을 제어합니다. 적분기 보류 활성화 비트가 설정되면 0 이외의 속도로 모션이 명령 처리 중인 상태에서 적분기가 보류됩니다. 해제되면 적분기가 정규화 없이 실행됩니다. 자동 프리셋 비트가 설정될 때 토크 제어와 속도 제어 사이에 제어 모드 변경이 있을 때 적분기 사전 로드 값이 현재 명령 토크와 함께 자동으로 로드됩니다. 설정이 해제되면 적분기에 구성된 속도 적분기 사전 로드 값이 로드됩니다.
속도 적분기 사전 로드
사용 | 액세스 | T | 데이터 유형 | 기본값 | 최소값 | 최대값 | 값의 의미 |
|---|---|---|---|---|---|---|---|
옵션 - PV | 설정/SSV | REAL | 0 | 0 | | 가속도 단위 |
속도 적분기 사전 로드 속성은 속도 제어 루프가 활성화되었을 때 속도 적분기에 할당되는 값입니다.
속도 저역 통과 필터 대역폭
사용 | 액세스 | T | 데이터 유형 | 기본값 | 최소값 | 최대값 | 값의 의미 |
|---|---|---|---|---|---|---|---|
옵션 - PV | 설정/SSV | T | REAL | 0 | 0 | 10 4 | 필터 주파수 단위 |
속도 저역 통과 필터 대역폭 속성은 속도 에러 신호에 적용된 저역 통과 필터의 대역폭을 제어합니다. 권장 구현은 양극 IIR 필터입니다. 이 속성 값을 0으로 설정하면 기능이 비활성화됩니다.
속도 임계값
사용 | 액세스 | T | 데이터 유형 | 기본값 | 최소값 | 최대값 | 값의 의미 |
|---|---|---|---|---|---|---|---|
옵션 - ED | 설정/SSV | REAL | 0 FD | 0 | | 속도 단위 |
속도 임계값 속성은 최소 절대 속도를 정의합니다. 속도 피드백 신호의 진폭이 이 값보다 작으면 속도 임계값 상태 비트가 설정됩니다. 축이 주파수 제어에 대해 구성된 경우 속도 피드백 신호가 속도 참조 신호에서 파생됩니다.
속도 잠금 허용 범위
사용 | 액세스 | T | 데이터 유형 | 기본값 | 최소값 | 최대값 | 값의 의미 |
|---|---|---|---|---|---|---|---|
옵션 - PV | 설정/SSV | REAL | 1 FD | 0 | | 속도 단위 |
속도 잠금 허용 범위 속성은 무제한 속도 참조 신호 주위의 창을 설정합니다. 속도 피드백 신호가 이 창 내에 있으면 속도 잠금 상태 비트가 설정됩니다. 속도 피드백 신호가 이 범위를 벗어나면 속도 잠금 상태 비트가 해제됩니다.
속도 정지 창
사용 | 액세스 | T | 데이터 유형 | 기본값 | 최소값 | 최대값 | 값의 의미 |
|---|---|---|---|---|---|---|---|
필수 - ED | 설정/SSV | REAL | 1 FD | 0 | | 속도 단위 |
속도 정지 상태 창 속성은 영속도 주변의 창을 설정합니다. 속도 피드백 신호가 이 창 내에 있으면 속도 정지 상태 비트가 설정됩니다. 속도 피드백 신호가 이 범위를 벗어나면 속도 정지 상태 비트가 해제됩니다. 축이 주파수 제어에 대해 구성된 경우 속도 피드백 신호가 속도 참조 신호에서 파생됩니다.
속도 제한 - 양
사용 | 액세스 | T | 데이터 유형 | 기본값 | 최소값 | 최대값 | 값의 의미 |
|---|---|---|---|---|---|---|---|
옵션 - FPV | 설정/SSV | REAL | 0 FD | 0 | | 속도 단위 |
속도 제한 - 양의 속성은 속도 합산점으로 들어오는 가장 큰 양의 속도 참조 값을 정의합니다. 속도 제한기로 들어오는 신호가 이 속도 제한 값을 초과할 경우 장치는 이에 대한 대응으로, 속도 참조를 이 제한으로 고정하고 속도 제한 상태 비트를 설정합니다.
속도 제한 - 음
사용 | 액세스 | T | 데이터 유형 | 기본값 | 최소값 | 최대값 | 값의 의미 |
|---|---|---|---|---|---|---|---|
옵션 - FPV | 설정/SSV | REAL | 0 FD | - | 0 | 속도 단위 |
속도 제한 - 음의 속성은 속도 합산점에 허용되는 가장 큰 음의 속도 참조 값을 정의하는 음의 값입니다. 속도 제한기로 들어오는 신호가 이 속도 제한 값을 초과할 경우 장치는 이에 대한 대응으로, 속도 참조를 이 제한으로 고정하고 속도 제한 상태 비트를 설정합니다.
속도 피드백 지연 보상
사용 | 액세스 | T | 데이터 유형 | 기본값 | 최소값 | 최대값 | 값의 의미 |
|---|---|---|---|---|---|---|---|
옵션 - PV | 설정/SSV | REAL | 0 | 0 | 0 | 초 |
속도 피드백 지연 보상 속성은 위치 컨트롤 모드에서 실행 시 가속도 및 감속도 중 위치 에러를 최소화하는 피드백 지연 보상 기능에 적용할 속도 피드백 지연의 양을 설정합니다. 필요한 경우 속성을 피드백 샘플링 지연의 합과 피드백 경로의 필터 지연으로 설정해야 합니다.
SLAT 구성
사용 | 액세스 | T | 데이터 유형 | 기본값 | 최소값 | 최대값 | 값의 의미 |
|---|---|---|---|---|---|---|---|
옵션 - V | 설정/SSV | BYTE | 0 | - | - | 0 = SLAT 비활성화 1 = SLAT 최소 속도/토크 2 = SLAT 최대 속도/토크 |
SLAT 구성 속성은 속도 제한 조절 가능 토크 기능을 구성합니다. SLAT 구성 열거형은 드라이브가 이 축 인스턴스의 토크를 제어하는 방식을 결정합니다. 최저/최대 토크 제어 열거형에는 속도 제한 조절 가능 토크(SLAT)의 제어가 필요한 응용 프로그램을 지원하기 위해 일정 조건하에서 속도 제어를 전환하는 기능이 제공됩니다. 드라이브는 어느 한 SLAT 모두에서 두 최소/최대 상태(속도 제어를 끄거나 켠 상태) 중 하나로 작동합니다.
비트 | 이름 | 설명 |
|---|---|---|
0 | SLAT 비활성화 | SLAT 기능이 비활성화됩니다. 정상 속도 루프 작업입니다. |
1 | SLAT 최소 속도/토크 | 드라이브는 속도 에러가 0보다 작으면 토크 제어에서 속도 제어로 자동 전환하고 속도 에러가 SLAT 시간 동안 SLAT 설정값보다 크면 토크 제어로 다시 전환합니다. |
2 | SLAT 최대 속도/토크 | 드라이브는 속도 에러가 0보다 크면 토크 제어에서 속도 제어로 자동 전환하고 속도 에러가 SLAT 시간 동안 SLAT 설정값보다 작으면 토크 제어로 다시 전환합니다. |
SLAT 설정값
사용 | 액세스 | T | 데이터 유형 | 기본값 | 최소값 | 최대값 | 값의 의미 |
|---|---|---|---|---|---|---|---|
옵션 - V | 설정/SSV | REAL | 0 | 0 | | 속도 단위 |
속도 제어에서 최소/최대 제어로 전환하는 속도 에러 수준.
SLAT 시간 지연
SLAT 설정값에 도달한 후부터 제어에서 최소/최대 제어로 전환된 시점까지의 지연된 시간.
사용 | 액세스 | T | 데이터 유형 | 기본값 | 최소값 | 최대값 | 값의 의미 |
|---|---|---|---|---|---|---|---|
옵션 - V | 설정/SSV | REAL | 0 | 0 | | 초 |
SLAT 설정값에 도달한 후부터 제어에서 최소/최대 제어로 전환된 시점까지의 지연된 시간.
SLAT 최소 속도/토크 모드
SLAT 최소 속도/토크 모드(SLAT 구성 = 1)에서 드라이브는 아래 그림과 같이 속도 제어를 끈 상태(맨 왼쪽 상태)로 기본 설정됩니다. 이 상태에서 토크 참조는 속도 루프 출력 또는 명령 토크의 최소값(Min 함수)이 됩니다.
최소 모드
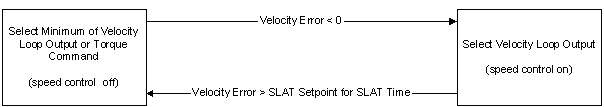
SLAT 제어에 사용될 경우, 응용 프로그램에 의존한 명령 속도가 드라이브에 적용됩니다. 모터의 속도가 기계적으로 제한되면, 이 참조값은 속도 루프 출력의 포화를 초래하는 수준으로 됩니다. 이 상태에서 '최소'를 선택하면 더 작은 명령 토크 값이 선택됩니다. 속도 에러는 명령 속도와 같은 양의 값입니다.
기계적 속도 제한이 해제되면(예: 웹 차단), 모터는 가속하고 속도 에러는 모터 속도가 명령 속도를 초과하는 순간 음수가 됩니다. 이때 명령 토크 값과 상관 없이 속도 제어로 자동 전환이 일어나며 속도 루프 출력이 토크 참조로 선택됩니다. 속도 제어로 전환됨과 동시에 속도 루프 안에서 미리 설정된 작동이 일어납니다. 이 미리 설정으로 속도 루프 적분기는 모드 전환 시 내부 토크 참조값과 강제 매칭됩니다.
최소 모드에서, 드라이브는 속도 에러가 SLAT 시간 지연 속성에 지정된 기간만큼 구성된 SLAT 설정값 속성값을 초과할 때까지 속도 제어를 유지합니다. 이 두 조건이 충족되면 속도 제어는 꺼지고 '최소' 선택 작업이 활성화됩니다. 이 조건은 기계적 제약이 복원되면 발생합니다.
SLAT 최대 속도/토크 모드
SLAT 최대 속도/토크 모드(SLAT 구성 = 2)의 경우, SLAT 제어는 SLAT 최소 속도/토크 모드와 유사하게 작동합니다. 다만, 기호 변함에 따라 기능이 음의 방향으로 작동할 수 있게 됩니다.
최대 모드
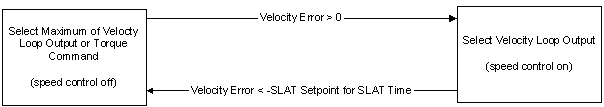
활성화된 '최대' 선택 기능은 속도 루프 출력 또는 명령 토크의 큰 값(Max 함수)을 선택합니다. 명령 속도값은 음의 값이며, 따라서 모터 속도가 기계적으로 제한되면 속도 에러는 음의 값이 되고 속도 루프 출력은 음의 값으로 포화(제한)됩니다. 명령 토크도 음이지만 진폭이 더 작기 때문에 '최대' 작업에서 선택됩니다.
속도 제어로 강제 전환은 기계적 제한이 사라질 때처럼 속도 에러값이 양이 되면 나타납니다. 전과 같이 속도 루프의 적분항의 미리 설정이 일어납니다.
기계적 제약 복원을 통해 속도 에러가 다시 음이 되고 SLAT 시간 지연 동안 SLAT 설정값 파라미터 부정값보다 작으면 속도 제어는 꺼지고 '최대' 선택 작업이 활성화됩니다.
의견을 작성 부탁드립니다.