
제어 없음 모드
모션 제어 축 객체는 다이내믹 모터 제어 기능이 없는 제어 없음 애플리케이션 모드를 지원합니다. 이 모드는 종종 피드백만 또는 마스터 피드백 기능을 지원하기 위해 사용되며 이 경우 CIP Motion 드라이브 장치의 피드백 채널은 나머지 제어 시스템에 대한 마스터 피드백 소스 역할을 합니다. 이 모드는 통합 CIP Motion 인코더 장치 유형에도 적용 가능한 데 이 경우에는 CIP Motion 인터페이스가 인코더에 직접 적용됩니다.
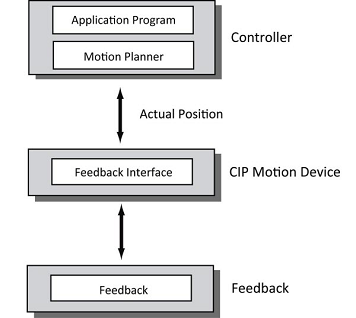
이 제어 없음 작동 모드에서는 주기적 데이터 연결을 사용하여 CIP Motion 장치에 명령값을 제공하지는 않지만 해당하는 경우 주기적 데이터 채널을 사용하여 장치에서 컨트롤러로 실제 위치, 속도 및 가속도를 생성할 수 있습니다. 피드백만 기능에 대한 제어 없음 모드가 이 다이어그램에 설명되어 있습니다.
제어 없음(피드백만)
제어 없음 모드는 또한 독립형 버스 전원 컨버터 및 전용 모션 I/O 장치 유형과 같은 다른 CIP Motion 장치 유형에도 적용됩니다. 이러한 장치 유형과 연결된 피드백 채널이 없으므로 실제 위치가 컨트롤러에 반환되지 않습니다.
의견을 작성 부탁드립니다.