
모션 호밍 구성 속성
호밍 기능을 사용하여 연관된 축에 대한 기계 참조 위치 또는 홈 위치를 설정합니다. 호밍 구성 속성은 연결된 위치 피드백 장치가 필요합니다. 인코더리스 또는 센서리스 작동에 대해 구성된 드라이브에는 호밍을 사용할 수 없습니다.
다음 테이블은 모션 컨트롤 축에 대한 모션 호밍 구성 속성에 대해 설명합니다.
홈 모드
사용 | 액세스 | 데이터 유형 | 기본값 | 최소값 | 최대값 | 값의 의미 |
|---|---|---|---|---|---|---|
필수 - E | 설정/SSV | USINT | 1 | - | - | 열거형 0 = 수동 1 = 활성(PVTC) 2~55 = 예약됨 |
홈 모드 속성은 다음의 여부를 결정합니다.
- 호밍이 축을 능동적으로 이동하여 호밍 이벤트를 생성합니다.
- 축을 이동하여 외부 에이전트가 원위치 이벤트를 생성합니다.
모션 축은 능동 호밍 및 수동 호밍 모드를 지원합니다. 능동 호밍은 물리적 서보 축에 대한 가장 일반적인 호밍 절차이지만 축의 능동 제어가 필요하기 때문에 축 구성이 피드백만인 경우에는 적용되지 않습니다.
홈 시퀀스
속성은 능동 호밍 모드와 비활성 호밍 모드 모두에 사용할 수 있는 호밍 시퀀스에 대해 설명합니다.호밍 모드 | 설명 |
|---|---|
활성 | 능동적 호밍이 호밍 모드로 선택되면 축에 홈 리미트 스위치, 지정된 토크 수준 및/또는 인코더 마커를 사용할지 여부를 지정해 원하는 호밍 시퀀스를 선택합니다. 능동 호밍 시퀀스는 홈 속도, 홈 반환 속도, 홈 가속도 및 홈 감속도로 정의되는 다이내믹과 함께 항상 사다리꼴 속도 프로파일을 사용합니다. |
수동 | 수동 호밍은 홈 스위치, 인코더 마커 또는 홈-토크 이벤트 발생 시 축의 현재 절대 위치를 재정의합니다. 수동 호밍은 제어된 축에서 사용자 지정 호밍 시퀀스를 만드는 데 사용할 수도 있지만 일반적으로 제어되지 않은 축을 보정하는 데 가장 많이 사용됩니다. 지정된 홈 시퀀스에서 수동 호밍은 모션을 명령할 수 없어 컨트롤러가 스위치, 마커 또는 토크 이벤트가 발생할 때까지 기다리는 점을 제외하고는 해당 능동 호밍 시퀀스와 유사하게 작동합니다. |
홈 방향
사용 | 액세스 | 데이터 유형 | 기본값 | 최소값 | 최대값 | 값의 의미 |
|---|---|---|---|---|---|---|
필수 - E PV만 | 설정/SSV | USINT | 1 | - | - | 열거형 0 = 정 단방향 1 = 정 양방향 2 = 역 단방향 3 = 역 양방향 4~255 = 예약됨 |
능동 홈 모드로 구성된 경우 홈 방향 속성은 호밍 시퀀스의 시작 방향입니다.
이 속성은 위치 및 속도 제어에만 유효합니다.
홈 시퀀스
사용 | 액세스 | 데이터 유형 | 기본값 | 최소값 | 최대값 | 값의 의미 |
|---|---|---|---|---|---|---|
필수 - E | 설정/SSV | USINT | 0 | - | - | 열거형 0 = 즉시(기본값) 1 = 홈-스위치(O) 2 = 홈-마커(O) 3 = 홈-스위치 다음 마커(O) 4 = 홈-토크(O) 5 = 홈-토크 다음 마커(O) 6 = 즉시 절대(O) 7~255 = 예약됨 |
원하는 호밍 이벤트를 트리거하는 데 사용되는 모션 시퀀싱을 결정합니다. 사용 가능한 하드웨어 지원 및 피드백 인터페이스 하드웨어를 기반으로 선택적 열거형을 필터링합니다. 축에 대해 구성된 피드백 유형이 마커 신호를 지원하지 않는 경우 다음 호밍 시퀀스를 사용할 수 없습니다.
- 2 = 홈-마커(O)
- 3 = 홈-스위치 다음 마커(O)
- 5 = 홈-토크 다음 마커(O)
사용 가능한 하드웨어 지원 및 피드백 인터페이스 하드웨어를 기반으로 선택적 열거형을 필터링합니다.
홈 시퀀스 설명
호밍 시퀀스 유형 | 설명 |
|---|---|
능동 호밍 | 능동 호밍 시퀀스는 호밍 이벤트가 발생할 때까지 기다리는 동안 사다리꼴 조그 속도 프로파일을 사용하여 축을 이동합니다.
팁:
즉시 홈 시퀀스 유형은 사다리꼴 조그 속도 프로필을 사용하지 않습니다.
능동 홈 모드를 선택하면 홈 시퀀스 속성에서 호밍 이벤트의 홈 리미트 스위치, 홈 토크 수준 또는 피드백 장치 마커를 사용합니다. 홈 방향 속성은 호밍 시퀀스를 사용하여 조그 프로파일의 방향 동작을 결정합니다. 단방향 및 양방향으로 조그가 호밍 이벤트를 감지한 후 역방향인지를 결정합니다. 정방향 및 역방향은 호밍 프로세스 중 초기 조그의 방향을 나타냅니다. |
능동 즉시 호밍 | 이 유형은 가장 간단한 능동 호밍 시퀀스입니다. 구성된 홈 위치에 따라 축의 실제 위치 및 명령 위치가 업데이트됩니다. |
능동 즉시 절대 호밍 | 이 시퀀스 도중 컨트롤러가 드라이브를 활성화하고 절대 피드백 장치의 현재 위치에 대한 실제 위치 및 명령 위치를 다시 정의합니다. 홈 오프셋 속성은 적용됩니다. 0이 아닌 경우 홈 오프셋은 현재 명령 및 실제 위치에 적용됩니다. 현재 위치 = 절대 피드백 위치 - 홈 오프셋. |
능동 양방향 홈-스위치 | 이 능동 호밍 시퀀스는 인코더 마커를 사용할 수 없는 경우에 유용합니다. 이 시퀀스가 실행되면 홈 리미트 스위치가 감지될 때까지 축이 지정된 홈 속도 및 홈 가속도로 지정된 홈 방향으로 이동합니다. 축은 감속하여 지정된 홈 감속도로 중지된 다음 홈 리미트 스위치가 없어질 때까지 지정된 홈 반환 속도 및 홈 가속도로 반대 방향으로 이동합니다. 홈 리미트 스위치가 없어지면 축 위치는 즉시 홈 위치와 동일하게 다시 정의되며 축은 감속하여 지정된 홈 방향에서 중지됩니다. 홈 오프셋이 0이 아닐 경우 홈 위치는 홈 스위치가 이 오프셋 값으로 지워지는 지점에서 상쇄됩니다. 축이 감속하여 지정된 홈 감속도로 중지된 후 컨트롤러는 사다리꼴 이동 프로파일을 사용하여 이 축을 홈 반환 속도 및 홈 가속도로 홈 위치로 다시 이동시킵니다. 축이 순환적 트래블 모드로 구성된 경우 홈 위치로 되돌아가는 경로로 가장 짧은 경로(예: ½ 회전 이하)를 선택합니다. 다음 다이어그램은 이 능동 호밍 시퀀스에 대한 축 동작을 보여줍니다. 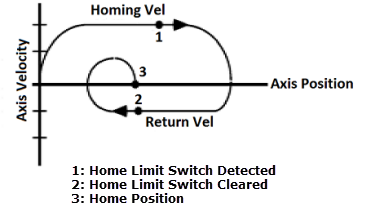 호밍 시퀀스 시작 시 홈 스위치 상태가 활성화되어 있는 것을 컨트롤러가 발견하면 컨트롤러는 즉시 호밍 방향을 반대로 바꾸어 호밍 시퀀스의 반환 레그를 시작합니다. 홈 리미트 스위치의 기계적인 불확실성을 고려하지 않을 경우 이 호밍 시퀀스의 정확성은 홈 리미트 스위치의 전환 탐지 시 발생하는 시간의 불확실성에 따라 달라집니다. 홈 위치의 위치 불확실성은 제어 장치가 홈 리미트 스위치를 탐지하는 최대 시간(~ 10 ms)과 지정된 홈 반환 속도를 곱한 것입니다. 따라서 홈 반환 속도는 보통 홈 속도보다 크게 낮게 지정됩니다. 예를 들어 홈 반환 속도가 초당 0.1 인치(6 IPM)로 지정된 경우 홈 위치의 불확실성은 다음과 같이 계산합니다. 불확실성 = 0.1 인치/초 * 0.01 초 = 0.001 인치 |
능동 양방향 홈-마커 | 이 능동 호밍 시퀀스는 단 회전 방식의 회전 인코더 및 선형 인코더 응용 프로그램에 유용합니다. 왜냐하면 이러한 응용 프로그램에는 전체 축 트래블에 인코더 마커가 단 한 번밖에 없기 때문입니다. 이 시퀀스가 실행되면 마커가 감지될 때까지 축이 지정된 홈 속도 및 홈 가속도로 지정된 홈 방향으로 이동합니다. 이 때 마커 위치에 해당하는 축 위치에 홈 위치가 할당되고 축은 감속하여 지정된 홈 감속도로 정지됩니다. 홈 오프셋이 0이 아닐 경우 홈 위치는 마커가 이 오프셋 값으로 감지는 지점에서 상쇄됩니다. 그러면 컨트롤러가 사다리꼴 이동 프로파일을 사용하여 축을 지정된 홈 반환 속도 및 홈 가속도로 홈 위치로 이동시킵니다. 축이 순환적 트래블 모드로 구성된 경우 홈 위치로 되돌아가는 경로로 가장 짧은 경로(예: ½ 회전 이하)를 선택합니다. 다음 다이어그램은 이 호밍 시퀀스에 대한 축 동작을 보여줍니다. 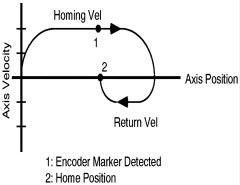 이 호밍 시퀀스의 정확성은 마커 전환 탐지 시 발생하는 지연 시간에 따라서만 달라집니다. 홈 위치의 위치 불확실성은 제어 창치가 마커 펄스를 탐지하는 경우의 최대 지연 시간(~ 1 마이크로초)과 지정된 홈 속도를 곱한 것입니다. 예를 들어 홈 속도가 초당 1 인치(60 IPM)로 지정된 경우 홈 위치의 불확실성은 다음과 같이 계산합니다. 불확실성 = 1 인치/초 * 0.000001 초 = 0.000001 인치 |
능동 양방향 홈-스위치 다음 마커 | 이 시퀀스는 가장 정확도가 높은 능동 호밍 시퀀스입니다. 이 시퀀스가 실행되면 홈 리미트 스위치가 감지될 때까지 축이 지정된 홈 속도 및 홈 가속도로 지정된 홈 방향으로 이동합니다. 축은 감속하여 지정된 홈 감속도로 중지된 다음 홈 리미트 스위치가 없어질 때까지 지정된 홈 반환 속도 및 홈 가속도로 반대 방향으로 이동합니다. 홈 리미트 스위치가 없어진 후 축은 첫 번째 인코더 마커를 감지할 때까지 홈 반환 속도로 같은 방향으로 계속 이동합니다. 마커가 감지되는 순간 축 위치에 홈 위치가 할당되고 축은 감속하여 지정된 홈 감속도로 정지됩니다. 홈 오프셋이 0이 아닐 경우 홈 위치는 마커가 이 오프셋 값으로 감지는 지점에서 상쇄됩니다. 그러면 컨트롤러가 사다리꼴 이동 프로파일을 사용하여 축을 지정된 홈 반환 속도 및 홈 가속도로 홈 위치로 이동시킵니다. 축이 순환적 트래블 모드로 구성된 경우 홈 위치로 되돌아가는 경로로 가장 짧은 경로(예: ½ 회전 이하)를 선택합니다. 다음 다이어그램은 이 능동 호밍 시퀀스에 대한 축 동작을 보여줍니다. 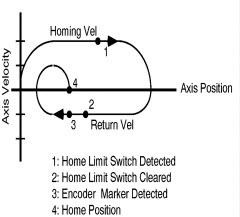 호밍 시퀀스 시작 시 홈 스위치 상태가 활성화되어 있는 것을 컨트롤러가 발견하면 컨트롤러는 즉시 호밍 방향을 반대로 바꾸어 호밍 시퀀스의 반환 레그를 시작합니다. |
능동 단방향 홈-스위치 | 단방향 홈은 일반적으로 물리적 축이 방향을 바꿀 수 없는 경우 사용됩니다. 이 능동 호밍 시퀀스는 인코더 마커를 사용할 수 없고 단방향 모션이 필요하거나 근접 스위치가 사용되는 경우에 유용합니다. 능동 호밍 모드에서 이 시퀀스를 실행하면 홈 스위치를 감지할 때까지 축이 지정된 홈 속도 및 홈 가속도로 지정된 홈 방향으로 이동합니다. 홈 오프셋이 0이면 리미트 스위치가 감지되는 순간 축 위치에 홈 위치가 할당되고 축은 감속하여 지정된 홈 감속도로 정지됩니다. 홈 오프셋이 0이 아닐 경우 홈 위치는 스위치가 이 오프셋 값으로 감지는 지점에서 상쇄됩니다. 그러면 컨트롤러가 사다리꼴 이동 프로파일을 사용하여 축을 지정된 홈 속도 및 홈 가속도로 홈 위치로 계속 이동시킵니다. 홈 오프셋을 감속 거리보다 큰 값으로 설정하면 홈 위치로의 단방향 모션이 보장됩니다. 하지만 홈 오프셋 값이 감속 거리보다 작으면 축이 감속하여 지정된 홈 감속도로 중지됩니다. 또한 축은 홈 위치로 이동하기 위해 방향을 역방향으로 바꾸지 못합니다 . 이 경우 IP 비트 레그가 사라지면 관련 MAH 명령의 PC 비트 레그를 정할 수 없습니다.순환 축에서 이 호밍 시퀀스를 실행하고 홈 오프셋 값이 홈 이벤트를 감지했을 때의 감속 거리보다 작은 경우, 컨트롤러가 자동으로 이동 거리에 회전을 1회 이상 추가합니다. 따라서 단방향으로 홈 위치로 이동하게 됩니다. |
능동 단방향 홈-마커 | 이 능동 호밍 시퀀스는 단방향 모션이 필요한 경우 단 회전 방식의 회전 인코더 및 선형 인코더 적용에 유용합니다. 능동 호밍 모드에서 이 시퀀스를 실행하면 마커를 감지할 때까지 축이 지정된 홈 속도 및 홈 가속도로 지정된 홈 방향으로 이동합니다. 홈 오프셋이 0이면 마커가 감지되는 순간 축 위치에 홈 위치가 할당되고 축은 감속하여 지정된 홈 감속도로 정지됩니다. 홈 오프셋이 0이 아닐 경우 홈 위치는 마커가 이 오프셋 값으로 감지된 지점에서 상쇄됩니다. 그러면 컨트롤러가 사다리꼴 이동 프로파일을 사용하여 축을 지정된 홈 속도 및 홈 가속도로 홈 위치로 계속 이동시킵니다. 축 위치는 홈 위치 및 홈 오프셋을 기반으로 업데이트됩니다. 홈 오프셋이 0이더라도 위치가 업데이트됩니다. 0은 유효한 숫자입니다. 홈 오프셋을 감속 거리보다 큰 값으로 설정하면 홈 위치로의 단방향 모션이 보장됩니다. 하지만 홈 오프셋 값이 감속 거리보다 작으면 축이 감속하여 지정된 홈 감속도로 중지됩니다. 또한 축은 홈 위치로 이동하기 위해 방향을 역방향으로 바꾸지 못합니다 . 이 경우 IP 비트 레그가 사라지면 관련 MAH 명령의 PC 비트 레그를 정할 수 없습니다.순환 축에서 이 호밍 시퀀스를 실행하고 홈 오프셋 값이 홈 이벤트를 감지했을 때의 감속 거리보다 작은 경우, 컨트롤러가 자동으로 이동 거리에 회전을 1회 이상 추가합니다. 따라서 단방향으로 홈 위치로 이동하게 됩니다. |
능동 단방향 홈-스위치 다음 마커 | 이 능동 호밍 시퀀스는 단방향 모션이 필요한 경우의 다 회전 방식의 회전 적용에 유용합니다. 능동 호밍 모드에서 이 시퀀스를 실행하면 홈 스위치를 감지할 때까지 축이 지정된 홈 속도 및 홈 가속도로 지정된 홈 방향으로 이동합니다. 축은 첫 번째 마커 이벤트를 감지할 때까지 홈 속도로 같은 방향으로 계속 이동합니다. 홈 오프셋이 0이면 마커가 감지된 바로 그 위치의 축 위치에 홈 위치가 할당되고 축은 감속하여 지정된 홈 감속도로 중지됩니다. 축 위치는 홈 위치 및 홈 오프셋을 기반으로 업데이트됩니다. 홈 오프셋이 0이 아닐 경우 홈 위치는 마커가 이 오프셋 값으로 감지된 지점에서 상쇄됩니다. 그러면 컨트롤러가 사다리꼴 이동 프로파일을 사용하여 축을 지정된 홈 속도 및 홈 가속도로 홈 위치로 계속 이동시킵니다. 홈 오프셋을 감속 거리보다 큰 값으로 설정하면 홈 위치로의 단방향 모션이 보장됩니다. 하지만 홈 오프셋 값이 감속 거리보다 작으면 축이 감속하여 지정된 홈 감속도로 중지됩니다. 또한 축은 홈 위치로 이동하기 위해 방향을 역방향으로 바꾸지 못합니다 . 이 경우 IP 비트 레그가 사라지면 관련 MAH 명령의 PC 비트 레그를 정할 수 없습니다.순환 축에서 이 호밍 시퀀스를 실행하고 홈 오프셋 값이 홈 이벤트를 감지했을 때의 감속 거리보다 작은 경우, 컨트롤러가 자동으로 이동 거리에 회전을 1회 이상 추가합니다. 따라서 단방향으로 홈 위치로 이동하게 됩니다. 컨트롤러가 호밍 시퀀스 시작 시 홈 스위치가 활성 상태임을 감지하면 현재 축 위치를 기준으로 바로 홈 위치를 설정하고 단방향 모션 제약에 따라 허용되는 경우 홈 위치로 이동하기 시작합니다. |
능동 홈-토크 다음 마커 | 홈-토크 시퀀스와 마찬가지로 하드 정지가 홈 위치로 사용되는 경우 홈-토크 다음 마커 시퀀스가 적용됩니다. 이는 선형 액추에이터의 경우 일반적입니다. 피드백 장치에는 인코더 마커 신호가 있습니다. 모터에 적용된 명령 토크가 사용자가 지정한 토크 수준에 도달하거나 이 수준을 초과하면 하드 정지의 발생이 감지됩니다. 홈-토크 시퀀스는 작동에 트래블의 기계적 종료를 사용하기 때문에 단방향 호밍이 가능하지 않으므로 앞쪽 양방향 및 뒤쪽 양방향만 허용됩니다. 드라이브에 지연 필터가 구현되어 부하를 받는 모터를 활성화 또는 조깅 시 토크 피드백이 급증하는 경우 거짓/방해 트리거를 줄입니다. 호밍 시퀀스에 인코더 마커를 포함했기 때문에 이 호밍 시퀀스는 호밍을 기반으로 토크 수준에 사용할 수 있는 가장 정확한 호밍 작업입니다. 이 시퀀스가 실행되면 하드 정지가 감지될 때까지(예: 홈 토크 시간과 같은 기간 동안 홈 토크 임계값을 초과하는 경우) 축이 지정된 홈 속도 및 홈 가속도로 지정된 홈 방향으로 이동합니다. 그런 다음 축은 역방향으로 방향을 바꿔 먼저 홈 감속률로 감속한 다음 첫 번째 인코더 마커가 감지될 때까지 홈 가속도를 사용하여 하드 정지에서 멀리 떨어져 홈 반환 속도에 도달할 때까지 이동합니다. 마커가 감지되면 홈 위치가 계산됩니다. 그런 다음 축이 지정된 홈 감속도로 감속되어 정지되고 컨트롤러는 오버라이드한 드라이브 속성을 저장된 원래 값으로 복원합니다. 계산된 홈 위치가 하드 정지를 벗어나지 않는 경우 축은 사다리꼴 이동 프로파일을 사용하여 홈 반환 속도, 홈 가속도 및 홈 감속도로 홈 위치로 이동합니다. 다음 다이어그램은 이 호밍 시퀀스에 대한 축 동작을 보여줍니다. 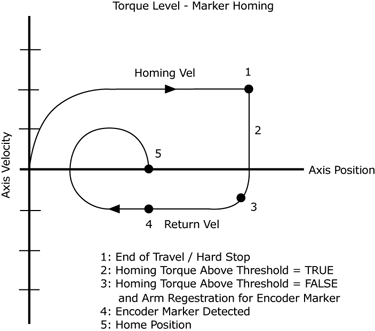 |
수동 즉시 홈 | 이 유형은 가장 간단한 수동 호밍 시퀀스입니다. 이 시퀀스를 실행하면 컨트롤러가 즉시 현재 축의 실제 위치에 홈 위치를 할당합니다. 이 호밍 시퀀스에서는 축 모션이 발생하지 않습니다. |
수동 즉시 절대 호밍 | 이 시퀀스 실행 중에 드라이브가 절대 피드백 장치의 현재 위치에 대한 실제 위치와 명령 위치를 다시 정의합니다. 0이 아닌 경우 홈 오프셋이 현재 명령 및 실제 위치에 적용됩니다. 현재 위치 = 절대 피드백 위치 - 홈 오프셋.
팁:
서보 켜짐은 수동 즉시 절대 시퀀스 중에 실행되지 않습니다.
|
스위치를 통한 수동 홈 | 이 수동 호밍 시퀀스는 인코더 마커를 사용할 수 없거나 근접 스위치를 사용하고 있는 경우에 유용합니다. 수동 호밍 모드에서 이 시퀀스를 실행하면 홈 스위치를 감지할 때까지 외부 에이전트가 축을 이동시킵니다. 리미트 스위치가 감지되는 순간 축 위치에 홈 위치가 할당됩니다. 홈 오프셋이 0이 아닐 경우 홈 위치는 스위치가 이 오프셋 값으로 감지는 지점에서 상쇄됩니다. |
마커를 통한 수동 홈 | 이 수동 호밍 시퀀스는 단 회전 방식의 회전 인코더 및 선형 인코더 응용 프로그램에 유용합니다. 수동 호밍 모드에서 이 시퀀스를 실행하면 마커를 감지할 때까지 외부 에이전트가 축을 이동시킵니다. 마커가 감지된 바로 그 지점에서 축 위치에 홈 위치가 할당됩니다. 홈 오프셋이 0이 아닐 경우 홈 위치는 스위치가 이 오프셋 값으로 감지는 지점에서 상쇄됩니다. |
스위치 다음 마커를 통한 수동 홈 | 이 수동 호밍 시퀀스는 다 회전 방식의 회전 응용 프로그램에 유용합니다. 수동 호밍 모드에서 이 시퀀스를 실행하면 홈 스위치, 그 다음 첫 번째 인코더 마커를 감지할 때까지 외부 에이전트가 축을 이동시킵니다. 마커가 감지된 바로 그 지점에서 축 위치에 홈 위치가 할당됩니다. 홈 오프셋이 0이 아닐 경우 홈 위치는 스위치가 이 오프셋 값으로 감지는 지점에서 상쇄됩니다. |
홈 구성 비트
사용 | 액세스 | 데이터 유형 | 기본값 | 최소값 | 최대값 | 값의 의미 |
|---|---|---|---|---|---|---|
필수 - E | 설정/SSV | DWORD | 0x00 | - | - | 비트맵 0 = 예약됨 1 = 홈 스위치 N.C. 2~31 = 예약됨 |
홈 구성 비트 속성은 홈 스위치 접점 감지와 같은 호밍 관련 동작을 결정합니다.
홈 스위치 N.C. 비트 속성은 호밍 시퀀스에서 사용하는 홈 리미트 스위치의 정상 상태를 결정합니다. 이 스위치의 정상 상태는 호밍 시퀀스 중 축에서 사용하기 전의 상태입니다. 예를 들어, 홈 스위치 N.C. 비트가 설정되면(참) 호밍 이전의 스위치 상태는 닫힘입니다. 호밍 시퀀스 중 축에서 스위치를 사용하면 스위치가 열리고 이는 호밍 이벤트를 구성합니다.
홈 위치
사용 | 액세스 | 데이터 유형 | 기본값 | 최소값 | 최대값 | 값의 의미 |
|---|---|---|---|---|---|---|
필수 - E | 설정/SSV | REAL | 0 | -maxpos | maxpos | 위치 단위 |
트래블 모드가 주기적인 경우: 0 <= 홈 위치 < 언와인드
홈 위치는 지정한 호밍 시퀀스가 완료된 후 축에 대해 원하는 절대 위치입니다. 능동 호밍 시퀀스가 완료된 후 축은 지정된 홈 위치에 있게 됩니다.
- 양방향 호밍의 경우 축은 홈 위치에 있게 됩니다.
- 단방향 호밍이고 순환적 트래블 모드인 경우 축은 홈 위치에 있게 됩니다.
그렇지 않으면 축은 홈 위치에 없고 축 위치는 홈 위치에 따라 달라집니다.
축에 대한 양의/음의 최대 트래블 제한(사용되는 경우) 내의 모든 값을 사용할 수 있긴 하지만 대부분의 경우 홈 위치는 0으로 설정됩니다. 양의/음의 최대 트래블 구성 속성에 대한 설명은 서보 및 드라이브 축 객체 사양에서 찾을 수 있습니다. 순환 축의 경우 홈 위치는 위치 언와인드 값을 변환 상수로 나눈 값보다 작은 양수로 제한됩니다.
홈 오프셋
사용 | 액세스 | 데이터 유형 | 기본값 | 최소값 | 최대값 | 값의 의미 |
|---|---|---|---|---|---|---|
필수 - E | 설정/SSV | REAL | 0 | -maxpos | maxpos | 위치 단위 |
비즉시 홈 시퀀스를 사용하여 능동 또는 수동 호밍 모드에 적용하는 경우 홈 오프셋은 홈 이벤트가 발생한 위치로부터 축 홈 위치의 원하는 위치 오프셋입니다. 홈 오프셋은 축이 홈 위치로 이동하기 전에 지정된 호밍 시퀀스 종료 시 적용됩니다. 대부분의 경우 홈 오프셋은 0으로 설정됩니다.
능동 양방향 호밍 시퀀스가 완료된 후 축은 지정된 홈 위치에 있게 됩니다. 홈 오프셋이 0이 아니면 축은 마커 또는 홈 스위치 이벤트 지점에서 홈 오프셋 값만큼 상쇄됩니다. 홈 오프셋이 0이면 축은 마커 또는 홈 스위치 지점 바로 위에 위치합니다.
이는 즉시 홈 시퀀스에는 유효하지 않습니다.
홈 속도
사용 | 액세스 | 데이터 유형 | 기본값 | 최소값 | 최대값 | 값의 의미 |
|---|---|---|---|---|---|---|
필수 - E PV만 | 설정/SSV | REAL | 0 | 0 | maxspd | 위치 단위/초 |
홈 시퀀스 유형 속성에 대해 위에서 설명한 것처럼 홈 속도 속성은 능동 호밍 시퀀스의 첫 번째 레그에서 사용되는 조그 프로파일의 속도를 제어합니다.
이는 즉시 또는 즉시 절대 홈 시퀀스에는 유효하지 않습니다.
홈 반환 속도
사용 | 액세스 | 데이터 유형 | 기본값 | 최소값 | 최대값 | 값의 의미 |
|---|---|---|---|---|---|---|
필수 - E PV만 | 설정/SSV | REAL | 0 | 0 | maxspd | 위치 단위/초 |
홈 시퀀스 유형 속성에 대해 위에서 설명한 것처럼 홈 반환 속도 속성은 능동 양방향 호밍 시퀀스의 첫 번째 레그 이후 사용되는 조그 프로파일의 속도를 제어합니다.
이는 즉시 또는 즉시 절대 홈 시퀀스에는 유효하지 않습니다.
홈 가속도
사용 | 액세스 | 데이터 유형 | 기본값 | 최소값 | 최대값 | 값의 의미 |
|---|---|---|---|---|---|---|
옵션 - E PV만 | 설정/SSV | REAL | 0 | 0 | maxacc | 위치 단위/초 2 |
홈 가속도 속성은 능동 홈 시퀀스 속성에 사용되는 속도 프로파일의 가속도를 제어합니다.
이는 즉시 또는 즉시 절대 홈 시퀀스에는 유효하지 않습니다.
홈 감속도
사용 | 액세스 | 데이터 유형 | 기본값 | 최소값 | 최대값 | 값의 의미 |
|---|---|---|---|---|---|---|
옵션 - E PV만 | 설정/ SSV | REAL | 0 | 0 | maxacc | 위치 단위/초 2 |
홈 시퀀스 속성에서 설명하는 것처럼 홈 감속도 속성은 능동 호밍 시퀀스의 정지에서처럼 축의 감속도를 제어합니다.
이는 즉시 또는 즉시 절대 홈 시퀀스에는 유효하지 않습니다.
홈 토크 제한
사용 | 액세스 | 데이터 유형 | 기본값 | 최소값 | 최대값 | 값의 의미 |
|---|---|---|---|---|---|---|
옵션 - E PV만 | 설정/ SSV | REAL | 0 | 0 | 100 | 위치 단위/초 2 |
홈 토크 제한 속성은 능동 홈-토크 시퀀스 중 드라이브의 토크 제한 양의 값과 토크 제한에 컨트롤러가 일시적으로 적용하는 값입니다.
이는 홈-토크 또는 홈-토크 다음 마커 홈 시퀀스에 대해서만 유효합니다.
홈 토크 임계값
사용 | 액세스 | 데이터 유형 | 기본값 | 최소값 | 최대값 | 값의 의미 |
|---|---|---|---|---|---|---|
옵션 - E PV만 | 설정/ SSV | REAL | 0 | 0 | 100 | 위치 단위/초 2 |
홈 토크 임계값 속성은 홈-토크 시퀀스 중 하드 중지를 탐지하는 데 필요한 최소 토크 수준을 설정합니다. 드라이브의 출력 토크가 지정된 홈 토크 시간 동안 지정된 홈 토크 임계값을 초과해야 합니다. 홈 토크 임계값 단위는 작동 중인 토크 제한의 비율로 표현되며, 호밍 시퀀스 중에는 컨트롤러에 의해 홈 토크 제한으로 설정됩니다.
이는 홈-토크 또는 홈-토크 다음 마커 홈 시퀀스에 대해서만 유효합니다.
의견을 작성 부탁드립니다.