
모션 제어 신호 속성
축과 연결된 모션 제어 신호 속성을 사용하며 축의 현재 및 과거 위치, 속도 및 가속도 정보에 액세스할 수 있습니다. 이러한 값은 모션 제어 응용 프로그램과 연결된 정교한 실시간 계산을 구현하기 위해 사용자 프로그램의 일부로 사용될 수 있습니다.
팁:
위치, 속도 또는 가속도 단위로 표시되는 모든 속성을 의미 있는 값으로 반환하려면 스케일링 페이지 파라미터를 구성해야 합니다.
모든 모션 제어 신호 속성은 Logix Designer 응용 프로그램을 통해 직접 태그 액세스를 지원합니다. 따라서 프로그램에서 모션 신호 속성이 <축 태그 이름>.<모션 상태 태그 이름>으로 직접 참조될 수 있습니다. 예: FeedAxis.ActualPosition.
사용자가 관심이 없는 속성 모션 상태 태그의 실시간 변환과 관련해 불필요한 프로세서 작업이 발생하지 않도록 하려면 연결된 모션 그룹의 자동 태그 업데이트 속성을 사용하여 이러한 속성의 실시간 업데이트를 명시적으로 활성화해야 합니다. 모션 제어 신호 속성의 하위 집합에는 스케일링 변환을 수행하도록 활성화된 자동 태그 업데이트 속성이 있어야 합니다. 비활성화되어 있으면 해당 태그 값이 강제로 0으로 설정됩니다. 다음 속성이 영향을 받습니다.
- 실제 위치
- 실제 속도
- 실제 가속도
- 마스터 오프셋
- 명령 위치
- 명령 속도
- 명령 가속도
- 평균 속도
다음은 모션 제어 축과 연결된 신호 속성입니다.
실제 위치
사용 | 액세스 | T | 데이터 유형 | 기본값 | 최소값 | 최대값 | 값의 의미 |
|---|---|---|---|---|---|---|---|
필수 - 모두 | 가져오기/GSV | T | REAL | - | - | - | 위치 단위 태그 액세스가 이 값에 의해 지원되고 모션 그룹 객체의 자동 태그 업데이트가 활성화된 경우에만 유효합니다. |
실제 위치 속성은 축의 현재 절대 위치로, 해당 축에 대해 구성된 위치 단위로 표시됩니다. 이 값은 기본 업데이트 기간의 지연으로 이어지는 지속적인 동기식 데이터 전송 프로세스의 일부로 Logix 프로세서에 보고되는 데이터를 기반으로 합니다. 따라서 얻은 실제 위치 값은 한 번의 기본 업데이트 기간 전의 실제 위치입니다.
태그 액세스가 지원되긴 하지만 값은 모션 그룹 객체의 자동 태그 업데이트가 활성화된 경우에만 유효합니다.
축 테스트 모드
테스트 모드 속성이 활성화됨으로 설정되어 있고 컨트롤러 루프 백에 대해 구성된 축은 두 번의 컨트롤러 업데이트의 시뮬레이션된 지연으로 명령 처리된 위치를 완벽하게 추적합니다.
스트로브 실제 위치
사용 | 액세스 | T | 데이터 유형 | 기본값 | 최소값 | 최대값 | 값의 의미 |
|---|---|---|---|---|---|---|---|
필수 - 모두 | 가져오기/GSV | T | REAL | - | - | - | 위치 단위 |
스트로브 명령 위치
사용 | 액세스 | T | 데이터 유형 | 기본값 | 최소값 | 최대값 | 값의 의미 |
|---|---|---|---|---|---|---|---|
필수 - FPV | 가져오기/GSV | T | REAL | - | - | - | 위치 단위 |
스트로브 실제 위치 및 스트로브 명령 위치 속성은 MGSP(모션 그룹 스트로브 위치) 명령어 실행 시 축의 실제 위치, 명령 위치 및 마스터 오프셋 위치의 스냅샷을 동시에 저장하는 데 사용됩니다. 값은 축에 대해 구성된 위치 단위로 저장됩니다.
MGSP 명령어는 지정된 축 그룹의 모든 축에 대한 실제 위치와 명령 위치를 동시에 저장하므로, 서로 다른 축에 대해 결과 스트로브 실제 위치와 스트로브 명령 위치 값을 사용하여 실시간 계산을 수행할 수 있습니다.
예를 들어, 스트로브 실제 위치를 두 축 간에 비교해 웹 처리 응용 프로그램에서 슬립 보상의 형태를 제공할 수 있습니다.
시작 위치 및 시작 명령 위치
사용 | 액세스 | T | 데이터 유형 | 기본값 | 최소값 | 최대값 | 값의 의미 |
|---|---|---|---|---|---|---|---|
필수 - FPV | 가져오기/GSV | T | REAL | - | - | - | 위치 단위 |
축에 대해 새 모션 플래너 명령어가 시작될 때마다(예: MAM 명령어 사용) 축 명령 위치 및 실제 위치의 값이 모션이 시작된 정확한 시점에 저장됩니다. 이러한 값은 각각 명령 위치 시작 및 실제 위치 시작으로 저장되며 축에 대해 구성된 위치 단위로 표시됩니다.
시작 위치는 이벤트 감지와 해당 이벤트가 시작한 작업 사이에 발생하는 모든 모션 수정에 유용합니다. 예를 들어, 권선 응용 분야에서 명령 위치 시작은 기어링 방향을 바꾸기 전에 보빈 끝 오버슈트를 보정하기 위한 식에 사용할 수 있습니다.
기어링 방향이 바뀌어야 하는 경우 코일의 위치와 실제 방향이 바뀐 위치(명령 위치 시작)를 알고 있으면 오버슈트의 양을 계산해 보빈을 기준으로 와이어 가이드의 위치를 수정하는 데 사용할 수 있습니다.
평균 속도
사용 | 액세스 | T | 데이터 유형 | 기본값 | 최소값 | 최대값 | 값의 의미 |
|---|---|---|---|---|---|---|---|
필수 - 모두 | 가져오기/GSV | T | REAL | - | - | - | 위치 단위/초 |
평균 속도 속성은 축의 현재 속도 및 방향으로, 초당 구성된 축 위치 단위로 표시됩니다.
실제 속도 속성 값과 달리 이 속성 값은 해당 축에 대해 구성된 평균 속도 시간 기준에 대한 축의 실제 속도 평균을 산출해 계산됩니다. 평균 속도는 현재 축이 이동하는 방향을 나타내는 부호가 있는 값입니다.
평균 속도 변수의 분해능은 평균 속도 시간 기준 파라미터의 현재 값과 축에 대해 구성된 변환 상수(위치 단위당 피드백 카운트)로 결정됩니다. 평균 속도 시간 기준은 평균 속도가 계산되는 길이를 결정합니다. 평균 속도 시간 기준 값이 클수록 속도 분해능이 정확하지만 속도 변경에 대한 반응은 느려집니다.
초당 위치 단위의 평균 속도 분해능은 다음 식을 사용해 계산할 수 있습니다.
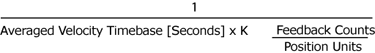
예를 들어, 위치 단위가 인치이고 변환 상수(K)가 20000인 축에서 평균 속도 시간 기준이 0.25 초이면 평균 속도 분해능은 다음과 같습니다.
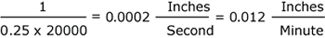
최소 평균 속도 시간 기준 값은 연결된 모션 그룹 객체로 정의되는 하나의 기본 업데이트 기간입니다.
태그 액세스가 지원되긴 하지만 값은 모션 그룹 객체의 자동 태그 업데이트가 활성화된 경우에만 유효합니다.
실제 속도
사용 | 액세스 | T | 데이터 유형 | 기본값 | 최소값 | 최대값 | 값의 의미 |
|---|---|---|---|---|---|---|---|
필수 - 모두 | 가져오기/ GSV | T | REAL | - | - | - | 위치 단위/초 태그 액세스가 지원되긴 하지만 값은 모션 그룹 객체의 자동 태그 업데이트가 활성화된 경우에만 유효합니다. |
실제 속도 속성은 축의 순간적으로 측정된 현재 속도 및 방향으로, 초당 구성된 축 위치 단위로 표시됩니다. 이 속성은 기본 업데이트 기간당 실제 위치까지의 현재 증분으로 계산됩니다.
실제 속도는 부호가 있는 부동 소수점 값으로, 부호(+ 또는 -)는 축이 현재 이동하는 방향에 따라 달라집니다. 실제 속도 분해능은 평균 속도 시간 기준과는 상관이 없지만 축의 변환 상수와 실제 속도에 대한 내부 분해능 제한이 기본 업데이트당 1 피드백 카운트라는 사실의 영향을 받습니다.
태그 액세스가 지원되긴 하지만 값은 모션 그룹 객체의 자동 태그 업데이트가 활성화된 경우에만 유효합니다.
실제 가속도
사용 | 액세스 | T | 데이터 유형 | 기본값 | 최소값 | 최대값 | 값의 의미 |
|---|---|---|---|---|---|---|---|
필수 - 모두 | 가져오기/ GSV | T | REAL | - | - | - | 위치 단위/초 2 태그 액세스가 지원되긴 하지만 값은 모션 그룹 객체의 자동 태그 업데이트가 활성화된 경우에만 유효합니다. |
실제 가속도 속성은 축의 순간적으로 측정된 현재 가속도로, 구성된 축 위치 단위/초2로 표시됩니다. 이 속성은 기본 업데이트 기간당 실제 속도까지의 현재 증분으로 계산됩니다.
실제 가속도는 부호가 있는 부동 소수점 값입니다. 실제 가속도 분해능은 평균 속도 시간 기준과는 상관이 없지만 축의 변환 상수와 실제 속도에 대한 내부 분해능 제한이 기본 업데이트 기간
2
당 1 피드백 카운트라는 사실의 영향을 받습니다.태그 액세스가 지원되긴 하지만 값은 모션 그룹 객체의 자동 태그 업데이트가 활성화된 경우에만 유효합니다.
감시 위치
사용 | 액세스 | T | 데이터 유형 | 기본값 | 최소값 | 최대값 | 값의 의미 |
|---|---|---|---|---|---|---|---|
필수 - E | 가져오기/ GSV | T | REAL | - | - | - | 위치 단위 |
감시 위치 속성은 축의 현재 설정값 위치로, 구성된 축 위치 단위로 표시되며 축에 대해 최근에 가장 마지막으로 실행된 MAW(모션 아밍 감시) 명령어에 설정되어 있습니다.
등록 1 위치 및 등록 2 위치
사용 | 액세스 | T | 데이터 유형 | 기본값 | 최소값 | 최대값 | 값의 의미 |
|---|---|---|---|---|---|---|---|
필수 - E | 가져오기/ GSV | T | REAL | - | - | - | 위치 단위 |
등록 위치 속성 2개가 제공되어 두 가지 다른 등록 입력 이벤트와 연결된 축 위치를 독립적으로 저장합니다. 등록 위치 값은 해당 축에 대한 최근 등록 이벤트 발생 시 (해당 축의 위치 단위로 표시되는) 실제 축 또는 가상 축의 절대 위치입니다.
아래 그림은 등록 이벤트 발생 시 등록 입력이 어떻게 등록 위치를 래치하는지 보여줍니다. 래칭 메커니즘은 컨트롤러 소프트웨어에서 구현하거나(소프트 등록) 정확도를 높이기 위해 실제 하드웨어에서 구현할 수 있습니다(하드 등록).
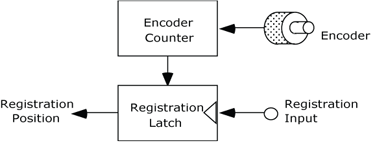
등록 래치 메커니즘은 이벤트 제어 명령어 2개 즉, MAR(모션 아밍 등록) 및 MDR(모션 아밍 중지 등록)로 제어됩니다.
등록 이벤트의 결과로 저장된 등록 위치 값의 정확도는 지정된 전환의 인식 지연(하드웨어 등록의 경우 일반적으로 1 µsec)과 이 기간 중 축의 속도에 대한 함수입니다. 등록 위치의 불확실성은 다음 식에 표시된 이 간격 중 축이 이동한 거리입니다.
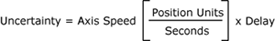
위의 공식을 사용하여 예상 축 속도에 대한 최대 등록 위치 에러를 계산합니다. 또는 이 공식을 다음과 같이 재정렬하여 지정된 등록 정확도에 대한 최대 축 속도를 계산할 수 있습니다.
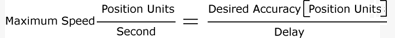
등록 1 시간 및 등록 2 시간
사용 | 액세스 | T | 데이터 유형 | 기본값 | 최소값 | 최대값 | 값의 의미 |
|---|---|---|---|---|---|---|---|
필수 - E | 가져오기/ GSV | T | DINT | - | - | - | CST 시간(마이크로초) |
두 개의 등록 시간 값에는 각 값의 등록 이벤트가 발생한 CST 시간의 하위 32 비트가 포함되어 있습니다. 이 속성의 단위는 마이크로초입니다.
보간 시간
사용 | 액세스 | T | 데이터 유형 | 기본값 | 최소값 | 최대값 | 값의 의미 |
|---|---|---|---|---|---|---|---|
필수 - E | 설정/ SSV | T | DINT | - | - | - | CST 보간 시간 |
보간 시간 속성은 보간된 위치를 계산하는 데 사용되는 32 비트 CST 시간입니다. 이 속성이 유효한 CST 값으로 업데이트되면 보간된 실제 위치 및 보간된 명령 위치 값이 자동으로 계산됩니다.
보간된 실제 위치
사용 | 액세스 | T | 데이터 유형 | 기본값 | 최소값 | 최대값 | 값의 의미 |
|---|---|---|---|---|---|---|---|
필수 - E | 가져오기/ GSV | T | REAL | - | - | - | 위치 단위 |
보간된 실제 위치 속성은 보간 시간 속성으로 지정된 시간에 과거 축 궤도 기록을 기반으로 한 실제 위치의 보간입니다.
명령 위치
사용 | 액세스 | T | 데이터 유형 | 기본값 | 최소값 | 최대값 | 값의 의미 |
|---|---|---|---|---|---|---|---|
필수 - FPV | 가져오기/ GSV | T | REAL | - | - | - | 위치 단위 태그 액세스가 지원되긴 하지만 값은 모션 그룹 객체의 자동 태그 업데이트가 활성화된 경우에만 유효합니다. |
명령 위치 속성은 실제 축의 원하는 위치 또는 명령 처리 위치로, 해당 축에 대해 구성된 위치 단위로 표시되며 모든 이전 모션 위치 제어 명령어에 대한 응답으로 컨트롤러에서 생성합니다. 명령 위치 데이터는 기본 업데이트 기간 하나의 지연으로 이어지는 지속적인 동기식 데이터 전송 프로세스의 일부로 Logix 프로세서가 실제 축으로 전송합니다. 따라서 얻은 명령 위치 값은 지금부터 하나의 기본 업데이트 기간에 실제 서보 축이 작동할 명령 위치입니다.
아래 그림은 활성 서보 루프가 있는 축에 대한 실제 위치 명령 위치와 위치 에러 간의 관계를 보여줍니다. 실제 위치는 피드백 장치(예: 인코더)에서 측정한 축의 현재 위치입니다. 위치 에러는 서보 루프의 명령 위치와 실제 위치 간의 차이로, 실체 위치를 명령 위치와 동일하게 만들기 위해 모터를 구동하는 데 사용됩니다.
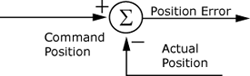
명령 위치는 축 이동 중 축의 현재 위치를 기준으로 모션 계산 및 증분 이동을 수행하는 데 유용합니다. 실제 위치보다 명령 위치를 사용하면 계산 수행 시 축의 위치 에러로 인한 에러 발생을 피할 수 있습니다.
태그 액세스가 지원되긴 하지만 값은 모션 그룹 객체의 자동 태그 업데이트가 활성화된 경우에만 유효합니다.
축 테스트 모드
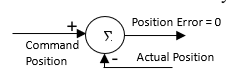
테스트 모드 속성이 활성화됨으로 설정되어 있고 컨트롤러 루프 백에 대해 구성된 축은 시뮬레이션된 컨트롤러 드라이브 인터페이스 지연과 함께 명령 처리된 위치를 복사합니다. 이로 인해 0 위치 오류가 발생합니다.
스트로브 명령 위치
사용 | 액세스 | T | 데이터 유형 | 기본값 | 최소값 | 최대값 | 값의 의미 |
|---|---|---|---|---|---|---|---|
필수 - FPV | 가져오기/ GSV | T | REAL | - | - | - | 위치 단위 |
스트로브 실제 위치, 스트로브 명령 위치 및 스트로브 마스터 오프셋 속성은 MGSP(모션 그룹 스트로브 위치) 명령어 실행 시 축의 실제 위치, 명령 위치 및 마스터 오프셋 위치의 스냅샷을 동시에 저장하는 데 사용됩니다. 값은 축에 대해 구성된 위치 단위로 저장됩니다.
MGSP 명령어는 지정된 축 그룹의 모든 축에 대한 실제 위치 및 명령 위치를 동시에 저장하므로 여러 축에 대해 결과적으로 생성된 스트로브 실제 위치, 스트로브 명령 위치 및 스트로브 마스터 오프셋 값을 실시간 계산을 수행하는 데 사용할 수 있습니다. 예를 들어, 스트로브 실제 위치를 두 축 간에 비교해 웹 처리 응용 프로그램에서 슬립 보상의 형태를 제공할 수 있습니다.
시작 명령 위치
사용 | 액세스 | T | 데이터 유형 | 기본값 | 최소값 | 최대값 | 값의 의미 |
|---|---|---|---|---|---|---|---|
필수 - FPV | 가져오기/ GSV | T | REAL | - | - | - | 위치 단위 |
축에 대해 새 모션 플래너 명령어가 시작될 때마다(예: MAM 명령어 사용) 축 명령 위치 및 실제 위치의 값이 모션이 시작된 정확한 시점에 저장됩니다. 이러한 값은 각각 명령 위치 시작 및 실제 위치 시작으로 저장되며 축에 대해 구성된 위치 단위로 표시됩니다.
시작 위치는 이벤트 감지와 해당 이벤트가 시작한 작업 사이에 발생하는 모든 모션 수정에 유용합니다. 예를 들어, 권선 응용 분야에서 명령 위치 시작은 기어링 방향을 바꾸기 전에 보빈 끝 오버슈트를 보정하기 위한 식에 사용할 수 있습니다.
기어링 방향이 바뀌어야 하는 경우 코일의 위치와 실제 방향이 바뀐 위치(명령 위치 시작)를 알고 있으면 오버슈트의 양을 계산해 보빈을 기준으로 와이어 가이드의 위치를 수정하는 데 사용할 수 있습니다.
명령 속도
사용 | 액세스 | T | 데이터 유형 | 기본값 | 최소값 | 최대값 | 값의 의미 |
|---|---|---|---|---|---|---|---|
필수 - FPV | 가져오기/ GSV | T | REAL | - | - | - | 위치 단위/초 태그 액세스가 지원되긴 하지만 값은 모션 그룹 객체의 자동 태그 업데이트가 활성화된 경우에만 유효합니다. |
명령 속도는 축의 명령된 속도 및 방향으로, 초당 구성된 축 위치 단위로 표시되며 이전의 모든 모션 명령어에서 생성합니다. 명령 위치까지의 현재 증분으로 대략적 업데이트 기간별로 계산됩니다. 명령 속도는 부호가 있는 값으로, 부호(+ 또는 -)는 축이 이동하도록 명령된 방향에 따라 달라집니다.
명령 속도는 부호가 있는 부동 소수점 값입니다. 실제 속도 분해능은 평균 속도 시간 기준과는 상관이 없지만 축의 변환 상수와 명령 속도에 대한 내부 분해능 제한이 기본 업데이트당 0.00001 피드백 카운트라는 사실의 영향을 받습니다.
태그 액세스가 지원되긴 하지만 값은 모션 그룹 객체의 자동 태그 업데이트가 활성화된 경우에만 유효합니다.
명령 가속도
사용 | 액세스 | T | 데이터 유형 | 기본값 | 최소값 | 최대값 | 값의 의미 |
|---|---|---|---|---|---|---|---|
필수 - FPV | 가져오기/ GSV | T | REAL | - | - | - | 위치 단위/초 2 태그 액세스가 지원되긴 하지만 값은 모션 그룹 객체의 자동 태그 업데이트가 활성화된 경우에만 유효합니다. |
명령 가속도 속성은 축의 명령 처리된 속도 및 방향으로, 초당 구성된 축 위치 단위로 표시되며 이전의 모든 모션 명령어에서 생성합니다. 이 속성은 기본 업데이트 기간당 명령 속도까지의 현재 증분으로 계산됩니다. 명령 가속도는 부호가 있는 값으로, 부호(+ 또는 -)는 축이 이동하도록 명령된 방향에 따라 달라집니다.
명령 가속도는 부호가 있는 부동 소수점 값입니다. 명령 가속도 분해능은 평균 속도 시간 기준과는 상관이 없지만 축의 변환 상수와 명령 속도에 대한 내부 분해능 제한이 기본 업데이트당 0.00001 피드백 카운트라는 사실의 영향을 받습니다
2
.태그 액세스가 지원되긴 하지만 값은 모션 그룹 객체의 자동 태그 업데이트가 활성화된 경우에만 유효합니다.
명령 토크
사용 | 액세스 | T | 데이터 유형 | 기본값 | 최소값 | 최대값 | 값의 의미 |
|---|---|---|---|---|---|---|---|
필수 - VT | 가져오기/ SSV | T | REAL | 0 | -  | + | 정격(%) |
명령된 토크 속성은 모터의 정격 토크 단위(%)로 표시되는 명령 토크입니다. 이 태그 값은 지속적인 동기식 데이터 전송 프로세스의 일부로 Logix 프로세서가 실제 축으로 전송합니다. 명령 위치, 명령 속도 및 명령 가속도와 달리 명령 토크 속성은 모션 플래너에서 생성하지 않습니다. 대신 이 값은 응용 프로그램에서 직접 쓸 수 있습니다.
축이 토크 루프 작업에 대해 구성되어 있지 않으면 명령 토크는 축에 영향을 미치지 않습니다. 이 속성의 값을 명령 토크로 적용하기 위해 모션 드라이브 시작 명령어가 실행된 다음 모션 상태 비트 속성의 직접 토크 제어 상태 비트를 설정합니다. 이 비트가 설정되지 않으면 명령 토크 값이 축 모션에 영향을 미치지 않습니다. 현재, CIP 드라이브 축 데이터 유형만 이 기능을 지원합니다.
보간된 명령 위치
사용 | 액세스 | T | 데이터 유형 | 기본값 | 최소값 | 최대값 | 값의 의미 |
|---|---|---|---|---|---|---|---|
필수 - E PV만 | 가져오기/ GSV | T | REAL | - | - | - | 위치 단위 |
보간된 명령 위치 속성은 보간 시간 속성으로 지정된 시간에 과거 축 궤도 기록을 기반으로 한 명령 위치의 보간입니다.
마스터 오프셋
사용 | 액세스 | T | 데이터 유형 | 기본값 | 최소값 | 최대값 | 값의 의미 |
|---|---|---|---|---|---|---|---|
필수 - FPV PV만 | 가져오기/ GSV* | T | REAL | - | - | - | 마스터 위치 단위 태그 액세스가 지원되긴 하지만 값은 모션 그룹 객체의 자동 태그 업데이트가 활성화된 경우에만 유효합니다. |
마스터 오프셋 속성은 위치 캠의 마스터 측에 현재 적용되는 위치 오프셋입니다. 마스터 오프셋은 마스터 위치 단위로 반환됩니다. 마스터 오프셋은 선형 축의 위치와 동일한 언와인드 특성을 보여줍니다. 태그 액세스가 지원되긴 하지만 태그 값은 모션 그룹 객체의 자동 태그 업데이트가 활성화된 경우에만 유효합니다.
스트로브 마스터 오프셋
사용 | 액세스 | T | 데이터 유형 | 기본값 | 최소값 | 최대값 | 값의 의미 |
|---|---|---|---|---|---|---|---|
필수 - FPV PV만 | 가져오기/ GSV | T | REAL | - | - | - | 마스터 위치 단위 |
스트로브 마스터 오프셋 속성은 마지막 MGSP(모션 그룹 스트로브 위치) 명령어가 실행되었을 때 위치 캠의 마스터 측에 적용된 위치 오프셋입니다. 스트로브 마스터 오프셋은 마스터 위치 단위로 반환됩니다. 스트로브 마스터 오프셋은 선형 축의 위치와 동일한 언와인드 특성을 보여줍니다.
시작 마스터 오프셋
사용 | 액세스 | T | 데이터 유형 | 기본값 | 최소값 | 최대값 | 값의 의미 |
|---|---|---|---|---|---|---|---|
필수 - FPV PV만 | 가져오기/ GSV | T | REAL | - | - | - | 마스터 위치 단위 |
시작 마스터 오프셋 속성은 이동 유형이 절대 마스터 오프셋 또는 증분 마스터 오프셋으로 설정된 마지막 모션 축 이동(Motion Axis Move, MAM) 명령어가 실행되었을 때 위치 캠의 마스터 측에 적용된 위치 오프셋입니다. 시작 마스터 오프셋은 마스터 위치 단위로 반환됩니다. 시작 마스터 오프셋은 선형 축의 위치와 동일한 언와인드 특성을 보여줍니다.
직접 실행 명령 속도
사용 | 액세스 | T | 데이터 유형 | 기본값 | 최소값 | 최대값 | 값의 의미 |
|---|---|---|---|---|---|---|---|
필수 - FV | 가져오기/ SSV | T | REAL | - | - | + | 위치 단위/초 |
직접 명령 속도 속성은 지정된 축의 명령 속도에 대한 태그 액세스를 제공합니다. 이 속성은 연결된 드라이브가 속도 제어 모드에 대해 구성된 경우 모터 속도를 직접 제어하는 데 사용됩니다. 이 속성의 값을 명령 속도로 적용하기 위해 모션 드라이브 시작 명령어가 실행된 다음 모션 상태 비트 속성의 직접 속도 제어 상태 비트를 설정합니다. 이 비트가 설정되지 않으면 직접 명령 속도 값이 축 모션에 영향을 미치지 않습니다. 현재, CIP 드라이브 축 데이터 유형만 이 기능을 지원합니다.
보간 위치 구성
사용 | 액세스 | T | 데이터 유형 | 기본값 | 최소값 | 최대값 | 값의 의미 |
|---|---|---|---|---|---|---|---|
필수 - E | 설정/ SSV | T | DWORD | 0:0 1:1 | - | - | 비트맵 0 = 2차 1 = 2차 |
이 비트 매핑 속성은 보간 시간의 현재 값을 기준으로 해 축 위치 기록을 기반으로 보간된 실제 위치 및 보간된 명령 위치를 계산하는 데 사용되는 보간 알고리즘을 구성합니다.
2차 실제 위치 보간 비트는 보간 시간을 기준으로 보간된 실제 위치를 계산하는 데 사용되는 보간 알고리즘의 순서를 제어합니다. 이 비트가 설정되면 2차 순서 보간이 사용됩니다. 이 비트가 지워지면 1차 보간이 사용됩니다. 일반적으로 2차 보간이 위치를 더욱 정확하게 예측하지만 실제 위치 신호에 높은 수준의 양자화 노이즈가 있는 경우에는 첫번째 순서 보간이 더욱 정확한 결과를 제공합니다.
2차 명령 위치 보간 비트는 보간 시간을 기준으로 보간된 명령 위치를 계산하는 데 사용되는 보간 알고리즘의 순서를 제어합니다. 이 비트가 설정되면 2차 순서 보간이 사용됩니다. 이 비트가 지워지면 1차 보간이 사용됩니다. 일반적으로 2차 보간이 위치를 더욱 정확하게 예측하지만 명령 위치 신호에 높은 수준의 양자화 노이즈가 있는 경우에는 1차 보간이 더욱 정확한 결과를 제공합니다.
의견을 작성 부탁드립니다.