
Attributs de configuration de la boucle de vitesse
Voici les attributs liés à la configuration de boucle de vitesse, associés à un Axe de contrôle du mouvement.
Décalage de vitesse
Utilisation | Accès | T | Type de données | Valeur par défaut | Min | Max | Sémantique des valeurs |
|---|---|---|---|---|---|---|---|
Requis - PV | Régler/SSV | REAL | 0 | -maxspd | maxspd | Unités de vitesse |
L’attribut Décalage de vitesse peut être utilisé pour fournir un décalage de vitesse lorsqu’un contrôle de la vitesse est effectué. Cette valeur est ajoutée à la valeur Ajustement de vitesse qui peut être envoyée de façon synchrone au variateur à chaque Période intermédiaire de mise à jour. Comme la valeur Ajustement de vitesse est disponible sous forme de valeur modélisée, des corrections de vitesse en temps réel peuvent être effectuées en utilisant l'attribut Ajustement de vitesse.
Gain d'anticipation d'accélération
Utilisation | Accès | T | Type de données | Valeur par défaut | Min | Max | Sémantique des valeurs |
|---|---|---|---|---|---|---|---|
Requis - PV | Régler/SSV | REAL | 0 | 0 |  | % |
L’attribut Gain d’anticipation d’accélération est une valeur qui multiplie le signal Accélération fine de commande pour créer l'Anticipation d’accélération de commande appliquée à la jonction de sommation de la boucle d’accélération. Une Anticipation d’accélération de 100 % applique l’intégralité du signal Accélération fine de commande à la sortie de la boucle de vitesse.
Bande passante de la boucle de vitesse
Utilisation | Accès | T | Type de données | Valeur par défaut | Min | Max | Sémantique des valeurs |
|---|---|---|---|---|---|---|---|
Requis - PV | Régler/SSV | T | REAL | 260 FD | 0 | | Unités de la bande passante de la boucle |
L’attribut Bande passante de la boucle de vitesse détermine le gain proportionnel (Kvp) de la boucle de vitesse qui multiplie le signal Erreur de vitesse. Cette valeur représente la bande passante du gain unitaire de la boucle de vitesse.
Bande passante d’intégrateur de vitesse
Utilisation | Accès | T | Type de données | Valeur par défaut | Min | Max | Sémantique des valeurs |
|---|---|---|---|---|---|---|---|
Requis - PV | Régler/SSV | T | REAL | 0 FD | 0 | | Unités de la bande passante de la boucle |
L’attribut Bande passante d'intégrateur de vitesse détermine le gain intégral de la boucle de vitesse (Kvi) qui, avec le Kvp, multiplie le signal Erreur de vitesse intégré. Cette valeur représente la bande passante de l’intégrateur de vitesse au-delà de laquelle l’intégrateur devient inefficace. La valeur 0 de cet attribut désactive les intégrateurs.
Gain d’anticipation négative de la vitesse
Utilisation | Accès | T | Type de données | Valeur par défaut | Min | Max | Sémantique des valeurs |
|---|---|---|---|---|---|---|---|
Facultatif - PV | Régler/SSV | REAL | 0 | 0 | | % |
L’attribut Gain d’anticipation négative de la vitesse est une valeur qui réduit le dépassement de vitesse en soustrayant une partie du signal de référence de vitesse à partir de l’erreur de vitesse.
Réduction de vitesse
Utilisation | Accès | T | Type de données | Valeur par défaut | Min | Max | Sémantique des valeurs |
|---|---|---|---|---|---|---|---|
Facultatif - FPV | Régler/SSV | REAL | 0 | 0 | | Unités de vitesse / Sec / % de la valeur nominale |
Une valeur Réduction de vitesse qui satisfait aux exigences de l’intégrateur de vitesse en soustrayant une portion de l’effort de la boucle de vitesse de l’erreur de vitesse envoyée à l’intégrateur de vitesse. La présence du gain de mise à l’échelle du couple/de la force, Kj, dans le chemin de signal de la réduction, permet à la Réduction de vitesse d’être spécifiée en unité de vitesse par % de sortie de couple nominal. Ce paramètre est aussi valide pour les dispositifs V/Hz et son comportement est presque identique, mais le % de la valeur nominal est non pas lié au couple mais au courant.
Tolérance d’erreur de vitesse
Utilisation | Accès | T | Type de données | Valeur par défaut | Min | Max | Sémantique des valeurs |
|---|---|---|---|---|---|---|---|
Facultatif - PV | Régler/SSV | REAL | 0 FD | 0 | | Unités de vitesse |
L’attribut Tolérance d’erreur de vitesse détermine la valeur Erreur de vitesse maximale absolue qui peut être acceptée sans générer une exception Erreur de vitesse excessive.
Temps de tolérance d’erreur de vitesse
Utilisation | Accès | T | Type de données | Valeur par défaut | Min | Max | Sémantique des valeurs |
|---|---|---|---|---|---|---|---|
Facultatif - PV | Régler/SSV | REAL | 0,01 | 0 | | Secondes |
L’attribut Durée de tolérance d’erreur de vitesse détermine la durée maximale pendant laquelle la Tolérance d’erreur de vitesse peut être dépassée sans générer d’exception.
Contrôle d’intégrateur de vitesse
Utilisation | Accès | T | Type de données | Valeur par défaut | Min | Max | Sémantique des valeurs |
|---|---|---|---|---|---|---|---|
Requis - PV | Régler/SSV | BYTE | 0 0:0 1:0 | - | - | Bitmap 0 = Activation du maintien de l’intégrateur (R) 1 = Prédéfinition automatique (O) 2-7 = Réservé |
L’attribut Contrôle d’intégrateur de vitesse contrôle le comportement de l’intégrateur de la boucle de vitesse tout en commandant le mouvement via l’automate. Lorsque le bit d’activation du maintien de l'intégrateur est défini, l’intégrateur est maintenu pendant que le mouvement est commandé avec une vitesse non nulle. S’il est mis à zéro, l’intégrateur fonctionne sans qualification. Si le bit de prédéfinition automatique est défini, la valeur de préchargement de l’intégrateur est automatiquement chargée avec le couple de commande actuel en cas de Changement de mode de contrôle entre commande de couple et contrôle de la vitesse. S’il est mis à zéro, l’intégrateur est chargé avec la valeur de préchargement d’intégrateur de vitesse configurée.
Préchargement d’intégrateur de vitesse
Utilisation | Accès | T | Type de données | Valeur par défaut | Min | Max | Sémantique des valeurs |
|---|---|---|---|---|---|---|---|
Facultatif - PV | Régler/SSV | REAL | 0 | 0 | | Unités d’accélération |
La valeur de l’attribut Préchargement d’intégrateur de vitesse est assignée à l’intégrateur de vitesse lorsque la boucle de contrôle de la vitesse est activée.
Bande passante de filtre passe-bas de vitesse
Utilisation | Accès | T | Type de données | Valeur par défaut | Min | Max | Sémantique des valeurs |
|---|---|---|---|---|---|---|---|
Facultatif - PV | Régler/SSV | T | REAL | 0 | 0 | 10 4 | Unités de fréquence de filtres |
L’attribut Bande passante de filtre passe-bas de vitesse contrôle la bande passe du Filtre passe-bas appliqué au signal Erreur de vitesse. Il est recommandé de mettre en place un filtre IIR à deux pôles. Lorsque vous donnez la valeur 0 à cet attribut, cette fonctionnalité est désactivée.
Seuil de vitesse
Utilisation | Accès | T | Type de données | Valeur par défaut | Min | Max | Sémantique des valeurs |
|---|---|---|---|---|---|---|---|
Facultatif - ED | Régler/SSV | REAL | 0 FD | 0 | | Unités de vitesse |
L’attribut Seuil de vitesse définit une vitesse absolue minimale. Lorsque l’amplitude du signal Retour de vitesse est inférieure à cette valeur, le bit d’état Seuil de vitesse est défini. Si l’axe est configuré pour le Contrôle de fréquence, le signal Retour de vitesse est dérivé du signal Référence de vitesse.
Tolérance de verrouillage de vitesse
Utilisation | Accès | T | Type de données | Valeur par défaut | Min | Max | Sémantique des valeurs |
|---|---|---|---|---|---|---|---|
Facultatif - PV | Régler/SSV | REAL | 1 FD | 0 | | Unités de vitesse |
L’attribut Tolérance de verrouillage de vitesse établit une fenêtre autour du signal de référence de vitesse non limité. Lorsque le signal Retour de vitesse se situe dans cette fenêtre, le bit d’état Verrouillage de vitesse est défini. Lorsque le signal Retour de vitesse se situe hors de cette fenêtre, le bit d’état Verrouillage de vitesse est mis à zéro.
Fenêtre d’immobilisation de vitesse
Utilisation | Accès | T | Type de données | Valeur par défaut | Min | Max | Sémantique des valeurs |
|---|---|---|---|---|---|---|---|
Requis - ED | Régler/SSV | REAL | 1 FD | 0 | | Unités de vitesse |
L’attribut Fenêtre d’immobilisation de vitesse établit une fenêtre autour de la vitesse nulle. Lorsque le signal Retour de vitesse se situe dans cette fenêtre, le bit d’état Immobilisation de vitesse est défini. Lorsque le signal Retour de vitesse se situe hors de cette fenêtre, le bit d’état Immobilisation de vitesse est mis à zéro. Si l’axe est configuré pour le Contrôle de fréquence, le signal Retour de vitesse est dérivé du signal Référence de vitesse.
Limite de vitesse - Positive
Utilisation | Accès | T | Type de données | Valeur par défaut | Min | Max | Sémantique des valeurs |
|---|---|---|---|---|---|---|---|
Facultatif - FPV | Régler/SSV | REAL | 0 FD | 0 | | Unités de vitesse |
L’attribut Limite de vitesse – Positive définit la valeur de la référence de vitesse la plus positive autorisée dans la jonction de sommation de vitesse. Si le signal entrant dans le limiteur de vitesse est supérieur à cette valeur de limite de vitesse, le dispositif répond en bloquant la référence de vitesse sur cette limite et en définissant le bit d’état Limite de vitesse.
Limite de vitesse - Négative
Utilisation | Accès | T | Type de données | Valeur par défaut | Min | Max | Sémantique des valeurs |
|---|---|---|---|---|---|---|---|
Facultatif - FPV | Régler/SSV | REAL | 0 FD | - | 0 | Unités de vitesse |
L’attribut Limite de vitesse - Négative est une valeur négative qui définit la valeur de la référence de vitesse la plus négative autorisée dans la jonction de sommation de vitesse. Si le signal entrant dans le limiteur de vitesse est supérieur à cette valeur de limite de vitesse, le dispositif répond en bloquant la référence de vitesse sur cette limite et en définissant le bit d’état Limite de vitesse.
Compensation du retard de retour de vitesse
Utilisation | Accès | T | Type de données | Valeur par défaut | Min | Max | Sémantique des valeurs |
|---|---|---|---|---|---|---|---|
Facultatif - PV | Régler/SSV | REAL | 0 | 0 | 0 | Secondes |
L'attribut Compensation du retard de retour de vitesse définit la quantité de retard de retour de vitesse à appliquer à la fonction de compensation du retard de retour, qui minimise l'erreur de position durant l'accélération et la décélération lors de l'exécution en Mode de contrôle de la position. Si nécessaire, l'attribut doit être défini sur la somme du retard d'échantillonnage du retour et des retards de filtre dans le chemin de retour.
Configuration Slat
Utilisation | Accès | T | Type de données | Valeur par défaut | Min | Max | Sémantique des valeurs |
|---|---|---|---|---|---|---|---|
Facultatif - V | Régler/SSV | BYTE | 0 | - | - | 0 = SLAT désactivé 1 = Vitesse/Couple minimale SLAT 2 = Vitesse/Couple maximale SLAT |
L’attribut Configuration Slat configure la fonctionnalité Couple réglable à vitesse limitée. L’énumération Configuration SLAT détermine la façon dont le variateur contrôle le couple pour cette instance d’axe. Pour pouvoir prendre en charge les applications qui nécessitent le contrôle Couple réglable à vitesse limitée (Speed Limited Adjustable Torque, SLAT), l’énumération de commande de couple Min/Max fournit une fonctionnalité permettant de basculer de et vers le contrôle de la vitesse sous certaines conditions. Dans les deux modes SLAT, le variateur va fonctionner dans l’un des deux états min./max. – le contrôle de la vitesse activé ou désactivé.
Bit | Nom | Description |
|---|---|---|
0 | SLAT désactivé | La fonction SLAT est désactivée. Fonctionnement avec boucle de vitesse normal. |
1 | Vitesse/Couple minimale SLAT | Le variateur va automatiquement basculer de commande de couple à commande de vitesse si l’Erreur de vitesse < 0 et basculer de retour sur la commande de couple si l’Erreur de vitesse > Point de consigne SLAT pendant le Temps SLAT. |
2 | Vitesse/Couple maximale SLAT | Le variateur va automatiquement basculer de commande de couple à commande de vitesse si l’Erreur de vitesse > 0 et basculer de retour sur la commande de couple si l’Erreur de vitesse < Point de consigne SLAT pendant le Temps SLAT. |
Point de réglage SLAT
Utilisation | Accès | T | Type de données | Valeur par défaut | Min | Max | Sémantique des valeurs |
|---|---|---|---|---|---|---|---|
Facultatif - V | Régler/SSV | REAL | 0 | 0 | | Unités de vitesse |
Niveau d’Erreur de vitesse pour basculer du Contrôle de vitesse au Contrôle min./max.
Retard de temps SLAT
Le retard après avoir atteint le Point de consigne SLAT pour basculer du Contrôle de vitesse au Contrôle min./max.
Utilisation | Accès | T | Type de données | Valeur par défaut | Min | Max | Sémantique des valeurs |
|---|---|---|---|---|---|---|---|
Facultatif - V | Régler/SSV | REAL | 0 | 0 | | Secondes |
Le retard après avoir atteint le Point de consigne SLAT pour basculer du Contrôle de vitesse au Contrôle min./max.
Mode Vitesse/Couple minimale SLAT
Dans le mode Vitesse/Couple minimale SLAT (Configuration SLAT = 1), le variateur choisit par défaut l’état où le contrôle de vitesse est désactivé (état le plus à gauche) illustrée sur la figure ci-dessous. Dans cet état, la référence de couple est le minimum, ou la fonction Min, de la Sortie de la boucle de vitesse ou du couple de commande.
Mode Min
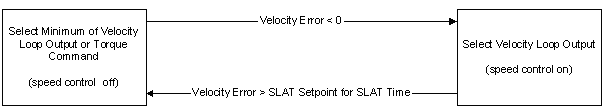
Lorsqu’une application est utilisée avec un contrôle SLAT, une vitesse de commande dépendante de l’application est appliquée au variateur. Lorsque la vitesse du moteur est mécaniquement limitée, cette référence est à un niveau qui produit la saturation de la sortie de la boucle de vitesse. Dans cet état, l’opération de sélection « Min » sélectionne la valeur Couple de commande la plus petite. La valeur Erreur de vitesse est positive et est égale à la Vitesse de commande.
Si la limitation de vitesse mécanique est supprimée (par exemple une rupture de bande), le moteur accélère et l’Erreur de vitesse devient négative quand la vitesse du moteur dépasse la Vitesse de commande. À ce moment, une transition automatique pour le contrôle de vitesse se produit et la Sortie de la boucle de vitesse est choisie comme Référence de couple, indépendamment de la valeur de Couple de commande. Coïncidant avec la transition vers le contrôle de vitesse, une opération de prédéfinition va se produire à l’intérieur de la boucle de vitesse. La prédéfinition va forcer l’intégrateur de la boucle de vitesse à correspondre à la valeur de référence de couple interne, au moment de la transition de mode.
Dans le mode Min, le variateur reste en contrôle de vitesse jusqu’à ce que l’Erreur de vitesse excède l’attribut de la valeur du Point de consigne SLAT configuré pour une période donnée par l’attribut Retard de temps SLAT. Quand ces deux conditions sont satisfaites, le contrôle de vitesse est désactivé et l’opération de sélection « Min » devient active. Cette condition se produirait si la contrainte mécanique était restaurée.
Mode Vitesse/Couple maximale SLAT
Dans le cas du mode Vitesse/Couple maximale SLAT (Configuration SLAT = 2), le contrôle SLAT fonctionne de la même façon que le mode Vitesse/Couple minimale SLAT, excepté que les signes ont changé pour permettre à la fonctionnalité de fonctionner dans la direction négative.
Mode Max
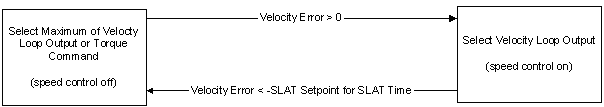
La fonction de sélection « Max » active va sélectionner la valeur la plus grande, ou fonction Max, de la Sortie de la boucle de vitesse ou du Couple de commande. La valeur Vitesse de commande est une quantité négative et donc quand la vitesse du moteur est limitée de façon mécanique, l’Erreur de vitesse est une valeur négative, et la Sortie de la boucle de vitesse est une valeur négative saturée (limitée). Le Couple de commande est aussi négatif, mais d’amplitude plus petite, il est donc sélectionné par l’opération « Max ».
La transition forcée vers le contrôle de vitesse se produit si la valeur Erreur de vitesse devient positive, ce qui serait le cas si la limitation mécanique était supprimée. Une prédéfinition du terme de l’intégrale de la boucle de vitesse se produit, comme auparavant.
Lorsqu’après la restauration de la contrainte mécanique, l’Erreur de vitesse devient à nouveau négative et inférieure à la valeur du paramètre Point de consigne SLAT mis au négatif pendant le Retard de temps SLAT, le contrôle de vitesse est désactivé et l’opération de sélection « Max » devient active.
Fournir une réponse