
Mode de contrôle de position
En mode d'application Contrôle de position, le programme de contrôle de l'application (fonction d'exécution de commande) ou le générateur de trajectoires (fonction de contrôle de la trajectoire du mouvement) fournit une valeur du point de consigne pour le dispositif de CIP Motion en utilisant la connexion de données cyclique. La méthode Contrôle de position peut être en boucle ouverte ou boucle fermée.
Méthode de contrôle de position en boucle ouverte
Un dispositif configuré pour un contrôle de position en boucle ouverte s'applique à une classe de dispositifs variateurs appelés variateurs de moteur pas-à-pas.
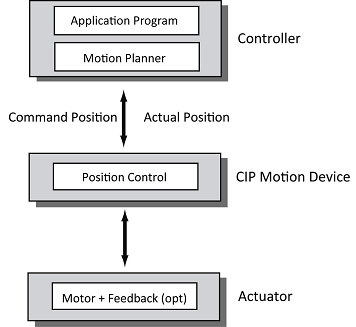
Dans cette configuration, un dispositif de retour est facultatif. En l’absence de dispositif de retour, le variateur estime la position réelle et la renvoie à l’automate.
Méthode de contrôle de position en boucle fermée
Un dispositif de contrôle de moteur configuré pour le contrôle de position en boucle fermée est généralement appelé variateur de boucle de position ou servovariateur de position. Un servovariateur de position fait intervenir une vitesse intérieure est une boucle de commande de couple comme illustré dans le diagramme. La présence de la boucle de contrôle de couple/courant fait que ce type de variateur est parfois appelé variateur à contrôle vectoriel.
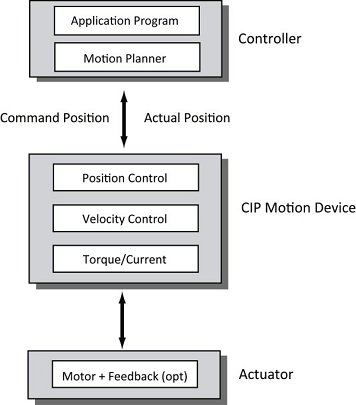
Cette configuration requiert un dispositif de retour pour obtenir une bonne précision du positionnement. Le dispositif de retour peut également être utilisé pour retourner des données de vitesse et d'accélération réelles à l’automate en utilisant la connexion de données cyclique.
Outre la position de commande, l’automate peut transmettre la vitesse de commande et l'accélération de commande destinées au contrôle avant.
Mode Test d’axe
Les axes dont l’attribut Activation du mode Test est défini sur Activé et qui sont configurés pour le bouclage de l’automate simulent le variateur en mode de contrôle Boucle de position.
Fournir une réponse