
P
paire de châssis redondants (RCP)
Au sein du système ICP de double Redondance, la Redondance existe uniquement au niveau des châssis, et ceci uniquement pour certains modules. Une paire de châssis configurée pour un fonctionnement redondant est appelée paire de châssis redondants ou RCP. Cette paire de châssis redondants peut remplir des fonctions de contrôle (mais il peut s'agir uniquement de modules de communication).
paramètre Control
Type de paramètre spécifiant généralement une valeur de contrôle (telle que la température d'un four ou la durée d'agitation d'un mélangeur) pour une pièce d'équipement. La méthode de prédilection pour définir un paramètre Control dans une séquence d'équipement consiste à utiliser un paramètre de programme d'entrée.
paramètre de programme
Variable destinée à un accès externe par un programme et conçue comme un paramètre Entrée, Sortie, InOut ou Public.
paramètre de référence de module
Un paramètre de référence de module est un paramètre InOut du type de données (data type) MODULE qui pointe vers l'objet Module d'un module matériel. Vous pouvez utiliser des paramètres de référence de module dans la logique de l'instruction complémentaire et dans la logique du programme (program). Étant donné que le paramètre de référence de module est transmis par référence, il peut accéder aux attributs d'un module matériel et les modifier à partir d'une instruction complémentaire.
paramètre de séquencement
Un tag accessible par le Program avec une
Utilisation
de type Entrée ou Sortie et dont l'attribut Sequencing
est vérifié comme étant TRUE.paramètre de sortie
Les données qui résultent directement de l’exécution d’une instruction ou d’une fonction.
paramètre de sortie de séquencement
Balise d'accès au programme appartenant à un programme
Equipment Sequence
qui enregistre les données produites par la séquence ou par ses phases associées pendant la fabrication d’un produit.paramètre d'entrée
Pour une instruction complémentaire, un paramètre d'entrée définit les données transmises à l'instruction. La valeur est transmise à l'instruction avant exécution. La valeur du paramètre est également accessible via un membre d'une balise (tag), du type de données (data type) de l'instruction complémentaire. Un paramètre d'entrée comporte également une valeur conçue pour indiquer comment doit s'exécuter une séquence ou une procédure. Les paramètres d'entrée peuvent accepter une valeur littérale ou une balise (tag) en tant qu'argument. Le type de données (data type) d'un paramètre d'entrée peut être n'importe quel type de données atomique valide.
paramètre d'entrée de séquencement
Balise d'accès au programme appartenant à un programme de
Equipment Sequence
qui fournit les données de traitement requises par la Equipment Sequence
ou ses phases associées pour fabriquer un produit.Paramètre InOut
Pour une instruction complémentaire, un paramètre InOut définit les données utilisées en entrée et en sortie lors de l'exécution de l'instruction. Un paramètre InOut est transmis par référence, ce qui signifie que la logique s'occupe directement de la balise (tag) transmise à l'instruction. Les paramètres InOut peuvent avoir n'importe quel type de données (data type) valide car ils sont transmis par référence. Cela inclut les types de données (data types) de messages, groupe d'axes, tous les axes et les modules. Tous les tableaux et structures de données à transmettre à une instruction complémentaire doivent être transmis à l'aide de paramètres InOut.
paramètre Public
Paramètre fonctionnant comme un point avec accès programme local, mais d'autres paramètres et points avec accès automate peuvent communiquer avec lui via les connexions et liaisons. Un paramètre Public a pour but d'être une version encapsulée d'un point avec accès automate et il est généralement utilisé pour de grandes structures de données devant être partagées entre les programmes.
pas de la vis
Montant de déplacement linéaire résultant de chaque tour de vis. Le pas est généralement exprimé en pouces ou en millimètres par révolution.
passage par zéro
Point au niveau duquel un niveau d'erreur passe d'un côté à l'autre de la valeur zéro. En désactivant le passage par zéro, une instruction PID considère que l'erreur est égale à 0 chaque fois que la variable de procédé se trouve dans la zone morte.
passerelle
Interface entre les liaisons d'un réseau de communication qui achemine les messages d'une liaison à l'autre lorsqu'une station ou une liaison envoie un message à une autre station ou liaison.
PCCC
Sigle de Programmable Controller Communication Commands (Commandes de communication de Controller programmable). Jeu de commandes définies au niveau de l'application et utilisées par les Controllers programmables d'Allen-Bradley pour communiquer sur les réseaux.
période
Intervalle de temps nécessaire à une opération cyclique pour effectuer un cycle complet. Il s'agit, par exemple, de l'intervalle de temps qui sépare un point d'une forme d'onde cyclique du même point dans le prochain cycle de la forme d'onde.
période de mise à jour de base
Voir
Découpage intermédiairepériode de mise à jour de l'asservissement
Période à laquelle la position et/ou la vitesse de retour codeur est échantillonnée et à laquelle une nouvelle boucle d'asservissement est fermée afin de générer une nouvelle sortie asservie.
PID
Data type de structure contenant les informations de contrôle et d'état d'une instruction PID.
pile
Zone de la mémoire utilisée pour stocker des informations lors de l'exécution de sous-routines. Les informations placées dans la pile incluent entre autres les paramètres de la sous-routine ainsi que l'emplacement à partir duquel l'exécution doit être poursuivie lorsque la sous-routine est terminée.
PLC/SLC
Controller programmable d'Allen-Bradley.
point de base
Un tag définissant l'emplacement de mémoire où un élément de données est stocké.
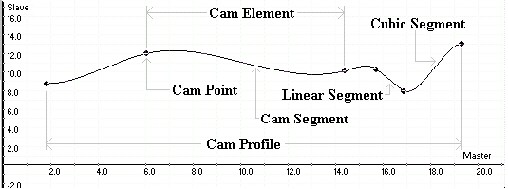
point de came
Position dans un profil de came définie par les coordonnées du maître et de l'esclave.
point de consigne (SP)
Variable représentant la valeur ou l'état commandé du processus contrôlé dans une boucle de retour codeur.
point de terminaison
Les deux extrémités d'une connexion.
Un point de terminaison offre les détails de connexion du point, du membre ou du bit en tant qu'entrée (connexion au point de terminaison) et sortie (connexion à partir du point de terminaison).
point du Controller
Tag défini au niveau de l’accès au Controller.
point du programme
Tag défini au niveau de l’accès au program.
polarité
Sens d'un retour codeur ou d'une sortie normalement positif(ve). La polarité permet de compenser le fait que le câblage ou les dispositifs physiques soient montés à l'envers par rapport au sens normal de la machine.
port
Ouverture dans un coffret, un boîtier ou un bloc.
position absolue
Position définie par rapport à une position nulle fixe.
position de commande
La position qui est utilisée par les boucles d'asservissement pour déplacer l'élément de retour codeur devant correspondre.
position de surveillance
Position de l'axe qui est comparée à la position réelle. Cette position est utilisée par la commande Surveillance de l'armement du mouvement pour surveiller une condition et déclencher une action.
position d'enregistrement
Position d'un axe capturée dans le matériel dédié lors du déclenchement d'une entrée d'enregistrement. Cette position peut être utilisée pour le calibrage et la synchronisation d'axes avec des positions réelles.
position d'origine
Position de référence de tous les mouvements de positionnement absolus généralement définie par un interrupteur de position d'origine et le zéro codeur. La position d'origine est généralement définie au moment de la mise sous tension et est conservée tant que le système de contrôle est opérationnel.
position incrémentielle
Position exprimée par rapport à la position actuelle. Cette position est généralement associée à un déplacement qui correspond à un incrément par rapport à la position actuelle.
position réelle
La position telle qu'elle est actuellement enregistrée sur l'élément de retour codeur.
post-scrutation
Fonction de l'automate (controller) permettant que la logique d'un programme (program) soit examinée avant que le programme ne soit désactivé pour réinitialiser les instructions et les données.
pré-scrutation
Fonction de l'automate (controller) grâce à laquelle la logique d'un programme (program) peut être examinée avant que celui-ci ne soit exécuté. Cette fonction permet l'initialisation des instructions et des données.
première exécution de l'instruction
Première fois qu'une instruction est exécutée après pré-scrutation. Le Controller utilise la première scrutation de l'instruction pour lire les entrées courantes et déterminer l'état approprié à adopter.
première scrutation de l'instruction
Première fois que l'instruction est exécutée avec une nouvelle instance de structure de données. Le Controller utilise la première exécution de l'instruction pour générer des facteurs et autres stockages de données qui ne deviennent pas un bloc fonctionnel après le chargement initial.
Prêt à émettre (CTS)
Signal indiquant au dispositif de transmission qu'il peut commencer la transmission des données.
principal synchronisé
Châssis ayant un châssis de contrôle secondaire partenaire et tentant de réaliser la synchronisation. Cette synchronisation peut être déclenchée suite à :
- une action de configuration que vous avez effectuée dans l’outil de configuration du Module de redondanceFactoryTalk Linx(RMCT, Redundancy Module Configuration Tool). Par exemple, en invoquant la commande Lancer la synchronisation.
- l'utilisation d'une instruction MSG ;
- une tentative d'auto-synchronisation.
priority
Détermine l'ordre d'exécution des tasks; Si deux tasks sont déclenchées simultanément, celle possédant la Priority la plus élevée sera exécutée en premier. Il existe 15 niveaux de Priority, de 1 à 15, le niveau de Priority 1 étant le plus élevé. Si deux tasks de même Priority sont déclenchées simultanément, le Controller passe de l'une à l'autre toutes les millisecondes. Une Task continue possède un niveau de Priority inférieur à celui de toutes les autres Tasks figurant dans le Controller.
CONSEIL:
si vous utilisez le Controller SoftLogix 5860, vous disposez uniquement de 3 niveaux de Priority pour les Tasks périodiques.
prise d'origine
Méthode permettant de calibrer un axe sur une position connue. Cela implique généralement le déplacement d'un axe vers une position physique pouvant être vérifiée à l'aide d'entrées et de capteurs externes. Lorsque l'axe atteint cette position, le système lui affecte alors une position prédéfinie.
produire
Opération qui consiste à rendre la valeur d'un tag du Controller disponible pour un Controller distant.
profil de came
Représentation d'un mouvement non linéaire (c'est à dire, un profil de mouvement) qui comporte un point de départ et un point final ainsi que tous les points et les segments figurant entre les deux. Un profil de came est représenté par un tableau d'éléments de came. Cliquez sur le graphique ci-dessous pour obtenir plus d'informations sur chaque partie du profil de came.
profil de vitesse
Forme de la commande de vitesse sur un intervalle de temps, telle que trapézoïdale, triangulaire ou sinusoïdale.
program de gestion des défauts du Controller
Program pouvant être configuré pour traiter les défauts majeurs. Tous les défauts de programme (program) qui ne sont pas pris en charge par une routine de gestion des défauts (fault routine) exécutent ce programme (ainsi que tout autre type de défaut majeur (major fault)).
program normal
Programme qui n'est pas un programme de gestion de la mise sous tension ni un programme de gestion des défauts de Controller.
programmation à distance
Programmation effectuée depuis un emplacement distant en communiquant via un réseau.
Programme de gestion de la mise sous tension
Program pouvant être configuré pour gérer le démarrage après une perte d'alimentation anormale en mode Run.
programme (program)
Un programme (program) exécute un jeu d’instructions dans un projet.
programmes non planifiés
Ensemble des Programs qui ne sont scrutés par aucune Task. Ces Programs ne sont pas exécutés.
propriété
La hiérarchie de la propriété comporte deux niveaux :
- La propriété dont la priorité est la plus basse est le raccordement. C'est la méthode utilisée par tous les programmes et applications clientes pour se raccorder à des séquences et à des phases.
- La priorité la plus élevée correspond à Logix Designer, qui asservit les raccordements.
Lorsqu'une séquence ou une phase est raccordée à un Program et que la propriété est asservie par Logix Designer, Logix Designer peut commander la séquence ou la phase. Le Program est toujours raccordé, mais il ne peut pas commander tant que l'asservissement n'a pas été supprimé.
Propriétés de la séquence d'équipement
La boîte de dialogue
Propriétés de
comporte quatre onglets permettant de définir les propriétés d’un Equipment Sequence
Equipment Sequence
. L’onglet Général
permet de modifier les informations de la Equipment Sequence
, notamment le nom, la description, le parent, la tâche planifiée, la révision et la note de révision. L’onglet Configuration
permet de bloquer une Equipment Sequence
, de conserver l’ID de séquence, de générer des événements de séquence, de définir l’ID d’unité et de sélectionner la valeur à utiliser lors du démarrage et de la réinitialisation de la Equipment Sequence
. L’onglet Paramètres
permet de modifier et de créer les paramètres de séquencement pour la Equipment Sequence
. Utilisez l’onglet Surveillance
pour afficher le temps de scrutation maximal et précédent, l’état et le sous-état de la séquence actuelle, les propriétaires actuels de Equipment Sequence
, l’ID d’unité de Equipment Sequence
et l’ID de séquence de Equipment Sequence
.protocole
Conditionnement des informations transmises sur un réseau.
Protocole CIP (Common Industrial Protocol)
Le protocole CIP (Common Industrial Protocol) est un protocole industriel pour les applications d’automatisation industrielle prises en charge par ODVA. Anciennement appelé Protocole de contrôle et d'informations, le protocole CIP définit des messages et des services pour la collecte des applications d’automatisation de fabrication (contrôle, sécurité, synchronisation, mouvement, configuration et information). Il est utilisé en EtherNet/IP, DeviceNet, CompoNet et ControlNet. Les extensions de CIP sont CIP Safety, CIP Motion, CIP Security, et CIP Sync.
Protocole de configuration dynamique d'hôtes (DHCP)
Protocole Internet permettant l'automatisation de la configuration des ordinateurs utilisant le protocole TCP/IP. Vous pouvez utiliser le protocole DHCP pour attribuer automatiquement des adresses IP, fournir des paramètres de configuration en bloc TCP/IP (par exemple, masque de sous-réseau et routeur par défaut) et fournir d'autres informations de configuration telles que les adresses des serveurs d'impression, de temps et de news (groupes de discussion).
Protocole d'initialisation (BOOTP)
BOOTP (protocole Bootstrap) est un protocole de faible niveau qui fournit des configurations aux autres stations d'un réseau TCP/IP avec des plates-formes DOS, Microsoft Windows, Windows NT, Windows 95, VMS et HP UNIX. Les fichiers de configuration BOOTP vous permettent d'affecter automatiquement des adresses IP à un module. Vous pouvez également obtenir des masques de sous-réseau et des adresses de passerelle à partir de BOOTP.
Fournir une réponse