
Schémas AXIS_SERVO_DRIVE
Les schémas AXIS_SERVO_DRIVE sont énumérés ci-dessous :
- Asservissement de position de moteur
- Asservissement de position auxiliaire
- Double asservissement de position
- Asservissement à double commande moteur
- Asservissement à double commande auxiliaire
- Asservissement de retour à double commande
- Asservissement de vitesse
- Asservissement de couple
- Gains de variateur
Asservissement de position de moteur
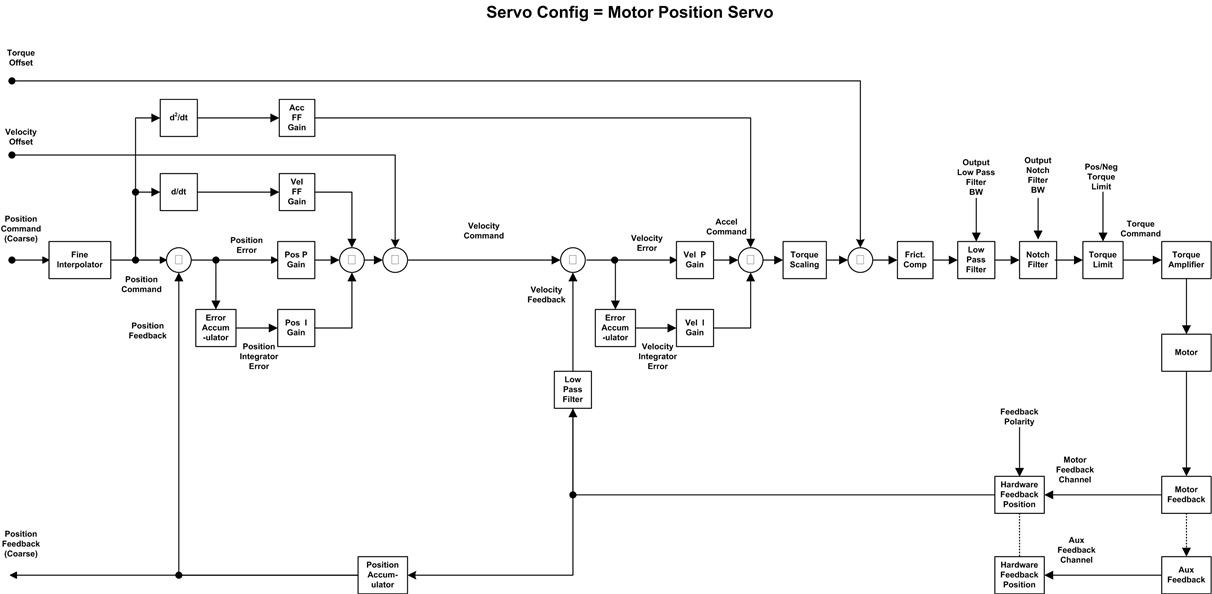
La configuration de l'asservissement de position de moteur offre une commande d'asservissement complète de position en utilisant uniquement le dispositif de retour monté sur moteur, ce qui permet d'obtenir un retour de vitesse et de position. Cette configuration de l'asservissement constitue le choix idéal dans les applications où la stabilité et la régularité sont plus importantes que la précision du positionnement. La précision du positionnement est limitée, car le Controller n'a aucun moyen de compenser le manque de linéarité de la mécanique externe au moteur.
Notez que le dispositif de retour monté sur moteur fournit également les informations de position moteur nécessaires à la commutation. Les données d'entrée synchrones envoyées à la boucle d'asservissement incluent la Position de commande, le Décalage de vitesse et le Décalage de couple. Ces valeurs sont mises à jour à la vitesse intermédiaire du groupe de mouvement associé.
La valeur Position de commande provient directement de la sortie du générateur de trajectoires, tandis que le Décalage de vitesse et le Décalage de couple proviennent de la valeur courante des attributs correspondants. Cet attribut de décalage peut être modifié par programmation, à l'aide d'instructions SSV ou d'un accès direct par étiquette qui, lorsqu'il est utilisé en conjonction avec les futurs programmes de bloc fonctionnel, offre une fonctionnalité de boucle de contrôle « externe » personnalisée.
Asservissement de position auxiliaire
La configuration de l'asservissement de position auxiliaire offre une commande d'asservissement complète de position en utilisant un dispositif de retour codeur auxiliaire (c'est-à-dire externe au moteur), ce qui permet d'obtenir un retour de vitesse et de position. Cette configuration de l'asservissement constitue le choix idéal dans les applications où la précision du positionnement est importante. La régularité et la stabilité risquent cependant d'être limitées en raison du manque de linéarité de la mécanique externe au moteur.
Le dispositif de retour monté sur moteur fournit également les informations de position moteur nécessaires à la commutation. Les données d'entrée synchrones envoyées à la boucle d'asservissement incluent la Position de commande, le Décalage de vitesse et le Décalage de couple. Ces valeurs sont mises à jour à la vitesse intermédiaire du groupe de mouvement associé.
La valeur Position de commande provient directement de la sortie du générateur de trajectoires, tandis que le Décalage de vitesse et le Décalage de couple proviennent de la valeur courante des attributs correspondants. Cet attribut de décalage peut être modifié par programmation, à l'aide d'instructions SSV ou d'un accès direct par étiquette qui, lorsqu'il est utilisé en conjonction avec les futurs programmes de bloc fonctionnel, offre une fonctionnalité de boucle de contrôle « externe » personnalisée.

Double asservissement de position
Cette configuration offre une commande d'asservissement complète de position en utilisant le dispositif de retour codeur auxiliaire pour le retour codeur de position et le dispositif de retour monté sur moteur, afin d'obtenir un retour de vitesse. Cette configuration de l'asservissement associe la précision du positionnement qui caractérise l'asservissement de position auxiliaire et la régularité et la stabilité qui caractérisent la configuration de l'asservissement de position moteur.
Notez que le dispositif de retour monté sur moteur fournit également les informations de position moteur nécessaires à la commutation. Les données d'entrée synchrones envoyées à la boucle d'asservissement incluent la Position de commande, le Décalage de vitesse et le Décalage de couple. Ces valeurs sont mises à jour à la vitesse intermédiaire du groupe de mouvement associé.
La valeur Position de commande provient directement de la sortie du générateur de trajectoires, tandis que le Décalage de vitesse et le Décalage de couple proviennent de la valeur courante des attributs correspondants. Cet attribut de décalage peut être modifié par programmation, à l'aide d'instructions SSV ou d'un accès direct par étiquette qui, lorsqu'il est utilisé en conjonction avec les futurs programmes de bloc fonctionnel, offre une fonctionnalité de boucle de contrôle « externe » personnalisée.

Asservissement à double commande moteur
La configuration de l'Asservissement à double commande de moteur offre une commande d'asservissement complète de position en utilisant uniquement le dispositif de retour monté sur moteur afin d'obtenir un retour de vitesse et de position. Cependant, contrairement à la configuration de l'Asservissement de position moteur, la position de commande et la vitesse de commande sont appliquées à la boucle pour fournir un comportement d'anticipation plus régulier. Cette configuration d'asservissement constitue le choix idéal pour les applications où la régularité et la stabilité sont importantes. La précision du positionnement est limitée, car l’automate n'a aucun moyen de compenser le manque de linéarité de la mécanique externe au moteur.
Notez que le dispositif de retour monté sur moteur fournit également les informations de position moteur nécessaires à la commutation. Les données d'entrée synchrones envoyées à la boucle d'asservissement incluent la Position de commande, la Vitesse de commande et le Décalage de vitesse. Ces valeurs sont mises à jour à la vitesse intermédiaire du groupe de mouvement associé.
Les valeurs Commande de position et de vitesse proviennent directement de la sortie du générateur de trajectoires, tandis que le décalage de vitesse provient de la valeur courante des attributs correspondants. L'attribut de décalage de vitesse peut être modifié par programmation, à l'aide d'instructions SSV ou d'un accès par Étiquette directe qui, lorsqu'il est utilisé en conjonction avec les futurs programmes de Bloc fonctionnel, offre une fonctionnalité de boucle de contrôle « externe » personnalisée.

Asservissement à double commande auxiliaire
La configuration de l'Asservissement à double commande auxiliaire offre une commande d'asservissement complète de position en utilisant uniquement le dispositif de retour codeur auxiliaire afin d'obtenir un retour de vitesse et de position. Cependant, contrairement à la configuration de l'Asservissement de position auxiliaire, la position de commande et la vitesse de commande sont appliquées à la boucle pour fournir un comportement d'anticipation plus régulier. Cette configuration de l'asservissement constitue le choix idéal dans les applications où la précision du positionnement et la qualité de l’anticipation sont importantes. La régularité et la stabilité risquent cependant d'être limitées en raison du manque de linéarité de la mécanique externe au moteur.
Le dispositif de retour monté sur moteur fournit également les informations de position moteur nécessaires à la commutation. Les données d'entrée synchrones envoyées à la boucle d'asservissement incluent la Position de commande, la Vitesse de commande et le Décalage de vitesse. Ces valeurs sont mises à jour à la vitesse intermédiaire du groupe de mouvement associé.
Les valeurs Commande de position et de vitesse proviennent directement de la sortie du générateur de trajectoires, tandis que le décalage de vitesse provient de la valeur courante des attributs correspondants. L'attribut de décalage de vitesse peut être modifié par programmation, à l'aide d'instructions SSV ou d'un accès par Étiquette directe qui, lorsqu'il est utilisé en conjonction avec les futurs programmes de Bloc fonctionnel, offre une fonctionnalité de boucle de contrôle « externe » personnalisée.

Asservissement de retour à double commande
La configuration de l'Asservissement retour de la commande double moteur offre une commande d'asservissement complète de position en utilisant le dispositif de retour codeur auxiliaire pour le retour codeur de position et le dispositif de retour monté sur moteur, afin d'obtenir un retour de vitesse. Cependant, contrairement à la configuration de l'asservissement de retour double, la position de commande et la vitesse de commande sont également appliquées à la boucle pour fournir un comportement d'anticipation plus régulier. Cette configuration d'asservissement constitue le choix idéal pour les applications où la régularité, la stabilité et la précision du positionnement sont importantes.
Le dispositif de retour monté sur moteur fournit également les informations de position moteur nécessaires à la commutation. Les données d'entrée synchrones envoyées à la boucle d'asservissement incluent la Position de commande, la Vitesse de commande et le Décalage de vitesse. Ces valeurs sont mises à jour à la vitesse intermédiaire du groupe de mouvement associé.
Les valeurs Commande de position et de vitesse proviennent directement de la sortie du générateur de trajectoires, tandis que le décalage de vitesse provient de la valeur courante des attributs correspondants. L'attribut de décalage de vitesse peut être modifié par programmation, à l'aide d'instructions SSV ou d'un accès par Étiquette directe qui, lorsqu'il est utilisé en conjonction avec les futurs programmes de Bloc fonctionnel, offre une fonctionnalité de boucle de contrôle « externe » personnalisée.

Asservissement de vitesse
La configuration de l'Asservissement de vitesse fournit la Commande d'asservissement de vitesse à l'aide du dispositif de retour monté sur moteur. Les données d'entrée synchrones envoyées à la boucle d'asservissement incluent la Vitesse de commande, le Décalage de vitesse et le Décalage de couple. Ces valeurs sont mises à jour à la vitesse intermédiaire du groupe de mouvement associé. La valeur Vitesse de commande provient directement de la sortie du générateur de trajectoires, tandis que le décalage de vitesse et le décalage de couple proviennent de la valeur courante des attributs correspondants. Cet attribut de décalage peut être modifié par programmation, à l'aide d'instructions SSV ou d'un accès direct par étiquette qui, lorsqu'il est utilisé en conjonction avec les futurs programmes de bloc fonctionnel, offre une fonctionnalité de boucle de contrôle « externe » personnalisée.
Asservissement de couple
La configuration de la boucle d'asservissement fournit la Commande d'asservissement de couple en utilisant uniquement le dispositif de retour monté sur moteur pour la commutation. Les données d'entrée synchrones envoyées à la boucle d'asservissement incluent uniquement le Décalage de couple. Cette valeur est mise à jour à la vitesse intermédiaire du groupe de mouvement associé.
La valeur Décalage de couple provient de la valeur courante de l'attribut correspondant. Cet attribut de décalage peut être modifié par programmation, à l'aide de l’instruction SSV ou d'un accès direct par étiquette qui, lorsqu'il est utilisé en conjonction avec les futurs programmes de bloc fonctionnel, offre une fonctionnalité de boucle de contrôle externe personnalisée.
Gains de variateur
Les servovariateurs
Rockwell Automation
utilisent une boucle de commande d'asservissement numérique imbriquée, comme le montrent les diagrammes de blocs fonctionnels ci-dessus, qui se compose, en général, d'une boucle de position avec des gains proportionnels, intégraux et d'anticipation autour d'une boucle de vitesse intérieure synthétisée numériquement, avec, cette fois encore, des gains proportionnels et intégraux pour chaque axe.Ces gains permettent d’obtenir un contrôle logiciel de la dynamique d'asservissement et de stabiliser complètement le système d'asservissement. Contrairement aux automates analogues d'asservissement, ces gains définis numériquement ne dérivent pas. Qui plus est, dès que ces gains ont été définis pour un système particulier, un autre module SERCOS programmé avec ces valeurs de gains va fonctionner de manière identique à celui d’origine.
Fournir une réponse