
Exemple : IPIDController avec réglage automatique
L'exemple de programme suivant présente les variables utilisées pour configurer les paramètres, en vue d'un réglage automatique.
IPIDController avec réglage automatique
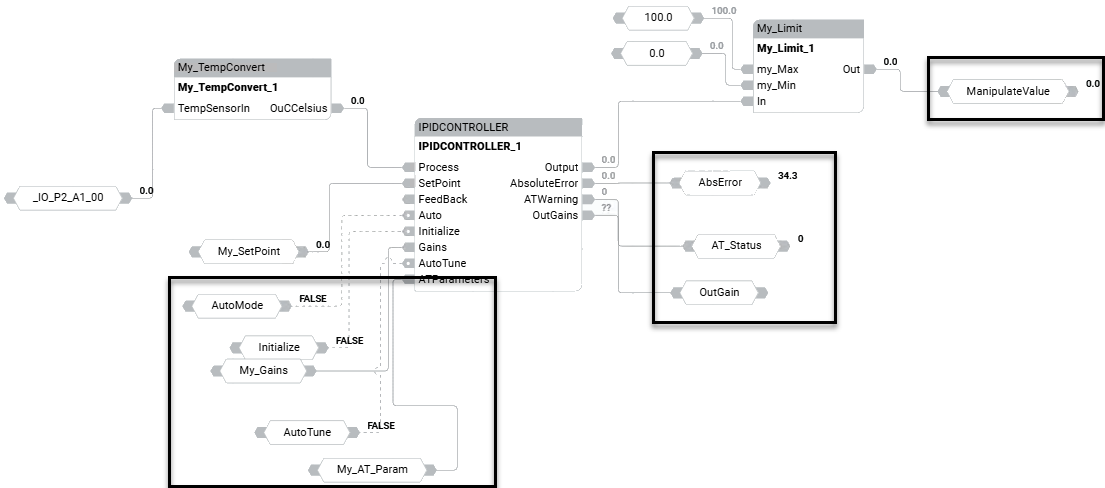
Paramètres de réglage automatique
Le tableau suivant décrit les variables utilisées avec chaque paramètre, dans l'exemple de configuration du réglage automatique.
Paramètres d'entrée | ||
|---|---|---|
Variable | Paramètre | Description |
AutoMode | Auto | Mode de fonctionnement du contrôleur PID :
|
Initialize | Initialize | Initialise la séquence AutoTune. Un changement apporté à la valeur (de TRUE à FALSE ou de FALSE à TRUE) a entraîné la suppression, par le contrôleur, des gains proportionnels au cours du cycle. |
My_Gains | Gains | Établir la valeur PID des gains pour IPIDController. |
My_Gains.DirectActing | DirectActing | Définit le type d'action pour la sortie.
|
My_Gains.ProportionalGain | ProportionalGain | Gain proportionnel pour PID (>= 0,0001). |
My_Gains.TimeIntegral | TimeIntegral | Valeur temporelle intégrale pour PID (>= 0,0001). La tendance à l'oscillation augmente à mesure que la valeur TI diminue. |
My_Gains.TimeDerivative | TimeDerivative | Valeur temporelle dérivative pour PID (> 0,0). L'amortissement augmente parallèlement au temps dérivatif, mais baisse si le temps dérivatif atteint une valeur trop élevée. |
My_Gains.DerivativeGain | Gain dérivé pour PID (> 0,0). | |
AutoTune | Lorsque fixé à TRUE et que Auto et Initialize sont FAUX, la séquence de réglage automatique démarre. | |
ATParameters | ||
Load |
| |
Deviation |
| |
Step | Le traitement de réglage automatique prend en compte la manière dont la valeur de traitement réagit aux modifications apportées à la valeur d'étape et en dérive les paramètres de gain. | |
ATDynaSet |
| |
ATReset |
| |
Paramètres de sortie | ||
AbsoluteError | Erreur absolue (processus – point de consigne) issue du contrôleur. | |
ATWarning | Avertissement pour la séquence de réglage automatique. Les valeurs possibles sont les suivantes :
| |
OutGains | Gains calculés suite aux séquences de réglage automatique | |
Fournir une réponse