
PIS (dérivé intégral proportionnel)
PID est une instruction de sortie qui contrôle les propriétés physiques telles que la température, la pression, le niveau de liquide et le débit utilisant les boucles de processus.
Détails de l'opération :
- Lorsqu'il est activé, PID contrôle le processus utilisant les paramètres d'entrée, notamment SP et Gains du contrôleur PID.
- Transition du mode Exécuter ou mode Programme : l'instruction PID est désactivée, les valeurs des paramètres sont conservées.
- Transition du mode Programme au mode Exécuter : l'instruction PID reste désactivée jusqu'à ce qu'un utilisateur réinitialise Activer en VRAI.
Langages pris en charge : Diagramme de bloc de fonctions, diagramme de schéma à relais et texte structuré.
Cette instruction s'applique aux contrôleurs
Micro820
L20E, Micro850
L50E et Micro870
L70E.PID
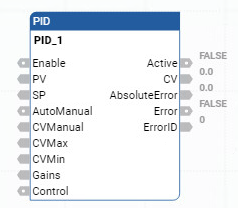
Paramètre | Type de paramètre | Type de données | Description |
|---|---|---|---|
Enable | Entrée | BOOL | Activer l'instruction.
|
PV | Entrée | REAL | Valeur de traitement. Cette valeur est généralement lue à partir d'un module d'entrée analogique. L'unité SI doit être la même que le Point de consigne. |
SP | Entrée | REAL | La valeur du point de consigne pour le processus. |
AutoManual | Entrée | BOOL | Sélection du mode automatique ou manuel.
|
CVManual | Entrée | REAL | Entrée de la valeur de contrôle définie pour l'opération en mode manuel. La plage valide pour CVManual est : CVMin < CVManual < CVMax. |
CVMin | Entrée | REAL | Limite minimum de la valeur de contrôle.
|
CVMax | Entrée | REAL | Limite maximum de la valeur de contrôle.
|
Gains | Entrée | PID_GAINS | Gains PID pour le contrôleur. Utilisez le type de données PID_GAINS pour configurer le paramètre Gains. |
Control | Entrée | BOOL | Direction de contrôle du processus :
|
Active | Sortie | BOOL | État du contrôleur PID.
|
CV | Sortie | REAL | La sortie de la valeur de contrôle. Si une erreur se produit, CV est 0. |
AbsoluteError | Sortie | REAL | L'erreur absolue est la différence entre la valeur de processus (PV) et la valeur du point de consigne (SP). |
Error | Sortie | BOOL | Indique l'existence d'une condition d'erreur.
|
ErrorID | Sortie | USINT | Valeur numérique unique permettant d'identifier l'erreur. Les erreurs sont définies dans les codes d'erreur PID. |
Paramètre | Type de paramètre | Type de données | Description |
|---|---|---|---|
Kc | Entrée | REAL | Gain de contrôleur pour PID. Les paramètres Proportionnel et Intégral dépendent de ce gain. (>= 0,0001). Augmenter Kc améliore le temps de réponse, mais également le dépassement et l'oscillation du PID. Si Kc n'est pas valide, une erreur survient. |
Ti | Entrée | REAL | Constante intégrale de temps en secondes (>= 0,0001). Augmenter Ti réduit le dépassement et l'oscillation du PID. Si Ti n'est pas valide, une erreur survient. |
Td | Entrée | REAL | Constante dérivative de temps en secondes (>= 0,0). Lorsque Td égale 0, aucune action dérivative n'est exécutée, et PID devient un contrôleur PI. Augmenter Td réduit le dépassement et supprime l'oscillation du contrôleur PID. Si Td n'est pas valide, une erreur survient. |
FC | Entrée | REAL | Constante de filtre (>= 0,0). La plage recommandée pour FC est comprise entre 0 et 20. Augmenter FC harmonise la réponse du contrôleur PID. Si FC n'est pas valide, une erreur survient. |
Code d'erreur | Description de l'erreur |
|---|---|
0 | PID fonctionne normalement. |
1 | Kc n’est pas valide. |
2 | Ti n’est pas valide. |
3 | L' Td n'est pas valide. |
4 | L'FC n'est pas valide. |
5 | CVMin > CVMax ou CVMax < CVMin. |
6 | CVManual < CVMin. CVManual n'est pas valide. |
7 | CVManual > CVMax. CVManual n'est pas valide. |
Exemples PID
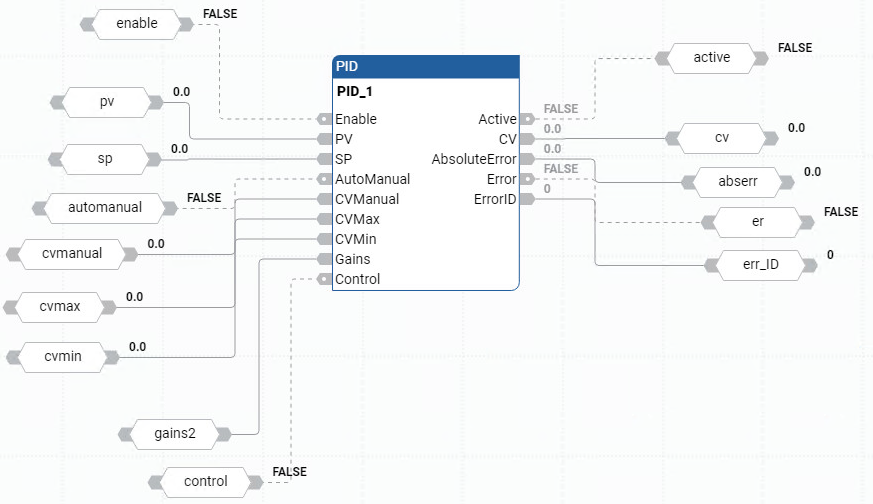
Exemple de diagramme de bloc de fonctions PID
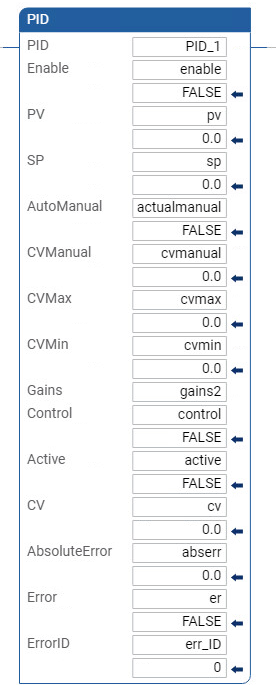
Exemple de schéma à relais PID
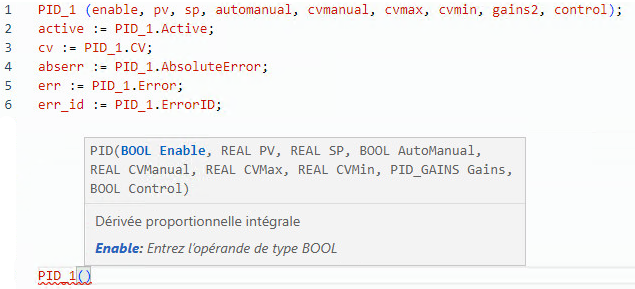
Exemple de texte structuré PID
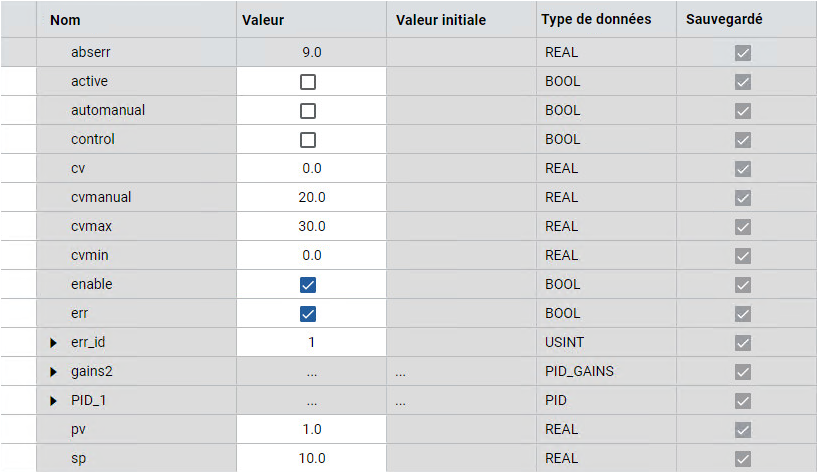
Résultats
Fournir une réponse