
Parada segura 1 (SS1)
Esta instrucción se aplica solamente a los controladores
Compact GuardLogix
5380, GuardLogix
5580 y ControlLogix 5590.La instrucción Parada segura 1 (Safe Stop 1, SS1) inicia y supervisa la desaceleración del motor dentro de los límites establecidos para garantizar que el motor se detenga de manera controlada.
Idiomas disponibles
Diagrama de lógica de escalera
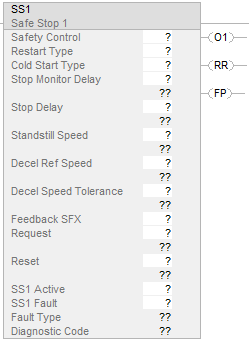
Bloque de funciones
Esta instrucción no está disponible en el bloque de funciones.
Texto estructurado
Esta instrucción no está disponible en texto estructurado.
Aplicación de Parada segura 1
Parada segura 1 se utiliza con un variador de CIP Safety que suministra la velocidad y la posición de un motor o eje, y una instrucción de Interfaz de retroalimentación segura (SFX) para escalar la retroalimentación. Durante el funcionamiento, la instrucción SS1 señala el momento en que la velocidad del motor es igual o inferior a la Velocidad de inmovilización. Luego, la salida se utiliza para iniciar la Desactivación de par segura (STO) en el variador.
Operandos
IMPORTANTE:
Puede ocurrir un funcionamiento inesperado si:
- Los operandos de etiqueta de salida se sobrescriben.
- Los miembros de un operando de estructura se sobrescriben.
- Los operandos de estructura son compartidos por varias instrucciones.
ADVERTENCIA:
La estructura de control de seguridad de SS1 contiene información sobre el estado interno. Si se cambia cualquiera de los operandos de configuración durante el modo Marcha, acepte las modificaciones pendientes y cambiar el modo del controlador de Programa a Marcha para que se apliquen los cambios.
En la siguiente tabla se indican los operandos utilizados para configurar la instrucción.
Operando | Tipo de datos | Formato | Descripción |
|---|---|---|---|
Safety Control | SAFE_STOP_1 | etiqueta | Estructura de datos requerida para el funcionamiento adecuado de la instrucción. |
Restart Type | elemento de lista | Esta entrada selecciona el Tipo de reinicio para la instrucción. MANUAL (0) Se requiere una transición de 0 a 1 de la entrada Restablecer después de que Solicitud se haya eliminado para permitir que la instrucción funcione. AUTOMÁTICO (1) La instrucción se restablecerá cuando la Solicitud se haya eliminado y no haya ningún fallo presente [FP] = OFF(0). Una vez restablecida, la instrucción podrá funcionar.  ATENCIÓN: Solo debe utilizar el Reinicio automático en situaciones de la aplicación en las que se determine que no se van a producir condiciones no seguras como consecuencia de su uso. | |
Cold Start Type | elemento de lista | Esta entrada selecciona el comportamiento cuando se aplica potencia del controlador o se cambia un modo del controlador a Ejecución. MANUAL (0) Se requiere una transición de 0 a 1 de la entrada Restablecer con la Solicitud eliminada para permitir que la instrucción funcione. AUTOMÁTICO (1) La instrucción se restablece cuando la Solicitud se ha eliminado. |
La siguiente tabla explica las entradas de la instrucción.
Operando | Tipo de datos | Formato | Descripción |
|---|---|---|---|
Stop Monitor Delay | INT | inmediato etiqueta | Este operando define el tiempo de retardo entre la entrada Solicitud de la función de SS1 y el inicio del Retardo de parada de monitorización de desaceleración. Consulte los diagramas de tiempo de Funcionamiento normal, para conocer la ilustración del Retardo de monitorización de detención y temporización de SS1. Rango: de 0 a 32767 Unidades: milisegundos |
Stop Delay | DINT | inmediato etiqueta | Este operando define el tiempo máximo permitido para que el motor alcance la Velocidad de inmovilización después de que se agote el tiempo de Retardo de monitorización de detención. Esta entrada se utiliza también para calcular una rampa de velocidad o la desaceleración por debajo de la cual debe permanecer el eje durante la ejecución de la función. Consulte los diagramas de tiempo de Funcionamiento normal, para conocer la ilustración del Retardo de parada y temporización de SS1. Rango: De 1 a 3000000 Unidades: milisegundos |
Standstill Speed | REAL | inmediato etiqueta | Este operando define el límite de velocidad que se utiliza para declarar que el movimiento se ha detenido. El variador está inmovilizado cuando la velocidad detectada es inferior o igual a la Velocidad de inmovilización configurada. Consulte los diagramas de tiempo de Funcionamiento normal, para conocer la ilustración de la Velocidad de inmovilización y temporización de SS1. Rango:  0 Unidades: Unidades de posición / Unidad de tiempo |
Decel Ref Speed | REAL | inmediato etiqueta | Este operando se utiliza para calcular una rampa de velocidad o la desaceleración por debajo de la cual debe permanecer el eje durante la ejecución de la función. Consulte los diagramas de tiempo de Funcionamiento normal, para conocer la ilustración de la Velocidad de referencia de desaceleración y temporización de SS1. Rango: 0Unidades: Unidades de posición / Unidad de tiempo |
Decel Speed Tolerance | REAL | inmediato etiqueta | Este operando se utiliza para calcular una tolerancia de velocidad alrededor de la rampa de velocidad por debajo de la cual debe permanecer el eje durante la ejecución de la función. Consulte los diagramas de tiempo de Funcionamiento normal, para conocer la ilustración de la Tolerancia de velocidad de desaceleración y temporización de SS1. Rango: 0Unidades: Unidades de posición / Unidad de tiempo |
Feedback SFX | SAFETY_FEEDBACK_INTERFACE | etiqueta | Este operando proporciona datos de velocidad. Se asigna este operando a la etiqueta Controlador de seguridad de la instrucción SFX que se utiliza con esta instrucción SS1. Se utilizan los miembros siguientes de la etiqueta Controlador de seguridad de SFX: FeedbackSFX.ActualVelocity se proporciona en Unidad de posición / Unidad de tiempo |
Request | BOOL | etiqueta | Cuando se establece en ON(1), este operando inicia la función de SS1. El temporizador del Retardo de monitorización de inicio comienza cuando empieza SS1. Consulte los diagramas de Funcionamiento normal, para conocer la ilustración de la temporización. |
Reset 1 | BOOL | etiqueta | Este operando restablece la función de SS1. Una transición de OFF(0) a ON(1) restablece la función de SS1 y Fallo presente [FP], siempre que la Solicitud sea OFF(0) y se haya eliminado toda condición de fallo. La salida Restablecimiento requerido [RR] indica el momento en que se requiere un restablecimiento para restablecer la función. |
1
Algunos estándares de seguridad requieren la supervisión de la transición de la entrada de restablecimiento. Cuando se utiliza el restablecimiento para restablecer una función de seguridad, puede que se requiera lógica adicional para verificar la transición de la entrada de restablecimiento de Alto a Bajo o de Bajo a Alto.Esta tabla explica las salidas de las instrucciones. Las salidas son etiquetas externas (módulos de salida de seguridad) o etiquetas internas que se usan en otras rutinas de lógica.
Operando | Tipo de datos | Descripción |
|---|---|---|
Output 1 [O1] | BOOL | ON (1): Indica que la instrucción se está ejecutando y que la instrucción no presenta fallos. DESACTIVADO (OFF)(0): Cualquiera de las condiciones siguientes:
Esta salida se utiliza normalmente para iniciar la Desactivación de par segura en el variador que controla el eje que monitoriza la instrucción SS1. |
Reset Required [RR] | BOOL | ON (1): Indica que se requiere un restablecimiento para reiniciar la instrucción o para borrar fallos. Consulte Entrada de restablecimiento para la secuencia Restablecer. DESACTIVADO (OFF)(0): Funcionamiento normal en funcionamiento de Reinicio automático. |
Fault Present [FP] | BOOL | ON (1): Hay un fallo presente en la instrucción. DESACTIVADO (OFF)(0): La instrucción funciona normalmente. |
Diagnostic Code | SINT | Esta salida indica el estado de diagnóstico de la instrucción. Consulte los Códigos de diagnóstico y las Acciones correctivas para códigos y acciones específicos. |
Fault Type | SINT | Esta salida indica el tipo de fallo que ha ocurrido. Consulte los Códigos de fallo y las Acciones correctivas para códigos y acciones específicos. |
Stop Monitor Delay Active | BOOL | ON (1): Indica que el temporizador de Retardo de monitorización de detención está activo. |
Speed Limit | REAL | Cuando Retardo de parada es ON(1), esta salida indica el límite de velocidad real del eje monitorizado. Si se supera esta velocidad, la instrucción generará un fallo. El límite de velocidad será una función de rampa que se reduce a cero durante el Retardo de parada, tal como se muestra en las figuras en Funcionamiento normal. Unidades: Unidad de posición / Unidad de tiempo. |
Deceleration Ramp | REAL | Esta salida indica la función de rampa en tiempo real sin el término Tolerancia de velocidad de desaceleración, tal como se muestra en las figuras en Funcionamiento normal. Unidades: Unidad de posición / Unidad de tiempo. |
Esta tabla explica las salidas de la instrucción que se han escrito para la etiqueta especificada por el usuario.
Operando | Tipo de datos | Formato | Descripción |
|---|---|---|---|
SS1 Fault | BOOL | etiqueta | La instrucción SS1 escribe el estado de Fallo de SS1 para esta etiqueta. DESACTIVADO (OFF)(0): No presenta fallos ON (1): Fallado Fallo de SS1 se establece en ON(1) para los siguientes tipos de fallos y las condiciones correspondientes:
CONSEJO:
Se asigna el operando de Fallo de SS1 al miembro de Fallo de SS1 de la estructura de etiqueta de salida de seguridad correspondiente a la instancia de seguridad de movimiento del módulo de variador. El Estado de fallo del eje correspondiente se actualiza automáticamente en la estructura de etiqueta del eje de variador para habilitar la coordinación de la tarea de movimiento con la tarea de seguridad.
|
SS1 Active | BOOL | etiqueta | La instrucción SS1 escribe el estado de SS1 activa para esta etiqueta. DESACTIVADO (OFF)(0): SS1 no está activa ON (1): SS1 está activa SS1 activa se establece en ON(1) cuando SS1 se solicita después de restablecerse. SS1 activa se restablece en OFF(0) cuando se restablece la función de SS1.
OBSERVACIÓN:
Se asigna el operando de SS1 activa al miembro de SS1 activa de la estructura de etiqueta de salida de seguridad correspondiente a la instancia de seguridad de movimiento del módulo de variador. El Estado de seguridad del eje correspondiente se actualiza automáticamente en la estructura de etiqueta del eje del variador para habilitar la coordinación de la tarea de movimiento con la tarea de seguridad.
|
 la velocidad de inmovilización.
IMPORTANTE:
No escriba en ninguna etiqueta de salida de instrucción bajo ninguna circunstancia.
Afecta a las marcas de estado matemáticas
No
Fallos mayores/menores
No es específico para esta instrucción. Consulte el Índice a través de matrices para ver si hay fallos de indexación de matrices.
Ejecución
Condición/estado | Acción realizada |
|---|---|
Pre-escaneado | Las salidas .01, .FP, .RR, .SS1Active, .SS1Fault y .StopMonitorDelayDelayActive se borran a OFF(0). La salida Código de diagnóstico se establece en OFF(0). La salida Tipo de fallo se establece en ON(1). Las salidas .SpeedLimit y .DecelerationRamp se establecen en OFF(0). |
La condición de entrada de renglón es falsa | Las salidas .01, .SS1Active y .StopMonitorDelayDelayActive se borran a OFF(0). Las salidas .SpeedLimit y .DecelerationRamp se establecen en OFF(0). Si hay un fallo de instrucción cuando el reglón se vuelve falso, se mantiene la condición de fallo y se visualiza el Código de diagnóstico. |
La condición de entrada de renglón es verdadera | La instrucción se ejecuta. |
Post-escaneado | N/A |
Operación
Funcionamiento normal
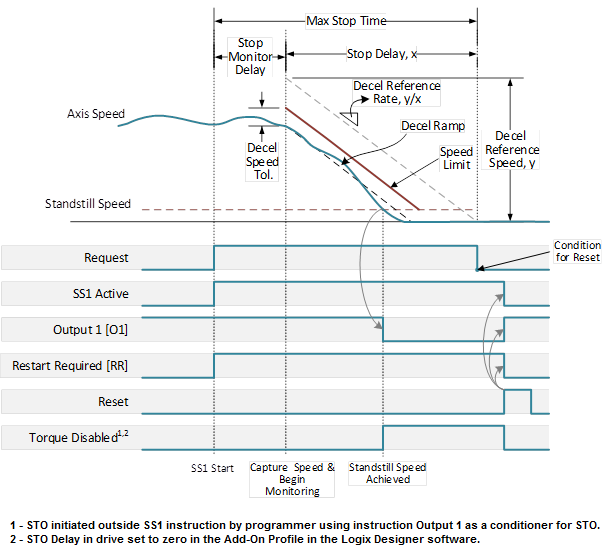
La función de SS1 comienza si se ha restablecido previamente y la entrada Solicitud se declara como ON(1). En este punto, comenzará el Temporizador de retardo de monitorización de detención. Cuando se agota el Temporizador de retardo de monitorización de parada, se captura la velocidad del eje actual y comienza el temporizador de Retardo de parada. Mientras se ejecuta el Temporizador de retardo de parada, la velocidad del eje se monitoriza en tiempo real de acuerdo con la función de Límite de velocidad, S(t), comenzando con el Temporizador de retardo de parada:
Función de límite de velocidad
S(t) = S0 + St - (Sr/Ts)(t)
Donde:
S(t) = Límite de velocidad
S0 = Velocidad capturada al final del Retardo de monitorización de detención
S = Tolerancia de velocidad de desaceleración
Sr = Velocidad de referencia de desaceleración
Ts = Retardo de parada
t = valor del Temporizador de retardo de parada
Cuando se alcanza la Velocidad de inmovilización, la salida O1 se borra a OFF(0). La Velocidad de inmovilización se alcanza antes de que se agote el temporizador de Retardo de parada en funcionamiento normal.
Todos los valores de velocidad de la Función de límite de velocidad se expresan en Unidades de posición/Unidad de tiempo. Una unidad de posición es definida por el usuario de acuerdo con la aplicación correspondiente y se configura en la instrucción SFX. Las unidades de tiempo se configuran también en la instrucción SFX y se pueden seleccionar como segundos o minutos.
Etiquetas de paso
Un Variador de monitorización de movimiento seguro tiene uno o más ejes de movimiento controlados por una tarea de movimiento. El Variador de monitorización de movimiento seguro tiene también una o más instancias de seguridad de movimiento que admiten las funciones de seguridad utilizadas en una tarea de seguridad de un controlador de seguridad. Algunas de las etiquetas asociadas a una instancia de seguridad de movimiento del variador son etiquetas de paso. La tabla siguiente muestra las etiquetas de paso y las etiquetas del eje correspondiente para la función de SS1:
Salida de instrucción SS1 | Etiquetas de paso para instancia de seguridad de movimiento | Acción del variador de monitorización de movimiento seguro | Etiqueta de eje |
|---|---|---|---|
SS1 activa (SS1 Active) | module 1 :SO.SS1Active[instance2 ] | actualiza la etiqueta | axis 3 .SS1ActiveStatus |
Fallo de SS1 (SS1 Fault) | module 1 :SO.SS1Fault[instance2 ] | actualiza la etiqueta | axis 3 .SS1Fault |
1
módulo es el nombre del módulo del variador del árbol de configuración de E/S de Logix Designer2
instancia es 1 o 2 para los variadores de eje doble; de lo contrario, es cero3
eje es el nombre de eje del Grupo de movimiento de Logix Designer y está asociado al móduloCuando se asignan las salidas de instrucción SS1 activa y Fallo de SS1 a las etiquetas de paso de la instancia de seguridad de movimiento, las etiquetas correspondientes Estado de seguridad del eje y Fallos de seguridad del eje se actualizan automáticamente en el controlador de movimiento. La tarea de control de movimiento del controlador de movimiento lee las etiquetas Estado de seguridad del eje y Fallos de seguridad del eje para coordinar el funcionamiento entre la tarea de seguridad y la tarea de movimiento. A continuación se muestra una secuencia típica de eventos:
- La aplicación de seguridad recibe una entrada para detener el eje.
- La aplicación de seguridad establece la entrada Solicitud en ON(1) para solicitar la función de SS1.
- La instrucción SS1 establece la salida SS1 activa y escribe la etiqueta module:SO.SS1Active[instance] de la instancia de seguridad de movimiento del variador.
- La instancia de seguridad de movimiento del variador actualiza la etiqueta Estado de seguridad del eje leída en el controlador de seguridad.
- A continuación, la aplicación de movimiento detiene el variador, de acuerdo con un perfil de rampa de detención
- La función de SS1 monitoriza el eje para garantizar que no se supere la velocidad de detención con respecto a la rampa de tiempo.
- Cuando la función de SS1 detecta la Velocidad de inmovilización, la Salida1 SS1 se borra a OFF(0).
- La aplicación de seguridad se suele escribir de forma que la Salida1 SS1 [O1] dé como resultado la solicitud STO en la instancia de seguridad de movimiento del variador.
Funcionamiento normal, Reinicio automático
El diagrama siguiente muestra un diagrama de tiempo para funcionamiento normal. En el diagrama, la función de Límite de velocidad se muestra como una línea roja continua que genera una rampa hacia la velocidad cero. La velocidad debe mantenerse por debajo de la función de Límite de velocidad para mantener el funcionamiento normal. Para un funcionamiento con reinicio automático, la función de SS1 se restablece cuando se elimina la Solicitud OFF(0), siempre que no se produzcan fallos de SS1. Cuando se restablece la función de SS1, la salida O1 se establecerá en ON(1), lo que indica que la función está lista para funcionar.

Funcionamiento normal, Reinicio manual
Cuando se habilita el reinicio manual, la operación SS1 requiere una transición de OFF(0) a ON(1) de la entrada Restablecer para restablecer la instrucción antes de un funcionamiento posterior. La salida Restablecimiento requerido indica que la entrada Restablecer debe realizar una transición de OFF(0) a ON(1) para restablecer la instrucción. El diagrama siguiente muestra el funcionamiento normal con Reinicio manual. La Función de límite de velocidad se calcula de acuerdo con la Ecuación de límite de velocidad.
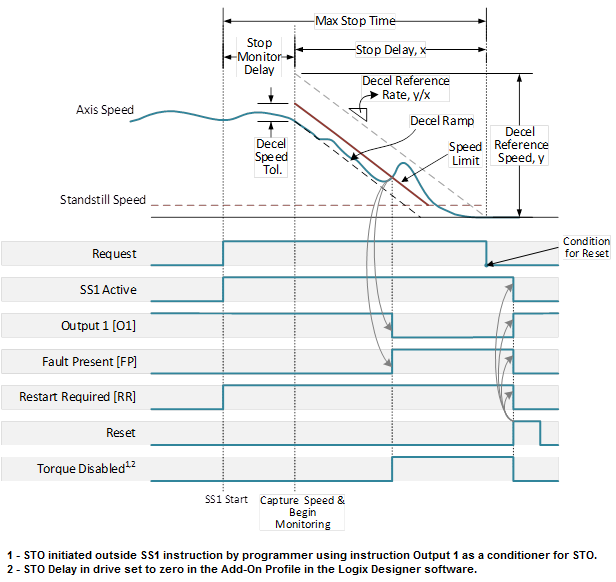
Funcionamiento con fallos, Fallo de desaceleración
En la figura siguiente se muestra un diagrama de tiempo de SS1 cuando se produce un Fallo de desaceleración. En la figura, la velocidad del eje que se está monitorizando ha superado la Función de límite de velocidad, lo que da como resultado un Fallo de desaceleración.
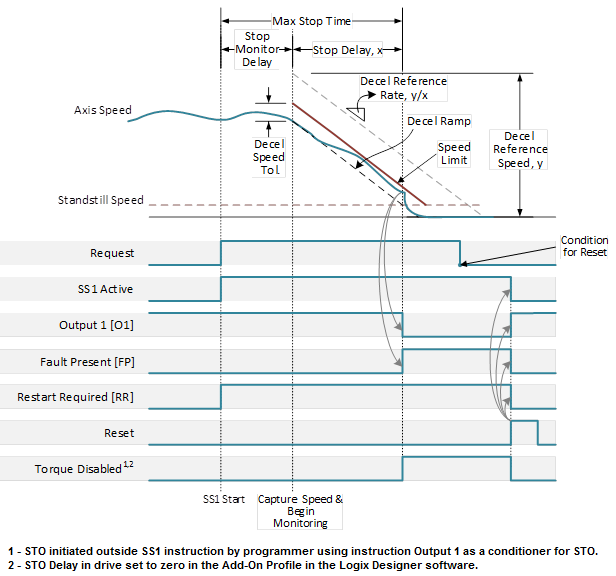
Funcionamiento con fallos, Fallo de tiempo máximo
En la figura siguiente se muestra un diagrama de tiempo de SS1 cuando se produce un Fallo de tiempo máximo. Tal como se muestra, la velocidad del eje que se está monitorizando no ha alcanzado el límite de velocidad cero antes de que se agote el Temporizador de retardo de parada y se ha producido un Fallo de tiempo máximo.
Códigos de fallo y acciones correctivas
Código de fallo | Descripción | Acción correctiva |
|---|---|---|
1 | Sin fallo. | Ninguno. |
2 | Fallo de configuración no válida |
|
3 | Fallo de desaceleración: el eje que se está monitorizando para la detención ha superado la rampa de límite de velocidad calculada por la instrucción. |
|
4 | Fallo de tiempo máximo: se ha superado el tiempo máximo para alcanzar la inmovilización. |
|
102 | Fallo de instrucción SFX no lista | Asegúrese de que la función de SFX que suministra entradas a esta instancia de SS1 se esté ejecutando y no tenga fallos antes de solicitar SS1. |
Códigos de diagnóstico y acciones correctivas
Código de diagnóstico | Descripción | Acción correctiva |
|---|---|---|
0 | Sin información de diagnóstico. | Ninguno |
10 | El reglón se ha convertido en falso mientras se ejecutaba la instrucción. | Asegúrese de que esta instrucción esté habilitada. |
20 | El valor de Retardo de monitorización de detención no es válido. | Compruebe el valor de Retardo de monitorización de detención para garantizar que se encuentre en el rango permitido. |
21 | El valor de Retardo de parada no es válido. | Compruebe el valor de Retardo de parada para garantizar que se encuentre en el rango permitido. |
22 | El valor de Velocidad de inmovilización no es válido. | Compruebe el valor de Velocidad de inmovilización para garantizar que se encuentre en el rango permitido. |
23 | El valor de Velocidad de referencia de desaceleración no es válido. | Compruebe el valor de Velocidad de referencia de desaceleración para garantizar que se encuentre en el rango permitido. |
24 | El valor de Tolerancia de velocidad de desaceleración no es válido. | Compruebe el valor de Tolerancia de velocidad de desaceleración para garantizar que se encuentre en el rango permitido. |
Ejemplo

Entregue su opinión