
Diagramas de AXIS_CIP_DRIVE
A continuación se muestran topologías de servolazo para los diversos tipos de aplicación.
Generador de comandos
Los datos de comando que afectan al movimiento del eje pueden tener orígenes diversos. El origen de datos de comando más común es un planificador de movimiento basado en el controlador a través de la Conexión de C a D de CIP Motion. En este contexto, los datos de comando pueden tener la forma de comandos de posición de controlador, velocidad, aceleración y par generados por el planificador de movimiento. Los elementos de datos de comando proporcionados son especificados por el atributo Conjunto de datos de comando, que se basa en el modo de control seleccionado. El elemento de datos de comando primario se puede aumentar mediante elementos de comando de orden más alto con el fin de generar señales de prealimentación de calidad alta. Alternativamente, estos elementos de comando de orden más alto los puede obtener el dispositivo de los datos de comando primarios. En ambos casos, caso, se aplica normalmente un Interpolador de comando fino a los Datos de comando para generar señales de referencia de comando en la estructura de control de los dispositivos a la velocidad de actualización de éstos.
Otro origen de datos de comando es un planificador de movimiento local residente en el dispositivo. El objeto Eje del dispositivo de movimiento define un conjunto de características asociadas con un planificador de movimiento basado en dispositivo. Estas funciones incluyen soporte para transmisión electrónica, de levas, movimientos e impulsos electrónicos. Mediante el uso de la conexión entre dispositivos similares a los de CIP Motion, las funciones de transmisión y de levas se pueden vincular directamente a una referencia de comando de eje maestro desde un dispositivo similar de producción para aplicaciones de eje de transmisión de alto rendimiento. La referencia de comando de eje maestro también se puede obtener de una instancia axial de movimiento local. Para facilitar estas funciones, el planificador de movimiento también admite la posibilidad de establecer una referencia de posición absoluta a la máquina mediante las operaciones de vuelta a la posición inicial y redefinición de posición, y la función para realizar el desbobinado rotativo. El planificador de movimiento del dispositivo es controlado por solicitudes de servicio CIP.
Puede establecer directamente los Datos de comando, por ejemplo, el Comando de velocidad de controlador. En este contexto, el dispositivo aplica su propia función Generador de rampa para acelerar o desacelerar suavemente el motor a la velocidad comandada.
Tanto el Interpolador de comando de fino como el Generador de rampas son funciones de los bloques del Generador de comandos mostrados a continuación en los diagramas de bloques funcionales.
Interpolador de comandos fino

Generador de rampas

Canales de retroalimentación
Las señales de retroalimentación definidas por el objeto Eje del dispositivo de movimiento pueden obtenerse de cualquiera de los 4 canales de interfaz de retroalimentación diferentes. Los dos canales de retroalimentación primarios empleados por los diversos modos de control de lazo cerrado se designan Retroalimentación 1 y Retroalimentación 2. Esto permite que los lazos de control funcionen con un dispositivo de retroalimentación basado en motor que está normalmente conectado al canal de Retroalimentación 1 o con un dispositivo de retroalimentación del lado de la carga que está conectado al canal de Retroalimentación 2. El origen de retroalimentación utilizado por el lazo viene determinado por el atributo Modo de retroalimentación.
Cada interfaz de retroalimentación puede admitir un determinado número de tipos de dispositivo de retroalimentación diferentes, según lo enumerado por el atributo Tipo de retroalimentación. La salida de la interfaz de retroalimentación es el número de conteos de retroalimentación que el dispositivo de retroalimentación ha movido desde la última vez que se muestreó el dispositivo. Si el dispositivo de retroalimentación es un dispositivo absoluto, la interfaz de retroalimentación también determina la posición absoluta del dispositivo de retroalimentación durante el encendido y comunica dicho valor al Acumulador de retroalimentación para preestablecer el acumulador.
Canales de retroalimentación 1 y 2

Selección de retroalimentación redundante
Mediante la salida del Acumulador escalado y las señales de retroalimentación de aceleración y retroalimentación de velocidad escaladas, se pueden intercambiar señales de retroalimentación durante el funcionamiento del dispositivo sin interrumpir el control de lazo cerrado. Con esta característica, se puede utilizar un canal de retroalimentación secundario como canal de retroalimentación redundante con cualquiera de los dos canales de retroalimentación primarios utilizados para el control. Retroalimentación 3 es el canal de retroalimentación redundante designado para Retroalimentación 1; Retroalimentación 4 es el canal de retroalimentación redundante para Retroalimentación 2. El dispositivo puede automáticamente cambiar al canal de retroalimentación redundante en función de lo siguiente: 1) La pérdida del canal de retroalimentación primario cuando Acción de pérdida de retroalimentación n está establecido en Cambiar a retroalimentación redundante, o 2) El controlador cambia explícitamente a los canales redundantes estableciendo el bit de Habilitación de retroalimentación redundante n del elemento de datos Modo de retroalimentación cíclico.
El cambio entre el canal de retroalimentación primario y los orígenes de retroalimentación redundantes lo gestiona el bloque Selector de retroalimentación mostrado en el siguiente diagrama.

Función Captura de eventos
Orígenes de entrada de eventos
El objeto Eje del dispositivo de movimiento define un mecanismo para capturar la marca de tiempo y la posición de retroalimentación asociadas con transiciones de estado específicas de los orígenes de entrada de eventos seleccionados. Los orígenes de entrada de eventos actualmente admitidos por el objeto son Registro 1, Registro 2, Marcador e Interruptor de vuelta a posición inicial. Estos 4 orígenes de entrada de eventos se aplican a cada canal de retroalimentación compatible.
Enclavamientos de eventos
Para facilitar la captura correcta de la hora y la posición de retroalimentación se implementan normalmente enclavamientos de eventos de hardware, tal como muestra el siguiente diagrama de bloque. Observe que se definen dos enclavamientos independientes para cada entrada de registro: un enclavamiento para capturar eventos de transición de flanco positivo y otro para capturar eventos de transición de flanco negativo. Este diseño permite capturar ambos eventos de registro en aplicaciones con impulsos de registro estrechos en los que se producen flancos ascendentes y descendentes casi simultáneamente. Además de los enclavamientos de registro, también se define un enclavamiento independiente para la captura de eventos de posición inicial. El evento de entrada de posición inicial que desencadena el Enclavamiento de evento de vuelta a posición inicial puede ser cualquiera de las diferentes combinaciones de eventos de entrada de interruptor y marcador, es decir, transiciones del marcador, transiciones del interruptor o transiciones del interruptor seguidas por una transición del marcador.
Con los enclavamientos de eventos basados en hardware, la precisión de captura de eventos sólo está limitada, en general, por la latencia de la entrada de evento asociada. Las entradas de evento de Registro y Marcador se filtran ligeramente para que la precisión de captura de eventos esté aproximadamente en 1 µseg. En términos de precisión de captura de posición, se podría calcular como el producto de la precisión de la captura de eventos y la velocidad del eje. Las entradas de interruptor de posición inicial se filtran con fuerza y, por tanto, se limitan a una precisión de captura de eventos de 1 a 10 mseg. Así que para obtener una captura de posición precisa basada en una transición de entrada de interruptor de posición inicial, es necesaria una secuencia de vuelta a la posición inicial con una velocidad de vuelta lenta.

Modos de control
Los atributos de la instancia definidos en el objeto Eje del dispositivo de movimiento afectan al comportamiento del dispositivo en el contexto del Modo de control, el Método de control y el Modo de retroalimentación. Existen básicamente cuatro modos de control comunes a los dispositivos: control de posición, control de velocidad, control de par y sin control. A esta lista agregaremos un nuevo modo de control: control de aceleración, para completar la progresión del control de velocidad al control de par. Esta sección proporciona un diagrama de bloque para cada uno de los modos de control, en un esfuerzo por definir más detalladamente el comportamiento colectivo de los diversos atributos del objeto Eje del dispositivo de movimiento.
Sin control (solo retroalimentación)
Se puede configurar una instancia del objeto Eje del dispositivo de movimiento para el modo Sin control y permitir la posición, velocidad y aceleración de cualquiera de los cuatro canales de retroalimentación posibles a los que accederá el controlador a través de la Conexión de dispositivo a controlador. Estas señales se pueden entonces distribuir por el sistema de control de movimiento como un eje maestro para operaciones de transmisión de levas y engranajes. En este modo, el atributo Modo de retroalimentación determina qué canal de retroalimentación produce las señales de retroalimentación de Posición, Velocidad y Aceleración.

Control de posición
En el modo Control de posición, el único Método de control operativo compatible actualmente con el objeto es el control de servo de Lazo cerrado.
Control de posición de lazo cerrado
Al realizar el control de posición de lazo cerrado, el dispositivo aplica la salida de la señal de comando de posición del Generador de comandos a la junta de suma del lazo de posición. Además del comando de posición, se proporciona una entrada de Ajuste de posición que se puede utilizar para proporcionar un desplazamiento al lazo de posición. El lazo de control PI clásico genera una señal de Salida del lazo de posición a un lazo de velocidad interno.
Selección de retroalimentación de posición
La retroalimentación al regulador PI puede obtenerse de dos canales de retroalimentación diferentes. Esta flexibilidad permite que el lazo de posición funcione con un dispositivo de retroalimentación basado en motor que está normalmente conectado al canal de retroalimentación 1 o con un dispositivo de retroalimentación del lado de la carga que está conectado al canal de retroalimentación 2. El origen de retroalimentación utilizado por el lazo viene determinado por el atributo Modo de retroalimentación.
Cuando el modo de retroalimentación invoca la operación de retroalimentación doble, el lazo de posición utiliza el canal de retroalimentación 2 y el lazo de velocidad utiliza el canal de retroalimentación 1. Como los dos canales de retroalimentación pueden no tener la misma resolución de retroalimentación, es necesario convertir la salida del lazo de posición de unidades de retroalimentación 1 a unidades de retroalimentación 2 antes de aplicar la salida a la junta de suma de lazo de velocidad. Esto se hace escalando la salida de lazo de posición a través del bloque Escalado de unidades mediante la Relación de unidades de retroalimentación.
Ganancias PI de posición
La Ganancia proporcional del controlador PI clásico establece el ancho de banda de ganancia de unidad del lazo de posición en radianes/segundo, mientras que la Ganancia integral se utiliza para poner la señal de Error de posición en cero y compensar el efecto de los pares estáticos o casi estáticos o de las fuerzas aplicadas a la carga.
Prealimentación de velocidad (Velocity Feedforward)
El lazo de velocidad interno requiere una entrada de comando distinta de cero para generar velocidad de motor de eje de estado estable. Para proporcionar la salida diferente a cero del dispositivo al motor, es necesaria una salida del lazo de posición distinta a cero, lo que se traduce en un error de posición no cero. Este error dinámico entre posición de comando y posición real durante el desplazamiento se denomina a menudo error de seguimiento. La mayoría de las aplicaciones de control de movimiento de lazo cerrado solicitan el error de seguimiento cero todo el tiempo. Esto podría lograrse hasta cierto punto mediante el uso del control de ganancia integral de posición tal como se describe anteriormente, pero normalmente el tiempo de respuesta de la acción del integrador es demasiado lento para ser eficaz en aplicaciones de control de movimiento de alto rendimiento. Un enfoque alternativo que tiene una respuesta dinámica superior es utilizar Prealimentación de velocidad.
La función de Prealimentación de velocidad se utiliza en modo de Control de posición para proporcionar la mayor parte de la entrada de Referencia de velocidad necesaria para generar la velocidad de motor deseada. Esto lo hace escalando la salida de señal de Comando de prealimentación de velocidad del Generador de comandos por la Ganancia de prealimentación de velocidad y agregándola a la Salida de lazo de posición generada por el lazo de posición para formar la señal de Referencia de velocidad. Con esta función, el lazo de posición no necesita generar mucho esfuerzo para producir el nivel de comando de velocidad necesario, por lo tanto, se reduce significativamente el valor de Error de posición. La Ganancia de prealimentación de velocidad permite que el siguiente error del lazo de control de posición se reduzca a casi cero cuando se ejecuta a una velocidad constante. Esto es importante en aplicaciones como las de sincronización y transmisión electrónica, donde es necesario que la posición del eje actual no se retrase significativamente en ningún momento con respecto a la posición ordenada.
Teóricamente, el valor óptimo de la Ganancia de prealimentación de velocidad es 100%. Sin embargo, es posible que en realidad haga falta modificar el valor para acomodar lazos de velocidad con ganancia de lazo finita. Algo que puede forzar un valor de Prealimentación de velocidad más bajo es que el aumento de las cantidades de prealimentación tienda a exacerbar el sobreimpulso del eje. Por este motivo, no se recomienda la prealimentación para aplicaciones de posicionamiento de punto a punto.


Control de velocidad
En modo Control de velocidad, existen dos métodos de control operativo admitidos por el objeto, el control de velocidad de Lazo cerrado y el Control de frecuencia de lazo abierto.
Control de velocidad de lazo cerrado
El método de control de velocidad de lazo cerrado está destinado a aplicaciones que requieran una regulación precisa de la velocidad. Tenga en cuenta que la entrada de comando al lazo de velocidad puede obtenerse directamente del Comando de velocidad del Generador de comandos cuando se configura para Modo de control de velocidad o de la Salida de lazo de posición cuando se configura para el Modo de control de posición, según lo descrito en la sección anterior.
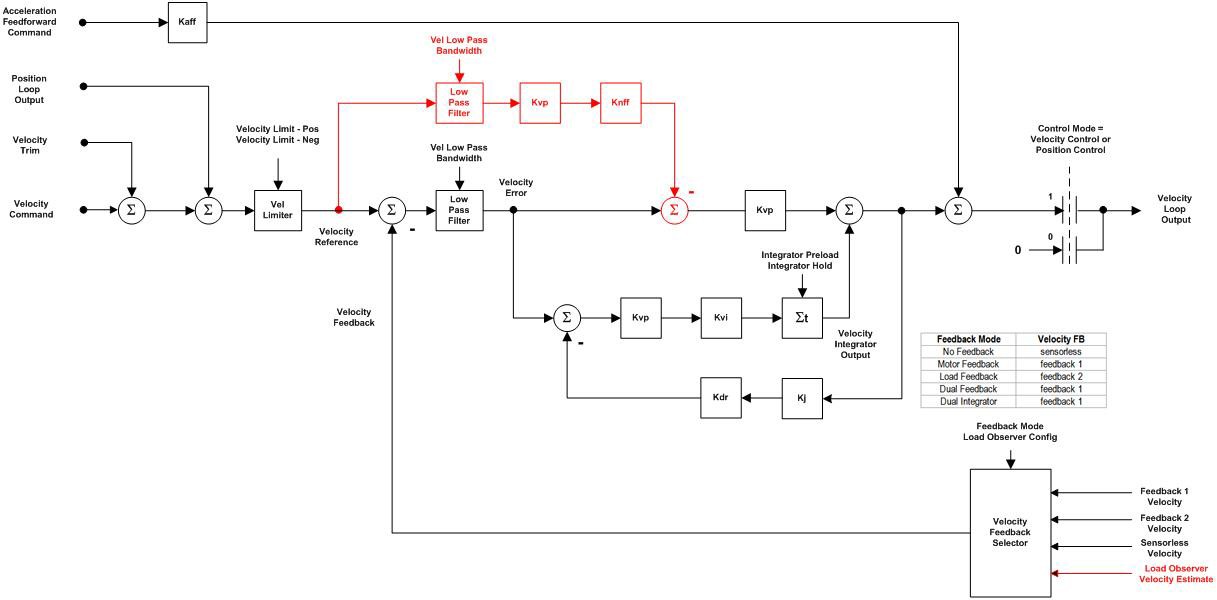
Cuando sirve como lazo de velocidad externo en Modo de control de velocidad, el dispositivo aplica la entrada de Comando de velocidad a la junta de suma de comando de velocidad para generar la señal de Referencia de velocidad en un regulador PI clásico. También contribuye a la junta de suma de comando de velocidad la entrada de Ajuste de velocidad, que se puede utilizar conjuntamente con un lazo de control externo para realizar ajustes menores a la velocidad del motor.
Cuando sirve como lazo de velocidad interno en modo de control de posición, el dispositivo aplica la señal de salida del lazo de posición a la entrada de la junta de suma de comando de velocidad. Las señales de entrada que no se apliquen al modo de control configurado se establecen normalmente en cero.
Limitador de velocidad
La salida de la señal de junta de suma de comando de velocidad pasa a través del bloque de limitador clásico para producir la señal de Referencia de velocidad en el lazo de velocidad. El bloque Limitador de velocidad aplica un límite de velocidad direccional, el Límite de velocidad - Positivo y el Límite velocidad - negativo, a la entrada de la señal de comando de velocidad que se basa en el signo.
Selección de retroalimentación de velocidad
La retroalimentación al regulador PI se puede obtener de los dos transductores de retroalimentación disponibles, Retroalimentación 1 y Retroalimentación 2. El origen de retroalimentación utilizado por el lazo viene determinado por la enumeración del Modo de retroalimentación.
Filtro de errores de velocidad
Un filtro de paso bajo se puede aplicar opcionalmente a la señal de error de velocidad generada por la junta de suma de lazo de velocidad. La salida de este filtro se convierte en la señal de Error de velocidad que la posteriormente opera el algoritmo de control PI de lazo de velocidad. Cuando se utiliza, el filtro se establece normalmente en un valor entre 5 y 10 veces del ancho de banda de lazo de velocidad. Se recomienda que este filtro sea un filtro IIR de dos polos para maximizar su eficacia en el filtrado de ruido de cuantificación.
Ganancias PI de velocidad
El lazo de velocidad genera una señal de salida de lazo de velocidad en el siguiente lazo interno a través de la estructura de lazo de control PI clásico. La Ganancia proporcional del controlador establece el ancho de banda de ganancia de unidad del lazo de velocidad en radianes/segundo, mientras que la Ganancia integral se utiliza para poner la señal de Error de velocidad en cero y compensar los pares estáticos y casi estáticos y las fuerzas aplicadas a la carga. La ruta del integrador incluye una Ganancia proporcional para que las unidades de la Ganancia integral representen el ancho de banda del integrador en radianes/seg.
La sección integral del regulador de velocidad incluye una función anti-windup. La función anti-windup retiene automáticamente el término integral del regulador cuando se alcanza una condición de límite en la ruta de avance. La función anti-windup está condicionada por el signo aritmético de la entrada del integrador. El integrador se retiene cuando el signo de la entrada es tal que la salida del integrador se mueve más allá del límite activo. En otras palabras, el integrador puede operar (no está retenido) cuando la entrada tienda a llevar el valor de salida del integrador fuera del límite activo.
El integrador también se puede configurar para la operación de retención del integrador. Cuando el atributo Retención de integrador se establece en verdadero, el regulador retiene la acumulación del integrador mientras se ordena al eje que se mueva. Este comportamiento es útil en aplicaciones de posicionamiento de punto a punto.
Se produce una función de preestablecimiento automático del término integral del regulador de velocidad cuando se realiza transición desde un modo de control de par a control de velocidad, utilizando el parámetro de selección Modo de control. Al realizar transición al modo de velocidad, el término integral del regulador de velocidad se preestablece en el parámetro de referencia del par de motor. Si el error de velocidad es pequeño, esto proporciona una transición sin perturbaciones desde el último valor de referencia del par presente justo antes de entrar en el modo de velocidad.
Prealimentación negativa
Además de los elementos de control PI normales, se proporciona una ganancia de prealimentación negativa (Knff) para ajustar el tiempo de respuesta del regulador de velocidad. Knff tiene un rango de 0 a 100%, en el que cero deshabilita la función. Un valor del 30 % produce un sobreimpulso poco apreciable en la respuesta de velocidad a una entrada de paso. Esto se puede observar fácilmente cuando la velocidad del motor cambia gradualmente a cero. El efecto de la prealimentación negativa es eliminar la copia de seguridad del eje del motor. El parámetro de ganancia Knff no tiene efecto en la estabilidad del regulador de velocidad. Una desventaja de utilizar prealimentación negativa es que produce un retardo de tiempo en la respuesta de retroalimentación a una entrada de rampa de referencia.
Caída de velocidad
Otra función del regulador de velocidad es la función de caída de velocidad. La entrada de error de velocidad en el término integral se reduce en una fracción de la salida del regulador de velocidad, según el control del parámetro de la ganancia de caída, Kdr. A medida que aumenta la carga del par en el motor, la velocidad real del motor se reduce en proporción a la ganancia de caída. Esto es útil cuando se requiere algún nivel de conformidad debido al acoplamiento mecánico rígido entre dos motores.
Prealimentación de aceleración (Acceleration Feedforward)
El lazo de velocidad requiere una salida de lazo de velocidad distinta de cero para generar aceleración de motor de eje de estado estable. Para proporcionar la salida distinta a cero del variador al motor, normalmente se requiere un error de velocidad distinto a cero. En aplicaciones de control de posición, este error de velocidad distinto a cero se traduce en un error de lazo de posición diferente a cero. Como muchas aplicaciones de control de movimiento de lazo cerrado requieren un error de lazo de control cercano a cero, este comportamiento no es aconsejable. De nuevo, el error de lazo de posición y velocidad podría reducirse aplicando el control de ganancia integral de velocidad tal como se describe anteriormente, pero la acción del integrador seguirá siendo demasiado lenta para ser muy eficaz. El enfoque preferido con respuesta dinámica superior es utilizar prealimentación de aceleración.
El atributo Ganancia de prealimentación de aceleración se utiliza para generar la salida necesaria para generar la aceleración comandada. Esto lo hace escalando el Comando de prealimentación de aceleración generado por el Generador de comandos por la ganancia de Prealimentación de aceleración y agregándola como desplazamiento a la salida del lazo de velocidad. Con esta función, el lazo de velocidad no necesita generar mucho esfuerzo de control, lo que reduce la cantidad de error de lazo de control.
Teóricamente, el valor óptimo de Prealimentación de aceleración es 100%. Sin embargo, es posible que haga falta modificar el valor para acomodar variaciones en la inercia de la carga y la constante de par del motor. Como Prealimentación de velocidad, Prealimentación de aceleración puede producir un comportamiento de sobreimpulso y, por tanto, no debe utilizarse en aplicaciones de posicionamiento de punto a punto.
Cuando se usa junto con Prealimentación de velocidad, Prealimentación de aceleración permite que se reduzca a casi cero el error de seguimiento del lazo de control de posición o velocidad durante las fases de aceleración y desaceleración del movimiento. Esto es importante en aplicaciones de seguimiento que utilicen operaciones de levas y transmisión electrónica para sincronizar de forma precisa un eje esclavo a los movimientos de un eje maestro.

Control de frecuencia de lazo abierto
Otro método de control de velocidad es el método de control de frecuencia de lazo abierto asociado con los conocidos variadores de V/Hz o de frecuencia variables (VFD) que no tienen un lazo de control actual y normalmente conducen un motor de inducción. El control de velocidad con este método se consigue controlando la salida de frecuencia y voltaje del dispositivo variador de modo que el voltaje sea por lo general proporcional a la frecuencia. Para un motor de inducción, la velocidad del motor viene determinada por la frecuencia de salida del dispositivo variador dividida por el conteo del polo del motor. Este método de control se aplica a aplicaciones de control de velocidad que no requieren una regulación de velocidad reducida y, por tanto, no necesitan un dispositivo de retroalimentación. El siguiente diagrama de bloque ilustra y define más detalladamente este método de control de velocidad de lazo abierto.
Operación de V/Hz básica
El objeto Eje de dispositivo de movimiento proporciona un determinado número de atributos que se utilizan para especificar la relación que el dispositivo variador utiliza entre frecuencia de salida (velocidad) y voltaje de salida para un determinado motor (de inducción). Los atributos Frecuencia de interrupción y Voltaje de interrupción definen el punto de la siguiente curva de V/Hz por debajo del nivel al que se aplica la función de aumento de voltaje de arranque. Como su nombre indica, Aumento de voltaje de inicio se utiliza para proporcionar un voltaje de salida distinto a cero al motor en espera para ayudarle en su puesta en marcha. La contribución de Aumento de voltaje de inicio al voltaje de salida del dispositivo variador baja a cero cuando el motor alcanza la Frecuencia de interrupción. Por encima del punto de interrupción, el voltaje de salida y la frecuencia de salida siguen una pendiente lineal hasta el punto definido por Frecuencia nominal del motor y Voltaje nominal del motor. A partir de este punto, la curva de V/Hz sigue otra pendiente lineal hasta el punto definido por los atributos Frecuencia máx. y Voltaje máx. Este segmento de la curva de V/Hz permite el funcionamiento por encima de la frecuencia y el voltaje nominales del motor en aplicaciones en las que sea necesario.
Operación de vector sin detector
El vector sin detector es un método de control de velocidad alternativo que no requiere configuración de una curva de V/Hz. En su lugar, conociendo la Resistencia del estator y la Inductancia de fuga del motor, el dispositivo variador puede calcular el voltaje de salida adecuado necesario para una determinada frecuencia de salida. Este método proporciona un comportamiento de control de velocidad para velocidades bajas mejor que si se utiliza el método de V/Hz básico.
Compensación de deslizamiento
Al operar un motor de inducción a una frecuencia específica, la velocidad real del motor es normalmente menor que la velocidad de comando, proporcionada por la frecuencia de salida dividida por el conteo de polo del motor, en una cantidad que es proporcional al par de carga aplicado al motor. Esta diferencia en la velocidad se denomina Deslizamiento y es un atributo de configuración asociado con el motor. El objeto Eje del dispositivo de movimiento admite una función de compensación de deslizamiento que es común a los variadores de frecuencia variable. La cantidad de compensación de deslizamiento aplicada a la referencia de velocidad es el producto de la corriente medida que produce el par, lq, y la velocidad de deslizamiento nominal del motor de inducción que se haya configurado.
Caída de velocidad
Otra función definida para el método de control de frecuencia es la función de caída. La función de caída reduce la referencia de velocidad en una fracción de escala de la corriente que produce el par, lq, según el control del parámetro de ganancia de caída, Kdr. A medida que aumenta la carga del par en el motor, la velocidad real del motor se reduce en proporción a la ganancia de caída. Esto resulta útil si se requiere algún nivel de conformidad cuando dos motores en una carga común comparten par.

Control de aceleración
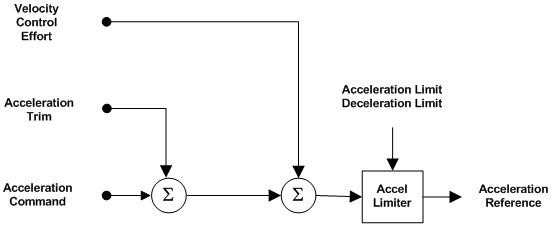
(Versión ODVA/IEC) Aunque el control de motor dinámico a través de un comando de aceleración no es común en el sector, el Control de aceleración se agregó al objeto Eje del dispositivo de movimiento para completar la progresión dinámica del control de velocidad al control de par. La salida del lazo de velocidad, Salida de lazo de velocidad, también tiene unidades de aceleración. Por tanto, como los otros modos de control, sumamos las contribuciones del Comando de aceleración, el Ajuste de aceleración y la Salida de lazo de velocidad para formar la señal de Referencia de aceleración que sirve como una de las entradas primarias a la sección Control de par.
Limitador de aceleración
La salida de la señal de junta de suma de comando de aceleración pasa a través del bloque de limitador clásico para producir la señal de Referencia de aceleración. El bloque Limitador de aceleración aplica un límite de aceleración direccional, el Límite de aceleración y el Límite de desaceleración, a la señal del comando de entrada en función del signo de la señal.
Control de par
El par es normalmente proporcional a la aceleración y al par que produce la corriente del motor, Iq. El propósito de la estructura de Control de par es combinar señales de entrada para crear una Referencia de par a partir del número de orígenes diferentes basados en el Modo de control y aplicar diversos filtros y algoritmos de compensación a la referencia de par para crear una Referencia de par filtrada. La señal de referencia de par filtrada es escalada por el recíproco de la constante de par, Kt, del motor para convertir la entrada de comando de corriente Iq en el lazo de corriente. Como la corriente del motor también equivale unidad por unidad al % de la corriente nominal del motor, la constante de par, Kt, es nominalmente 1. En otras palabras, en general se asume que el 100 % de la corriente nominal produce el 100 % del par nominal.
Orígenes de entrada de par
La sección Control de par puede obtener entrada de diversos orígenes, dependiendo del Modo de control. La entrada a la ruta de Referencia de par puede venir a través de la señal de Ajuste de par o Comando de par cíclica en el modo de Control de par. En modo de control de posición o velocidad, la entrada de par se obtiene del lazo de aceleración o del lazo de velocidad exterior mediante la reunión de las señales de aceleración resultantes y la escala de estas señales a un par equivalente.
Escalado de aceleración a par
Como las señales de entrada de aceleración en la sección Control de par se expresan en unidades de aceleración, es necesario un factor de escalado, Kj, para convertir las unidades de aceleración en unidades de par % del par nominal. Este factor de escalado, cuando se configura correctamente, representa la masa o inercia total del sistema que incluye el motor y la carga y tiene el efecto de cancelar los efectos que la inercia/masa del sistema tiene sobre los parámetros de ganancia de lazo y la respuesta de lazo de control. Como las unidades de par se expresan como % de par nominal del motor, las unidades del atributo Inercia del sistema son % de valor nominal por Unidades de motor/Seg2. No obstante, tenga en cuenta que las unidades de aceleración se pueden expresar en Unidades de retroalimentación 1 o retroalimentación 2 en función del parámetro Modo de retroalimentación. Por tanto, en caso de que se aplique Retroalimentación 2, la señal de aceleración deberá ser escalada por la Relación de unidades de retroalimentación, según muestra el bloque Relación de unidades del siguiente diagrama.
Compensación de holgura
En el diagrama de control de par se incluyen diversas funciones de compensación importantes. La compensación de holgura se utiliza para estabilizar el comportamiento del lazo de control de dispositivo en aplicaciones con proporciones altas de inercia de la carga y holgura mecánica.
El atributo Ventana de compensación de holgura se utiliza para controlar la función de Compensación de holgura. La holgura mecánica es un problema habitual en aplicaciones que utilizan cajas de engranajes mecánicas. El problema se debe al hecho de que hasta que el engranaje de entrada no llega al punto en el que su diente más cercano hace contacto con un diente adyacente del engranaje de salida, no se advierte en el motor la inercia reflejada de la salida. En otras palabras, cuando los dientes de engranaje no están engranados, la inercia del sistema se reduce a la inercia del motor.

Si el lazo de control de velocidad se ajusta al pico, en el peor de los casos, el eje del motor y el engranaje de entrada oscilan intensamente entre los límites impuestos por los dientes de engranaje de salida. El resultado final es un sonido de zumbido fuerte cuando el eje no está en funcionamiento, conocido normalmente como vibración de la caja de engranajes. Si la situación persiste, la caja de engranajes se deteriorará prematuramente. Para evitar estas condiciones, el enfoque tradicional es desajustar el lazo de velocidad de modo que el eje quede estable cuando no se aplique la carga de la caja de engranajes. Desgraciadamente, esto deteriora el rendimiento del sistema.
Con un valor de Ventana de estabilización de holgura que sea acorde a la cantidad de holgura en el sistema mecánico, el algoritmo de estabilización de holgura resulta muy eficaz para eliminar la inestabilidad inducida por holgura. Además, sigue manteniendo el ancho de banda completo del sistema. La clave para este algoritmo es un perfil de Kj decreciente, mostrado a continuación, que sea una función del error de posición del lazo de posición. La razón para este perfil decreciente, en contraposición con un perfil de paso, es que cuando el error de posición excede la distancia de holgura, un perfil de paso crearía una discontinuidad muy grande en la salida del par. Este par de repulsión tiende a tirar hacia atrás el eje contra el diente de engranaje opuesto, lo que causa el efecto de zumbido. El perfil decreciente sólo se puede ejecutar cuando el comando de aceleración o el comando de velocidad para la estructura de lazo de control sea cero, esto es, cuando ningún movimiento de comando accione los dientes de la caja de engranajes.

Configurado correctamente con un valor adecuado para la ventana de compensación de holgura, este algoritmo elimina completamente el zumbido de la caja de engranajes sin sacrificar el rendimiento del servo. El parámetro Ventana de compensación de holgura determina el ancho de la ventana a través de la cual se aplica la estabilización de holgura. En general, este valor se establece en igual o mayor que la distancia de holgura medida. Un valor de cero de la Ventana de estabilización de holgura deshabilita de hecho la función.
Entregue su opinión