pid-simulation-with-micro800_Fig 1
Esta es una aplicación simplificada para la simulación del comportamiento de una variable de proceso para ser conectado a un controlador PID. Esta aplicacion cuenta con archivos ajecutables para realizar dicha simulacion en CCW para procesadores Micro800.
pid-simulation-with-micro800_Fig 1
Descarga
Tenga en cuenta: deberá aceptar los Términos y Condiciones para cada descarga.
¿Necesita ayuda?
Si necesita ayuda con alguna aplicación o tiene comentarios acerca del Innovation Center, por favor contáctenos.
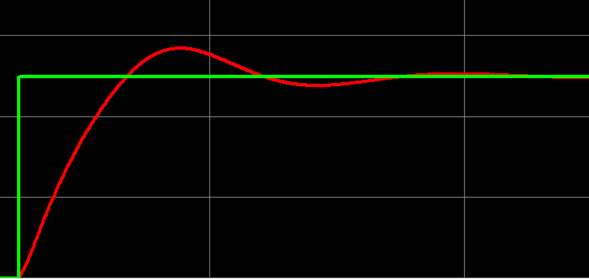
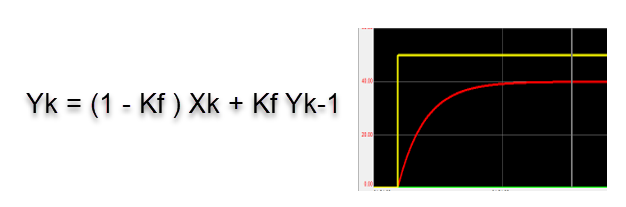
Para el caso de CCW no existe la una función de Adelanto-Retraso de fase, la cual nos permitiría realizar la simulación de un proceso con un comportamiento similar al mostrado en la siguiente imagen, por lo que se realizará construyendo un filtro de primer orden como se mostrará en los siguientes pasos.
| A | Retraso de fase (Lag) |
| B | Error en estado estacionario |
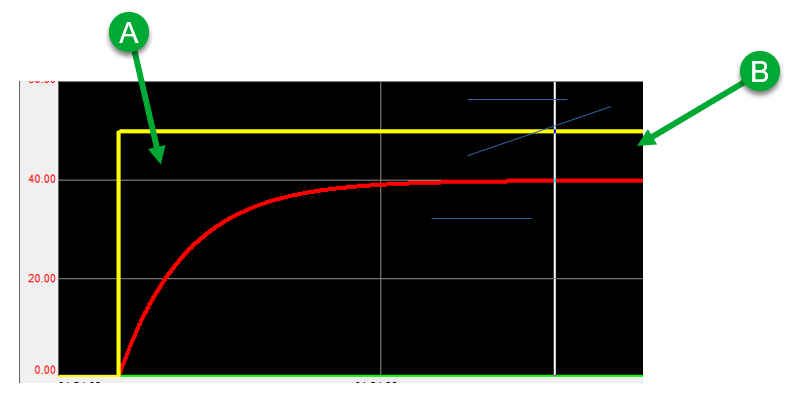
pid-simulation-with-micro800_Fig 2
¿Esta aplicación es relevante para mí?
Esta aplicación puede ser utilizada en CCW para procesadores Micro800. Permite comprender el efecto de las ganancias y diferentes parámetros de configuración de un PID, así como la simulación de procesos simples ya sea para fines demostrativos o de comisionamiento virtual.
Requisitos: productos, herramientas, conocimientos previos.
Hardware
Software
Conocimiento previos
Para el caso de CCW, no se cuenta con la instrucción de Adelanto-Retraso de Fase, por lo que se construirá el código para relizar un Filtro de Primer Orden de acuerdo a la siguiente ecuación:
pid-simulation-with-micro800_Fig 3
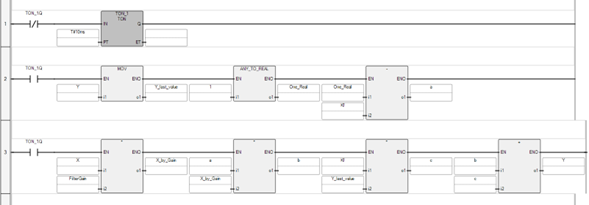
Insertar el siguiente código en lenguaje de escalera.
Debido a que este Filtro de primer orden trabaja en función del tiempo.
El timer TON nos dará el Trigger para realizar los cálculos de la función, para este caso recomendamos utilizar un valor de 10ms, pero éste puede ser ajustado de acuerdo al proceso que se desea simular.
pid-simulation-with-micro800_Fig 4
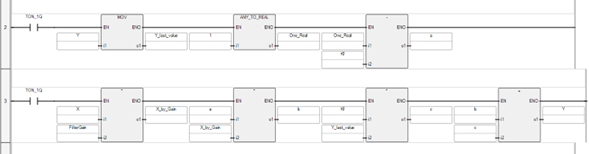
Los demás bloques realizan las funciones aritméticas necesarias para cumplir con la ecuación del Filtro. Donde: la Variable “X” es la Variable de Entrada y “Y” es la variable de salida (ambos tags son de tipo Real).
Para este ejemplo donde tenemos un tiempo de 10ms, recomendamos utilizar una ganancia Kf = 0.993 pero este valor se peude ajustar de acuerdo al proceso que se desee simular.
pid-simulation-with-micro800_Fig 5
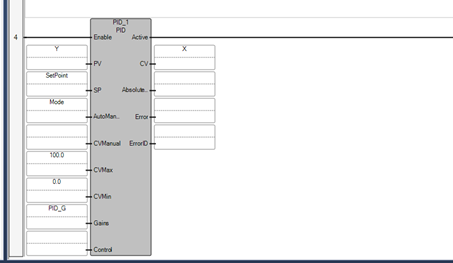
Agregar una función de PID. Colocar el tag “Y” como entrada el PID (PV) y el tag “X” como Salida (CV).
pid-simulation-with-micro800_Fig 6
Ajustar los parámetros y ganancias acorde al proceso que se desee simular.
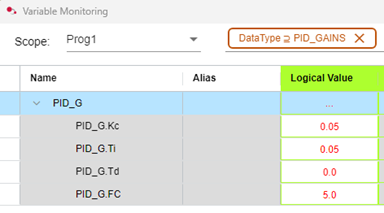
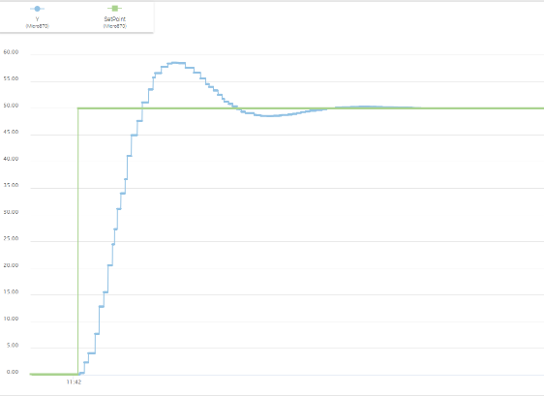
Para obtener una respuesta como la que se muestra en la siguiente imagen, se recomienda utilizar las siguientes ganancias:
pid-simulation-with-micro800_Fig 7
pid-simulation-with-micro800_Fig 8
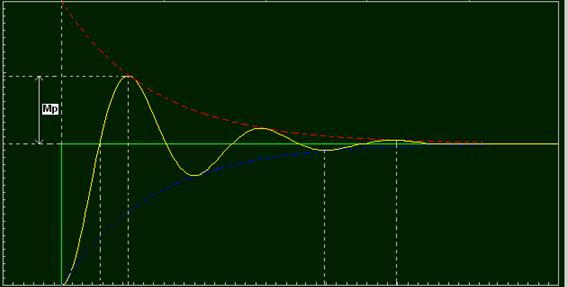
Con esta parametrización se logra un comportamiento de un sistema Sub-Amortiguado con sobre impulso de aproximadamente el 20% y alcanzando una estabilidad en tres semiciclos, pero se puede ajustar para obtener cualquier comportamiento deseado de acuerdo al proceso que se desea simular.
pid-simulation-with-micro800_Fig 9
Simulación PID con Micro800
Versión 2.0 - Octubre de 2026
