
Procesar entrada analógica de doble sensor (Process Dual Sensor Analog Input, PAID)
Esta información se aplica a los controladores CompactLogix 5380P, ControlLogix 5580P y ControlLogix 5590P.
La instrucción Procesar entrada analógica de doble sensor (PAID) supervisa una variable de proceso (PV) analógica usando dos señales de entrada analógicas, desde fuentes que pueden ser sensores dobles, transmisores dobles y canales de entrada dobles. La instrucción PAID supervisa las condiciones de los canales e informa la calidad de la PV configurada. La instrucción PAID tiene funciones para la selección de entrada, la promediación y la detección de fallos. Las funciones adicionales, como las funciones de filtrado y de alarma, son realizadas mediante un bloque PAI descendente.
La Instrucción PAID proporciona:
- Selección del valor del sensor o de la entrada A, del valor del sensor o de la entrada B, del promedio de los dos, del menor de los dos o del mayor de los dos como el valor de la PV.
- La supervisión del origen y la calidad de la entrada para entradas inciertas o incorrectas para cada sensor, transmisor o entrada, más la supervisión de cada señal para la condición fuera de rango. Si una PV es incorrecta, tiene un fallo o está fuera de rango, la otra PV se selecciona automáticamente.
- Una alarma de advertencia si la diferencia entre las dos PV de los sensores supera un límite configurado.
- Una alarma de advertencia si solo una PV tiene buena calidad.
- Una alarma de advertencia si ninguna de las PV tiene buena calidad; por ejemplo, si ambas son inciertas.
- Una alarma de fallo si ambas PV son incorrectas; por ejemplo, cada una de las PV tiene una calidad mala (Inp_PVABad o Inp_PVBBad) o está fuera del rango de fallo configurado.
Idiomas disponibles
Diagrama de lógica de escalera
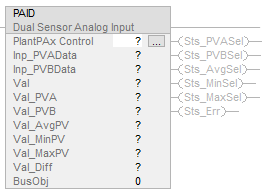
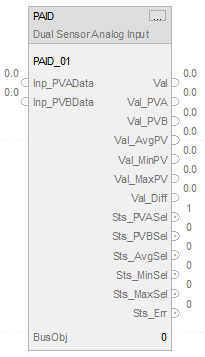
Diagrama de bloque de funciones
Texto estructurado
PAID (PAIDTag, 0);
Operandos
IMPORTANTE:
Puede ocurrir un funcionamiento inesperado si:
- Los operandos de etiqueta de salida se sobrescriben.
- Los miembros de un operando de estructura se sobrescriben.
- A no ser que se especifica, los operandos de estructura son compartidos por varias instrucciones.
Existen reglas de conversión de datos para utilizar diversos tipos de datos numéricos en una instrucción. Consulte Conversiones de datos.
Operandos de configuración
Operando | Tipo | Formato | Descripción |
|---|---|---|---|
PlantPAx Control | P_ANALOG_INPUT_DUAL | etiqueta | Estructura de datos requerida para el funcionamiento adecuado de la instrucción. |
BusObj | BUS_OBJ | etiqueta | Componente de bus |
Estructura de P_ANALOG_INPUT_DUAL
Los miembros públicos son miembros de etiqueta estándar y visible que son accesibles mediante programación. Los miembros privados y ocultos se usan en las plantillas de HMI y no son accesibles mediante programación. Los miembros privados se muestran en tablas independientes luego de los miembros públicos.
Miembros de entrada pública | Tipo de datos | Descripción |
|---|---|---|
EnableIn | BOOL | Habilitar entrada - Parámetro definido por el sistema El valor predeterminado es verdadero. |
Inp_InitializeReq | BOOL | 1 = Solicita la inicialización de la instrucción. Normalmente, la instrucción se inicializa en la primera ejecución de la instrucción. Utilice esta solicitud cuando sea necesario reinicializar. La instrucción borra este operando automáticamente. El valor predeterminado es verdadero. |
Inp_PVAData | REAL | Señal de la PV desde el sensor o la entrada A (unidades de PV). Válido = cualquier flotante. El valor predeterminado es 0,0. |
Inp_PVASrcQ | SINT | Origen y calidad de entrada del objeto del canal A, si está disponible (enumeración). El valor predeterminado es 0. |
Inp_PVANotify | SINT | Estado de prioridad y confirmación de la alarma del objeto de la PV relacionado. 0 = No en la alarma, confirmado, 1 = No en la alarma, no confirmada o se requiere restablecimiento, 2 = Alarma de gravedad baja, confirmada, 3 = Alarma de gravedad baja, no confirmada, 4 = Alarma de gravedad media, confirmada, 5 = Alarma de gravedad media, no confirmada, 6 = Alarma de gravedad alta, confirmada, 7 = Alarma de gravedad alta, no confirmada, 8 = Alarma de gravedad urgente, confirmada, 9 = Alarma de gravedad urgente, no confirmada. El valor predeterminado es 0. |
Inp_SmartDvcASts | DINT | Código actual proporcionado por el dispositivo SMART en Inp_PVAData. El código es copiado a Out_SmartDvcSts lo que permite que un usuario monitorice el estado del dispositivo en HMI para fines de búsqueda de diagnósticos. Válido = de 0 a un número positivo máximo. El valor predeterminado es 0. |
Inp_PVBData | REAL | Señal de la PV desde el sensor o la entrada B (unidades de PV). Válido = cualquier flotante. El valor predeterminado es 0,0. |
Inp_PVBSrcQ | SINT | Origen y calidad de entrada, del objeto del canal B, si está disponible (enumeración). El valor predeterminado es 0. |
Inp_PVBNotify | SINT | Estado de prioridad y confirmación de la alarma del objeto de la PV relacionado. 0 = No en la alarma, confirmado, 1 = No en la alarma, no confirmada o se requiere restablecimiento, 2 = Alarma de gravedad baja, confirmada, 3 = Alarma de gravedad baja, no confirmada, 4 = Alarma de gravedad media, confirmada, 5 = Alarma de gravedad media, no confirmada, 6 = Alarma de gravedad alta, confirmada, 7 = Alarma de gravedad alta, no confirmada, 8 = Alarma de gravedad urgente, confirmada, 9 = Alarma de gravedad urgente, no confirmada. El valor predeterminado es 0. |
Inp_SmartDvcBSts | DINT | Código actual proporcionado por el dispositivo SMART en Inp_PVBData. El código es copiado a Out_SmartDvcSts lo que permite que un usuario monitorice el estado del dispositivo en HMI para fines de búsqueda de diagnósticos. Válido = de 0 a un número positivo máximo. El valor predeterminado es 0. |
Inp_PVABad | BOOL | Calidad de la señal o estado de la comunicación para la entrada A: 1 = Incorrecto, 0 = Correcto. El valor predeterminado es falso. |
Inp_PVAUncertain | BOOL | Calidad de la señal para la entrada A: 1 = Incierto, 0 = Correcto. El valor predeterminado es falso. |
Inp_SmartDvcADiagAvailable | BOOL | 1 = Diagnósticos disponibles del dispositivo SMART en Inp_PVAData. Normalmente se utiliza para indicar que el dispositivo requiere acción para mantener el funcionamiento según lo esperado. El valor predeterminado es falso. |
Inp_PVBBad | BOOL | Calidad de la señal o estado de la comunicación para la entrada B: 1 = Incorrecto, 0 = Correcto. El valor predeterminado es falso. |
Inp_PVBUncertain | BOOL | Calidad de la señal para la entrada B: 1 = Incierto, 0 = Correcto. El valor predeterminado es falso. |
Inp_SmartDvcBDiagAvailable | BOOL | 1 = Diagnósticos disponibles del dispositivo SMART en Inp_PVBData. Normalmente se utiliza para indicar que el dispositivo requiere acción para mantener el funcionamiento según lo esperado. El valor predeterminado es falso. |
Inp_DiffGate | BOOL | La entrada de compuerta utilizada para la detección de estado. 1 = La monitorización del umbral de entrada analógica correspondiente está habilitada. 0 = la detección está deshabilitada y la salida del estado correspondiente está desactivada de manera forzada. El valor predeterminado es verdadero. |
Cfg_AllowDisable | BOOL | 1 = Permite que el mantenimiento deshabilite las alarmas. El valor predeterminado es verdadero. |
Cfg_AllowShelve | BOOL | 1 = Permite al operador archivar alarmas. El valor predeterminado es verdadero. |
Cfg_UseInpSrcQPVA | BOOL | 1 = Utilizar la entrada SrcQ de la PVA para las decisiones de rechazo. El valor predeterminado es falso. |
Cfg_UseInpSrcQPVB | BOOL | 1 = Utilizar la entrada SrcQ de la PVB para las decisiones de rechazo. El valor predeterminado es falso. |
Cfg_HasPVNav | BOOL | 1 = Indica a HMI que habilite la navegación a un objeto PV (Val) conectado. El valor predeterminado es falso. |
Cfg_HasMoreObj | BOOL | 1 = Indica a HMI que hay un objeto con más información disponible para la navegación. El valor predeterminado es falso. |
Cfg_HasNav | SINT | Los bits establecidos indican qué botones de navegación están habilitados .0=PVA, .1=PVB El valor predeterminado es 0. |
Cfg_PVEUMin | REAL | PV (Salida) mínima para mostrar unidades de PV. Válido = cualquier flotante. El valor predeterminado es 0,0. |
Cfg_PVEUMax | REAL | PV (Salida) máxima para mostrar unidades de PV. Válido = cualquier flotante. El valor predeterminado es 100,0. |
Cfg_DiffLim | REAL | Límite de estado de diferencia de señal para unidades de PV, diferencia. Válido = cualquier flotante no negativo. El valor predeterminado es 1,50E+38. |
Cfg_DiffDB | REAL | Banda muerta de estado de diferencia de señal para unidades de PV, diferencia. Válido = cualquier flotante no negativo. El valor predeterminado es 1,0. |
Cfg_DiffGateDly | REAL | El tiempo (segundos) después de que se activa la entrada de la compuerta antes de que se habilite la detección del umbral. Válido = de 0,0 a 2147483,0 segundos. El valor predeterminado es 0,0. |
Cfg_OoRHiLim | REAL | Límite alto fuera de rango (error) para las unidades de entrada. Válido = cualquier flotante. El valor predeterminado es 103,958336. |
Cfg_OoRLoLim | REAL | Límite bajo fuera de rango (error) para las unidades de entrada. Válido = cualquier flotante. El valor predeterminado es -2,0833333. |
Cfg_OoRDB | REAL | Banda muerta baja o alta fuera de rango (error) para las unidades de entrada. Válido = cualquier flotante no negativo. El valor predeterminado es 0,41666666. |
Cfg_AllowOper | BOOL | 1 = Se permite a operador controlar la selección de la PV. El valor predeterminado es falso. |
Cfg_AllowProg | BOOL | 1 = Se permite a Prog controlar la selección de la PV. El valor predeterminado es falso. |
Cfg_AllowExt | BOOL | 1 = Se permite a Externo (Ext) controlar la selección de la PV. El valor predeterminado es falso. |
Cfg_PVDecPlcs | SINT | Número de posiciones decimales para la visualización de la PV. Válido = 0,1,2,3,4,5,6. El valor predeterminado es 2. |
Cfg_CnfrmReqd | SINT | Se requiere confirmación del comando de operador. Representa el tipo de confirmación de comando requerido. 0 = Ninguno, 1 = Se requiere confirmación de comando, 2 = Se requiere una firma electrónica del ejecutante, 3 = Se requiere la firma electrónica del ejecutor y del aprobador. El valor predeterminado es 0. |
PSet_Owner | DINT | ID de solicitud del propietario del programa (distinto de cero) o liberación (cero) (Válido = cualquier número entero). El valor predeterminado es 0. |
PCmd_SelA | BOOL | Comando de programa para seleccionar la PV del sensor A. El valor predeterminado es falso. |
PCmd_SelB | BOOL | Comando de programa para seleccionar la PV del sensor B. El valor predeterminado es falso. |
PCmd_SelAvg | BOOL | Comando de programa para seleccionar la PV promedio (A,B). El valor predeterminado es falso. |
PCmd_SelMin | BOOL | Comando de programa para seleccionar la PV mínima (A,B). El valor predeterminado es falso. |
PCmd_SelMax | BOOL | Comando de programa para seleccionar la PV máxima (A,B). El valor predeterminado es falso. |
PCmd_Reset | BOOL | Comando de programa para restablecer todas las alarmas que requieren que se restablezcan. El valor predeterminado es falso. |
XCmd_SelA | BOOL | Comando externo para seleccionar la PV del sensor A. El valor predeterminado es falso. |
XCmd_SelB | BOOL | Comando externo para seleccionar la PV del sensor B. El valor predeterminado es falso. |
XCmd_SelAvg | BOOL | Comando externo para seleccionar la PV promedio (A,B). El valor predeterminado es falso. |
XCmd_SelMin | BOOL | Comando externo para seleccionar la PV mínima (A,B). El valor predeterminado es falso. |
XCmd_SelMax | BOOL | Comando externo para seleccionar la PV máxima (A,B). El valor predeterminado es falso. |
XCmd_Reset | BOOL | Comando externo para restablecer todas las alarmas y las condiciones enclavadas que se pierden. La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
XCmd_ResetAckAll | BOOL | Comando externo para confirmar y restablecer todas las alarmas y las condiciones enclavadas que se pierden. La instrucción borra este operando automáticamente. El valor predeterminado es falso. |
Miembros de salida públicos | Tipo de datos | Descripción |
|---|---|---|
EnableOut | BOOL | Habilitar salida – Parámetro definido por el sistema |
Val | REAL | PV analógica seleccionada, incluida la PV de sustitución, si se utiliza (unidades de PV). |
Val_PVA | REAL | Valor analógico (real) desde la entrada A (unidades de PV). |
Val_PVB | REAL | Valor analógico (real) desde la entrada B (unidades de PV). |
Val_AvgPV | REAL | Valor analógico promedio de la entrada A y la entrada B (unidades de PV). |
Val_MinPV | REAL | Valor analógico mínimo de la entrada A y la entrada B (unidades de PV). |
Val_MaxPV | REAL | Valor analógico máximo de las entradas A y la entrada B (unidades de PV). |
Val_InpPV | REAL | PV seleccionada antes de la sustitución, por ejemplo (unidades de PV). |
Val_Diff | REAL | Diferencia entre las PV de entrada A y entrada B (unidades de PV). |
Val_PVEUMin | REAL | Mínimo del rango de la PV = mínimo (Cfg_PVEUMin, Cfg_PVEUMax) (unidades de PV). |
Val_PVEUMax | REAL | Máximo del rango de PV = máximo (Cfg_PVEUMin, Cfg_PVEUMax) (unidades de PV). |
Out_SmartDvcSts | DINT | Código de estado de un dispositivo SMART proporcionado por Inp_SmartDvcASts o Inp_SmartDvcBSts. Se ha seleccionado el código de estado más alto. |
Sts_Initialized | BOOL | 1 = La instrucción se inicializa. Utilice Inp_InitializeReq para reinicializar. |
Sts_SmartDvcDiagAvailable | BOOL | 1 = Los diagnósticos de un dispositivo SMART están disponibles actualmente. Normalmente se utiliza para indicar que uno de los dispositivos requiere una acción para seguir funcionando como se espera. |
Sts_PVASel | BOOL | 1 = Entrada A seleccionada para la PV. |
Sts_PVBSel | BOOL | 1 = Entrada B seleccionada como PV. |
Sts_AvgSel | BOOL | 1 = Promedio (A,B) seleccionado como PV. |
Sts_MinSel | BOOL | 1 = Mínimo (A,B) seleccionado como PV. |
Sts_MaxSel | BOOL | 1 = Máximo (A,B) seleccionado como PV. |
Sts_PVBad | BOOL | 1 = PV de mala calidad o fuera de rango. |
Sts_PVUncertain | BOOL | 1 = El valor de la PV es incierto (calidad). |
SrcQ_IOA | SINT | Origen y calidad de E/S (I/O) primario (enumeración). |
SrcQ_IOB | SINT | Origen y calidad de E/S (I/O) primario (enumeración). |
SrcQ_IO | SINT | Origen y calidad de E/S (I/O) primario (enumeración). |
SrcQ | SINT | Origen y calidad del Val o Sts primario (enumeración). |
Sts_eSts | SINT | Estado confirmado del dispositivo (enumeración): 0 = PV correcta, 1: PV Incierta, 2: PV incorrecta. |
Sts_eFault | INT | Estado de fallo del dispositivo (enumeración): 0 = Ninguno, ........ 32 = Fallo, 34 = Configuración incorrecta. |
Sts_eNotify | SINT | Todos los valores enumerados de estado de la alarma: 0 = No en la alarma, confirmado, 1 = No en la alarma, no confirmada o se requiere restablecimiento, 2 = Alarma de gravedad baja, confirmada, 3 = Alarma de gravedad baja, no confirmada, 4 = Alarma de gravedad media, confirmada, 5 = Alarma de gravedad media, no confirmada, 6 = Alarma de gravedad alta, confirmada, 7 = Alarma de gravedad alta, no confirmada, 8 = Alarma de gravedad urgente, confirmada, 9 = Alarma de gravedad urgente, no confirmada. |
Sts_eNotifyAll | SINT | Todos los valores enumerados de estado de la alarma que incluyen objetos relacionados: 0 = No en la alarma, confirmado, 1 = No en la alarma, no confirmada o se requiere restablecimiento, 2 = Alarma de gravedad baja, confirmada, 3 = Alarma de gravedad baja, no confirmada, 4 = Alarma de gravedad media, confirmada, 5 = Alarma de gravedad media, no confirmada, 6 = Alarma de gravedad alta, confirmada, 7 = Alarma de gravedad alta, no confirmada, 8 = Alarma de gravedad urgente, confirmada, 9 = Alarma de gravedad urgente, no confirmada. |
Sts_eNotifyOneGood | SINT | Valores enumerados del estado de alarma de Solo una PV buena: 0 = No en la alarma, confirmado, 1 = No en la alarma, no confirmada o se requiere restablecimiento, 2 = Alarma de gravedad baja, confirmada, 3 = Alarma de gravedad baja, no confirmada, 4 = Alarma de gravedad media, confirmada, 5 = Alarma de gravedad media, no confirmada, 6 = Alarma de gravedad alta, confirmada, 7 = Alarma de gravedad alta, no confirmada, 8 = Alarma de gravedad urgente, confirmada, 9 = Alarma de gravedad urgente, no confirmada. |
Sts_eNotifyNoneGood | SINT | Valores enumerados del estado de alarma Ninguna PV buena: 0 = No en la alarma, confirmado, 1 = No en la alarma, no confirmada o se requiere restablecimiento, 2 = Alarma de gravedad baja, confirmada, 3 = Alarma de gravedad baja, no confirmada, 4 = Alarma de gravedad media, confirmada, 5 = Alarma de gravedad media, no confirmada, 6 = Alarma de gravedad alta, confirmada, 7 = Alarma de gravedad alta, no confirmada, 8 = Alarma de gravedad urgente, confirmada, 9 = Alarma de gravedad urgente, no confirmada. |
Sts_eNotifyDiff | SINT | Valores enumerados del estado de alarma de Diferencia de entrada: 0 = No en la alarma, confirmado, 1 = No en la alarma, no confirmada o se requiere restablecimiento, 2 = Alarma de gravedad baja, confirmada, 3 = Alarma de gravedad baja, no confirmada, 4 = Alarma de gravedad media, confirmada, 5 = Alarma de gravedad media, no confirmada, 6 = Alarma de gravedad alta, confirmada, 7 = Alarma de gravedad alta, no confirmada, 8 = Alarma de gravedad urgente, confirmada, 9 = Alarma de gravedad urgente, no confirmada. |
Sts_eNotifyFail | SINT | Valores enumerados del estado de la alarma Fallo: 0 = No en la alarma, confirmado, 1 = No en la alarma, no confirmada o se requiere restablecimiento, 2 = Alarma de gravedad baja, confirmada, 3 = Alarma de gravedad baja, no confirmada, 4 = Alarma de gravedad media, confirmada, 5 = Alarma de gravedad media, no confirmada, 6 = Alarma de gravedad alta, confirmada, 7 = Alarma de gravedad alta, no confirmada, 8 = Alarma de gravedad urgente, confirmada, 9 = Alarma de gravedad urgente, no confirmada. |
Sts_UnackAlmCount | DINT | Conteo de alarmas no confirmadas. |
Sts_Err | BOOL | 1 = Error en la configuración, consulte los bits de detalles para conocer el motivo. |
Sts_ErrEU | BOOL | 1 = Error en la configuración: Cfg_PVEUMax no puede ser igual a Cfg_PVEUMin. |
Sts_ErrDiffDB | BOOL | 1 = Error en la configuración: La banda muerta de Cfg_LoDevDB es < 0,0. |
Sts_ErrDiffGateDly | BOOL | 1 = Preajuste del temporizador inválido (usa de 0,0 a 2147483,0). |
Sts_ErrOoRDB | BOOL | 1 = Error en la configuración: La banda muerta de Cfg_OoRDB es < 0,0. |
Sts_ErrAlm | BOOL | 1 = Error en la configuración de la alarma logix basada en etiquetas. |
Sts_Alm | BOOL | 1 = Una alarma está activa. |
Sts_AlmInh | BOOL | 1 = Una alarma se archiva o se deshabilita. |
Sts_OneGood | BOOL | 1 = Solo una PV correcta (la otra es incorrecta o incierta). |
Sts_NoneGood | BOOL | 1 = Ninguna PV correcta (ambas incorrectas, una incorrecta o una incierta). |
Sts_DiffCmp | BOOL | Resultado de comparación de diferencia de señal 1 = diferencia alta. |
Sts_DiffGate | BOOL | Estado de retardo de compuerta de la diferencia de señal, 1 = finalizado. |
Sts_Diff | BOOL | 1 = Se ha detectado una diferencia de señal alta. |
Sts_Fail | BOOL | 1 = Fallo de señal total (tanto incorrecta como fuera de rango). |
Sts_RdyAck | BOOL | 1 = Una alarma está lista para confirmarse. |
Sts_RdyReset | BOOL | 1 = Una condición de alarma enclavada o restringida está lista para ser restablecida. |
XRdy_SelA | BOOL | 1 = Listo para XCmd_SelA, habilitar botón de HMI. |
XRdy_SelB | BOOL | 1 = Listo para XCmd_SelB, habilitar botón de HMI. |
XRdy_SelAvg | BOOL | 1 = Listo para XCmd_SelAvg, habilitar botón de HMI. |
XRdy_SelMin | BOOL | 1 = Listo para XCmd_SelMin, habilitar botón de HMI. |
XRdy_SelMax | BOOL | 1 = Listo para XCmd_SelMax, habilitar botón de HMI. |
XRdy_Reset | BOOL | 1 = Listo para XCmd_Reset, habilitar el botón de HMI. |
XRdy_ResetAckAll | BOOL | 1 = Listo para XCmd_ResetAckAll, habilitar el botón de HMI. |
Val_Owner | DINT | ID del propietario del objeto actual (0 = sin propietario). |
Miembros de entrada privados | Tipo de datos | Descripción |
|---|---|---|
OCmd_Reset | BOOL | Comando de operador para restablecer todas las alarmas que requieren que se restablezcan. El valor predeterminado es falso. |
OCmd_ResetAckAll | BOOL | Comando de operador para restablecer y confirmar todas las alarmas. El valor predeterminado es falso. |
OCmd_SelA | BOOL | Comando de operador para seleccionar la PV del sensor A. El valor predeterminado es falso. |
OCmd_SelAvg | BOOL | Comando de operador para seleccionar la PV promedio (A,B). El valor predeterminado es falso. |
OCmd_SelB | BOOL | Comando de operador para seleccionar la PV del sensor B. El valor predeterminado es falso. |
OCmd_SelMax | BOOL | Comando de operador para seleccionar la PV máxima (A,B). El valor predeterminado es falso. |
OCmd_SelMin | BOOL | Comando de operador para seleccionar la PV mínima (A,B). El valor predeterminado es falso. |
Miembros de salida privados | Tipo de datos | Descripción |
|---|---|---|
HMI_BusObjIndex | DINT | Régimen de objeto de bus HMI. El valor predeterminado es 0. |
ORdy_Reset | BOOL | 1 = Listo para OCmd_Reset (habilitar el botón de HMI). |
ORdy_ResetAckAll | BOOL | 1 = Listo para OCmd_ResetAckAll (habilitar el botón de HMI). |
ORdy_SelA | BOOL | 1 = Listo para OCmd_SelA (habilitar botón de HMI). |
ORdy_SelAvg | BOOL | 1 = Listo para OCmd_SelAvg. |
ORdy_SelB | BOOL | 1 = Preparado para OCmd_SelB (habilitar botón de HMI). |
ORdy_SelMax | BOOL | 1 = Listo para OCmd_SelMax (habilitar botón de HMI). |
ORdy_SelMin | BOOL | 1 = Listo para OCmd_SelMin (habilitar botón de HMI). |
Miembros InOut públicos | Tipo de datos | Descripción |
|---|---|---|
BusObj | BUS_OBJ | Componente de bus |
Estructura de BUS_OBJ
Miembros | Tipo de datos | Descripción |
|---|---|---|
Inp_Cmd | DINT | Entrada para afirmar los comandos |
Out_Cmd | DINT | Comandos resultantes |
Inp_CmdLLH | DINT | Entrada de comandos de nivel normalmente alto |
Out_CmdLLH | DINT | Comandos altos de nivel de línea resultantes |
Inp_Sts | DINT | Entrada para afirmar los estados |
Out_Sts | DINT | Estado resultante |
Inp_CmdAck | DINT | Entrada para afirmar una confirmación de comando |
Out_CmdAck | DINT | Confirmaciones de comandos resultantes |
Inp_SeverityMax | DINT | Entrada: gravedad de alarma máxima |
Out_SeverityMax | DINT | Resultantes de la gravedad de alarma máxima |
Cfg_CmdMask | DINT | Máscara de propagación para los comandos |
Cfg_CmdLLHMask | DINT | Máscara de propagación para los comandos altos de nivel de línea |
Cfg_StsMask | DINT | Máscara de propagación para el estado |
Ref_Index | DINT | Índice de matriz de bus |
Operación
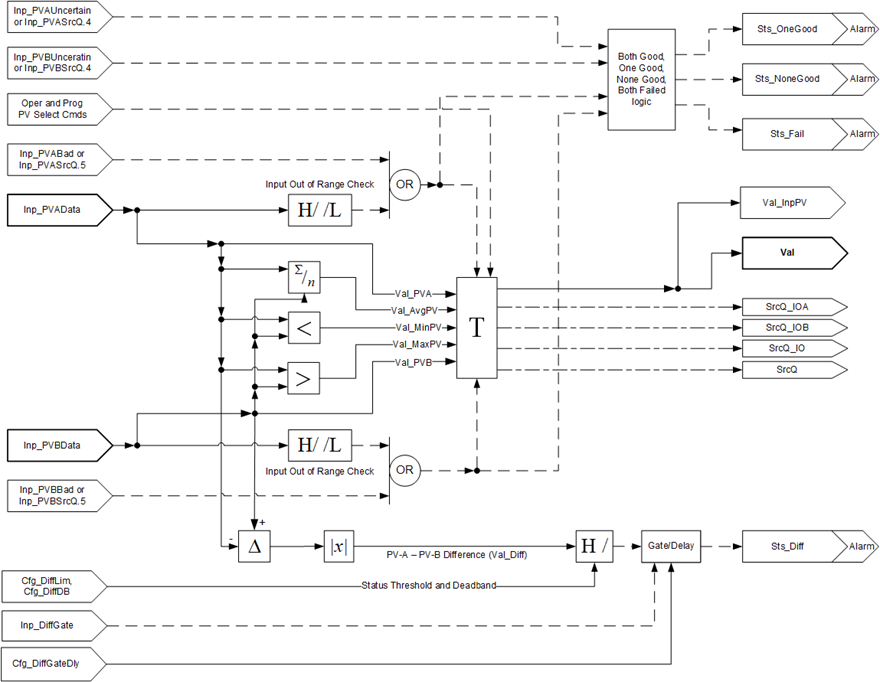
Este diagrama muestra la funcionalidad de la instrucción PAID:
Alarmas
Las alarmas basadas en etiquetas discretas se definen para estos miembros.
Miembro | Nombre de alarma | Descripción |
|---|---|---|
Sts_Fail | Alm_Fail | Se activa cuando las dos PV de los sensores son incorrectas o están fuera de rango. |
Sts_Diff | Alm_Diff | Se activa cuando se detecta una diferencia de señal alta entre las dos PV de los sensores que supera un límite configurado. |
Sts_NoneGood | Alm_NoneGood | Se activa cuando ninguna de las PV tiene buena calidad (por ejemplo, si ambas son inciertas). |
Sts_OneGood | Alm_OneGood | Se activa cuando solo una PV tiene una buena calidad. |
Marque la alarma como usada o no usada y establezca los miembros de configuración estándar de la alarma discreta basada en etiquetas. Acceda a los elementos de alarma utilizando este formato:
PAIDTag.@Alarms.AlarmName.AlarmElement
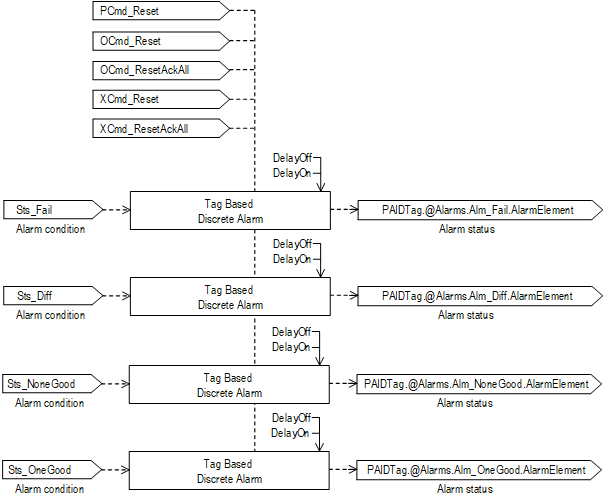
Hay comandos de programa, operador y externo que habilitan la opción de Restablecer y Restablecer y confirmar de todas las alarmas de la instrucción (Grupo de alarmas) al mismo tiempo. En este diagrama se muestra cómo interactúan los comandos con la instrucción PDO.
Inicialización
Normalmente, la instrucción se inicializa en la primera ejecución de la instrucción. Solicite la reinicialización estableciendo Inp_InitializeReq = 1. Para que la inicialización sea correcta, al añadir la instrucción mientras realiza una edición en línea del código, asegúrese de que Inp_InitializeReq = 1 (valor predeterminado).
Configuración de cadenas para HMI
Configure las cadenas para las plantillas de HMI, como se ve en FactoryTalk View, y para el cuadro de diálogo de configuración de Logix Designer.
- Descripción
- Etiqueta para el símbolo gráfico
- Biblioteca de visualización para la llamada de presentación de la plantilla de HMI
- Nombre de la instrucción
- Nombre del área
- Enlace URL
- Más información
- Unidades de ingeniería de la PV analógica seleccionadas - Metadatos de unidades del miembro Val, Val.@Units.
- Descripción de la entrada A analógica - Metadatos de etiqueta del miembro Inp_PVAData, Inp_PVAData.@Label.
- Descripción de la entrada B analógica - Metadatos de etiqueta del miembro Inp_PVBData, Inp_PVBData.@Label.
- Permitir la salida del nombre de la etiqueta del objeto de navegación - Metadatos de navegación de la etiqueta Val del miembro PAID.
- Permitir la entrada A de nombre de etiqueta de objeto de navegación - Metadatos de navegación de la etiqueta Inp_PVAData del miembro PAID.
- Permitir la entrada B de nombre de etiqueta de objeto de navegación - Metadatos de navegación de la etiqueta Inp_PVBData del miembro PAID
Monitorizar la instrucción PAID
Utilice la plantilla del operador de la biblioteca de procesos PlantPAx para la monitorización.
Afecta a las marcas de estado matemáticas
No.
Fallos mayores/menores
No es específico para esta instrucción. Consulte el Índice a través de matrices para ver si hay fallos de indexación de matrices.
Ejecución
Diagrama de lógica de escalera
Condición/estado | Acción realizada |
|---|---|
Pre-escaneado | La condición de salida de renglón cambia a falsa. |
Primera ejecución de instrucción | Todos los comandos que se borran automáticamente en cada ejecución son borrados e ignorados. PSet_Owner y Val_Owner están configuradas en 0. La instrucción se ejecuta normalmente. |
La condición de entrada de renglón es falsa | La condición de salida de renglón se borra a falsa. Todos los comandos que se borran automáticamente en cada ejecución son borrados e ignorados. PSet_Owner y Val_Owner están configuradas en 0. Se restablecen las alarmas enclavadas. Borra los comandos de objeto de bus y el índice de objeto de bus HMI Ejecuta el comando Bus cuando recibe los comandos Inhabilitar (Disable), Habilitar (Enable), Suprimir (Supress)y Anular la supresión (Unsuppress) de todas las alarmas. Ejecuta la propagación del estado de comando bus. Se restablecen los temporizadores internos. |
La condición de entrada de renglón es verdadera | Establecer la condición de salida de renglón a condición de entrada de renglón. La instrucción se ejecuta. |
Post-escaneado | La condición de salida de renglón se borra a falsa. |
Diagrama de bloque de funciones
Condición/estado | Acción realizada |
|---|---|
Pre-escaneado | El valor de EnableOut se borra a falso. |
Primera ejecución de instrucción | Todos los comandos que se borran automáticamente en cada ejecución son borrados e ignorados. PSet_Owner y Val_Owner están configuradas en 0. La instrucción se ejecuta normalmente. |
Primer escaneado de instrucción | Consulte la primera ejecución de la instrucción en la tabla Diagrama de bloque de funciones. |
EnableIn es falso | El valor de EnableOut se borra a falso. Todos los comandos que se borran automáticamente en cada ejecución son borrados e ignorados. PSet_Owner y Val_Owner están configuradas en 0. Se restablecen las alarmas enclavadas. Borra los comandos de objeto de bus y el índice de objeto de bus HMI Ejecuta el comando Bus cuando recibe los comandos Inhabilitar (Disable), Habilitar (Enable), Suprimir (Supress)y Anular la supresión (Unsuppress) de todas las alarmas. Ejecuta la propagación del estado de comando bus. Se restablecen los temporizadores internos. |
EnableIn es verdadero | El valor de EnableOut se establece en verdadero. La instrucción se ejecuta. |
Post-escaneado | Los bits EnableIn y EnableOut se establecen en falsos. |
Texto estructurado
En Texto estructurado, EnableIn siempre es verdadero durante un escaneado normal. La instrucción se ejecuta cuando se encuentra en la ruta de control activada por la lógica.
Condición/estado | Acción realizada |
|---|---|
Pre-escaneado | Consulte Pre-escaneado en la tabla Diagrama de bloque de funciones. |
Primera ejecución de instrucción | Consulte la primera ejecución de la instrucción en la tabla Diagrama de bloque de funciones. |
EnableIn es verdadero | Consultar EnableIn es verdadero en la tabla Diagrama de bloque de funciones. |
Post-escaneado | Consulte Post-escaneado en la tabla Diagrama de bloque de funciones. |
Ejemplo
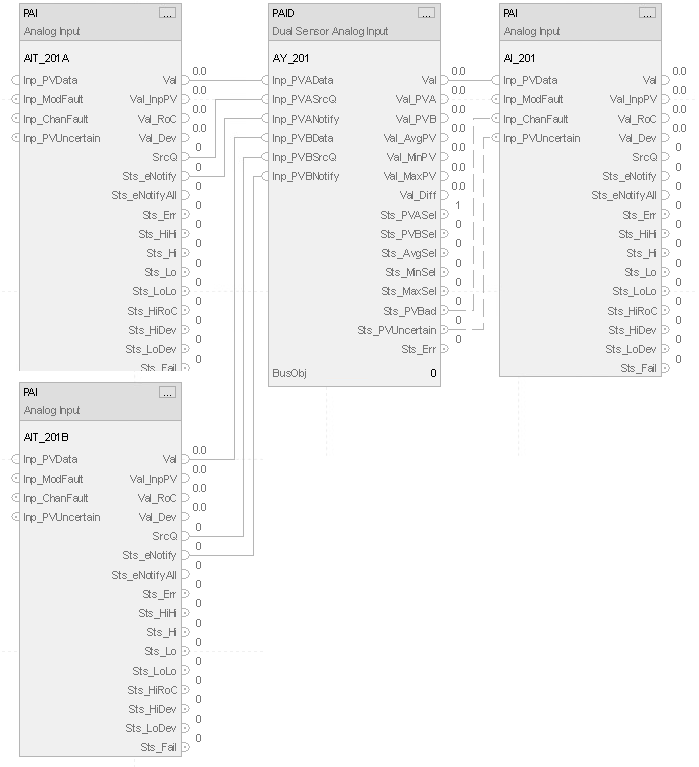
Este ejemplo utiliza la instrucción PAID para monitorizar una variable de proceso (PV) analógica usando dos señales de entrada analógicas (sensores dobles, transmisores dobles). La instrucción PAID le permite seleccionar un sensor, el otro sensor, o el promedio, el mínimo o el máximo de ambos sensores. Si la diferencia entre las dos señales de entrada supera un límite configurado, se genera una alarma.
En este ejemplo, una aplicación utiliza dos sensores analógicos (A, B). El promedio de estos analógicos se utiliza en otras partes de la lógica para controlar un elemento de aplicación distinto.
Los parámetros Inp_PVAData e Inp_PVBData están conectados a los valores desde los dos transmisores analógicos. El estado de fallo de cada uno de estos sensores está relacionado con la entrada incorrecta de la instrucción (por ejemplo, Inp_PVABad). A continuación, los parámetros de salida Val, Sts_PVBad y Sts_PVUncertain pueden ser conectados al Inp_PVData, Inp_PVUncertain e Inp_ChanFault para su control.
Diagrama de lógica de escalera
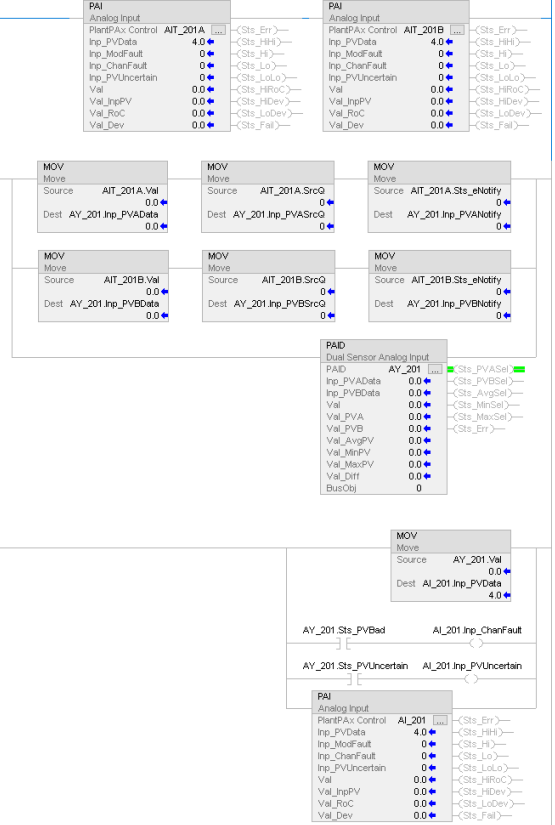
Diagrama de bloque de funciones
Texto estructurado
PAI(AIT_201A);
PAI(AIT_201B);
AY_201.Inp_PVAData := AIT_201A.Val;
AY_201.Inp_PVASrcQ := AIT_201A.SrcQ;
AY_201.Inp_PVANotify := AIT_201A.Sts_eNotify;
AY_201.Inp_PVBData := AIT_201B.Val;
AY_201.Inp_PVBSrcQ := AIT_201B.SrcQ;
AY_201.Inp_PVBNotify := AIT_201B.Sts_eNotify;
PAID(AY_201,0);
AI_201.Inp_PVData := AY_201.Val;
AI_201.Inp_ChanFault := AY_201.Sts_PVBad;
AI_201.Inp_PVUncertain := AY_201.Sts_PVUncertain;
PAI(AI_201);
Entregue su opinión