
Especificación de la compensación de salida
Es posible especificar una etiqueta de matriz de datos de compensación de salida mediante el editor de etiquetas de la aplicación
Logix Designer
. El tipo de datos define las particularidades de cada bit de salida especificando las características de cada actuador. Los índices de la matriz se corresponden con los números del bit de salida. El número del bit de salida con la compensación más alta define el tamaño mínimo de esta matriz. Los cambios en la compensación de salida se aplican inmediatamente.Este diagrama muestra el efecto de la compensación de salida en las relaciones entre el eje, la entrada y la salida
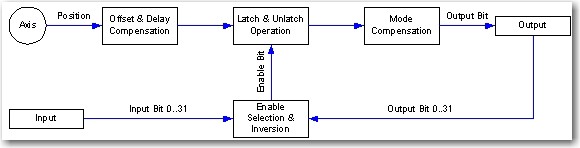
Compensación de desplazamiento y retardo
El desplazamiento permite compensar la posición, mientras que el retardo de enclavamiento y desenclavamiento permite compensar el retardo de tiempo en la operación de enclavamiento y desenclavamiento. Este diagrama muestra el efecto de los valores de compensación en un elemento de Leva de salida.
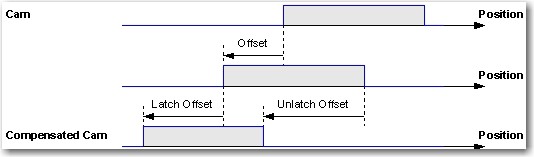
El rango de leva viene definido por las posiciones de la leva izquierda y derecha del elemento de Leva de salida. El rango de leva compensado viene definido por el rango de leva, el desplazamiento y los desplazamientos de enclavamiento y desenclavamiento. Los desplazamientos de enclavamiento y desenclavamiento vienen definidos por la velocidad actual v.
Desplazamiento de enclavamiento = v * Retardo de enclavamiento
Desplazamiento de desenclavamiento = v * Retardo de desenclavamiento
En realidad, el desplazamiento de compensación resultante puede ser mayor que la diferencia entre la posición inicial y la posición final de la leva.
Esta ecuación muestra el efecto de los valores de compensación en la duración de un elemento de Leva de salida
Duración compensada = Duración + Retardo de enclavamiento - Retardo de desenclavamiento
Compensación de modo
Según el modo seleccionado, el bit de salida compensado se establece de acuerdo con la siguiente tabla.
Modo | Comportamiento | Cuando |
Normal | Se establece el bit de salida | se activa la salida de la operación de enclavamiento y desenclavamiento. |
Se restablece el bit de salida | se desactiva la salida de la operación de enclavamiento y desenclavamiento. | |
Invertido | Se establece el bit de salida | se desactiva la salida de la operación de enclavamiento y desenclavamiento. |
Se restablece el bit de salida | se activa la salida de la operación de enclavamiento y desenclavamiento. | |
Con impulso | El bit de salida se impulsa | cuando la salida de la operación de enclavamiento y desenclavamiento está activa. El estado de servicio del impulso se corresponde con el estado activo del bit de salida. |
Se restablece el bit de salida | se desactiva la salida de la operación de enclavamiento y desenclavamiento. | |
Invertido y con impulso | El bit de salida se impulsa | la salida de la operación de enclavamiento y desenclavamiento está activa. El estado de servicio del impulso se corresponde con el estado inactivo del bit de salida. |
Se establece el bit de salida | se desactiva la salida de la operación de enclavamiento y desenclavamiento. |
Este diagrama muestra el efecto del modo, el tiempo de ciclo y ciclo de servicio en un bit de salida.

Comprobaciones de matriz de compensación de salida
Estas comprobaciones de matriz de compensación de salida se usan con la instrucción MAOC.
Si selecciona | Entonces | Error de instrucción |
una combinación de retardo de enclavamiento y desenclavamiento que tiene como consecuencia una leva compensada con el ancho menor que el mínimo | el ancho de la leva compensado se establece en el mínimo. | |
un modo menor que 0 o mayor que 3 | se considera un modo Normal | Compensación de salida ilegal |
un ciclo de servicio menor que 0 o mayor que 100 y el modo se establece en Con impulso o Invertido y con impulso. | se considera un ciclo de servicio de 0 o 100 | |
un tiempo del ciclo menor o igual que 0 y el modo se establece en Con impulso o Invertido y con impulso. | el bit de salida no se impulsa | |
Entregue su opinión