
Leva de salida de armado de movimiento (MAOC)
Esta información corresponde a los controladores
CompactLogix
5370, ControlLogix
5570, Compact GuardLogix
5370, GuardLogix
5570, Compact GuardLogix
5380, CompactLogix
5380, ControlLogix
5580, GuardLogix
5580 y ControlLogix 5590. Las diferencias de controllers se indican cuando corresponda.La instrucción Leva de salida de armado de movimiento (MAOC) permite establecer y restablecer bits de salida en función de una posición de eje.
Se trata de una instrucción de transición. Siga estos pasos cuando la use:
- En la lógica de escalera, inserte una instrucción para alternar el rung-condition-in de falsa a verdadera cada vez que se deba ejecutar la instrucción.
- En una rutina de Texto estructurado, inserte una condición para que la instrucción haga que se ejecute solo en una transición.
IMPORTANTE:
El Módulo de salida programada se puede asociar solamente a un (1) objetivo de eje/ejecución MAOC.
Funcionalidad de armado de movimiento

Internamente, los objetos Leva de salida manejan la funcionalidad de Leva de salida de armado de movimiento. Cada objeto Leva de salida es responsable de una salida, que consta de 32 bits de salida. Cada bit de salida puede programarse por separado con un perfil de Leva de salida, y se puede compensar su desplazamiento de posición y su retardo temporal.
La instrucción MAOC inicia el armado de una leva de salida específica entre el eje designado y la salida. Al ejecutarse, los bits de la leva de salida especificada se sincronizan con el eje designado mediante un Perfil de leva de salida establecido por el Editor de leva de salida
Logix Designer
. Esta relación puede verse como una relación maestro/esclavo, en la que el eje representa el maestro y el bit de salida representa el esclavo. Por lo tanto, la funcionalidad de la Leva de salida está relacionada con la funcionalidad de la leva de posición, que proporciona una relación entre un eje maestro y un eje esclavo.Para sincronizar con precisión las levas de salida con el eje designado, se especifican un programa de ejecución y las posiciones del eje asociado y de armado de leva. Cuando el eje se desplaza más allá de la posición de armado de eje en la dirección especificada por el parámetro Programa de ejecución, la posición de la leva se bloquea con respecto a la posición del eje a partir del parámetro Posición de armado de leva especificado. En este momento, la leva de salida se arma y se establece el estado Leva de salida armada. La leva de salida puede configurarse también a través del parámetro Programa de ejecución para ejecutarse Inmediatamente o Pendiente de que una leva de salida actualmente en ejecución finalice. También se pueden especificar para la leva de salida los modos de ejecución Una vez, Continuamente o Persistentemente. El comportamiento Persistente permite a la leva de salida desarmarse cuando la posición de la leva rebasa el rango de la leva de salida, y rearmarse cuando la posición de la leva vuelve a estar entre este rango.
El rango de la Leva de salida está definido por los parámetros de entrada CamStartPosition y CamEndPosition. La selección Referencia del maestro permite derivar la entrada del eje desde la Posición real o la Posición de comando del eje designado.
IMPORTANTE:
Las levas de salida incrementan el potencial de rebasar el índice de actualización aproximado. Esto puede causar un comportamiento errático si el tiempo de ejecución de la tarea de movimiento rebasa el período de actualización aproximado del grupo configurado. La única forma de comprobar si se da esta condición consiste en monitorizar el tiempo máximo de ejecución desde el cuadro de diálogo
Propiedades de grupo de movimiento
(Motion Group Properties).Arquitectura | Standard | Seguridad |
|---|---|---|
Controladores CompactLogix 5370, ControlLogix 5570, Compact GuardLogix 5370 y GuardLogix 5570 | Sí | No |
Controladores Compact GuardLogix 5380, CompactLogix 5380, ControlLogix 5580, GuardLogix 5580 y ControlLogix 5590 | Sí | No |
Idiomas disponibles
Diagrama de lógica de escalera

Bloque de funciones
Esta instrucción no está disponible en el bloque de funciones.
Texto estructurado
MAOC(Axis, ExecutionTarget, MotionControl, Output, Input, OutputCam, CamStartPosition, CamEndPosition, OutputCompensation, ExecutionMode, ExecutionSchedule, AxisArmPosition, CamArmPosition, PositionReference);
Operandos
Existen reglas de conversión de datos para utilizar tipos de datos mixtos en una instrucción. Consulte
Conversión de datos
.Diagrama de escalera y texto estructurado
Operando | Tipo CompactLogix 5370, Compact GuardLogix 5370, Compact GuardLogix 5380, CompactLogix 5380 | Tipo controladores ControlLogix 5570, GuardLogix 5570, ControlLogix 5580, GuardLogix 5580 y ControlLogix 5590 | Formato | Descripción |
Eje | AXIS_CIP_DRIVE AXIS_VIRTUAL AXIS_CONSUMED
CONSEJO:
AXIS_CONSUMED es compatible únicamente con los controladores
Compact GuardLogix 5580 y CompactLogix 5380. | AXIS_CIP_DRIVE AXIS_VIRTUAL AXIS_CONSUMED AXIS_SERVO AXIS_SERVO_DRIVE AXIS_GENERIC_DRIVE AXIS_GENERIC
CONSEJO:
AXIS_GENERIC es compatible únicamente con los controladores
ControlLogix 5570 y GuardLogix 5570. | Etiqueta | El nombre del eje que proporciona la entrada de posición a la Leva de salida. El símbolo de puntos suspensivos abre el cuadro de diálogo Propiedades del eje (Axis Properties). En el caso de los controladores compatibles con los tipos de datos de movimiento REF_TO, el tipo de operando de eje admitido puede reemplazarse por un tipo de REF_TO equivalente |
Destino de ejecución | SINT, INT o DINT | SINT, INT o DINT | Inmediato o etiqueta | El destino de ejecución define la Leva de salida específica del conjunto conectado al eje indicado. El comportamiento viene determinado por lo siguiente: 0...7 – Levas de salida ejecutadas en el controlador Logix. 8...31 – Reservado para uso en el futuro. |
Control de movimiento (Motion Control) | MOTION_INSTRUCTION | MOTION_INSTRUCTION | Etiqueta | Estructura empleada para acceder a los parámetros de estado de la instrucción. |
Salida | DINT | DINT | Etiqueta | Un conjunto de 32 bits de salida que pueden establecerse o restablecerse dependiendo de la Leva de salida especificada. Pueden ser una ubicación de memoria o una salida física. Si el Programa de ejecución es Pendiente, la Salida se ignora. |
Entrada | DINT | DINT | Etiqueta | Conjunto de 32 bits de entrada que pueden usarse como bits de habilitación dependiendo de la Leva de salida especificada. Pueden ser una ubicación de memoria o una entrada física. Si el Programa de ejecución es Pendiente, la Entrada se ignora. |
Leva de salida | OUTPUT_CAM | OUTPUT_CAM | Etiqueta de matriz | Una matriz de elementos OUTPUT_CAM. No es preciso ordenar los elementos, y el tamaño de la matriz viene determinado por el número de elementos de leva especificados. El tamaño de la matriz está limitado por la memoria disponible del controlador Logix. |
Posición inicial de la leva | SINT, INT, DINT o REAL | SINT, INT, DINT o REAL | Inmediato o etiqueta | La Posición inicial de la leva, junto con la Posición final de la leva, definen los valores izquierdo y derecho del rango de la Leva de salida. |
Posición final de la leva | SINT, INT, DINT o REAL | SINT, INT, DINT o REAL | Inmediato o etiqueta | La Posición final de la leva, junto con la Posición inicial de la leva, definen los valores izquierdo y derecho de los límites de la Leva de salida. |
Compensación de salida | OUTPUT_COMPENSATION | OUTPUT_COMPENSATION | Etiqueta de matriz | Es una matriz de 1 a 32 elementos OUTPUT_COMPENSATION. Los índices de la matriz se corresponden con los números del bit de salida. El tamaño mínimo de una matriz viene determinado por el bit de salida compensado más alto. |
Modo de ejecución | SINT, INT o DINT | SINT, INT o DINT | Inmediato | Hay tres (3) modos de ejecución posibles. El comportamiento viene determinado por el modo seleccionado. Las opciones son: 0 = Una vez – La Leva de salida se desarma y el Bit de proceso completado de la Instrucción de movimiento se establece cuando la posición de la leva va más allá de la posición inicial o la final de la leva. 1 = Continuo – La Leva de salida continúa en el lado opuesto del rango de la Leva de salida cuando la posición de la leva se desplaza más allá de la posición inicial o la final de la leva. 2 = Persistente – La Leva de salida se desarma cuando la posición de la leva va más allá de la posición inicial o la final de la leva. La Leva de salida se rearma cuando la posición de la leva regresa dentro del rango de la leva de salida. |
Programa de ejecución | SINT, INT o DINT | SINT, INT o DINT | Inmediato | Selecciona cuándo armar la Leva de salida. Las opciones son: 0 = Inmediato – La Leva de salida se arma inmediatamente. 1 = Pendiente – La Leva de salida se arma cuando la posición de una Leva de salida actualmente en ejecución se desplaza más allá de su posición inicial o final de leva. Cuando se selecciona Pendiente, se ignoran los siguientes parámetros: Salida, Entrada, Posición de armado de eje y Referencia. 2 = Solo avance – La Leva de salida se arma cuando el eje se aproxima o pasa por la posición de armado del eje especificado en la dirección de avance. 3 = Solo retroceso – La Leva de salida se arma cuando el eje se aproxima o pasa por la posición de armado del eje especificado en la dirección de inversión. 4 = Bidireccional – La Leva de salida se arma cuando el eje se aproxima o pasa por la posición de armado del eje especificado en cualquier dirección. |
Posición de armado del eje (Axis Arm Position) | SINT, INT, DINT o REAL | SINT, INT, DINT o REAL | Inmediato o etiqueta | Esto define la posición del eje donde la Leva de salida se arma, cuando el Programa de ejecución está establecido en Solo avance, Solo inversión o Bidireccional, y el eje se desplaza en la dirección especificada. Si el Programa de ejecución es Pendiente, la Posición de armado del eje se ignora. |
Posición de armado de leva (Cam Arm Position) | SINT, INT, DINT o REAL | SINT, INT, DINT o REAL | Inmediato o etiqueta | Esto define la posición de la leva asociada con la posición de armado del eje al armar la Leva de salida. |
Referencia de posición | SINT, INT o DINT | SINT, INT o DINT | Inmediato | Indica si la Leva de salida está conectada a la Posición de comando o a la Posición real del eje. Si el Programa de ejecución es Pendiente, la Referencia se ignora. 0 = Real: la posición actual del eje, medida por su codificador u otro dispositivo de retroalimentación. 1 = Comando: la posición deseada o de comando del eje maestro. |
Texto estructurado
No es necesario incluir el índice de la matriz para los operandos de la matriz. Si no se incluye el índice, la instrucción comienza con el primer elemento de la matriz ([0]). Consulte Sintaxis de texto estructurado para obtener más información sobre la sintaxis de las expresiones dentro de texto estructurado.
Para los operandos que tenga que seleccionar entre las opciones disponibles, introduzca su selección como:
Este operando | Tiene estas opciones que | |
Se introducen como texto | O se introducen como número | |
ExecutionMode | una vez continuo persistente | 0 1 2 |
ExecutionSchedule | inmediato pendiente forwardonly reverseonly bidireccional | 0 1 2 3 4 |
Referencia de posición | real comando | 0 1 |
Instrucción MAOC
Una posición de Amado de leva válida es cualquier posición entre la Posición inicial de leva y la Posición final de leva (ambas incluidas). Si la posición de Armado de leva adquiere un valor igual o muy cercano a la Posición inicial de leva o la Posición final de leva, es posible que la compensación sitúe la posición de la leva fuera del rango de la Posición inicial de leva y la Posición final de leva. La compensación se ve afectada por los valores Compensación de salida especificado para Desplazamiento de posición, Retardo de enclavamiento y Retardo de desenclavamiento, así como por los valores de compensación interna aplicados en función de los parámetros Referencia y Salida de la instrucción MAOC.
No se producirán efectos laterales si la instrucción se configura con un Modo de ejecución Continuo o Persistente, y no hay ninguna instrucción MAOC pendiente cuando la Leva de salida se arma y el eje se mueve.
Estos efectos laterales se pueden producir si la instrucción MAOC se configura con el Modo de ejecución de Una sola vez, y hay una instrucción MAOC pendiente cuando la Leva de salida se arma y el eje se mueve.
Puede que una o más salidas jamás cambien de estado.
La instrucción MAOC puede completarse inmediatamente.
Un posible efecto lateral de la existencia una instrucción MAOC pendiente cuando se arma la Leva de salida y el eje se mueve es que una o más salidas podrían empezar a ejecutarse en función de la configuración de la instrucción MAOC pendiente.
Estructura de MOTION_INSTRUCTION
Mnemónico | Descripción |
.EN (Habilitación) Bit 31 | Se establece en verdadero cuando el renglón realiza una transición de falso a verdadero y sigue establecido hasta que el renglón pasa a falso. |
.DN (Efectuado) Bit 29 | Se establece en verdadero cuando la Leva de salida se ha iniciado con éxito. |
.ER (Error) Bit 28 | Se establece en verdadero para indicar que la instrucción detectó un error, por ejemplo si especificó un eje no configurado. |
.IP (En proceso) Bit 26 | Se establece en verdadero cuando la Leva de salida se inicia con éxito y pasa al falso si el comando es remplazado por otro comando Movimiento de armado de leva de salida, cancelado por un comando Movimiento de desarme de leva de salida, o bien la posición de la leva rebasa el rango de la Leva de salida definido con el modo de ejecución establecido a una vez. |
.PC (Proceso completo) Bit 27 | Se establece en falso en caso de transición positiva de renglón y pasa al Modo de ejecución una vez cuando la posición de la leva se desplaza más allá del rango definido para la Leva de salida. |
.SEGMENT | Se fija al índice de matriz asociado al error 36 (Leva de salida ilegal) o el error 37 (Compensación de salida ilegal). En caso de varios errores, solamente se almacena el primero de ellos. |
Descripción
La instrucción Movimiento de armado de leva de salida (Motion Arm Output Cam, MAOC) ejecuta un perfil de leva de salida configurado manualmente, por programa o por el Editor de leva de salida
Logix Designer
. Internamente, los objetos de Leva de salida manejan la funcionalidad de Movimiento de armado de leva de salida. Cada objeto Leva de salida es responsable de una salida, que consta de 32 bits de salida. Cada bit de salida puede programarse de forma independiente. En la actualidad, la funcionalidad de la Leva de salida se ejecuta en el controlador Logix cada período de actualización aproximado (actualmente configurable entre 1 y 32 ms).Eje
El eje proporciona la entrada de posición a la Leva de salida. El eje puede ser virtual, físico o consumido.
Destino de ejecución
El destino de ejecución define una Leva de salida específica del conjunto conectado al eje especificado. En la actualidad, solo pueden especificarse ocho Levas de salida.
Especificación de la leva de salida
Para ejecutar una instrucción MAOC debe especificarse una etiqueta de matriz de datos de Leva de salida. Las etiquetas de matriz de leva de salida se pueden crear mediante el editor de etiquetas
Logix Designer
, la instrucción MAOC o el Editor de leva de salida integrado. Los datos definen las particularidades de cada elemento de Leva de salida. El número de elementos de Leva de salida está limitado por la cantidad de memoria disponible. En cada bit de salida se pueden definir cero o más levas. No existen restricciones sobre la forma de organización de estos elementos en la matriz de Leva de salida.Cuando se redefinen las posiciones de la ventana en las que la LEVA de salida está activa mientras la salida controlada por el elemento de LEVA de salida está activa, se produce una anomalía. En algunos casos, es posible que el Planificador de movimiento no detecte el cruce de la ventana y la salida controlada por el elemento de Leva de salida seguirá ativado. Consulte la descripción de la estructura OUTPUT_CAM para obtener más información sobre los tipos de datos y las unidades de programación.
IMPORTANTE:
Cuando se redefinen las posiciones de ventana ON de LEVA de salida mientras la salida controlada por el elemento de LEVA de salida está activa, se produce una anomalía. En algunos casos es posible que el Planificador de movimiento no detecte el cruce de la ventana y la salida controlada por el elemento de LEVA de salida seguirá ON.
Este problema afecta a cualquier punto de salida o salida virtual controlada por una instrucción MAOC.
Además, le recomendamos que solo cambie la configuración cuando el elemento de LEVA no esté activo.
Este diagrama muestra las relaciones entre el eje, la entrada y la salida que están definidas por el elemento de la Leva de salida.

Tipo de enclavamiento
Según el LatchType seleccionado, el bit de salida correspondiente se establece de acuerdo con la siguiente tabla:
Tipo de enclavamiento | Comportamiento |
Inactivo | El bit de salida no se cambia. |
Posición | El bit de salida se establece cuando el eje entra en el rango de leva compensado. |
Habilitar | El bit de salida se establece cuando se activa el bit de habilitación. |
Posición y habilitación | El bit de salida se establece cuando el eje entra en el rango de leva compensado y el bit de habilitación se activa. |
Este diagrama muestra el efecto del tipo de enclavamiento seleccionado en el bit de salida para diferentes combinaciones de leva compensada y bit de habilitación como función de posición.
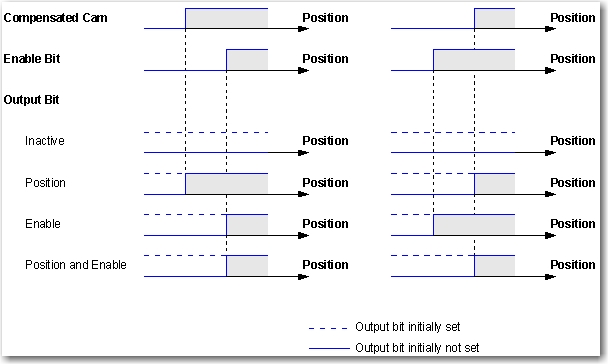
Tipo de desenclavamiento
Este diagrama muestra el efecto del tipo de enclavamiento seleccionado en el bit de salida para diferentes combinaciones de leva compensada y bit de habilitación como función de posición.
Tipo de enclavamiento | Comportamiento |
Inactivo | El bit de salida no se cambia. |
Posición | El bit de salida se restablece cuando el eje entra en el rango de leva compensado. |
Duración | El bit de salida se restablece cuando se cumple la duración. |
Habilitar | El bit de salida se restablece cuando se activa el bit de habilitación. |
Posición y habilitación | El bit de salida se restablece cuando el eje sale del rango de leva compensado o el bit de habilitación se activa. |
Duración y habilitación | La salida se restablece cuando se cumple la duración o se activa el bit de habilitación. |
Este diagrama muestra el efecto del tipo de desenclavamiento seleccionado en el bit de salida para diferentes combinaciones de leva compensada y bit de habilitación como función de posición.

Este diagrama muestra el efecto del tipo de desenclavamiento seleccionado en el bit de salida para diferentes combinaciones de leva compensada y bit de habilitación como función de tiempo.

Posiciones de leva izquierda y derecha
Las posiciones de leva izquierda y derecha definen el rango de un elemento de Leva de salida. Si el tipo de enclavamiento o desenclavamiento está establecido en "Posición" o "Posición y habilitación" con el bit de habilitación activo, las posiciones de leva izquierda y derecha especifican la posición de enclavamiento y desenclavamiento del bit de salida.
Duración
Si el tipo de desenclavamiento está establecido en "Duración" o "Duración y habilitación" con el bit de habilitación activo, la duración de la leva especifica el tiempo entre el enclavamiento y el desenclavamiento del bit de salida.
Tipo de habilitación
Según el tipo de habilitación que se seleccione, el bit de habilitación es un elemento de la entrada, de la entrada invertida, de la salida o de la salida invertida.
Comprobaciones de matriz de leva de salida
Estas comprobaciones de matriz de leva de salida se usan con la instrucción MAOC:
- Si selecciona un bit de salida menor que 0 o mayor que 31, el elemento Leva de salida no se considera, y el usuario recibe una advertencia con un error de instrucción Leva de salida ilegal.
- Si selecciona un tipo de enclavamiento menor que 0 o mayor que 3, se usa un valor "Inactivo" y el usuario recibe una advertencia con un error de instrucción Leva de salida ilegal.
- Si selecciona un tipo de desenclavamiento menor que 0 o mayor que 5, se usa un valor "Inactivo" y el usuario recibe una advertencia con un error de instrucción Leva de salida ilegal.
- Si selecciona una posición de leva izquierda mayor o igual que la posición de leva derecha y el tipo de enclavamiento o desenclavamiento se establece en Posición o Posición y habilitación, el elemento de Leva de salida no se considera y el usuario recibe una advertencia con un error de instrucción Leva de salida ilegal.
- Si selecciona una posición de leva izquierda menor que la posición inicial de leva y el tipo de enclavamiento se establece en Posición o Posición y habilitación, se usa la posición inicial de leva y el usuario recibe una advertencia con un error de instrucción Leva de salida ilegal.
- Si selecciona una posición de leva derecha mayor que la posición final de leva y el tipo de desenclavamiento se establece en Posición o Posición y habilitación, se usa la posición final de leva y el usuario recibe una advertencia con un error de instrucción Leva de salida ilegal.
- Si selecciona una duración mejor o igual que 0 y el tipo de enclavamiento se establece en Duración o Duración y habilitación, el elemento de Leva de salida no se considera y el usuario recibe una advertencia con un error de instrucción Leva de salida ilegal.
- Si selecciona un tipo de habilitación menor que 0 o mayor que 3 y el tipo de enclavamiento o desenclavamiento se establece en Habilitación, Posición y habilitación o Duración y habilitación, el elemento de Leva de salida no se considera y el usuario recibe una advertencia con un error de instrucción Leva de salida ilegal.
- Si selecciona un bit de habilitación menor que 0 o mayor que 31 y el tipo de enclavamiento o desenclavamiento se establece en Habilitación, Posición y habilitación o Duración y habilitación, el elemento de Leva de salida no se considera y el usuario recibe una advertencia con un error de instrucción Leva de salida ilegal.
- Especificación de la compensación de salida
Una etiqueta de matriz de datos de Compensación de salida puede especificarse mediante el editor de etiquetas
Logix Designer
. El tipo de datos define las particularidades de cada bit de salida especificando las características de cada actuador. Los índices de la matriz se corresponden con los números del bit de salida. El número del bit de salida con la compensación más alta define el tamaño mínimo de esta matriz. Los cambios en la compensación de salida se aplican inmediatamente.Este diagrama muestra el efecto de la compensación de salida en las relaciones entre el eje, la entrada y la salida

Compensación de desplazamiento y retardo
El desplazamiento permite compensar la posición, mientras que el retardo de enclavamiento y desenclavamiento permite compensar el retardo de tiempo en la operación de enclavamiento y desenclavamiento. El siguiente diagrama muestra el efecto de los valores de compensación en un elemento de Leva de salida.

El rango de leva viene definido por las posiciones de la leva izquierda y derecha del elemento de Leva de salida. El rango de leva compensado viene definido por el rango de leva, el desplazamiento y los desplazamientos de enclavamiento y desenclavamiento. Los desplazamientos de enclavamiento y desenclavamiento vienen definidos por la velocidad actual v.
Desplazamiento de enclavamiento = v * Retardo de enclavamiento
Desplazamiento de desenclavamiento = v * Retardo de desenclavamiento
En realidad, el desplazamiento de compensación resultante puede ser mayor que la diferencia entre la posición inicial y la posición final de la leva.
Esta ecuación muestra el efecto de los valores de compensación en la duración de un elemento de Leva de salida
Duración compensada = Duración + Retardo de enclavamiento - Retardo de desenclavamiento
Compensación de modo
Según el modo seleccionado, el bit de salida compensado se establece según la siguiente tabla.
Modo | Comportamiento |
Normal | El bit de salida se establece cuando la salida de la operación de enclavamiento y desenclavamiento pasa a ser activa. El bit de salida se restablece cuando la salida de la operación de enclavamiento y desenclavamiento pasa a ser inactiva. |
Invertido | El bit de salida se establece cuando la salida de la operación de enclavamiento y desenclavamiento pasa a ser inactiva. El bit de salida se restablece cuando la salida de la operación de enclavamiento y desenclavamiento pasa a ser activa. |
Con impulso | El bit de salida experimenta un impulso cuando la salida de la operación de enclavamiento y desenclavamiento es activa. El estado de servicio del impulso se corresponde con el estado activo del bit de salida. El bit de salida se restablece cuando la salida de la operación de enclavamiento y desenclavamiento pasa a ser inactiva. |
Invertido y con impulso | El bit de salida experimenta un impulso cuando la salida de la operación de enclavamiento y desenclavamiento es activa. El estado de servicio del impulso se corresponde con el estado inactivo del bit de salida. El bit de salida se establece cuando la salida de la operación de enclavamiento y desenclavamiento pasa a ser inactiva. |
Este diagrama muestra el efecto del modo, el tiempo de ciclo y ciclo de servicio en un bit de salida.
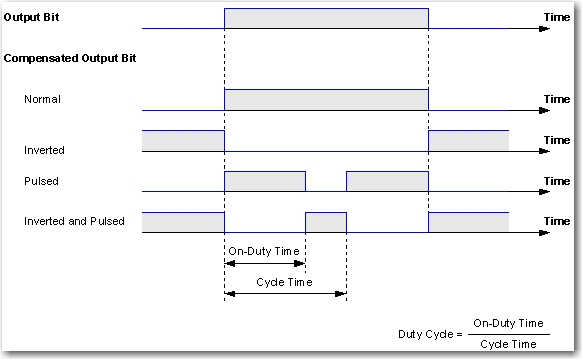
Comprobaciones de matriz de compensación de salida
Estas comprobaciones de matriz de compensación de salida se usan con la instrucción MAOC.
Si selecciona una combinación de retardo de enclavamiento y desenclavamiento que da lugar a una leva compensada de una anchura inferior a la mínima, la anchura de la leva compensada pasa a ser la anchura mínima.
Si selecciona un modo menor que 0 o mayor que 3, se considera el modo Normal y el usuario recibe una advertencia con un error de instrucción Compensación de salida ilegal.
Si selecciona un ciclo de servicio inferior a 0 y superior a 100, y el modo se establece en Con impulso o Invertido y con pulso, se considera un ciclo de servicio de 0 o 100 y el usuario recibe una advertencia con un error de instrucción Compensación de salida ilegal.
Si selecciona un tiempo de ciclo inferior o igual a 0 y el modo se establece en Con pulso o Invertido y con pulso, el bit de salida no experimenta un impulso y el usuario recibe una advertencia con un error de instrucción Compensación de salida ilegal.
Salida
La salida es el conjunto de 32 bits de salida que pueden establecerse o establecerse dependiendo de la Leva de salida especificada. La salida puede ser una ubicación de memoria o una salida física (p. ej., Local.0.O.Data).
Entrada
La entrada es el conjunto de 32 bits de entrada que pueden usarse como bits de habilitación dependiendo de la Leva de salida especificada. La entrada puede ser una ubicación de memoria o una entrada física (p. ej., Local.0.I.Data).
Posiciones inicial y final de leva
Las posiciones inicial y final de leva definen el límite izquierdo y el derecho del rango de la Leva de salida. Cuando la posición de la leva va más allá de la posición inicial y final de leva, el comportamiento de la Leva de salida queda definido por el modo de ejecución y el programa de ejecución. Los cambios a la posición inicial y final de leva no tienen efecto hasta que finaliza la ejecución de la instrucción MAOC en curso.
Modo de ejecución
Dependiendo del modo de ejecución seleccionado, el comportamiento de la Leva de salida puede variar, cuando la posición de la leva va más allá de la posición inicial o final de leva.
Modo | Comportamiento |
Una vez | Cuando la posición de la leva va más allá de la posición inicial o final de leva, la Leva de salida se desarma y el bit Proceso completado de la Instrucción de movimiento se establece. |
Persistente | Cuando la posición de la leva va más allá de la posición inicial o final de leva, la Leva de salida se desarma. No obstante, cuando la posición de la leva regresa al rango de la Leva de salida, la Leva de salida se rearma. |
Continuo | Cuando la posición de la leva va más allá de la posición inicial o final de leva, la leva de salida sigue en el lado opuesto del rango dela Leva de salida. |
Programa de ejecución
Dependiendo del programa de ejecución seleccionado, la Leva de salida se arma según la siguiente tabla.
Modo | Comportamiento |
Inmediato | La Leva de salida se arma inmediatamente. |
Pendiente | La Leva de salida se arma cuando la posición de una Leva de salida armada se desplaza más allá de su posición inicial o final de leva. |
Solo avance | La Leva de salida se arma cuando el eje se aproxima o atraviesa la posición de armado del eje especificado en la dirección de avance. |
Solo inversión | La leva de salida se arma cuando el eje se aproxima o pasa por la posición de armado del eje especificado en la dirección de inversión. |
Bidireccional | La Leva de salida se arma cuando el eje se aproxima o pasa por la posición de armado del eje especificado en la dirección de avance o de inversión. |
Posiciones de armado de eje y armado de leva
La posición de armado de eje define la posición del eje en que la Leva de salida se arma, si el programa de ejecución se establece a solo avance, solo inversión o bidireccional, y el eje se desplaza en la dirección especificada. La posición de armado de la leva define la posición de la leva asociada con la posición de armado del eje cuando se arma la Leva de salida. Los cambios a la posición de armado del eje o armado de la leva no tienen efecto hasta que finaliza la ejecución de una instrucción MAOC.

Referencia
Dependiendo de la referencia seleccionada, la Leva de salida está conectada a la posición real o de comando del eje.
IMPORTANTE:
La ejecución de la instrucción MAOC se completa en un solo escán, por lo que los bits Hecho (.DN) y En proceso .IP se establecen inmediatamente. El bit En proceso .IP permanece establecido hasta que la posición de la leva se desplaza más allá de la posición inicial o final de la leva en el modo de ejecución Una vez, es cancelada por otra instrucción MAOC o desarmada por la instrucción MDOC. El bit Proceso completo se borra inmediatamente cuando la instrucción MAOC se ejecuta y se establece cuando la posición de la leva se desplaza más allá de la posición inicial o final de la leva en el modo de ejecución Una vez.
En esta instrucción de transición, la escalera de relés, cambia la Condición de entrada de renglón de borrada a establecida cada vez que la instrucción se deba ejecutar.
Afecta a las marcas de estado matemáticas
No
Fallos mayores/menores
No es específico para esta instrucción. Se puede producir un fallo mayor si se pasa al operando del eje una referencia sin inicializar o una referencia de tipo incorrecto. Consulte Atributos comunes para ver los fallos relacionados con el operando.
Ejecución
Diagrama de lógica de escalera
Condición/estado | Acción realizada |
Pre-escaneado | Los bits .EN, .DN, .ER y .IP se borran a falsos. |
La condición de entrada de renglón es falsa | El bit .EN se borra a falso si el bit .DN o .ER se establece en verdadero. De lo contrario, el bit .EN no se ve afectado. Los bits .DN, .ER, .IP y .PC no se ven afectados. |
La condición de entrada de renglón es verdadera | El bit .EN se establece en verdadero y la instrucción se ejecuta. |
Post-escaneado | N/A |
Texto estructurado
Condición/estado | Acción realizada |
Pre-escaneado | Consultar Pre-escaneado en la tabla Diagrama de lógica de escalera. |
Ejecución normal | Consultar La condición de entrada de renglón es falsa, seguida por La condición de entrada de renglón es verdadera en la tabla Diagrama de escalera. |
Post-escaneado | Consultar Post-escaneado en la tabla Diagrama de escalera. |
Códigos de error
Consulte Códigos de error de movimiento (ERR) para ver las instrucciones de movimiento.
Códigos de error extendidos
Los Códigos de error extendidos ofrecen información adicional específica sobre la instrucción para los Códigos de error que son genéricos en muchas instrucciones. Los Códigos de error extendidos para el código de error Parámetro fuera de rango (13) indican un número que hace referencia al número de operando tal y como aparece en la plantilla de arriba a abajo, contándose el primer operando como cero. Por lo tanto, para la instrucción MAOC , un código de error extendido de 4 se referiría al valor del operando Salida. Tendrá que verificar entonces su valor con el rango de valores aceptados para la instrucción. Consulte Códigos de error de movimiento (ERR) para ver las instrucciones de movimiento.
Ejecución
Si ERR es | Y EXERR es | Entonces | Acción correctiva |
Causa | |||
36 | Cambia | El tamaño de la matriz de Leva de salida no es compatible o el valor de al menos uno de sus miembros está fuera de rango: Bit de salida menor que 0 o mayor que 31. Tipo de enclavamiento menor que 0 o mayor que 3. Tipo de desenclavamiento menor que 0 o mayor que 5. La posición izquierda o derecha está fuera del rango de leva y el tipo de enclavamiento o desenclavamiento está establecido como "Posición" o "Posición y habilitación". Se establece una duración menor o igual que 0 y el tipo de desenclavamiento se establece como "Duración" o "Duración y habilitación". Tipo de habilitación menor que 0 o mayor que 3 y tipo de enclavamiento o desenclavamiento se establece como "Habilitación", "Posición y habilitación" o "Duración y habilitación". Bit de habilitación menor que 0 o mayor que 31 y tipo de enclavamiento o desenclavamiento se establece como "Habilitación", "Posición y habilitación" o "Duración y habilitación". El tipo de enclavamiento está establecido como "Inactivo" y el tipo de desenclavamiento está establecido como "Duración" o "Duración y habilitación". | Leva de salida ilegal |
37 | Cambia | O bien el tamaño de la matriz de compensación de salida no es compatible o el valor de uno de sus miembros está fuera de rango. | Compensación de salida ilegal |
El índice de la matriz asociado con errores 36 y 37 está almacenado en .SEGMENT del tipo de datos Instrucción de movimiento. Solamente se almacena el primero de los múltiples errores. El error específico detectado se almacena en Código de error extendido. Con la habilidad de modificar dinámicamente la tabla Leva de salida, se puede producir el error 36 Leva de salida ilegal mientras la instrucción MAOC está en ejecución. En general, se omitirán los elementos de leva en los que se detectó un error. Los siguientes son excepciones y continuarán siendo procesados. Error 2, Tipo de enclavamiento no válido. Tipo de enclavamiento está predeterminado inactivo. Error 3, Tipo de desenclavamiento no válido. Tipo de desenclavamiento está predeterminado inactivo. Error 8, con el tipo de desenclavamiento de Duración y habilitación. Se comportará como un tipo de Desenclavamiento de Hbilitación. | |||
Bits de estado
Bits de estado de efectos de MAOC
Los bits de Estado pueden usarse para determinar si una instrucción MAOC puede iniciarse. La instrucción MAOC afecta a las siguientes palabras de estado en la estructura de Eje de movimiento:
- OutputCamStatus
- OutputCamPendingStatus
- OutputCamLockStatus
- OutputCamTransitionStatus
Cada uno de los anteriores es un DINT con bits 0 a 7 correspondientes a los 8 destinos de ejecución. El Bit 0 es el destino de ejecución 0; el bit 1 es el destino de ejecución 1, etc.
Si el programa de ejecución se establece en Solo avance, Solo inversión o Bidireccional, es posible iniciar una instrucción MAOC cuando se cumpla alguna de las dos condiciones siguientes:
Bit OutputCamStatus correspondiente al destino de ejecución = FALSO
Bit OutputCamStatus correspondiente al destino de ejecución = VERDADERO
Bit OutputCamLockStatus correspondiente al destino de ejecución = FALSO
Bit OutputCamTransitionStatus correspondiente al destino de ejecución = FALSO
Si el Programa de ejecución es Pendiente, la instrucción MAOC se inicializa si se cumplen una de estas dos condiciones:
Bit OutputCamStatus correspondiente al destino de ejecución = FALSO
Bit OutputCamStatus correspondiente al destino de ejecución = VERDADERO
Bit OutputCamTransitionStatus correspondiente al destino de ejecución = FALSO
Las condiciones de fallo de eje y de módulo desarman las levas de salida
Cuando el controlador detecta uno de los siguientes fallos, desarma las levas de salida:
- Para Axis_Servo y Axis_Servo_Drive, fallo de pérdida de retroalimentación de eje
- Para Axis_Servo y Axis_Servo_Drive, fallo de módulo
- Para Axis_Consumed, fallo de eje físico
Estos fallos producen datos de retroalimentación no fiables.
Además, si existe un fallo de eje al iniciar una instrucción MAOC, la instrucción falla.
Ejemplo
Diagrama de lógica de escalera

Texto estructurado
MAOC(Axis1, ExecutionTarget1, MotionControl1, Output1, Input1, OutputCam1[0], CamStartPosition1, CamEndPosition1, OutputComp1[0], Persistent, Immediate, AxisArmPosition1, CamArmPosition1, actual);
Entregue su opinión