
Modelo solo de comportamiento del eje de retroalimentación
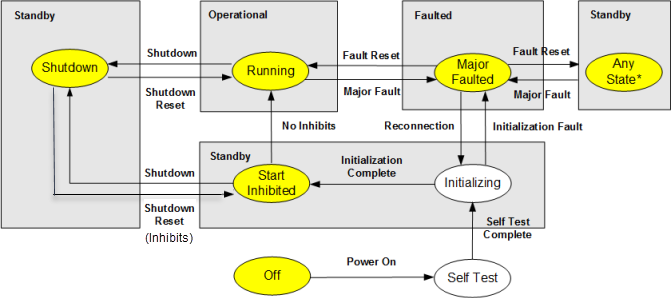
Cuando el Eje de control de movimiento no controla activamente el movimiento del eje (Modo de control = Sin control), el diagrama de estado se reduce al siguiente diagrama para un eje solo de retroalimentación o para un tipo de dispositivo de Codificador de CIP Motion. Las zonas sombreadas muestran la asignación de los estados de eje a los estados correspondientes de objeto de identidad. Las transiciones de estado que acaban en casillas sombreadas pueden realiza transición a cualquier estado de eje dentro de la casilla.
CONSEJO:
*El estado en espera específico de suspensión después de un Restablecimiento de fallo se determina al aplicar las reglas de precedencia de transición de estado de restablecimiento de fallo.
En esta tabla se definen las transiciones válidas para el modelo de estado de eje, de un eje de Solo retroalimentación o un Codificador de CIP Motion:
Estado actual | Evento | Condiciones | Estado siguiente |
|---|---|---|---|
Desactivado | Encendido | Autoprueba | |
Autoprueba | Autoprueba completa | Inicialización | |
Inicialización | Fallo de inicialización | Fallo mayor | |
Inicialización | Inicialización completa | Arranque inhibido | |
Desactivación | Fallo mayor | Fallo mayor | |
Desactivación | Restablecimiento de desactivación | Arranque inhibido > 0 | Arranque inhibido |
Desactivación | Restablecimiento de desactivación | Arranque inhibido > 0 | Ejecutando |
Arranque inhibido | Desactivación | Desactivación | |
Arranque inhibido | Fallo mayor | Fallo mayor | |
Arranque inhibido | Inhibiciones despejadas | Ejecutando | |
Fallo mayor | Restablecimiento de fallos | Desactivación = 1 | Desactivación |
Fallo mayor | Restablecimiento de fallos | Desactivación = 0 Arranque inhibido > 0 | Arranque inhibido |
Fallo mayor | Restablecimiento de fallos | Desactivación = 0 Arranque inhibido = 0 | Ejecutando |
Fallo mayor | Reconexión | Inicialización | |
Ejecutando | Desactivación | Desactivación | |
Ejecutando | Fallo mayor | Fallo mayor | |
Cualquier estado | Conexión cerrada | Inicialización | |
Cualquier estado | Pérdida de conexión | Fallo mayor |
Modo de prueba de eje
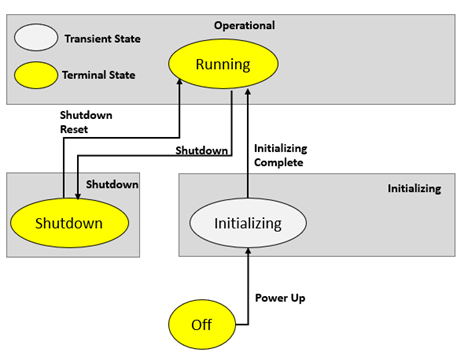
Los ejes con el atributo Modo de prueba establecido en Habilitado y que están configurados para el bucle de retorno del controlador simulan estas transiciones para el modelo de estado del eje de un eje de solo retroalimentación o de un codificador de movimiento CIP.
Estado actual | Evento | Condiciones | Estado siguiente | Compatibilidad con el modo de prueba de eje (Configuración del modo de prueba) |
|---|---|---|---|---|
Desactivado | Encendido | Inicialización | Bucle de retorno del controlador: V35 | |
Inicialización | Inicialización Completo | Ejecutando | Bucle de retorno del controlador: V35 | |
Ejecutando | Desactivación | Desactivación = 1 | Desactivación | Bucle de retorno del controlador: V35 |
Desactivación | Restablecimiento de desactivación | Desactivación = 0 | Ejecutando | Bucle de retorno del controlador: V35 |
Entregue su opinión