
Atributos de EJE (E-R)
En esta tabla se describen los atributos de eje E-R. Para ver los otros atributos o para averiguar cómo acceder a ellos, haga clic en un de los temas siguientes.
- falta de alineación física de los componentes del transductor de retroalimentación
- capacitancia excesiva (u otros retardos) en las señales del codificador
- AtributoTipo de ejeTipo de datosAccesoDescripciónEstado de entrada de habilitaciónAXIS_SERVO_DRIVEBOOLEtiquetaSi este bit es el siguiente:ON — La entrada Habilitar está activa.OFF — La entrada Habilitar está inactiva.Tipo de variador externoAXIS_SERVO_DRIVEDINTGSVSSV0 = servo de par1 = servo de velocidad2 = servo hidráulicoCuando la aplicación requiere que el eje del módulo servo interactúe con un servovariador de velocidad externo, el Tipo de variador externo debe estar configurado para servo de velocidad. De este modo se deshabilita el lazo de velocidad digital interno del módulo servo.Si el atributo Tipo de variador externo está establecido como servo de par, el lazo de velocidad digital interno del módulo servo está activo. Esta configuración es la configuración requerida para interconexión con un servovariador con lazo de par.Si el atributo Tipo de variador externo se establece en servo hidráulico, el objeto habilitará determinadas funciones que son específicas de las aplicaciones servo hidráulicas.En general, al seleccionar el Tipo de variador externo hidráulico se configura el servolazo del mismo modo que si se selecciona el Tipo de variador externo con servo de velocidad.Bits de configuración de fallosAXIS_SERVOAXIS_SERVO_DRIVEDINTGSVSSVTipo de ejeConfiguración de fallosAXIS_SERVOComprobación de sobrerecorrido controlado por softwareReservadoComprobación de fallo de variadorFallo de variador normalmente cerradoAXIS_SERVO_DRIVEComprobación de sobrerecorrido controlado por softwareComprobación de sobrerecorrido controlado por hardwareReservadoReservadoGestión de fallos en la entrada de habilitación del variadorComprobación de la entrada de habilitación del variadorPara cambiar a comprobación rotativa o de sobrerecorrido se requieren comprobaciones del alcance de la posición inicial.Comprobación de sobrerecorrido controlado por softwareLa comprobación de sobrerecorrido controlado por software solo está disponible para un eje lineal.¿Quiere que se produzca un fallo positivo de sobrerecorrido controlado por software o un fallo negativo de sobrerecorrido controlado por software si el eje se sale de los límites de recorrido configurados?SÍ — Establecer este bit.NO — Borrar este bit.Los atributos Desplazamiento positivo máximo y Desplazamiento negativo máximo establecen los límites de recorrido. Esta comprobación complementa pero no sustituye la protección contra fallos de sobrerecorrido controlado por hardware en los que se utilizan interruptores de límite físicos para detener directamente el movimiento del eje en el variador y desactivar el suministro eléctrico del sistema.Comprobación de sobrerecorrido controlado por hardwareLa comprobación de sobrerecorrido controlado por hardware solo está disponible para un eje lineal.¿Quiere que se produzca un fallo positivo de sobrerecorrido controlado por hardware o un fallo negativo de sobrerecorrido controlado por hardware si el eje activa las entradas positivas o negativas de los interruptores de límite de sobrerecorrido?SÍ — Establecer este bit.NO — Borrar este bit.Comprobación de fallo de variadorEl módulo de movimiento proporciona una entrada dedicada a fallos del variador para cada eje. Estas entradas pueden estar conectadas a salidas de fallos en el variador externo (si se suministra) para notificar al módulo servo de que existe un fallo en el variador mismo.Establezca el bit de Comprobación de fallo del variador si está utilizando la entrada de fallo de variador del módulo servo, y luego especifique la configuración de contacto para fallo del variador de la salida de fallo de variador en el amplificador, como se describe a continuación.Fallo de variador normalmente cerradoEl atributo de bit de Fallo de variador normalmente cerrado controla la sensibilidad de la entrada de Fallo de variador en el módulo servo.Si este bit se ha establecido (verdadero), durante el funcionamiento normal (sin fallo) del variador la entrada de fallo de variador debería estar activa; es decir funcionando a 24 voltios.Si se produce un fallo de variador, el variador abrirá sus contactos de salida de fallos y eliminará los 24 voltios de la entrada de fallo de variador en el módulo servo, generando una condición de fallo de variador. Esta es la configuración predeterminada "a prueba de fallos".En algunos casos puede ser necesario borrar el bit de Fallo de variador normalmente cerrado para interactuar con un sistema de variador que cierra sus contactos cuando tiene fallos. En general no se recomienda esto para el funcionamiento "a prueba de fallos".Gestión de fallos en la entrada de habilitación del variadorCuando se establece el bit de Gestión de fallos en la entrada de habilitación del variador, permite al variador publicar un fallo basándose en la condición de la Entrada de habilitación del variador.Si se realiza un intento de habilitar el eje de variador sin una Entrada de habilitación del variador activa, el variador establece un Fallo de entrada de habilitación del variador. Si la Entrada de habilitación del variador pasa alguna vez de activa a inactiva mientras el eje de variador está habilitado, el variador también establecerá un fallo de entrada de habilitación del variador.Si se borra (por defecto) el bit de Gestión de fallos en la entrada de habilitación del variador, entonces el variador no generará un fallo de entrada de habilitación del variador.Comprobación de la entrada de habilitación del variadorCuando se establece el bit de Comprobación de la entrada de habilitación del variador (la opción predeterminada) el variador comprueba regularmente el estado actual de la entrada de habilitación del variador. Esta entrada dedicada sirve como permiso para habilitar la estructura de potencia y el servolazo del variador.Una vez que el variador está habilitado, se produce una transición en la Entrada de habilitación del variador de activa a inactiva en una parada de eje iniciada por el variador, en la que el eje se desacelera hasta una parada utilizando el par de detención y luego se deshabilita.Si se ha borrado el bit de Comprobación de la entrada de habilitación del variador, no se hará ninguna comprobación de entrada de habilitación del variador, por tanto el estado de la entrada es irrelevante para la operación del variador. El estado del interruptor continúa apareciendo en los informes como parte del atributo de bits de Estado de variador.Fallo de retroalimentaciónAXIS_SERVOAXIS_SERVO_DRIVEBOOLEtiquetaAXIS_SERVOSe establece para una fuente de retroalimentación específica cuando se produce una de las siguientes condiciones:Las señales diferenciales eléctricas para uno o más canales de retroalimentación (por ejemplo, A+ y A-, B+ y B-, o Z+ y Z-) están en el mismo nivel (ambos altos o ambos bajos). En condiciones normales de funcionamiento, las señales diferenciales tienen siempre niveles opuestos.La causa más común de esta situación es un cable roto entre el transductor de retroalimentación y el módulo servo o el variador.Se ha perdido la "potencia" de retroalimentación o la conexión eléctrica "común" de retroalimentación entre el módulo servo o el variador y el dispositivo de retroalimentación. El controlador enclava este fallo. Utiliza la instrucción Restablecer fallo de eje de movimiento (MAFR) o Restablecer apagado de eje de movimiento (MASR) para borrar el fallo.AXIS_SERVO_DRIVESe establece cuando una de las fuentes de retroalimentación asociadas al eje del variador tiene un problema que impide que el variador reciba información exacta o fiable del dispositivo de retroalimentación.Se establece cuando una de las fuentes de retroalimentación para el eje no puede enviar información sobre posición precisa o fiable porque hay un problema.En el caso del eje AXIS_SERVO, los posibles problemas son:Las señales diferenciales eléctricas para uno o más canales de retroalimentación (por ejemplo, A+ y A-, B+ y B-, o Z+ y Z-) están en el mismo nivel (ambos altos o ambos bajos). En condiciones normales de funcionamiento, las señales diferenciales tienen siempre niveles opuestos. La causa más común de esta situación es un cable roto entre el transductor de retroalimentación y el módulo servo o el variador;Pérdida de potencia o conexión eléctrica común de retroalimentación entre el módulo servo o el variador y el dispositivo de retroalimentación.El controlador enclava este fallo. Utiliza la instrucción Restablecer fallo de eje de movimiento (MAFR) o Restablecer apagado de eje de movimiento (MASR) para borrar el fallo.Acción en caso de fallo de retroalimentaciónAXIS_SERVOAXIS_SERVO_DRIVESINTGSVSSVAcción en caso de falloDesactivaciónDeshabilitar variadorDetener el movimientoSolo estadoValue0123Fallo de ruido de retroalimentaciónAXIS_SERVOBOOLEtiquetaSe establece cuando hay ruido en las líneas de señal del dispositivo de retroalimentación.Por ejemplo, a las transiciones simultáneas de los canales A y B de retroalimentación de un A Quad B se les denomina generalmente ruido de retroalimentación.El ruido de retroalimentación (que se muestra a continuación) se debe generalmente a una pérdida de cuadratura del propio dispositivo de retroalimentación o a señales de ruido en modo común radiadas y recogidas por el cableado del dispositivo de retroalimentación. Se pueden ver ambas en un osciloscopio.
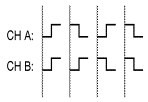 Para solucionar la pérdida de cuadratura de un canal, busque:El uso de conexión a tierra y blindaje adecuadas soluciona generalmente los problemas de ruido radiado.El controlador enclava este fallo. Utiliza la instrucción Restablecer fallo de eje de movimiento (MAFR) o Restablecer apagado de eje de movimiento (MASR) para borrar el fallo.Acción de fallo de ruido de retroalimentaciónAXIS_SERVOAXIS_SERVO_DRIVESINTGSVSSVAcción en caso de falloDesactivaciónDeshabilitar variadorDetener el movimientoSolo estadoValue0123Compensación de fricciónAXIS_SERVOAXIS_SERVO_DRIVEREALGSVSSV0…100%En ocasiones, un eje tiene tanta fricción estática que ni siquiera se mueve con un error de posición significativo. La ganancia integral de posición se puede utilizar para generar suficiente potencia dirigida al variador para corregir el error, pero este enfoque puede que no sea lo suficientemente sensible para la aplicación.Una alternativa es usar Compensación de fricción para romper la fricción estática cuando existe un error de posición no cero. Esto se logra sumando o restando un nivel de salida fijo, llamado Compensación de fricción, al valor de Salida de servo basado en su signo actual.El valor de Compensación de fricción debe ser apenas inferior al valor capaz de romper la fricción estática. Un valor más grande causa "oscilación" del eje. El titubeo ocurre cuando el eje se mueve rápidamente hacia atrás y hacia adelante centrado en la posición comandada.Ventana de compensación de fricciónAXIS_SERVOAXIS_SERVO_DRIVEREALGSVSSVUnidades de posiciónPara abordar el problema de la oscilación cuando se aplica la Compensación de fricción y el funcionamiento irregular de la ganancia integral, se aplica una Ventana de compensación de fricción alrededor de la posición de comando cuando el eje no tiene el comando de moverse.Si la posición real está dentro de la Ventana de compensación de fricción, el valor de Compensación de fricción se aplica a la Salida de servo, pero se escalará por la relación entre el error de posición y la Ventana de compensación de fricción. Dentro de la ventana también se deshabilitan los integradores de servo.Por tanto, una vez que el error de posición alcanza o supera el valor del atributo Ventana de compensación de fricción, se aplica el valor completo de Compensación de fricción. Por supuesto, cuando Ventana de compensación de fricción se establece en cero, esta función se desactiva de manera efectiva.Ventana de compensación de fricción diferente de cero tiene el efecto de suavizar Compensación de fricción cuando se aplica a la salida de servo y de reduce el efecto de oscilación que puede crear. En general, esto permite aplicar valores de Compensación de fricción más altos. El funcionamiento irregular se elimina también a costa de un pequeño error de estado estable.Estado de bloqueo de transmisiónAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALBOOLEtiquetaSe establece cuando el eje esclavo se bloquea con el eje maestro en una relación de transmisión de acuerdo con la relación de transmisión especificada. La función de embrague del planificador de engranajes se utiliza para aplicar una rampa ascendente o descendente a un eje, para acelerar un proceso de transmisión (MAG con Embrague seleccionado).Este bit se borra durante los intervalos en los que el eje activa el embrague.Estado de transmisiónAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALBOOLEtiquetaSe establece si el eje es esclavo que está realizando una transmisión de engranaje a otro eje en ese momento. Se borra cuando la operación de transmisión se detiene o se anula por medio de alguna otra operación de movimiento.Fallo de cortocircuito en la puesta a tierraAXIS_SERVO_DRIVEBOOLEtiquetaEl bit de Fallo por cortocircuito en la puesta a tierra se establece cuando el variador detecta un desequilibrio en la corriente de la fuente de CC del bus, que indica que la corriente fluye a través de una conexión a tierra incorrecta.Instancia de grupoAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALDINTGSVNúmero de instancia del grupo asignado al ejeEl atributo Instancia de grupo se usa para determinar a qué instancia de objeto de grupo de movimiento está asignado este eje.Acción de fallo de sobrerecorrido controlado por hardwareAXIS_SERVO_DRIVESINTGSVSSVAcción en caso de falloDesactivaciónDeshabilitar variadorDetener el movimientoSolo estadoValue0123Bits de configuración de posición inicialAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALDINTGSVSSV0 = (Reservado)1 = Interruptor de posición inicial normalmente cerrado2 = Flanco negativo del marcadorInterruptor de posición inicial normalmente cerradoEl atributo de bit de Interruptor de posición inicial normalmente cerrado determina el estado normal del interruptor de límite a posición inicial utilizado por la secuencia de vuelta a posición inicial. El estado normal del interruptor es su estado anterior a ser engranado por el eje durante la secuencia de vuelta a posición inicial.Por ejemplo, si el bit de Interruptor de posición inicial normalmente cerrado está establecido (verdadero), la condición del interruptor antes de la vuelta a la posición inicial es cerrada. Cuando el interruptor se engrana por el eje durante la secuencia de vuelta a posición inicial, el interruptor es abierto, lo que constituye un evento de vuelta a posición inicial.Dirección a posición inicialAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALSINTGSVSSV0 = avance unidireccional1 = avance bidireccional2 = retroceso unidireccional3 = retroceso bidireccionalEstado armado de evento de posición inicialAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALBOOLEtiquetaSe establece cuando se ha armado un evento de vuelta a posición inicial mediante la ejecución de la instrucción MAH (Vuelta a posición inicial de eje de movimiento). Se borra cuando se produce un evento de posición inicial.Estado de evento de posición inicialAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALBOOLEtiquetaSe establece cuando se ha producido un evento de vuelta a posición inicial. Se borra cuando se ejecuta otra instrucción MAH (Vuelta a posición inicial de eje de movimiento).Tarea de evento de posición inicialAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALDINTMSGTarea de evento de usuario cuya ejecución se desencadena cuando se produce un evento de posición inicial. Un valor de instancia de 0 indica que no se ha configurado ninguna tarea de evento para que se desencadene por el Evento de posición inicial.Este atributo indica qué tarea de usuario se desencadena cuando se produce un evento de posición inicial.La Tarea de usuario se desencadena al mismo tiempo que se establece el bit de Proceso completo para la instrucción que armó el evento de posición inicial.Este atributo se establece mediante comunicación interna entre el objeto Tarea y el objeto Eje cuando se establece el atributo Desencadenamiento de tarea para seleccionar el atributo del eje Instancia de tarea de evento de posición inicial.Este atributo no lo debe establecer directamente un dispositivo externo. Este atributo está disponible para su lectura externa (Obtener la lista de atributos) con fines de información de diagnóstico.Estado de entrada de vuelta a posición inicialAXIS_SERVOAXIS_SERVO_DRIVEBOOLEtiquetaSi este bit es el siguiente:ON — La entrada de posición inicial está activa.OFF — La entrada de posición inicial está inactiva.Modo de posición inicialAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALSINTGSVSSV0 = pasivo1 = activo (predeterminado)2 = absolutoDesplazamiento de posición inicialAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALREALGSVSSVUnidades de posiciónCuando se aplica a un Modo de vuelta a posición inicial activa o pasiva usando una secuencia de posición inicial no inmediata, el Desplazamiento de posición inicial es el desplazamiento de posición deseado de la Posición inicial del eje desde la posición en la que se produjo el evento de posición inicial. El desplazamiento de posición inicial se aplica al final de la secuencia de vuelta a posición inicial especificada antes de que el eje se mueva a la Posición inicial. En la mayoría de los casos, el Desplazamiento de posición inicial se establece en cero.Una vez que se haya completado una secuencia de vuelta a posición inicial bidireccional activa, el eje se queda en la Posición inicial especificada. Si el Desplazamiento de posición inicial es distinto de cero, el eje se desplazará con respecto al punto de evento de interruptor de posición inicial o marcador por el valor de Desplazamiento de posición inicial. Si el Desplazamiento de la posición inicial es cero, el eje se quedará justo sobre el punto del interruptor de posición inicial o marcador.Posición inicialAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALREALGSVSSVUnidades de posiciónLa Posición inicial es la posición absoluta deseada del eje después de que se haya completado la secuencia especificada de vuelta a posición inicial. Una vez que se haya completado una secuencia de vuelta a posición inicial activa, el eje se queda en la Posición inicial especificada.En la mayoría de los casos, la Posición inicial está establecida en cero, aunque se puede utilizar cualquier valor dentro de los Límites de recorrido máximo positivo y negativo del eje (si están habilitados). (En las especificaciones del Objeto eje de servo y de variador se puede encontrar una descripción de los atributos de configuración de Recorrido máximo positivo y negativo). El el caso de un eje rotatorio, la Posición inicial se ve restringida a un número positivo inferior al valor de Desbobinado de posición dividido por la constante de conversión.Cuando se configura para el modo de posición inicial absoluta, el valor de Posición inicial se aplica directamente al dispositivo de retroalimentación absoluta para establecer una referencia de posición absoluta para el sistema.Velocidad de retorno a posición inicialAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEREALGSVSSVUnidades de posición/segEl atributo Velocidad de retorno a posición inicial controla la velocidad del perfil de impulso empleado después de la primera rama de una secuencia activa bireccional de vuelta a posición inicial.Secuencia de posición inicialAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALSINTGSVSSV0 = inmediato (predeterminado)1 = interruptor2 = marcador3 = interruptor, luego marcador4 = límite de par5 = límite de par, luego marcadorVelocidad de vuelta a posición inicialAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEREALGSVSSVUnidades de posición/segEl atributo Velocidad de vuelta a posición inicial controla la velocidad del perfil de impulso empleado en la primera rama de una secuencia de vuelta a posición inicial activa tal como se describe en la discusión anterior sobre el atributo Tipo de secuencia a posición inicial.Estado vuelto a posición inicial del ejeAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALBOOLEtiquetaSe borra en el momento del encendido o de restablecimiento de la conexión. Lo establece la instrucción MAH una vez realizada satisfactoriamente la secuencia de vuelta a la posición inicial, y se borra más tarde cuando el eje pasa al estado apagado.Estado de vuelta a posición inicialAXIS_CONSUMEDAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALBOOLEtiquetaSe establece si hay un perfil de movimiento a la Posición inicial actualmente en curso. Se borra cuando la operación de posición inicial se detiene o se anula por medio de alguna otra operación de movimiento.Estado de inhibiciónAXIS_SERVOAXIS_SERVO_DRIVEBOOLEtiquetaSe utiliza el bit InhibitStatus de un eje para ver si el eje está inhibido o desinhibido. Si el bit es:ON — El eje está inhibido.OFF — El eje está desinhibido.El controlador cambia el bit InhibitStatus solo después de que haya ocurrido todo lo siguiente:El eje ha cambiado a inhibido o desinhibido.Todos los ejes desinhibidos están listos.Las conexiones al módulo de movimiento están funcionando de nuevo.Inhibir ejeAXIS_SERVOAXIS_SERVO_DRIVEINTGSVSSVHastaEstablecimiento del atributoBloquea el controlador para que no pueda utilizar el eje. De este modo se inhibe el eje.1 o cualquier valor que no sea ceroDeja que el controlador utiliza el eje. De este modo se desinhibe el eje.0Habilitación de retención del integradorAXIS_SERVOAXIS_SERVO_DRIVESINTGSVSSVCuando un valor del atributo Habilitación de retención del integrador está configurado como VERDADERO, el servolazo deshabilita temporalmente cualquier integrador habilitado mientras cambia la posición de comando. Los movimientos punto a punto utilizan esta función para minimizar el wind-up del integrador durante el movimiento. Cuando el valor del atributo Habilitación de retención del integrador es FALSO, todos los integradores activos están siempre habilitados.0 = deshabilitado1 = habilitadoFallo de sincronización entre módulosAXIS_SERVOBOOLEtiquetaSi este bit está activado, las tarjetas de servo analógicas de un controlador SoftLogix5800 no están sincronizadas. El hardware o vbfirmware de la tarjeta causa este fallo. Por ejemplo, el cable entre las 2 tarjetas no está conectado.Posición real interpoladaAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALREALGSVEtiquetaPosición interpolada real en unidades de posiciónPosición real interpolada es la interpolación de la posición real, basada en el historial de trayectoria del eje pasado, en el momento especificado por el atributo "Tiempo interpolado".Posición de comando interpoladaAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALREALGSVEtiquetaPosición de comando interpolada en unidades de posiciónPosición de comando interpolada es la interpolación de la posición comandada, basada en el historial de trayectoria del eje pasado, en el momento especificado por el atributo "Tiempo interpolado".Tiempo interpoladoAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALDINTGSVEtiquetaHora CST para interpolar conTiempo interpolado es la hora CST de 32 bits utilizado para calcular las posiciones interpoladas. Cuando se actualiza este atributo con un valor CST válido, se calculan automáticamente los valores de Posición real interpolada y Posición de comando interpolada.Estado de impulsoAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALBOOLEtiquetaSe establece si hay un perfil de movimiento de Impulso actualmente en curso. Se borra cuando el Impulso se completa o se anula por medio de alguna otra operación de movimiento.Constante de calibración para LDTAXIS_SERVOREALGSVEste atributo proporciona el establecimiento de una constante de calibración para dispositivos LDT. Este atributo solo está activo si el Tipo de transductor se establece como LDT.Unidades de constante de calibración para LDTAXIS_SERVOSINTGSV0 = m/seg1 = Useg/pulg.Este atributo proporciona una selección para las unidades del atributo Constante de calibración para LDT. Este atributo solo está activo si el Tipo de transductor se establece como LDT.Longitud de LDTAXIS_SERVOREALGSVEste atributo proporciona el establecimiento de una longitud de dispositivo LDT. Este atributo solo está activo si el Tipo de transductor se establece como LDT.Unidad de longitud de LDTAXIS_SERVOSINTGSV0 = m1 = pulg.Este atributo proporciona una selección para las unidades del atributo de longitud de LDT. Este atributo solo está activo si el Tipo de transductor se establece como LDT.Recirculaciones de LDTAXIS_SERVOSINTGSVEste atributo proporciona el número de recirculaciones. Este atributo solo está activo si el Tipo de transductor se establece como LDT y el Tipo de LDT se establece como PWM.Escala de LDTAXIS_SERVOREALGSVEste atributo proporciona el establecimiento del factor de escalado para dispositivos LDT. Este atributo solo está activo si el Tipo de transductor se establece como LDT.Unidad de escala de LDTAXIS_SERVOSINTGSV0 = Unidades de posición/m1 = Unidades de posición/pulg.Este atributo proporciona una selección para las unidades del atributo de escala de LDT. Este atributo solo está activo si el Tipo de transductor se establece como LDT.Tipo de LDTAXIS_SERVOSINTGSV0 = PWM1 = Inicio/parada de flanco ascedente2 = Inicio/parada de flanco descedenteEste atributo proporciona una selección para el Tipo de LDT. Proporciona los siguientes valores enumerados: PWM, Inicio/parada de flanco ascedente e Inicio/parada de flanco descedente. Este atributo solo está activo si el Tipo de transductor se establece como LDT.Relación de inercia de cargaAXIS_SERVO_DRIVEREALGSVSSV% de valor nominal/Unidades de posición por seg2El valor de Inercia de motor representa la inercia del motor sin ninguna carga conectada al eje del motor en unidades de Escalado de par de % de valor nominal/Unidades de posición por seg2. El valor del atributo Relación de inercia de carga representa la relación de la inercia de carga con la inercia de motor. La función de ajuste automático utiliza el valor de Inercia de motor para calcular la Relación de inercia de carga basándose en la siguiente ecuación.Relación de inercia de carga = (Inercia total - Inercia de motor) / Inercia de motorLa inercia total se mide directamente por medio del algoritmo de ajuste automático y se aplica al atributo Escalado de par en unidades de % de valor nominal/Unidades de posición por seg2.Si se conoce el valor de Relación de inercia de carga, también puede utilizarse el valor de Inercia de motor para calcular un valor de Escalado de par que sea adecuado para el motor a plena carga sin realizar un ajuste automático. La ecuación utilizada por la aplicaciónLogix Designerpara calcular el valor de Escalado del par es la siguiente:Escalado de par = (1 + Relación de inercia de carga) * Inercia de motor.El valor para la Inercia de carga puede calcularse automáticamente utilizando el programa MotionBook de Rockwell Automation mientras que el valor para Inercia de motor se deriva del archivo de base de datos de Movimiento basándose en la selección del motor.Instancia de asignaciónAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEDINTGSVNúmero de instancia de asignación de E/S Es cero para Tipos de datos virtuales y consumidos.El eje se asocia a un módulo específico compatible con movimiento especificando la instancia de la entrada de asignación que representa al módulo.Distancia del marcadorAXIS_SERVOAXIS_SERVO_DRIVEREALGSVEtiquetaIMPORTANTE: Para usar este atributo, selecciónelo como uno de los atributos correspondientes a Información de eje en tiempo real para el eje. De lo contrario, no verá el valor correcto cuando el eje está funcionando. Consulte Selección 1 de información de ejeDistancia de marcador en unidades de posiciónDistancia del marcador es la distancia entre la posición del eje, en la que se detectó una entrada de interruptor de vuelta a posición inicial, y la posición del eje en la que se detectó el evento de marcador. Este valor es útil al alinear un interruptor de límite de vuelta a posición inicial con relación a un impulso de marcador de retroalimentación para que las operaciones de vuelta a posición inicial puedan ser repetibles.Bits de configuración de entrada de eje maestroAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALDINTGSVSSVBits0 = Compensación de retardo del eje maestro1 = Filtro de posición del eje maestroCompensación de retardo del eje maestroPor defecto, tanto la función de Transmisión de levas como la función de Transmisición de engranajes de posición, cuando se aplican a un eje esclavo, realizan la Compensación de retardo del eje maestro para compensar el tiempo de retardo entre la lectura de la posición de comando del eje maestro y la aplicación de la posición de comando del eje esclavo asociado a la entrada del servolazo del esclavo.Cuando el eje maestro opera a una velocidad fija, esta técnica de compensación garantiza que la posición de comando del eje esclavo realice un seguimiento exacto de la posición real del eje maestro; en otras palabras, la compensación de retardo del eje maestro permite el error de seguimiento cero al realizar la transmisión o el movimiento de levas a la posición real de un eje maestro.El algoritmo de Compensación de retardo del eje maestro extrapola la posición del eje maestro en el momento previsto cuando se aplica la posición de comando al servolazo del esclavo.Puesto que la posición del eje maestro se mide en conteos de retroalimentación discretos y es una señal ruidosa por naturaleza, el proceso de extrapolación amplifica este ruido de acuerdo con el retardo de actualización de posición total. El retardo total de la actualización de posición es proporcional al Período de actualización aproximado del grupo de movimiento y, si el eje maestro o el eje esclavo están relacionados con el tipo de datos AXIS_SERVO_DRIVE, también incluye el período de retardo que es proporcional al Período de actualización SERCOS. Cuanto mayor sea el retardo mayor será el ruido introducido por el extrapolador.La función de Compensación de retardo del eje maestro también tiene un filtro de extrapolación para filtrar el ruido introducido por el proceso de extrapolación. La contante de tiempo del filtro está fijada en 4x retardo total de la actualización de posición (que es independiente del Ancho de banda del filtro de posición del eje maestro), que, una vez más, es una función del Período de actualización aproximado (y del Período de actualización SERCOS, si se trata de un tipo de datos AXIS_SERVO_DRIVE).El controlador utiliza un algoritmo de extrapolación de primer orden que resulta en error de seguimiento cero mientras el eje maestro se mueve a velocidad constante. Si el eje maestro acelera o desacelera, el error de seguimiento es distinto de cero y proporcional al índice de aceleración o desaceleración, así como al cuadrado del retardo de la actualización de posición total. Desde las perspectivas de error de aceleración y de ruido, es vital minimizar el período de actualización aproximado.Algunas aplicaciones no requieren error de seguimiento cero entre el eje maestro y el esclavo. En tales casos, puede que sea beneficioso deshabilitar la función Compensación de retardo del eje maestro para eliminar las perturbaciones que el algoritmo de extrapolación introduce en el eje esclavo. Cuando la función de Compensación de retardo del eje maestro está deshabilitada (bit borrado), el eje esclavo será más sensible a los movimientos del eje maestro y funcionará por lo general con mayor suavidad que cuando la función de Compensación de retardo del eje maestro está habilitada (bit establecido). Sin embargo, cuando el eje maestro opere a una velocidad constante, el eje esclavo retardará el eje maestro con un error de seguimiento proporcional a la velocidad del eje maestro.Tenga en cuenta que la Compensación de retardo del eje maestro, aunque esté habilitada explícitamente, no se aplica en aquellos casos en que un eje esclavo esté realizando de engranajes o levas a la posición de comando del eje maestro. En vista de que el controlador genera la posición de comando directamente, no hay un retardo intrínseco en la posición del eje maestro que haya que compensar.Filtro de posición del eje maestroEl bit de Filtro de posición del eje maestro controla la actividad de un filtro independiente de paso bajo y solo polo que filtra con efectividad la entrada especificada para la posición del eje maestro a la operación de engranaje o de levas de posición del eje esclavo.Cuando está habilitado (bit establecido), este filtro tiene el efecto de suavizar la señal de la posición real del eje maestro; por lo tanto, suavizar el movimiento correspondiente en el eje esclavo.El equilibrio de la suavidad es un incremento del tiempo de retardo entre la respuesta del eje esclavo y los cambios en el movimiento del eje maestro.Tenga en cuenta que el filtro de posición del eje maestro proporciona también filtrado del ruido de extrapolación introducido por el algoritmo de compensación de retardo del eje maestro, si está habilitado.Cuando el bit de Filtro de posición del eje maestro está establecido, el ancho de banda del filtro de posición del eje maestro se controla a través del atributo Ancho de banda de filtro de posición del eje maestro, ver a continuación. Esto puede hacerse ajustando el bit de Filtro de posición del eje maestro y controlando directamente el ancho de banda del filtro de posición del eje maestro.El establecimiento a cero de Ancho de banda de filtro de posición del eje maestro puede usarse para deshabilitar eficazmente el filtro.Desplazamiento de eje maestroAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALREALGSVEtiquetaIMPORTANTE: Para usar este atributo, asegúrese de que la función Actualización de etiquetas automática esté habilitada para el grupo de movimiento (ajuste predeterminado). De lo contrario, no verá el valor correcto cuando el eje está funcionando.Desplazamiento de eje maestro en unidades de posición de eje maestroEl Desplazamiento de eje maestro es el desplazamiento de posición que se aplica actualmente al lado maestro de una leva de posición. El Desplazamiento de eje maestro se devuelve en unidades de posición maestra. El Desplazamiento de eje maestro mostrará la misma característica de desbobinado que la posición de un eje lineal.Estado de movimiento de desplazamiento de eje maestroAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALBOOLEtiquetaSe establece si hay un perfil del Movimiento de desplazamiento maestro actualmente en curso. Este bit se borra cuando el Movimiento de desplazamiento maestro se completa o se anula por medio de alguna otra operación de movimiento.Ancho de banda de filtro de posición del maestroAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALREALGSVEtiquetaHerciosEl atributo Ancho de banda de filtro de posición del eje maestro controla la actividad de un filtro de paso bajo y solo polo que filtra la entrada especificada para la posición del eje maestro a la operación de engranaje o de levas de posición del eje esclavo.Cuando está habilitado, este filtro tiene el efecto de suavizar la señal de la posición real del eje maestro; por lo tanto, suavizar el movimiento correspondiente en el eje esclavo. El equilibrio de la suavidad es un incremento del tiempo de retardo entre la respuesta del eje esclavo y los cambios en el movimiento del eje maestro.Si el filtro de posición del eje maestro está deshabilitado, el Ancho de banda de filtro de posición del eje maestro no tiene ningún efecto.Aceleración máximaAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALREALGSVSSVUnidades de posición/seg2Los valores de atributos Aceleración máxima y Desaceleración máxima son utilizados frecuentemente en instrucciones de movimiento tales como MAJ, MAM, MCD, etc., para determinar los índices de aceleración y desaceleración que hay que aplicar al eje.Estas instrucciones tienen la opción de especificar la aceleración y desaceleración como porcentaje de los atributos Aceleración máxima y Desaceleración máxima para el eje.Los valores Aceleración máxima y Desaceleración máxima para el eje se establecen automáticamente en ~ 85 % de los atributos Ajustar aceleración y Ajustar desaceleración por medio de la instrucción MAAT (Aplicar ajustes a eje de movimiento).Si se establecen manualmente, estos valores deben establecerse habitualmente en aproximadamente el ~ 85 % del índice de aceleración máxima y desaceleración máxima del eje. Esto proporciona "espacio suficiente" para que el eje funcione en todo momento dentro de los límites de aceleración y desaceleración del variador y del motor.Desaceleración máximaAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALREALGSVSSVUnidades de posición/seg2Los valores de atributos Aceleración máxima y Desaceleración máxima son utilizados frecuentemente en instrucciones de movimiento tales como MAJ, MAM, MCD, etc., para determinar los índices de aceleración y desaceleración que hay que aplicar al eje.Estas instrucciones tienen la opción de especificar la aceleración y desaceleración como porcentaje de los atributos Aceleración máxima y Desaceleración máxima para el eje.Los valores Aceleración máxima y Desaceleración máxima para el eje se establecen automáticamente en ~ 85 % de los atributos Ajustar aceleración y Ajustar desaceleración por medio de la instrucción MAAT (Aplicar ajustes a eje de movimiento).Si se establecen manualmente, estos valores deben establecerse habitualmente en aproximadamente el ~ 85 % del índice de aceleración máxima y desaceleración máxima del eje. Esto proporciona "espacio suficiente" para que el eje funcione en todo momento dentro de los límites de aceleración y desaceleración del variador y del motor.Máximo recorrido negativoAXIS_SERVOAXIS_SERVO_DRIVEREALGSVSSVUnidades de posiciónEl objeto Eje proporciona límites de fin de recorrido configurables mediante los atributos Máximo recorrido positivo y Máximo recorrido negativo.Si el eje está configurado para comprobación del límite de sobrerecorrido controlado por software mediante la configuración del bit de Sobrerecorrido controlado por software y el eje pasa fuera de estos límites máximos de recorrido, se emite un Fallo de sobrerecorrido controlado por software.Cuando está habilitada la función de comprobación del límite de sobrerecorrido controlado por software, se deben establecer valores apropiados para el recorrido máximo tanto en el atributo Máximo recorrido positivo como en el atributo Máximo recorrido negativo, de modo que el máximo recorrido positivo sea siempre mayor que la máximo recorrido negativo.Ambos valores se especifican en Unidades de posición configuradas del eje.CONSEJO: Los límites de recorrido controlados por software no se habilitan hasta que se completa la secuencia seleccionada para volver a posición inicial.Máximo recorrido positivoAXIS_SERVOAXIS_SERVO_DRIVEREALGSVSSVUnidades de posiciónEl objeto Eje proporciona límites de fin de recorrido configurables mediante los atributos Máximo recorrido positivo y Máximo recorrido negativo. Si el eje está configurado para comprobación del límite de sobrerecorrido controlado por software mediante la configuración del bit de Sobrerecorrido controlado por software y el eje pasa fuera de estos límites máximos de recorrido, se emite un Fallo de sobrerecorrido controlado por software.Cuando está habilitada la función de comprobación del límite de sobrerecorrido controlado por software, se deben establecer valores apropiados para el recorrido máximo tanto en el atributo Máximo recorrido positivo como en el atributo Máximo recorrido negativo, de modo que el máximo recorrido positivo sea siempre mayor que la máximo recorrido negativo. Ambos valores se especifican en Unidades de posición configuradas del eje.Consejo: Los límites de recorrido controlados por software no se habilitan hasta que se completa la secuencia seleccionada para volver a posición inicial.Velocidad máximaAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALREALGSVSSVUnidades de posición/segEl valor del atributo Velocidad máxima es utilizado por diversas instrucciones de movimiento (por ejemplo, MAJ, MAM, MCD, etc.) para determinar la velocidad en estado constante del eje. Todas estas instrucciones tienen la opción de especificar la velocidad como un porcentaje del valor de atributo Velocidad máxima para el eje.El valor de Máxima velocidad para el eje se establece automáticamente conforme a la Velocidad de ajuste por medio de la instrucción MAAT (Aplicar ajustes a eje de movimiento).Este valor se suele establecer en un ~90% de la velocidad máxima nominal del motor. Esto proporciona "espacio suficiente" para que el eje funcione en todo momento dentro de los límites de velocidad del motor.Utilización de memoriaAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALDINTMSGCantidad de memoria consumida para esta instancia (en bytes)Uso de memoriaAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALINTGSVEspacio de memoria del controlador donde reside la instancia.105 (0x69) = espacio E/S106 (0x6a) = espacio de Tabla de datosLa aplicaciónLogix Designerutiliza este atributo para crear instancias de eje en la memoria de E/S (I/O) para ejes que se van a producir o a consumir.El atributo Uso de memoria solo se puede establecer como parte de un servicio de creación de eje y se utiliza para controlar en qué memoria de controlador se crea la instancia del objeto.Canal de móduloAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVESINTGSVNúmero de canal del módulo basado en cero. 0xff, indica que no está asignado.El eje se asocia a un canal específico en un módulo de movimiento especificando el atributo Canal de módulo.Código de clase de móduloAXIS_SERVOAXIS_SERVO_DRIVEDINTGSVCódigo para clase de objeto CIP del motor de movimiento en el módulo; por ejemplo, 0xAF para el módulo M02AE.El código para clase CIP del objeto en el módulo de movimiento que está soportando el movimiento; por ejemplo, 0xAF es el ID de objeto CIP del "Objeto eje de módulo servo" que reside en el módulo 1756-M02AE.Fallo de móduloAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALBOOLEtiquetaSe establece cuando ha ocurrido un fallo grave con el módulo de movimiento asociado al eje seleccionado.Generalmente, un fallo de módulo afecta a todos los ejes asociados con el módulo de movimiento. Por lo general, un fallo de módulo da lugar al apagado de todos los ejes asociados. Para recuperarse de una condición de fallo de módulo, es necesaria la reconfiguración del módulo de movimiento.¿Quiere que este fallo genere en el controlador un fallo mayor?SÍ — Establecer el Tipo de fallo general del grupo de movimiento = Fallo mayor.NO — Deberá escribir código para gestionar estos fallos.Bits de fallo de móduloAXIS_CONSUMEDAXIS_SERVOAXIS_SERVO_DRIVEDINTGSV*Le permite acceder a los bits de fallo del módulo con una palabra de 32 bits. Este atributo es el mismo que la etiqueta de Fallos del módulo.Fallo de móduloBitFallo de sincronización de control0Fallo de sincronización de módulo1Fallo de evento de temporizador2Fallo de hardware de módulo3Fallo de anillo SERCOS4Fallo de sincronización entre módulos5Estos fallos tienen alcance de módulo en vez de alcance de eje.Estos fallos aparecen en todos los ejes que están conectados al módulo de movimiento.El planificador de movimiento actualiza estos bits de fallos en cada período de actualización aproximado.¿Quiere que algunos de estos fallos genere en el controlador un fallo mayor?SÍ — Establecer el Tipo de fallo general del grupo de movimiento = Fallo mayor.NO — Deberá escribir código para gestionar estos fallos.Fallos de móduloAXIS_SERVOAXIS_SERVO_DRIVEDINTEtiquetaLe permite acceder a los bits de fallo del módulo con una palabra de 32 bits. Esta etiqueta es la misma que el atributo Bits de fallos del módulo.Fallo de móduloBitFallo de sincronización de control0Fallo de sincronización de módulo1Fallo de evento de temporizador2Fallo de hardware de módulo3Fallo de anillo SERCOS4Fallo de sincronización entre módulos5Estos fallos tienen alcance de módulo en vez de alcance de eje.Estos fallos aparecen en todos los ejes que están conectados al módulo de movimiento.El planificador de movimiento actualiza estos bits de fallos en cada período de actualización aproximado.¿Quiere que algunos de estos fallos genere en el controlador un fallo mayor?SÍ — Establecer el Tipo de fallo general del grupo de movimiento = Fallo mayor.NO — Deberá escribir código para gestionar estos fallos.Fallo de hardware de móduloAXIS_SERVOAXIS_SERVO_DRIVEBOOLEtiquetaSi se establece este bit, el módulo de movimiento tiene un problema de hardware que, en general, va a requerir la sustitución del módulo.Fallo de sincronización de móduloAXIS_SERVOAXIS_SERVO_DRIVEBOOLEtiquetaSi se establece este bit, el módulo de movimiento perdió comunicación con el controlador y omitió varias actualizaciones de posición consecutivas.El módulo de movimiento puede omitir hasta 4 actualizaciones de posición. Después de eso, el módulo de movimiento se desactiva.Este bit se borra cuando se restablece la comunicación.Fallo de retroalimentación del motorAXIS_SERVO_DRIVEBOOLEtiquetaSe establece para el dispositivo de retroalimentación A Quad B cuando se produce una de estas situaciones:Las señales diferenciales eléctricas para uno o más canales de retroalimentación (por ejemplo, A+ y A-, B+ y B-, o Z+ y Z-) están en el mismo nivel (ambos altos o ambos bajos).En condiciones normales de funcionamiento, las señales diferenciales tienen siempre niveles opuestos. La causa más común de esta situación es un cable roto entre el transductor de retroalimentación y el módulo servo o el variador.Se ha perdido la "potencia" de retroalimentación o la conexión eléctrica "común" de retroalimentación entre el módulo servo o el variador y el dispositivo de retroalimentación.El controlador enclava este fallo. Utiliza la instrucción Restablecer fallo de eje de movimiento (MAFR) o Restablecer apagado de eje de movimiento (MASR) para borrar el fallo.Fallo de ruido de retroalimentación del motorAXIS_SERVO_DRIVEBOOLEtiquetaSe establece cuando hay ruido en las líneas de señal del dispositivo de retroalimentación.Por ejemplo, a las transiciones simultáneas de los canales A y B de retroalimentación de un A Quad B se les denomina generalmente ruido de retroalimentación.El ruido de retroalimentación (que se muestra a continuación) se debe generalmente a una pérdida de cuadratura del propio dispositivo de retroalimentación o a señales de ruido en modo común radiadas y recogidas por el cableado del dispositivo de retroalimentación. Se pueden ver ambas en un osciloscopio.Para solucionar la pérdida de cuadratura de un canal, busque:
- falta de alineación física de los componentes del transductor de retroalimentación
- capacitancia excesiva (u otros retardos) en las señales del codificador
El uso de conexión a tierra y blindaje adecuadas soluciona generalmente los problemas de ruido radiado.El controlador enclava este fallo. Utiliza la instrucción Restablecer fallo de eje de movimiento (MAFR) o Restablecer apagado de eje de movimiento (MASR) para borrar el fallo.Estado de movimientoAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALDINTEtiquetaLe permite acceder a todos los bits de estado del movimiento con una palabra de 32 bits. Esta etiqueta es la misma que el atributo Bits de estado del movimiento.Estado de movimientoBitEstado de aceleración0Estado de desaceleración1Estado de movimiento2Estado de impulso3Estado de transmisión4Estado de vuelta a posición inicial5Estado de detención6Estado vuelto a posición inicial7Estado de leva de posición8Estado de leva de tiempo9Estado de leva de posición pendiente10Estado pendiente de leva de tiempo11Estado de bloqueo de transmisión12Estado de bloqueo de leva de posición13Reservado14Estado de movimiento coordinado15Estado de transformación16Controlado por el estado de transformación17Bits de estado de movimientoAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALDINTGSVLe permite acceder a todos los bits de estado del movimiento con una palabra de 32 bits. Este atributo es el mismo que la etiqueta de Estado del movimiento.Estado de movimientoBitEstado de aceleración0Estado de desaceleración1Estado de movimiento2Estado de impulso3Estado de transmisión4Estado de vuelta a posición inicial5Estado de detención6Estado vuelto a posición inicial7Estado de leva de posición8Estado de leva de tiempo9Estado de leva de posición pendiente10Estado pendiente de leva de tiempo11Estado de bloqueo de transmisión12Estado de bloqueo de leva de posición13Reservado14Estado de movimiento coordinado15Estado de transformación16Controlado por el estado de transformación17Capacidad del motorAXIS_SERVO_DRIVEREALGSVEtiquetaImportante: Para usar este atributo, selecciónelo como uno de los atributos correspondientes a Información de eje en tiempo real para el eje. De lo contrario, no verá el valor correcto cuando el eje está funcionando. Consulte Selección 1 de información de ejeLa utilización actual de la capacidad del motor, como porcentaje de la capacidad nominal.Datos del motorAXIS_SERVO_DRIVEStruct {INT;SINT[256]}MSGStruct {length; data[ ]}El atributo Datos del motor es una estructura con un elemento de longitud y una matriz de bytes, que contiene información importante sobre la configuración del motor y que un variador A-B SERCOS necesita para operar el motor. El elemento de longitud representa el número de elementos de datos válidos en la matriz de datos.El significado de los datos de la matriz de datos solo es entendido por el variador. El bloque de datos del atributo Datos del motor se derivaÁngulo eléctrico del motorAXIS_SERVO_DRIVEREALGSVEtiquetaImportante: Para usar este atributo, selecciónelo como uno de los atributos correspondientes a Información de eje en tiempo real para el eje. De lo contrario, no verá el valor correcto cuando el eje está funcionando. Consulte Selección 1 de información de ejeGradosEl ángulo eléctrico actual del eje del motor.Configuración de retroalimentación del motorAXIS_SERVO_DRIVEINTGSVEl controlador y el variador utilizan esto para el escalado de los conteos del dispositivo de retroalimentación. Estos atributos se derivan de los correspondientes atributos Unidad de retroalimentación del motor y Unidad de retroalimentación auxiliar.Bit0 = Tipo de retroalimentación0 — rotativo (predeterminado)1 — lineal1 = (reservado)2 = Unidad de retroalimentación lineal0 — métrica1 — inglés3 = Polaridad de retroalimentación (solo aux.)0 — no invertido1 — invertidoSi los bits son:Entonces la Resolución de retroalimentación se escala a:21000Ciclos de retroalimentación por Retroalimentación rev10Ciclos de retroalimentación por Retroalimentación rev01Ciclos de retroalimentación por mm11Ciclos de retroalimentación por pulgadaFactor de interpolación de retroalimentación del motorAXIS_SERVO_DRIVEDINTGSVPolaridad de retroalimentaciónEl atributo de bit Polaridad de retroalimentación se puede utilizar para cambiar el sentido de dirección del dispositivo de retroalimentación. Este bit solo es válido para dispositivos de retroalimentación auxiliar.Al realizar un diagnóstico de conexión de motor/retroalimentación en un dispositivo de retroalimentación auxiliar usando las instrucciones MRHD y MAHD, el bit Polaridad de retroalimentación se configura para el dispositivo de retroalimentación auxiliar para garantizar una retroalimentación negativa en el servolazo.Los dispositivos de retroalimentación del motor deben cablearse correctamente para retroalimentación negativa, ya que el bit Polaridad de retroalimentación se fuerza a 0, o es no invertida.Resolución de retroalimentación del motorAXIS_SERVO_DRIVEDINTGSVCiclos por Unidad de retroalimentación del motorLos atributos Resolución de retroalimentación del motor y Resolución de retroalimentación auxiliar se utilizan para proporcionar el variador A-B con la resolución del dispositivo de retroalimentación asociado, en ciclos por unidad de retroalimentación.Estos parámetros proporcionan al variador SERCOS información crítica que necesita para calcular los factores de escalado que se utilizan para convertir los Conteos del variador en Conteos de retroalimentación.Tipo de retroalimentación del motorAXIS_SERVO_DRIVEINTGSVLos atributos Tipo de retroalimentación del motor y Tipo de retroalimentación auxiliar se utilizan para identificar el motor instalado o el dispositivo de retroalimentación auxiliar conectado al variador.Tipo de retroalimentaciónCódigoSolo rotativaSolo linealRotativa o lineal<Ninguna>0x0000---SRS0x0001XSRM0x0002XSCS0x0003XSCM0x0004XSNS0x0005XMGH0x0006XSolucionador0x0007XReferencia analógica0x0008XSeno/Cos0x0009XTTL0x000AXUVW0x000BXStegmann desconocido0x000CXEndat0x000DXRCM21S-40x000EXRCM21S-60x000FXRCM21S-80x0010XLINCODER0x0011XSeno/Cos con Hall0x0012XUnidades de retroalimentación del motorAXIS_SERVO_DRIVEINTGSVEl atributo Unidades de retroalimentación del motor establece la unidad de medida que se aplica al valor del atributo Resolución de retroalimentación del motor. El atributo Unidades de retroalimentación auxiliar establece la unidad de medida que se aplica al valor del atributo Resolución de retroalimentación auxiliar. Las unidades que aparecen en la lista enumerada cubren los dispositivos de retroalimentación lineal o rotativa, en unidades inglesas o métricas.0 = rev1 = pulgadas2 = mmID del motorAXIS_SERVO_DRIVEINTGSVEl atributo ID del motor contiene la enumeración del número de catálogo del motor A-B específico que se asocia con el eje. Si el ID del motor no coincide con el del motor real, se genera un error durante el proceso de configuración del variador.Inercia del motorAXIS_SERVO_DRIVEREALGSVSSV% de valor nominal / Unidades de posición por seg2El valor Inercia del motor representa la inercia del motor sin ninguna carga conectada al eje del motor en unidades de Escala de par de % de valor nominal / Unidades de posición por seg2. El valor del atributo Relación de inercia de carga representa la relación de la inercia de carga con la inercia de motor. La función de ajuste automático utiliza el valor de Inercia de motor para calcular la Relación de inercia de carga basándose en la siguiente ecuación.Relación de inercia de carga = (Inercia total - Inercia de motor) / Inercia de motorLa inercia total se mide directamente por medio del algoritmo de ajuste automático y se aplica al atributo Escala de par en unidades de % de valor nominal / Unidades de posición por seg2.Si se conoce el valor de Relación de inercia de carga, también puede utilizarse el valor de Inercia de motor para calcular un valor de Escalado de par que sea adecuado para el motor a plena carga sin realizar un ajuste automático. La ecuación utilizada por la aplicaciónLogix Designerpara calcular el valor de Escalado del par es la siguiente:Escalado de par = (1 + Relación de inercia de carga) * Inercia de motor.El valor para la Inercia de carga puede calcularse automáticamente utilizando el programa MotionBook de Rockwell Automation mientras que el valor para Inercia de motor se deriva del archivo de base de datos de Movimiento basándose en la selección del motor.Fallo por temperatura excesiva en el motorAXIS_SERVO_DRIVEBOOLEtiquetaSe establece cuando la temperatura del motor sobrepasa la temperatura de apagado de este.Acción de fallo térmico del motorAXIS_SERVO_DRIVESINTGSVSSVAcción en caso de falloDesactivaciónDeshabilitar variadorDetener el movimientoSolo estadoValue0123Estado de movimientoAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALBOOLEtiquetaSe establece si hay un perfil de movimiento de Desplazamiento actualmente en curso. Se borra cuando el movimiento se completa o se anula por medio de alguna otra operación de movimiento.Límite de par dinámico de redAXIS_SERVO_DRIVEREALEtiquetaLa magnitud actualmente operativa de los límites de par negativo/corriente. Debería ser el valor más bajo de todos los límites de par/corriente en el variador en un momento determinado, que incluyen: límite máximo del amplificador, límite máximo del motor, límite de corriente del usuario, límite térmico del amplificador y límite térmico del motor.Fallo de sobrerecorrido controlado por hardware negativoAXIS_SERVO_DRIVEBOOLEtiquetaSe establece cuando el eje se desplaza más allá de los límites actuales de posición de dirección negativa, tal y como están establecidos por los interruptores de límite de sobrerecorrido controlados por hardware y montados en el equipo. Este fallo solo puede ocurrir cuando el variador se encuentra en estado habilitado y el bit Comprobación de sobrerecorrido controlado por hardware se ha definido en el atributo Bits de configuración de fallos.Si la Acción de fallo de sobrerecorrido controlado por hardware se ha definido para Comando de parada, el eje con fallo se puede mover o impulsar para que vuelva a estar dentro de los límites de sobrerecorrido controlados por software. Sin embargo, todo intento por mover el eje más allá del límite de sobrerecorrido controlado por hardware mediante una instrucción de movimiento dará lugar a un error de instrucción.Para recuperarse de este fallo, el eje debe desplazarse hacia atrás dentro de los límites operativos normales del equipo y con el interruptor de límite cerrado. Esta condición de fallo está bloqueada y requiere que se ejecute una instrucción Restablecer fallo de eje de movimiento (MAFR) o Restablecer desactivación de eje de movimiento (MASR) para borrarla.Todo intento por borrar el fallo mientras el interruptor de límite de sobrerecorrido sigue abierto y el variador sigue habilitado no obtendrá buenos resultados.Estado de entrada de sobrerecorrido negativoAXIS_SERVO_DRIVEBOOLEtiquetaSi este bit es el siguiente:ON — La entrada Sobrerecorrido negativo está activa.OFF — La entrada Sobrerecorrido negativo está inactiva.Fallo de sobrerecorrido controlado por software negativoAXIS_SERVOAXIS_SERVO_DRIVEBOOLEtiquetaSi este bit es el siguiente:ON — El eje se ha movido o ha intentado moverse más allá del límite de Recorrido negativo máximo.OFF — El eje se ha vuelto a mover dentro del límite de Recorrido negativo máximo.Este fallo solo puede ocurrir cuando el variador está habilitado y el eje se configura para Límites de recorrido controlados por software.Si la Acción de fallo de sobrerecorrido controlado por software se ha definido para Comando de parada, el eje con fallo se puede mover o impulsar para que vuelva a estar dentro de los límites de sobrerecorrido controlados por software. Sin embargo, todo intento por mover el eje más allá del límite de sobrerecorrido controlado por software mediante una instrucción de movimiento dará lugar a un error de instrucción.Tan pronto como el eje vuelva a los límites de sobrerecorrido especificados por el software, se borrará automáticamente el bit de fallo de sobrerecorrido controlado por software correspondiente. Sin embargo, el fallo de sobrerecorrido controlado por software se mantendrá a pesar de cualquier intento de borrarlo mientras la posición del eje siga estando más allá de los límites de recorrido especificados con el eje habilitado.Límite de par dinámico negativoAXIS_SERVO_DRIVEREALGSVEtiquetaImportante: Para usar este atributo, selecciónelo como uno de los atributos correspondientes a Información de eje en tiempo real para el eje. De lo contrario, no verá el valor correcto cuando el eje está funcionando. Consulte Selección 1 de información de eje% de valor nominalLa magnitud actualmente operativa de límite máximo negativo de par/corriente. El valor debe ser el valor más bajo de todos los límites de par/corriente del variador en un momento determinado. Este límite incluye el límite máximo del amplificador, el límite máximo del motor, el límite actual del usuario, el límite térmico del amplificador y el límite térmico del motor.Destinos de ejecución de levas de salidaAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALDINTGSVRepresenta el número de nodos de Leva de salida conectados a este eje. Rango válido = 0-8 con valor predeterminado de 0.El atributo Destinos de ejecución de levas de salida se usa para especificar el número de nodos de Leva de salida conectados al eje. Este atributo solo se puede establecer como parte de un servicio de creación de eje y determina el número de Nodos de leva de salida creados y asociados a dicho eje.Cada destino de ejecución de levas de salida requiere aproximadamente 5,4 KB de memoria de la tabla de datos para almacenar los datos persistentes. Con cuatro destinos de ejecución de levas de salida por eje se requieren adicionalmente 21,6 KB de memoria para cada eje.La capacidad de configurar el número de destinos de ejecución de levas de salida para un eje específico reduce la memoria necesaria por eje para los usuarios que no necesitan la funcionalidad de leva de salida, o solo necesitan 1 o 2 destinos de ejecución de levas de salida para un determinado eje. Cada eje puede configurarse de forma diferente.Estado de bloqueo de leva de salidaAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALDINTGSVEtiquetaConjunto de bits de Estado de bloqueo de leva de salidaEl bit de Estado de bloqueo de leva de salida se establece cuando se ha armado una leva de salida. Esto se iniciaría ejecutando una instrucción MAOC con la ejecución Inmediata seleccionada, cuando una leva de salida pendiente cambia a armada, o cuando el eje se aproxima o pasa a través de la posición especificada de armado del eje.Desde el momento en que esta posición actual de leva de salida supere la posición inicial o de parada de leva, se borra el bit de Bloqueo de leva de salida. Este bit se borra también si una instrucción MDOC termina la Leva de salida.Estado de bloqueo de leva de salidaAXIS_CONSUMEDAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALDINTEtiquetaUn conjunto de bits que se establece cuando la Leva de salida está bloqueada en el Eje maestro. El número de bit se corresponde con el número del destino de ejecución. Un bit por destino de ejecución.Estado pendiente de leva de salidaAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALDINTGSVEtiquetaUn conjunto de bits que se establece cuando una Leva de salida está a la espera de que una Leva de salida armada se desplace más allá de su posición de inicio/final.El número de bit se corresponde con el número del destino de ejecución. Un bit por destino de ejecución.El bit de Estado pendiente de leva de salida se establece si una Leva de salida tiene pendiente actualmente la finalización de otra Leva de salida. Esto se iniciaría ejecutando una instrucción MAOC con la ejecución Pendiente seleccionada. Desde el momento en que esta leva de salida se arme, desencadenándose cuando se haya completado la leva de salida que se esté ejecutando actualmente, se borrará el bit de Leva de salida pendiente.Este bit se borra también si una instrucción MDOC termina la Leva de salida.Estado de leva de salidaAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALDINTGSVEtiquetaUn conjunto de bits que se establece cuando se ha iniciado la Leva de salida. El número de bit se corresponde con el número del destino de ejecución. Un bit por destino de ejecución.El bit de Estado de leva de salida se establece cuando se ha iniciado una Leva de salida. El bit de Estado de leva de salida se restablece cuando la posición de leva va más allá de la posición de inicio de leva o final de leva, en modo de ejecución "Una vez", sin Leva de salida pendiente, o cuando la Leva de salida se termina por una instrucción MDOC.Estado de transición de leva de salidaAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALDINTGSVEtiqueta0,0…10,0VEl atributo Límite de salida proporciona un método para limitar el máximo voltaje de salida del servo de un eje físico a un nivel especificado. A continuación se muestra la salida del servo para el eje como función de error de servo de posición, con y sin limitación de salida del servo.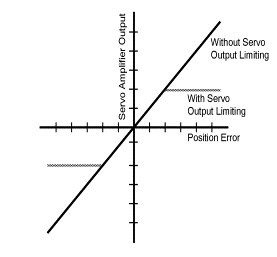 El límite de salida del servo puede usarse como un límite de par o corriente del software si está usando un servovariador en modo de lazo de par (corriente). El porcentaje de corriente máxima del variador que podrá comandar el controlador de servo es igual al límite de salida del servo especificado. Por ejemplo, si el variador tiene una capacidad de 30 amperios de corriente para una entrada de 10 voltios, al establecer el límite de salida del servo en 5V se limita la corriente máxima del variador a 15 amperios.También se puede utilizar el límite de salida del servo si el variador no puede aceptar el intervalo completo de 10 voltios de la salida del servo. En este caso, el valor del límite de salida del servo limita de manera eficaz el comando máximo enviado al amplificador. Por ejemplo, si el variador solo puede aceptar señales de comando de hasta 7,5 voltios, establezca el valor de límite de salida del servo en 7,5 voltios.Límite de salidaAXIS_SERVOREALGSVSSVSi este bit es el siguiente:ON — La salida del servo se encuentra en el valor del Límite de salida o lo ha superado.OFF — La salida del servo se encuentra dentro del valor del Límite de salida.Ancho de banda de filtro LP de salidaAXIS_SERVOAXIS_SERVO_DRIVEREALGSVSSVHerciosEl Ancho de banda de filtro LP (Paso bajo) de salida controla el ancho de banda del filtro de salida digital de paso bajo del variador. El filtro de salida de paso bajo programable se omite si el Ancho de banda de filtro LP de salida de este filtro se ha definido como cero (valor predeterminado).Este filtro de salida se puede utilizar para filtrar o reducir la variación de alta frecuencia de la salida del variador hacia el motor. Cuanto más bajo sea el valor del Ancho de banda de filtro LP de salida, mayor será la atenuación de estos componentes de alta frecuencia de la señal de salida.Lamentablemente, debido a que el filtro de paso bajo añade un retardo al servolazo que favorece la inestabilidad del sistema, generalmente es necesario reducir el valor de Ganancia proporcional de posición o Ganancia proporcional de velocidad para reducir el valor de Ancho de banda de filtro LP de salida para mantener la estabilidad.El filtro de salida es especialmente útil en aplicaciones con inercia elevada en las que el comportamiento de resonancia puede limitar de forma importante la capacidad máxima de ancho de banda del servolazo.Frecuencia de filtro de muesca de salidaAXIS_SERVO_DRIVEREALGSVSSVHerciosEl atributo Frecuencia de filtro de muesca de salida controla la frecuencia del centro del filtro de muesca digital del variador. El Filtro de muesca,implementado actualmente como un filtro digital de segundo orden con Q fijo, proporciona aproximadamente 40 DB de atenuación de salida de la Frecuencia de filtro de muesca. El filtro de muesca programable se omite si la Frecuencia de filtro de muesca de salida de este filtro se ha definido como cero (valor predeterminado). Este filtro de muesca de la salida es especialmente útil para atenuar los fenómenos de resonancia mecánica.El filtro de salida es especialmente útil en aplicaciones con inercia elevada en las que el comportamiento de resonancia mecánica puede limitar de forma importante la capacidad máxima de ancho de banda del servolazo.Desplazamiento de salidaAXIS_SERVOREALGSVSSV+/-10VOtra situación habitual en la interconexión con un Servovariador externo, en particular para los servovariadores de velocidad, es el efecto del desplazamiento del variador. Los desplazamientos acumulativos de la salida DAC del módulo servo y de la Entrada del servovariador provocan una situación donde un valor de Salida del servo de cero causa una "deriva" del eje.Si la deriva es excesiva, puede causar estragos en los procedimientos de Ajuste y Diagnóstico de conexión, así como causar un error de posición de no cero de estado estable cuando se cierra el servolazo.La compensación del desplazamiento de salida se puede usar para corregir este problema añadiendo un valor fijo, denominado Desplazamiento de salida, a la Salida del servo. Este valor se selecciona para lograr una velocidad de variador de casi cero cuando el valor de Salida del servo no compensada es cero.Fallo de sobrecargaAXIS_SERVO_DRIVEBOOLEtiquetaEl bit de advertencia de Sobrecarga se establece en cuanto se sobrepasa el límite de carga del motor o variador. Si la condición persiste, se establece el fallo de Sobrecarga. Con frecuencia, este bit está relacionado con el límite del variador establecido por TI.Fallo de velocidad excesivaAXIS_SERVO_DRIVEBOOLEtiquetaSe establece cuando la velocidad del eje, determinada a partir de la retroalimentación, ha sobrepasado el límite de exceso de velocidad, establecido generalmente en el 150 % del límite de velocidad configurado para el motor.Fallo de eje físicoAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALBOOLEtiquetaSi este bit se ha definido, el eje físico tiene uno o más fallos. A continuación, los fallos específicos pueden determinarse accediendo a los atributos del fallo del eje físico asociado.¿Quiere que este fallo genere en el controlador un fallo mayor?SÍ — Establecer el Tipo de fallo general del grupo de movimiento = Fallo mayor.NO — Deberá escribir código para gestionar estos fallos.Posición de comando de planificador - EnteroAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALAXIS_GENERICDRIVEAXIS_CIP DRIVEDINTGSVComponente entero de la posición de comando generada por el Planificador de movimiento en el conteo de planificador. El tipo de datos de la posición de comando se representa internamente como un valor de punto flotante de 64 bits, pero la Tarea de movimiento lo limita a un rango entero de 32 bits con signo. El Doble punto flotante restringido al rango resultante se puede expresar como dos atributos de 32 bits para conservar la precisión. Esto se consigue representando la posición de comando como número de punto flotante en forma de x, y, donde x es el componente entero, mientras que y es el componente fraccional.Posición de comando de planificador - FraccionarioAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALAXIS_GENERICDRIVEAXIS_CIP DRIVEREALGSVComponente fraccional de la posición de comando generada por el Planificador de movimiento en el conteo de planificador. Si se representa la posición de comando como número de punto flotante en forma de x, y, x es el componente entero, mientras que y es el componente fraccional.Posición real de planificadorAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALAXIS_GENERICDRIVEAXIS_CIP DRIVEDINTGSVPosición real generada por el Planificador de movimiento en el conteo de planificador. La representación entera con signo de 64 bits de la posición real interna está limitada a un rango por la Tarea de movimiento, que lo limita a un entero con signo de 32 bits.Límite de par dinámico de posiciónAXIS_SERVO_DRIVEREALEtiquetaLa magnitud actualmente operativa del límite máximo de par positivo/corriente. Debería ser el valor más bajo de todos los límites de par/corriente en el variador en un momento determinado, que incluyen: límite máximo del amplificador, límite máximo del motor, límite de corriente del usuario, límite térmico del amplificador y límite térmico del motor.Fallo de sobrerecorrido controlado por hardware de posiciónAXIS_SERVO_DRIVEBOOLEtiquetaSe establece cuando el eje se desplaza más allá de los límites de posición actuales, tal y como están establecidos por los interruptores de límite de sobrerecorrido controlados por hardware y montados en el equipo. Este fallo solo puede ocurrir cuando el variador se encuentra en estado habilitado y el bit Comprobación de sobrerecorrido controlado por hardware se ha definido en el atributo Bits de configuración de fallos.Si la Acción de fallo de sobrerecorrido controlado por hardware se ha definido para Comando de parada, el eje con fallo se puede mover o impulsar para que vuelva a estar dentro de los límites de sobrerecorrido controlados por software. Sin embargo, todo intento por mover el eje más allá del límite de sobrerecorrido controlado por hardware mediante una instrucción de movimiento dará lugar a un error de instrucción.Para recuperarse de este fallo, el eje debe desplazarse hacia atrás dentro de los límites operativos normales del equipo y con el interruptor de límite cerrado. Esta condición de fallo está bloqueada y requiere que se ejecute una instrucción Restablecer fallo de eje de movimiento (MAFR) o Restablecer desactivación de eje de movimiento (MASR) para borrarla.Todo intento por borrar el fallo mientras el interruptor de límite de sobrerecorrido sigue abierto y el variador sigue habilitado no obtendrá buenos resultados.Estado de bloqueo de posiciónAXIS_SERVOAXIS_SERVO_DRIVEDINTEtiquetaSe establece cuando la magnitud del error de posición del eje se ha vuelto menor o igual al valor de Tolerancia de bloqueo de posición que se ha configurado para el eje físico asociado.Estado de entrada de sobrerecorrido de posiciónAXIS_SERVOAXIS_SERVO_DRIVEBOOLEtiquetaSi este bit es el siguiente:ON — La entrada Sobrerecorrido positivo está activa.OFF — La entrada Sobrerecorrido positivo está inactiva.Fallo de sobrerecorrido controlado por software de posiciónAXIS_SERVOAXIS_SERVO_DRIVEBOOLEtiquetaSi este bit es el siguiente.ON — El eje se ha movido o ha intentado moverse más allá del límite de Recorrido positivo máximo.OFF — El eje se ha vuelto a mover dentro del límite de Recorrido positivo máximo.Este fallo solo puede ocurrir cuando el variador está habilitado y el eje se configura para Límites de recorrido controlados por software.Si la Acción de fallo de sobrerecorrido controlado por software se ha definido para Comando de parada, el eje con fallo se puede mover o impulsar para que vuelva a estar dentro de los límites de sobrerecorrido controlados por software. Sin embargo, todo intento por mover el eje más allá del límite de sobrerecorrido controlado por software mediante una instrucción de movimiento dará lugar a un error de instrucción.Tan pronto como el eje vuelva a los límites de sobrerecorrido especificados por el software, se borrará automáticamente el bit de fallo de sobrerecorrido controlado por software correspondiente. Sin embargo, el fallo de sobrerecorrido controlado por software se mantendrá a pesar de cualquier intento de borrarlo mientras la posición del eje siga estando más allá de los límites de recorrido especificados con el eje habilitado.Estado de bloqueo de leva de posiciónAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALBOOLEtiquetaSe establece siempre que el eje maestro satisface la condición de inicio de un perfil de movimiento de Leva de posición activo en ese momento. La condición de inicio se establece mediante los parámetros Control de inicio y Posición de inicio de la instrucción MAPC. Este bit se borra cuando el perfil de leva de posición actual se completa o se anula por medio de alguna otra operación de movimiento.En el modo maestro de dirección unidireccional, el bit de Estado del bloqueo de la leva de posición se borra cuando el movimiento va en la dirección "incorrecta" y se establece cuando el movimiento va en la dirección "correcta".Estado de leva de posición pendienteAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALBOOLEtiquetaSe establece si actualmente hay un perfil de movimiento de Leva de posición pendiente de la finalización de un perfil de leva que se está ejecutando en ese momento. Se iniciaría mediante la ejecución de una instrucción MAPC con ejecución pendiente seleccionada. Este bit se borra cuando finaliza el perfil de leva de posición actual, que inicia el inicio del perfil de leva pendiente. Este bit se borra también cuando el perfil de leva de posición se completa o se anula por medio de alguna otra operación de movimiento.Estado de leva de posiciónAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALBOOLEtiquetaSe establece si hay un perfil de movimiento de Leva de posición actualmente en curso. Se borra cuando la Leva de posición se completa o se anula por medio de alguna otra operación de movimiento.Escalado de datos de posiciónAXIS_SERVO_DRIVEINTGSVEste atributo se deriva del atributo Unidades del variador. Consulte IDN 76 en IEC 1491.Exp de escalado de datos de posiciónAXIS_SERVO_DRIVEINTGSVEste atributo se deriva del atributo Unidades del variador. Consulte IDN 78 en IEC 1491.Factor de escalado de datos de posiciónAXIS_SERVO_DRIVEDINTGSVEste atributo se deriva del atributo Unidades del variador. Consulte IDN 77 en IEC 1491.Ganancia diferencial de posiciónAXIS_SERVOREALGSVSSVEn algunas aplicaciones de Servovariador de velocidad externo en los que el nivel de amortiguación proporcionado por el variador externo es insuficiente para conseguir un buen rendimiento del servolazo de posición, se puede lograr una mayor amortiguación mediante la Ganancia diferencial de lazo de posición.Suponiendo un valor de Ganancia diferencial de lazo de posición distinto a cero, se calcula la diferencia entre el valor del Error de posición actual y el último valor de Error de posición. A continuación, este valor se multiplica por la Ganancia diferencial de lazo de posición para producir un componente para el Comando de salida o velocidad de servo, que finalmente intente corregir el error de posición, creando un efecto de "amortiguación".El aumento de este valor de ganancia da como resultado una mayor "amortiguación" del eje.Error de posiciónAXIS_SERVOAXIS_SERVO_DRIVEREALGSVEtiquetaImportante: Para usar este atributo, selecciónelo como uno de los atributos correspondientes a Información de eje en tiempo real para el eje. De lo contrario, no verá el valor correcto cuando el eje está funcionando. Consulte Selección 1 de información de ejeError de posición en unidades de posiciónEl Error de posición es la diferencia, en Unidades de posición del eje configurado, entre la posición de comando y la posición real de un eje. Para un eje con un servolazo activo se utiliza el error de posición, junto con otros términos de error, para llevar el motor a la condición en la que la posición real coincida con la posición de comando.Fallo de error de posiciónAXIS_SERVOAXIS_SERVO_DRIVEBOOLEtiquetaSe establece cuando el error de posición de eje supera la Tolerancia de error de posición. Este fallo solo puede ocurrir cuando el variador se encuentra en estado habilitado.El controlador enclava este fallo. Utilice una instrucción Restablecer fallo de eje de movimiento (Motion Axis Fault Reset, MAFR) o Restablecer apagado de eje de movimiento (Motion Axis Shutdown Reset, MASR) para borrar el fallo.Acción de fallo de error de posiciónAXIS_SERVOAXIS_SERVO_DRIVESINTGSVSSVAcción en caso de falloDesactivaciónDeshabilitar variadorDetener el movimientoSolo estadoValue0123Tolerancia de error de posiciónAXIS_SERVOAXIS_SERVO_DRIVEREALGSVSSVUnidades de posiciónEl parámetro Tolerancia de error de posición especifica el nivel de error de posición que tolera el servo o el variador antes de emitir un Fallo de error de posición. Al igual que la tolerancia de bloqueo de posición, la tolerancia de error de posición se interpreta como cantidad ±.Por ejemplo, si se especifica una tolerancia de error de posición de 0,75 Unidades de posición, eso significa que se genera un Fallo de error de posición cada vez que el error de posición del eje es superior a 0,75 o inferior a -0,75 Unidades de posición, tal como se muestra a continuación.
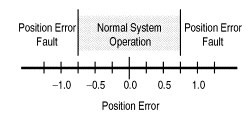 La rutina de autoajuste establece la tolerancia de error de posición en el doble del error siguiente a la velocidad máxima, basándose en la respuesta medida del eje. En la mayoría de las aplicaciones, este valor proporciona una protección razonable en caso de fallo del eje o de una condición de bloqueo sin fallos por interferencia durante el funcionamiento normal.Si necesita cambiar el valor de tolerancia de error de posición calculado, el parámetro recomendado es de 150 al 200 % del error de posición mientras el eje se mueve a velocidad máxima.Ganancia integral de posiciónAXIS_SERVOAXIS_SERVO_DRIVEREALGSVSSV1/mseg-segLa Ganancia integral de posición (Ganancia I Pos) mejora el rendimiento del posicionamiento de estado estable del sistema.Al usar la Ganancia integral de posición, se puede conseguir un posicionamiento correcto del eje a pesar de la presencia de alteraciones como la fricción estática o la gravedad. Al aumentar la ganancia integral generalmente aumenta la precisión del posicionamiento final del sistema. Sin embargo, una ganancia integral excesiva causa inestabilidad del sistema.En cada actualización de servo, el Error de posición actual se acumula en una variable llamada Error integral de posición. Este valor se multiplica por la Ganancia integral de posición para producir un componente para el Comando de velocidad que intenta corregir el error de posición.Sin embargo, la corrección característica de Ganancia I Pos es que todo Error de posición distinto a cero se acumule en el tiempo para generar suficiente fuerza para hacer la corrección.Este atributo Ganancia I Pos lo hace indispensable en las aplicaciones en las que es crítica la precisión de posicionamiento o la precisión de seguimiento. Cuanto más alto sea el valor de Ganancia I Pos, más rápidamente se acciona el eje a la condición de Error de posición cero. Desafortunadamente, el control de Ganancia I Pos es intrínsecamente inestable. Una Ganancia I Pos demasiado alta causa una oscilación del eje e inestabilidad del servo.Si el eje se ha configurado para un servovariador de lazo de velocidad externo, la Ganancia I Pos debería ser cero. La mayoría de los servoamplificadores de lazo de velocidad analógicos tienen una ganancia integral propia y no toleran ninguna Ganancia I Pos en el lazo de posición sin producir oscilaciones importantes. Si la Ganancia I Pos es necesaria para la aplicación, se debe deshabilitar el integrador de velocidad del variador.En algunos casos, el control de Ganancia I Pos está deshabilitado. Uno de estos casos es cuando se satura la salida del servo al variador del eje. Un comportamiento de control integral continuo en este caso solo exacerbaría la situación. Otro caso habitual es cuando se realiza un movimiento determinado. Cuando se ha establecido el atributo Habilitación de retención del integrador, el servolazo deshabilita automáticamente el integrador durante el movimiento comandado.Aunque la Ganancia I Pos, si se utiliza, se establece habitualmente mediante el procedimiento de ajuste de servo automático, su valor también se puede establecer manualmente.Puede calcular la Ganancia I Pos a partir del valor actual o calculado de la Ganancia P Pos usando la siguiente fórmula:Ganancia I Pos = 0,25 * 0,001 seg/mseg * (Ganancia P Pos)2Suponiendo un valor de Ganancia P Pos de 100 seg-1, se obtiene un valor de Ganancia I Pos de 2,5~0,1 mseg-1- seg-1Error del integrador de posiciónAXIS_SERVOAXIS_SERVO_DRIVEREALGSVEtiquetaImportante: Para usar este atributo, selecciónelo como uno de los atributos correspondientes a Información de eje en tiempo real para el eje. De lo contrario, no verá el valor correcto cuando el eje está funcionando. Consulte Selección 1 de información de ejeError de integrador de posición en unidades de posición - msegError del integrador de posición es la suma en ejecución del Error de posición, en las Unidades de posición del eje configurado, para el eje especificado. Para un eje con un servolazo activo se utiliza el error de integrador de posición, junto con otros términos de error, para llevar el motor a la condición en la que la posición real coincida con la posición de comando.Estado de bloqueo de posiciónAXIS_SERVOAXIS_SERVO_DRIVEBOOLEtiquetaSi este bit es el siguiente:ON - El error de posición del eje es menor o igual al valor de Tolerancia de bloqueo de posición del eje.OFF - El error de posición del eje es superior al valor de Tolerancia de bloqueo de posición del eje.Tolerancia de bloqueo de posiciónAXIS_SERVOAXIS_SERVO_DRIVEREALGSVSSVUnidades de posiciónEl valor del atributo Tolerancia de bloqueo de posición especifica qué nivel de error de posición tolera el módulo de movimiento cuando da una indicación verdadera del Estado bloqueado de posición. Cuando se utiliza junto con el bit de Estado bloqueado de posición, resulta un parámetro útil para controlar la precisión del posicionamiento. El valor de Tolerancia de bloqueo de posición debe establecerse, en Unidades de posición, en la precisión de posicionamiento deseada del eje.Tenga en cuenta que el valor de tolerancia de bloqueo de posición se interpreta como cantidad ±. Por ejemplo, si sus unidades de posición son pulgadas, al especificar una tolerancia de bloqueo de posición de 0,01 se proporciona una precisión de posicionamiento mínima de ± 0,01 pulgadas, tal como se muestra a continuación.
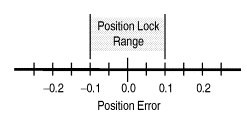 Polaridad de posiciónAXIS_SERVO_DRIVEINTGSVEste atributo se deriva del atributo Polaridad del variador. Consulte IDN 55 en IEC 1491.Ganancia proporcional de posiciónAXIS_SERVOAXIS_SERVO_DRIVEREALGSVSSV1/segEl Error de posición se multiplica por la Ganancia proporcional de posición (Ganancia P Pos) para producir un componente para el Comando de velocidad que intenta corregir el error de posición.El aumento de esta ganancia aumenta el ancho de banda del servolazo de posición y da como resultado una mayor rigidez estática del eje, que constituye una medida de la fuerza correctiva que se aplica a un eje para un error de posición determinado.Una Ganancia P Pos demasiado pequeña causa un comportamiento de eje demasiado flexible o confuso. Una Ganancia P Pos demasiado grande causa una oscilación del eje debido a la inestabilidad del servo.Un sistema bien ajustado se mueve y se detiene rápidamente y muestra poca o ninguna oscilación durante una velocidad constante o cuando el eje se detiene. Si el tiempo de respuesta es corto, o si el movimiento es descuidado o lento, es posible que tenga que aumentar la ganancia proporcional. Si se observa una oscilación o un sobreimpulso excesivos cuando se detiene el motor, es posible que tenga que reducir la ganancia proporcional.Aunque el procedimiento de ajuste establece la Ganancia P Pos, también puede establecerla manualmente. Puede calcular la Ganancia P Pos a partir de la ganancia de lazo deseada o del ancho de banda deseado del sistema servo de posición.Método de ganancia de lazoSi conoce la ganancia de lazo deseada en pulgadas por minuto por milipulgada o milímetros por minuto por milipulgada, use la siguiente fórmula para calcular la ganancia P correspondiente:Ganancia P Pos = 16,667 * Ganancia de lazo deseada (IPM/mil)Una ganancia de lazo de 1 IPM/mil (Ganancia P Pos = 16,7 seg-1) proporciona un posicionamiento estable para la mayoría de los ejes. Sin embargo, los sistemas servo de posición suelen funcionar con un valor mucho más ajustado que este. El valor típico de la Ganancia proporcional de posición es ~100 seg-1.Método de ancho de bandaSi conoce el ancho de banda de ganancia de unidad deseado del servo de posición en hercios, use la siguiente fórmula para calcular la ganancia P correspondiente.Ganancia P Pos = Ancho de banda (hercios) * 6,28Los sistemas servo de posición suelen funcionar con un ancho de banda de ganancia de unidad mínimo de ~16 hercios. El valor típico de la Ganancia proporcional de posición es ~100 seg-1.Ancho de banda máximoHay limitaciones en el ancho de banda máximo que se puede lograr para el lazo de posición basándose en la dinámica de los lazos de velocidad interna y par del sistema y la amortiguación deseada del sistema, Z. Estas limitaciones se pueden expresar de la manera siguiente:Ancho de banda (Pos) = 0,25 * 1/Z2* Ancho de banda (Vel) = 0,25 * 1/Z2* Ancho de banda (Par)Por ejemplo, si el ancho de banda del lazo de par del variador es 100 Hz y el factor de amortiguación, Z, es 0,8, el ancho de banda de velocidad es de aproximadamente 40 Hz y el ancho de banda de posición es de 16 Hz. A partir de estas cifras se pueden calcular las ganancias proporcionales correspondientes a los lazos. Tenga en cuenta que el ancho de banda del lazo de par incluye un retardo de muestreo de retroalimentación y la constante de tiempo de filtro.Ancho de banda de servo de posiciónAXIS_SERVOAXIS_SERVO_DRIVEREALGSVSSVHerciosEl valor del Ancho de banda de servo de posición representa el ancho de banda de ganancia de unidad que se utilizará para calcular las ganancias para una instrucción MAAT (Aplicar ajustes a eje de movimiento) posterior.El ancho de banda de ganancia de unidad es aquella frecuencia por encima de la cual el servo de posición no puede proporcionar ninguna corrección de perturbación de posición significativa. Por lo general, dentro de las limitaciones de un sistema servo estable, cuanto mayor sea el Ancho de banda de servo de posición, mejor será el rendimiento dinámico del sistema.La instrucción MRAT (Ajuste de eje de movimiento de marcha) genera un valor máximo para el Ancho de banda de servo de posición. El cálculo de las ganancias a partir de este valor máximo mediante la instrucción MAAT da como resultado una respuesta dinámica para mantener el valor actual del Factor de amortiguación descrito anteriormente.La capacidad de respuesta del sistema también se puede "suavizar" reduciendo el valor del Ancho de banda de servo de posición antes de ejecutar la instrucción MAAT.Hay limitaciones en el ancho de banda máximo que se puede lograr para el lazo de posición basándose en la dinámica de los lazos de velocidad interna y corriente del sistema servo y la amortiguación deseada del sistema, Z. Si se superan estas limitaciones, se podría producir un sistema inestable. Estas limitaciones de ancho de banda se pueden expresar de la manera siguiente:Ancho de banda de posición máximo (Hz) = 0,25 * 1/Z2* Ancho de banda de velocidad (Hz)Por ejemplo, si el ancho de banda máximo del servolazo de velocidad es 40 Hz y el factor de amortiguación, Z, es 0,8, el ancho de banda de posición máximo es de 16 Hz. A partir de estas cifras se pueden calcular las ganancias proporcionales correspondientes a los lazos.Unidades de posiciónAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALSTRINGMSGCadena de longitud fija de 32 caracteresEl atributo Unidades de posición puede admitir una cadena de texto ASCII de hasta 32 caracteres. La aplicaciónLogix Designerutiliza esta cadena en los diálogos de configuración del eje para solicitar valores para parámetros relacionados con el movimiento en las Unidades de posición especificadas.Desbobinado de posiciónAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALDINTGSVSSVConteos por revoluciónSi el eje se ha configurado como eje rotatorio al establecer el bit de Eje rotatorio de la palabra Bit de configuración de servo, se requiere un valor para el atributo Desbobinado de posición. Este es el valor que se utiliza para realizar un desbobinado electrónico automático del eje rotatorio.El desbobinado electrónico permite un rango infinito de posición para ejes rotatorios al restar el valor de desbobinado de la posición real y de comando cada vez que el eje realiza una revolución completa.Para evitar que el error se acumule debido al redondeo con las constantes de conversión irracionales, el valor de desbobinado se solicita en conteos de retroalimentación de unidades por revolución del eje y debe ser un número entero.Por ejemplo, se supone que un eje determinado se ha configurado como Eje rotatorio con Unidades de posición de "Grados" y 10 conteos de retroalimentación por grado. Se quiere desbobinar la posición del eje después de cada revolución. En este caso, el atributo Desbobinado de posición debería definirse como 3600, ya que hay 3600 conteos de retroalimentación (10 * 360) por revolución del eje.Límite de par dinámico positivoAXIS_SERVO_DRIVEREALGSVEtiquetaImportante: Para usar este atributo, selecciónelo como uno de los atributos correspondientes a Información de eje en tiempo real para el eje. De lo contrario, no verá el valor correcto cuando el eje está funcionando. Consulte Selección 1 de información de eje% de valor nominalLa magnitud actualmente operativa del límite máximo de par positivo/corriente. El valor debe ser el valor más bajo de todos los límites de par/corriente del variador en un momento determinado. Este límite incluye el límite máximo del amplificador, el límite máximo del motor, el límite actual del usuario, el límite térmico del amplificador y el límite térmico del motor.Capacidad de potenciaAXIS_SERVO_DRIVEREALGSVEtiquetaImportante: Para usar este atributo, selecciónelo como uno de los atributos correspondientes a Información de eje en tiempo real para el eje. De lo contrario, no verá el valor correcto cuando el eje está funcionando. Consulte Selección 1 de información de ejeLa utilización actual de la fuente de alimentación del eje, como porcentaje de la capacidad nominal.Estado de límite de potenciaAXIS_SERVO_DRIVEBOOLEtiquetaSe establece cuando la magnitud de la potencia suministrada real es superior al Umbral de potencia configurado.Fallo de pérdida de fase en la alimentaciónAXIS_SERVO_DRIVEBOOLEtiquetaSe establece cuando el variador detecta que se ha perdido una o más de las tres fases de la línea de alimentación, de las entradas de alimentación trifásicas.ID de fuente de alimentaciónAXIS_SERVO_DRIVEINTGSVEl atributo ID de fuente de alimentación contiene la enumeración de los números de catálogo específicos de la Fuente de alimentación A-B o Módulo del sistema que se asocian con el eje. Si el ID de fuente de alimentación no coincide con el del hardware de suministro real, se genera un error durante el proceso de configuración del variador.Fallo de sobrecarga de carga previaAXIS_SERVO_DRIVEBOOLEtiquetaLa resistencia de carga previa del variador se calienta demasiado si se producen demasiados ciclos de la alimentación trifásica. Si esto sucede, este bit se activa.Modo de operación primarioAXIS_SERVO_DRIVEINTGSVEste atributo se deriva del atributo Configuración de servolazo. Consulte IDN 32 en IEC 1491.Estado de procesoAXIS_SERVOAXIS_SERVO_DRIVEBOOLEtiquetaSe establece cuando hay una operación de ajuste del eje o cuando se están realizando pruebas de diagnóstico de la conexión en el eje.Modo de parada programadaAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALSINTGSVSSVDetermina cómo se detiene un eje específico cuando el controlador experimenta un cambio crítico de modo o cuando se ejecuta una instrucción MGS (Paro de grupo de movimiento) con el modo de parada definido como Programado.Los modos del controlador son: Modo Programa, Modo Marcha, Modo Prueba y Modo Fallo. Todo cambio de modo para entrar o salir de un modo de programa (prog->marcha, prog->prueba, ejecutar->prog y prueba->prog) iniciará un paro programado para cada eje que sea propiedad de ese controlador.Cada eje puede tener su propia configuración de Modo de parada programada independiente del resto de ejes.Parada rápida (predeterminada) = 0Cuando el atributo Modo de parada programada se configura para una Parada rápida, el eje se desacelera hasta detenerse usando el valor configurado actual para la Desaceleración máxima. La acción de servo se mantiene después que se detiene el movimiento del eje.Deshabilitación rápida = 1Cuando el atributo Modo de parada programada se configura para una Deshabilitación rápida, el eje se desacelera hasta detenerse usando el valor configurado actual para la Desaceleración máxima. La acción de servo se mantiene hasta que se ha detenido el movimiento del eje; en este momento, se deshabilita el eje (es decir, se deshabilitan Habilitación de variador y Acción de servo).Deshabilitación inmediata = 2Cuando se ha configurado la Deshabilitación inmediata, el eje se deshabilita inmediatamente, es decir, deshabilitan Habilitación de variador y Acción de servo, pero el contacto Correcto permanece cerrado. A menos que el variador esté configurado para proporcionar alguna forma de freno dinámico, esto causa un paro libre del eje.Apagado rápido = 3Cuando se ha configurado la Apagado rápido, el eje se desacelera hasta detenerse, al igual que con la Parada rápida, pero una vez que el movimiento del eje se detiene, el eje pasa al estado Apagado, es decir, se deshabilitan Habilitación de variador y Acción de servo, y se abre el contacto Correcto. Para llevar a cabo una recuperación a partir del estado de Apagado, es necesario ejecutar una de las instrucciones de Restablecimiento de apagado de eje o grupo (MASR o MGSR).Apagado inmediato = 4Cuando se ha configurado Apagado inmediato, el eje pasa de inmediato al estado Apagado, es decir, se deshabilitan Habilitación de variador y Acción de servo, y se abre el contacto Correcto. A menos que el variador esté configurado para proporcionar alguna forma de freno dinámico, esto causa un paro libre del eje. Para llevar a cabo una recuperación a partir del estado de Apagado, es necesario ejecutar una de las instrucciones de Restablecimiento de apagado de eje o grupo (MASR o MGSR).Selección de frecuencia PWMAXIS_SERVO_DRIVESINTGSVSSVEl atributo Selección de frecuencia PWM controla la frecuencia del voltaje de modulación de ancho de impulsos aplicado al motor por la estructura de potencia del variador. Unos valores más altos de la Frecuencia PWM reducen la fluctuación de par y el ruido del motor, basándose en la constante de tiempo eléctrico del motor. Sin embargo, unas frecuencias PWM más altas significan unas frecuencias de conmutación superiores, lo que tiende a producir más calor en la estructura de potencia del variador. Por lo tanto, en las aplicaciones que requieren un par alto, una frecuencia PWM más baja sería más apropiada.0 = baja frecuencia (predeterminada)1 = alta frecuenciaEstado de entrada de registro 1AXIS_SERVOAXIS_SERVO_DRIVEBOOLEtiquetaSi este bit es el siguiente:ON — La entrada de registro 1 está activa.DESACTIVADO (OFF) — La entrada de registro 1 está inactiva.Estado de entrada de registro 2AXIS_SERVOAXIS_SERVO_DRIVEBOOLEtiquetaSi este bit es el siguiente:ON — La entrada de registro 2 está activaDESACTIVADO (OFF) — La entrada de registro 2 está inactiva.Estado armado de evento de registro 1AXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALBOOLEtiquetaSe establece cuando se ha armado una comprobación del registro para la entrada de registro 1 mediante la ejecución de la instrucción MAR (Movimiento de armado de registro). Se borra cuando ocurre un evento de registro o cuando se ejecuta una instrucción MDR (Movimiento de desarme de registro) para la entrada de registro 1.Estado de Evento de registro 1AXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALBOOLEtiquetaSe establece cuando ha ocurrido un evento de registro en la entrada de registro 1. Se borra cuando se ejecuta otra instrucción MAR (Movimiento de armado de registro) o una instrucción MDR (Movimiento de desarme de registro) para la entrada de registro 1.Estado armado de evento de registro 2AXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALBOOLEtiquetaSe establece cuando se ha armado una comprobación del registro para la entrada de registro 2 mediante la ejecución de la instrucción MAR (Movimiento de armado de registro). Se borra cuando ocurre un evento de registro o cuando se ejecuta una instrucción MDR (Registro de desarme de movimiento) para la entrada de registro 2.Estado de Evento de registro 2AXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALBOOLEtiquetaSe establece cuando ha ocurrido un evento de registro en la entrada de registro 2. Se borra cuando se ejecuta otra instrucción MAR (Registro de armado de movimiento) o una instrucción MDR (Registro de desarme de movimiento) para la entrada de registro 2.Posición de registro 1AXIS_CONSUMEDAXIS_SERVOAXIS_VIRTUALREALEtiquetaPosición de registro 1 en Unidades de posición.Tarea de evento de registro 1Tarea de evento de registro 2AXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALDINTMSGEstos atributos indican qué tarea se desencadena cuando se produce el evento de registro.Una instancia 0 significa que no se ha configurado ninguna tarea de evento para que la desencadene el evento de registro.La tarea se desencadena al mismo tiempo que se establece el bit de Proceso completado para la instrucción que ha armado el evento de supervisión.El controlador define estos atributos. No debe definirlos mediante un dispositivo externo.Posición de registro 1Posición de registro 2AXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALREALGSVEtiquetaUnidades de posiciónSe proporcionan dos atributos de posición de registro para almacenar de manera independiente la posición del eje asociada a dos eventos de entrada de registro diferentes. El valor de Posición de registro es la posición absoluta de un eje físico o virtual (en las unidades de posición de ese eje) en el momento que se produce el evento de registro más reciente para dicho eje.La figura siguiente muestra cómo enclava la posición de registro la entrada del registro cuando se produce un evento de registro. El mecanismo de enclavamiento se puede implementar en el software del controlador (registro mediante software) o, para obtener una mayor precisión, en un hardware físico (registro mediante hardware).
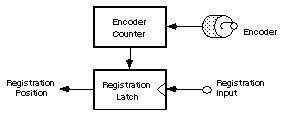 El mecanismo de Enclavamiento de registro se controla mediante dos instrucciones de Control del evento: MAR (Registro de armado de movimiento) y MDR (Registro de desarme de movimiento).La precisión del valor de posición de registro, que se guarda como resultado de un evento de registro, es una función del retardo a la hora de reconocer la transición especificada (por lo general, 1 µs para el registro mediante hardware) y la velocidad del eje durante este tiempo. La incertidumbre de la posición de registro es la distancia recorrida por el eje durante este intervalo, tal como se muestra en la ecuación siguiente.
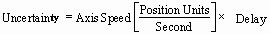 Use la fórmula proporcionada anteriormente para calcular el error de posición de registro máximo para la velocidad de eje prevista. También puede calcular la velocidad máxima del eje para una precisión de registro especificada reorganizando esta fórmula como se indica a continuación.
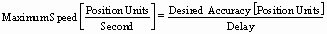 Tiempo de registro 1Tiempo de registro 2AXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALDINTGSVEtiqueta32 bits inferiores del tiempo CSTLos dos valores de tiempo de registro contienen los 32 bits inferiores del tiempo CST al que se produjeron sus respectivos eventos de registro. Las unidades de este atributo son microsegundos.Retardo de contacto de freno resistivoAXIS_SERVO_DRIVEREALGSVSSVSeg.Este atributo controla un Módulo de freno resistivo (RBM) externo opcional. El RBM se encuentra entre el variador y el motor, y utiliza un contacto interno para conmutar el motor entre el variador y una carga resistiva. La salida RBM del variador controla este contacto.Cuando se activa la salida RBM del variador, el contacto RBM se conmuta de las resistencias de carga a las líneas de motor UVW que conectan el variador con el motor. Esta conmutación no se produce instantáneamente y habilitar la estructura de alimentación demasiado pronto puede provocar arcos eléctricos en el contacto.El retardo del contacto de frenos es el tiempo que se tarda en cerrar completamente el contacto en las líneas de motor UVW. Para evitar arcos eléctricos en el contacto, se retrasa la habilitación de la estructura de potencia del variador.El tiempo de retardo varía según el modelo RBM. Al aplicar un RBM, debe definir el Retardo de contacto de freno resistivo con el valor recomendado que se encuentra en la especificación RBM.Los casos siguientes establecen cómo se relaciona la salida RBM con las secuencias normales de habilitación y deshabilitación.Caso 1 – Secuencia de habilitación:
- La habilitación del eje se inicia mediante una instrucción MSO o MAH.
- Active la salida RBM para conectar el motor con el variador.
- Espere el Retardo de contacto de freno resistivo mientras se cierran los contactos RBM.
- Se habilita la estructura de potencia del variador (se ha definido el bit de Estado de habilitación del variador).
- Active la salida de freno del motor para liberar el freno.
- Espere el Tiempo de retardo de liberación de freno mientras se libera el freno del motor.
- Haga el seguimiento de la referencia de comando (se ha definido el bit de Estado de acción de servo).
Caso 2 – Deshabilitar - Parada de categoría 1- La deshabilitación del eje se inicia mediante una instrucción MSF o una acción de fallo de deshabilitación del variador.
- El variador detiene el seguimiento de la referencia de comando (se ha borrado el bit de Estado de acción de servo).
- Aplique el par de detención para detener el motor.
- Espere a la velocidad cero o el Límite de tiempo de detención.
- Desactive la salida de freno para accionar el freno del motor.
- Espere el retardo de Accionamiento del freno mientras se acciona el freno del motor.
- Deshabilite la estructura de potencia del variador (se ha borrado el bit de Estado de habilitación del variador).
- Desactive la salida RBM para desconectar el motor del variador.
Caso 3 – Apagar - Parada de categoría 0- El variador detiene el seguimiento de la referencia de comando (se ha borrado el bit de Estado de acción de servo).
- Deshabilite la estructura de potencia del variador (se ha borrado el bit de Estado de habilitación del variador).
- Desactive la salida de freno para accionar el freno.
- Desactive la salida RBM para desconectar el motor del variador.
Eje rotatorioAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALSINTGSVEtiqueta0 = Lineal1 = RotativoCuando el atributo Eje rotativo se establece como verdadero (1), permite el desbobinado del eje. Esta función proporciona un rango de posición infinito al desbobinar la posición del eje a través de una revolución física completa. El número de conteos de codificador por revolución física del eje se especifica mediante el atributo Desbobinado de posición. Para las operaciones lineales, los conteos no dan la vuelta. Están limitados a +/- 2.000 millones.
Entregue su opinión