
Atributos de EJE (A-D)
A continuación se enumeran la configuración, el estado y la información de fallos sobre un eje. El controlador almacena información sobre un eje como atributos del eje.
En la siguiente tabla se describe cómo acceder a los atributos. En la columna Acceso se muestra cómo acceder al atributo. En la columna Descripción se explica el método de acceso que se usa.
Ejemplo
Atributo | Tipo de eje | Tipo de datos | Acceso | Descripción |
Ganancia de prealimentación de aceleración | GSV | Utiliza una instrucción Obtener valor del sistema (GSV) para obtener el valor. | ||
SSV | Utiliza una instrucción Establecer valor del sistema (Set System Value, SSV) para obtener el valor. | |||
Estado de aceleración | Etiqueta | Utiliza la etiqueta para el eje para obtener el valor. | ||
Aceleración real | GSV Etiqueta | Utiliza la etiqueta del eje o una instrucción GSV para obtener el valor. Resulta más fácil utilizar la etiqueta. |
Atributos de eje (A-D)
En esta tabla se describe cada atributo de un eje. Tenga en cuenta que los Atributos de eje se dividen en tres grupos. Esta tabla describe los atributos A-D.
Para consultar el resto de atributos, seleccione uno de los temas siguientes.
- AtributoTipo de ejeTipo de datosAccesoDescripciónHabilitación de retroalimentación absolutaAXIS_SERVOSINTGSVSSVIMPORTANTE: Utilice este atributo solo para un eje de unmódulo 1756-HYD02 o 1756-M02AS.Este atributo controla si el módulo servo utiliza o no la capacidad de posición absoluta del dispositivo de retroalimentación. Si Habilitación de retroalimentación absoluta está establecida en Verdadera, el módulo servo añade el Desplazamiento de retroalimentación absoluta a la posición actual del dispositivo de retroalimentación para establecer la posición de referencia absoluta de la máquina. Como los dispositivos de retroalimentación absoluta conservan su referencia de posición incluso durante un ciclo de conexión y desconexión, el sistema de referencia de la máquina se puede restaurar al encenderse.Para establecer un valor apropiado para el atributo Desplazamiento de retroalimentación absoluta, se puede ejecutar la instrucción MAH con el Modo de vuelta a posición inicial configurado como Absoluto (la única opción válida cuando Habilitación de retroalimentación absoluta es Verdadera). Cuando se ejecuta, el módulo servo calcula el Desplazamiento de retroalimentación absoluta como la diferencia entre el valor configurado para la Posición inicial y la posición de retroalimentación absoluta actual del eje. El Desplazamiento de retroalimentación absoluta calculado se aplica inmediatamente al eje cuando se completa la instrucción MAH. Dado que durante la ejecución de la instrucción MAH se vuelve a hacer referencia a la posición real del eje, el servolazo no debe estar activo. Si el servolazo está activo, la instrucción MAH genera un error.Si Habilitación de retroalimentación absoluta está establecida en falsa, el módulo servo omite el Desplazamiento de retroalimentación absoluta y trata el dispositivo de retroalimentación como un transductor de posición incremental. Así pues, en este caso será necesaria una operación de vuelta a posición inicial o de redefinición de posición para establecer la posición de referencia absoluta de la máquina. En este caso, el Modo de vuelta a posición inicial absoluta se considera no válido.Este atributo se puede configurar si el Tipo de transductor se establece en SSI. Para un transductor LDT, la Habilitación de retroalimentación absoluta se lleva al valor Verdadero de manera forzosa. Para un transductor AQB, la Habilitación de retroalimentación absoluta se lleva al valor Falso de manera forzosa.Desplazamiento de retroalimentación absolutaAXIS_SERVOREALGSVSSVUnidades de posiciónIMPORTANTE: Utiliza este atributo solamente para un eje de un módulo 1756-HYD02 o 1756-M02AS.Establece el atributo Habilitación de retroalimentación absoluta en Verdadero.Este atributo se utiliza para determinar la distancia relativa entre la posición absoluta del dispositivo de retroalimentación y la posición absoluta de la máquina. Al encenderse, este atributo se envía al módulo servo y se añade a la posición actual del dispositivo de retroalimentación para restaurar la referencia de posición absoluta de la máquina.Si el eje se ha configurado para una operación Lineal, la posición absoluta se podría recuperar después de un ciclo de conexión y desconexión, siempre que el dispositivo de retroalimentación no haya superado su límite de rango. Si el dispositivo de retroalimentación supera su rango de conteo, la posición absoluta del eje deja de ser válida.Si el eje se ha configurado para operación Rotatoria, el módulo servo es responsable de ajustar dinámicamente el Desplazamiento de retroalimentación absoluta basándose en el valor de Desbobinado configurado y el reinicio del dispositivo de retroalimentación absoluta. Si es necesario, la posición absoluta se podría recuperar después de un ciclo de conexión y desconexión mediante la actualización periódica del valor de Desplazamiento de retroalimentación absoluta del controlador. Esto se puede hacer seleccionando la enumeración del Desplazamiento de retroalimentación absoluta para uno de los atributos Selección de información del eje.Estado de referencia absolutaAXIS_SERVO_DRIVEBOOLEtiquetaSi el bit es:Entonces:ONSe ha producido un procedimiento de vuelta a posición inicial absoluta. El bit permanece establecido hasta que ocurra una de estas dos cosas.El variador restablece sus parámetros de configuración a los valores predeterminados.El eje realiza una posición inicial activa o pasiva, o redefine la posición.OFFLa posición del eje no tiene referencia, o ha dejado de tener referencia, con el sistema de referencia absoluta de la máquina establecido por un procedimiento de vuelta a la posición inicial absoluta.Estado de límite de aceleraciónVariador AXIS_SERVOBOOLEtiquetaSe establece cuando la magnitud de la aceleración comandada a la entrada del servolazo de velocidad es mayor que el Límite de velocidad configurado.Estado de aceleraciónAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALBOOLEtiquetaSe establece si el eje está recibiendo el comando de acelerar en ese momento.Utiliza el bit de Estado de aceleración y el bit de Estado de desaceleración para comprobar si el eje está acelerando o desacelerando. Si los dos bits están desactivados, el eje se mueve a una velocidad estable o se encuentra en reposo.Comando de aceleraciónAXIS_SERVOAXIS_SERVO_DRIVEREALGSVEtiquetaIMPORTANTE: Para usar este atributo, selecciónelo como uno de los atributos correspondientes a Información de eje en tiempo real para el eje. De lo contrario, no verá el valor correcto cuando el eje está funcionando. Consulte Selección 1 de información de ejeComando de aceleración en Unidades de posición/seg2El Comando de aceleración es la referencia de aceleración actual con respecto a la junta de suma de salida, en las Unidades de posición por segundo2del eje configurado, para el eje especificado. Por lo tanto, el valor de Comando de aceleración representa la salida del lazo de control de velocidad interno. No se debe confundir el Comando de aceleración con la Velocidad de comando, que representa el índice de cambio de la entrada de Posición de comando en el servolazo de posición.Escalado de datos de aceleraciónAXIS_SERVO_DRIVEINTGSVEste atributo se deriva del atributo Unidades del variador. Consulte IDN 160 en IEC 1491.Exp. de escalado de datos de aceleraciónAXIS_SERVO_DRIVEINTGSVEste atributo se deriva del atributo Unidades del variador. Consulte IDN 162 en IEC 1491.Factor de escalado de datos de aceleraciónAXIS_SERVO_DRIVEINTGSVEste atributo se deriva del atributo Unidades del variador. Consulte IDN 161 en IEC 1491.Retroalimentación de aceleraciónAXIS_SERVOAXIS_SERVO_DRIVEREALGSVEtiquetaIMPORTANTE: Para usar este atributo, selecciónelo como uno de los atributos correspondientes a Información de eje en tiempo real para el eje. De lo contrario, no verá el valor correcto cuando el eje está funcionando. Consulte Selección 1 de información de ejeRetroalimentación de aceleración en Unidades de posición/seg2La Retroalimentación de aceleración es la velocidad real del eje, estimada por el módulo servo, en las Unidades de posición por segundo2del eje configurado. La Aceleración estimada se calcula tomando la diferencia en la Velocidad estimada con respecto al intervalo de actualización del servo. La Retroalimentación de aceleración es un valor con signo, y este signo (+ o -) depende de la dirección en la que se esté moviendo el eje en ese momento.Ganancia de prealimentación de aceleraciónAXIS_SERVOAXIS_SERVO_DRIVEREALGSVSSV%AXIS_SERVOCuando se conecte a un servovariador de par, utiliza la Ganancia de prealimentación de aceleración para dar la salida de Comando de par necesaria para generar la aceleración comandada. Esto se realiza escalando la Aceleración de comando actual por la Ganancia de prealimentación de aceleración y sumándola como desplazamiento a la Salida del servo generada por el servolazo. Con esto hecho, los servolazos no necesitan generar una gran contribución a la Salida del servo; por lo tanto se reducen significativamente los valores de Error de velocidad y/o posición. Por lo tanto, cuando se usa junto con la Ganancia de prealimentación de velocidad, la Ganancia de prealimentación de aceleración permite que se reduzca a casi cero el siguiente error del sistema servo, durante las fases de aceleración y desaceleración del movimiento. Esto es importante en aplicaciones como las de sincronización y transmisión electrónica, en las que la posición real del eje no debe retrasarse significativamente en ningún momento con respecto a la posición comandada.Cuando se conecta con un servovariador de velocidad, se utiliza la Prealimentación de aceleración para agregar un término al Comando de velocidad que es proporcional a la aceleración comandada. Esto puede resultar eficaz en casos en los que el variador externo muestra un error de velocidad de estado estable durante la aceleración y la desaceleración.El mejor valor para la Prealimentación de aceleración depende de la configuración del variador. Unos valores excesivos de Prealimentación de aceleración tienden a producir un sobreimpulso del eje. En las aplicaciones de servovariador de par, el mejor valor para la Prealimentación de aceleración es, teóricamente, el 100 %. Sin embargo, es posible que haga falta aumentar ligeramente el valor para acomodar servolazos con ganancia de lazo no infinita y otras consideraciones de la aplicación. Para las aplicaciones de servovariador de velocidad, el mejor valor para la Prealimentación de aceleración depende en gran medida del escalado de velocidad del variador y de la configuración del servolazo. En este caso, un valor del 100 % significa solamente que se aplica el 100 % del valor de la aceleración comandada a la junta de suma del comando de velocidad, y es posible que no se acerque en absoluto al valor óptimo.Para obtener la mejor Ganancia de prealimentación de aceleración, se ejecuta un simple proyecto que impulsa el eje en dirección positiva y monitoriza el Error de posición del eje durante el impulso. Por lo general, la Prealimentación de aceleración se utiliza conjuntamente con la Prealimentación de velocidad para lograr un error de seguimiento de casi cero durante todo el perfil de movimiento. Para ajustar con precisión la Ganancia de prealimentación de aceleración, antes hay que optimizar la Ganancia de prealimentación de velocidad mediante el procedimiento descrito anteriormente. Mientras captura el Error de posición máximo durante la fase de aceleración del perfil de impulso, aumenta la Ganancia de prealimentación de aceleración hasta que el Error de posición máximo sea lo más pequeño posible, pero siga siendo positivo. Si el Error de posición máximo durante la rampa de aceleración es negativo, la posición real del eje va por delante de la posición de comando durante la rampa de aceleración. Si esto ocurre, reduzca la Ganancia de prealimentación de aceleración, de forma que el Error de posición vuelva a ser positivo. Durante la rampa de desaceleración, debería realizarse el mismo procedimiento para verificar que el Error de posición máximo durante la desaceleración sea aceptable. Tenga en cuenta que se deben introducir unos valores razonables máximos de velocidad, aceleración y desaceleración para impulsar el eje.El atributo Ganancia de prealimentación de aceleración se utiliza para proporcionar la salida de Comando de par necesaria para generar la aceleración comandada. Esto se realiza escalando la Aceleración de comando actual por la Ganancia de prealimentación de aceleración y sumándola como desplazamiento a la Salida del servo generada por el servolazo. Con esto hecho, los servolazos no necesitan generar un gran esfuerzo de control; por lo tanto, se reducen significativamente los valores de Error de posición y/o velocidad. Cuando se usa junto con la Ganancia de prealimentación de velocidad, la Ganancia de prealimentación de aceleración permite que se reduzca a casi cero el siguiente error del sistema servo, durante las fases de aceleración y desaceleración del movimiento. Esto es importante en aplicaciones como las de sincronización y transmisión electrónica, donde es necesario que la posición del eje actual no se retrase significativamente en ningún momento con respecto a la posición ordenada.Teóricamente, el valor óptimo de Prealimentación de aceleración es 100%. En realidad, sin embargo, es posible que haga falta modificar el valor para acomodar lazos de par con ganancia de lazo no infinita y otras consideraciones de la aplicación. Algo que puede forzar un valor de Prealimentación de aceleración más bajo es que el aumento de las cantidades de prealimentación tiende a exacerbar el sobreimpulso del eje.Si es necesario, la Ganancia de prealimentación de aceleración podría "modificarse" desde el valor del 100 % ejecutando un simple programa de usuario que impulsa el eje en dirección positiva y supervisando el Error de posición del eje durante el impulso. Por lo general, la Prealimentación de aceleración se utiliza conjuntamente con la Prealimentación de velocidad para lograr un error de seguimiento de casi cero durante todo el perfil de movimiento. Para ajustar con precisión la Ganancia de prealimentación de aceleración, antes hay que optimizar la Ganancia de prealimentación de velocidad mediante el procedimiento descrito anteriormente. Mientras captura el Error de posición máximo durante la fase de aceleración del perfil de impulso, aumenta la Ganancia de prealimentación de aceleración hasta que el Error de posición máximo sea lo más pequeño posible, pero siga siendo positivo. Si el Error de posición máximo durante la rampa de aceleración es negativo, la posición real del eje va por delante de la posición de comando durante la rampa de aceleración. Si esto ocurre, reduzca la Ganancia de prealimentación de aceleración, de forma que el Error de posición vuelva a ser positivo. Durante la rampa de desaceleración, debería realizarse el mismo procedimiento para verificar que el Error de posición máximo durante la desaceleración sea aceptable. Tenga en cuenta que se deben introducir unos valores razonables máximos de velocidad, aceleración y desaceleración para impulsar el eje.Límite de aceleración bipolarAXIS_SERVO_DRIVEREALGSVSSVUnidades de posición/seg2Este atributo se asigna directamente a un SERCOS IDN. Puede consultar el estándar Interfaz SERCOS, para obtener una descripción. Este atributo se establece automáticamente. Por lo general, no hay que cambiarlo.Límite de aceleración negativoAXIS_SERVO_DRIVEREALGSVSSVUnidades de posición/seg2Este atributo se asigna directamente a un SERCOS IDN. Puede consultar el estándar Interfaz SERCOS, para obtener una descripción. Este atributo se establece automáticamente. Por lo general, no hay que cambiarlo.Límite de aceleración positivoAXIS_SERVO_DRIVEREALGSVSSVUnidades de posición/seg2Este atributo se asigna directamente a un SERCOS IDN. Puede consultar el estándar Interfaz SERCOS, para obtener una descripción. Este atributo se establece automáticamente. Por lo general, no hay que cambiarlo.Aceleración realAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALREALGSVEtiquetaIMPORTANTE: Para usar este atributo, asegúrese de que la función Actualización de etiquetas automática esté habilitada para el grupo de movimiento (ajuste predeterminado). De lo contrario, no verá el valor correcto cuando el eje está funcionando.Aceleración real en unidades de posición/seg2La Aceleración real es la aceleración actual de un eje, medida instantáneamente, en las Unidades de posición por segundo del eje configurado. Se calcula como el incremento actual de la velocidad real por período de actualización aproximado. La Aceleración real es un valor con signo, y este signo (+ o -) depende de la dirección en la que esté acelerando el eje en ese momento.La aceleración real es un valor de punto flotante con signo. Su resolución no depende de la Base de tiempo de velocidad media, sino más bien de la constante de conversión del eje y del hecho de que el límite de resolución interna de la velocidad real es 1 conteo de retroalimentación por período de actualización aproximado.Posición realAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALREALGSVEtiquetaIMPORTANTE: Para usar este atributo, asegúrese de que la función Actualización de etiquetas automática esté habilitada para el grupo de movimiento (ajuste predeterminado). De lo contrario, no verá el valor correcto cuando el eje está funcionando.Posición real en unidades de posiciónLa Posición real es la posición absoluta actual de un eje, en Unidades de posición configuradas de ese eje, tal como se lee desde el transductor de retroalimentación. Sin embargo, tenga en cuenta que este valor se basa en los datos comunicados al controlador como parte de una transferencia de datos sincrónica en curso que da como resultado un retardo de un período de actualización aproximado. De este modo, el valor de posición real que se obtiene es la posición real del eje hace un período de actualización aproximado.Velocidad realAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALREALGSVEtiquetaIMPORTANTE: Para usar este atributo, asegúrese de que la función Actualización de etiquetas automática esté habilitada para el grupo de movimiento (ajuste predeterminado). De lo contrario, no verá el valor correcto cuando el eje está funcionando.Velocidad real en unidades de posición / segLa Velocidad real es la velocidad actual de un eje, medida instantáneamente, en las Unidades de posición por segundo del eje configurado. Se calcula como el incremento actual de la posición real por período de actualización aproximado. La Velocidad real es un valor con signo, y este signo (+ o -) depende de la dirección en la que el eje se esté moviendo en ese momento.La Velocidad real es un valor de punto flotante con signo. Su resolución no depende de la Base de tiempo de velocidad media, sino más bien de la constante de conversión del eje y del hecho de que el límite de resolución interna de la velocidad real es 1 conteo de retroalimentación por actualización aproximada.Entrada analógica 1AXIS_SERVOREALGSVSSVEste atributo solo aplica a una Entrada analógica 2 asociada al eje, un variador Kinetix7000. Este atributo tiene un rango de números enteros de +/-16384, y representa el valor analógico de un dispositivo analógico conectado a las entradas analógicas del variador Kinetix7000. Estas entradas son útiles para aplicaciones de conversión web con celda de carga (en la medición de fuerza web en un rodillo) o tensor (en la medición directa de fuerza/posición web) y se pueden conectar directamente al variador que controla la web.Código de error de atributoAXIS_SERVOAXIS_SERVO_DRIVEINTGSV*EtiquetaCódigo de Error CIP retornado al módulo por el servicio para establecer lista de atributos con errores.Cuando se produce un Fallo de configuración del eje, uno o más parámetros de eje asociados a un módulo de movimiento o a un dispositivo no se han actualizado correctamente de forma que coincidan con el valor del parámetro correspondiente del controlador local. El hecho de que la configuración del eje ya no coincide con la configuración del controlador local es un fallo grave y da como resultado el apagado del eje que presenta el fallo. Para restablecer el Código de error de atributo a cero hay que volver a configurar el módulo de movimiento.La información del Fallo de configuración del eje pasa desde el módulo de movimiento o dispositivo al controlador mediante una palabra de estado CIP de 16 bits, contenida en la respuesta del servicio Establecer lista de atributos que recibe el controlador. Un servicio Establecer lista de atributos para el módulo de movimiento se puede iniciar con un servicio Establecer lista de atributos de software para el controlador, o mediante una instrucción SSV en el programa del controlador, que haga referencia a un atributo del servo. Hay varias rutinas que procesan las respuestas a los servicios de movimiento y son responsables de actualizar estos atributos.Las respuestas de servicios Establecer y Obtener proporcionan una respuesta de estado con cada atributo procesado. Ese valor de estado es definido por CIP, de la manera siguiente: UINT16, los valores 0-255 (0x00-0xFF) están reservados para reflejar los códigos comunes de estado de servicio. Los valores 256 – 65535 están disponibles para errores específicos de atributos de objeto/clase.ID de error de atributoAXIS_SERVOAXIS_SERVO_DRIVEINTGSV*EtiquetaID de atributo asociado a un Código de error de atributo distinto a cero.El ID de error de atributo se utiliza para retener el ID del atributo del servo que ha devuelto un código de error de atributo distinto a cero y que da como resultado un Fallo de configuración del eje. El valor predeterminado del ID de error de atributo es cero y, después de que se produzca un fallo, se puede restablecer a cero volviendo a configurar el módulo de movimiento.Para ver rápidamente el Error de atributo en la aplicaciónLogix Designer, haga lo siguiente.
- Seleccione el eje en el Organizador del controlador.
- Examine el Error de atributo en la parte inferior del Organizador del controlador.
Configuración de retroalimentación auxiliarAXIS_SERVO_DRIVEINTGSVEl controlador y el variador utilizan esto para el escalado de los conteos del dispositivo de retroalimentación. Estos atributos se derivan de los correspondientes atributos Unidad de retroalimentación del motor y Unidad de retroalimentación auxiliar.Bit0 = Tipo de retroalimentación0 — rotativo (predeterminado)1 — lineal1 = (reservado)2 = Unidad de retroalimentación lineal0 — métrica1 — inglés3 = Polaridad de retroalimentación (solo aux.)0 — no invertido1 — invertidoSi los bits son:Entonces la Resolución de retroalimentación se escala a:00Ciclos de retroalimentación por Retroalimentación rev10Ciclos de retroalimentación por Retroalimentación rev01Ciclos de retroalimentación por mm11Ciclos de retroalimentación por pulgadaPolaridad de retroalimentaciónEl atributo de bit Polaridad de retroalimentación se puede utilizar para cambiar el sentido de dirección del dispositivo de retroalimentación. Este bit solo es válido para dispositivos de retroalimentación auxiliar. Al realizar un diagnóstico de conexión de motor/retroalimentación en un dispositivo de retroalimentación auxiliar usando las instrucciones MRHD y MAHD, el bit Polaridad de retroalimentación se configura para el dispositivo de retroalimentación auxiliar para garantizar una retroalimentación negativa en el servolazo. Los dispositivos de retroalimentación del motor deben cablearse correctamente para retroalimentación negativa, ya que el bit Polaridad de retroalimentación se fuerza a 0, o es no invertida.Fallo de retroalimentación auxiliarAXIS_SERVOAXIS_SERVO_DRIVEBOOLEtiquetaSe establece para una fuente de retroalimentación auxiliar cuando se produce una de estas situaciones:Las señales diferenciales eléctricas para uno o más canales de retroalimentación (por ejemplo, A+ y A-, B+ y B-, o Z+ y Z-) están en el mismo nivel (ambos altos o ambos bajos). En condiciones normales de funcionamiento, las señales diferenciales tienen siempre niveles opuestos. La causa más común de esta situación es un cable roto entre el transductor de retroalimentación y el módulo servo o el variador;Se ha perdido la "potencia" de retroalimentación o la conexión eléctrica "común" de retroalimentación entre el módulo servo o el variador y el dispositivo de retroalimentación.El controlador enclava este fallo. Utiliza la instrucción Restablecer fallo de eje de movimiento (MAFR) o Restablecer apagado de eje de movimiento (MASR) para borrar el fallo.Factor de interpolación de retroalimentación auxiliarAXIS_SERVO_DRIVEDINTGSVConteos de retroalimentación por cicloLos atributos Interpolación de retroalimentación establecen cuántos Conteos de retroalimentación hay en un Ciclo de retroalimentación. El Factor de interpolación de retroalimentación depende tanto del dispositivo de retroalimentación como de los circuitos de retroalimentación del variador. Por lo general, los dispositivos de retroalimentación del codificador de cuadratura y la interfaz de retroalimentación del variador asociado admiten la interpolación 4x; por lo tanto, el Factor de interpolación de esos dispositivos se establecería en 4 Conteos de retroalimentación por ciclo (los ciclos se denominan Líneas en ocasiones). Los tipos de dispositivo de retroalimentación Seno/Coseno de alta resolución pueden tener factores de interpolación tan altos como 2048 Conteos por ciclo. El producto de la Resolución de retroalimentación y el Factor de interpolación de retroalimentación correspondiente es la resolución total del canal de retroalimentación en Conteos de retroalimentación por Unidad de retroalimentación. En nuestro ejemplo, un codificador de cuadratura con una resolución de 2000 líneas/rev y un factor de interpolación 4x tendría una resolución total de 8000 conteos/rev.Fallo de ruido de retroalimentación auxiliarAXIS_SERVO_DRIVEBOOLEtiquetaSe establece cuando hay ruido en las líneas de señal del dispositivo de retroalimentación.Por ejemplo, a las transiciones simultáneas de los canales A y B de retroalimentación de un A Quad B se les denomina generalmente ruido de retroalimentación.El ruido de retroalimentación (que se muestra a continuación) se debe generalmente a una pérdida de cuadratura del propio dispositivo de retroalimentación o a señales de ruido en modo común radiadas y recogidas por el cableado del dispositivo de retroalimentación. Se pueden ver ambas en un osciloscopio.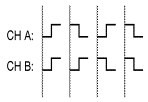 Para solucionar la pérdida de cuadratura de un canal, busque lo siguiente:
- falta de alineación física de los componentes del transductor de retroalimentación
- capacitancia excesiva (u otros retardos) en las señales del codificador
El uso de conexión a tierra y blindaje adecuadas soluciona generalmente los problemas de ruido radiado.El controlador enclava este fallo. Utiliza la instrucción Restablecer fallo de eje de movimiento (MAFR) o Restablecer apagado de eje de movimiento (MASR) para borrar el fallo.Relación de retroalimentación auxiliarAXIS_SERVO_DRIVEPunto flotanteGSVUnidades de retroalimentación auxiliar por Unidad de retroalimentación del motorEl atributo Relación de retroalimentación auxiliar representa la relación cuantitativa entre el dispositivo de retroalimentación auxiliar y el motor. En el caso de un dispositivo de retroalimentación auxiliar, el valor de este atributo debería ser la relación de vueltas entre el dispositivo de retroalimentación auxiliar y el eje del motor. En el caso de los dispositivos de retroalimentación auxiliar, el valor de este atributo representa, por lo general, la constante de alimentación entre el eje del motor y el actuador lineal.El atributo Relación de retroalimentación auxiliar se utiliza para calcular límites de rango y para hacer cálculos de valores predeterminados durante la configuración, basándose en las especificaciones del motor seleccionado. El valor también lo utiliza el variador al ejecutar la configuración de servolazo de retroalimentación doble.Resolución de retroalimentación auxiliarAXIS_SERVO_DRIVEDINTGSVCiclos por Unidad de retroalimentación auxiliarLos atributos Resolución de retroalimentación del motor y Resolución de retroalimentación auxiliar se utilizan para proporcionar el variador A-B con la resolución del dispositivo de retroalimentación asociado, en ciclos por unidad de retroalimentación. Estos parámetros proporcionan al variador SERCOS información crítica que necesita para calcular los factores de escalado que se utilizan para convertir los Conteos del variador en Conteos de retroalimentación.Tipo de retroalimentación auxiliarAXIS_SERVO_DRIVEINTGSVTipo de retroalimentaciónCódigoSolo rotativaSolo linealRotativa o lineal<Ninguna>0x0000---SRS0x0001XSRM0x0002XSCS0x0003XSCM0x0004XSNS0x0005XMGH0x0006XSolucionador0x0007XReferencia analógica0x0008XSeno/Cos0x0009XTTL0x000AXUVW0x000BXStegmann desconocido0x000CXEndat0x000DXRCM21S-40x000EXRCM21S-60x000FXRCM21S-80x0010XLINCODER0x0011XSeno/Cos con Hall0x0012XUnidades de retroalimentación auxiliarAXIS_SERVO_DRIVEINTGSVEl atributo Unidades de retroalimentación del motor establece la unidad de medida que se aplica al valor del atributo Resolución de retroalimentación del motor. El atributo Unidades de retroalimentación auxiliar establece la unidad de medida que se aplica al valor del atributo Resolución de retroalimentación auxiliar. Las unidades que aparecen en la lista enumerada cubren los dispositivos de retroalimentación lineal o rotativa, en unidades inglesas o métricas.0 = rev1 = pulgadas2 = mmRetroalimentación de posición auxiliarAXIS_SERVOAXIS_SERVO_DRIVEREALGSVEtiquetaIMPORTANTE: Para usar este atributo, selecciónelo como uno de los atributos correspondientes a Información de eje en tiempo real para el eje. De lo contrario, no verá el valor correcto cuando el eje está funcionando. Consulte Selección 1 de información de ejeRetroalimentación de posición auxiliar en unidades de posiciónLa Retroalimentación de posición auxiliar es el valor actual de la retroalimentación de posición procedente de la entrada de retroalimentación auxiliar.Velocidad mediaAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALREALGSVEtiquetaIMPORTANTE: Para usar este atributo, asegúrese de que la función Actualización de etiquetas automática esté habilitada para el grupo de movimiento (ajuste predeterminado). De lo contrario, no verá el valor correcto cuando el eje está funcionando.Velocidad media en unidades de posición / segLa Velocidad media es la velocidad actual de un eje en las Unidades de posición por segundo configuradas del eje. Al contrario que el valor del atributo Velocidad real, se calcula promediando la velocidad real del eje a lo largo de la base de tiempo de velocidad media configurada para dicho eje.La velocidad media es un valor con signo. El signo no indica necesariamente la dirección en la que el eje se está moviendo en ese momento, sino que muestra la dirección que sigue el movimiento medio. Es posible que el eje se esté moviendo en ese momento en la dirección opuesta.La resolución de la variable Velocidad media se determina por el valor actual del parámetro Base de tiempo de velocidad media y la Constante de conversión configurada (conteos de retroalimentación por Unidad de posición) para el eje.Mientras mayor sea el valor de la Base de tiempo de velocidad media, mejor será la resolución de la velocidad, pero más lenta será la respuesta a los cambios de velocidad.El valor mínimo de Base de tiempo de velocidad media es el Período de actualización aproximado del grupo de movimiento.La resolución de Velocidad media en Unidades de posición por segundo se puede calcular mediante la ecuación siguiente.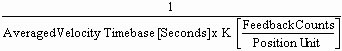 Por ejemplo, en un eje con unidades de posición en pulgadas y una constante de conversión (K) de 20.000, una base de tiempo de velocidad media de 0,25 segundos da como resultado una resolución de velocidad media siguiente.
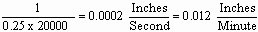 Base de tiempo de velocidad mediaAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALREALGSVSSVSeg.El atributo Base de tiempo de velocidad media se utiliza para especificar el tiempo deseado en segundos que se va a utilizar para calcular la Velocidad media del eje. Cuando se solicita el Valor de velocidad media, el valor se calcula tomando la distancia total recorrida por el eje en la cantidad de tiempo indicada por la Base de tiempo de velocidad media, y dividiendo este valor por la base de tiempo.El valor de la Base de tiempo de velocidad media debe ser suficientemente alto para filtrar los pequeños cambios de velocidad que, de lo contrario, darían como resultado un valor de velocidad "ruidoso", pero suficientemente bajo para llevar un seguimiento de los cambios significativos en la velocidad del eje. Por lo general, un valor de 0,25 a 0,50 segundos es adecuado para la mayoría de aplicaciones.Dirección de ejeAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALGSVSe utiliza para depurar.Estado de configuración de ejeAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALSINTGSVEstado de la máquina de estado de configuración del ejeEl atributo Estado de configuración del eje se utiliza para depurar e indicar en qué punto de la máquina de estado de configuración del eje se encuentra ese eje en ese momento. Incluso los ejes consumidos y virtuales utilizarán este atributo.Si el atributo es el siguiente:128 — el eje se ha configurado y está listo para usarlo.Distinto a 128 — el eje no se ha configurado.Bits de control del ejeAXIS_SERVOAXIS_SERVO_DRIVEDINTGSVBits0 = Solicitud de invalidación de proceso1 = Solicitud de apagado2 = Solicitud de DAC a cero3 = Solicitud de invalidación de vuelta a posición inicial4 = Solicitud de invalidación de evento5…-14 = Reservado15 = Cambiar referencia de CmdInvalidar procesoSi este bit se establece, se invalida cualquier ajuste o proceso de prueba activo en el eje.Solicitud de apagadoSi este bit se establece, el eje se fuerza a entrar en el estado apagado. Para un tipo de datos AXIS_SERVO, el contacto OK se abre y la salida DAC pasa a 0.Solicitud de DAC a cero — Solo para el tipo de datos AXIS_SERVOSi este bit se establece, el módulo servo fuerza la salida DAC del eje a cero voltios. Este bit solo tiene efecto si el eje se encuentra en el estadoDirect Drivecon el variador habilitado, pero sin acción de servo.Invalidar solicitud de vuelta a posición inicialSi este bit se establece, se cancelan los procedimientos activos de vuelta a posición inicial.Invalidar solicitud de eventoSi este bit se establece, se cancelan los procedimientos activos de evento de supervisión o registro.Cambiar referencia de comandoSi este bit se establece, el controlador cambia a un nuevo sistema de coordenadas de posición para la posición de comando. El módulo servo o variador utiliza este bit al procesar nuevos datos de posición de comando desde el controlador, para tener en cuenta el desplazamiento implicado por el movimiento del punto de referencia. El bit se borra cuando el eje confirma que ha finalizado el cambio de posición de referencia, borrando su bit de Cambiar referencia de posición.Tipo de datos de ejeAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALSINTMSGTipo de datos de etiqueta del eje de movimiento asociado:0 = Retroalimentación1 = Consumido2 = Virtual3 = Genérico4 = Servo5 = Servovariador6 = Variador genéricoEl atributo Tipo de datos de eje se utiliza para determinar qué plantilla de datos, formato de memoria y conjunto de atributos se crean y son aplicables para esta instancia axial. Este atributo solo se puede establecer como parte de un servicio de creación de eje.RetroalimentaciónUn eje solo de retroalimentación asociado a módulos solo de retroalimentación, como PLS II y CFE, que admite, por ejemplo, un codificador de cuadratura, un solucionador e HiperFace.ConsumidoUn eje consumido que consume datos de movimiento del eje producidos por un eje de movimiento en otro controlador.VirtualUn eje virtual con una operación completa de planificador de movimiento, pero que no está asociado a ningún dispositivo físico.GenéricoUn eje con funcionalidad completa de planificador de movimiento, pero sin compatibilidad de configuración integrada. Los ejes genéricos están asociados a dispositivos como el 1756-DM.ServoUn eje con funcionalidad completa de planificador de movimiento y con compatibilidad de configuración integrada. Los servoejes están asociados a módulos que cierran un servolazo y envían un comando analógico a un variador externo, es decir, los módulos 1756-M02AE, 1756-HYD02 y 1756-M02AS.ServovariadorUn eje con funcionalidad completa de planificador de movimiento y con compatibilidad de configuración integrada. Los ejes de Servovariador están asociados a módulos de interfaz de variador digital que envían un comando digital al variador externo, es decir, 1756-M03SE, 1756-M08SE y 17556-M16SE (interfaz SERCOS).Variador genéricoUn eje de un variador de interfaz SERCOS conforme con el Perfil de pack extendido y se encuentra en el anillo de un módulo 1756-M08SEG.Evento de ejeAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALDINTEtiquetaLe permite acceder a todos los bits de estado de evento con una palabra de 32 bits. Esta etiqueta es la misma que el atributo Bits de evento del eje.Estado de eventoBitEstado armado de evento de supervisión0Estado de evento de supervisión1Estado armado de evento de registro 12Estado de Evento de registro 13Estado armado de evento de registro 24Estado de Evento de registro 25Estado armado de evento de posición inicial6Estado de evento de posición inicial7Bits de evento de ejeAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALDINTGSVLe permite acceder a todos los bits de estado de evento con una palabra de 32 bits. Este atributo es el mismo que la etiqueta de Evento de eje.Estado de eventoBitEstado armado de evento de supervisión0Estado de evento de supervisión1Estado armado de evento de registro 12Estado de Evento de registro 13Estado armado de evento de registro 24Estado de Evento de registro 25Estado armado de evento de posición inicial6Estado de evento de posición inicial7Fallo de ejeAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALDINTEtiquetaLos fallos de eje de su eje son los siguientes:Tipo de falloBitFallo de eje físico0Fallo de módulo1Fallo de configuración2Este atributo es el mismo que el atributo Bits de fallo del eje.Bits de fallo de ejeAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALDINTGSV*Los fallos de eje de su eje son los siguientes:Tipo de falloBitFallo de eje físico0Fallo de módulo1Fallo de configuración2Fallo de grupo3Este atributo es el mismo que la etiqueta de Fallo de eje.Selección 1 de información de ejeSelección 2 de información de ejeAXIS_SERVOAXIS_SERVO_DRIVEDINTGSVGSVUn eje tiene un grupo de atributos que no se actualiza de forma predeterminada.Para poder usar uno de ellos, debe seleccionarlo como Información de eje en tiempo real para el eje. De lo contrario, su valor no cambiará y no verá el valor correcto cuando el eje está funcionando.Puede seleccionar como máximo dos de estos atributos.Para usar una instrucción GSV para seleccionar un atributo como Información de eje en tiempo real, establezca el atributo Selección 1 de información de eje o Selección 2 de información de eje de la manera siguiente.AXIS_SERVOAXIS_SERVO_DRIVEValueNinguno (predeterminado)Ninguno (predeterminado)1Comando de posiciónComando de posición2Retroalimentación de posiciónRetroalimentación de posición3Retroalimentación de posición auxiliarRetroalimentación de posición auxiliar4Error de posiciónError de posición5Error integrado de posiciónError integrado de posición6Comando de velocidadComando de velocidad7Error de velocidadError de velocidad8Error integrado de velocidadError integrado de velocidad9Comando de aceleraciónComando de aceleración10Retroalimentación de aceleraciónRetroalimentación de aceleración11Nivel de salida del servo12Distancia del marcadorDistancia del marcador13Comando de par14Retroalimentación de par15Límite de par dinámico positivo16Límite de par dinámico negativo17Capacidad del motor18Capacidad del variador19Capacidad de potencia20Capacidad del regulador de bus21Ángulo eléctrico del motor22Origen del límite del par23Voltaje del bus de CC24Desplazamiento absoluto25Instancia axialAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALINTGSVNúmero de instancia asignado al ejeEl atributo instancia axial se utiliza para devolver el número de instancia de un eje. Los registros de fallo mayor generados para un fallo mayor de un eje solamente contienen la instancia del eje problemático. Por lo tanto, un usuario utilizaría habitualmente este atributo para determinar si se trata del eje infractor, es decir, si coincide el número de instancia.Bits de respuesta de ejeAXIS_SERVOAXIS_SERVO_DRIVEDINTGSVBits0 = Invalidar confirmación del proceso1 = Confirmar apagado2 = Confirmar DAC a cero3 = Invalidar confirmación de vuelta a posición inicial4 = Invalidar confirmación del evento5…-14 = Reservado15 = Cambiar referencia de posiciónInvalidar confirmación del procesoSi este bit se establece, se ha invalidado cualquier ajuste o proceso de prueba.Confirmar apagadoSi este bit se establece, el eje se ha forzado a entrar en el estado apagado.Confirmar DAC a cero — Solo para el Tipo de datos AXIS_SERVOSi este bit se establece, la salida DAC del eje se ha establecido en cero voltios.Invalidar confirmación de vuelta a posición inicialSi este bit se establece, se ha invalidado el procedimiento activo de vuelta a posición inicial.Invalidar confirmación del eventoSi este bit se establece, se ha invalidado el procedimiento activo de evento de posición de control o registro.Cambiar referencia de posiciónSi este bit se establece, el Servolazo ha cambiado a un nuevo sistema de coordenadas de posición. El controlador utiliza este bit al procesar nuevos datos de posición desde el módulo servo o variador para tener en cuenta el desplazamiento implicado por el movimiento del punto de referencia. El bit se borra cuando el controlador confirma que ha finalizado el cambio de posición de referencia, borrando su bit de Cambiar referencia de comando.Estado de funcionamiento de ejeAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALSINTGSVEstado de funcionamiento del eje.0 = Eje preparado1 = ControlDirect Drive2 = Control de servo3 = Fallo de eje4 = Apagado de eje5 = Eje inhibido6 = Eje no agrupado7 = Sin módulo8 = ConfigurandoEstado interno de ejeAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALDINTEtiquetaLe permite acceder a todos los bits de estado del eje con una palabra de 32 bits. Esta etiqueta es la misma que el atributo Bits de estado del eje.Estado interno de ejeBitEstado de acción de servo0Estado de habilitación de variador1Estado de apagado2Actualización de configuración en curso3Estado de inhibición4Bits de estado del ejeAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALDINTGSV*Le permite acceder a todos los bits de estado del eje con una palabra de 32 bits. Este atributo es el mismo que la etiqueta de Estado del eje.Estado interno de ejeBitEstado de acción de servo0Estado de habilitación de variador1Estado de apagado2Actualización de configuración en curso3Estado de inhibición4Tipo de ejeAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEINTGSVSSVEl atributo Tipo de eje se utiliza para establecer el uso previsto del eje.Si:A continuación, establece el atributo de la siguiente manera:el eje no se utiliza en la aplicación, algo habitual cuando hay un número impar de ejes en el sistema0solo quiere la información de posición procedente de la interfaz de retroalimentación1el eje se va a utilizar para una operación de servo completo2Tipo de eje no solo se utiliza para cualificar muchas operaciones asociadas con el servolazo del eje, sino que también controla el comportamiento los LED de estado del eje del módulo servo. Un Tipo de eje "1" (Solo retroalimentación) da como resultado que el LED de DRIVE quede en blanco, mientras que un valor "0" (No utilizado) deja en blanco tanto LED de FDBK como LED de DRIVE.La aplicaciónLogix Designertambién utiliza el valor configurado actual del Tipo de eje para controlar el aspecto de muchos de los diálogos asociados a la configuración de un eje.Desplazamiento de retroceso de holguraAXIS_SERVOAXIS_SERVO_DRIVEREALGSVSSVDesplazamiento de retroceso de holgura proporciona al usuario la capacidad de compensar la imprecisión de posición introducida por la holgura mecánica. Por ejemplo, las aplicaciones de tipo de transmisión de fuerza requieren un alto nivel de precisión y repetibilidad durante las operaciones mecánicas. El movimiento del eje es generado con frecuencia por cierto número de componentes mecánicos, como un motor, una caja de engranajes y un tornillo esférico, que pueden introducir imprecisiones y están sujetos a desgaste durante su vida útil. Por lo tanto, cuando un eje está comandado en dirección de inversión, el juego mecánico de la máquina (a través de la transmisión, el tornillo esférico, etc.) puede ocasionar una pequeña cantidad de movimiento del motor sin movimiento del eje. Como resultado, el dispositivo de retroalimentación puede indicar movimiento aunque el eje no se haya movido físicamente.Se puede compensar esta holgura mecánica añadiéndole un desplazamiento direccional, especificado por el atributo Desplazamiento de retroceso de holgura, a la posición de comando del planificador de movimiento, que se aplica en el servolazo asociado. Siempre que cambie el signo (un retroceso) de la velocidad comandada, el controlador Logix le añadirá o restará el valor de la Distancia de holgura a la posición comandada actual. Eso hace que el servo mueva inmediatamente el motor hacia el otro lado de la ventana de holgura y engrane la carga. Es importante tener en cuenta que la aplicación de este desplazamiento direccional es transparente completamente al usuario, el dasplazamiento no tiene ningún efecto sobre el valor del atributo Posición de comando.Si se aplica un valor de cero al Desplazamiento de retroceso de la holgura, la función queda deshabilitada eficazmente. Una vez habilitado por un valor distinto de cero y de que la carga esté engranada por un retroceso del movimiento comandado, cambiar el Desplazamiento de retroceso de la holgura puede hacer que el eje se desplace cuando la corrección del desplazamiento se aplique a la posición de comando.Ventana de estabilización de holguraAXIS_SERVOAXIS_SERVO_DRIVEREALGSVSSVEl atributo Ventana de estabilización de holgura se utiliza para controlar la función de Estabilización de holgura en el lazo de control de servo. A continuación se describe esta función y el fenómeno general de inestabilidad de holgura.La holgura mecánica es un problema habitual en aplicaciones que utilizan cajas de engranajes mecánicas. El problema se debe al hecho de que hasta que el engranaje de entrada no llega al punto en el que su diente más cercano hace contacto con un diente adyacente del engranaje de salida, no se advierte en el motor la inercia reflejada de la salida. En otras palabras, cuando los dientes de engranaje no están engranados, la inercia del sistema se reduce a la inercia del motor.Si el servolazo se ajusta para un rendimiento máximo con la carga aplicada, el eje estará poco amortiguado en el mejor de los casos y, en el peor, inestable si se da la condición de que los dientes de engranaje no engranan. En el peor de los casos, el eje del motor y el engranaje de entrada oscilan intensamente entre los límites impuestos por los dientes de engranaje de salida. El resultado final es un sonido de zumbido fuerte cuando el eje no está en funcionamiento. Si la situación persiste, la caja de engranajes se desgasta prematuramente. Para evitar esta condición, el enfoque tradicional es desajustar el servo de modo que el eje quede estable cuando no se aplique la carga de la caja de engranajes. Desgraciadamente, esto deteriora el rendimiento del sistema.Debido a su carácter discontinuo y no lineal, los algoritmos de ajuste adaptativo, por lo general, no consiguen direccionar el problema de la holgura. Sin embargo, se puede demostrar un algoritmo de compensación de holgura muy efectivo usando la ganancia de Escala de par. La clave para este algoritmo es el perfil de Escala de par decreciente que sea una función del error de posición del servolazo. La razón para este perfil decreciente, en contraposición con un perfil de paso, es que cuando el error de posición excede la distancia de holgura, un perfil de paso crearía una discontinuidad muy grande en la salida del par. Este par de repulsión tiende a tirar hacia atrás el eje contra el diente de engranaje opuesto, lo que causa el efecto de zumbido. El perfil de Escala de par decreciente solo se ejecuta cuando el comando de aceleración hacia el servolazo es cero, es decir, cuando no ordenamos ninguna aceleración o desaceleración que pueda accionar los dientes de la caja de engranajes.Configurado correctamente con un valor adecuado para la Ventana de estabilización de holgura, este algoritmo elimina completamente el zumbido de la caja de engranajes sin sacrificar el rendimiento del servo. El parámetro Estabilización de holgura determina el ancho de la ventana a través de la cual se aplica la estabilización de holgura. En general, este valor se debe establecer como la distancia de holgura medida. Un valor de cero de la Ventana de estabilización de holgura deshabilita de hecho la función. (Pendiente de patente)Tiempo de retardo de accionamiento del frenoAXIS_SERVO_DRIVEREALGSVSSVSeg.El atributo Retardo de accionamiento de freno controla la cantidad de tiempo que el variador sigue aplicando par al motor después de que se haya cambiado la salida del freno para que accione el freno. Esto da tiempo para que se accione el freno del motor.A continuación se presenta la secuencia de eventos asociados al accionamiento del freno del motor.La deshabilitación del eje se inicia (mediante MSF o una acción de fallo de deshabilitación del variador).El variador detiene el seguimiento de la referencia de comando (se borra el bit de Estado de acción de servo).Desaceleración a velocidad cero mediante el Par de detención configurado.Se alcanza la velocidad cero o el Límite de tiempo de detención.Desactive la salida de freno del motor para accionar el freno del motor.Espere el Tiempo de retardo de accionamiento de freno.Deshabilite la estructura de potencia del variador. (Se borra el bit de Estado de habilitación de variador).Si el eje se apaga debido a una acción de fallo o una instrucción de movimiento, la estructura de potencia del variador se deshabilita inmediatamente y el freno del motor acciona inmediatamente.El variador detiene el seguimiento de la referencia de comando. (Se borra el bit de Estado de acción de servo).Deshabilite la estructura de potencia del variador (se borra el bit de Estado de habilitación de variador).Desactive la salida de freno para accionar el freno.Tiempo de retardo de liberación de frenoAXIS_SERVO_DRIVEREALGSVSSVSeg.El atributo Retardo de liberación de freno controla la cantidad de tiempo que el variador evita realizar un seguimiento de los cambios de referencia de comandos después de que la salida del freno haya cambiado para liberar el freno. Esto da tiempo para que se libere el freno.A continuación se presenta la secuencia de eventos asociados al accionamiento del freno:La habilitación del eje se inicia (mediante MSO o MAH).Se habilita la estructura de potencia del variador. (Se establece el bit de Estado de habilitación de variador).Active la salida de freno del motor para liberar el freno.**Espere el Tiempo de retardo de liberación de freno.Haga el seguimiento de la referencia de comando. (Se establece el bit Servo_Action_Status)**El variador no libera el freno a menos que haya par de mantenimiento.Estado de bus preparadoAXIS_SERVO_DRIVEBOOLEtiquetaSi el bit es:ON - El voltaje del bus de CC de variador es lo suficientemente alta para la operación.OFF - El voltaje del bus de CC es demasiado baja.Capacidad del regulador de busAXIS_SERVO_DRIVEREALGSVEtiquetaIMPORTANTE: Para usar este atributo, selecciónelo como uno de los atributos correspondientes a Información de eje en tiempo real para el eje. De lo contrario, no verá el valor correcto cuando el eje está funcionando. Consulte Selección 1 de información de ejeLa utilización actual del regulador de bus del eje, como porcentaje de la capacidad nominal.ID del regulador de busAXIS_SERVO_DRIVEINTGSVEl atributo ID de regulador de bus contiene la enumeración de los números de catálogo específicos del Regulador de bus A-B o del Derivador del sistema asociados al eje. Si el ID de regulador de bus no coincide con el del regulador de bus real o con el hardware de derivador, se genera un error durante el proceso de configuración del variador.Instancia de conexión C2CAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALSINTGSVInstancia de conexión C2C asociada al eje productor/consumido en referencia con la instancia de asignación C2CCuando el Tipo de datos de eje se especifica como "r;Consumidos", este eje se asocia a los datos consumidos, especificando tanto la Instancia de asignación C2C como la Instancia de conexión C2C. Este atributo es la instancia de conexión bajo la instancia de asignación C2C, que proporciona los datos de eje enviados a él desde otro eje a través de una conexión C2C.Para el resto de Tipos de datos de eje, si este eje se va a producir, entonces este atributo se establece con la instancia de conexión bajo la instancia de asignación del controlador local (1) que se utiliza para enviar los datos remotos del eje a través de la conexión C2C.Instancia de asignación C2CAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALSINTGSVInstancia de asignación C2C asociada al eje productor/consumidoCuando el atributo Tipo de datos de eje se especifica como "r;Consumidos", este eje se asocia a los datos consumidos, especificando tanto la Instancia de asignación C2C como la Instancia de conexión C2C. Para el resto de tipos de datos de eje, si este eje se va a producir, entonces este atributo se establece en 1 (uno) para indicar que está desactivada la conexión a la instancia de asignación del controlador local.Aceleración de comandoAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALIMPORTANTE: Para usar este atributo, asegúrese de que la función Actualización de etiquetas automática esté habilitada para el grupo de movimiento (ajuste predeterminado). De lo contrario, no verá el valor correcto cuando el eje está funcionando.Aceleración de comando en unidades de posición/seg2La Aceleración de comando es la velocidad comandada de un eje, en las Unidades de posición del eje configurado por segundo por segundo, tal como se hayan generado por cualquier instrucción de movimiento previa. Se calcula como el incremento actual de la velocidad de comando por intervalo de actualización aproximado. La Aceleración de comando es un valor con signo, y este signo (+ o -) depende de la dirección en la que el eje se esté moviendo en ese momento.La aceleración de comando es un valor de punto flotante con signo. Su resolución no depende de la Base de tiempo de velocidad media, sino de la constante de conversión del eje y del hecho de que el límite de resolución interna de la velocidad de comando es 0,00001 conteos de retroalimentación por período de actualización aproximado por período de actualización aproximado.Posición de comandoAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALREALGSVEtiquetaIMPORTANTE: Para usar este atributo, asegúrese de que la función Actualización de etiquetas automática esté habilitada para el grupo de movimiento (ajuste predeterminado). De lo contrario, no verá el valor correcto cuando el eje está funcionando.Posición de comando en unidades de posiciónLa Posición de comando es la posición deseada o comandada de un eje físico, en Unidades de posición configuradas de ese eje, tal como fue generada por el controlador como respuesta a cualquier instrucción previa del Control de posición de movimiento. Los datos de la Posición de comando son transferidos por el controlador a un eje físico como parte de un proceso de transferencia de datos sincrónica y continua que da como resultado un retardo de un período de actualización aproximado. Por lo tanto, el valor de la Posición de comando que se obtiene es la posición de comando sobre la que actúa el servoeje físico durante un período de actualización aproximado a partir de ahora.La siguiente figura muestra la relación entre la posición real, la posición de comando y el error de posición para un eje con un servolazo activo. La Posición real es la posición actual del eje, medida por el dispositivo de retroalimentación (por ejemplo, un codificador). El error de posición es la diferencia entre las posiciones de comando y real del servolazo y se utiliza para accionar el motor para que haga que coincida la posición real con la posición de comando.
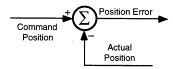 La posición de comando es útil al realizar cálculos de movimiento y movimientos incrementales basándose en la posición actual del eje mientras se mueve el eje. Si se usa la posición de comando en lugar de la posición real, se evita la introducción de errores acumulados debido al error de posición del eje en el momento de realizar el cálculo.Velocidad de comandoAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALREALGSVEtiquetaIMPORTANTE: Para usar este atributo, asegúrese de que la función Actualización de etiquetas automática esté habilitada para el grupo de movimiento (ajuste predeterminado). De lo contrario, no verá el valor correcto cuando el eje está funcionando.La posición de comando es útil al realizar cálculos de movimiento y movimientos incrementales basándose en la posición actual del eje mientras se mueve el eje. Si se usa la posición de comando en lugar de la posición real, se evita la introducción de errores acumulados debido al error de posición del eje en el momento de realizar el cálculo.Fallo de bus de comandoAXIS_SERVO_DRIVEBOOLEtiquetaEl variador se desactiva si se le suministra alimentación trifásica mientras está configurado para el modo de Seguidor del bus común. Si esto sucede, este bit se activa.Fallo de comunicaciónAXIS_SERVO_DRIVEDINTBOOLSe establece cuando la fuente de retroalimentación de conmutación asociada al eje del variador tiene un problema que impide que el variador reciba información exacta o fiable relacionada con el eje del motor para realizar la conmutación.Fallo de configuraciónAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALBOOLEtiquetaSe establece cuando ha fallado la operación de actualización dirigida al atributo de configuración de eje de un módulo de movimiento asociado. Se puede encontrar información específica relativa al fallo de configuración en los atributos Código de error de atributo e ID de error de atributo asociados al módulo de movimiento.¿Quiere que este fallo genere en el controlador un fallo mayor?SÍ — Establecer el Tipo de fallo general del grupo de movimiento = Fallo mayor.NO — Deberá escribir código para gestionar estos fallos.Actualización de configuración en cursoAXIS_CONSUMEDAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALBOOLEtiquetaCuando se utiliza una instrucción SSV para cambiar un atributo, el controlador envía el cambio al módulo de movimiento. Si quiere esperar hasta que el cambio se haya realizado, monitorice el bit ConfigUpdateInProcess del eje.Si el bit es:ON - El controlador está cambiando el atributo.OFF - El cambio se ha realizado.Límite de par continuoAXIS_SERVO_DRIVEREALGSVSSV% de valor nominalEl atributo Límite de par proporciona un método para controlar el límite de par continuo impuesto por el modelo térmico del variador del motor. Al aumentar el Límite de par continuo se aumenta la cantidad de par de motor continuo permitido antes de que el variador se pliegue a la corriente del motor o declare un error térmico del motor. Los motores equipados con opciones de enfriamiento especiales se pueden configurar con un límite de par continuo superior al 100% nominal para obtener una salida de par continua superior desde el motor. Los motores que funcionan en condiciones elevadas de temperatura ambiente se pueden configurar con un Límite de par continuo inferior al 100 % del par nominal para evitar el sobrecalentamiento del motor.El Límite de par continuo especifica el porcentaje máximo de la corriente nominal del motor que el variador puede comandar de forma continua o según una base RMS. Por ejemplo, un Límite de par continuo del 150 % limitará la corriente continua suministrada al motor a 1,5 veces de la corriente nominal continua del motor.Fallo de sincronización de controlAXIS_CONSUMEDAXIS_SERVOAXIS_SERVO_DRIVEBOOLEtiquetaSi este bit se establece, el controlador ha perdido la comunicación con el módulo de movimiento y ha omitido varias actualizaciones de posición consecutivas.El controlador puede omitir hasta 4 actualizaciones de posición. Después, se establece el bit de Fallo de sincronización de control. El módulo de movimiento podría experimentar un fallo más tarde o podría haberlo experimentado ya.En el caso de un eje consumido, este bit significa que se ha perdido la comunicación con el controlador productor.Este bit se borra cuando se restablece la comunicación.Controlado por el estado de transformaciónAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALBOOLEtiquetaSi el bit es:ON - Una transformación está moviendo el eje.OFF - Una transformación no está moviendo el eje.Constante de conversiónAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALREALGSVSSVConteos/Unidad de posiciónRango = 0,1 - 1e12Valor predeterminado = 8000,0Para permitir la visualización de la posición del eje y que el movimiento se programe en las unidades de posición especificadas por el atributo de cadena Unidad de posición, se debe establecer una Constante de conversión para cada eje. La Constante de conversión, a veces denominada constante K, permite al Objeto del eje convertir las unidades de posición del eje en conteos de retroalimentación, y viceversa. En concreto, K es el número de conteos de retroalimentación por Unidad de posición.Tenga en cuenta que el módulo servo basado en el codificador 1756M02AE utiliza una descodificación de retroalimentación del codificador 4X (se cuentan ambos flancos del canal A y B). La dirección de conteo se determina a partir de la dirección del flanco y el estado del canal opuesto. El canal A precede al canal B para aumentar el conteo. Este es el modo más frecuente de descodificación con codificadores incrementales, ya que proporciona la resolución más alta.Por ejemplo, suponga que este servoeje utiliza un codificador de 1000 líneas en un motor acoplado directamente a un tornillo guía de 5 pasos (5 vueltas por pulgada). Con una Unidad de posición de pulgadas, definida por el usuario, la constante de conversión se calcula de la manera siguiente:K = 1000 Líneas/rev * 4 Conteos/línea * 5 Rev/pulgada = 20.000 Conteos/pulgadaIMPORTANTE: Si la "Constante de conversión" se cambia, invalida todos los atributos configurables que tengan conversiones de la "Unidad de posición" en la columna "Descripción". Para que sea válida, la "r;Constante de conversión" debe establecerse con el valor deseado antes del establecimiento (incluidos los valores predeterminado) de cualquiera de los atributos afectados.Estado de movimiento coordinadoAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALBOOLEtiquetaSe establece si hay algún perfil de movimiento coordinado actualmente activo en el eje. Se borra cuando el Movimiento coordinado se completa o se detiene.Factor de amortiguaciónAXIS_SERVOAXIS_SERVO_DRIVEREALGSVSSVEl valor del atributo Factor de amortiguación se utiliza para calcular el Ancho de banda de servo de posición máximo (véase más adelante) durante la ejecución de la instrucción MRAT (Ajuste de eje de movimiento de marcha). Por lo general, el atributo Factor de amortiguación controla la respuesta dinámica del servoeje. Cuando las ganancias se ajustan con un factor de amortiguación pequeño (por ejemplo, 0,7), una prueba de respuesta a paso realizada en el eje demostraría un comportamiento con amortiguación insuficiente y con sobreimpulso de velocidad. Un conjunto de ganancia generado con un factor de amortiguación mayor (por ejemplo, 1,0), produciría una respuesta a paso del sistema sin sobreimpulso, pero con un ancho de banda del servo mucho menor. El valor predeterminado de 0,8 del Factor de amortiguación debería funcionar correctamente con la mayoría de aplicaciones.Voltaje del bus de CCAXIS_SERVO_DRIVEDINTGSVEtiquetaIMPORTANTE: Para usar este atributo, selecciónelo como uno de los atributos correspondientes a Información de eje en tiempo real para el eje. De lo contrario, no verá el valor correcto cuando el eje está funcionando. Consulte Selección 1 de información de ejeVoltiosEste parámetro es el voltaje actual en el Bus de CC del variador.Estado de desaceleraciónAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALBOOLEtiquetaSe establece si el eje está recibiendo el comando de desacelerar en ese momento.Utiliza el bit de Estado de aceleración y el bit de Estado de desaceleración para comprobar si el eje está acelerando o desacelerando. Si los dos bits están desactivados, el eje se mueve a una velocidad estable o se encuentra en reposo.Direct DriveRégimen de progresión linealAXIS_SERVOREALGSVSSVVoltios/segundoEl atributo Régimen de progresión linealDirect Drivecontiene una velocidad de rotación para cambiar el voltaje de salida cuando se ejecuta la instrucción de Activación (MDO) deDirect Drive. Un Régimen de progresión linealDirect Drivede 0 deshabilita el limitador de régimen de progresión lineal de salida, lo que permite aplicar directamente el voltaje de Activación deDirect Drive.Relación de escalado de direcciónAXIS_SERVOREALGSVSSVEn algunos casos, el escalado de velocidad del actuador del variador externo puede depender de la dirección. Esta falta de linealidad puede ser importante en las aplicaciones hidráulicas. Para compensar este comportamiento, se puede aplicar el atributo Relación de escalado de dirección al Escalado de velocidad según el signo de la Salida del servo. En concreto, la Relación de escalado de dirección escala el valor de Escalado de velocidad cuando el signo de la Salida del servo es positivo. Por lo tanto, la Relación de escalado de dirección es la relación del Escalado de velocidad en dirección positiva (salida del servo positiva) con respecto al Escalado de velocidad en dirección negativa (salida del servo negativa). El valor de la Relación de escalado de dirección se puede calcular empíricamente ejecutando el procedimiento de autoajuste en dirección positiva y luego en dirección negativa, y calculando la relación de los valores resultantes de Escalado de velocidad/par.ID del eje del variadorAXIS_SERVO_DRIVEINTGSVCódigo de producto del amplificador de variadorEl atributo ID del variador contiene el Código de producto CIP del amplificador de variador asociado al eje. Si el Código de producto no coincide con el del amplificador del variador real, se genera un error durante el proceso de configuración.Capacidad del variadorAXIS_SERVO_DRIVEREALGSVEtiquetaIMPORTANTE: Para usar este atributo, selecciónelo como uno de los atributos correspondientes a Información de eje en tiempo real para el eje. De lo contrario, no verá el valor correcto cuando el eje está funcionando. Consulte Selección 1 de información de ejeLa utilización actual de la capacidad del variador, como porcentaje de la capacidad nominal.Fallo de tensión de control del variadorAXIS_SERVO_DRIVEBOOLEtiquetaSe establece cuando los voltajes de la fuente de alimentación asociados a los circuitos del variador están fuera de los límites aceptables.Fallo de refrigeración del variadorAXIS_SERVO_DRIVEBOOLEtiquetaSe establece cuando la temperatura ambiente que rodea a los circuitos de control del variador sobrepasa la temperatura ambiente de desactivación del variador.Fallo de entrada de habilitación del variadorAXIS_SERVO_DRIVEBOOLEtiquetaEste fallo se declararía si ocurre cualquiera de las dos condiciones posibles: 1) Si se intenta habilitar el eje (por lo general, con una instrucción MSO o MAH) mientras la Entrada de habilitación del variador está inactiva. 2) Si la Entrada de habilitación del variador pasa de estar activa a inactiva mientras el eje está habilitado.Este fallo solo puede ocurrir cuando el bit de Gestión de fallos de entrada de habilitación del variador está establecido en el atributo Bits de configuración de fallos.Si la Acción de fallo de entrada de habilitación del variador se ha establecido para Comando de parada y el eje se ha detenido como resultado de un Fallo de entrada de habilitación del variador, el eje que tiene el fallo no se puede mover hasta que se borre el fallo. Todo intento por mover el eje en estado de fallo con una instrucción de movimiento dará lugar a un error de instrucción.CONSEJO: Si la Acción de fallo de entrada de habilitación del variador se ha establecido en Solo estado o Comando de parada, y se intenta habilitar el eje (por lo general, mediante una instrucción MSO o MAH) mientras la Entrada de habilitación del variador está activa, el eje se habilita en estado de fallo, lo que indicará un Fallo de entrada de habilitación del variador. Cuando la Acción de fallo de entrada de habilitación del variador se establece en Comando de parada, las instrucciones que habilitan el eje e inician el movimiento (MAH, MRAT, MAHD) invalidan el proceso de movimiento y dejan la instrucción con los bits IP y PC borrados.Esta condición de fallo está enclavada y requiere que se ejecute una instrucción explícita MAFR (Restablecer fallo de eje de movimiento) o MASR (Restablecer apagado de eje de movimiento) Todo intento por borrar el fallo mientras la entrada de habilitación del variador sigue inactiva y el variador sigue habilitado no obtendrá buenos resultados. Sin embargo, el fallo de entrada de habilitación del variador se podría borrar con la entrada de habilitación del variador inactiva si el variador queda deshabilitado.Si el bit de Comprobación de la entrada de habilitación del variador se ha borrado, el estado de la Entrada de habilitación del variador es irrelevante; por lo tanto, no se declararía ningún fallo en ninguna de las condiciones mencionadas anteriormente.Acción de fallos de la entrada de habilitación del variadorAXIS_SERVO_DRIVESINTGSVSSVAcción en caso de falloDesactivaciónDeshabilitar variadorDetener el movimientoSolo estadoValue0123Estado de habilitación de variadorAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALBOOLEtiquetaAXIS_SERVOSi este bit está:ON - La salida de Habilitación del variador del eje está activada.OFF - La salida de Habilitación del variador del eje está desactivada.AXIS_SERVO_DRIVESi este bit está:ON - La estructura de potencia del variador está activa.OFF - La estructura de potencia del variador no está activa.Fallo del variadorAXIS_SERVOBOOLEtiquetaSi este bit se establece, el servovariador externo ha detectado un fallo y ha comunicado su existencia al módulo servo a través de la entrada de Fallo del variador. Esta condición de fallo está enclavada y requiere que se ejecute una instrucción explícita MAFR (Restablecer fallo de eje de movimiento) o MASR (Restablecer apagado de eje de movimiento)Fallo del variadorAXIS_SERVO_DRIVEDINTEtiquetaLe permite acceder a todos los bits de fallo del variador con una palabra de 32 bits. Esta etiqueta es la misma que el atributo Bits de fallo del variador.EtiquetaBitFallo de sobrerecorrido controlado por software de posición0Fallo de sobrerecorrido controlado por software negativo1Fallo de sobrerecorrido controlado por hardware de posición2Fallo de sobrerecorrido controlado por hardware negativo3Fallo de retroalimentación del motor4Fallo de ruido de retroalimentación del motor5Fallo de retroalimentación auxiliar6Fallo de ruido de retroalimentación auxiliar7Reservado8Fallo de entrada de habilitación del variador9Fallo común de bus10Fallo de sobrecarga de carga previa11Reservado12Fallo de cortocircuito en la puesta a tierra13Fallo de hardware de variador14Fallo de velocidad excesiva15Fallo de sobrecarga16Fallo por temperatura excesiva en el variador17Fallo por temperatura excesiva en el motor18Fallo de refrigeración del variador19Fallo de voltaje de refrigeración del variador20Fallo de retroalimentación21Fallo de comunicación22Fallo de sobrecorriente del variador23Fallo de sobrevoltaje del variador24Fallo de subvoltaje del variador25Fallo de pérdida de fase en la alimentación26Fallo de error de posición27Fallo de SERCOS28Fallo de sobrerecorrido29Reservado30Fallo específico del fabricante31¿Quiere que algunos de estos fallos genere en el controlador un fallo mayor?SÍ — Establecer el Tipo de fallo general del grupo de movimiento = Fallo mayor.NO — Deberá escribir código para gestionar estos fallos.Acción de fallo del variadorAXIS_SERVOSINTGSVSSVAcción en caso de falloDesactivaciónDeshabilitar variadorDetener el movimientoSolo estadoValue0123Bits de fallo del variadorAXIS_SERVO_DRIVEDINTGSVLe permite acceder a todos los bits de fallo del variador con una palabra de 32 bits. Este atributo es el mismo que la etiqueta de Fallo del variador.EtiquetaBitFallo de sobrerecorrido controlado por software de posición0Fallo de sobrerecorrido controlado por software negativo1Fallo de sobrerecorrido controlado por hardware de posición2Fallo de sobrerecorrido controlado por hardware negativo3Fallo de retroalimentación del motor4Fallo de ruido de retroalimentación del motor5Fallo de retroalimentación auxiliar6Fallo de ruido de retroalimentación auxiliar7Reservado8Fallo de entrada de habilitación del variador9Fallo común de bus10Fallo de sobrecarga de carga previa11Reservado12Fallo de cortocircuito en la puesta a tierra13Fallo de hardware de variador14Fallo de velocidad excesiva15Fallo de sobrecarga16Fallo por temperatura excesiva en el variador17Fallo por temperatura excesiva en el motor18Fallo de refrigeración del variador19Fallo de voltaje de refrigeración del variador20Fallo de retroalimentación21Fallo de comunicación22Fallo de sobrecorriente del variador23Fallo de sobrevoltaje del variador24Fallo de subvoltaje del variador25Fallo de pérdida de fase en la alimentación26Fallo de error de posición27Fallo de SERCOS28Fallo de sobrerecorrido29Reservado30Fallo específico del fabricante31¿Quiere que algunos de estos fallos genere en el controlador un fallo mayor?SÍ — Establecer el Tipo de fallo general del grupo de movimiento = Fallo mayor.NO — Deberá escribir código para gestionar estos fallos.Estado de entrada de fallo del variadorAXIS_SERVOBOOLEtiquetaLa salida digital del variador que indica si hay un fallo.Si este bit está:ON - El variador tiene un fallo.OFF - El variador no tiene ningún fallo.Fallo de hardware de variadorAXIS_SERVO_DRIVEBOOLEtiquetaSe establece cuando el variador detecta un fallo grave de hardware.Constante de tiempo de modelo de variadorAXIS_SERVOAXIS_SERVO_DRIVEREALGSV SSVSeg.El valor de la Constante de tiempo de modelo del variador representa la constante de tiempo de modelo concentrada para el lazo de corriente del variador utilizado por la instrucción MRAT para calcular los valores de Velocidad máxima y Ancho de banda de servo de posición. La Constante de tiempo de modelo del variador es la suma de la constante de tiempo del lazo de corriente del variador, el período de muestra de retroalimentación y la constante de tiempo asociada al filtro de retroalimentación de velocidad. Este valor se establece con un valor predeterminado cuando se configura el eje.Para este tipo de ejeDetallesAXIS_SERVOEste valor solo es utilizado por la instrucción MRAT cuando el eje se ha configurado para un Servovariador de par externo.AXIS_SERVO_DRIVEDado que el ancho de banda de este filtro de retroalimentación de velocidad viene determinado por la resolución del dispositivo de retroalimentación, el valor de la Constante de tiempo de modelo de variador es inferior cuando se seleccionan dispositivos de retroalimentación de alta resolución.Fallo de sobrecorriente del variadorAXIS_SERVO_DRIVEBOOLEtiquetaSe establece cuando la corriente de salida del variador sobrepasa los límites de funcionamiento preestablecidos para el variador.Fallo por temperatura excesiva en el variadorAXIS_SERVO_DRIVEBOOLEtiquetaSe establece cuando la temperatura del variador sobrepasa la temperatura de apagado de este.Fallo de sobrevoltaje del variadorAXIS_SERVO_DRIVEBOOLEtiquetaSe establece cuando el voltaje del bus de CC del variador sobrepasa los límites de funcionamiento predefinidos para el bus.Polaridad del variadorAXIS_SERVO_DRIVEDINTGSVSSV0 = Polaridad personalizada1 = Polaridad positiva2 = Polaridad negativaPolaridad personalizadaLa Polaridad personalizada se utiliza para habilitar personalizar la configuración de polaridad, usando los diversos parámetros de polaridad definidos por el estándar de interfaz SERCOS.Polaridad positiva/negativaEl atributo de bit de Polaridad positiva y negativa determina la polaridad total del servolazo del variador. Todos los parámetros de polaridad avanzados se establecen automáticamente dependiendo de si la Polaridad del variador se ha configurado como Positiva o Negativa. Un cableado correcto garantiza el cierre del servolazo con retroalimentación negativa. Sin embargo, no existe ninguna garantía de que el servovariador tenga una dirección de avance en el mismo sentido que el usuario para una aplicación determinada. La Polaridad negativa invierte la polaridad de los datos de posición de comando y de posición real del servovariador. Así, seleccionando la Polaridad positiva o negativa del variador, se puede configurar el sentido de dirección positivo del variador de forma que coincida con el del usuario. Este atributo se configura automáticamente utilizando las instrucciones de movimiento MRHD y MAHD.Resolución del variadorAXIS_SERVO_DRIVEDINTGSVConteos del variador/Unidad del variadorEl atributo Resolución del variador determina cuántos Conteos del variador hay en una Unidad del variador. Las Unidades del variador se pueden configurar como revoluciones, pulgadas o milímetros, dependiendo de la aplicación específica del variador. Asimismo, la Unidad del variador configurada podría aplicarse a un motor o a un dispositivo de retroalimentación auxiliar. Todos los datos de posición, velocidad y aceleración hacia el variador se escalan de Unidades de posición del usuario a Unidades del variador, basándose en la Resolución del variador y la Constante de conversión. La relación de la Constante de conversión con la Resolución del variador determina el número de Unidades de posición en una Unidad del variador.Constante de conversión/Resolución del variador = Unidades del variador (rev, pulg o mm)/Unidad de posiciónEn cambio, todos los datos de posición, velocidad y aceleración desde el variador se escalan de Unidades de posición del usuario a Unidades del variador, basándose en la Resolución del variador y la Constante de conversión. La relación de la Resolución del variador y la Constante de conversión determina el número de Unidades de posición en una Unidad del variador.Resolución del variador/Constante de conversión = Unidades de posición/Unidad del variador (rev, pulg o mm)Por lo general, el valor de la Resolución del variador se puede dejar con su valor predeterminado de 200.000 Conteos del variador por Unidad del variador, independientemente de cuál sea la resolución de los dispositivos de retroalimentación usados por el variador. Esto se debe a que el variador tiene su propio conjunto de factores de escala que utiliza para establecer relaciones entre los conteos de retroalimentación y los conteos del variador.Límite de rango de recorrido del variadorComo los parámetros de posición del variador se ven limitados, finalmente, a una representación de 32 bits con signo según el estándar SERCOS, el parámetro Resolución del variador influye en el rango de recorrido del variador. La ecuación para calcular el rango de recorrido máximo basado en la Resolución del variador es la siguiente:Límite de rango de recorrido del variador = +/- 2.147.483.647/Resolución del variador.A partir de un valor predeterminado de 200.000 Conteos del variador por Unidad del variador, el límite de rango del variador es de 10.737 Unidades del variador. Aunque es relativamente raro que esta limitación de rango de recorrido constituya un problema, solo hay que reducir la Resolución del variador para aumentar el rango de recorrido. El inconveniente de hacerlo es que los datos de posición se pasan a continuación con una resolución inferior, lo que podría afectar a la fluidez del movimiento.Desbobinado fraccionalSin embargo, en algunos casos, el usuario también podría querer configurar específicamente el valor de la Resolución del variador para gestionar las aplicaciones de desbobinado fraccionales o las aplicaciones absolutas de vueltas múltiples que requieren una compensación cíclica. En los casos en los que el valor de Desbobinado de una aplicación rotativa no resulta ser un valor entero, el atributo Escalado de posición de rotación se podría modificar a un valor que sea un entero divisible por el valor de Desbobinado.Los ejemplos siguientes demuestran cómo se puede usar el valor de la Resolución del variador con la Constante de conversión para gestionar diversas aplicaciones.Cabezal de engranaje rotativo SIN dispositivo de retroalimentación auxiliarA partir de una selección de motor rotativo, la Resolución del variador se expresaría como Conteos del variador por Revolución del motor, y se aplicaría al IDN de resolución de posición rotativa. El usuario estasblecería la Constante de conversión en Conteos del variador por Unidad de posición definida por el usuario. Si se trata de una caja de engranajes 3:1 y la Unidad de posición del usuario es, por ejemplo, Revoluciones del eje de salida de engranaje, la Constante de conversión es 200.000/3, un valor irracional. Pero, en este caso, podría simplemente establecer la Resolución del variador como 300.000 Conteos del variador/revoluciones del motor, y entonces la Constante de conversión se podría establecer en 100.000 Conteos del variador/revoluciones del eje de salida. Este sistema funcionaría con esta configuración sin perder ninguna precisión mecánica, es decir, un movimiento de 1 revolución del eje de salida movería este eje de salida exactamente 1 revolución.Tornillo esférico lineal SIN dispositivo de retroalimentación auxiliarA partir de una selección de motor rotativo, la Resolución del variador se expresaría como Conteos del variador por Revolución del motor, y se aplicaría al IDN de resolución de posición rotativa. El usuario estasblecería la Constante de conversión en Conteos del variador por Unidad de posición definida por el usuario. Si se trata de un tornillo esférico de 5 mm de paso y la Unidad de posición del usuario es, por ejemplo, mm, el usuario solo tiene que establecer la Constante de conversión en 200.000/5 o en 40.000 Conteos del variador por mm, basándose en el valor predeterminado de la Resolución del variador de 200.000 Conteos del variador/revolución del motor. Si el paso es irracional, el método para solucionarlo es el mismo que se describe en Cabezal de engranaje rotativo SIN dispositivo de retroalimentación auxiliar.Cabezal de engranaje rotativo con dispositivo de retroalimentación auxiliarA partir de una selección de retroalimentación de motor rotativo, la Resolución del variador se expresaría como Conteos del variador por Revolución auxiliar, y se aplicaría al IDN de resolución de posición rotativa. Ahora que la posición se basa en el dispositivo de retroalimentación auxiliar, de acuerdo con la Configuración del servolazo, el bit de Referencia de datos de los distintos Tipos de escalado debería ser Con referencia de carga en lugar de Con referencia del motor.La retroalimentación del motor sería rotativa y la resolución se expresaría en ciclos por revolución del motor. Además, el dispositivo de retroalimentación auxiliar es rotativo y su resolución se expresa en ciclos por revolución auxiliar. La Relación de retroalimentación auxiliar se establecería como el número de revoluciones de retroalimentación auxiliar por revolución del motor, y se aplicaría internamente a los IDN 121 y 122 con el fin de establecer una relación entre los conteos de servolazo de posición y los conteos del servolazo de velocidad en una configuración de servolazo doble. El atributo Relación de retroalimentación auxiliar se utiliza también para calcular el límite de rango y el valor predeterminado durante la configuración, basándose en las especificaciones del motor seleccionado.Si la aplicación utiliza una caja de engranajes 3:1 y la Unidad de posición del usuario es, por ejemplo, Revoluciones del eje de salida de la caja de engranajes, la Constante de conversión sigue siendo racional, ya que nuestro escalado tiene Referencia de carga. El usuario solo tiene que establecer la Constante de conversión como 200.000 Conteos del variador/revolución del eje de salida, basándose en el valor predeterminado de Resolución del variador de 200.000 Conteos del variador/revolución auxiliar. El sistema funcionaría con esta configuración sin perder ninguna precisión mecánica, es decir, un movimiento de 1 revolución del eje de salida movería este eje de salida exactamente 1 revolución.Combinación de tornillo esférico lineal/tornillo esférico con dispositivo de retroalimentación auxiliarBasándose en una selección de retroalimentación auxiliar lineal, la Resolución del variador se expresaría como Conteos del variador por Unidad lineal, por ejemplo, milímetros (selección de bit Métrico), y se aplicaría a los IDN de escalado de datos de posición lineal. Ahora que la posición se basa en el dispositivo de retroalimentación auxiliar, de acuerdo con la Configuración del servolazo, el bit Referencia de datos de los distintos Tipos de escalado debería ser, de nuevo, Con referencia de carga en lugar de Con referencia del motor.La retroalimentación del motor sería rotativa y la resolución se expresaría en ciclos por revolución del motor. El dispositivo de retroalimentación auxiliar sería lineal ahora y su resolución se expresaría en ciclos por mm, por ejemplo. La Relación de retroalimentación auxiliar se establecería como el número de unidades de retroalimentación auxiliar (mm) por revolución del motor, y se aplicaría internamente al IDN 123 con el fin de establecer una relación entre los conteos de servolazo de posición y los conteos del servolazo de velocidad en una configuración de servolazo doble. El atributo Relación de retroalimentación auxiliar se utiliza también para calcular el límite de rango y el valor predeterminado durante la configuración, basándose en las especificaciones del motor seleccionado.Si la aplicación utiliza una caja de engranajes 3:1 y un tornillo esférico de 5 mm de paso, y la Unidad de posición del usuario es, por ejemplo, cm, la Constante de conversión es, de nuevo, racional, ya que tenemos la Referencia de carga. El usuario define la Constante de conversión como 20.000 Conteos del variador/cm basándose en el valor predeterminado de la Resolución del variador de 200.000 Conteos del variador/mm. Este sistema funcionaría con esta configuración sin perder ninguna precisión mecánica, es decir, un movimiento de 10 cm movería el actuador exactamente 10 cm.Bits de escalado del variadorAXIS_SERVO_DRIVEDINTGSVLa configuración del atributo Bits de escalado del variador se deriva directamente del atributo Unidades del variador.Bits0 = Tipo de escalado0 – estándar1 – personalizado1 = Unidad de escalado0 – rotativa1 – lineal2 = Unidad de escalado lineal0 – métrico1 – inglés3 = Referencia de datos0 – motor1 – cargaTipo de escaladoEl atributo de bit de Tipo de escalado se utiliza para habilitar el escalado personalizado usando los parámetros de escalado de posición, velocidad, aceleración y par definidos por el estándar de la Interfaz SERCOS. Cuando se borra el bit (valor predeterminado), estos parámetros de escalado se establecen según los factores de escalado preferidos del variador SERCOS deRockwell Automation. En la actualidad no hay soporte de Logix para el escalado personalizado.Unidad de escaladoEl atributo Unidad de escalado se utiliza para determinar si el controlador escala los atributos de posición, velocidad y aceleración basándose en parámetros de escalado rotativo o lineal y sus Unidades del variador asociadas, definidas por el estándar de Interfaz SERCOS. Cuando se borra el bit (valor predeterminado), también se borran los bits correspondientes de los parámetros Escalado de datos de posición, Escalado de datos de velocidad y Escalado de aceleración de SERCOS, lo que envía al variador la instrucción de usar los parámetros de escalado rotativo. Cuando se define el bit, también se definen los bits correspondientes de los parámetros Escalado de datos de posición, Escalado de datos de velocidad y Escalado de aceleración de SERCOS, lo que envía al variador la instrucción de usar los parámetros de escalado lineal.Unidad de escalado linealCuando la Unidad de escalado se establece en lineal, el atributo de bit de Escalado lineal se utiliza para determinar si el controlador escala los atributos de posición, velocidad y aceleración basándose en Unidades del variador del sistema métrico o inglés, según están definidas por el estándar de Interfaz SERCOS. Cuando se borra el bit (valor predeterminado), también se borran los bits correspondientes de los parámetros Escalado de datos de posición, Escalado de datos de velocidad y Escalado de aceleración de SERCOS, lo que envía al variador la instrucción de usar los parámetros de escalado Métrico. Cuando se establece el bit, también se establecen los bits correspondientes de los parámetros Escalado de datos de posición, Escalado de datos de velocidad y Escalado de aceleración de SERCOS, lo que envía al variador la instrucción de realizar la escala en unidades del sistema Inglés.Si la Unidad de escalado se establece en rotativa, el bit de Unidad de escalado lineal no causa ningún efecto.Al establecer una interfaz con los productos del variador SERCOS de Rockwell, las Unidades del variador estándar basadas en las selecciones del bit de Unidad de escalado lineal y Unidad de escalado se muestran en la tabla siguiente.Unidades del variador estándarMétricasInglés (English)RotativasRevRevLinealMilímetroPulgadaReferencia de datosEl bit de Referencia de datos determina qué lado de la transmisión mecánica establece la referencia con los datos de posición, velocidad, aceleración y par. Si se selecciona el motor, los datos de posición, velocidad, aceleración y par establecen la referencia con el lado del motor de la transmisión. Si se selecciona la carga, los datos de posición, velocidad, aceleración y par establecen la referencia con el lado de carga de la transmisión. Esto solo se aplica cuando se utiliza un dispositivo de retroalimentación auxiliar.Bits de estado del variadorAXIS_SERVO_DRIVEDINTGSVEtiquetaLe permite acceder a todos los bits de estado del variador con una palabra de 32 bits. Este atributo es el mismo que la etiqueta Estado del variador.EtiquetaBitEstado de acción de servo0Estado de habilitación de variador1Estado de apagado2Estado de proceso3Estado de bus preparado4Reservado5Estado de entrada de vuelta a posición inicial6Estado de entrada de registro 17Estado de entrada de registro 28Estado de entrada de sobrerecorrido de posición9Estado de entrada de sobrerecorrido negativo10Estado de entrada de habilitación11Estado de límite de aceleración12Estado de referencia absoluta13Estado activo de modo de desactivación segura (requiere la revisión de firmware del variador 1.85 o superior)14Reservado14Reservado15Estado de bloqueo de velocidad16Estado de inmovilización de velocidad17Estado de umbral de velocidad18Estado de umbral de par19Estado de límite de par20Estado de límite de velocidad21Estado de bloqueo de posición22Estado de límite de potencia23Reservado24Estado del umbral de velocidad baja25Estado del umbral de velocidad alta26Estado del variadorAXIS_SERVO_DRIVEDINTEtiquetaLe permite acceder a todos los bits de estado del variador con una palabra de 32 bits. Esta etiqueta es la misma que el atributo Bits de estado del variador.EtiquetaBitEstado de acción de servo0Estado de habilitación de variador1Estado de apagado2Estado de proceso3Estado de bus preparado4Reservado5Estado de entrada de vuelta a posición inicial6Estado de entrada de registro 17Estado de entrada de registro 28Estado de entrada de sobrerecorrido de posición9Estado de entrada de sobrerecorrido negativo10Estado de entrada de habilitación11Estado de límite de aceleración12Estado de referencia absoluta13Reservado14Reservado15Estado de bloqueo de velocidad16Estado de inmovilización de velocidad17Estado de umbral de velocidad18Estado de umbral de par19Estado de límite de par20Estado de límite de velocidad21Estado de bloqueo de posición22Estado de límite de potencia23Reservado24Estado del umbral de velocidad baja25Estado del umbral de velocidad alta26Acción de fallo térmico del variadorAXIS_SERVO_DRIVESINTGSVSSVAcción en caso de falloDesactivaciónDeshabilitar variadorDetener el movimientoSolo estadoValue0123Fallo de subvoltaje del variadorAXIS_SERVO_DRIVEBOOLEtiquetaSe establece cuando el voltaje del bus de CC del variador es inferior a los límites de funcionamiento predefinidos para el bus.Unidad del variadorAXIS_SERVO_DRIVEINTGSVEl atributo Unidad del variador establece la unidad de medida que se aplica al valor del atributo Resolución del variador. Las unidades que aparecen en la lista enumerada pueden ser lineales o rotativas, o unidades inglesas o métricas. Se proporciona una mayor distinción en la lista enumerada para especificar si la Unidad del variador se establece con la referencia directa del motor o de la retroalimentación externa o auxiliar.0 = revoluciones de motor1 = revoluciones auxiliares2 = pulgadas de motor3 = pulgadas auxiliares4 = mm de motor5 = mm auxiliaresBits de advertencia del variadorAXIS_SERVO_DRIVEDINTGSVAdvertenciaBitSobrecarga del variadorAdvertencia0Advertencia de exceso de temperatura del variador1Advertencia de exceso de temperatura del motor2Advertencia de error de refrigeración3Advertencia de sobrecarga del variadorEl bit de Advertencia de sobrecarga se establece cuando se sobrepasa el límite de carga del motor. Si la condición persiste, se produce un Fallo de sobrecarga. Este bit de advertencia da la posibilidad al programa de control de reducir la carga del motor para evitar una situación de desactivación en el futuro.Advertencia de exceso de temperatura del variadorEl bit de Advertencia de exceso de temperatura del variador se establece cuando se sobrepasa el límite de exceso de temperatura del variador. Si la condición persiste, se produce un Fallo de exceso de temperatura del variador. Este bit de advertencia da la posibilidad al programa de control de reducir la carga del motor, o aumentar la refrigeración del variador, para evitar una situación de desactivación en el futuro.Advertencia de exceso de temperatura del motorEl bit de Advertencia de exceso de temperatura del motor se establece cuando se sobrepasa el límite de exceso de temperatura del motor. Si la condición persiste, se produce un Fallo de exceso de temperatura del motor. Este bit de advertencia da la posibilidad al programa de control de reducir la carga del motor, o aumentar la refrigeración del motor, para evitar una situación de desactivación en el futuro.Advertencia de error de refrigeraciónEl bit de Advertencia de error de refrigeración se establece cuando se sobrepasa el límite de temperatura ambiente en el interior del receptáculo del variador. Si la condición persiste, se produce un Fallo de error de refrigeración. Este bit de advertencia da la posibilidad al programa de control de aumentar la refrigeración del variador para evitar una situación de desactivación en el futuro.Bits de configuración de dinámicasAXIS_CONSUMEDAXIS_GENERICAXIS_SERVOAXIS_SERVO_DRIVEAXIS_VIRTUALDINTGSVSSVLa revisión 16 mejoró la gestión del controlador sobre los cambios en un perfil de curva S.¿Desea volver al comportamiento de la revisión 15 o anterior para las curvas S?NO - Dejar este bit en ON (valor predeterminado).SÍ - Poner en OFF uno o más de estos bits:Para desactivar este cambioDesactivar este bitRetardo de detención en la curva S reducidoEste cambio se aplica a la instrucción Detención de movimiento del eje (MAS). Le permite usar una variación de desaceleración mayor para detener el eje deaceleraciónmás rápidamente.El controlador usa la variación de desaceleración de la instrucción de detención si es mayor que la variación de aceleración actual.0Retrocesos de velocidad en la curva S reducidosAntes de la revisión 16, se podía conseguir que un eje variará momentáneamente su dirección bajando la variación de desaceleración mientras el eje desaceleraba. Normalmente, esto ocurría al intentar reiniciar un impulso o moverse con un índice de desaceleración menor mientra el eje se detenía. Este cambio evita que el eje retroceda en estas situaciones.1Sobreimpulsos de velocidad en la curva S reducidosSe puede provocar que un eje experimente un sobreimpulso con respecto a su velocidad programada si la variación de aceleración disminuye mientras el eje acelera. Este cambio mantiene los sobreimpulsos por debajo del 50 % de la velocidad programada.2
Entregue su opinión