
Vorgang des Funktionsblocks IPIDController
Wenn „Input Auto“ den Wert TRUE besitzt, wird der IPIDController im normalen automatischen Modus ausgeführt.
Wenn „Input Auto“ den Wert FALSE besitzt, verursacht dies ein Zurücksetzen von R zur Verfolgung (F-GE). Hierdurch wird die Ausgabe von IPIDController gezwungen, das Feedback innerhalb der IPIDController-Grenzwerte zu verfolgen, und der Controller schaltet ohne Erhöhung der Ausgabe zurück auf Automatik.
Vorgang des Funktionsblocks IPIDController
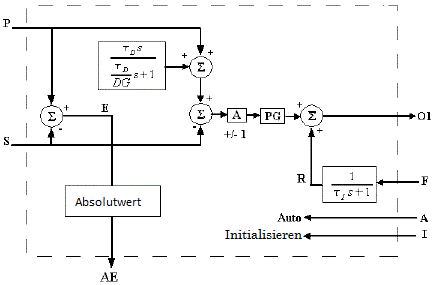
Wenn AutoTune den Wert FALSE besitzt, führt ein Wechsel von FALSE zu TRUE oder von TRUE zu FALSE beim Initialisieren der Eingabe („Input Initialize“) dazu, dass der IPIDController jegliche Aktion eines proportionalen Anstiegs während dieses Zyklus eliminiert (z. B. „Initialize“). Sie können diesen Prozess nutzen, um ein Anstoßen der Ausgabe zu vermeiden, wenn mittels eines Schalt-Funktionsblocks Änderungen am Sollwert vorgenommen werden.
Zum Ausführen einer AutoTune-Sequenz müssen die ATParameters für die Eingabe festgelegt sein. Die Parameter „Input Gain“ und „DirectActing“ müssen entsprechend dem Prozess und dem festgelegten „DerivativeGain“ eingestellt sein (in der Regel 0,1). Die AutoTune-Sequenz wird mit der folgenden Abfolge eingeleitet:
- Setzen Sie die Eingabe „Initialize“ auf TRUE.
- Setzen Sie die Eingabe „Autotune“ auf TRUE.
- Ändern Sie die Eingabe „Initialize“ auf FALSE.
- Warten Sie, bis die Ausgabe „ATWarning“ sich auf 2 ändert.
- Übertragen Sie die Werte für die Ausgabe „OutGains“ auf die Eingabe „Gains“.
Je nach Prozessen und Bedarf ist zum Abschließen der Abstimmung möglicherweise etwas Feinabstimmung erforderlich. Beim Einstellen von „TimeDerivative“ auf 0,0 zwingt der IPIDController „DerivativeGain“ auf 1,0 und fungiert anschließend als ein PI-Regler.
Rückmeldung geben