
So implementiert der Funktionsblock IPIDController die PID-Steuerung
Der im
FactoryTalk Design Workbench
-Anweisungssatz verfügbare IPIDController-Funktionsblock basiert auf der PID-Steuerungstheorie und kombiniert alle erforderlichen Logiken, um eine Verarbeitung des analogen Eingangskanals und eine proportionale/integrale/differentielle Steuerung (PID) auszuführen.Im HMI steht der IPID-Bildschirm für die Verwendung mit dem Funktionsblock IPIDController zur Verfügung.
Beschreibung des IPIDController-Funktionsblocks
Der IPIDController basiert auf folgenden Funktionsblockkomponenten:
- A: Aktion (+/- 1)
- PG: Proportionaler Anstieg (Proportional Gain)
- DG: Abgeleiteter Filteranstieg (Derivative Gain)
- td: ãD
- ti: ãI
Beschreibung des IPIDController-Funktionsblocks
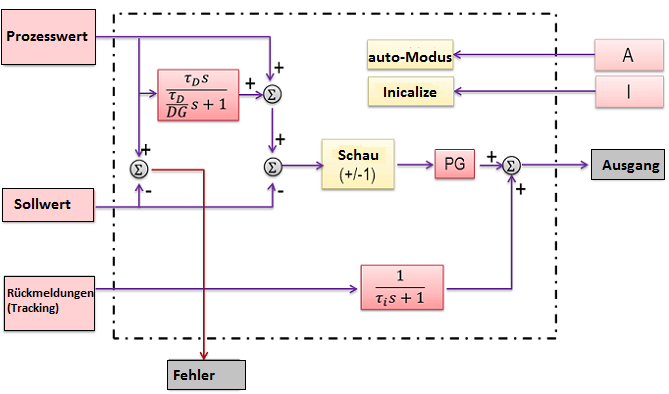
Vorbeugen vor einem inneren Aufschaukeln
Wenn die Differenz zwischen Sollwert und Prozesswert groß ist, erhöht sich der Ausgabewert erheblich, und während des Zeitraums, den er zum Absenken benötigt, kann der Prozess nicht gesteuert werden. Der „IPIDController“-Funktionsblock verfolgt interaktiv die Rückmeldung und beugt einem inneren Aufschaukeln vor. Wenn die Ausgabe gesättigt ist, wird die ganzzahlige Bedingung im Controller neu berechnet, sodass der dann neue Wert eine Ausgabe an der Sättigungsgrenze ermöglicht.
Rückmeldung geben