
MC_ReadStatus (Servosteuerung liest Status)
Die MC_ReadStatus-Anweisung gibt den Achsstatus hinsichtlich der aktuell erfolgenden Bewegung zurück.
Unterstützte Sprachen: Funktionsblockdiagramm, Kontaktplan und Strukturierter Text.
Diese Anweisung gilt für die
Micro850
L50E- und Micro870
L70E-Controller mit Unterstützung der Servosteuerung.MC_ReadStatus
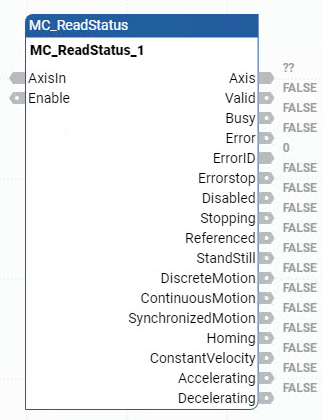
Parameter | Parametertyp | Datentyp | Beschreibung |
|---|---|---|---|
EN | Eingang | BOOL | Anweisungsblock aktivieren.
Gilt nur für Kontaktplan-Programme. |
AxisIn | Eingang | AXIS_REF FB_AXIS_REF | Verwenden Sie die Datentyp AXIS_REF-Parameter, um AxisIn zu definieren. Bei FB_Axis (Feedbackachse) verwenden Sie den Datentyp FB_AXIS_REF, um AxisIn zu definieren. |
Enable | Eingang | BOOL |
|
ENO | Ausgang | BOOL | Aktivieren der Ausgabe. Gilt nur für Kontaktplan-Programme. |
Axis | Ausgang | AXIS_REF | In Kontaktplan-Programmen ist die Achsenausgabe schreibgeschützt. |
Valid | Ausgang | BOOL |
|
Busy | Ausgang | BOOL |
|
Error | Ausgang | BOOL | Gibt an, dass ein Fehler aufgetreten ist.
|
ErrorID | Ausgang | UINT | Ein eindeutiger numerischer Wert, der den Fehler angibt. Die Fehler für diese Anweisung sind in den Fehler-IDs des Bewegungssteuerungs-Funktionsblocks definiert. |
ErrorStop | Ausgang | BOOL | TRUE: Der Achsenzustand lautet „Fehler-Stopp“. Achsenstatus werden in den Werten und Namen für den Servosteuerungs-Achsenstatus definiert. |
Disabled | Ausgang | BOOL | TRUE: Der Achsenzustand lautet „Deaktiviert“. |
Stopping | Ausgang | BOOL | TRUE: Der Achsenzustand lautet „Stoppen“. |
Referenced | Ausgang | BOOL | TRUE: Der Achsenstatus wird zurückgesetzt, die absolute Referenzposition für die Achse ist bekannt. |
StandStill | Ausgang | BOOL | TRUE: Der Achsenzustand lautet „Stillstand“. |
DiscreteMotion | Ausgang | BOOL | TRUE: Der Achsenzustand lautet „Diskrete Bewegung“. |
ContinuousMotion | Ausgang | BOOL | TRUE: Der Achsenzustand lautet „Kontinuierliche Bewegung“. |
SynchronizedMotion | Ausgang | BOOL | Synchronisierte Bewegung wird bei Micro800 -Controllern nicht unterstützt.
|
Homing | Ausgang | BOOL | TRUE: Der Achsenzustand lautet „Nullpositionierung“. |
ConstantVelocity | Ausgang | BOOL | TRUE: Der Motor läuft mit konstanter Geschwindigkeit. |
Accelerating | Ausgang | BOOL | TRUE: Achse wird beschleunigt, Energiezufuhr zum Motor wird erhöht. |
Decelerating | Ausgang | BOOL | TRUE: Achse wird verzögert, Energiezufuhr zum Motor wird reduziert. |
MC_ReadStatus-Beispiele
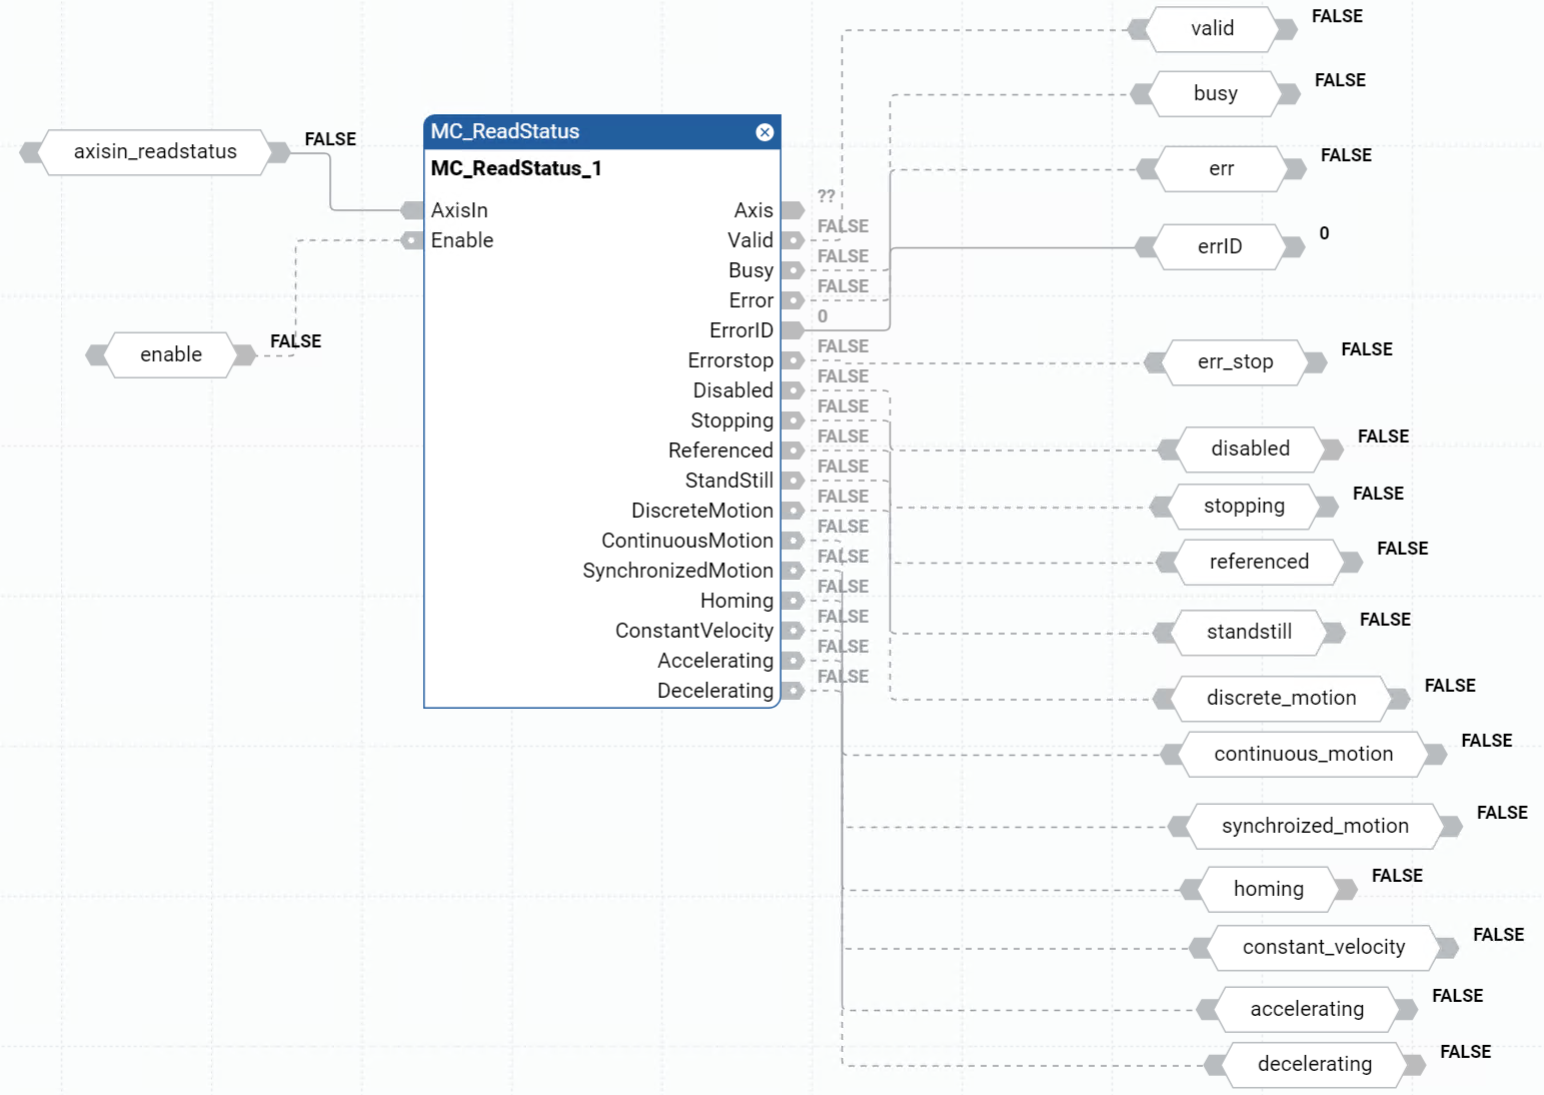
Beispiel für ein MC_ReadStatus-Funktionsblockdiagramm
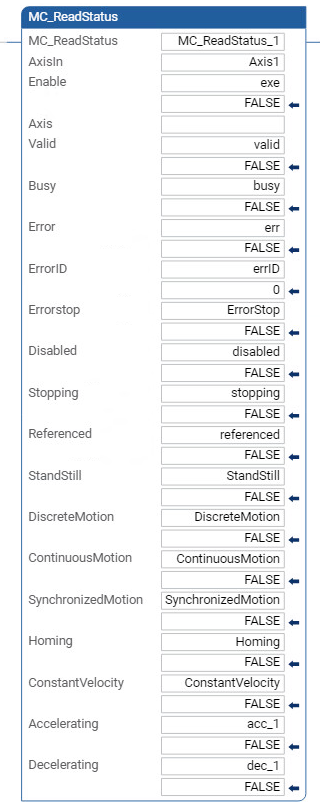
Beispiel für einen MC_ReadStatus-Kontaktplan
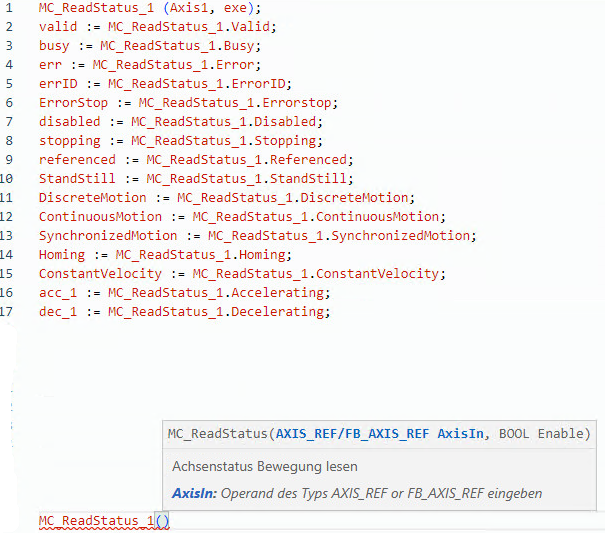
Beispiel für strukturierten MC_ReadStatus-Text
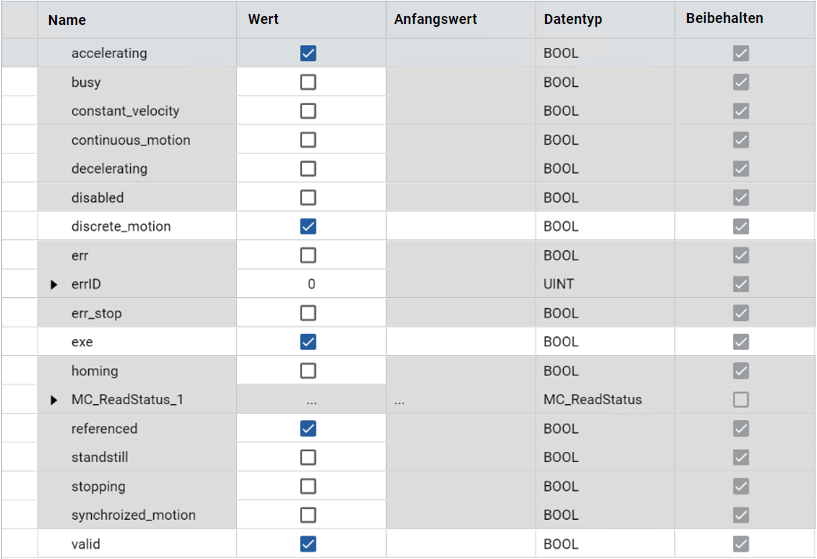
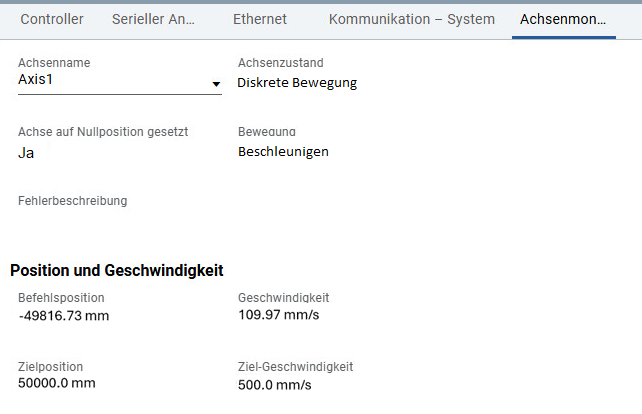
Ergebnisse
Rückmeldung geben