
MC_TouchProbe (Servosteuerungs-Berührungssensor)
Die MC_TouchProbe-Anweisung zeichnet die Achsenposition bei einem Auslöseereignis auf.
Details zum Betrieb:
- Wenn die Fensterrichtung (erste Position bis letzte Position) entgegengesetzt der Bewegungsrichtung ist, wird das Fenster „Messtaster“ nicht aktiviert.
- Bei ungültiger Fenstereinstellung (FirstPosition oder LastPosition) meldet der Funktionsblock „MC_TouchProbe“ einen Fehler.
- Wenn eine zweite Instanz des Funktionsblocks „MC_TouchProbe“ auf derselben Achse ausgegeben wird und die erste Funktionsblockinstanz im Zustand „Busy“ (Beschäftigt) ist, meldet die zweite Funktionsblockinstanz einen Fehler.
- Es darf nur eine Instanz des Funktionsblocks „MC_TouchProbe“ auf derselben Achse ausgegeben werden.
Unterstützte Sprachen: Funktionsblockdiagramm, Kontaktplan und Strukturierter Text.
Diese Anweisung gilt für die
Micro850
L50E- und Micro870
L70E-Controller mit Unterstützung der Servosteuerung.MC_TouchProbe
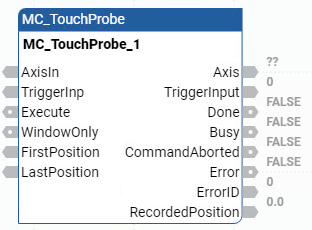
Parameter | Parametertyp | Datentyp | Beschreibung |
|---|---|---|---|
EN | Eingang | BOOL | Anweisungsblock aktivieren.
Gilt nur für Kontaktplan-Programme. |
AxisIn | Eingang | AXIS_REF FB_AXIS_REF | Definieren Sie die Parameter für AxisIn mithilfe des Datentyps AXIS_REF. Bei einer Feedbackachse verwenden Sie den Datentyp FB_AXIS_REF, um die Parameter AxisIn zu definieren. |
TriggerInp | Eingang | USINT | Wird zurzeit nicht unterstützt. In der Achsenkonfiguration einen Auslösepunkt konfigurieren. |
Execute | Eingang | BOOL |
|
WindowOnly | Eingang | BOOL | TRUE: Nur das Fenster zum Akzeptieren von Auslöseereignissen wird verwendet. Die Bewegungsauflösung ist auf das durch den Benutzer konfigurierte Bewegungsmotor-Intervall begrenzt. Bei der „WindowOnly“-Funktionalität des Messfühlers besteht eine maximale Verzögerung der Reaktionszeit, die dem Bewegungsmotor-Intervall für sowohl die „FirstPosition“- als auch die „LastPosition“-Aktivierung entspricht. Die maximal mögliche Verzögerung beim Auslösen der Position (sowohl „FirstPosition“ (erste Position) als auch „LastPosition“ (letzte Position)) kann über die Formel (Bewegungsmotor-Intervall x Bewegungsgeschwindigkeit) berechnet werden. |
FirstPosition | Eingang | REAL | Startposition des Fensters, über das Auslöseereignisse angenommen werden (in technischen Einheiten [u]). Wert im Fenster enthalten. |
LastPosition | Eingang | REAL | Stoppposition des Fensters, über das Auslöseereignisse angenommen werden (in technischen Einheiten [u]). Wert im Fenster enthalten. |
ENO | Ausgang | BOOL | Aktivieren der Ausgabe. Gilt nur für Kontaktplan-Programme. |
Axis | Ausgang | AXIS_REF | In Kontaktplan-Programmen ist die Achsenausgabe schreibgeschützt. |
TriggerInput | Ausgang | USINT | Wird zurzeit nicht unterstützt. |
Done | Ausgang | BOOL | TRUE: Das Auslöseereignis wurde aufgezeichnet. |
Busy | Ausgang | BOOL | TRUE: Der Funktionsblock wurde nicht beendet. |
CommandAborted | Ausgang | BOOL | TRUE: Der Befehl wurde durch den Funktionsblock „MC_Power(OFF)“ oder durch den Funktionsblock „Fehler-Stopp“ überschrieben. |
Error | Ausgang | BOOL | Gibt an, dass ein Fehler aufgetreten ist.
|
ErrorID | Ausgang | UINT | Ein eindeutiger numerischer Wert, der den Fehler angibt. Die Fehler für diese Anweisung sind in Fehler-IDs von Bewegungssteuerungs-Funktionsblock definiert. |
RecordedPosition | Ausgang | REAL | Position, an der das Auslöseereignis aufgetreten ist (in technischen Einheiten [u]). Bei der Bewegung handelt es sich um eine Leerlaufbewegung. Die Achsenposition zu dem Zeitpunkt, an dem das Auslöseereignis auftritt. Wenn die Achsenbewegung eine Leerlaufbewegung ist, handelt es sich um die Positionsvorgabe (nicht die tatsächliche Position) zum Zeitpunkt des Auftretens des Auslöseereignisses, wenn es keine Bewegungsverzögerung zwischen Antrieb und Motor gibt. |
Bewegungssignale | PTO0 | PTO1 | PTO2 |
|---|---|---|---|
PTO-Impuls | Output_0 | Output_1 | Output2 |
PTO-Richtung | Output_3 | Output_4 | Output_5 |
Unterer (negativer) Endschalter | Input_0 | Input_4 | Input_8 |
Oberer (positiver) Endschalter | Input_1 | Input_5 | Input_9 |
Schalter „Home Absolute“ | Input_2 | Input_6 | Input_10 |
Schalter Fühlerberührungseingabe | Input_3 | Input_7 | Input_11 |
MC_TouchProbe-Beispiele
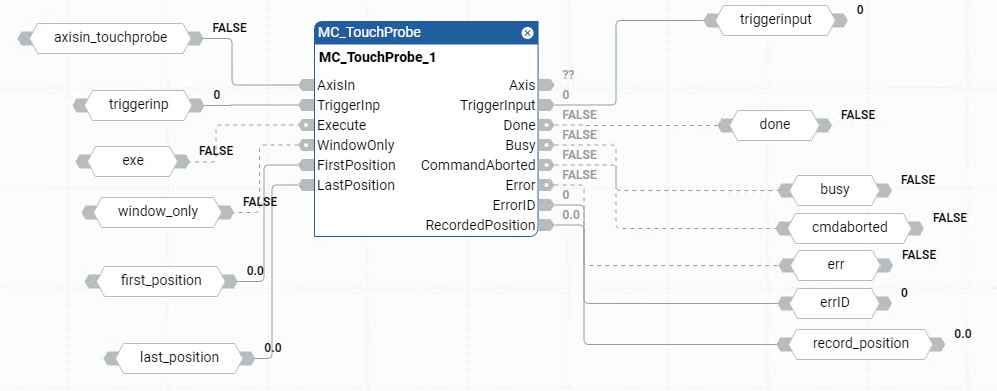
Beispiel für ein MC_TouchProbe-Funktionsblockdiagramm
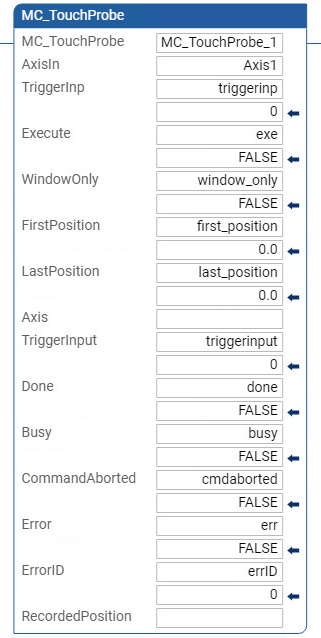
Beispiel für einen MC_TouchProbe-Kontaktplan
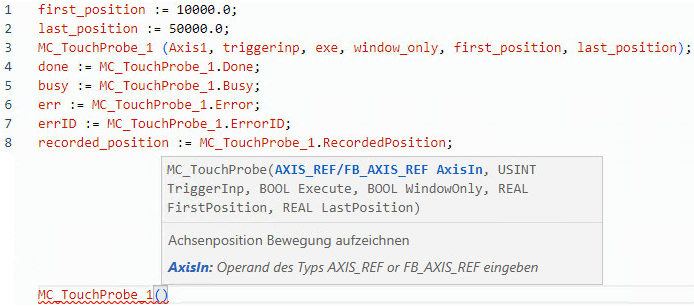
Beispiel für strukturierten MC_TouchProbe-Text
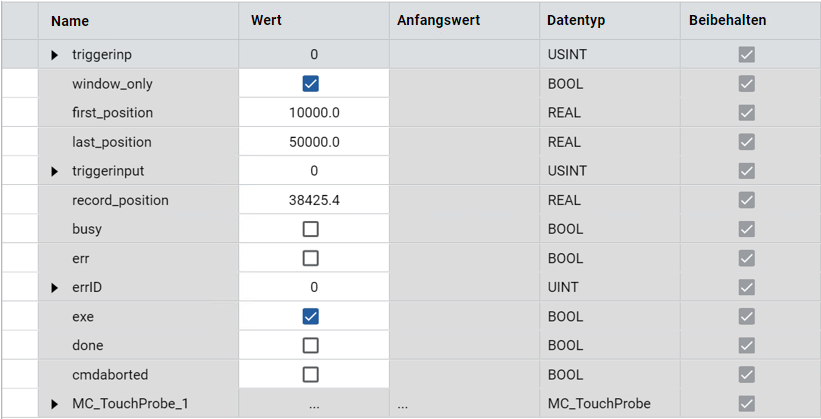
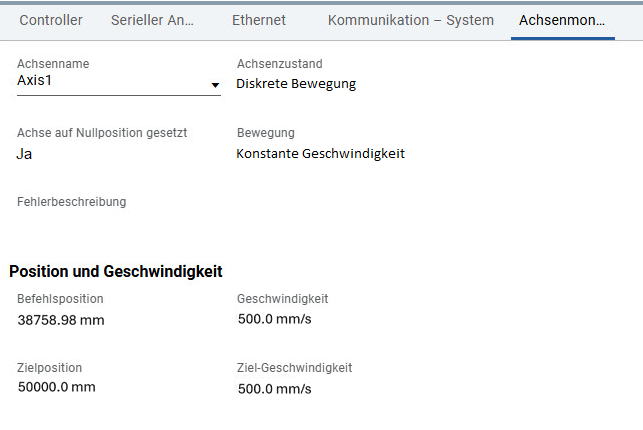
Ergebnisse
Rückmeldung geben