
확인자 속도 보상 - 1756-PLS
1756-PLS 모듈(Module)은 확인자가 회전하는 속도에 대해 켜짐 및 꺼짐 위치를 보정할 수 있습니다. 속도 보정을 통해 모듈(Module)은 출력을 적시에 켜고 끌 수 있으므로 1756-PLS 모듈에 연결된 장비가 모든 시스템 속도에서 정확하게 작동할 수 있습니다.
다음의 요소가 모듈(Module)이 확인자의 속도를 보정하는 방법에 영향을 줍니다.
- 리드 속도 - 거리 및 RPM - 켜짐 위치에 영향을 줌
- 트레일 속도 - 거리 및 RPM - 꺼짐 위치에 영향을 줌
다음 그림은 제한 스위치 하한-상한 제한 설정값이고, 그 아래는 1756-PLS 모듈(Module)의 속도 보정에 따라 조정된 하한-상한 제한 설정값입니다. 확인자 속도 때문에 출력이 실제로 켜지고 꺼지는 것은 원래의 설정값 이전입니다.
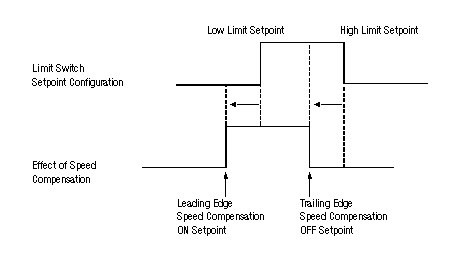
출력이 진행하는 시간은 속도에 관계없이 일정합니다. 출력은 75도 이전에 20ms로 회전하기 위해 빨리 갈 때는 이동 거리가 더 커집니다.
리드 속도 거리 및 RPM
LeadSpeedDistance 구성원은 속도 보정을 위한 출력 설정값 창을 시작하는 거리(엔지니어링 단위)를 설정합니다.
이 파라메터는 LeadSpeedRPM 구성원과 함께 구성되어야 합니다. LeadSpeedRPM 구성원은 LeadSpeedDistance 구성원만큼 보정하려면 확인자가 어느 정도의 속도로 회전해야 하는지 설정합니다. LeadSpeedDistance는 실제 RPM 및 LeadSpeedRPM에 비례하여 적용됩니다.
한 예로 1756-PLS 모듈(Module)에 LeadSpeedDistance는 10, LeadSpeed RPM은 5를 구성한 경우를 보겠습니다. 5RPM마다 설정값 창이 10씩 진행합니다. RPM이 20이면 모듈(Module)은 설정값 창 40에서 시작합니다. RPM이 13이면 모듈(Module) 설정값 창 26에서 시작합니다.
거리가 0이면 모듈(Module)은 속도 보정을 사용하지 않습니다.
트레일 속도 거리 및 RPM
TrailSpeedDistance 및 RPM은 켜짐-꺼짐 전환(Transition) 위치를 제외하고 LeadSpeed와 같습니다.
특정한 리드 타임에 대해 속도 보정 구성
1756-PLS 모듈(Module)이 제어하는 장치가 래그 시간을 알 수 있는 경우 시간 단위로 속도 보정을 구성하는 것이 더 편리할 수 있습니다. 다음은 래그 시간을 해당 거리 및 RPM으로 변환하는 공식입니다.
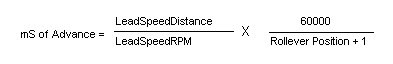
예를 들어, 다음과 같은 경우:
- RolloverCounts = 4095
- RolloverPosition = 4095
- LeadSpeedDistance = 1
- LeadSpeedRPM = 1
이들 파라메터에 따르면 제한 스위치는 프로그래밍된 설정값 각도에 이르기 14.6mS 전에 켜집니다.
다음은 엔지니어링 단위로 도를 사용하여 속도 보정을 구하는 수식입니다.
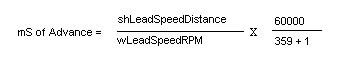
예를 들어, 다음과 같은 경우:
- RolloverCounts = 4095
- RolloverPosition = 359
- LeadSpeedDistance = 1
- LeadSpeedRPM = 1
제한 스위치는 프로그래밍된 설정값 각도에 이르기 166ms 전에 켜집니다.
원하는 리드 타임에 대해 리드 속도 거리 및 RPM 결정
현재의 1756-PLS 모듈(Module) 작업에 특정한 리드 타임을 사용하고자 하는 경우도 있습니다. 연습 문제를 활용하여 적절한 LeadSpeedDistance 및 LeadSpeedRPM을 계산하십시오.
다음 연습 문제에서는 LeadSpeedRPM이 1000입니다.
- 원하는 리드 타임: ___________ (ms)
- RolloverPosition + 1: ___________
- LeadSpeedRPM: 1000
- 수식을 이용하여 LeadSpeedDistance를 계산하십시오.
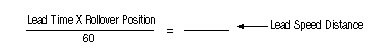
예를 들어 리드 타임이 30ms이고 0.1도 단위로 위치를 측정하는 경우 아래와 같이 작성하고 수식을 이용하여 LeadSpeedDistance를 계산할 수 있습니다.
- 원하는 리드 타임: 30ms
- Rollover Position + 1: 3599 + 1 = 3600
- 리드 속도 RPM: 1000
- 다음 수식을 이용하여 LeadSpeedDistance를 계산하십시오.
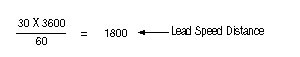
RPM 필터
RPM 필터는 모듈(Module)에서 보고하고 속도 보정에 내부적으로 사용되는 RPM이 실제 RPM을 추적하는 속도를 조정합니다. 일반적으로 1756-PLS 모듈(Module) RPM이 모든 속도 변화를 근접하게 따라갈 수 있도록 RPM 필터가 구성되어야 합니다.
확인자의 RPM에 있어서 사소한 변경 사항은 보고되지 않도록 RPM 필터를 구성할 수 있습니다. 이 경우 평균 RPM 속도만 보고됩니다.
예를 들어 확인자가 약 0.5초 단위로 약 100 ~ 102 사이에서 진동하는 모터에 연결된 경우가 있습니다. 이 때 RPMFilter 구성원이 속도를 보고할 때 실제 RPM보다 지연되도록 구성된 경우에는 확인자 RPM을 101로 보고할 수도 있습니다. 이 경우 RPM 값 103 및 104와 같이 증가한 속도는 실제 발생한 것보다 약간 늦게 보고됩니다.
다음 표를 사용하여 RPMFilter 구성원의 값을 선택합니다.
필터 값: | 결과: |
16#4000 | 보고된 RPM이 실제 RPM에 근접합니다. |
16#8000 | 보고된 RPM이 실제 RPM에 어느 정도 근접합니다. |
16#C000 | 보고된 RPM이 실제 RPM보다 약간 늦습니다. |
16#F000 | 보고된 RPM이 실제 RPM보다 몇 초 늦습니다. |
의견을 작성 부탁드립니다.