
PID 명령어 사용
PID 명령어를 입력하고 PID 구조를 지정한 후 구성 탭을 사용하여 PID 명령어의 작동 방식을 지정합니다.
튜닝 지정
튜닝
탭을 선택합니다. 다른 필드를 선택하거나, 확인
, 적용
을 선택하거나, Enter
키를 누르면 변경 내용이 적용됩니다.해당 필드: | 다음을 수행합니다. |
|---|---|
설정값(SP) | 설정값(.SP)을 입력합니다. |
출력 % 설정 | 설정된 출력 백분율(.SO)을 입력합니다. 소프트웨어 수동 모드의 출력에 이 값이 사용됩니다. 자동 모드에서 이 값은 출력 %를 표시합니다. |
출력 편차 | 출력 편차 백분율(.BIAS)을 입력합니다. |
비례 게인(Kp) | 비례 게인(.KP)을 입력합니다. 독립 게인의 경우 비례 게인입니다(단위 없음). 종속 게인의 경우 컨트롤러 게인입니다(단위 없음). |
적분 게인(Ki) | 적분 게인(.KI)을 입력합니다. 독립 게인의 경우 적분 게인입니다(1/초). 종속 게인의 경우 리셋 시간입니다(반복당 분). |
미분 시간(Kd) | 미분 게인(.KD)을 입력합니다. 독립 게인의 경우 미분 게인(초)입니다. 종속 게인의 경우 비율 시간(분)입니다. |
수동 모드 | 수동(.MO) 또는 소프트웨어 수동(.SWM)을 선택합니다. 수동 모드와 소프트웨어 수동 모드를 모두 선택하면 수동 모드가 우선합니다. |
구성 지정
구성 탭을 선택합니다. 모든 변경 내용을 적용하려면
확인
또는 적용
을 선택해야 합니다.해당 필드: | 다음을 수행합니다. |
|---|---|
PID 수식 | 독립 게인 또는 종속 게인(.PE)을 선택합니다. 3가지 게인(P, I 및 D)을 독립적으로 작동하게 하려면 독립을 사용합니다. 3개의 항(P, I 및 D) 모두에 영향을 미치는 전체 컨트롤러 게인이 필요하면 종속을 사용합니다. |
제어 동작 | 컨트롤 작업(.CA)에 대해 E=PV-SP 또는 E=SP-PV를 선택합니다. |
미분 대상 | PV 또는 에러(.DOE)를 선택합니다. 설정값을 변경하면 생기는 출력 스파이크 위험을 줄이려면 PV의 미분을 사용합니다. 알고리즘에서 오버슈트를 허용할 때 설정값 변경에 대한 빠른 응답을 얻으려면 에러의 미분을 사용합니다. |
루프 업데이트 시간 | 명령에 대한 업데이트 시간(.UPD)을 입력합니다. |
CV 상한 | 제어 변수에 대한 상한(.MAXO)을 입력합니다.(1) |
CV 하한 | 제어 변수에 대한 하한(.MINO)을 입력합니다.(1) |
불감대 값 | 불감대 값(.DB)을 입력합니다. |
미분 평활화 없음 | 이 선택 항목(.NDF)을 활성화 또는 비활성화합니다. |
편차 계산 없음 | 이 선택 항목(.NOBC)을 활성화 또는 비활성화합니다. |
불감대에 0점 교차 없음 | 이 선택 항목(.NOZC)을 활성화 또는 비활성화합니다. |
PV 추적 | 이 선택 항목(.PVT)을 활성화 또는 비활성화합니다. |
캐스케이드 루프 | 이 선택 항목(.CL)을 활성화 또는 비활성화합니다. |
캐스케이드 유형 | 캐스케이드 루프를 사용하는 경우 슬레이브 또는 마스터(.CT)를 선택합니다. |
(1) 래더 기반 PID 명령어를 사용할 때 MAXO = MINO로 설정하면 PID 명령어는 이 값을 기본값으로 초기화합니다. MAXO = 100.0 및 MINO = 0.0
알람 지정
알람
탭을 선택합니다. 모든 변경 내용을 적용하려면 확인
또는 적용
을 선택합니다.해당 필드: | 다음을 수행합니다. |
|---|---|
PV 상한 | PV 상한 알람 값(.PVH)을 입력합니다. |
PV 하한 | PV 하한 알람 값(.PVL)을 입력합니다. |
PV 불감대 | PV 알람 불감대 값(.PVDB)을 입력합니다. |
양의 편차 | 양의 편차 값(.DVP)을 입력합니다. |
음의 편차 | 음의 편차 값(.DVN)을 입력합니다. |
편차 불감대(Deviation deadband) | 편차 알람 불감대 값(.DVDB)을 입력합니다. |
스케일링 지정
스케일링 탭을 선택합니다. 모든 변경 내용을 적용하려면
확인
또는 적용
을 선택해야 합니다.해당 필드: | 다음을 수행합니다. |
|---|---|
PV 스케일링되지 않은 최대값(PV unscaled maximum) | 아날로그 입력 채널에서 PV 값으로 받은 스케일링되지 않은 최대값과 동일한 최대 PV 값(.MAXI)을 입력합니다. |
PV 스케일링되지 않은 최소값 | 아날로그 입력 채널에서 PV 값으로 받은 스케일링되지 않은 최소값과 동일한 최소 PV 값(.MINI)을 입력합니다. |
PV 엔지니어링 단위 최대값 | .MAXI에 해당하는 최대 엔지니어링 단위 (.MAXS)를 입력합니다. |
PV 엔지니어링 단위 최소값 | .MINI에 해당하는 최소 엔지니어링 단위(.MINS)를 입력합니다. |
CV 최대값 | 100%에 해당하는 최대 CV 값(.MAXCV)을 입력합니다. |
CV 최소값 | 0%에 해당하는 최소 CV 값(.MINCV)을 입력합니다. |
타이백 최대값 | 아날로그 입력 채널에서 타이백 값으로 받은 스케일링되지 않은 최대값과 동일한 최대 타이백 값(.MAXTIE)을 입력합니다. |
타이백 최소값 | 아날로그 입력 채널에서 타이백 값으로 받은 스케일링되지 않은 최소값과 동일한 최소 타이백 값(.MINTIE)을 입력합니다. |
PID 초기화 | 실행 모드에서 스케일링 상수를 변경하는 경우 이를 해제하여 내부 스케일링 해제 값(.INI)을 다시 초기화할 수 있습니다. |
팁:
래더 기반 PID 명령어를 사용할 때 MAXO = MINO로 설정하면 PID 명령은 이 값을 기본값으로 초기화합니다. MAXO = 100.0 및 MINO = 0.0.
PID 명령어 사용
PID 폐쇄 루프 제어는 프로세스 변수를 원하는 설정값으로 유지합니다. 그림에서 유속/유체 수준의 예를 보여줍니다.
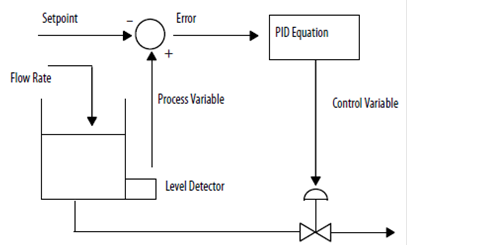
위의 예에서 탱크의 레벨은 설정값과 비교됩니다. 레벨이 설정값보다 높으면 PID 수식이 제어 변수를 증가시키고 탱크의 배출 밸브를 열게 됩니다. 따라서 탱크 내의 레벨은 감소됩니다.
PID 명령어에 사용된 PID 수식은 독립 게인 또는 종속 게인 중 하나를 사용하는 옵션이 있는 위치 형식 수식입니다. 독립 게인을 사용할 때 비례, 적분 및 미분 게인은 각각 특정 비례, 적분 또는 미분 항에만 영향을 줍니다. 종속 게인을 사용할 때, 비례 게인은 세 항 모두에 영향을 미치는 컨트롤러 게인으로 대체됩니다. 두 가지 형식의 수식 중 하나를 사용하여 동일한 유형의 제어를 수행할 수 있습니다. 가장 익숙한 수식 유형을 사용할 수 있도록 두 가지 수식 유형이 제공됩니다.
게인 옵션 | 미분 대상 |
|---|---|
독립 게인 (ISA 표준) | 에러(E) |
프로세스 변수(PV) | |
종속 게인 | 에러(E) |
프로세스 변수(PV) |
여기에서:
변수 | 설명 |
|---|---|
KP | 비례 게인(단위 없음) Kp = Kc 단위 없음 |
Ki | 적분 게인(초 -1) Ki(적분 게인) 및 Ti(재설정 시간) 사이에 변환하려면 변환 공식을 참조하십시오. |
Kd | 미분 게인(초) Kd(미분 게인) 및 Td(비율 시간) 사이에 변환하려면 다음을 사용합니다. Kd = Kc (Td) 60 |
KC | 컨트롤러 게인(단위 없음) |
Ti | 리셋 시간(분/반복) |
Td | 비율 시간(분) |
SP | 설정값 |
PV | Process variable |
E | 에러[(SP-PV) 또는 (PV-SP)] |
BIAS | 피드포워드 또는 편차 |
CV | 컨트롤 변수 |
dt | 루프 업데이트 시간 |
변환 공식

PID 수식의 특정 항을 사용하고 싶지 않으면 해당 게인을 0으로 설정하십시오. 예를 들어, 미분 동작을 원하지 않으면 Kd 또는 Td를 0으로 설정하십시오.
의견을 작성 부탁드립니다.