
비율 제어(PID)
이 매개 변수를 사용하여 두 값을 한 비율로 유지할 수 있습니다.
- 제어되지 않은 값
- 제어되는 값(PID 명령어가 사용할 결과 설정값)
- 이 두 값 간의 비율
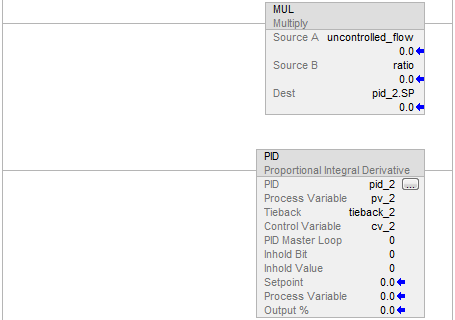
래더 다이어그램
팁:
PID를 유효하지 않은 내부 부동 소수점 값으로 고정하는 것을 피하기 위해 다음과 같이 명령어를 호출하기 전에 PV가 INF 또는 NAN이 아닌지 확인합니다.
- XIC (PC_timer.DN)
- MOV(Local:0:1.Ch0Data, Local:0:1.Ch0Data)
- XIO(S:V)
- PID(...)
구조화된 텍스트
pid_2.sp := uncontrolled_flow * ratio
PID(pid_2,pv_2,tieback_2,cv_2,0,0,0);
팁:
PID를 유효하지 않은 내부 부동 소수점 값으로 고정하는 것을 피하기 위해 다음과 같이 명령어를 호출하기 전에 PV가 INF 또는 NAN이 아닌지 확인합니다.
- XIC (PC_timer.DN)
- MOV(Local:0:1.Ch0Data, Local:0:1.Ch0Data)
- XIO(S:V)
- PID(...)
곱셈 | 입력할 값 |
|---|---|
Destination | 제어되는 값 |
Source A | 제어되지 않은 값 |
Source B | 비율 |
의견을 작성 부탁드립니다.