
Compensation de la vitesse du résolveur - 1756-PLS
Le module 1756-PLS peut décaler les positions d'activation et de désactivation pour compenser la vitesse de rotation du résolveur. La fonction de compensation de la vitesse permet d'activer et de désactiver les sorties au moment adéquat, de sorte que l'équipement connecté au module 1756-PLS fonctionne correctement, quelle que soit la vitesse de la machine.
La méthode de compensation de vitesse utilisée par le Module dépend des facteurs suivants :
- Lead Speed - distance et t/mn - affecte la position ACTIVE
- Trail Speed - distance et t/mn - affecte la position DÉSACTIVÉ
Ce graphique montre en premier lieu les points de consigne inférieur et supérieur d'un détecteur de fin de course, puis ces mêmes points de consigne ajustés par la compensation de vitesse sur le module 1756-PLS. On constate que les sorties sont activées et désactivées avant que les points de consigne définis au départ n'aient été atteint, et ce en raison de la vitesse du résolveur.
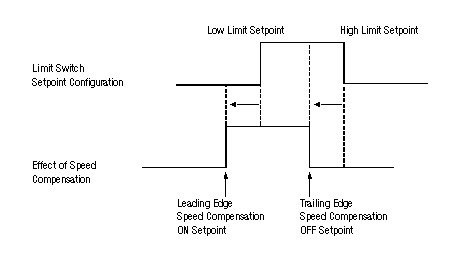
La durée du décalage d'avance des sorties est la même, quelle que soit la vitesse. La distance de décalage d'avance des sorties augmente lorsque la vitesse s'accroît de sorte qu'elles changent d'état 20 ms avant 75 °.
Distance et t/mn d'avance de vitesse
Le membre LeadSpeedDistance définit la distance (en unités de procédé) dont sera avancer le début d'une fenêtre de points de consigne de sortie pour compenser la vitesse.
Ce paramètre doit être configuré conjointement avec le membre LeadSpeedRPM. Le membre LeadSpeedRPM définit la vitesse à laquelle doit tourner le résolveur pour compenser par la distance indiquée dans le membre LeadSpeedDistance. LeadSpeedDistance est appliqué proportionnellement à la vitesse réelle en t/mn et à LeadSpeedRPM.
Par exemple, vous pouvez configurer le module 1756-PLS avec un LeadSpeedDistance de 10 et un LeadSpeedRPM de 5. Pour chaque 5 t/mn, la fenêtre des points de consigne avancera de 10. Pour le module, une vitesse de 20 t/mn provoquera l'avance du début de la fenêtre des points de consigne de 40 unités. Pour le module, une vitesse de 13 t/mn provoquera l'avance du début de la fenêtre des points de consigne de 26 unités.
Si la distance est réglée sur 0, le module n'utilise pas le système de compensation de la vitesse.
Distance et t/mn du retard de vitesse
TrailSpeedDistance et RPM sont identiques à LeadSpeed mais affectent la position de la transition ACTIVE à DESACTIVE.
Configuration de la compensation de vitesse pour un temps d'avance spécifique
Si le module 1756-PLS contrôle un équipement présentant un temps de retard connu, il peut être plus pratique de configurer la compensation de vitesse en utilisant des unités de temps. Utilisez cette formule pour convertir le temps de retard en distance et en t/mn équivalents :
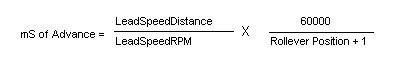
Par exemple, si :
- Rollover Counts (points d'enchaînement) = 4095
- Rollover Position (position d'enchaînement) = 4095
- LeadSpeedDistance (distance de décalage) = 1
- LeadSpeedRPM (vitesse de décalage) = 1
Ces paramètres permettent d'activer le détecteur de fin de course 14,6 ms avant que celui-ci n'atteigne le point de consigne défini.
Cette équation définit la compensation de la vitesse dans le cas d'une application utilisant les degrés comme unités de procédé.
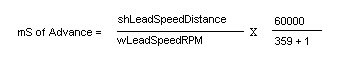
Exemple d'utilisation de cette équation :
- RolloverCounts (points d'enchaînement) = 4095
- RolloverPosition (position d'enchaînement) = 359
- LeadSpeedDistance (distance de décalage) = 1
- LeadSpeedRPM (vitesse de décalage) = 1
Le détecteur de fin de course s'active 166 ms avant d'atteindre l'angle de consigne programmé.
Calcul de la distance et de la vitesse d'avance pour un temps d'avance souhaité
Vous voulez peut-être que votre application de module 1756-PLS utilise un temps d'avance spécifique. Utilisez cette feuille de calcul pour calculer les paramètres LeadSpeedDistance et LeadSpeedRPM requis.
Dans cette feuille de calcul, le paramètre LeadSpeedRPM est défini sur 1 000.
- Temps d'avance souhaité : ___________ (en ms)
- RolloverPosition (position d'enchaînement) + 1 : ___________
- LeadSpeedRPM : 1000
- Utilisez cette équation pour calculer LeadSpeedDistance :
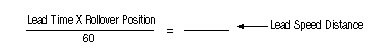
Par exemple, à l'aide de la feuille de calcul et de l'équation, calculez un LeadSpeedDistance lorsque vous voulez un temps d'avance de 30 ms et que vous mesurez la position en unités de 0,1 °.
- Temps d'avance souhaité : 30ms
- Rollover Position (position d'enchaînement) + 1 : 3599 + 1 = 3600
- LeadSpeedRPM : 1000
- Utilisez l'équation suivante pour calculer LeadSpeedDistance :
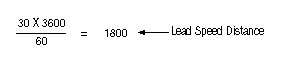
Filtre de la vitesse
Le filtre de vitesse règle la rapidité avec laquelle les t/mn renvoyés par le module, et utilisés en interne pour la compensation de vitesse, suivent la vitesse réelle. En général, on configure le filtre de vitesse (RPMFilter) de sorte que toute variation de vitesse au niveau du résolveur soit rapidement répercutée sur la vitesse du module 1756-PLS.
Il est possible de configurer le filtre de vitesse (RPMFilter) de sorte que les variations de vitesse mineures ne soient pas signalées. Dans ce cas, c'est la vitesse moyenne qui est indiquée.
Exemple : le résolveur est connecté à un moteur dont la vitesse fluctue entre 100 et 102 t/mn toutes les 0,5 secondes environ. S'il est configuré pour signaler la vitesse réelle avec un certain temps de retard, le membre RPMFilter indiquera une vitesse de 101. Dans ce cas, les augmentations successives de la vitesse réelle, par exemple à 103 et 104, seront signalées avec un léger décalage.
Ce tableau est fourni pour vous aider à configurer le membre RPMFilter.
Valeur du filtre : | Résultat : |
16#4000 | La vitesse signalée correspond précisément à la vitesse réelle |
16#8000 | La vitesse signalée correspond approximativement à la vitesse réelle |
16#C000 | La vitesse signalée présente un léger décalage par rapport à la vitesse réelle |
16#F000 | La vitesse signalée présente un décalage de quelques secondes par rapport à la vitesse réelle. |
Fournir une réponse