
Rampe/Stabilisation (RMPS)
Ces informations s’appliquent aux automates
CompactLogix
5370, ControlLogix
5570, Compact GuardLogix
5370, GuardLogix
5570, Compact GuardLogix
5380, CompactLogix
5380, ControlLogix
5580, GuardLogix
5580 et ControlLogix 5590.L'instruction Rampe/Stabilisation (Ramp/Soak, RMPS) fournit un certain nombre de segments de périodes alternatives de rampe et de stabilisation.
Langues disponibles
Diagramme à relais
Cette instruction n'est pas disponible dans la logique à relais.
Bloc fonctionnel

Texte structuré
RMPS(RMPS_tag,RampValue,SoakValue,SoakTime);
Opérandes
Bloc fonctionnel
Opérande | Type | Format | Description |
|---|---|---|---|
RMPS tag | RAMP_SOAK | structure | Structure RMPS |
RampValue | REAL | tableau | Tableau des valeurs de rampe. Entrez une valeur de rampe pour chaque segment (0 à NumberOfSegs-1). Les valeurs de rampe sont entrées sous la forme d'un temps en minutes ou d'un taux en unités/minute. Le paramètre TimeRate reflète la méthode utilisée pour spécifier la rampe. Si une valeur de rampe n'est pas valide, l'instruction définit le bit approprié dans Status et passe en mode Manuel opérateur ou Maintien programme. Ce tableau doit être au moins aussi grand que NumberOfSegs. Valide = entre 0,0 et la flottante positive maximale |
SoakValue | REAL | tableau | Tableau des valeurs de stabilisation. Entrez une valeur de stabilisation pour chaque segment (0 à NumberOfSegs-1). Ce tableau doit être au moins aussi grand que NumberOfSegs. Valide = tout flottant |
SoakTime | REAL | tableau | Tableau des temps de stabilisation. Entrez un temps de stabilisation pour chaque segment (0 à NumberOfSegs-1). Les temps de stabilisation sont entrés en minutes. Si une valeur de stabilisation n'est pas valide, l'instruction définit le bit approprié dans Status et passe en mode Manuel opérateur ou Maintien programme. Ce tableau doit être au moins aussi grand que NumberOfSegs. Valide = entre 0,0 et la flottante positive maximale |
Texte structuré
Opérande | Type | Format | Description |
|---|---|---|---|
RMPS tag | RAMP_SOAK | structure | Structure RMPS |
RampValue | REAL | tableau | Tableau des valeurs de rampe. Entrez une valeur de rampe pour chaque segment (0 à NumberOfSegs-1). Les valeurs de rampe sont entrées sous la forme d'un temps en minutes ou d'un taux en unités/minute. Le paramètre TimeRate reflète la méthode utilisée pour spécifier la rampe. Si une valeur de rampe n'est pas valide, l'instruction définit le bit approprié dans Status et passe en mode Manuel opérateur ou Maintien programme. Ce tableau doit être au moins aussi grand que NumberOfSegs. Valide = entre 0,0 et la flottante positive maximale |
SoakValue | REAL | tableau | Tableau des valeurs de stabilisation. Entrez une valeur de stabilisation pour chaque segment (0 à NumberOfSegs-1). Ce tableau doit être au moins aussi grand que NumberOfSegs. Valide = tout flottant |
SoakTime | REAL | tableau | Tableau des temps de stabilisation. Entrez un temps de stabilisation pour chaque segment (0 à NumberOfSegs-1). Les temps de stabilisation sont entrés en minutes. Si une valeur de stabilisation n'est pas valide, l'instruction définit le bit approprié dans Status et passe en mode Manuel opérateur ou Maintien programme. Ce tableau doit être au moins aussi grand que NumberOfSegs. Valide = entre 0,0 et la flottante positive maximale |
Reportez-vous à
Syntaxe du texte structuré
pour plus d'informations concernant la syntaxe des expressions dans le texte structuré.Structure RMPS
Spécifiez une structure RMPS pour chaque instruction.
Paramètre d’entrée | Type de données | Description |
|---|---|---|
EnableIn | BOOL | Activez l'entrée. Si défini sur faux, l’instruction n’est pas exécutée et les sorties ne sont pas mises à jour. La valeur par défaut est définie sur vrai. |
PV | REAL | Signal d'entrée analogique de temp. à l'échelle de l'instruction. Valide = tout flottant Par défaut = 0,0 |
PVFault | BOOL | Indicateur de mauvaise santé de PV. S'il est vrai, l'entrée n'est pas valide, l'instruction est placée en mode Maintien programme ou Manuel opérateur, puis l'instruction définit le bit approprié dans Status. La valeur par défaut est fausse. |
NumberOfSegs | DINT | Nombre de segments Spécifiez le nombre de segments de rampe/stabilisation utilisé par l'instruction. Les tableaux pour RampValue, SoakValue et SoakTime doivent avoir une taille au moins égale à NumberOfSegs. Si cette valeur n'est pas valide, l'instruction est placée en mode Manuel opérateur ou Maintien programme, puis l'instruction définit le bit approprié dans Status. Valide = 1 à (taille minimale des tableaux RampValue, SoakValue ou SoakTime) Par défaut = 1 |
ManHoldAftInit | BOOL | Manuel/Maintien après initialisation. Si ce paramètre est vrai, la rampe/stabilisation est en mode Manuel opérateur ou Maintien programme lorsque l'initialisation se termine. Sinon, la rampe/stabilisation reste dans le mode précédent lorsque l'initialisation se termine. La valeur par défaut est fausse. |
CyclicSingle | BOOL | Exécution cyclique/unique. Vrai pour une action cyclique ou faux pour une action unique. L'action cyclique répète en continu le profil de rampe/stabilisation. L'action unique effectue le profil de rampe/stabilisation une seule fois, puis s'arrête. La valeur par défaut est fausse. |
TimeRate | BOOL | Configuration de la valeur de temps/taux de rampe. Vrai si les paramètres RampValue sont entrés sous la forme d'un temps en minutes pour atteindre la température de stabilisation. Faux si les paramètres RampValue sont entrés sous la forme d'un taux en unités/minute. La valeur par défaut est fausse. |
GuarRamp | BOOL | Rampe garantie. Si ce paramètre est vrai et que l'instruction est en mode Auto, l'effet de rampe est suspendu si l'écart entre la PV et la Sortie est supérieur à RampDeadband. La valeur par défaut est mise à zéro. |
RampDeadband | REAL | Zone morte de rampe garantie. Spécifiez en unités procédé la valeur de l'écart autorisé entre la PV et la sortie lorsque GuarRamp est activé. Si cette valeur est incorrecte, l'instruction définit RampDeadband = 0,0 et définit le bit approprié dans Status. Valide = toute valeur flottante  0,0 Par défaut = 0,0 |
GuarSoak | BOOL | Stabilisation garantie. Si ce paramètre est vrai et que l'instruction est en mode Auto, le temporisateur de stabilisation est effacé si l'écart entre la PV et la Sortie est supérieur à SoakDeadband. La valeur par défaut est fausse. |
SoakDeadband | REAL | Zone morte de stabilisation garantie. Spécifiez en unités procédé la valeur de l'écart autorisé entre la PV et la sortie lorsque GuarSoak est activé. Si cette valeur est incorrecte, l'instruction définit SoakDeadband = 0,0 et définit le bit approprié dans Status. Valide = toute valeur flottante 0,0Par défaut = 0,0 |
CurrentSegProg | DINT | Programme du segment actuel. Le programme utilisateur écrit une valeur demandée pour le paramètre CurrentSeg dans cette entrée. Cette valeur est utilisée si la rampe/stabilisation est en mode Manuel programme. Si la valeur n’est pas valide, l’instruction définit le bit approprié dans Status. Valide = 0 à NumberOfSegs-1 Par défaut = 0 |
OutProg | REAL | Programme de sortie. Le programme utilisateur écrit une valeur demandée pour Out dans cette entrée. Cette valeur est utilisée comme Out lorsque la rampe/stabilisation est en mode Manuel programme. Valide = tout flottant Par défaut = 0,0 |
SoakTimeProg | REAL | Programme des temps de stabilisation. Le programme utilisateur écrit une valeur demandée pour le paramètre SoakTimeLeft dans cette entrée. Cette valeur est utilisée si la rampe/stabilisation est en mode Manuel programme. Si la valeur n’est pas valide, l’instruction définit le bit approprié dans Status. Valide = entre 0,0 et la flottante positive maximale Par défaut = 0,0 |
CurrentSegOper | DINT | Opérateur du segment actuel. L'interface opérateur écrit une valeur demandée pour le paramètre CurrentSeg dans cette entrée. Cette valeur est utilisée si la rampe/stabilisation est en mode Manuel opérateur. Si la valeur n’est pas valide, l’instruction définit le bit approprié dans Status. Valide = 0 à NumberOfSegs-1 Par défaut = 0 |
OutOper | REAL | Opérateur de sortie. L'interface opérateur écrit une valeur demandée pour Out dans cette entrée. Cette valeur est utilisée comme Out lorsque la rampe/stabilisation est en mode Manuel opérateur. Valide = tout flottant Par défaut = 0,0 |
SoakTimeOper | REAL | Opérateur des temps de stabilisation. L'interface opérateur écrit une valeur demandée pour le paramètre SoakTimeLeft dans cette entrée. Cette valeur est utilisée si la rampe/stabilisation est en mode Manuel opérateur. Si la valeur n’est pas valide, l’instruction définit le bit approprié dans Status. Valide = entre 0,0 et la flottante positive maximale Par défaut = 0,0 |
ProgProgReq | BOOL | Demande de contrôle Programme du programme. Défini sur vrai par le programme utilisateur pour demander le contrôle Programme. Ignoré si ProgOperReq est vrai. Le maintien de cet élément sur vrai et de ProgOperReq sur faux verrouille l'instruction dans le contrôle Programme. La valeur par défaut est fausse. |
ProgOperReq | BOOL | Demande de contrôle Opérateur du programme. Défini sur vrai par le programme utilisateur pour demander le contrôle Opérateur. Le maintien de cet élément sur vrai verrouille l'instruction dans le contrôle Opérateur. La valeur par défaut est fausse. |
ProgAutoReq | BOOL | Demande de mode automatique du programme. Défini sur vrai par le programme utilisateur pour demander le passage de la rampe/stabilisation en mode automatique. Ignoré si la boucle se trouve dans le contrôle Opérateur, si ProgManualReq est vrai ou si ProgHoldReq est vrai. La valeur par défaut est fausse. |
ProgManualReq | BOOL | Demande de mode manuel du programme. Défini sur vrai par le programme utilisateur pour demander le passage de la rampe/stabilisation en mode manuel. Ignoré si la rampe/stabilisation se trouve dans le contrôle Opérateur ou si ProgHoldReq est vrai. La valeur par défaut est fausse. |
ProgHoldReq | BOOL | Demande de mode maintien programme. Défini sur vrai par le programme utilisateur pour demander l'arrêt de la rampe/stabilisation sans modifier Out, CurrentSeg ou SoakTimeLeft. Utile également lorsqu'une boucle PID obtenant son point de consigne de la rampe/stabilisation quitte la cascade. Un opérateur peut réaliser la même opération en plaçant la rampe/stabilisation en mode Manuel opérateur. La valeur par défaut est fausse. |
OperProgReq | BOOL | Demande de contrôle Programme de l’opérateur. Définissez cette valeur sur vrai au moyen de l’interface opérateur pour demander le contrôle Programme. Ignoré si ProgOperReq est vrai. L’instruction met à zéro cette entrée sur faux. La valeur par défaut est fausse. |
OperOperReq | BOOL | Demande de contrôle Opérateur de l’opérateur. Définissez cette valeur sur vrai au moyen de l’interface opérateur pour demander le contrôle Opérateur. Ignoré si ProgProgReq est vrai et que ProgOperReq est faux. L’instruction met à zéro cette entrée sur faux. La valeur par défaut est fausse. |
OperAutoReq | BOOL | Demande de mode automatique de l’opérateur. Défini sur vrai par l'interface opérateur pour demander le passage de la rampe/stabilisation en mode automatique. Ignoré si la boucle se trouve dans le contrôle Programme ou si OperManualReq est vrai. L’instruction met à zéro cette entrée sur faux. La valeur par défaut est fausse. |
OperManualReq | BOOL | Demande de mode manuel de l’opérateur. Défini sur vrai par l'interface opérateur pour demander le passage de la rampe/stabilisation en mode Manuel. Ignoré si la boucle se trouve dans le contrôle Programme. L’instruction met à zéro cette entrée sur faux. La valeur par défaut est fausse. |
Initialize | BOOL | Initialise les valeurs du programme et de l'opérateur. Lorsque ce paramètre est vrai et que le mode est manuel, l'instruction définit CurrentSegProg = 0, CurrentSegOper = 0, SoakTimeProg = SoakTime[0] et SoakTimeOper = SoakTime[0]. Le paramètre Initialize est ignoré en mode Auto ou Maintien. L'instruction définit ce paramètre sur faux. La valeur par défaut est fausse. |
ProgValueReset | BOOL | Réinitialiser les valeurs de contrôle du programme. Lorsque ce paramètre est vrai, l'instruction met à zéro (faux) les paramètres ProgProgReq, ProgOperReq, ProgAutoReq, ProgHoldReq et ProgManualReq. La valeur par défaut est fausse. |
Paramètre de sortie | Type de données | Description |
|---|---|---|
EnableOut | BOOL | Indique si l'instruction est activée. Mis à zéro (faux) en cas de débordement d'Out. |
Out | REAL | Sortie de l'instruction rampe/stabilisation. |
CurrentSeg | DINT | Nombre de segments actuel. Affiche le nombre de segments actuel dans le cycle rampe/stabilisation. La numérotation des segments commence à 0. |
SoakTimeLeft | REAL | Temps de stabilisation restant. Affiche le temps de stabilisation restant pour la stabilisation actuelle. |
GuarRampOn | BOOL | État de rampe garanti. Défini sur vrai si la fonction Rampe garantie est en cours d'utilisation et que la rampe est momentanément suspendue, car l'écart entre la PV et la sortie est supérieur à RampDeadband. |
GuarSoakOn | BOOL | État de stabilisation garanti. Défini sur vrai si la fonction stabilisation garantie est en cours d'utilisation et que le temporisateur de stabilisation est effacé, car l'écart entre la PV et la sortie est supérieur à SoakDeadband. |
ProgOper | BOOL | Indicateur de contrôle programme/opérateur. Vrai dans le mode de contrôle Programme. Faux dans le mode de contrôle Opérateur. |
Auto | BOOL | Mode Auto. Vrai lorsque la rampe/stabilisation est en mode Auto programme ou Auto opérateur. |
Manual | BOOL | Mode Manuel. Vrai lorsque la rampe/stabilisation est en mode Manuel programme ou Manuel opérateur. |
Hold | BOOL | Mode Maintien. Vrai lorsque la rampe/stabilisation est en mode Maintien programme. |
Status | DINT | État du bloc fonctionnel. |
InstructFault (Status.0) | BOOL | L'instruction a détecté l'une des erreurs d'exécution suivantes. Il ne s'agit pas d'une erreur d'automate mineure ou majeure. Contrôlez les bits d'état restants pour déterminer la cause du problème. |
PVFaulted (Status.1) | BOOL | PVHealth présente un défaut. |
NumberOfSegsInv (Status.2) | BOOL | La valeur NumberOfSegs n’est pas valide ou n’est pas compatible avec une taille de tableau. |
RampDeadbandInv (Status.3) | BOOL | Valeur RampDeadband non valide. |
SoakDeadbandInv (Status.4) | BOOL | Valeur SoakDeadband non valide. |
CurrSegProgInv (Status.5) | BOOL | Valeur CurrSegProg non valide. |
SoakTimeProgInv (Status.6) | BOOL | Valeur SoakTimeProg non valide. |
CurrSegOperInv (Status.7) | BOOL | Valeur CurrSegOper non valide. |
SoakTimeOperInv (Status.8) | BOOL | Valeur SoakTimeOper non valide. |
RampValueInv (Status.9) | BOOL | Valeur RampValue non valide. |
SoakTimeInv (Status.10) | BOOL | Valeur SoakTime non valide. |
Description
L’instruction RMPS est généralement utilisée pour fournir un profil de température dans un processus de chauffage du lot. La sortie de cette instruction est généralement l’entrée vers le point de consigne d’une boucle PID.
Lorsque la valeur calculée pour la sortie est incorrecte, NAN ou  INF, l’instruction définit Out = la valeur incorrecte et définit l’indicateur de statut de débordement mathématique. Les paramètres internes ne sont pas mis à jour. Dans chaque scrutation suivante, la sortie est calculée en utilisant les paramètres internes de la dernière scrutation lorsque la sortie était valide.
Surveillance de l'instruction RMPS
Une face avant opérateur est disponible pour l'instruction RMPS.
Affecte les indicateurs d'état mathématique
Non
Défauts majeurs/mineurs
Aucun spécifique à cette instruction. Reportez-vous à la section Attributs communs pour plus d’informations sur les défauts liés aux opérandes.
Exécution
Bloc fonctionnel
Condition/état | Action entreprise |
|---|---|
Préscrutation | Les bits EnableIn et EnableOut sont définis sur faux. |
Tag.EnableIn est faux | Les bits EnableIn et EnableOut sont définis sur faux. |
Tag.EnableIn est vrai | Les bits EnableIn et EnableOut sont définis sur vrai. L'instruction s'exécute. |
Première exécution de l'instruction | Mettre CurrentSeg à zéro. Le mode est défini sur mode Manuel opérateur. SoakTimeProg et SoakTimeOper sont définis sur SoakTime[0] si SoakTime[0] n’est pas valide. |
Première scrutation de l'instruction | Toutes les entrées de demandes opérateur sont mis à zéro (faux). Si ProgValueReset est vrai, toutes les entrées de demandes opérateur sont mis à zéro (faux). Le mode contrôle Opérateur est défini sur mode Manuel si le mode actuel est Maintien. |
Post-scrutation | Les bits EnableIn et EnableOut sont définis sur faux. |
Texte structuré
Condition/état | Action entreprise |
|---|---|
Préscrutation | Reportez-vous à Pré-scrutation dans le tableau Bloc fonctionnel. |
Exécution normale | Reportez-vous à Tag.EnableIn est vrai dans le tableau Bloc fonctionnel. |
Post-scrutation | Reportez-vous à Post-scrutation dans le tableau Bloc fonctionnel. |
Mode initial appliqué lors de la première scrutation de l'instruction
Le tableau suivant décrit la commande de fin en fonction des entrées de demandes programme.
Contrôle au démarrage de la première scrutation | ProgOperReq | ProgProgReq | ProgValueReset | FirstRun | Contrôle à la fin de la première scrutation |
|---|---|---|---|---|---|
Contrôle Opérateur | faux | vrai | faux | na | Contrôle Programme |
na | faux | na | na | Contrôle Opérateur | |
Contrôle Programme | vrai | Na | faux | faux | Contrôle Opérateur |
na | Na | vrai | vrai | Contrôle Opérateur | |
faux | faux | faux | vrai | Contrôle Opérateur | |
faux | vrai | faux | na | Contrôle Programme | |
na | Na | vrai | faux | Contrôle Programme | |
faux | faux | faux | faux | Contrôle Programme |
Le tableau suivant décrit la commande de fin en fonction des demandes de mode Manuel, Auto et Maintien.
Contrôle au démarrage de la première scrutation | Oper Auto Req | Oper Man Req | Prog Auto Req | Prog Man Req | Prog Hold Req | Man Hold AftInit | Prog Value Reset | First Exécution | Contrôle à la fin de la première scrutation |
|---|---|---|---|---|---|---|---|---|---|
Contrôle Opérateur | na | na | na | na | na | faux | na | faux | Mode Actuel opérateur |
na | na | na | na | na | na | na | Mode Manuel opérateur | ||
na | na | na | na | na | vrai | na | na | ||
Contrôle Programme | na | na | faux | faux | faux | faux | na | faux | Mode Actuel programme |
na | na | na | na | na | faux | vrai | faux | ||
na | na | vrai | faux | faux | faux | faux | na | Mode Auto programme | |
na | na | na | vrai | faux | faux | faux | na | Mode Manuel programme | |
na | na | na | na | vrai | faux | faux | na | Mode Maintien programme | |
na | na | na | na | na | vrai | na | na |
Exemple
Dans cet exemple, l’instruction RMPS pilote le point de consigne d’une instruction PIDE. Lorsque l’instruction PIDE est en mode Cascade/Rapport, la sortie de l’instruction RMPS est utilisée comme point de consigne. La PV vers l’instruction PIDE peut éventuellement être alimentée dans l’entrée PV de l’instruction RMPS si vous souhaitez utiliser un effet de rampe et/ou de stabilisation garanti.
Dans cet exemple, les tableaux AutoclaveRSSoakValue, AutoclaveRSSoakTime et AutoclaveRSRampValue sont des tableaux REAL comportant 10 éléments pour autoriser jusqu’à 10 profils RMPS de segment.
Bloc fonctionnel

Basculement entre contrôle Programme et contrôle Opérateur
L’instruction RMPS peut être contrôlée par un programme utilisateur ou par une interface opérateur. Le contrôle peut être changé à tout moment.

(1) Vous pouvez verrouiller l’instruction dans le contrôle Opérateur en laissant ProgOperReq sur vrai.
(2) Vous pouvez verrouiller l’instruction en contrôle Programme en laissant ProgProgReq sur vrai alors que ProgOperReq est faux.
Lors du passage de contrôle Opérateur à contrôle Programme alors que les entrées ProgAutoReq, ProgManualReq et ProgHoldReq sont à l’état faux, le mode est déterminé de la façon suivante :
Si l’instruction était en mode Auto opérateur, la transition s’effectue vers le mode Auto programme.
Si l’instruction était en mode Manuel opérateur, la transition s’effectue vers le mode Manuel programme.
Lors du passage de contrôle Programme à contrôle Opérateur alors que les entrées OperAutoReq et OperManualReq sont à l’état faux, le mode est déterminé de la façon suivante :
Si l’instruction était en mode Auto programme, la transition s’effectue vers le mode Auto opérateur.
Si l’instruction était en mode Manuel programme ou Maintien programme, la transition s’effectue vers le mode Manuel opérateur.
Contrôle Programme
Le diagramme suivant montre le fonctionnement de l'instruction RMPS en contrôle Programme.
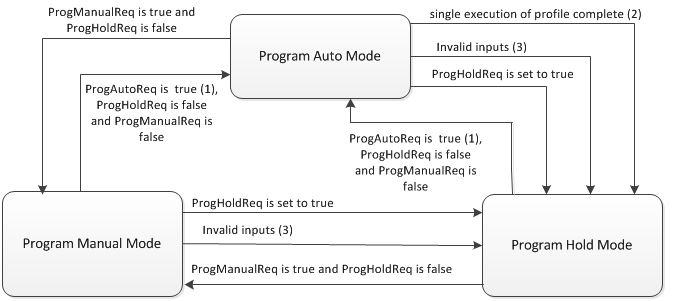
(1) En exécution unique (non cyclique), vous devez basculer ProgAutoReq de vrai à faux si une exécution du profil de rampe/stabilisation est terminée et si vous souhaitez une autre exécution du profil rampe/stabilisation.
(2) Lorsque l’instruction est configurée pour une exécution unique et que le profil de rampe/stabilisation en mode Auto se termine, l’instruction passe en mode Maintien.
(3) L’instruction est placée en mode Maintien si PVFaulted est défini sur vrai ou si l’une des entrées suivantes n'est pas valide : NumberOfSegs, CurrentSegProg ou SoakTimeProg.
Le tableau suivant décrit les modes Programme possibles.
Mode | Description |
|---|---|
Mode Auto programme | Pendant le mode Auto, l’instruction exécute de manière séquentielle le profil de rampe/stabilisation. |
Mode Manuel programme | Pendant le mode Manuel, le programme utilisateur contrôle directement la sortie de l’instruction Out. Les entrées CurrentSegProg, SoakTimeProg et OutProg sont transférées vers les sorties CurrentSeg, SoakTimeLeft et Out. Lorsque l’instruction est placée en mode Auto, la fonction rampe/stabilisation reprend avec les dernières valeurs entrées à partir du programme utilisateur. CurrentSegProg et SoakTimeProg ne sont pas transférés s’ils ne sont pas valides. Afin de faciliter une transition « sans àcoup » en mode Manuel, les entrées CurrentSegProg, SoakTimeProg et OutProg sont mises à jour en permanence vers les valeurs actuelles de CurrentSeg, SoakTimeLeft et Out lorsque ProgValueReset est défini et que l’instruction n’est pas en mode Manuel programme. |
Mode Maintien programme | Pendant le mode Maintien, les sorties de l’instruction sont maintenues à leurs valeurs actuelles. Dans ce mode, lorsque ProgOperReq est défini pour changer vers contrôle Opérateur, l’instruction passe en mode Manuel opérateur. |
Contrôle Opérateur
Le diagramme suivant montre le fonctionnement de l'instruction RMPS en contrôle Opérateur.

(1) Lorsque l’instruction est configurée pour Exécution unique et que le profil de rampe/stabilisation en mode Auto se termine, l’instruction passe en mode Manuel.
(2) L’instruction est placée en mode Manuel si PVFaulted est défini sur vrai ou si l’une des entrées suivantes n'est pas valide : NumberOfSegs, CurrentSegOper ou SoakTimeOper.
Le tableau suivant décrit les modes Opérateur possibles.
Mode | Description |
|---|---|
Mode Auto Opérateur | Pendant le mode Auto, l’instruction exécute de manière séquentielle le profil de rampe/stabilisation. |
Mode Manuel opérateur | Pendant le mode Manuel, l’opérateur contrôle directement la sortie de l’instruction Out. Les entrées CurrentSegOper, SoakTimeOper et OutOper sont transférées vers les sorties CurrentSeg, SoakTimeLeft et Out. Lorsque l’instruction est placée en mode Auto, la fonction rampe/stabilisation reprend avec les dernières valeurs entrées par l’opérateur. CurrentSegOper et SoakTimeOper ne sont pas transférés s’ils ne sont pas valides. Afin de faciliter une transition « sans àcoup » en mode Manuel, les entrées CurrentSegOper, SoakTimeOper et OutOper sont mises à jour en permanence vers les valeurs actuelles de CurrentSeg, SoakTimeLeft et Out chaque fois que l’instruction n’est pas en mode Manuel Opérateur. |
Exécution du profil de rampe/stabilisation
Le diagramme ci-dessous montre comment l’instruction RMPS exécute le profil de rampe/stabilisation.

(1) La rampe est terminée lorsque Out = SoakValue. Si, pendant l’exécution de la rampe, Out > SoakValue, Out est limitée à SoakValue.
(2) La stabilisation est terminée lorsque Out est maintenue pendant la durée spécifiée dans le paramètre SoakTime du segment actuel. Si le segment exécuté n’était pas le dernier segment, CurrentSeg est incrémenté d’une unité.
(3) La stabilisation s'est achevée pour le dernier segment défini et l’instruction est configurée pour une exécution cyclique. L’instruction définit CurrentSeg = 0.
(4) La stabilisation s'est achevée pour le dernier segment défini et l’instruction est configurée pour une exécution unique.
(5) Lors du retour en mode Auto, l’instruction détermine si l’effet de rampe ou de stabilisation reprend. La suite des opérations dépend des valeurs d'Out, SoakTimeLeft et SoakValue du segment actuel. Si Out = SoakValue pour le segment actuel et que SoakTimeLeft = 0, le segment actuel est alors achevé et le segment suivant démarre.
Effet de rampe
Le cycle de rampe effectue une rampe sur Out à partir de la valeur SoakValue du premier segment vers la valeur SoakValue du segment actuel. Le temps pendant lequel la rampe est parcourue est défini par les paramètres de RampValue.
L’effet de rampe est positif si Out < valeur SoakValue cible du segment actuel. Si l’équation de la rampe calcule un nouveau Out qui dépasse la valeur SoakValue cible, Out est définie sur la valeur SoakValue cible.
L’effet de rampe est négatif si Out > valeur SoakValue cible du segment actuel. Si l’équation de rampe calcule un nouveau Out qui est inférieure à la valeur SoakValue cible, Out est définie sur la valeur SoakValue cible.
Chaque segment possède une valeur de rampe. Vous avez la possibilité de programmer la rampe en unités de temps ou en taux. Tous les segments doivent être programmés avec des unités identiques. Le tableau suivant décrit les options d’effet de rampe :
Paramètre | Description |
|---|---|
Effet de rampe basé sur le temps | TimeRate est défini sur vrai pour l’effet de rampe basé sur le temps (en minutes) La fréquence de changement du segment actuel est calculée, puis ajoutée à Out ou soustraite de celle-ci jusqu’à ce qu'Out atteigne la valeur de maintien du segment actuel. Dans l’équation suivante, DeltaT correspond au temps écoulé en minutes depuis la dernière exécution de l'instruction.  RampStart représente la valeur Out au démarrage du segment actuel. |
Effet de rampe basé sur le taux | TimeRate est mis à zéro (faux) pour l’effet de rampe basé sur le taux (en unités/minute) La fréquence de changement programmée est ajoutée à Out ou soustraite de celle-ci jusqu’à ce qu'Out atteigne la valeur de stabilisation du segment actuel. Dans l’équation suivante, DeltaT correspond au temps écoulé en minutes depuis la dernière exécution de l'instruction.  |
Effet de rampe garanti
Définissez l’entrée GuarRamp sur vrai pour activer l’effet de rampe garanti. Lorsque cette option est activée, l’instruction surveille la différence entre Out et PV. Si la différence se situe en dehors de la valeur de RampDeadband programmée, la sortie demeure inchangée jusqu’à ce que la différence entre PV et Out se situe dans la zone morte. La sortie GuarRampOn est définie sur vrai chaque fois qu'Out est maintenu en raison de l’application de l’effet de rampe garanti.
Stabilisation
La stabilisation correspond à la durée pendant laquelle la sortie du bloc demeure inchangée jusqu’au démarrage du prochain segment de rampe/stabilisation. Le cycle de stabilisation conserve la sortie à la valeur SoakValue pendant une durée programmée avant de passer au segment suivant. La durée pendant laquelle la sortie doit être maintenue est programmée dans les paramètres de SoakTime.
Chaque segment possède une valeur pour SoakValue et SoakTime. Le maintien commence lorsqu'Out subit une rampe vers la valeur de SoakValue du segment actuel. SoakTimeLeft représente la durée restante en minutes pour la stabilisation de la sortie. Pendant l’effet de rampe, SoakTimeLeft est défini sur la valeur SoakTime du segment actuel. Une fois que l’effet de rampe est terminé, SoakTimeLeft est diminué afin de refléter le temps restant en minutes pour le segment actuel. SoakTimeLeft = 0 lorsque SoakTime expire.
Effet de stabilisation garanti.
Définissez l’entrée GuarSoak sur vrai pour activer la stabilisation garanti. Lorsque cette option est activée, l’instruction surveille la différence entre Out et PV. Si la différence se situe en dehors de la valeur de SoakDeadband, la temporisation du cycle de stabilisation est suspendue et le temporisateur de stabilisation interne est effacé. Lorsque la différence entre Out et PV revient dans la zone morte, la temporisation reprend. La sortie GuarSoakOn est définie sur vrai lorsque la temporisation est conservée en raison de l’application de l’effet de stabilisation garanti.
Fournir une réponse