
Démarrage du variateur de mouvement (MDS)
Ces informations s’appliquent aux automates CompactLogix 5370, ControlLogix 5570, Compact GuardLogix 5370, GuardLogix 5570, Compact GuardLogix 5380, CompactLogix 5380, ControlLogix 5580, GuardLogix 5580 et ControlLogix 5590.
IMPORTANT:
L'instruction MDS est validée si le variateur CIP prend en charge les attributs de rampe S, dont :
- RampAcceleration
- RampDeceleration
- RampVelocity - Positif
- RampVelocity - Négatif
- RampJerk - Contrôle
Il s’agit d’une instruction de transition. Suivez ces étapes lors de son utilisation :
- Dans la logique à relais, insérez une instruction pour faire basculer la condition d’entrée d’échelon de false à true à chaque exécution de l'instruction.
- Dans une routine de texte structuré, insérez une condition pour que l’instruction provoque son exécution uniquement lors d’une transition.
Architecture | Standard | Sécurité |
|---|---|---|
Automates CompactLogix 5370, ControlLogix 5570, Compact GuardLogix 5370 et GuardLogix 5570 | Oui | Non |
Les automates Compact GuardLogix 5380, CompactLogix 5380, ControlLogix 5580, GuardLogix 5580 et ControlLogix 5590 | Oui | Non |
Langues disponibles
Diagramme à relais

Bloc fonctionnel
Cette instruction n'est pas disponible dans le bloc fonctionnel.
Texte structuré
MDS(Axis,MotionControl,Speed,Unitspersec);
Opérandes
Un diagramme à relais et texte structuré
Opérande | Type CompactLogix 5370, Compact GuardLogix 5370, Compact GuardLogix 5380, CompactLogix 5380 | Type Automates ControlLogix 5570, GuardLogix 5570, ControlLogix 5580, GuardLogix 5580 et ControlLogix 5590 | Format | Description |
|---|---|---|---|---|
Axis | AXIS_CIP_DRIVE | AXIS_CIP_DRIVE | Balise | Axe de mouvement avec données de type AXIS_CIP_DRIVE seulement. Pour les automates qui prennent en charge les types de données de mouvement REF_TO, le type d’opérande d’axe pris en charge peut être remplacé par un type de REF_TO équivalent. |
Motion Control | MOTION_INSTRUCTION | MOTION_INSTRUCTION | Balise | Structure utilisée pour contrôler l’exécution de l’instruction de mouvement. |
Speed | SINT INT DINT REAL | SINT INT DINT REAL | Immédiat ou étiquette | Définit la vitesse initiale pour l’attribut de commande DirectVelocityControlStatus. |
Speed Units | SINT INT DINT | SINT INT DINT | Immédiat | Quelles unités voulez-vous utiliser pour la vitesse ? 0 = % du maximum 1 = unités par seconde |
Reportez-vous à Syntaxe du texte structuré pour plus d’informations concernant la syntaxe des expressions dans le texte structuré.
Structure MOTION_INSTRUCTION
Mnémonique | Description |
|---|---|
.EN (Enable) Bit 31 | Défini lorsque l’échelon réalise une transition de faux à vrai et reste défini jusqu’à ce que l’échelon réalise une transition de vrai à faux et que l’envoi d’un message au variateur est terminé. |
.DN (Done) Bit 29 | Défini lorsque le variateur a été activé avec succès et reste défini jusqu’à ce que l’échelon réalise une transition de faux à vrai. |
.ER (Error) Bit 28 | Défini lorsque l’instruction rencontre une condition d’erreur. La condition d’erreur peut être le résultat direct des conditions initiales ou peut survenir lors de l’exécution de l’instruction. Le bit reste défini jusqu’à ce que l’échelon effectue une transition de faux à vrai |
.IP (In process) Bit 26 | Défini lorsque l’instruction a été lancée avec succès et reste défini jusqu’à ce que : une autre instruction MDS annule et remplace l’instruction initiale une autre instruction met fin à l’instruction initiale un défaut de variateur apparaît. |
STATE | Reflète l'état de l’instruction. 0 = Envoyer une requête au module du variateur pour activer le variateur 1 = Attendre que les bits d’état d’activation de variateur et de l’action d’asservissement soient définis |
Description
L'instruction MDS :
- n’est valable que pour le type de données de l’axe AXIS_CIP_DRIVE ;
- active le variateur si l’axe n’est pas en état Exécution en cours ;
- applique l’attribut de commande DirectVelocityControlStatus et/ou les attributs de commande DirectTorqueControlStatus désirés ;
- présente les attributs de commande DirectVelocityControlStatus et/ou DirectTorqueControlStatus désirés ;
- est activée sur une transition de l’échelon de faux à vrai.
L’instruction MDS est utilisée pour activer le contrôle direct de la vitesse ou du couple pour un axe spécifié. L’instruction réalise une séquence d’activation d’un axe puis prédéfinie l’attribut de commande DirectVelocityControlStatus et/ou l’attribut de commande DirectTorqueControlStatus si le variateur sélectionné prend en charge le contrôle direct. L’instruction MDS est généralement utilisée pour le démarrage rapide, dans lequel les attributs suivants contrôlent directement la dynamique du mouvement :
- RampAcceleration
- RampDeceleration
- RampVelocity - Positif
- RampVelocity - Négatif
- RampJerk - Contrôle
L’attribut Commande de DirectVelocityControlStatus s’applique en prenant la valeur du champ Vitesse dans la configuration de l’instruction en la copiant dans l’attribut de commande DirectVelocityControlStatus. L’attribut Commande de DirectVelocityControlStatus est ensuite mis à l’échelle puis ajouté dans la sortie commandée vers le variateur. La valeur de l’attribut de Commande DirectVelocityControlStatus peut être modifiée directement via l’instruction MOV.
L’attribut Commande de DirectTorqueControlStatus est appliqué en prenant la valeur du champ Vitesse dans la configuration de l’instruction en la copiant dans l’attribut Commande de DirectTorqueControlStatus. L’attribut Commande de DirectTorqueControlStatus est ensuite directement envoyé au variateur via l’espace réservé dans l’automate CIP vers la Connexion au variateur.
Il est possible d’appliquer un ensemble des attributs de commande DirectVelocityControlStatus et DirectTorqueControlStatus dans les applications qui nécessitent les modes Couple réglable à vitesse limitée (SLAT). Le mode de fonctionnement SLAT propose un contrôle automatique de la vitesse dans certaines conditions.
La configuration du SLAT est un attribut énumératif qui détermine comment le variateur contrôle le couple pour cette instance d'axe. Pour prendre en charge les applications nécessitant un contrôle SLAT, les énumérations Min/Max de commande de couple donnent la possibilité d’activer ou de désactiver automatiquement le contrôle de vitesse sous certaines conditions. En mode SLAT, le variateur fonctionne dans l’un des états décrits dans le tableau suivant.
Énumération | Mode | Description |
|---|---|---|
0 | SLAT désactivé | La fonction SLAT est désactivée. Il s’agit du fonctionnement normal de la boucle de vitesse. |
1 | Vitesse/Couple minimale SLAT | Le variateur passe automatiquement de la commande du couple au contrôle de la vitesse si l’Erreur de vitesse est > au point de consigne du SLAT et repasse en commande de couple si l’Erreur de vitesse est < à 0. |
2 | Vitesse/Couple maximale SLAT | Le variateur passe automatiquement de la commande du couple au contrôle de la vitesse si l’Erreur de vitesse est < au point de consigne du SLAT et repasse en commande de couple si l’Erreur de vitesse est > à 0. |
Lors de l’exécution de l’instruction MDS et de la configuration du variateur en contrôle de vitesse, la rampe d’accélération et de décélération à la vitesse spécifiée est contrôlée par les variateurs selon les attributs Limite d’accélération et Limite de décélération. Le Générateur de trajectoires prend la valeur de l’attribut Vitesse de commande directe et l’ajoute à la sortie de l’axe avant d’envoyer la commande au variateur. L’instruction permet généralement de Démarrer un variateur dans un moteur en rotation. C’est ce que l’on appelle également un Démarrage rapide.
L’axe reste en mode d’attribut Commande de DirectVelocityControlStatus ou DirectTorqueControlStatus jusqu’à son annulation par l’une des instructions suivantes :
- Arrêt du Motion Axis (MAS)
- Fermeture d'axe de mouvement (MASD)
- Fermeture coordonné de mouvement (MCSD)
- Fermeture de groupe de mouvement (MGSD)
- Désactivation de mouvement asservi (MSF)
Selon la manière dont a été configuré le défaut, un défaut d’axe peut également annuler l’instruction MDS.
L’exécution de l’instruction MDS n’a aucun effet sur le groupe de mouvement ou le système de coordonnées. Cependant, l’instruction affecte différents objet d’axe comme suit :
Lorsque l’instruction MDS est lancée sans erreur, le bit DirectVelocityControlStatus de l’attribut d’axe MotionStatus est défini, indiquant ainsi que le bit DirectVelocityControlStatus est actif sur l’axe.
Le bit DirectVelocityControlStatus reste défini jusqu’à ce qu’il soit rendu inactif via une instruction MAS ou MASR, ou via un défaut de l’axe.
De plus, lorsque l’instruction MDS est lancée sans erreur, l’attribut de bit DirectTorqueControlStatus de l’attribut d’axe MotionStatus est défini, indiquant ainsi que l’attribut Commande de DirectTorqueControlStatus est actif sur l’axe.
Le bit DirectTorqueControlStatus reste défini jusqu’à ce qu’il soit rendu inactif via une instruction MAS ou MASR, ou via un défaut de l’axe.
Certaines actions de défaut ont un impact sur l’exécution de l’instruction MDS.
Action sur défaut | Description |
|---|---|
Ignorer | Ignorer donne l'ordre au dispositif de ne pas tenir compte de la condition d'exception. En ce qui concerne certaines exceptions qui sont essentielles pour le bon fonctionnement de l'axe, il ne sera probablement pas possible d'ignorer cette condition. |
Alarme | L’alarme indique à l’appareil de définir le bit associé dans le mot Alarme de l’axe mais de ne pas affecter le comportement de l’axe. Pour certaines exceptions qui sont essentielles au bon fonctionnement de l’appareil, il peut s’avérer impossible de sélectionner cette action ou toute autre action laissant le fonctionnement de l’appareil non affecté. |
État de défaut uniquement | État de défaut seulement indique à l’appareil de définir le bit associé dans le mot Défauts de l’axe mais de ne pas affecter le comportement de l’axe. C'est à l'automate d'amener par programmation l'axe vers un arrêt dans cette condition. Pour certaines exceptions qui sont essentielles au bon fonctionnement de l’appareil, il peut s’avérer impossible de sélectionner cette action ou toute autre action laissant le fonctionnement de l’appareil non affecté. |
Arrêter le planificateur | Arrêt du mouvement indique à l’appareil de définir le bit associé dans le mot Défauts de l’axe et indique au Générateur de trajectoires de réaliser un arrêt contrôlé de l’ensemble des mouvements planifiés au taux de Décélération maximum configuré mais de ne pas affecter le comportement de l’axe. Cela permet à l’axe d’être ensuite déplacé via le Générateur de trajectoires sans avoir d’abord à mettre le défaut à zéro. En ce qui concerne certaines exceptions qui sont essentielles pour le bon fonctionnement du dispositif, il ne sera probablement pas possible de sélectionner cette action ou toute autre action qui maintient l'activation du dispositif. |
Arrêter le variateur | L'action Arrêter le variateur entraîne la définition, par le dispositif, du bit associé dans le mot Défauts de l'axe et l'arrêt de l'axe en se basant sur la « meilleure » méthode d'arrêt disponible définie en usine. Cette « meilleure » méthode d’arrêt comprend la décélération du moteur jusqu’à l’arrêt complet et l’état final de l’axe en considérant le niveau de contrôle toujours disponible attendu. Le niveau de contrôle disponible dépend en fait de la condition spécifique d'exception et du mode configuré de contrôle. Les méthodes de décélération disponibles sont définies dans l’attribut Mode d’arrêt. Voici les modes d’arrêt standards, listés par ordre décroissant du contrôle de la décélération : Décélération de rampe Décélération de limite de courant Roue libre En général, le « meilleur » mode d’arrêt est la méthode de décélération la plus contrôlée disponible en considérant la condition de l’exception. L’état final de l’axe en réponse à l’action de l’exception Défaut majeur peut être l’un des états suivants listés par niveaux décroissants de contrôle : Maintien (état Arrêté avec Couple de maintien) Désactivé (état Arrêté avec Structure d’alimentation désactivée) Fermeture (Alimentation du bus c.c. désactivé) Le « meilleur » état final de l’axe est l’état avec la fonctionnalité toujours disponible proposant le plus de contrôle en considérant la condition de l’exception. Mais, pour tous ces états finaux, une réinitialisation de défaut doit être exécutée avant la restauration de l’axe afin d’activer le fonctionnement et la commande le mouvement de l’axe. Si l’application nécessite une action d’exception qui correspond à un arrêt plus violent que la « meilleure » méthode définie par l’usine, l’action doit alors être lancée par l’automate. Si l’application nécessite une exception moins violente que la « meilleure » méthode définie par l’usine, l’automate doit configurer l’instance d'axe de l’appareil pour une action d’exception de Défaut mineur et gérer directement le défaut. Cela peut représenter un risque pour l’appareil et les composants du moteur. C’est pourquoi il convient de l’autoriser que s’il existe une chance, fût-elle temporelle, pour l’appareil de rester opérationnel. C'est important en ce qui concerne les applications pour lesquelles la valeur du produit est supérieure à la valeur du moteur ou du dispositif. En cas d’apparition de plusieurs défauts majeurs avec différentes actions d’arrêt, l’action d’arrêt la plus violente est appliquée, c’est-à-dire l’action d’arrêt nécessitant le plus faible niveau de contrôle. Cette règle s’applique également à l’action d’arrêt associée au Mode d’arrêt lié à une Requête de désactivation |
Fermeture | Fermeture force l’axe de l’état Fermeture, ce qui désactive immédiatement la structure d’alimentation du variateur. À condition que l'Action de fermeture soit ainsi configurée, cette action entraîne également le décrochage de l'alimentation du Bus c.c. par rapport à la structure d'alimentation du variateur. De ce fait, l'action de fermeture a priorité sur la meilleure méthode d'arrêt du variateur. Une Réinitialisation de fermeture explicite est nécessaire pour ramener le variateur dans un état opérationnel |
Il s’agit d’une instruction de transition :
- Dans la logique à relais, faire basculer la condition d'entrée d'échelon de fausse à vraie chaque fois qu'il faudrait exécuter cette instruction.
- Dans le texte structuré, mettre une condition sur l’instruction afin que son exécution se fasse uniquement lors d’une transition.
Affecte les indicateurs d'état mathématique
Non
Défauts majeurs/mineurs
Aucun spécifique à cette instruction. Un défaut majeur peut se produire si une référence non initialisée ou une référence de type incorrect est transmise à l’opérande de l’axe. Reportez-vous à la section Attributs communs pour plus d’informations sur les défauts liés aux opérandes.
Exécution
Diagramme à relais
Condition/état | Action entreprise |
|---|---|
Préscrutation | Les bits .EN, .DN, .et ER sont définis sur faux. |
La condition d'entrée d'échelon est égale à faux | Le bit .EN est défini sur faux lorsque le bit .DN ou .ER est vrai. |
La condition d'entrée d'échelon est égale à vrai | Le bit .EN est défini sur vrai et cette instruction est exécutée. Si le bit EN est défini sur faux, aucune action n’est entreprise. |
Post-scrutation | N/A |
Texte structuré
Condition/état | Action entreprise |
|---|---|
Préscrutation | Reportez-vous à Pré-scrutation dans le tableau Diagramme à relais |
Exécution normale | Reportez-vous à Condition d'entrée d'échelon est fausse, puis échelon est vrai sur le tableau Diagramme à relais. |
Post-scrutation | Reportez-vous à Post-scrutation dans le tableau Diagramme à relais. |
Codes d’erreur
Reportez-vous à la section Codes d’erreur de mouvement (.ERR) pour les instructions de mouvement.
Codes d’erreur étendus
Les codes d’erreur étendus fournissent des informations spécifiques sur les instructions supplémentaires pour les Codes d’erreur génériques de nombreuses instructions. Reportez-vous à la section Codes d’erreur de mouvement (.ERR) pour les instructions de mouvement.
Changements MDS des bits d’état
Bits d’état des axes
Nom du bit | État | Signification |
|---|---|---|
DriveVelocityControlStatus | FAUX (FALSE) | L’axe ne fonctionne pas en Contrôle de vitesse direct. |
DirectTorqueControlStatus | FAUX (FALSE) | L’axe ne fonctionne pas en Commande de couple direct. |
Exemples
Exemple 1
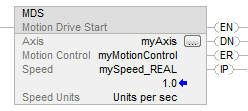
L’opérande Vitesse est une étiquette REAL et les Unités de vitesse sont « Unités par seconde »
Diagramme à relais
Texte structuré
MDS(myAxis,myMotionControl,mySpeed_REAL,Unitspersec);
Exemple 2
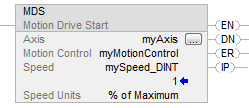
L’opérande Vitesse est une étiquette DINT et les Unités de vitesse sont % du maximum
Diagramme à relais
Texte structuré
MDS(myAxis,myMotionControl,mySpeed_DINT,%ofMaximum);
Exemple 3
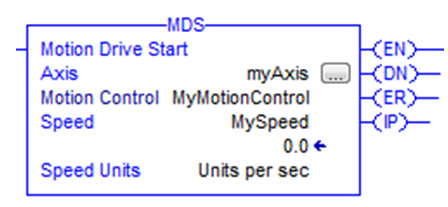
Logique à relais
Texte structuré
MDS(myAxis,MyMotionControl,MySpeed,Unitspersec);
Fournir une réponse