
Transmission d’axe de mouvement (MAG)
Ces informations s’appliquent aux automates
CompactLogix
5370, ControlLogix
5570, Compact GuardLogix
5370, GuardLogix
5570, Compact GuardLogix
5380, CompactLogix
5380, ControlLogix
5580, GuardLogix
5580 et ControlLogix 5590.L’instruction Engrenage d’axe de mouvement (MAG) réalise l’engrenage électronique de deux axes quelconques selon le sens et le rapport spécifiés. Lorsque l’instruction est invoquée, l’Axe esclave spécifié est engrené sur l’Axe maître conformément au Rapport précisé (par exemple, 1,345) ou au rapport entre le nombre de comptages maîtres et esclaves (par exemple, 1:3). L’instruction MAG prend en charge deux formats de rapport d’engrenage, Réel et Fractionnel. Le format utilisé dépend de l’entrée choisie pour l’attribut Format de rapport. Le sens du mouvement de l’axe esclave par rapport à l’axe maître est défini par un paramètre d’entrée de sens très flexible. Le sens d’engrenage peut être défini de manière explicite comme étant le Même ou l’Opposé, ou peut être défini par rapport au sens actuel d’engrenage comme Inverse ou Inchangé.
CONSEIL:
Le rapport est une valeur signée. La sélection Référence maître permet de déduire l’entrée d’engrenage de la position réelle ou de commande de l’axe maître. Lorsque la fonctionnalité d’embrayage de l’instruction est activée, l’instruction d’engrenage commande l’accélération ou la décélération de l’axe esclave, à la vitesse contrôlée, avant de le verrouiller sur l’axe maître en utilisant la valeur Accélération de l’instruction, à l’instar de l’embrayage d’une voiture.
Il s'agit d'une instruction de transition. Procédez comme suit lors de l'utilisation :
- Dans la logique à relais, insérez une instruction pour faire basculer la condition d’entrée d’échelon de fausse à vraie chaque fois que cette instruction doit être exécutée.
- Dans une routine de texte structuré, insérez une condition pour que l'instruction provoque son exécution uniquement lors d'une transition.
Architecture | Standard | Sécurité |
|---|---|---|
Automates CompactLogix 5370, ControlLogix 5570, Compact GuardLogix 5370 et GuardLogix 5570 | Oui | Non |
Automates CompactLogix 5380, ControlLogix 5580, Compact GuardLogix 5380, GuardLogix 5580 et ControlLogix 5590 | Oui | Non |
Langues disponibles
Diagramme à relais
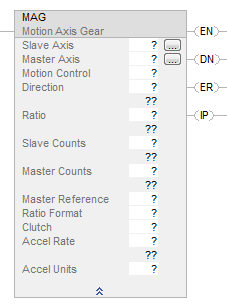
Bloc fonctionnel
Cette instruction n'est pas disponible dans le bloc fonctionnel.
Texte structuré
MAG(SlaveAxis,MasterAxis,MotionControl,Direction,Ratio,SlaveCounts,MasterCounts,MasterReference,RatioFormat,Clutch,AccelRate,AccelUnits);
Opérandes
Un diagramme à relais et texte structuré
Opérande | Type
CONSEIL:
AXIS_CONSUMED est uniquement pris en charge par les automates
Compact GuardLogix 5580 et CompactLogix 5380. | Type
CONSEIL:
AXIS_GENERIC est uniquement pris en charge par les automates
ControlLogix 5570 et les GuardLogix 5570. | Format | Description |
|---|---|---|---|---|
Slave Axis | AXIS_CIP_DRIVE AXIS_VIRTUAL | AXIS_CIP_DRIVE AXIS_VIRTUAL AXIS_GENERIC_DRIVE AXIS_SERVO AXIS_SERVO_DRIVE | Balise | Nom de l’axe sur lequel l’opération doit être exécutée. Pour les automates qui prennent en charge les types de données de mouvement REF_TO, le type d’opérande d’axe pris en charge peut être remplacé par un type de REF_TO équivalent. |
Master Axis | AXIS_CONSUMED AXIS_VIRTUAL AXIS_CIP_DRIVE CompactLogix 5370, Compact GuardLogix 5370, Compact GuardLogix 5380, CompactLogix 5380 | AXIS_CONSUMED AXIS_VIRTUAL AXIS_CIP_DRIVE | Balise | Axe que l’axe esclave suit. Pour les automates qui prennent en charge les types de données de mouvement REF_TO, le type d’opérande d’axe pris en charge peut être remplacé par un type de REF_TO équivalent. |
Motion Control | MOTION_INSTRUCTION | MOTION_INSTRUCTION | Balise | Structure utilisée pour accéder aux paramètres d’état de l’instruction. |
Direction | SINT, INT ou DINT | SINT, INT ou DINT | Immédiat | Sens relatif selon laquelle l’axe esclave suit l’axe maître. Sélectionnez l’une des options suivantes : 0 = L’axe esclave se déplace dans le même sens que l’axe maître. 1 = L’axe esclave se déplace dans le sens opposé à son sens actuel. 2 = L’axe esclave part dans le sens inverse par rapport au sens précédent ou actuel. 3 = L’axe esclave continue dans son sens précédent ou actuel. |
Ratio | REAL | REAL | Immédiat ou étiquette | Valeur réelle signée qui fixe le rapport d’engrenage, exprimée en Unités utilisateur esclave par Unités utilisateur maître. |
Slave Counts | SINT, INT ou DINT | SINT, INT ou DINT | Immédiat ou étiquette | Valeur entière représentant le nombre de comptages esclaves utilisés pour spécifier le rapport d’engrenage fractionnel. |
Master Counts | SINT, INT ou DINT | SINT, INT ou DINT | Immédiat ou étiquette | Valeur entière représentant le nombre de comptages maîtres utilisés pour spécifier le rapport d’engrenage fractionnel. |
Master Reference | BOOLEAN | BOOLEAN | Immédiat | Définit la référence de position maître sur Position de commande ou Position réelle. 0 = Réel : le mouvement de l’axe esclave est généré à partir de la position actuelle de l’axe maître, telle que mesurée par son codeur ou un autre dispositif de retour. 1 = Commande – Le mouvement de l’axe esclave est généré à partir de la position attendue ou commandée de l’axe maître. |
Ratio Format | BOOLEAN | BOOLEAN | Immédiat | Format désiré pour le rapport. Sélectionnez l'une des valeurs suivantes : 0 = Rapport d’engrenage réel 1 = Fraction entière des comptages de codeur esclaves par rapport aux comptages de codeur maîtres. |
Clutch | BOOLEAN | BOOLEAN | Immédiat | Lorsque l’embrayage est activé, le contrôle de mouvement augmente la vitesse de l’axe esclave jusqu’à la vitesse d’engrenage, conformément à la valeur Accélération définie de l’instruction. Si l’embrayage n’est pas activé, l’axe esclave se verrouille aussitôt sur l’axe maître. Si l’axe maître est en mouvement, cette condition entraîne une accélération brutale incontrôlée de l’axe esclave, ce qui peut provoquer un défaut de l’axe. Sélectionnez l'une des valeurs suivantes : 0 = activé 1 = désactivé |
Accel Rate | REAL | REAL | Immédiat ou étiquette | Taux d’accélération de l’axe esclave, exprimé en pourcentage ou en unités d’accélération. Appliquée lorsque la fonctionnalité Embrayage est activée. |
Accel Units | DINT | DINT | Immédiat | Unités utilisées pour la valeur Accélération. Sélectionnez l'une des valeurs suivantes : 0 = unités par seconde 2 1 = % de l’accélération maximale |
Reportez-vous à Syntaxe du texte structuré pour plus d’informations concernant la syntaxe des expressions dans le texte structuré.
Pour les opérandes qui nécessitent de votre part une sélection dans les options disponibles, entrez votre sélection sous la forme suivante.
Cet opérande | Possède les options suivantes que vous | |
|---|---|---|
Entrez sous forme de texte | Ou entrez sous forme de Nombre | |
MasterReference | Réel commande | 0 1 |
RatioFormat | real fraction_slave_master_counts | 0 1 |
Embrayage (Clutch) | activé disabled | 0 1 |
AccelUnits | unitspersec2 %ofmaximum | 0 1 |
Structure MOTION_INSTRUCTION
Mnémonique | Description |
|---|---|
.EN (Enable) Bit 31 | Il est défini lorsque l'échelon effectue une transition de faux à vrai et reste défini jusqu'à ce que la transaction de message d'asservissement soit terminée et que l'échelon passe à faux. |
.DN (Done) Bit 29 | Défini lorsque le déclenchement d’engrenage de l’axe s’est correctement déroulé. |
.ER (Error) Bit 28 | Il est défini pour indiquer que l'instruction a détecté une erreur, par exemple si vous avez spécifié un axe non configuré. |
.IP (In Process) Bit 26 | Il est défini en cas de transition d’échelon positive et mis à zéro en cas remplacement par une autre commande Axe d’engrenage de mouvement ou terminé par une commande d’arrêter, une fusion, un fermeture ou un défaut d’asservissement. |
Description
L’instruction MAG permet l’engrenage électronique de deux axes selon un rapport spécifié. L’engrenage électronique permet à tout axe physique de se synchroniser sur la position de commande ou sur la position réelle d’un autre axe physique, selon un rapport précis. Elle assure un verrouillage direct front à front entre deux axes. Aucune limite d’accélération, de décélération ou de vitesse maximale n’est utilisée. La vitesse, l’accélération et la décélération de l’axe esclave sont entièrement déterminées par le mouvement de l’axe maître et le rapport d’engrenage spécifié.
IMPORTANT:
Les limites de décélération, d’accélération et de vitesse maximale définies lors de la configuration de l’axe ne s’appliquent pas à l’engrenage électronique.
Sélectionnez ou saisissez l’axe maître, l’axe esclave et le sens souhaités, puis saisissez une valeur ou une variable d’étiquette pour le rapport désiré. Si un axe est grisé ou ne s’affiche pas dans le menu contextuel Axe esclave (Slave Axis), cela signifie que l’axe physique n’est pas défini pour l’asservissement.
Si l’axe cible ne s’affiche pas dans la liste des axes disponibles, cela signifie qu’il n’a pas été configuré pour l’asservissement. Utilisez l’Éditeur d’étiquette pour créer et configurer un nouvel axe.
L’engrenage électronique reste active pendant toute exécution suivante d’un mouvement ou d’une marche par à-coups pour l’axe esclave. Cela permet de superposer les mouvements d’engrenage électronique aux profils de mouvement ou de marche par à-coups pour créer un mouvement et une synchronisation complexes.
Lorsque l’axe esclave est synchronisé sur la position réelle et que cette dernière est définie comme source de référence maître, le mouvement de l’axe esclave est généré à partir de la position réelle de l’axe maître, comme illustré ci-dessous.
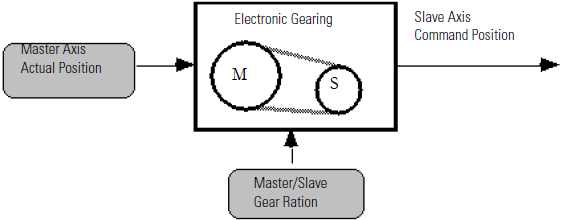
La position réelle correspond à la position actuelle de l’axe physique, telle que mesurée par le codeur de l’axe. C’est le seul choix valable lorsque le type de l’axe maître est configuré sur Retour uniquement.
Synchronisation de l’axe esclave sur la position de commande
Lors de la saisie ou de la sélection de la Position de commande en tant que source de Référence maître, le mouvement de l’axe esclave est généré à partir de la position de commande de l’axe maître, comme illustré ci-dessous.
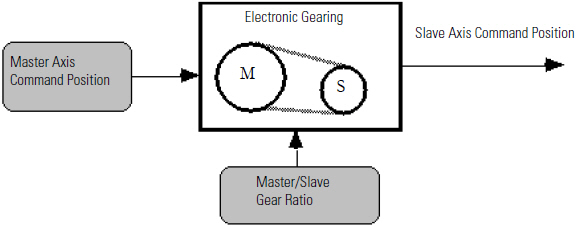
La position de commande (disponible uniquement lorsque le type de l’axe maître est configuré sur Asservissement) correspond à la position actuelle souhaitée ou commandée pour l’axe maître.
Étant donné qu’elle n’intègre aucune erreur de suivi, perturbation de position externe ou bruit de quantification associées, la précision de commande constitue une référence plus précise et plus stable pour l’engrenage. Lors de l’engrenage sur la position de commande de l’axe maître, une commande de mouvement doit être appliquée à celui-ci pour que l’axe esclave se déplace.
Engrenage dans le même sens
Lorsque vous saisissez ou sélectionnez Identique comme sens, l’axe esclave se déplace dans son sens positif, selon le rapport d’engrenage spécifié, lorsque l’axe maître se déplace dans son sens positif, et inversement.
Engrenage dans le sens opposé
Lorsque vous saisissez ou sélectionnez Opposée comme sens, l’axe esclave se déplace dans son sens négatif, selon le rapport d’engrenage spécifié, lorsque l’axe maître se déplace dans son sens positif, et inversement.
Changement du rapport d’engrenage
Lorsque vous saisissez ou sélectionnez Inchangé comme Sens, le rapport d’engrenage peut être changé tout en conservant le sens d’engrenage actuel (Identique ou Opposé). Cela est utile lorsque le sens actuel est inconnu ou n’a pas d’importance.
Inversement du sens d’engrenage
Lorsque vous saisissez ou sélectionnez Inverse comme Sens, le sens actuel de l’engrenage électronique passe d’Identique à Opposé, ou d’Opposé à Identique. Ce fonctionnement est très utile pour les applications d’enroulement, dans lesquelles le rapport d’engrenage doit être inversé à chaque extrémité de l’enroulement.
Rapport d’engrenage de nombre réel
Lorsque vous sélectionnez ou entrez le format de rapport Réel, le rapport d’engrenage est un nombre réel ou une variable d’étiquette dont la valeur est comprise entre 0,00001 et 9,99999 (inclus), représentant le rapport désiré entre les unités de position de l’axe esclave et celles de l’axe maître. Un rapport d’engrenage exprimé de cette manière est facilement interprétable, puisqu’il est exprimé dans les unités de position configurées des axes.
Rapport d’engrenage fractionnel
Lorsque vous sélectionnez ou entrez le format de rapport Fraction, le rapport d’engrenage est une paire de nombres entiers ou de variables d’étiquette représentant le rapport entre le nombre de comptages de retour de l’axe esclave et le nombre de comptages de retour de l’axe maître. Reportez-vous à Éditeur de variables d'étiquette dans ce manuel pour en savoir plus sur les variables d'étiquettes.
IMPORTANT:
La Constante de conversion saisie lors de la procédure de configuration de l’axe n’est pas utilisée lorsque le Format de rapport spécifié pour l’instruction MAG est Fraction.
Si votre rapport d’engrenage ne peut pas être exprimé exactement avec un nombre réel à cinq décimales maximum, utilisez le Format de rapport Fraction.
Spécifier le rapport d’engrenage sous forme de fraction permet d’appliquer directement des rapports d’engrenage irrationnels (par exemple, 1/3), sans cumul d’erreurs de position ni arrondi. Les valeurs de comptage maître et esclave n’utilisant pas les constantes de conversion de l’axe et étant entières, la relation réelle du rapport d’engrenage entre les axes maître et esclave correspond exactement au rapport spécifié.
Par exemple, le rapport d’engrenage irrationnel de 1/3 représente aussi bien 1 comptage esclave pour 3 comptages maîtres, que 10 comptages esclaves pour 30 comptages maîtres ou bien encore 3 comptages esclaves pour 9 comptages maîtres.
Embrayage (Clutch)
Lorsque vous cochez la case Embrayage (Clutch), l’axe esclave accélère ou décélère à la vitesse à laquelle il se déplacerait s’il était engrené sur l’axe maître sélectionné, selon le rapport d’engrenage et le sens spécifiés, en utilisant un profil de vitesse trapézoïdal (accélération ou décélération linéaire). Une fois que l’axe esclave a atteint la vitesse d’engrenage, l’engrenage électronique est automatiquement activée conformément aux autres choix que vous avez effectués. Saisissez le taux d’accélération désiré sous forme de pourcentage de la valeur d’accélération maximale actuellement configurée ou directement dans les unités utilisateur configurées pour l’accélération.
Cette fonction d’embrayage opère de façon semblable à l’embrayage d’une voiture, et engage l’axe esclave en douceur avec l’axe maître, comme illustré ci-dessous.
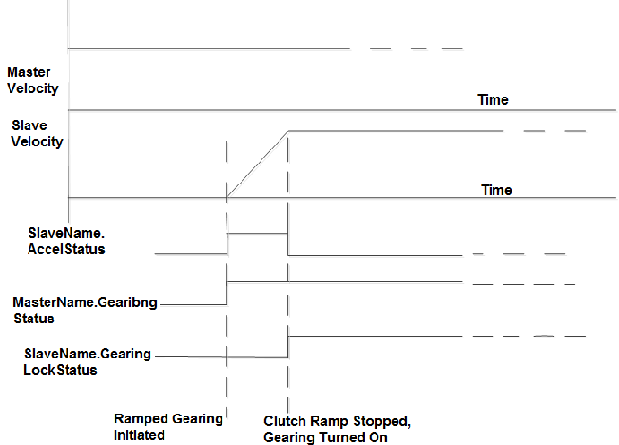
Fonction d’embrayage
L’utilisation de la fonction d’embrayage permet d’éviter l’accélération ou la décélération incontrôlée qui résulte de l’activation de l’engrenage électronique lorsque l’axe maître est en mouvement. L’embrayage peut aussi être utilisé pour fusionner les changements du rapport d’engrenage à la volée, y compris les changements de sens. L’automate de mouvement augmente automatiquement la vitesse de l’axe esclave jusqu’à la vitesse impliquée par celle de l’axe maître, avec le nouveau rapport et/ou le nouveau sens.
Le fonctionnement du générateur de rampe de l’embrayage n’a aucune incidence sur les processus de mouvement ou de marche par à-coups qui peuvent être en cours sur l’axe esclave.
Changement d’axe maître
Vous pouvez changer l’axe maître utilisé pour l’engrenage électronique à tout moment, même si l’engrenage est activé. Toutefois, étant donné qu’il est possible que l’engrenage électronique soit activé sur plusieurs axes à la fois, si un axe maître et un axe esclave asservis sont inversés, les axes se couplent de façon croisée et un mouvement inattendu peut en résulter.
Par exemple, si vous engrenez l’axe 0 sur l’axe 1 (défini comme axe asservi) et que vous souhaitez inverser l’engrenage et engrener l’axe 1 sur l’axe 0, vous devez d’abord désactiver l’engrenage de l’axe 0 (voir Désactiver l’engrenage plus loin dans cette section). La raison à cela est que le fait de spécifier l’axe 1 comme axe esclave et l’axe 0 comme axe maître n’annule pas automatiquement l’état d’axe esclave de l’axe 0 et l’état d’axe maître de l’axe 1.
Mouvement pendant l'engrenage
Une instruction MAM incrémentielle peut être utilisée pour l’axe esclave (ou pour l’axe maître si le Type de l’axe est configuré sur Asservissement) alors que l’engrenage électronique est activée. Cela est particulièrement utile pour réaliser un contrôle d’avance ou de retard de phase. La distance de mouvement incrémentiel peut être utilisée pour éliminer toute erreur de phase entre le maître et l’esclave ou pour créer une relation de phase exacte non nulle. L’instruction MAM incrémentielle peut aussi être utilisée conjointement à l’engrenage électronique pour compenser le glissement matériel.
Un rapport d’engrenage de 1 est généralement utilisé pour l’ajustement de phase. Un rapport de 1:1 assure que l’erreur de phase calculée ne change pas avant d’exécuter le mouvement pour la corriger. L’engrenage électronique n’est généralement pas utilisée avec les mouvements absolus, étant donné que le point de terminaison final ne peut pas être prédit.
Pour pouvoir exécuter une instruction MAG, l’axe cible doit être configuré comme étant de Type asservi et dans l’état Asservissement activé. Si l’une de ces conditions n’est pas satisfaite, l’instruction génère une erreur.
IMPORTANT:
L'instruction MAG s’exécute dans une seule scrutation. De ce fait, les bits Fin (.DN) et En cours (.IP) sont définis immédiatement. Le bit En cours (.IP) reste défini jusqu’à ce que le processus d’engrenage déclenché soit remplacé par une autre instruction MAG, ou terminé par une commande Arrêt d’axe de mouvement, une opération Fusion ou une action Défaut d’asservissement.
Dans cette instruction de transition, la logique à relais fait basculer la condition d'entrée d'échelon de mis à zéro à définie chaque fois que l’instruction doit s’exécuter.
Affecte les indicateurs d'état mathématique
Non
Défauts majeurs/mineurs
Aucun spécifique à cette instruction. Un défaut majeur peut se produire si une référence non initialisée ou une référence de type incorrect est transmise à l’opérande de l’axe. Reportez-vous à la section Attributs communs pour consulter les défauts liés aux opérandes
Exécution
Diagramme à relais
Condition/état | Action entreprise |
|---|---|
Préscrutation | Les bits .EN, .DN, .ER et .IP sont définis sur faux. |
La condition d'entrée d'échelon est égale à faux | Le bit .EN est défini sur faux lorsque le bit .DN ou .ER est vrai. |
La condition d'entrée d'échelon est égale à vrai | Le bit .EN est défini sur vrai et cette instruction est exécutée. |
Post-scrutation | N/A |
Texte structuré
Condition/état | Action entreprise |
|---|---|
Préscrutation | Reportez-vous à Pré-scrutation sur le tableau Diagramme à relais. |
Exécution normale | Reportez-vous à Condition d'entrée d'échelon est fausse, puis échelon est vrai sur le tableau Diagramme à relais. |
Post-scrutation | Reportez-vous à Post-scrutation sur le tableau Diagramme à relais. |
Codes d’erreur étendus
Utiliser les Codes d’erreur étendus (.EXERR) pour de plus amples instructions sur une erreur. Reportez-vous à la section Codes d’erreur de mouvement (.ERR).
Si ERR est | Alors EXERR est | Alors | ||
|---|---|---|---|---|
Cause | Action corrective | |||
13 | Varie | Un opérande se situe en dehors de sa plage. | EXERR est le numéro de l’opérande qui est en dehors de sa plage. Le premier opérande est 0. Par exemple, si EXERR = 4, vérifier le Taux de décélération. | |
EXERR | Opérande | |||
10 | Taux d’accélération | |||
Exemples
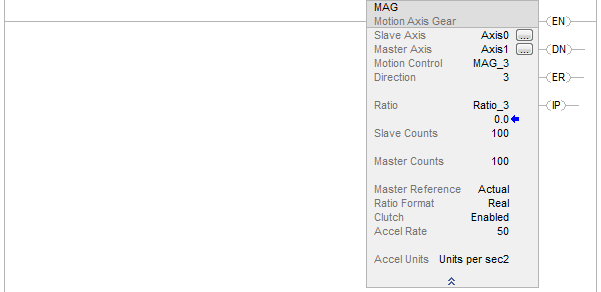
Exemple 1
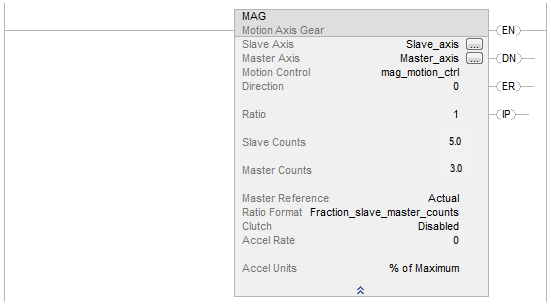
Exemple 2
Cet exemple augmente le nombre d'opérandes qui nécessitent une conversion de données.
Fournir une réponse