
Arrêt sécurisé 1 (SS1)
Cette instruction s’applique uniquement aux automates
Compact GuardLogix
5380, GuardLogix
5580 et ControlLogix 5590.L’instruction Arrêt sécurisé 1 (Safe Stop 1, SS1) lance et surveille la décélération du moteur, dans les limites définies, afin de garantir un arrêt contrôlé du moteur.
Langues disponibles
Diagramme à relais

Bloc fonctionnel
Cette instruction n'est pas disponible dans le bloc fonctionnel.
Texte structuré
Cette instruction n'est pas disponible dans le texte structuré.
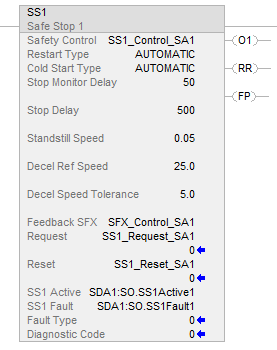
Application d'Arrêt sécurisé 1
L’instruction Arrêt sécurisé 1 est utilisée avec un variateur CIP Safety qui fournit la vitesse et la position d’un moteur ou d’un axe et une instruction Interface de retour sécurisé (SFX) pour mettre à l’échelle le retour. Pendant le fonctionnement, l’instruction SS1 signale une vitesse du moteur inférieure ou égale à la Vitesse d’immobilisation. La sortie est alors utilisée pour lancer le Retrait sécurisé du couple (STO) dans le variateur.
Opérandes
IMPORTANT:
Une opération inattendue peut se produire dans les cas suivants :
- Les opérandes de balise de sortie sont remplacés.
- Les membres d'un opérande de structure sont remplacés.
- Les opérandes de structure sont partagés par plusieurs instructions.
AVERTISSEMENT:
la structure Contrôle de sécurité SS1 contient des informations sur l’état interne. En cas de modification d’un des opérandes de l’instruction en mode Exécution, il faut accepter les éditions en attente et faire passer le mode de l'automate de Programme à Exécution pour que les modifications prennent effet.
Vous trouverez dans le tableau suivant les opérandes utilisés pour configurer l’instruction.
Opérande | Type de données | Format | Description |
|---|---|---|---|
Safety Control | SAFE_STOP_1 | balise | Structure des données requise pour obtenir une bonne exécution de l'instruction. |
Restart Type | élément de liste | Cette entrée sélectionne le Type de redémarrage de l’instruction. MANUEL (0) Une transition de 0 à 1 de l’entrée Réinitialisation est requise une fois que Requête a été effacé pour activer le fonctionnement de l’instruction. AUTOMATIQUE (1) L’instruction va se réinitialiser une fois que Requête a été effacé et en l’absence de tout défaut [FP] = OFF(0). Une fois réinitialisée, l’instruction va pouvoir fonctionner.  ATTENTION : utilisez uniquement le Redémarrage automatique dans les situations pour lesquelles on a déterminé que son emploi ne va pas créer des conditions risquées. | |
Cold Start Type | élément de liste | Cette entrée sélectionne le comportement, lorsque l’automate est mis sous tension ou un mode de l’automate passe à Exécution. MANUEL (0) Une transition de 0 à 1 de l’entrée Réinitialisation est requise quand Requête a été effacé pour activer le fonctionnement de l’instruction. AUTOMATIQUE (1) L’instruction se réinitialise lorsque Requête a été effacé. |
Le tableau suivant explique les entrées de l’instruction.
Opérande | Type de données | Format | Description |
|---|---|---|---|
Stop Monitor Delay | INT | immédiat balise | Cet opérande définit le temps de retard qui s’écoule entre l’entrée Requête de fonction SS1 et le début du Retard de l'arrêt avec surveillance de la décélération. Consulter les diagrammes temporels du Fonctionnement normal qui illustrent le Retard de surveillance de l’arrêt et la synchronisation SS1. Plage : de 0 à 32767 Unités : millisecondes |
Stop Delay | DINT | immédiat balise | L’opérande qui définit le temps maximal autorisé pour que le moteur atteigne la Vitesse d’immobilisation après l’expiration du Retard de surveillance de l’arrêt. Cette entrée permet également de calculer une rampe de vitesse ou la décélération au-dessous desquelles doit se maintenir l’axe pendant l’exécution de cette fonction. Consulter les diagrammes temporels du Fonctionnement normal qui illustrent le Retard de l’arrêt et la synchronisation SS1. Plage : de 1 à 3000000 Unités : millisecondes |
Standstill Speed | REAL | immédiat balise | Cet opérande définit la limite de vitesse qui est utilisée pour déclarer qu’un mouvement s’est arrêté. Le variateur est immobilisé lorsque la vitesse détectée est inférieure ou égale à la Vitesse d’immobilisation configurée. Consulter les diagrammes temporels du Fonctionnement normal qui illustrent la Vitesse d’immobilisation et la synchronisation SS1. Plage :  0 Unités : Unités de position/Unité de temps |
Decel Ref Speed | REAL | immédiat balise | Cet opérande permet de calculer une rampe de vitesse ou la décélération au-dessous desquelles doit se maintenir l’axe pendant l’exécution de cette fonction. Consulter les diagrammes temporels du Fonctionnement normal qui illustrent la Vitesse de référence de décélération et la synchronisation SS1. Plage : 0Unités : Unités de position/Unité de temps |
Decel Speed Tolerance | REAL | immédiat balise | Cet opérande permet de calculer la tolérance de vitesse par rapport à la rampe de vitesse au-dessous de laquelle doit se maintenir l’axe pendant l’exécution de cette fonction. Consulter les diagrammes temporels du Fonctionnement normal qui illustrent la Tolérance de vitesse de décélération et la synchronisation SS1. Plage : 0Unités : Unités de position/Unité de temps |
Feedback SFX | SAFETY_FEEDBACK_INTERFACE | balise | Cet opérande fournit des données sur la vitesse. Affecter cet opérande à l’étiquette Automate de sécurité de l’instruction SFX qui s’utilise avec cette instruction SS1. Les membres suivants de l’étiquette Automate de sécurité SFX sont utilisés : FeedbackSFX.ActualVelocity est fournie en Unité de position/Unité de temps |
Request | BOOL | balise | Lorsqu’il est défini sur ON(1), cet opérande lance la fonction SS1. Le temporisateur de Retard de surveillance de démarrage se met en route lorsque SS1 commence. Consulter les diagrammes du Fonctionnement normal qui illustrent la synchronisation. |
Reset 1 | BOOL | balise | Cet opérande réinitialise la fonction SS1. Une transition de OFF(0) à ON(1) réinitialise la fonction SS1 et Présence d’un défaut [FP], à condition que Requête soit OFF(0) et que toutes les conditions de défaut aient été résolues. La sortie Réinitialisation requise [RR] indique quand une réinitialisation est requise pour réinitialiser la fonction. |
1
Certaines normes de sécurité exigent de surveiller la transition de l’entrée de réinitialisation. Lorsque la réinitialisation est utilisée pour réinitialiser une fonction de sécurité, une logique supplémentaire peut être nécessaire pour vérifier une transition de l’entrée de réinitialisation de l’état haut vers bas ou de bas vers haut.Ce tableau explique les sorties d'instruction. Les sorties sont des étiquettes externes (modules de sortie de sécurité) ou des étiquettes internes pour une utilisation dans d’autres routines logiques.
Opérande | Type de données | Description |
|---|---|---|
Output 1 [O1] | BOOL | ON (1) : indique que l’instruction est en cours d’exécution et que l'instruction n’est pas défaillante. OFF (0) : n’importe laquelle des conditions ci-dessous :
Normalement, cette sortie s’utilise pour lancer le Retrait sécurisé du couple dans le variateur qui contrôle l’axe surveillé par l’instruction SS1. |
Reset Required [RR] | BOOL | ON (1) : indique qu’une Réinitialisation est requise pour redémarrer l’instruction ou effacer les défauts. Voir l’entrée Réinitialisation pour la séquence Réinitialisation. OFF (0) : fonctionnement normal en fonctionnement Redémarrage automatique. |
Fault Present [FP] | BOOL | ON (1) : présence d’un défaut dans l’instruction. OFF (0) : l’instruction fonctionne normalement. |
Diagnostic Code | SINT | Cette sortie indique l’état du diagnostic de l’instruction. Voir Codes de diagnostic et Actions correctives pour les codes et les actions spécifiques. |
Fault Type | SINT | Cette sortie indique le type de défaut qui s’est produit. Voir Codes de défaut et Actions correctives pour les codes et les actions spécifiques. |
Stop Monitor Delay Active | BOOL | ON (1) : indique que le temporisateur du retard de surveillance de l'arrêt est actif. |
Speed Limit | REAL | Lorsque le Retard à l'arrêt est sur ON(1), cette sortie indique la limite réelle de vitesse de l’axe surveillé. Lorsque cette vitesse est dépassée, cette instruction présente un défaut. La limite de vitesse va être une fonction à rampe qui diminue pour atteindre zéro pendant le Retard à l’arrêt, comme le montrent dans la figure du Fonctionnement normal. Unités : Unité de position/Unité de temps. |
Deceleration Ramp | REAL | Cette sortie indique la fonction à rampe de temps réel sans le terme Tolérance de vitesse de décélération, comme le montrent dans la figure du Fonctionnement normal. Unités : Unité de position/Unité de temps. |
Ce tableau explique les sorties de l’instruction qui sont écrites dans l’étiquette spécifiée par l’utilisateur.
Opérande | Type de données | Format | Description |
|---|---|---|---|
SS1 Fault | BOOL | balise | L’instruction SS1 écrit l’état Défaut SS1 dans cette étiquette. OFF (0) : aucun défaut ON (1) : Faulted Le Défaut SS1 est défini sur ON (1) pour les types de défaut et les conditions correspondantes suivants :
CONSEIL:
affectez l’opérande Défaut SS1 au membre Défaut SS1 de la structure d’étiquette de la sortie de sécurité, qui correspond à l’instance de sécurité de mouvement du module de variateur. L’État de défaut de l’axe correspondant est mis à jour automatiquement dans toutes les structures d’étiquette d’axe de variateur pour permettre la coordination de la tâche de mouvement avec la tâche de sécurité.
|
SS1 Active | BOOL | balise | L’instruction SS1 écrit l’état SS1 Actif dans cette étiquette. OFF (0) : SS1 pas actif ON (1) : SS1 actif SS1 actif est défini sur ON(1) lorsque SS1 est demandée après sa réinitialisation. SS1 actif est réinitialisé sur OFF(0) lorsque la fonction SS1 se réinitialise.
NOTE:
affectez l’opérande SS1 actif au membre SS1 actif de la structure d’étiquette de la sortie de sécurité, qui correspond à l’instance de sécurité de mouvement du module de variateur. L’État de sécurité de l’axe correspondant est mis à jour automatiquement dans toutes les structures d’étiquette d’axe de variateur pour permettre la coordination de la tâche de mouvement avec la tâche de sécurité.
|
 la vitesse d'immobilisation.
IMPORTANT:
N'écrivez en aucun cas dans l'étiquette de sortie de l'instruction.
Affecte les indicateurs d'état mathématique
Non
Défauts majeurs/mineurs
Aucun spécifique à cette instruction. Reportez-vous à Indexer via des tableaux pour consulter les défauts d'indexation par tableau.
Exécution
Condition/état | Action entreprise |
|---|---|
Préscrutation | Les sorties 01, .FP, .RR, .SS1Active, .SS1Fault et .StopMonitorDelayDelayActive sont définies sur OFF(0). La sortie Code de diagnostic est définie sur OFF(0). La sortie Type de défaut est définie sur ON(1). Les sorties SpeedLimit et .DecelerationRamp sont définies sur OFF(0). |
La condition d'entrée d'échelon est égale à faux | Les sorties .01, .SS1Active et .StopMonitorDelayDelayActive sont définies sur OFF(0). Les sorties SpeedLimit et .DecelerationRamp sont définies sur OFF(0). Si un défaut d’instruction est présent lorsque l'échelon passe à faux, la condition du défaut est maintenue et le Code de diagnostic s’affiche. |
La condition d'entrée d'échelon est égale à vrai | L'instruction s'exécute. |
Post-scrutation | N/A |
Fonctionnement
Fonctionnement normal
La fonction SS1 démarre si elle a été auparavant réinitialisée et si l’entrée Requête est déclarée ON(1). En ce point là, le Temporisateur du retard de surveillance à l’arrêt va commencer. Lorsque le Temporisateur du retard de surveillance à l’arrêt expire, la vitesse de l’axe réelle est saisie et le Temporisateur de retard à l'arrêt démarre. Pendant le fonctionnement du Temporisateur du retard à l'arrêt, la vitesse de l’axe est surveillée en temps réel, selon la fonction Limite de vitesse, S(t), à commencer par le Temporisateur du retard à l'arrêt :
Fonction Limite de vitesse
S(t) = S0 + St - (Sr/ Ts)(t)
Où :
S(t) = Limite de vitesse
S0 = Vitesse saisie à la fin du Retard de surveillance à l'arrêt
St = Tolérance de vitesse de décélération
Sr = Vitesse de référence de décélération
Ts = Retard à l’arrêt
t = la valeur Temporisateur du retard à l'arrêt
Dès que la Vitesse d’immobilisation est atteinte, la sortie O1 est définie sur OFF(0). La vitesse d’immobilisation est atteinte avant l’expiration du Temporisateur du retard à l'arrêt, lors d’un fonctionnement normal.
Toutes les valeurs de vitesse dans la fonction Limite de vitesse sont exprimées en Unités de position/Unité de temps. Une unité de position est définie par l’utilisateur en fonction de l’application spécifique et est configurée dans l’instruction SFX. Les unités de temps sont également configurées dans l’instruction SFX et il peut s'agir, au choix, des secondes ou des minutes.
Étiquettes traversantes
Un Variateur avec surveillance de mouvements sécurisés dispose d’un ou de plusieurs axes de mouvement surveillés par une tâche de mouvement. Le Variateur avec surveillance de mouvements sécurisés dispose aussi d’une ou de plusieurs instances de sécurité de mouvement qui prennent en charge les fonctions de sécurité utilisées dans une tâche de sécurité d’un automate de sécurité. Certaines des étiquettes associées avec une instance de sécurité de mouvement de variateur sont des étiquettes traversantes. Le tableau suivant montre les étiquettes traversantes et les étiquettes correspondantes d’axe pour la fonction SS1 :
Sortie de l'instruction SS1 | Étiquettes traversantes pour l’instance de sécurité de mouvement | Action du Variateur avec surveillance de mouvements sécurisés | Balise d’axe |
|---|---|---|---|
SS1 actif | module 1 :SO.SS1Active[instance2 ] | met à jour la balise | axis 3 .SS1ActiveStatus |
Défaut SS1 (SS1 Fault) | module 1 :SO.SS1Fault[instance2 ] | met à jour la balise | axis 3 .SS1Fault |
1
module est le nom du module de variateur dans l’arborescence Configuration des E/S (I/O) de Logix Designer.2
instance vaut 1 ou 2 pour les variateurs à axe double, sinon est nul3
axe est le nom de l’axe dans le Groupe de mouvements de Logix Designer et est associé au moduleLors de l’affectation des sorties de l’instruction SS1 active et Défaut SS1 vers les étiquettes traversantes de l’instance de sécurité de mouvement, les étiquettes État de sécurité d’axe et Défaut de sécurité d’axe correspondantes sont mises à jour automatiquement dans l’automate de mouvement. La tâche de contrôle de mouvement de l’automate de mouvement lit les étiquettes État de sécurité d’axe et Défaut de sécurité d’axe pour coordonner le fonctionnement entre la tâche de sécurité et la tâche de mouvement. Voici une séquence typique d’événements :
- L’application de sécurité reçoit une entrée pour arrêter l’axe.
- L’application de sécurité définit l’entrée Requête sur ON(1) pour appeler la fonction SS1.
- L’instruction SS1 définit la sortie SS1 Active et écrit l'étiquette module:SO.SS1Active[instance] de l’instance de sécurité du mouvement dans le variateur.
- L’instance de sécurité de mouvement dans le variateur met à jour l’étiquette État de sécurité de l’axe dans l’automate de mouvement.
- Ensuite, l’application de mouvement arrête le variateur en fonction d’un profil de rampe d’arrêt
- La fonction SS1 surveille l’axe pour s’assurer que la comparaison entre la vitesse d’arrêt et la rampe de temps n’est pas dépassée
- Lorsque la fonction SS1 détecte la Vitesse d’immobilisation, le SSI Output1 est défini sur OFF(0).
- En général, l’application de sécurité est écrite afin que le SS1 Output1 [O1] entraîne une requête STO dans l’instance de sécurité du mouvement du variateur.
Fonctionnement normal, redémarrage automatique
Le diagramme suivant illustre un diagramme temporel pour un fonctionnement normal. Sur ce diagramme, la fonction Limite de vitesse apparaît sous la forme d’un trait rouge continu qui se rapproche progressivement de la vitesse nulle. La vitesse doit se maintenir sous la fonction Limite de vitesse pour conserver un fonctionnement normal. Pour obtenir une opération de redémarrage automatique, la fonction SS1 est réinitialisée dès le retrait de la Requête OFF(0), à condition qu’aucun défaut SS1 ne soit présent. Lorsque la fonction SS1 est réinitialisée, la sortie O1 est définie sur ON(1) pour indiquer que cette fonction est prête à fonctionner.

Fonctionnement normal, redémarrage manuel
Lorsque le redémarrage manuel est activé, l’opération SSI exige une transition de OFF(0) à ON(1) de l’entrée Réinitialisation pour réinitialiser l’instruction avant tout fonctionnement subséquent. La sortie Réinitialisation requise indique que l’entrée Réinitialisation doit transformer de OFF(0) à ON(1) pour réinitialiser cette instruction. Le diagramme suivant illustre un fonctionnement normal avec un Redémarrage manuel. La fonction Limite de vitesse est calculée sur la base de l’Équation de limite de vitesse.

Fonctionnement défectueux, Défaut de décélération
La figure suivante est un diagramme temporel de SS1 qui affiche l’emplacement d’un Défaut de décélération. Sur cette figure, la vitesse de l’axe faisant l’objet d’une surveillance a dépassé la fonction Limite de vitesse, ce qui a provoqué un Défaut de décélération.

Fonctionnement défectueux, défaut de temps maximal
La figure suivante est un diagramme temporel de SS1 qui affiche l’emplacement d’un Défaut de temps maximal. Comme le montre cette figure, la vitesse de l’axe faisant l’objet d’une surveillance n’a pas atteint la limite de vitesse nulle avant l’expiration du Temporisateur du retard à l'arrêt, ce qui a provoqué un Défaut de temps maximal.

Codes de défaut et actions correctives
Code de défaut | Description | Action corrective |
|---|---|---|
1 | Aucun défaut. | Aucun. |
2 | Défaut de configuration non valide |
|
3 | Défaut de décélération - l’axe faisant l’objet d’une surveillance lors d’une phase d’arrêt a dépassé la rampe de la vitesse limite calculée par cette instruction. |
|
4 | Défaut de temps maximal - le temps maximal pour atteindre l’immobilisation a été dépassé. |
|
102 | Défaut Pas prête de l’instruction SFX | Assurez-vous que la fonction SFX qui fournit les entrées de cette instance SS1 est en train d’effectuer une exécution et ne présente pas de défaut avant de faire appel à SS1. |
Codes de diagnostic et actions correctives
Code de diagnostic | Description | Action corrective |
|---|---|---|
0 | Aucune information de diagnostic. | Aucun |
10 | L’échelon est passé à faux alors que l’instruction était en cours d’exécution. | Assurez-vous que cette instruction est activée. |
20 | Valeur pas valide pour le Retard de surveillance à l'arrêt. | Vérifier la valeur Retard de surveillance à l'arrêt pour s’assurer qu’elle se situe dans la plage autorisée. |
21 | Valeur pas valide pour le Retard à l’arrêt | Vérifier la valeur Retard à l’arrêt pour s’assurer qu’elle se situe dans la plage autorisée. |
22 | Valeur pas valide pour la Vitesse d’immobilisation | Vérifier la valeur Vitesse d’immobilisation pour s’assurer qu’elle se situe dans la plage autorisée. |
23 | Valeur pas valide pour la Vitesse de référence de décélération. | Vérifier la valeur Vitesse de référence de décélération pour s’assurer qu’elle se situe dans la plage autorisée. |
24 | Valeur pas valide pour la Tolérance de vitesse de décélération | Vérifier la valeur Tolérance de vitesse de décélération pour s’assurer qu’elle se situe dans la plage autorisée. |
Exemple
Fournir une réponse