
P
par de chasis redundante (RCP)
En un sistema de redundancy dual ICP, la redundancy sólo se admite a nivel del chasis y sólo en determinados modules. Un par de chasis configurados para un funcionamiento redundante se denomina como par de chasis redundante o RCP. Este RCP puede tener, o no, funciones de control (es decir, puede estar formado únicamente por modules de comunicaciones).
parámetro de control
Tipo de parámetro de entrada que usualmente especifica un valor de control de un equipo, como la temperatura de un horno o el tiempo de mezcla de una batidora. El método preferido para definir un parámetro de control en una secuencia de equipo consiste en utilizar un parámetro de programa de entrada.
parámetro de entrada
Para una instrucción adicional, un parámetro de entrada define los datos que se transmitirán a la instrucción. El valor se transmite a la instrucción antes de la ejecución. También se puede acceder al valor del parámetro a través de un miembro de una etiqueta (tag), que sea del mismo tipo de datos (data type) que la instrucción adicional. Un parámetro de entrada también contiene un valor designado para especificar cómo se debe ejecutar una secuencia o procedimiento. Los parámetros de entrada pueden aceptar un valor literal o una etiqueta (tag) como argumento. El tipo de datos (data type) de un parámetro de entrada puede ser cualquier tipo de datos atómico válido.
parámetro de entrada de secuenciación
Una etiqueta de alcance de programa que pertenece a un programa
Equipment Sequence
que proporciona los datos de procesamiento requeridos por el Equipment Sequence
o sus fases asociadas, para crear un producto.Parámetro de I/O
Para una instrucción adicional, un parámetro InOut define los datos que se utilizan como entrada y salida durante la ejecución de la instrucción. Los parámetros InOut se transmiten como referencia, lo que significa que la lógica trata directamente con la etiqueta (tag) transmitido a la instrucción. Los parámetros InOut pueden ser cualquier tipo de datos (data type) válido porque se transmiten como referencia. Entre ellos, se incluyen los tipos de datos (data types) de mensaje, de motion group, de todos los eje (axis) y de módulo (module). Cualquier registro o estructura de datos que se tenga que transmitir a una instrucción adicional deberá hacerse mediante los parámetros InOut.
parámetro de program
Una variable que un programa expone a acceso externo y que se ha designado como un parámetro de Entrada, Salida, InOut o Público.
parámetro de referencia de module
Un parámetro de referencia de módulo (module) es un parámetro InOut del tipo de datos (data type) MODULE que apunta al Objeto de módulo de un módulo de hardware. Puede usar los parámetros de referencia de módulo (module) tanto en la lógica de instrucción adicional como en la lógica de programa (program). Dado que el parámetro de referencia de módulo (module) se pasa por la referencia, es posible acceder y modificar atributos en un módulo de hardware desde una instrucción adicional.
parámetro de salida
Datos generados como consecuencia directa de la ejecución de una instrucción o función.
parámetro de salida de secuenciación
Una etiqueta de alcance de programa que pertenece a un programa
Equipment Sequence
que registra los datos producidos por la secuencia o sus fases asociadas mientras se crea un producto.parámetro de secuenciación
Un tag de alcance de program con un
Uso
de Entrada o Salida y el atributo Secuenciación
marcado como TRUE.parámetro público
Un parámetro que funciona como una etiqueta de alcance de programa local, pero otras etiquetas de alcance de controlador o parámetro se pueden comunicar con él mediante conexiones y enlaces. Un parámetro público debe ser una versión encapsulada de una etiqueta de alcance de controlador y, normalmente, se usa en estructuras de datos grandes que se comparten entre programas.
paso del tornillo de cabeza esférica
La cantidad de movimiento lineal que resulta de cada giro del tornillo. El paso generalmente se da en pulgadas o milímetros por revolución.
paso por cero
El punto en el cual un nivel de error cruza de un lado de cero al otro. Al inhabilitar el paso por cero, una instrucción PID considera que el error es 0 cada vez que la variable del proceso está dentro de la banda muerta.
PCCC
Comandos de comunicación de controller programable. Un conjunto de comandos de nivel de aplicación que los controllers programables Allen-Bradley usan para comunicarse a través de redes.
perfil de cam
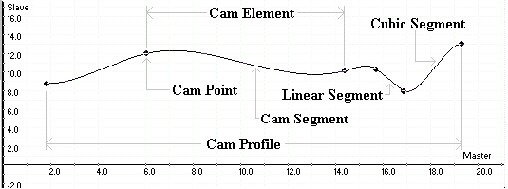
Una representación de movimiento no lineal (es decir, un perfil de movimiento) que incluye un punto inicial, un punto final y todos los puntos y segmentos en medio. Un registro de elementos de cam representa un perfil de cam. Para más información sobre partes individuales del perfil de cam, haga clic en el gráfico que aparece a continuación.
perfil de velocidad
La forma del comando de velocidad con el transcurso del tiempo, tal como trapezoidal, triangular o sinusoidal.
período
El tiempo requerido por una operación cíclica para completar un ciclo completo. Por ejemplo, el tiempo desde un punto en una forma de onda cíclica hasta el mismo punto en el siguiente ciclo de la forma de onda.
período de actualización base
Ver
régimen aproximadoperíodo de actualización de servo
El período en el cual se muestrea la retroalimentación de posición y/o velocidad y se cierra un nuevo servolazo para generar una nueva salida del servo.
petición para emitir (RTS)
Una petición desde el module al módem para prepararse a transmitir. Generalmente activa la portadora de datos.
PID
Un data type de estructura que contiene la información de estado y control de una instrucción PID.
pila
Una sección de memoria usada para almacenar información durante la ejecución de la subroutine. La información que se coloca en la pila incluye los parámetros de la subroutine así como la ubicación para continuar la ejecución cuando concluye la subroutine.
PLC/SLC
Un controller programable de Allen-Bradley.
polaridad
La dirección de una salida o retroalimentación normalmente positiva. La polaridad compensa el cableado o los dispositivos físicos montados opuestamente a la dirección normal de la máquina.
polarización
El offset que generalmente se agrega a una salida para compensar por el hecho de que el cero de ingeniería deseado no está en el valor cero real.
polarización de salida
Un parámetro de axis sumado a la salida de comando proveniente de los lazos de control. Este offset se puede usar para compensar una carga de polarización en el motor, por ejemplo, desde un axis que está resistiendo la gravedad.
posición absoluta
Una posición en referencia a una posición cero fija.
posición de comando
La posición deseada usada por los lazos de control para mover el elemento de retroalimentación para lograr igualdad.
posición de control
Posición de axis comparada con la posición real. Esta posición se usa en un comando Control de brazo de movimiento para monitorea una condición y activar una action.
posición de registro
Una posición de axis capturada en hardware dedicado al instante en que se activa una entrada de registro. Puede usarse durante la calibración y sincronización de axis con posiciones reales.
posición incremental
Una posición que se expresa en relación a una posición actual. Se expresa generalmente en relación a un movimiento que es un incremento desde una posición actual.
posición inicial
Una posición de referencia para todos los movimientos de posicionamiento absoluto generalmente definidos por un interruptor de final de carrera de posición inicial y un marcador de codificador. Normalmente se establece en el arranque y se mantiene mientras el sistema de control está operativo.
posición real
La posición tal como se está registrando actualmente en el elemento de retroalimentación.
post-scan
La función del controlador (controller) mediante la cual se examina la lógica dentro de un programa (program) antes de inhabilitarla, a fin de restablecer instrucciones y datos.
preescán
La función del controlador (controller) mediante la cual se examina la lógica dentro de un programa (program) antes de la ejecución. Esto permite la inicialización de datos e instrucciones.
preparación secundaria
La capacidad de un chasis de control secundario para realizar las funciones asignadas en caso de un fallo del chasis de control primario. Existen tres estados posibles de preparación secundaria:
- Descalificado
- Sincronizando
- Sincronizado
primer escán de la instrucción
Se refiere a la primera vez que se ejecuta la instrucción con una nueva instancia de una estructura de datos. El controller utiliza la primera ejecución de instrucción para generar coeficientes y otros almacenamientos de datos que no cambien para un bloque de funciones después de la descarga inicial.
primera ejecución de instrucción
Se refiere a la primera vez que se ejecuta una instrucción después del preescán. El controller utiliza el primer escán de la instrucción para leer las entradas actuales y determinar el estado correcto en que deben estar.
priority
El orden de ejecución de las tasks. Si dos tasks se activan simultáneamente, la task con mayor priority se ejecutará primero. Las priorities tienen un rango de 1 a 15, siendo 1 la priority más alta. Si se activan simultáneamente dos tasks con la misma priority, el controller alterna entre ambas cada milisegundo. Una task continua se ejecuta a una priority fija inferior a todas las tasks restantes del controller.
CONSEJO:
si utiliza el controller SoftLogix 5860, sólo hay tres niveles de priority para las tasks periódicas.
producir
Hacer que un valor de tag del controller esté disponible para un controller remoto.
Program Administrador de encendido
Un program que se puede configurar para que administre la ejecución del encendido después de una pérdida anormal de alimentación eléctrica en el modo Marcha.
program Administrador de fallos del controller
Un program que se puede configurar para administrar major faults. Todos los fallos de programa (program) que no los administra una rutina de fallo (fault routine) ejecutan este programa (así como cualquier otra clase de fallo mayor (major fault)).
program normal
Un program que no es un program administrador de encendido o un program administrador de fallos del controller.
programa (program)
Un programa (program) ejecuta un conjunto de instrucciones en un proyecto.
programación remota
La programación desde una ubicación distante mediante comunicación a través de una red.
programs no programados
Un conjunto de programs que no programa ninguna task. Estos programs no se ejecutan.
Propiedad
La jerarquía de propiedad tiene dos niveles:
- La propiedad de prioridad más baja es Asignación. Así es como todos los programs y aplicaciones cliente se asignan a las secuencias y fases.
- La prioridad más alta es Logix Designer, que anula las asignaciones.
Cuando una secuencia o fase se asigna a un program y Logix Designer anula la propiedad, Logix Designer puede controlar la secuencia o la fase. El program sigue estando asignado, pero no puede ejecutar comandos hasta que la anulación se haya liberado.
Propiedades de secuencia de equipo
El cuadro de diálogo tiene cuatro fichas para establecer las propiedades de un
Equipment Sequence
PropiedadesEquipment Sequence
. La ficha General
modifica la información de Equipment Sequence
, incluidos el nombre, la descripción, el elemento primario, la tarea en la que está programada, la revisión y la nota de revisión. La ficha Configuración
se utiliza para inhibir un Equipment Sequence
, conservar el ID de secuencia, generar eventos de secuencia, establecer el ID de unidad y seleccionar qué valor se utiliza al iniciar y restablecer Equipment Sequence
s. La ficha Parámetros
se utiliza para editar y crear los parámetros de secuenciación para el Equipment Sequence
. Utilice la ficha Monitorizar
para ver los tiempos de exploración máximo y último, el estado y subestado de la secuencia actual, los propietarios actuales de Equipment Sequence
, el ID de unidad de Equipment Sequence
, y el ID de secuencia de Equipment Sequence
.protocolo
El formato de la información transmitida por una red.
Protocolo Bootstrap (BOOTP)
BOOTP (protocolo Bootstrap) es un protocolo de bajo nivel que proporciona configuraciones a otros nodos en una red TCP/IP con plataformas DOS, Microsoft Windows, Windows NT, Windows 95, VMS y HP UNIX. Los archivos de configuración BOOTP permiten asignar automáticamente direcciones IP a un module. También puede obtener máscaras de subred y direcciones de gateway a través de BOOTP.
Protocolo de configuración dinámica de host (DHCP)
Protocolo de Internet usado para automatizar la configuración de computadoras que utilizan TCP/IP. Puede utilizar DHCP para asignar direcciones IP automáticamente, especificar parámetros de configuración de pilas TCP/IP (por ejemplo, máscara de subred y enrutador predeterminado), así como para indicar otros datos de configuración, como las direcciones de servidores de noticias, hora e impresoras.
Protocolo Industrial Común (CIP)
El Protocolo Industrial Común (CIP) es un protocolo industrial para aplicaciones de automatización industrial compatible con ODVA. Conocido anteriormente como Protocolo de control e información, CIP define los mensajes y servicios para la recopilación de aplicaciones de automatización de fabricación: control, seguridad, sincronización, movimiento, configuración e información. Se utiliza en EtherNet/IP, DeviceNet, CompoNet y ControlNet. Las extensiones a CIP son CIP Safety, CIP Motion, CIP Security y CIP Sync.
puente
Una interface entre vínculos en una red de comunicación que envía messages desde un vínculo a otro cuando una estación en un vínculo direcciona un message a una estación en otro vínculo.
puerto
Una abertura en un envolvente, caja o bloque.
punto de ajuste (SP)
La variable que representa el valor o estado comandado del proceso que está siendo controlado en un lazo de control de retroalimentación.
punto de cam
Una posición dentro de un perfil de cam que determinan las coordenadas del maestro y el esclavo.
punto flotante
Los valores reales mostrados e introducidos en formato de punto flotante. El número de dígitos a la izquierda del punto decimal varía según la magnitud del número.
Entregue su opinión