
Configurar un sistema de movimiento analógico SERCOS
La configuración de un sistema de movimiento es un proceso con muchas opciones de configuración distintas. La configuración básica del sistema de movimiento SERCOS requiere estos pasos en la aplicación Logix Designer:
Paso (step) | Proceso | Motivo |
1. | Añadir un módulo (module) de movimiento SERCOS | Identifica el módulo (module) de movimiento que se está usando en el controlador (controller) Logix. |
2. | Configurar propiedades del módulo (module) | Define cómo se conecta el módulo (module) al controlador (controller) y cómo se transfieren los datos. |
3. | Agregar un módulo (module) de variador de interfaz SERCOS a la configuración de I/O del controlador (controller) | Establece el canal de comunicaciones entre el módulo (module) de variador y el controlador (controller). |
4. | Modificar las propiedades del variador de interfaz | Define los ejes (axes) y la configuración de potencia para el módulo (module) de movimiento. |
5. | Agregar un grupo de movimiento | Consolida los ejes (axes) en un conjunto de controles para proporcionar un movimiento coordinado. |
6. | Establecer el régimen de actualización base | Selecciona el régimen periódico (al cual el Planificador de movimiento ejecuta tasks de movimiento) para calcular la posición del servo, velocidades y los valores de aceleración que se van a enviar a los modules de salida cuando se ejecuten las instrucciones de movimiento. |
7. | Agregar un eje (axis) | Un eje (axis) se utiliza para definir el movimiento hacia delante y hacia atrás en una dirección. |
8. | Configurar un eje de movimiento (motion axis) SERCOS | Configura el atributo del eje de movimiento (motion axis). |
Para los fines que se recogen en este inicio rápido, adopte esta configuración:
- Un nuevo proyecto de controlador (controller) con un módulo (module) de movimiento SERCOS configurado.
- Retroalimentación de Transductor de desplazamiento lineal
- Configuración de eje (axis) ServoIMPORTANTE: Para todos los módulos (modules), use la revisión de firmware que va con la revisión de firmware de su controlador (controller). Vea las notas de la versión para el firmware de su controlador (controller).
Añadir un módulo (module) de movimiento SERCOS
- En elOrganizador de controlador (controller), haga clic con el botón derecho en el backplane y elijaNuevo módulo (module).

- En el cuadro de diálogoSeleccionar tipo de módulo (module), elija el módulo que quiera agregar.
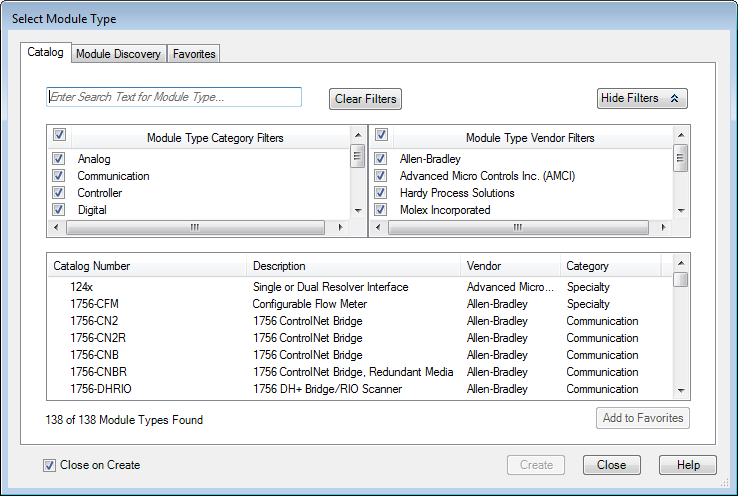
- Seleccione la casilla de verificaciónCerrar al pulsar Creary haga clic enCrear.
- En el cuadro de diálogoNuevo módulo (module), en el cuadroNombre, escriba un nombre para el módulo.

- En el cuadroRanura, elija el número que corresponde a la ranura física que contiene el módulo (module).
- (Opcional) Introduzca una descripción en el cuadroDescripción.
- En la listaCodificación electrónica, elija una opción de codificación entreCodificación compatibleoExactamente igual.ADVERTENCIA:Codificación electrónicanuncase debe usar con los módulos (modules) de movimiento.
- Seleccione la casilla de verificaciónAbrir propiedades de módulo (module)y haga clic enAceptar.
Configurar propiedades del módulo (module)
- Si el cuadro de diálogoInforme de propiedades de módulo (module)no está abierto todavía, en elOrganizador de controlador (controller), haga doble clic en el módulo de movimiento.
- En el cuadro de diálogoInforme de propiedades de módulo (module), haga clic en la fichaConexión.
- Compruebe que la casilla de verificaciónFallo mayor (major fault) en el controlador (controller) si falla la conexión en el modo Marchano está activada.
 CONSEJO: No active esta casilla hasta que ejecute el programa (program) la primera vez. Si esta casilla está seleccionada, se genera un fallo mayor (major fault) cuando el anillo SERCOS intenta pasar a la siguiente fase por primera vez.
- Haga clic en la fichaInterfaz SERCOS.

- En los cuadrosRégimen de datosyTiempo del ciclo, elija la velocidad en baudios (baud rate) y el régimen de actualización para el anillo SERCOS con la siguiente tabla como guía. El régimen de datos y el número de variadores asociados con el módulo (module) dictan el tiempo del ciclo mínimo.Velocidad en baudios (baud rate) de variadoresNúmero de variadores en el anilloTipo de variadoresTiempo del ciclo4 MbpsHasta 2Kinetix 2000Kinetix 6000Kinetix 6200Kinetix 70000,5 msHasta 4—1 msHasta 8—2 ms9…16—No compatible8 MbpsHasta 4Kinetix 2000Kinetix 6000Kinetix 6200Kinetix 70000,5 msHasta 8—1 msHasta 16—2 ms
- Haga clic enAceptar.
Agregar un módulo (module) de variador de interfaz SERCOS a la configuración de I/O del controlador (controller)
El módulo (module) de interfaz vincula el controlador (controller) al variador.
- En elOrganizador de controlador (controller), haga clic con el botón derecho enRed SERCOSy elijaNuevo módulo (module).

- En el cuadro de diálogoSeleccionar tipo de módulo (module), elija el módulo que quiera agregar.

- Seleccione la casilla de verificaciónCerrar al pulsar Creary haga clic enCrear.
- En el cuadro de diálogoNuevo módulo (module), en el cuadroNombre, escriba un nombre para el variador de interfaz.

- En el cuadroNodo, elija el número de nodo SERCOS del variador de interfaz (vea el interruptor rotativo del módulo (module)).
- (Opcional) Introduzca una descripción en el cuadroDescripción.
- En los cuadrosRevisión, seleccione la revisión mayor y la revisión menor del módulo (module).
- En la listaCodificación electrónica, elija una opción de codificación entreCodificación compatibleoExactamente igual.ADVERTENCIA:Codificación electrónicanuncase debe usar con los módulos (modules) de movimiento.
- Seleccione la casilla de verificaciónAbrir propiedades de módulo (module)y haga clic enAceptar.
Modificar las propiedades del variador de interfaz
- Si el cuadro de diálogoInforme de propiedades de módulo (module)no está abierto todavía, en elOrganizador de controlador (controller), haga doble clic en el variador de interfaz.
- En el cuadro de diálogoInforme de propiedades de módulo (module), haga clic en la fichaEjes (axes) asociados.

- Haga clic enNuevo eje (axis)para crear una etiqueta (tag) AXIS_SERVO y asociarlo a uno de los nodos.
- En el cuadro de diálogoNueva etiqueta (tag), en el cuadroNombre, escriba un nombre para la etiqueta del eje (axis).

- Haga clic enCrear.
- (Opcional) Repita los pasos (steps) del 3 al 5 si hace falta un eje (axis) adicional.
- En el cuadro de diálogoInforme de propiedades de módulo (module), en el cuadroNodo(número), elija una etiqueta (tag) AXIS_SERVO_DRIVE para asociarlo al nodo del variador.
- (Opcional) En el segundo cuadroNodo(número), elija un eje (axis).
- Haga clic en la fichaPotencia.

- En el cuadroConfiguración del regulador del bus, elija el número de catálogo que describe el dispositivo regulador del bus que utiliza el módulo (module) de variador. Dependiendo del variador seleccionado, puede haber disponible uno o más ID de regulador de bus.IMPORTANTE: Esta configuración no se aplica a los variadores 8720MC, SERCOS Ultra3000 o el variador Kinetix 6200 de motor de variador integrado (IDM). Para esos variadores,ningunoes la única opción disponible.
- Si va a configurar un variador Kinetix 2000 de 230 voltios, en el cuadroPotencia de entrada, elijaMonofásicooTrifásico.
- Si va a configurar un módulo (module) de interfaz de alimentación IDM (IPIM) o un módulo IDM, en el cuadroCapacitancia de bus adicional, elija la capacitancia de bus adicional que necesite. Este parámetro solo es válido si hay un eje (axis) asociado al módulo (module) IAM de Kinetix 6000 y Kinetix 6200. Cuando un eje (axis) está asociado inicialmente al IAM, este parámetro muestra el valor predeterminado y está habilitado. Si se establece un valor válido en el eje (axis) asociado, y el eje no está asociado al IAM, este parámetro se restablece al valor predeterminado y no puede cambiarse hasta que se asocie un eje al IAM.
- Haga clic enAceptar.
Agregar un grupo de movimiento
Los grupos de movimiento recopilan los ejes (axes) para que se pueda controlar su movimiento como una sola unidad.
IMPORTANTE:
Solo se puede crear un grupo de movimiento para cada proyecto.
- En elOrganizador de controlador (controller), haga clic con el botón derecho enGrupos de movimientoy elijaNuevo grupo de movimiento.

- En el cuadro de diálogoNueva etiqueta (tag), en el cuadroNombre, escriba un nombre para el grupo de movimiento.

- (Opcional) Introduzca una descripción en el cuadroDescripción.
- Haga clic enCrear.
Establecer el régimen de actualización base
El período de actualización base (también conocido como el período de actualización aproximado) es la frecuencia con la que se ejecuta el planificador de movimiento. El planificador de movimiento es la parte del controlador (controller) que gestiona la información de la posición y la velocidad para los ejes (axes). Cuando el planificador de movimiento se ejecuta, se interrumpen la mayoría de las otras tareas (tasks), independientemente de la prioridad (priority).
- En elOrganizador de controlador (controller), haga doble clic en el grupo de movimiento.
- Haga clic en la fichaAtributo.

- En el cuadroPeríodo de actualización base, elija el período de actualización. Los valores válidos están comprendidos entre0,5y32, en incrementos de 0,5.Directrices para el período de actualización base.DirectrizDescripciónNúmero de ejes (axes)1756-L6xcontroller de 4 axis/ms1756-L7xcontrolador (controller) de 8 ejes (axes)/msGuardar el tiempo del controlador (controller)Deje al menos la mitad del tiempo del controlador (controller) para realizar un escán de todo el código.Período de actualización base y módulos (modules) SERCOSEstablezca el período de actualización base en un múltiplo del tiempo del ciclo del módulo (module) de movimiento.Ejemplo: si el tiempo del ciclo es 2 ms, establezca el período de actualización base en 8 ms, 10 ms, 12 ms, etc.Período de actualización base y módulos (modules) analógicosEstablezca el período de actualización base en:
- al menos 3 veces el período de actualización de servo del módulo (module) de movimiento;
- un múltiplo del período de actualización de servo del módulo (module) de movimiento.
- En la listaTipo de fallo general, elijaSin fallo mayor (major fault).
- Haga clic enAceptar.
Agregar un eje (axis)
Agregue un eje (axis) para cada uno de sus variadores.
- En elOrganizador de controlador (controller), haga clic con el botón derecho en el grupo de movimiento y elijaNuevo eje (axis).

- Seleccione el tipo de datos (data type).
- Para estos módulos (modules) de movimiento, elijaAXIS_SERVO_DRIVE.
- 1756-M03SE
- 1756-M08SE
- 1756-M16SE
- 1768-M04SE
- Para usar una configuración virtual (sin hardware), elijaAXIS_VIRTUAL.
- En el cuadro de diálogoNueva etiqueta (tag), en el cuadroNombre, escriba un nombre para el eje (axis).
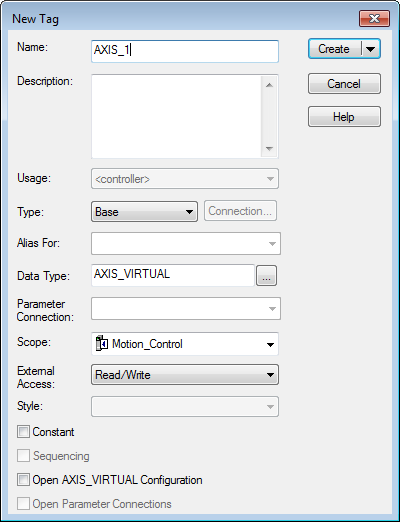
- (Opcional) Escriba la descripción del eje (axis) en el cuadroDescripción.
- Haga clic enCrear.
Configurar un eje de movimiento (motion axis) SERCOS
Una vez que se haya creado el eje (axis), configure el eje de un variador de interfaz SERCOS. Los pasos (steps) pueden diferir según el tipo de variador que esté configurando.
- En elOrganizador de controlador (controller), haga doble clic en el eje (axis).
- En la fichaGeneral, compruebe que el grupo de movimiento asignado y la información del módulo (module) sean correctos. Haga los cambios que sean necesarios.

- Haga clic en la fichaUnidadesy, en los cuadrosUnidades de posiciónyBase de tiempo de velocidad media, introduzca los valores.

- Haga clic en la fichaVariador/motor.
- Haga clic enCambiar catálogoy, en el cuadro de diálogoCambiar número de catálogo, elija los números de catálogo del motor relacionado y haga clic enAceptar.
 Las siguientes condiciones se aplican al motor de variador integrado (IDM).
- ElNúmero de catálogo del amplificadoraparece atenuado y no se puede editar cuando el eje (axis) se asocia a un IDM.
- ElNúmero de catálogo del motorse establece automáticamente en el número de catálogo del único motor disponible de la base de datos de movimiento para el módulo (module) IDM cuando este está asociado al eje (axis).
- El número de catálogo del IDM aparece atenuado y es de solo lectura. Se establece automáticamente como el motor compatible de la base de datos de movimiento de cada IDM.
- Un IDM no admite las configuraciones de lazo del eje (axis) auxiliar. Cuando el cuadroConfiguración de eje (axis)de la fichaGeneralse establece enServo, las selecciones para laconfiguración de lazodel IDM son:
- Servo de posición
- Servo de comando doble (no utiliza el puerto auxiliar)
- Servo de velocidad
- Servo del parCuando el cuadroConfiguración de eje (axis)de la fichaGeneralse establece enSolo retroalimentación, la selección para laconfiguración de lazodel IDM esSolo retroalimentación del motor.
- A continuación se indican atributos en tiempo real para el IDM.
- Comando de posición
- Retroalimentación de posición
- Error de posición
- Error de int. de posición
- Comando de velocidad
- Retroalimentación de velocidad
- Error de velocidad
- Error de int. de velocidad
- Comando de aceleración
- Retroalimentación de aceleración
- Distancia del marcador
- Comando de par
- Retroalimentación de par
- Límite de par dinámico positivo
- Límite de par dinámico negativo
- Capacidad del motor
- Capacidad del variador
- Capacidad de potencia
- Capacidad del regulador del bus
- Ángulo eléctrico del motor
- Origen del límite del par
- Voltaje de CC del bus
- En el cuadroResolución de variador, escriba la resolución y, después, en el cuadroConteos del variador /, seleccione las unidades.
- Haga clic enCalcular.
- En el cuadro de diálogoCalcular parámetros de posición, haga clic enCalcular, revise los valores y ajústelos como sea necesario hasta que tenga los valores calculados que desee. Después, haga clic enActualizaryCerrar.

- Haga clic en la fichaVolver al inicioy, en el cuadroModo, elija el modo de volver al inicio.

- En el cuadroPosición, escriba las unidades de posición.
- En el cuadroSecuencia, elija el tipo de secuencia.
- Para todos los tipos de secuencias exceptoIntermedio, en el cuadroDescripción, elija el tipo de secuencia de inicio activo y, a continuación, en los cuadrosVelocidadyVelocidad de retorno, establezca las velocidades de vuelta al inicio.
- Haga clic enAceptarpara aplicar los cambios.
Entregue su opinión