
Compensación de velocidad del resolutor - 1756-PLS
El módulo (module) 1756-PLS puede compensar posiciones Activado y Desactivado para la velocidad a la que gira un resolutor. La compensación de velocidad permite que el módulo (module) active y desactive las salidas en los momentos correctos, de modo que el equipo conectado al módulo 1756-PLS funcione con precisión a cualquier velocidad de máquina.
Estos factores afectan al modo en que el módulo (module) compensa la velocidad del resolutor:
- Velocidad inicial: Distancia y RPM - afecta a la posición ACTIVADO
- Velocidad final: Distancia y RPM - afecta a la posición DESACTIVADO
El gráfico muestra los puntos de ajuste de límites bajo-alto del interruptor de final de carrera y, debajo, los puntos de ajuste de límites bajo-alto después de haber sido ajustados por la compensación de velocidad en el módulo (module) 1756-PLS. Observe que las salidas realmente se activan y desactivan antes que los puntos de ajuste originales a causa de la velocidad del resolutor.
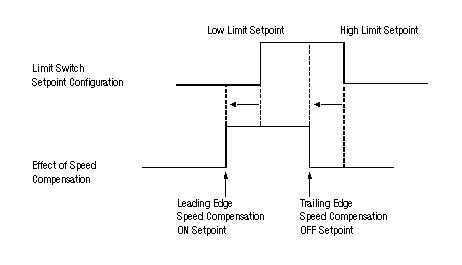
La cantidad de tiempo en que se hace avanzar las salidas es la misma, independientemente de la velocidad. Se hace avanzar las salidas una distancia mayor cuando aumenta la velocidad para que puedan girar en 20 ms antes de 75 grados.
LeadSpeedDistance/LeadSpeedRPM
El miembro LeadSpeedDistance establece la distancia (en unidades de ingeniería) para hacer avanzar el inicio de la ventana de un punto de ajuste de salida con el fin de compensar la velocidad.
Este parámetro debe configurarse junto con el miembro LeadSpeedRPM. El miembro LeadSpeedRPM establece la velocidad a la que debe girar el resolutor para compensarla mediante el miembro LeadSpeedDistance. LeadSpeedDistance se aplica proporcionalmente a los valores RPM y LeadSpeedRPM reales.
Por ejemplo, puede configurar el módulo (module) 1756-PLS con un valor LeadSpeedDistance de 10 y un valor LeadSpeed RPM de 5. Por cada 5 RPM, la ventana del punto de ajuste avanzará 10. Un valor RPM de 20 hará que el módulo (module) haga avanzar el inicio de la ventana del punto de ajuste 40. Un valor RPM de 13 hará que el módulo (module) haga avanzar el inicio de la ventana del punto de ajuste 26.
Si utiliza un valor de distancia equivalente a 0, el módulo (module) no utilizará la compensación de velocidad.
TrailSpeedDistance/RPM
TrailSpeedDistance y RPM son iguales que LeadSpeed, pero afectan a la posición de la transición (transition) de Activado a Desactivado.
Configuración de la compensación de velocidad para un tiempo inicial concreto
Si el módulo (module) 1756-PLS controla un dispositivo con un tiempo de retardo conocido, puede resultar más conveniente configurar la compensación de velocidad utilizando unidades de tiempo. Emplee la fórmula para convertir el tiempo de retardo en valores de distancia y RPM equivalentes:
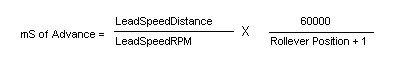
Por ejemplo, si:
- Rollover Counts = 4095
- Rollover Position = 4095
- LeadSpeedDistance = 1
- LeadSpeedRPM = 1
Estos parámetros hacen que el interruptor de final de carrera se active 14,6 ms antes de alcanzar el ángulo del punto de ajuste programado.
La ecuación determina la compensación de velocidad para aplicaciones que utilizan grados como unidades de ingeniería.
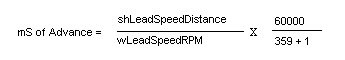
Utilizando esta ecuación, si:
- RolloverCounts = 4095
- RolloverPosition = 359
- LeadSpeedDistance = 1
- LeadSpeedRPM = 1
El interruptor de final de carrera se activa 166 ms antes de alcanzar el ángulo del punto de ajuste programado.
Determinar LeadSpeedDistance y LeadSpeedRPM para un tiempo inicial deseado
Puede que le interese que la aplicación de su módulo (module) 1756-PLS utilice un tiempo inicial concreto. Utilice la hoja de cálculo para calcular los valores LeadSpeedDistance y LeadSpeedRPM adecuados.
La hoja de cálculo utiliza un valor LeadSpeedRPM de 1000.
- Tiempo inicial deseado: ___________ (en ms)
- RolloverPosition + 1: ___________
- LeadSpeedRPM: 1000
- Emplee esta ecuación para calcular LeadSpeedDistance:
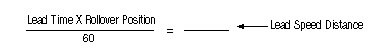
Por ejemplo, utilizando la hoja de cálculo y la ecuación para calcular un valor LeadSpeedDistance si desea un tiempo inicial de 30 ms y mide la posición en unidades de 0,1 grados.
- Tiempo inicial deseado: 30ms
- Rollover Position + 1: 3599 + 1 = 3600
- RPM de velocidad inicial: 1000
- Emplee la siguiente ecuación para calcular LeadSpeedDistance:
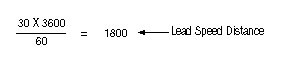
Filtro de RPM
El filtro de RPM ajusta la rapidez con que el valor RPM del que informa el módulo (module), y que se emplea internamente para la compensación de velocidad, sigue la trayectoria del valor RPM real. Normalmente, habría que configurar el filtro de RPM para que el valor RPM del módulo (module) 1756-PLS siga de cerca cualquier cambio de velocidad.
Se puede configurar el filtro de RPM para que no se informe de cambios de poca importancia en el valor RPM del resolutor. En este caso, se informará de la velocidad media en RPM.
Por ejemplo, supongamos que el resolutor está conectado a un motor que oscila entre 100 y 102 RPM aproximadamente cada 0,5 segundos. El miembro RPMFilter, si está configurado para ir a la zaga del valor RPM real al informar de las velocidades, puede informar de un valor RPM del resolutor equivalente a 101. En este caso, se informará de incrementos constantes en la velocidad, como valores RPM de 103 y 104, un poco después del momento en que se hayan producido realmente.
Utilice la tabla para elegir un valor para el miembro RPMFilter.
Valor de filtro: | Efecto: |
16#4000 | El valor RPM del que se informa coincide prácticamente con el valor RPM real |
16#8000 | El valor RPM del que se informa coincide ligeramente con el valor RPM real |
16#C000 | El valor RPM del que se informa va un tanto a la zaga del valor RPM real |
16#F000 | El valor RPM del que se informa va a la zaga del valor RPM real unos segundos |
Entregue su opinión