
Inicio del variador de movimiento (MDS)
Esta información corresponde a los controladores CompactLogix 5370, ControlLogix 5570, Compact GuardLogix 5370, GuardLogix 5570, Compact GuardLogix 5380, CompactLogix 5380, ControlLogix 5580, GuardLogix 5580 y ControlLogix 5590.
IMPORTANTE:
La instrucción MDS se valida si el dispositivo de variador CIP es compatible con los atributosrampa S, entre los que se incluyen:
- RampAcceleration
- RampDeceleration
- RampVelocity - Positiva
- RampVelocity - Negativa
- RampJerk - Control
Se trata de una instrucción de transición. Siga estos pasos cuando la use:
- En la lógica de escalera, inserte una instrucción para alternar el rung-condition-in de falsa a verdadera cada vez que se deba ejecutar la instrucción.
- En una rutina de Texto estructurado, inserte una condición para que la instrucción haga que se ejecute solo en una transición.
Arquitectura | Standard | Seguridad |
|---|---|---|
Controladores CompactLogix 5370, ControlLogix 5570, Compact GuardLogix 5370 y GuardLogix 5570 | Sí | No |
Controladores Compact GuardLogix 5380, CompactLogix 5380, ControlLogix 5580, GuardLogix 5580 y ControlLogix 5590 | Sí | No |
Idiomas disponibles
Diagrama de lógica de escalera

Bloque de funciones
Esta instrucción no está disponible en el bloque de funciones.
Texto estructurado
MDS(Axis,MotionControl,Speed,Unitspersec);
Operandos
Diagrama de escalera y texto estructurado
Operando | Tipo CompactLogix 5370, Compact GuardLogix 5370, Compact GuardLogix 5380, CompactLogix 5380 | Tipo controladores ControlLogix 5570, GuardLogix 5570, ControlLogix 5580, GuardLogix 5580 y ControlLogix 5590 | Formato | Descripción |
|---|---|---|---|---|
Axis | AXIS_CIP_DRIVE | AXIS_CIP_DRIVE | Etiqueta | Solo Eje de movimiento de tipo de datos AXIS_CIP_DRIVE. En el caso de los controladores compatibles con los tipos de datos de movimiento REF_TO, el tipo de operando de eje admitido puede reemplazarse por un tipo de REF_TO equivalente. |
Motion Control | MOTION_INSTRUCTION | MOTION_INSTRUCTION | Etiqueta | Estructura utilizada para controlar la ejecución de la instrucción de movimiento. |
Speed | SINT INT DINT REAL | SINT INT DINT REAL | Inmediato o etiqueta | Define la velocidad inicial para el atributo Comando DirectVelocityControlStatus. |
Speed Units | SINT INT DINT | SINT INT DINT | Inmediato | ¿Qué unidades desea utilizar para la velocidad? 0 = % del Máximo 1 = Unidades por seg |
Consulte Sintaxis de texto estructurado para obtener más información sobre la sintaxis de las expresiones dentro de texto estructurado.
Estructura de MOTION_INSTRUCTION
Mnemónico | Descripción |
|---|---|
.EN (Enable) Bit 31 | Se establece cuando el renglón hace una transición de falso a verdadero y sigue establecido hasta que el renglón realiza la transacción de verdadero a falso y se completa el mensaje del variador. |
.DN (Done) Bit 29 | Se establece cuando el variador se ha habilitado correctamente y sigue establecido hasta que el renglón realiza una transición de falso a verdadero. |
.ER (Error) Bit 28 | Se establece cuando la instrucción encuentra una condición de error. La condición de error puede ser el resultado directo de las condiciones iniciales o puede producirse durante la ejecución de la instrucción. El bit permanece establecido hasta que el renglón realiza una transición de falso a verdadero. |
.IP (In process) Bit 26 | Se establece cuando la instrucción se ha iniciado correctamente y sigue establecido hasta que: otra instrucción MDS anula la instrucción inicial otra instrucción finaliza la instrucción inicial se produce un fallo de variador. |
STATE | Refleja el estado de la instrucción. 0 = Enviar una solicitud al módulo de variador para que active el variador 1 = Esperar a que se establezcan los bits de habilitación de variador y estado de acción del servo |
Descripción
La instrucción MDS:
- Solo es válido para el tipo de datos de eje AXIS_CIP_DRIVE.
- Habilita el variador si el eje no se encuentra en estado de Ejecución.
- Aplica el atributo Comando DirectVelocityControlStatus deseado y/o los atributos Comando DirectTorqueControlStatus.
- Presenta los atributos Comando DirectVelocityControlStatus y/o los atributos Comando DirectTorqueControlStatus.
- Se activa en una transición de Falso a Verdadero del renglón.
La instrucción MDS se utiliza para activar el control directo de la velocidad o par de un eje especificado. La instrucción realiza una secuencia de habilitación de eje y, a continuación, prestablece el atributo Comando DirectVelocityControlStatus y/o el atributo Comando DirectTorqueControlStatus, si el variador seleccionado es compatible con el control directo. La instrucción MDS suele utilizarse principalmente para iniciar la aplicación sobre la marcha, en la que los siguientes atributos controlan directamente la dinámica del movimiento:
- RampAcceleration
- RampDeceleration
- RampVelocity - Positiva
- RampVelocity - Negativa
- RampJerk - Control
El atributo Comando DirectVelocityControlStatus se aplica tomando el valor del campo de velocidad indicado en la configuración de la instrucción y copiándolo en el atributo Comando DirectVelocityControlStatus. A continuación, el atributo Comando DirectVelocityControlStatus se escala y se suma a la salida controlada hacia del dispositivo de variador. El valor del atributo Comando DirectVelocityControlStatus se puede modificar directamente mediante la instrucción MOV.
El atributo Comando DirectTorqueControlStatus se aplica tomando el valor del campo de velocidad indicado en la configuración de la instrucción y copiándolo en el atributo Comando DirectTorqueControlStatus. Luego, el atributo Comando DirectTorqueControlStatus se envía directamente al variador a través del marcador de posición del Controlador CIP a la Conexión del variador.
Se puede aplicar una combinación del atributo Comando DirectVelocityControlStatus y el atributo Comando DirectTorqueControlStatus en las aplicaciones que requieren modos de Par ajustable limitado por velocidad (SLAT). El modo de funcionamiento SLAT proporciona el control automático de la velocidad en determinadas condiciones.
La Configuración de SLAT es un atributo enumerado que determina el control del variador sobre el par para esta instancia axial. Para dar respaldo a las aplicaciones que necesitan un control de SLAT, las enumeraciones de control de par Mínimo/Máximo ofrecen una función para salir y entrar de forma automática en el control de velocidad en determinadas condiciones. En cualquiera de los modos SLAT, el variador funciona en uno de los estados que se describen en la tabla siguiente.
Enumeración | Modo | Descripción |
|---|---|---|
0 | SLAT deshabilitado | La función SLAT está deshabilitada. Este es el funcionamiento normal de Lazo de velocidad. |
1 | Velocidad/par mínimo SLAT | El variador cambia automáticamente de control de par a control de velocidad si el Error de velocidad > SLAT y vuelve al control de par si el Error de velocidad < 0. |
2 | Par/Velocidad máx. de SLAT | El variador cambia automáticamente de control de par a control de velocidad si el Error de velocidad < -SLAT y vuelve a control de par si el Error de velocidad > 0. |
Al ejecutar la instrucción MDS y con el variador configurado para el control de la velocidad, la rampa de aceleración y deceleración a la velocidad especificada se controla mediante los variadores basándose en los atributos Límite de aceleración y Límite de deceleración. El Planificador de movimiento toma el valor del atributo Velocidad de comando directo y lo suma a la salida del eje antes de enviar el comando al variador. Esta instrucción se utiliza sobre todo para llevar a cabo una aplicación de Inicio del variador en un motor giratorio, también conocida como aplicación de Arranque rápido.
El eje permanece en los modos del atributo Comando DirectVelocityControlStatus o el atributo Comando DirectTorqueControlStatus hasta que se cancelan con una de las instrucciones siguientes:
- Paro de eje de movimiento (MAS)
- Apagado de eje de movimiento (MASD)
- Desactivación de movimiento coordinado (MCSD)
- Apagado de grupo de movimiento (MGSD)
- Servo de movimiento desactivado (MSF)
Dependiendo de la configuración de la acción de fallo, un fallo de eje también puede cancelar la instrucción MDS.
La ejecución de la instrucción MDS no tiene ningún efecto en el grupo de movimiento o en los objetos del sistema de coordenadas. Sin embargo, la instrucción afecta a los objetos de eje de la manera siguiente:
Cuando se inicia la instrucción MDS sin errores, se establece el bit DirectVelocityControlStatus del atributo de eje MotionStatus, lo que indica que el bit DirectVelocityControlStatus está activo en el eje.
El bit DirectVelocityControlStatus permanece establecido hasta que se inactiva mediante una instrucción MAS o MASR, o mediante un fallo de eje.
Asimismo, cuando se inicia la instrucción MDS sin errores, se establece el atributo de bit DirectTorqueControlStatus del atributo de eje MotionStatus, lo que indica que el atributo Comando DirectTorqueControlStatus está activo en el eje.
El bit DirectTorqueControlStatus permanece establecido hasta que se inactiva mediante una instrucción MAS o MASR, o mediante un fallo de eje.
Algunas acciones de fallo influyen en la ejecución de la instrucción MDS.
Acción en caso de fallo | Descripción |
|---|---|
Ignorar | Ignorar indica al dispositivo que ignore por completo la condición de la excepción. En el caso de algunas excepciones que resultan fundamentales para el funcionamiento del eje, puede que no sea posible ignorar la condición. |
Alarma | La acción de Alarma indica al dispositivo que establezca el bit asociado en la palabra Alarma de eje; de lo contrario, no afecta al comportamiento del eje. En el caso de algunas excepciones que resultan fundamentales para el funcionamiento del dispositivo, puede que no sea posible seleccionar esta acción o ninguna otra acción que no afecte a la operación del dispositivo. |
Solo estado de fallo | Solo estado de fallo indica al dispositivo que establezca el bit asociado en la palabra Fallos de eje, pero que, de lo contrario, no afecte al comportamiento del eje. En esta condición, el controlador detiene el eje por programa. En el caso de algunas excepciones que resultan fundamentales para el funcionamiento del dispositivo, puede que no sea posible seleccionar esta acción o ninguna otra acción que no afecte a la operación del dispositivo. |
Planificador de detención | Detener movimiento indica al dispositivo que establezca el bit asociado de la palabra Fallos de eje e indica al Planificador de movimiento que realice una parada controlada de todos los movimientos planificados al índice de Desaceleración máxima; de lo contrario, no afecta al comportamiento del eje. Esto permite mover posteriormente el eje a través del Planificador de movimiento sin borrar primero el fallo. En el caso de algunas excepciones que resultan fundamentales para el funcionamiento del dispositivo, puede que no sea posible seleccionar esta acción o ninguna otra acción que deje habilitado el dispositivo. |
Detener variador | La acción Detener variador hace que el dispositivo establezca el bit asociado en la palabra Fallos de eje y detenga el eje basándose en el "mejor" método de detención disponible establecido en fábrica. Este método de detención "mejor" incluye tanto el método de desacelerar el motor hasta que se detenga como el estado final del eje dado el nivel previsto de control que siga estando disponible. El nivel de control de eje disponible depende de la condición de excepción específica y del modo de control configurado. Los métodos de deceleración disponibles se definen mediante el atributo Modo de detención. A continuación se muestran los modos de detención estándar, que aparecen en orden descendente en relación con su nivel de control de deceleración: Desaceleración de rampa Desaceleración de límite de corriente Parada por inercia En general, el "mejor" modo de detención es el método de deceleración más controlado que siga disponible dada la condición de la excepción. El estado final del eje en respuesta a la acción de excepción de Fallo mayor puede ser cualquiera de los siguientes estados listados de forma descendente en cuanto a su nivel de funcionalidad de control: Retener (estado Detenido con el Par de mantenimiento) Deshabilitar (estado Detenido con Estructura de potencia deshabilitada) Apagar (Alimentación del bus de CC deshabilitada) El "mejor" estado final del eje es el estado con la mayor funcionalidad de control que siga disponible dada la condición de la excepción. Pero en todos estos estados finales debe ejecutarse un restablecimiento de fallo antes de que se pueda restaurar la operación habilitada del eje y se pueda ordenar su movimiento. Si la aplicación requiere una acción de excepción que sea una acción de detención más severa que el "mejor" método establecido en fábrica, el controlador deberá iniciar dicha acción. Si la aplicación requiere una acción de excepción que sea menos severa que el "mejor" método establecido en fábrica, el controlador debe configurar la instancia axial del dispositivo para una acción de excepción de Fallo menor y gestionar directamente el fallo. Esto podría poner en riesgo los componentes del motor y el dispositivo, y este solo lo permite cuando existe la posibilidad, aunque sea temporal, de que el dispositivo siga funcionando. Esto es importante en aplicaciones en las que el valor del producto es superior al valor del motor o del dispositivo. Cuando se producen varios fallos mayores con distintas acciones de detención, se aplica la acción de detención asociada más severa, es decir, la acción de detención que requiera el nivel más bajo de funcionalidad de control. Esta regla también se aplica a la acción de detención asociada al Modo de detención asociado a una Solicitud de deshabilitación. |
Desactivación | El Apagado fuerza al eje a pasar al estado Apagado, lo que deshabilita de inmediato la estructura de potencia del variador. Si la Acción de apagado está configurada para hacerlo, esta acción también hace caer la alimentación del bus de CC que va a la estructura de potencia del variador. Por tanto, la acción de Apagado anula el método de detención mejor del variador. Para restaurar el variador a un estado operativo se requiere un Restablecimiento de apagado explícito. |
Se trata de una instrucción de transición:
- En la escalera de relés, cambie la Condición de entrada de renglón de falsa a verdadera cada vez que la instrucción se deba ejecutar.
- En el texto estructurado, condicione la instrucción para que solo se ejecute en una transición.
Afecta a las marcas de estado matemáticas
No
Fallos mayores/menores
No es específico para esta instrucción. Se puede producir un fallo mayor si se pasa al operando del eje una referencia sin inicializar o una referencia del tipo incorrecto. Consulte Atributos comunes para ver los fallos relacionados con el operando.
Ejecución
Diagrama de lógica de escalera
Condición/estado | Acción realizada |
|---|---|
Pre-escaneado | Los bits .EN, .DN y .ER se pasan a falso. |
La condición de entrada de renglón es falsa | El bit .EN se borra a falso si el bit .DN o .ER es verdadero. |
La condición de entrada de renglón es verdadera | El bit .EN se establece en verdadero y la instrucción se ejecuta. Si el bit EN se establece en falso, no se realiza ninguna acción. |
Post-escaneado | N/A |
Texto estructurado
Condición/estado | Acción realizada |
|---|---|
Pre-escaneado | Consultar Pre-escaneado en la tabla Diagrama de escalera |
Ejecución normal | Consultar La condición de entrada de renglón es falsa, seguida por La condición de entrada de renglón es verdadera en la tabla Diagrama de escalera. |
Post-escaneado | Consultar Post-escaneado en la tabla Diagrama de escalera. |
Códigos de error
Consulte Códigos de error de movimiento (ERR) para ver las instrucciones de movimiento.
Códigos de error extendidos
Los Códigos de error extendidos ofrecen información adicional específica sobre la instrucción para los Códigos de error que son genéricos en muchas instrucciones. Consulte Códigos de error de movimiento (ERR) para ver las instrucciones de movimiento.
Cambios de MDS a bits de estado
Bits de estado del eje
Nombre del bit | Estado | Significado |
|---|---|---|
DriveVelocityControlStatus | FALSO (FALSE) | El eje no está bajo Control de velocidad directo. |
DirectTorqueControlStatus | FALSO (FALSE) | El eje no está bajo Control de par directo. |
Ejemplos
Ejemplo 1
El operando Velocidad es una etiqueta REAL y las Unidades de velocidad son "Unidades por segundo".
Diagrama de lógica de escalera

Texto estructurado
MDS(myAxis,myMotionControl,mySpeed_REAL,Unitspersec);
Ejemplo 2
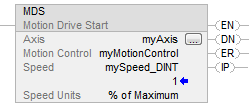
El operando Velocidad es una etiqueta DINT y las Unidades de velocidad son el % del Máximo.
Diagrama de lógica de escalera
Texto estructurado
MDS(myAxis,myMotionControl,mySpeed_DINT,%ofMaximum);
Ejemplo 3
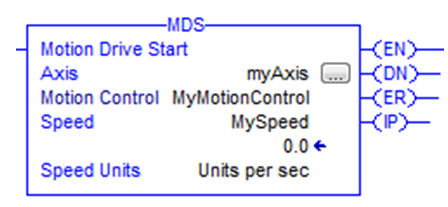
Escalera de relés
Texto estructurado
MDS(myAxis,MyMotionControl,MySpeed,Unitspersec);
Entregue su opinión