
Apagado de eje de movimiento (MASD)
Esta información corresponde a los controladores
CompactLogix
5370, ControlLogix
5570, Compact GuardLogix
5370, GuardLogix
5570, Compact GuardLogix
5380, CompactLogix
5380, ControlLogix
5580, GuardLogix
5580 y ControlLogix 5590. Las diferencias de controllers se indican cuando corresponda.Utilice la instrucción Apagado de eje de movimiento (MASD) para forzar el estado Apagado de un eje determinado. El estado Apagado de un eje es la condición en la que se deshabilita la salida de variador, se desactiva el servolazo y se abre cualquier contacto de relé de estado sólido Correcto disponible o asociado. El eje permanece en estado Apagado hasta que se ejecuta un Restablecimiento de eje o Restablecimiento de apagado de grupo.
Arquitectura | Standard | Seguridad |
|---|---|---|
Controladores CompactLogix 5370, ControlLogix 5570, Compact GuardLogix 5370 y GuardLogix 5570 | Sí | No |
Controladores Compact GuardLogix 5380, CompactLogix 5380, ControlLogix 5580, GuardLogix 5580 y ControlLogix 5590 | Sí | No |
Idiomas disponibles
Diagrama de lógica de escalera
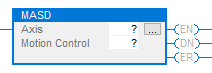
Bloque de funciones
Esta instrucción no está disponible en el bloque de funciones.
Texto estructurado
MASD(Axis,MotionControl);
Operandos
Diagrama de escalera y texto estructurado
Operando | Tipo controladores CompactLogix 5380, ControlLogix 5580, Compact GuardLogix 5380, GuardLogix 5580 y ControlLogix 5590 | Tipo controladores CompactLogix 5370, ControlLogix 5570, Compact GuardLogix 5370 y GuardLogix 5570 | Formato | Descripción |
|---|---|---|---|---|
Axis | AXIS_CIP_DRIVE AXIS_VIRTUAL | AXIS_CIP_DRIVE AXIS_GENERIC AXIS_GENERIC_DRIVE AXIS_SERVO AXIS_SERVO_DRIVE AXIS_VIRTUAL
CONSEJO:
AXIS_GENERIC es compatible únicamente con los controladores
ControlLogix 5570 y GuardLogix 5570. | Etiqueta | Nombre del eje en el que realizar la operación. En el caso de los controladores compatibles con los tipos de datos de movimiento REF_TO, el tipo de operando de eje admitido puede reemplazarse por un tipo de REF_TO equivalente. |
Motion | MOTION_INSTRUCTION | Estructura empleada para acceder a los parámetros de estado de la instrucción. |
Consulte Sintaxis de texto estructurado para obtener más información sobre la sintaxis de las expresiones dentro de texto estructurado.
Estructura de MOTION_INSTRUCTION
Mnemónico | Descripción |
|---|---|
.EN (Enable) Bit 31 | Se establece cuando el renglón realiza una transición de falso a verdadero y sigue establecido hasta que se completa la transacción de mensaje del servo y el renglón pasa a falso. |
.DN (Done) Bit 29 | Se establece cuando los ejes se han establecido correctamente del estado Apagado. |
.ER (Done) Bit 28 | Se establece para indicar que la instrucción ha detectado un error, por ejemplo, si se ha especificado un eje no configurado. |
Descripción
La instrucción MASD deshabilita directa e inmediatamente la salida de variador, deshabilita el servolazo y abre cualquier contacto Correcto asociado. Esta acción coloca al eje en el estado Apagado.
Otra acción iniciada por la instrucción MASD es el borrado de todos los procesos de movimiento en curso y el borrado de todos los bits de estado de movimiento. Asociado con esta acción, el comando también borra todos los bits .IP de la instrucción de todos los movimientos que están establecidos actualmente para el eje de destino.
La instrucción MASD fuerza el eje de destino en estado Apagado. Una de las características exclusivas del estado Apagado consiste en que, si está disponible, el contacto del relé de estado sólido Correcto del módulo de movimiento o variador está Abierto. En la medida que esté disponible, esta característica se puede usar para abrir la cadena de Parada de emergencia que controla la alimentación principal del sistema de variador. Recuerde que solo suele haber un contacto Correcto por módulo de movimiento, lo que significa que la ejecución de la instrucción MASD para el eje asociado con un módulo determinado abre el contacto Correcto.
Otra característica del estado Apagado consiste en que se bloquea la ejecución de cualquier instrucción que inicia el movimiento del eje. El intento de ejecución da lugar a un error de ejecución. El movimiento solo se puede iniciar correctamente ejecutando una de las instrucciones de Restablecimiento de apagado.
El eje permanece en el estado apagado hasta que se ejecuta una instrucción Restablecer desactivación de eje de movimiento (MASR), de Restablecer apagado de grupo de movimiento (MGSR) o Restablecer apagado de movimiento coordinado (MCSR). Si el eje está asociado con un Sistema de coordenadas, el eje se restablecerá si se ejecuta la instrucción Restablecimiento de apagado de movimiento coordinado (MCSR).
IMPORTANTE:
La ejecución de la instrucción puede tardar varios escaneados en ejecutarse, ya que requiere varias actualizaciones aproximadas para completar la solicitud. El bit de efectuado (.DN) no se establece inmediatamente, sino una vez completada la solicitud.
Adicionalmente, para el movimiento CIP la instrucción MASD admite la cancelación de la instrucción Inicio del variador de movimiento (MDS). Esto incluye el borrado del bit En proceso (.IP) de MDS, y el borrado del bit DirectVelocityControlStatus y DirectTorqueControlStatus del atributo Estado de movimiento.
En esta instrucción de transición, la escalera de relés, cambia la Condición de entrada de renglón de borrada a establecida cada vez que la instrucción se deba ejecutar.
Control de velocidad accionado por maestro (Master Driven Speed Control, MDSC) e instrucción MASD
Cuando el eje está apagado:
- El bit IP de la instrucción Control de eje accionado por maestro (MDAC) se restablece en un eje que está apagado.
- El bit AC de la instrucción MDAC se restablece cuando el eje se detiene durante el apagado.
- La instrucción MASD borra el Eje maestro pendiente para todas las futuras instrucciones de movimiento único.
Afecta a las marcas de estado matemáticas
No
Fallos mayores/menores
No hay nada específico para esta instrucción. Se puede producir un fallo mayor si se pasa al operando del eje una referencia sin inicializar o una referencia del tipo incorrecto. Consulte Atributos comunes para ver los fallos relacionados con el operando.
Ejecución
Diagrama de lógica de escalera
Condición/estado | Acción realizada |
|---|---|
Pre-escaneado | Los bits .EN, .DN y .ER se pasan a falso. |
La condición de entrada de renglón es falsa | El bit .EN se borra a falso si el bit .DN o .ER es verdadero. |
La condición de entrada de renglón es verdadera | El bit .EN se establece en verdadero y la instrucción se ejecuta. Si el bit EN se establece en falso, no se realiza ninguna acción. |
Post-escaneado | N/A |
Texto estructurado
Condición/estado | Acción realizada |
|---|---|
Pre-escaneado | Consultar Pre-escaneado en la tabla Diagrama de escalera |
Ejecución normal | Consultar La condición de entrada de renglón es falsa, seguida por La condición de entrada de renglón es verdadera en la tabla Diagrama de escalera. |
Post-escaneado | Consultar Post-escaneado en la tabla Diagrama de escalera. |
Códigos de error
Consulte Códigos de error de movimiento (ERR) para ver las instrucciones de movimiento.
Códigos de error extendidos
Los Códigos de error extendidos ofrecen información adicional específica sobre la instrucción para los códigos de error que son genéricos en muchas instrucciones. Consulte Códigos de error de movimiento (ERR) para ver las instrucciones de movimiento.
MASD cambia a bits de estado del eje único
Bits de estado del eje
Nombre del bit | Estado | Significado |
|---|---|---|
ServoActionStatus | FALSO (FALSE) | El eje está en estado de Servo apagado con el servolazo inactivo. |
DriveEnableStatus | FALSO (FALSE) | La salida de habilitación de variador está inactiva. |
ShutdownStatus | VERDADERO (TRUE) | El eje se encuentra en estado apagado. |
Bits de estado de movimiento
Nombre del bit | Estado | Significado |
|---|---|---|
AccelStatus | FALSO (FALSE) | El eje no tiene aceleración. |
DecelStatus | FALSO (FALSE) | El eje no tiene desaceleración. |
MoveStatus | FALSO (FALSE) | El eje no se mueve. |
JogStatus | FALSO (FALSE) | El eje no se está impulsando. |
GearingStatus | FALSO (FALSE) | El eje no está en transmisión. |
HomingStatus | FALSO (FALSE) | El eje no vuelve a la posición inicial. |
StoppingStatus | FALSO (FALSE) | El eje no se detiene. |
PositionCamStatus | FALSO (FALSE) | El eje no está en transmisión de la leva de posición. |
TimeCamStatus | FALSO (FALSE) | El eje no está en transmisión de la leva de tiempo. |
PositionCamPendingStatus | FALSO (FALSE) | El eje no tiene una Leva de posición pendiente. |
TimeCamPendingStatus | FALSO (FALSE) | El eje no tiene una Leva de tiempo pendiente. |
GearingLockStatus | FALSO (FALSE) | El eje no está en estado de Bloqueo de engranajes. |
PositionCamLockStatus | FALSO (FALSE) | El eje no está en estado de Bloqueo de levas. |
DirectVelocityControlStatus | FALSO (FALSE) | El eje no está bajo Control de velocidad directo. |
DirectTorqueControlStatus | FALSO (FALSE) | El eje no está bajo Control de par directo. |
Ejemplos
Diagrama de lógica de escalera
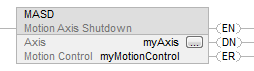
Texto estructurado
MASD(myAxis, myMotionControl);
Escalera de relés
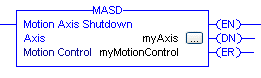
Texto estructurado
MASD(myAxis, myMotionControl);
Entregue su opinión