
Leva de posición de eje de movimiento (MAPC)
Esta información corresponde a los controladores
CompactLogix
5370, ControlLogix
5570, Compact GuardLogix
5370, GuardLogix
5570, Compact GuardLogix
5380, CompactLogix
5380, ControlLogix
5580, GuardLogix
5580 y ControlLogix 5590.La instrucción Leva de posición de eje de movimiento (MAPC) proporciona una leva electrónica entre dos ejes cualquiera en función del Perfil de leva especificado.
Cuando se ejecuta, el eje esclavo se sincroniza con el eje maestro designado mediante un perfil de leva de cálculo de movimiento establecido por el Editor de perfil de leva de la aplicación
Studio 5000 Logix Designer
o por una instrucción Perfil de leva de cálculo de movimiento (Motion Calculate Cam Profile, MCCP).La instrucción proporciona un medio fácil para cancelar una leva de posición en ejecución en cualquier lugar durante la ejecución de la leva y reemplazarla con un perfil diferente. La sustitución se realiza de manera inmediata o se programa en una posición maestra específica a lo largo de la leva de ejecución.
Se trata de una instrucción de transición. Siga estos pasos cuando la use:
- En la lógica de escalera, inserte una instrucción para alternar la Condición de entrada de renglón de falsa a verdadera cada vez que se deba ejecutar la instrucción.
- En una rutina de Texto estructurado, inserte una condición para que la instrucción haga que se ejecute solo en una transición.
Arquitectura | Standard | Seguridad |
|---|---|---|
Controladores CompactLogix 5370, ControlLogix 5570, Compact GuardLogix 5370 y GuardLogix 5570 | Sí | No |
controladores CompactLogix 5380, ControlLogix 5580, Compact GuardLogix 5380, GuardLogix 5580 y ControlLogix 5590 | Sí | No |
Idiomas disponibles
Diagrama de lógica de escalera

Bloque de funciones
Esta instrucción no está disponible en el bloque de funciones.
Texto estructurado
MAPC (SlaveAxis, MasterAxis, MotionControl, Direction, CamProfile, SlaveScaling, MasterScaling, ExecutionMode, ExecutionSchedule, MasterLockPosition, CamLockPosition, CamType, MasterReference, MasterDirection);
Operandos
Diagrama de escalera y texto estructurado
Operando | Tipo
CONSEJO:
AXIS_CONSUMED es compatible únicamente con los controladores
Compact GuardLogix 5580 y CompactLogix 5380. | Tipo
CONSEJO:
AXIS_GENERIC es compatible únicamente con los controladores
ControlLogix 5570 y GuardLogix 5570. | Formato | Descripción |
|---|---|---|---|---|
Slave Axis | AXIS_CIP_DRIVE AXIS_VIRTUAL | AXIS_CIP_DRIVE AXIS_SERVO AXIS_SERVO_DRIVE AXIS_GENERIC AXIS_GENERIC_DRIVE AXIS_VIRTUAL | Etiqueta | El nombre del eje en el que se aplica el perfil de leva. El símbolo de puntos suspensivos abre el cuadro de diálogo Propiedades del eje. En el caso de los controladores compatibles con los tipos de datos de movimiento REF_TO, el tipo de operando de eje admitido puede reemplazarse por un tipo de REF_TO equivalente. |
Master Axis | AXIS_CIP_DRIVE AXIS_CONSUMED AXIS_VIRTUAL AXIS_SERVO AXIS_SERVO_DRIVE | AXIS_CIP_DRIVE AXIS_CONSUMED AXIS_GENERIC_DRIVE AXIS_VIRTUAL AXIS_SERVO AXIS_SERVO_DRIVE | Etiqueta | El eje al que sigue el eje esclavo en función del perfil de leva. El símbolo de puntos suspensivos abre el cuadro de diálogo Propiedades del eje. Si el Programa de ejecución es Pendiente, el Eje maestro se ignora. En el caso de los controladores compatibles con los tipos de datos de movimiento REF_TO, el tipo de operando de eje admitido puede reemplazarse por un tipo de REF_TO equivalente. |
Motion Control | MOTION_INSTRUCTION | MOTION_INSTRUCTION | Etiqueta | Estructura empleada para acceder a los parámetros de estado del bloque. |
Direction | DINT | DINT | Inmediato | Dirección relativa del eje Esclavo con el eje Maestro: 0 = Igual – Los valores de posición del eje Esclavo tienen el mismo sentido que los del eje Maestro. 1 = Opuesto – Los valores de posición del eje Esclavo tienen el sentido opuesto a los del eje Maestro. 2 = Retroceso – La dirección actual o anterior de la Leva de posición se ejecuta en retroceso. Cuando se ejecuta por primera vez con Inversión seleccionado, el control fija por defecto la dirección a Opuesto. 3 = Sin cambios – Esto permite que otros parámetros de Leva puedan ser cambiados sin alterar la dirección actual o anterior de la Leva. Cuando se ejecuta por primera vez con la opción Sin cambios seleccionada, el control predeterminará La Misma como la dirección. |
Cam Profile | CAM_PROFILE CAM_PROFILE_EXTENDED
OBSERVACIÓN:
CAM_PROFILE_EXTENDED es compatible únicamente con los controladores Compact GuardLogix 5580 y CompactLogix 5380.
| CAM_PROFILE CAM_PROFILE_EXTENDED | Matriz | Nombre de etiqueta de una matriz de perfil de leva calculado utilizado para establecer la relación de posición maestro/esclavo. Únicamente se permite el elemento de la matriz cero ([0)] para la matriz Perfil de leva. El símbolo de puntos suspensivos abre el Editor de perfil de leva. Use el tipo de CAM_PROFILE_EXTENDED con este operando para habilitar el acceso a miembros de datos de leva de doble precisión (LREAL de 64 bits). |
Slave Scaling | REAL | REAL | Inmediato o etiqueta | Escala la distancia total cubierta por el eje esclavo a través del perfil de leva. |
Master Scaling | REAL | REAL | Inmediato o etiqueta | Escala la distancia total cubierta por el eje maestro a través del perfil de leva. |
Execution Mode | DINT | DINT | Inmediato | Determina si el perfil de leva se ejecuta solo una vez o de forma repetida: 0 = Una vez – Una vez iniciado, el eje esclavo sigue el perfil de leva hasta que se atraviesa el límite de leva. En el cruce del límite de leva, se detiene el movimiento de leva en el eje esclavo y se establece el bit .PC. Se restablece el bit de estado de leva de posición de la palabra Estado de movimiento del eje esclavo. El movimiento esclavo no se reinicia si el eje maestro vuelve al rango del perfil de leva. 1 = Continuo – después de iniciarse, el perfil de leva se ejecuta de forma indefinida. Esta característica es útil en aplicaciones rotativas en las que es necesario que la leva de posición se ejecute constantemente de forma rotativa o recíproca. 2 = Persistente: cuando el eje maestro sobrepasa el rango definido, el movimiento de leva del eje esclavo se detiene. El movimiento de leva del esclavo se reinicia en la dirección opuesta cuando el eje maestro invierte su dirección y vuelve al rango del perfil de leva. |
Execution Schedule | DINT | DINT | Inmediato | Seleccione el método utilizado para ejecutar el perfil de leva. 0 = Inmediato – el eje esclavo se bloquea inmediatamente al eje maestro y comienza el proceso de leva de posición. 1 = Pendiente – Le permite combinar una nueva ejecución de la leva de posición después de que haya finalizado una leva de posición en proceso. Al seleccionar Pendiente, se omiten los siguientes parámetros: Eje maestro, Posición de bloqueo del maestro y Referencia de maestro. 2 = Solo Avance – El perfil de leva comienza cuando la posición del maestro cruza la Posición de bloqueo de maestro en la dirección de avance. 3 = Solo inversión – el perfil de leva comienza cuando la posición del maestro cruza la Posición de bloqueo de maestro en la dirección de inversión. 4 = Bidireccional – El perfil de leva comienza cuando la posición de maestro cruza la Posición de bloqueo de maestro en cualquier dirección. |
Master Lock Position | REAL | REAL | Inmediato o etiqueta | Cuando el Desplazamiento maestro = 0,0, la Posición de bloqueo maestro será la posición absoluta del eje maestro en la que el eje esclavo se conecta con el eje maestro. Si el desplazamiento del maestro es X, el eje esclavo bloqueará el eje de maestro en el valor de la posición de maestro absoluta de la posición de bloqueo maestra –X. Por ejemplo: Supongamos que una Posición de bloqueo maestro = 50 y un Movimiento de desplazamiento maestro = 10. Supongamos también que el movimiento de eje Maestro (MAM) y el movimiento de desplazamiento Maestro (MOM) se inician al mismo tiempo. En ese caso, el Esclavo se conectará con el Maestro con una posición del eje Maestro de 40. Esto, a la práctica, desplaza el perfil de Leva 10 unidades hacia a la izquierda. Si el Programa de ejecución es Pendiente, la Posición de bloqueo maestro se ignora. |
Cam Lock Position | REAL | REAL | Inmediato o etiqueta | Determina la posición inicial del perfil de leva. |
Cam Type | DINT | DINT | Inmediato | 0 = Leva nueva – El usuario quiere comenzar una Leva nueva. Este es el valor predeterminado y proporciona compatibilidad hacia atrás con versiones anteriores a V34 Studio 5000 Logix Designer. 1 = Reemplazar y Reiniciar – La leva de reemplazo reemplazará la Leva activa e iniciará la interpolación en una posición indicada por la Posición de bloqueo de leva. 2 = Reemplazar y Continuar – La leva de reemplazo reemplazará la leva activa e iniciará la interpolación desde un índice calculado internamente que es el punto en el que se sustituyó la Leva activa. La Posición de bloqueo de leva se ignora. Este operando es nuevo en V34 Studio 5000 Logix Designer. |
Master Reference | DINT | DINT | Inmediato | Configura la referencia de la posición del maestro a la Posición de comando o a la Posición real. Si el programa de ejecución es Pendiente, la Referencia del maestro se ignora. 0 = Real: el movimiento del eje esclavo se genera desde la posición actual del eje maestro medido por su codificador u otro dispositivo de retroalimentación. 1 = Comando – el movimiento del eje esclavo se genera desde la posición del eje maestro deseada u comandada. |
Master Direction | DINT | DINT | Inmediato | Determina la dirección del eje maestro que genera el movimiento del esclavo según el perfil de leva. Las opciones son: 0 = Bidireccional – el eje esclavo puede hacer un seguimiento del eje maestro en cualquier dirección. 1 = Solo avance – el eje esclavo hace un seguimiento del eje maestro en la dirección de avance de este. 2 = Solo inversión – el eje esclavo hace un seguimiento del eje maestro en la dirección opuesta de este. |
Texto estructurado
MAPC (SlaveAxis, MasterAxis, MotionControl,Direction, CamProfile, SlaveScaling, MasterScaling, ExecutionMode,
ExecutionSchedule, MasterLockPosition, CamLockPosition, CamType, MasterReference, MasterDirection);
Los operandos son los mismos que para la instrucción MAPC de la escalera de relés. No es necesario incluir el índice de la matriz para los operandos de la matriz. Si no se incluye el índice de matriz, la instrucción comienza con el primer elemento de la matriz ([0]).
Para los operandos que tenga que seleccionar entre las opciones disponibles, introduzca su selección como:
Este operando | Tiene estas opciones que | |
|---|---|---|
Se introducen como texto | O se introducen como número | |
ExecutionMode | Una vez Continuo Persistente | 0 1 2 |
ExecutionSchedule | Inmediato Pendiente ForwardOnly ReverseOnly Bidireccional | 0 1 2 3 4 |
CamType | Leva nueva Reemplazar y reiniciar Reemplazar y continuar | 0 1 2 |
MasterReference | Real Comando | 0 1 |
MasterDirection | Bidireccional ForwardOnly ReverseOnly | 0 1 2 |
Estructura de MOTION_INSTRUCTION
Mnemónico | Descripción |
|---|---|
.EN (Enable) Bit 31 | Se establece cuando el renglón hace una transición de falso a verdadero y sigue establecido hasta que el renglón pasa a falso. |
.DN (Done) Bit 29 | Se establece cuando se inicia la leva de posición. |
.ER (Error) Bit 28 | Se establece para indicar que la instrucción ha detectado un error, por ejemplo, si se ha especificado un eje no configurado. |
.IP (In Process) Bit 26 | Se establece cuando se realiza transición de renglón positiva y se borra si es remplazado por otro comando Leva de posición de eje de movimiento o cancelado por un comando de detención, combinación, apagado o fallo de servo. |
.AC (Active) Bit 23 | Se establece cuando la Leva comienza la interpolación del eje esclavo. Se restablece cuando la ejecución de la leva activa se completa o se cancela mediante un fallo de comando de detención, de combinación, de apagado o de servo. |
.PC (Process Complete) Bit 27 | Se borra en una transición de renglón positiva y se establece en el modo de ejecución Una vez cuando la posición del eje maestro sale del rango de posición maestra definido por el perfil de leva activo. |
CONSEJO:
Versión 34 y posteriores: La información de la tabla de estructura de MOTION_INSTRUCTION relativa al bit .AC corresponde solo para la serie de controladores Compact GuardLogix (5380), CompactLogix (5380), ControlLogix (5580 y 5590), GuardLogix (5580) y Logix Emulate. Para otros controladores, el bit .AC se muestra en la plantilla de instrucciones, pero está inactivo y siempre equivale a falso.
Descripción
La instrucción MAPC ejecuta un perfil de leva de cálculo de movimiento configurado por una instrucción anterior Perfil de leva de cálculo de movimiento (MCCP) o también por el Editor de perfil de leva de la aplicación
Logix Designer
. En efecto, las levas de posición permiten implementar relaciones de engranaje electrónico no lineal entre dos ejes. No se usan límites máximos de velocidad, ni aceleración, ni de desaceleración. El movimiento del eje maestro y el perfil de leva designado derivado de la tabla de levas asociada determina la velocidad, la aceleración y la desaceleración del eje esclavo.
ADVERTENCIA:
Los límites máximos de velocidad, de aceleración y de desaceleración, establecidos durante la configuración del eje, no se aplican a la leva electrónica.
El parámetro de entrada Dirección determina la dirección del movimiento del eje esclavo en relación con el eje maestro. La dirección de leva, tal como se aplica al esclavo, puede establecerse explícitamente como la Misma o la Opuesta, o establecerse en relación de la dirección de leva actual, como de Inversión o Sin cambios.
Para sincronizar con precisión la posición del eje esclavo respecto de la posición del eje maestro, puede especificarse para el eje maestro una configuración del Programa de ejecución y una Posición de bloqueo del maestro asociada. Cuando el eje maestro realiza el recorrido y pasa por la posición de bloqueo del maestro en la dirección especificada por el parámetro Programa de ejecución, el eje esclavo se bloquea en la posición del eje maestro de acuerdo con el perfil de leva especificado empezando en la posición de bloqueo de leva.
El perfil de leva también puede configurarse a través del parámetro Programa de ejecución para ejecutarse Inmediatamente o Pendiente una vez que se complete un perfil de leva de posición actualmente en ejecución.
El perfil de leva también se puede ejecutar en los modos de ejecución Una vez, Continuamente o Persistentemente.
La selección de Referencia del maestro permite que la entrada de la leva desde el maestro proceda de la posición de Comando o Real del eje maestro. Hay una función de deslizamiento de embrague disponible para dar soporte a las aplicaciones que requieran un movimiento unidireccional. Esto ayuda a evitar que el esclavo retroceda cuando el eje maestro invierta la dirección. El parámetro Dirección del maestro controla esta función.
La funcionalidad de Escalado de esclavo y maestro se puede utilizar para escalar el movimiento del esclavo en función de un perfil de leva estándar sin tener que crear una tabla de leva y calcular un nuevo perfil de leva.
La selección de Tipo de leva permite al usuario cancelar una leva en ejecución y reemplazarla por otra leva inmediatamente o programarla para que se lleve a cabo en una posición posterior de la posición del eje maestro.
Dirección de leva
Las levas también pueden configurarse para que añadan o resten su contribución incremental a la posición de comando del eje esclavo. Este comportamiento se controla mediante el parámetro de Dirección.
Leva en la misma dirección
Cuando se selecciona o se introduce La misma como la Dirección para la instrucción MAPC, los valores de posición del eje esclavo calculados a partir del perfil de leva se añaden a la posición de comando del eje esclavo. Esta es la operación más común, ya que los valores de posición del perfil se usan tal como se han introducido en la tabla de levas original. Los valores de perfil que aumentan de forma consecutiva dan como resultado un movimiento del eje en dirección positiva y viceversa.
Transmisión en la dirección opuesta
Cuando se selecciona o se introduce Opuesta como la Dirección, los valores de posición del eje esclavo calculados a partir del perfil de leva se restan de la posición de comando del eje esclavo. De esta forma, el movimiento del eje será en la dirección opuesta a la indicada en la tabla de levas original. Los valores de perfil que aumentan de forma consecutiva dan como resultado un movimiento del eje en dirección negativa y viceversa.
Preservar la dirección de leva actual
Cuando se selecciona o se introduce Sin cambios como la Dirección, podrán cambiarse otros parámetros de leva de posición, preservando al mismo tiempo la dirección actual o anterior de leva (la misma u opuesta). Esto resulta útil cuando la dirección actual no es conocida o no es importante. La primera vez que se ejecuta una leva con la opción Sin cambios seleccionada, el control predeterminará La Misma como la dirección.
Invertir la dirección de leva actual
Cuando se selecciona Inversión, la dirección actual o anterior de la leva de posición se cambiará desde La Misma a Opuesta o desde Opuesta a La misma. La primera vez que se ejecuta una leva con la opción Inversión seleccionada, el control predeterminará Opuesta como la dirección.
Especificación del perfil de leva
Para ejecutar una instrucción MAPC, debe especificarse una etiqueta de matriz de datos de perfil de leva. El usuario puede generar las etiquetas de la matriz del perfil de leva mediante el editor de etiquetas de la aplicación
Logix Designer
o la instrucción MAPC con el Editor de perfil de leva integrado, y también ejecutando una instrucción Perfil de leva de cálculo de movimiento (MCCP) en una matriz de levas existente.
Los datos de la matriz de Perfil de leva pueden cambiarse durante la compilación mediante el Editor de perfil de leva o bien al ejecutarse, con la instrucción Perfil de leva de cálculo de movimiento (MCCP). En el caso de cambiarse al ejecutarlos, deberá crearse una matriz de levas para poder usar la instrucción MCCP. Consulte la especificación de a instrucción MCCP para obtener más detalles sobre la conversión de matrices de levas.
La instrucción MAPC admite dos tipos de matriz de Perfil de leva: CAM_PROFILE y CAM_PROFILE_EXTENDED. CAM_PROFILE se calcula a partir de una matriz de CAM. CAM_PROFILE_EXTENDED se calcula a partir de una matriz CAM_EXTENDED, lo que proporciona una mejor precisión.
Para la matriz CAM_PROFILE, todos los elementos, excepto los elementos de estado y tipo de la estructura de elemento de matriz de Perfil de leva, están ocultos en el editor de etiquetas de la aplicación
Logix Designer
. Estos elementos no tienen ningún valor para el usuario. El miembro de Estado se usa para indicar que se ha calculado el elemento de matriz correspondiente del Perfil de leva. Si se intenta ejecutar una instrucción de leva con un elemento no calculado en un perfil de leva, se producirá un error. El parámetro de tipo determina el tipo de interpolación aplicado entre este elemento de matriz de leva y el siguiente elemento de leva (por ejemplo, lineal o cúbico).Para la matriz CAM_PROFILE_EXTENDED, los valores de estado, maestro y esclavo, tipo y los coeficientes C0, C1, C2, C3 son visibles en el editor de etiquetas
Logix Designer
. Utilice el parámetro de estado para indicar que el elemento de matriz CAM_PROFILE ha sido calculado. Si una instrucción de leva comienza a ejecutarse con elementos no calculados en CAM_PROFILE, se produce un fallo. El maestro y el esclavo definen los valores x e y del elemento de leva. El parámetro de tipo determina el tipo de interpolación aplicado entre este elemento de matriz de leva y el siguiente elemento de leva (por ejemplo, lineal o cúbico). C0, C1, C2 y C3 son coeficientes que definen la forma entre dos elementos de leva. Se calculan mediante la instrucción Perfil de leva de cálculo de movimiento (Motion Calculate Cam Profile, MCCP) o del Editor de perfil de leva y no deben modificarse. Intentar modificar los coeficientes C0, C1, C2 y C3 podría producir un movimiento no deseado.
ADVERTENCIA:
No modifique la matriz del perfil de leva directamente. La modificación de la matriz del perfil de leva puede provocar un movimiento no deseado o un fallo de movimiento.
Utilice siempre el perfil de leva de cálculo de movimiento (Motion Calculate Cam Profile, MCCP) o el editor de perfiles de leva para ajustar la matriz del perfil de leva.
Comprobaciones de matriz de perfil de leva
El miembro de Estado del primer elemento de la matriz de perfil de leva es especial y se usa para las comprobaciones de integridad de los datos. Por este motivo, MAPC deberá especificar siempre el perfil de leva con el índice inicial establecido en 0.
El primer miembro de Estado del elemento de perfil de leva podrá tener los siguientes valores.
Variables de estado | Descripción |
|---|---|
0 | El elemento de perfil de leva no se ha calculado. |
1 | El elemento de perfil de leva se está calculando. |
2 | El elemento de perfil de leva se ha calculado |
n | El elemento de perfil de leva se ha calculado y lo están utilizando ( n- 2) las instrucciones MAPC o MATC. |
Antes de iniciar una leva en un eje especificado, las instrucciones MAPC comprueban si se ha calculado la matriz de perfil de leva, verificando el valor del primer miembro de Estado del elemento de perfil de leva. Si el estado es 0 o 1, significará que el perfil de leva aún no se ha calculado y se establece una indicador de error de la instrucción MAPC. Si la matriz de perfil de leva se ha calculado por completo (Estado > 1), la instrucción aumentará el valor del miembro de Estado, lo que indica que la está usando este eje.
Si la leva finaliza o se termina, el miembro de Estado del primer elemento de la matriz del perfil de leva se reducirá para llevar el seguimiento del número de levas que usan el perfil de leva asociado.
Interpolación lineal y cúbica
Las levas de posición están totalmente interpoladas. Esto significa que si la posición actual del eje maestro no se corresponde de forma exacta con un punto de la tabla de levas asociado con el perfil de leva, la posición del eje esclavo se determinará mediante interpolación lineal o cúbica entre los puntos adyacentes. De esta manera, se proporciona el movimiento esclavo más uniforme posible.
Cada uno de los puntos de la matriz de Leva usados para generar el Perfil de leva puede configurarse para una interpolación lineal o cúbica.
Las operaciones de levas electrónicas se mantienen activas durante cualquier ejecución posterior de un impulso o procesos de movimiento para el eje esclavo. Esto permite superponer movimientos de levas electrónicas a impulsos, o que perfiles de movimiento creen movimientos complejos y sincronización.
Escalado de levas de posición
Un perfil de leva de posición se puede escalar tanto en las dimensiones maestras como en las dimensiones esclavas cuando se ejecuta. Esta característica de escalado es útil porque permite que el perfil de leva almacenado se use para determinar la forma general del perfil de movimiento. Los parámetros del escalado se usan después para definir el recorrido total del maestro o del esclavo a lo largo del cual se ejecutará el perfil, tal y como se muestra en la ilustración de más abajo. De esta forma, un perfil de leva estándar puede usarse para generar una familia completa de perfiles de leva específicos.
Cuando una instrucción MAPC especifica una matriz de perfil de leva, los valores del maestro y del esclavo definidos por la matriz del perfil de leva asumen las unidades de posición de los ejes maestro y esclavo respectivamente. Por el contrario, los parámetros de Escalado de maestro y de esclavo son valores sin unidades que se utilizan como multiplicadores del perfil de leva.
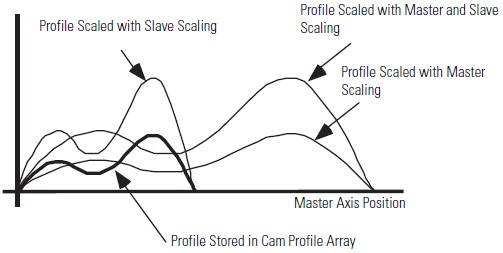
De forma predeterminada, los parámetros Escalado maestro y Escalado esclavo se configuran como 1. Para escalar un perfil de leva de posición, introduzca un valor de Escalado maestro o Escalado esclavo distinto a 1.
Aumentar el valor de escalado de maestro de un perfil de leva reduce las velocidades y las aceleraciones del perfil, mientras que aumentar el valor de escalado de esclavo incrementa las velocidades y aceleraciones del perfil. Para que las velocidades y las aceleraciones del perfil escalado sigan siendo aproximadamente iguales a las del perfil no escalado, los valores de escalado del maestro y de escalado del esclavo deben ser iguales. Por ejemplo, si el valor de escalado del esclavo de un perfil es 2, el valor de escalado del maestro también deberá ser 2 para mantener velocidades y aceleraciones aproximadamente iguales durante la ejecución de la leva de posición escalada.
ADVERTENCIA:
Al reducir el valor de Escalado maestro o aumentar el valor de Escalado esclavo de un perfil de leva de posición aumentan las velocidades y aceleraciones necesarias del perfil. Esto puede provocar un fallo de movimiento si se superan las capacidades del sistema del variador.
Modo de ejecución
Una vez
Los Modos de ejecución Una vez, Continuo o Persistente se pueden seleccionar para determinar cómo se comportará el movimiento de la leva cuando la posición del maestro sobrepase los puntos de inicio y finales del perfil definidos por la tabla de levas original.
Cuando se selecciona Una vez (valor predeterminado), el perfil de leva especificado, una vez iniciado, se ejecuta hasta que se cruza el límite de la leva. Cuando el eje maestro se desplace fuera del rango del perfil, el movimiento de leva se detendrá en el eje esclavo y se establecerá el bit Proceso completado (.PC) de la instrucción MAPC. El movimiento de esclavo no se reinicia cuando el maestro vuelve al rango del perfil especificado por los puntos de inicio y fin.
Continuo
Si se selecciona el modo Continuo, el perfil de leva especificado se ejecutará indefinidamente una vez iniciado. Con la operación continua, las posiciones del maestro y del esclavo del perfil se desbobinan cuando la posición del eje maestro se desplaza fuera del rango del perfil, causando la repetición del perfil de leva. Esta característica es útil en aplicaciones rotativas en las que es necesario que la leva de posición se ejecute constantemente de forma rotativa o recíproca. Sin embargo, para generar un movimiento uniforme y continuo mediante esta técnica, hay que procurar diseñar los puntos de leva de la tabla de levas para confirmar que no haya discontinuidades de posición, velocidad o aceleración entre los puntos de inicio y final del perfil de leva calculado.
Persistente
Cuando se selecciona el modo Persistente, el movimiento de leva del esclavo se mueve si el eje maestro está dentro del rango del perfil de leva. Cuando el eje maestro sobrepasa el rango definido, el movimiento de leva del eje esclavo se detiene. Cuando el eje maestro invierte su dirección y vuelve al rango del perfil de leva, el eje esclavo reinicia su movimiento de leva según el perfil de leva.
Programa de ejecución
El parámetro Programación de ejecución controla la ejecución de la instrucción MAPC.
Inmediato
De forma predeterminada, el programa de ejecución de la instrucción MAPC es Inmediata. En la ejecución inmediata, el eje esclavo se bloquea inmediatamente con el eje maestro y empieza el proceso de leva de posición.
Leva activa
En el caso de la leva activa Inmediata, no se produce un retardo en la ejecución del proceso de leva de posición. En este caso, el parámetro de Posición de bloqueo maestro es irrelevante.
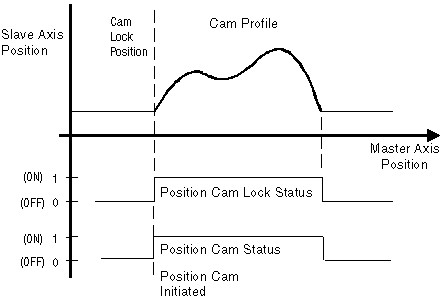
Esta figura muestra la ejecución de la leva activa inmediata, con el proceso de leva iniciado en el eje esclavo. Observe que el estado de leva de posición y el estado de bloqueo de leva de posición de la palabra de estado de movimiento del eje esclavo se establece como Verdadero. El eje esclavo se conecta inmediatamente con el eje maestro y sigue al perfil de leva.

Leva de reemplazo y reinicio
En el caso de la leva de reemplazo inmediato y reinicio, la leva de reemplazo sustituye a la leva activa inmediatamente en la posición de bloqueo de leva programada.
Esta figura muestra la ejecución de la leva de reemplazo inmediato y reinicio. La leva activa inicia el proceso de leva y la leva de reemplazo se inicia con el programa de ejecución Inmediato. El reemplazo se produce en la posición de bloqueo de leva programada de cero y se omite la posición de bloqueo maestro.
Se establecen los bits de Estado de leva de posición y Estado de bloqueo de leva de posición de los bits de Estado de movimiento del eje esclavo.

Leva de reemplazo y continuación
En el caso de la leva de reemplazo inmediato y continuación, la leva de reemplazo reemplaza la leva activa inmediatamente en el punto en el que se inició la sustitución. La Posición de bloqueo de leva y la Posición de bloqueo maestro se omiten.
Esta figura muestra la ejecución de la leva de reemplazo inmediato y continuación. La leva activa inicia el proceso de leva y la leva de reemplazo se inicia con el programa de ejecución Inmediato.
Se establecen los bits de Estado de leva de posición y Estado de bloqueo de leva de posición de los bits de Estado de movimiento del eje esclavo.

Solo avance, Solo inversión o Bidireccional
Si el parámetro Programa de ejecución se establece en Solo avance, Solo inversión o Bidireccional, el eje esclavo no estará bloqueado con el maestro hasta que el eje maestro cumpla la condición correspondiente.
Solo avance:
La leva de reemplazo sustituye a la leva activa cuando la leva llega al punto de reemplazo mientras el eje maestro se mueve en la dirección de avance.
Solo inversión:
Igual que Solo avance, excepto que el maestro se mueve en la dirección de inversión.
Bidireccional:
Igual que solo avance, excepto que el maestro se mueve en cualquier dirección.
Leva de reemplazo y continuación con leva activa desbloqueada:
El diagrama muestra cuándo se inicia una leva activa con dirección de Solo avance maestra, con el modo de ejecución Inmediato y con la leva de reemplazo ejecutándose más tarde. Las transiciones de estado se indican con las líneas verticales de puntos en el diagrama.
- Inicio de leva activa: El eje esclavo empieza a seguir al eje maestro en la dirección de avance. El Estado de leva de posición y el Estado de bloqueo de leva de posición de los bits de palabra de estado de movimiento del eje esclavo están establecidos como Verdaderos.
- Maestro en leva activa desbloqueándose: Debido a la inversión del eje maestro, la leva activa se desbloquea y se restablece el estado de bloqueo de leva de posición del bit de palabra de estado de movimiento del eje esclavo.
- Inicio de la leva de reemplazo: Mientras el eje maestro se mueve en la dirección de inversión, la leva de reemplazo se inicia con la leva activa aún desbloqueada y con las siguientes configuraciones:
- Programación de ejecución: Solo avance
- Dirección de maestro: Solo avance
- Modo de ejecución: Persistente (el bit .PC no cambia a Verdadero después de completarse la leva)
- Posición de bloqueo maestro programado: 10 unidades
- Reemplazo en la posición de bloqueo maestro: Cuando el eje maestro empieza a moverse en dirección de avance y alcanza la posición de bloqueo maestro de 10 unidades, el bit AC de la palabra de estado de movimiento de leva de reemplazo se establece en Verdadero, lo que indica que la leva de reemplazo está lista para interpolar el eje esclavo.
- Maestro en leva activa con leva bloqueándose: Cuando el eje maestro se mueve en dirección de avance y alcanza el punto de inversión maestro de la leva activa, la leva activa se bloquea y la leva de reemplazo empieza a accionar el eje esclavo. El Estado de bloqueo de leva de posición del bit de palabra de estado de movimiento del eje esclavo se establece en Verdadero. El eje esclavo comienza a moverse de acuerdo con el perfil de leva de reemplazo hasta que el eje maestro cruza el límite de leva. Se restablece el Estado de bloqueo de leva de posición del bit de palabra de estado de movimiento del eje esclavo.

- Leva de reemplazo y reinicio con leva activa bloqueada: El diagrama muestra cuándo se inicia una leva activa con dirección de Solo avance maestra, con el modo de ejecución Inmediato y con la leva de reemplazo ejecutándose más tarde; las transiciones de estado se indican mediante líneas verticales de puntos en la figura.
- Inicio de leva activa: El eje esclavo empieza a seguir al eje maestro en la dirección de avance. El Estado de leva de posición y el Estado de bloqueo de leva de posición de los bits de palabra de estado de movimiento del eje esclavo están establecidos como Verdaderos.
- Inicio de la leva de reemplazo: Mientras el eje maestro se mueve en dirección de avance, la leva de reemplazo se inicia con la leva activa aún bloqueada y con las siguientes configuraciones:
- Programación de ejecución: Solo avance
- Dirección de maestro: Solo avance
- Modo de ejecución: Persistente (el bit .PC no cambia a Verdadero después de completarse la leva)
- Posición de bloqueo maestro programado: 15 unidades
- Reemplazo en la posición de bloqueo maestro: Cuando el eje maestro empieza a moverse en dirección de avance y alcanza la posición de bloqueo maestro de 15 unidades, el bit AC de la palabra de estado de leva de reemplazo se establece en Verdadero, lo que indica que la leva de reemplazo está lista para interpolar el eje esclavo. La leva de reemplazo comienza a moverse de acuerdo con el perfil de leva de reemplazo hasta que el eje maestro cruza el límite de leva. El Estado de bloqueo de leva de posición del bit de palabra de estado de movimiento del eje esclavo se establece en Falso.

Leva pendiente
Alternativamente, la ejecución de la instrucción MAPC puede postergarse en espera de que se complete la leva de posición que está ejecutándose actualmente. La selección Pendiente de Programación de ejecución se puede utilizar de esta manera para combinar dos perfiles de levas de posición sin detener el movimiento.
La característica de ejecución Pendiente es útil en aplicaciones como el empaquetado a alta velocidad, cuando un eje esclavo debe bloquearse en un eje maestro en movimiento y acelerarse hasta la velocidad adecuada usando un perfil específico. Cuando se completa este perfil de aceleración, debe combinarse con el perfil operativo, que normalmente se ejecuta de forma continua. Para detener el eje esclavo, el perfil operativo se combina de manera uniforme en un perfil de desaceleración, de forma que el eje se detenga en una ubicación conocida, tal como se muestra en la figura.
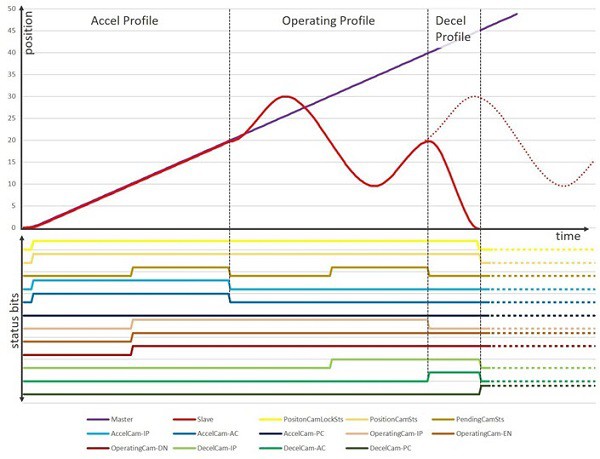
Sin embargo, para confirmar un movimiento uniforme durante la transición, los perfiles deben estar diseñados de forma que no exista ninguna discontinuidad de posición, velocidad ni aceleración entre el final del perfil actual y el inicio del nuevo. Esto se efectúa mediante el Editor de perfiles de leva de la aplicación Studio 5000 Logix Designer.
Si se ha seleccionado Pendiente para el Programa de ejecución sin un perfil de leva de posición correspondiente en curso, la instrucción MAPC se ejecutará, pero no se producirá ningún movimiento de levas hasta que se inicie otra instrucción MAPC con un Programa de ejecución no pendiente. Esto permite que los perfiles de leva pendientes se carguen previamente antes de ejecutar la leva inicial. Este método se aplica a los casos en los que las levas inmediatas terminan antes de que la leva pendiente se pueda cargar de forma fiable.
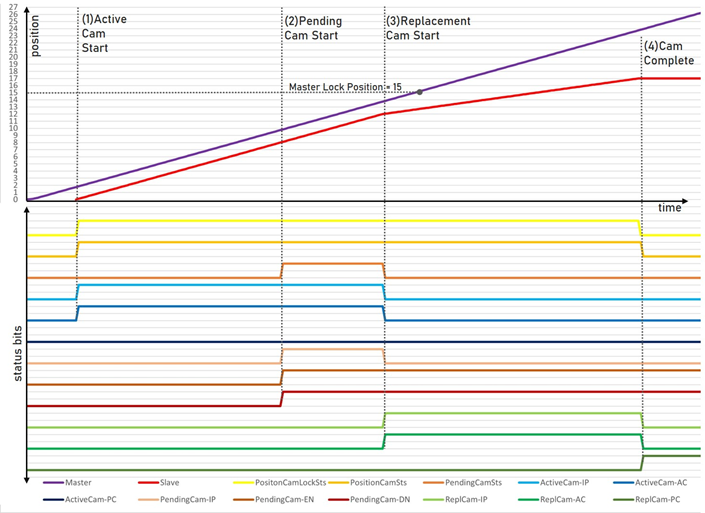
Efecto de leva de reemplazo en una leva pendiente
Esta figura muestra un ejemplo de cómo se ven afectados las marcas de estado de levas pendientes cuando se ejecuta una leva de reemplazo antes del inicio de una leva pendiente. Las líneas verticales de puntos de la figura indican las transiciones de estado. Cuando se ejecuta la leva de reemplazo, se establece el bit .IP de la leva pendiente y se ejecuta el perfil de leva de reemplazo y reinicio.
(1) Se inicia la leva activa.
(2) Se habilita la leva pendiente y espera a que se complete la leva activa. Se establecen los bits .IP y .DN de la leva pendiente.
(3) La leva de reemplazo se ejecuta antes de que se complete el final del perfil de leva activa. Se restablece el bit .IP de la leva pendiente.
(4) Leva completa, se establece el bit .PC de la leva de reemplazo.
Posición de bloqueo maestro
La posición de bloqueo maestro programado de la leva de reemplazo es la posición de reemplazo (punto).
En una configuración de eje rotatorio, la posición de bloqueo maestro es independiente del recuento de vueltas. El usuario debe confirmar que la posición de bloqueo maestro se encuentra dentro del rango del perfil de la leva activa.
Referencia del maestro
El parámetro Referencia del maestro determina el origen de la posición del maestro para vincularlo con el generador de levas. Este origen puede ser la posición real o la posición de comando del eje maestro. Se obtiene un movimiento más suave de la posición de comando, pero en algunos casos, por ejemplo, cuando un eje físico no está controlado por un módulo de movimiento
ControlLogix
, la posición real es la única opción práctica.Esclavo a la posición real
Cuando se introduce o se selecciona la posición real como origen de la referencia del maestro, el movimiento del eje esclavo se genera a partir de la posición real del eje maestro, tal como se muestra más abajo.
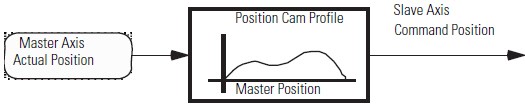
La posición real es la posición actual del eje maestro, medida por su codificador u otro dispositivo de retroalimentación. La única selección cuando el tipo de eje maestro se configura como Solo retroalimentación, ya que a menudo es necesario sincronizar las posiciones reales de dos ejes.
Esclavo a la posición de comando
Cuando se introduce o se selecciona la posición de comando como origen de la referencia del maestro, el movimiento del eje esclavo se genera a partir de la posición de comando del eje maestro, tal como se muestra más abajo.
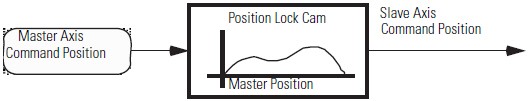
La posición de comando (solo disponible cuando el Tipo de eje maestro es un Servoeje o Eje virtual) es la posición deseada o de comando del eje maestro.
Dado que la posición de comando no incorpora ningún error de seguimiento ni perturbaciones externas de posición, es una referencia más precisa y estable para la leva. Al efectuar una operación de leva hasta la posición de comando del maestro, debe ordenarse al eje maestro que se mueva para que provoque un movimiento en el eje esclavo.
Dirección de maestro
Normalmente, el parámetro Dirección maestra se establece en Bidireccional (valor predeterminado). Sin embargo, cuando se selecciona Solo avance para la Dirección maestra, el eje esclavo de coordenadas hace un seguimiento del eje maestro en la dirección de avance del mismo. Cuando se selecciona Solo inversión, el eje esclavo hace un seguimiento del eje maestro en la dirección de inversión del mismo. Si el eje maestro cambia de dirección, el eje esclavo no invierte la dirección, sino que permanece en el lugar en el que se encuentra cuando el maestro invierte su dirección. Esta característica unidireccional de las levas de posición se usa para proporcionar un embrague deslizante electrónico, que impide que el generador de movimiento se desplace hacia atrás a través del perfil de leva si el maestro invierte la dirección.
Cuando el eje maestro vuelve a invertir, reanudando el movimiento en la dirección deseada, el eje esclavo retoma de nuevo el movimiento cuando el maestro alcanza la posición en la que invirtió inicialmente su dirección. De esta forma, el eje esclavo mantiene la sincronización con el maestro, inhibiendo al mismo tiempo el movimiento en la dirección errónea. Esto es especialmente útil en los casos en los que el movimiento en una determinada dirección puede provocar daños en la máquina o en el producto.
Movimiento durante la transición de leva
Pueden efectuarse Mover eje de movimiento durante la transmisión de leva para proporcionar un control de desplazamiento y de fase sofisticado mientras el eje esclavo está en funcionamiento.
Movimientos incrementales
Puede usarse una instrucción Mover eje de movimiento (Motion Axis Move, MAM) incremental en el eje esclavo (o en el eje maestro si se ha configurado para Operación de servo) mientras la leva de posición está en funcionamiento. Esto es útil para lograr un control de la fase de avance/retraso. La distancia de movimiento incremental puede usarse para eliminar cualquier error de fase entre el maestro y el esclavo o para crear una relación de fase exacta.
Movimientos de desplazamiento maestro
Una instrucción MAM también puede usarse, mientras la leva de posición está en funcionamiento, para desplazar sobre la marcha la posición de referencia del maestro de la leva. A diferencia de un movimiento incremental en el eje esclavo, un movimiento de desplazamiento maestro en el eje esclavo desplaza el perfil de leva con respecto al eje maestro, tal como se muestra en la siguiente figura.

Cuando se inicia la instrucción MAPC (excepto pendiente) el Movimiento de desplazamiento maestro correspondiente se inhabilita y el Desplazamiento maestro, el Desplazamiento de estroboscopio y el Desplazamiento maestro del inicio correspondientes se restablecen a cero. Para lograr el desplazamiento de la posición de referencia del maestro, la instrucción MAM debe iniciarse después de iniciar MAPC.
Consulte la instrucción Mover eje de movimiento (MAM) para obtener más información sobre los Movimientos de desplazamiento maestro.
Posición de bloqueo de leva
El parámetro Posición de bloqueo de leva determina la ubicación inicial en el perfil de leva cuando el esclavo se bloquea con el maestro. Por lo general, la Posición de bloqueo de leva se establece al principio del perfil de leva. Como el punto inicial de la mayor parte de tablas de levas es 0, por regla general la Posición de bloqueo de leva está establecida en 0. La Posición de bloqueo de leva también se puede establecer en cualquier posición dentro del rango maestro del perfil de leva.
La figura muestra un perfil de leva con dos posiciones de bloqueo de leva diferentes. La línea roja indica la ejecución del perfil de leva con una Posición de bloqueo de leva de cero, mientras que la línea azul indica la misma ejecución del perfil de leva con una Posición de bloqueo de leva de diez. Observe cómo se desplaza el perfil del punto 1 al punto 1', del punto 2 al punto 2', etcétera.
En la figura, el eje esclavo está en la posición de 30 unidades cuando el maestro se encuentra en una posición de 10 unidades con una posición de bloqueo de leva de cero, tal como se muestra en rojo y se indica con 1. Cuando la posición de bloqueo de leva se cambia de cero a diez unidades, el perfil del eje esclavo se desplaza en 30 unidades en cada fila de la posición del eje esclavo. A continuación se muestra cómo se calcula el valor de esclavo de cada fila.
[ ] | Maestro (Master) | Esclavo | Esclavo |
|---|---|---|---|
0 | 0 | 0 | 1' = S 1 - 30 1' = 30 - 30 = 0 |
1 | 10 | 30 | 2' = S 2 - 30 2' = 35 - 30 = 5 |
2 | 20 | 35 | 3' = S 3 - 30 3' = 30 - 30 = 0 |
3 | 30 | 30 | 4' = S 4 - 30 4' = 0 - 30 = 30 |
4 | 40 | 0 | Perfil finalizado '4 = Final del límite de leva |

Tipo de leva
El parámetro Tipo de leva indica que la leva programada es una leva nueva o de reemplazo. La selección permite al usuario elegir Leva nueva, Reemplazar y reiniciar, y Reemplazar y continuar.
Leva nueva
Leva nueva debe utilizarse cuando el usuario quiere que la leva programada sea una leva nueva. Este es el valor predeterminado para el parámetro Tipo de leva y proporciona compatibilidad con versiones anteriores para la aplicación
Studio 5000 Logix Designer
.Leva nueva inicia su perfil de leva al comienzo o cuando se inicia la leva pendiente una vez que se complete la leva activa. Esta figura muestra la ejecución de una leva nueva.

Reemplazar y reiniciar
Utilice la enumeración Reemplazar y reiniciar para reemplazar la leva en ejecución actual. La leva de reemplazo con Tipo de leva de Reemplazar y reiniciar inicia el perfil de leva en la Posición de bloqueo de leva programada. La sustitución se produce sin ninguna consideración de las perturbaciones de velocidad, aceleración o variación.
El usuario es responsable de minimizar cualquier perturbación de velocidad, aceleración y variación mediante el diseño adecuado de la leva. Esta figura muestra la ejecución de Reemplazar y reiniciar.

Reemplazar y continuar
Use la enumeración de Reemplazar y continuar para reemplazar la leva activa en cualquier punto cuando está en curso. En el punto de reemplazo, la leva de reemplazo empieza a interpolar el eje esclavo. La figura muestra la ejecución de un comando Reemplazar y continuar.
La línea de puntos verdes indica las posiciones del eje esclavo si la leva de reemplazo se inició al mismo tiempo que la leva activa.
La línea de puntos azules indica las posiciones del eje esclavo si la leva activa siguió ejecutándose más allá del punto de reemplazo.
El cambio repentino en la posición de esclavo en el punto de reemplazo se debe al perfil de leva de reemplazo que ahora define las nuevas posiciones del eje esclavo.

Detención de una leva
Como en el caso de otros generadores de movimiento (impulso, movimiento y engranado), las levas activas deben detenerse mediante las diferentes instrucciones de detención, tales como Paro de eje de movimiento (MAS) o Paro de grupo de movimiento (MGS). El movimiento de leva también debe detenerse cuando el procesador
ControlLogix
cambia los modos OS. La instrucción MAS debe poder detener el proceso de leva. Este comportamiento debe ser idéntico al de la funcionalidad MAS, la cual detiene específicamente un proceso de engranaje.Combinación a partir de una leva
Como en el caso de otros generadores de movimiento (impulso, movimiento y engranado), las levas activas también deben ser compatibles con la funcionalidad de combinación de movimientos. Los movimientos y los impulsos deben poder combinarse a partir de la leva activa. Este comportamiento debe ser idéntico al de la funcionalidad de combinación aplicada a un proceso de engranaje.
Recuperación de fallo
En ocasiones es necesario responder a una condición de fallo de eje sin perder la sincronización entre un eje maestro y uno esclavo, conectados en una relación de leva. Con una leva activa, hay varias maneras de tratar los fallos de eje.
Cree un eje virtual y asocie todo mediante levas al mismo y, en caso necesario, conecte este eje maestro virtual al eje maestro real de la máquina. Establecer las diferentes acciones de fallo para todos los ejes en Solo estado. Cuando se produce un fallo de eje (por ejemplo, un fallo del variador), un programa de aplicación encargado de monitorizar los estados de fallo de los ejes lo detectará y llevará a cabo una detención controlada de todos los ejes activos, deteniendo el eje maestro virtual. A nivel de generador de perfiles, todo sigue completamente sincronizado. Use el siguiente error en el eje con fallo para determinar en qué medida se encuentra fuera de la posición. Restablezca el fallo en el eje con fallo y llévelo a la posición a una velocidad controlada mediante la instrucción MAM y el siguiente error calculado. Por último, empiece a desplazar el eje maestro virtual.
La misma configuración que más arriba, pero en este caso cuando el eje esclavo falla la acción de fallo del eje desactiva el variador. Esto finaliza el proceso de leva activo en el eje esclavo. En este punto, el programa de la aplicación detiene los demás ejes mediante el eje maestro virtual. A continuación, vuelva a acomodar el eje con el fallo determinando el lugar en el que se encuentra el maestro y calculando después dónde debería estar el eje esclavo si no se hubiese producido el fallo. Por último, efectúe un MAPC de bloqueo inmediato para resincronizar con la Posición de bloqueo de leva establecida en el valor calculado.
CONSEJO:
La ejecución de la instrucción MAPC se completa en un solo escaneado, por lo que los bits Hecho (.DN) y En proceso (.IP) se establecen inmediatamente. El bit En proceso (.IP) permanece establecido hasta que el proceso PCAM iniciado se completa, es remplazado por otra instrucción MAPC o se detiene con un comando Paro de eje de movimiento, operación de Combinación o Acción de fallo de servo. El bit de Proceso completo (.PC) se borra inmediatamente cuando la instrucción MAPC se ejecuta y se establece una vez que el proceso de leva se completa (.PC) cuando está configurado para el modo de ejecución Una vez.
Se trata de una instrucción de transición:
- En la escalera de relés, cambie EnableIn de Falso a Verdadero cada vez que se deba ejecutar la instrucción.
- En el texto estructurado, condicione la instrucción para que solo se ejecute en una transición. Para obtener más información, consulte Sintaxis del texto estructurado.
Afecta a las marcas de estado matemáticas
No
Fallos mayores/menores
No es específico para esta instrucción. Se puede producir un fallo mayor si se pasa al operando del eje una referencia sin inicializar o una referencia de tipo incorrecto. Consulte Índice a través de matrices para ver los fallos de indexación de matrices.
Condiciones de ejecución
En Texto estructurado, EnableIn siempre es Verdadero durante un escaneado normal. Por tanto, si la instrucción se encuentra en la ruta de control activada por la lógica, se ejecutará.
Las condiciones por debajo de la línea continua gruesa solo se pueden dar durante el modo Escaneado normal.
Diagrama de lógica de escalera
Condición/estado | Acción realizada |
|---|---|
Pre-escaneado | Los bits .EN, .DN, .ER, .IP, .AC y .PC se borran y cambian a Falso. |
Postcan | No se realiza ninguna acción. |
Enable es Falso | El bit .EN se borra y cambia a Falso si el bit .DN o .ER es Verdadero. |
EnableIn es Verdadero y el bit .EN es Falso | El bit .EN se establece en Verdadero y la instrucción se ejecuta de acuerdo con la última versión del documento PISD de instrucción de movimiento. |
EnableIn es Verdadero y el bit .EN es Verdadero | No se realiza ninguna acción. |
Códigos de error
Consulte Códigos de error de movimiento (ERR) para ver las instrucciones de movimiento.
Códigos de error extendidos
Los Códigos de error extendidos ofrecen información adicional específica sobre la instrucción para los códigos de error que son genéricos en muchas instrucciones.
Los Códigos de error extendidos para el código de error Eje no configurado (11) son los siguientes:
- El Código de error extendido 1 significa que el eje esclavo no está configurado.
- El Código de error extendido 2 significa que el eje maestro no está configurado.
Los Códigos de error extendidos para el código de error Parámetro fuera de rango (13) indican un número que hace referencia al número de operando tal y como aparece en la plantilla de arriba a abajo, contándose el primer operando como cero. Por lo tanto, para la instrucción MAPC, un código de error extendido de 5 se referiría al valor del operando Escalado del esclavo. Tendrá que verificar entonces su valor con el rango de valores aceptados para la instrucción.
Para el Código de error 54 – El valor de desaceleración máximo es cero, haga clic en el botón de puntos suspensivos al lado del eje infractor para acceder a la pantalla Propiedades del eje. Vaya a la pestaña Dinámica (Dynamics) y haga los cambios adecuados en el Valor de desaceleración máximo. Si el número de Error extendido es -1, significa que el sistema de coordenadas tiene un valor de desaceleración máxima de 0. Vaya a la pestaña Dinámica (Dynamics) de las Propiedades del sistema de coordenadas (Coordinate System Properties) para corregir el Valor de desaceleración máximo.
Campo .SEGMENT
El campo .SEGMENT de los códigos de error ILLEGAL_CAM_TYPE (28), ILLEGAL_CAM_ORDER (29) o INVALID_CAM_PROFILE_ELEMENT (179) indica el elemento de matriz del perfil de leva que contiene, respectivamente, un tipo de perfil de leva no válido (no lineal o cúbico), una posición maestra no ascendente o un valor no válido (por ejemplo, un desbordamiento o un valor no numérico). Por lo tanto, INVALID_CAM_PROFILE_ELEMENT con el valor de campo .SEGMENT de 3 significa que el cuarto elemento (o [3]) de la matriz del perfil de leva contiene el número no válido. Utilice la instrucción Perfil de leva de cálculo de movimiento (Motion Calculate Cam Profile, MCCP) o el Editor de perfil de leva para volver a calcular el perfil de leva y confirmar que los valores maestro y esclavo no contienen un valor no válido.
Bits de estado
Estado de leva de posición
Este bit de Estado indica que el perfil de leva de posición de eje de movimiento está en curso. Se establece cuando se inicia el comando de leva de posición de eje de movimiento en el eje esclavo.
Se restablece cuando se cumplen estas condiciones:
- La leva activa o la leva de reemplazo finalizan con el modo de ejecución Una vez.
- El eje esclavo se detiene (MAS, MCS) con el Tipo de parada Todo o con Leva de posición.
- El eje esclavo está apagado (MASD, MGSD, MCSD).Modo de ejecuciónNombre del bitStatementUna vezPersistenteContinuoEstado de leva de posiciónSe establece cuando se inicia el comando de leva de posición de eje de movimiento en el eje esclavo.VERDADERO (TRUE)TRUETRUESe restablece cuando la leva activa o de reemplazo finaliza la ejecución.VERDADERO (TRUE)FALSO (FALSE)FALSE
Estado de bloqueo de leva de posición
El bit de Estado de bloqueo de leva de posición indica el estado cuando el eje maestro empieza a accionar el eje esclavo según el perfil de leva y la dirección de esclavo. Se establece cuando el eje maestro satisface las condiciones: Modo de ejecución, Programación de ejecución, Dirección maestra y Posición de bloqueo de leva.
Se restablece cuando se cumplen estas condiciones:
- El eje maestro cruza el límite de la leva en los modos de ejecución Una vez y Persistente.
- El eje maestro se mueve en la dirección de inversión, tal como se especifica en la dirección maestra.
- El eje esclavo se detiene (MAS, MCS) con el Tipo de parada Todo o con Leva de posición.
- El eje esclavo está apagado (MASD, MGSD, MCSD).
Modo de ejecución | ||||
|---|---|---|---|---|
Nombre del bit | Statement | Una vez | Persistente | Continuo |
Estado de bloqueo de leva de posición | Se establece cuando el eje maestro empieza a accionar el eje esclavo. | VERDADERO (TRUE) | TRUE | TRUE |
Se restablece cuando el eje maestro cruza el límite de leva. | VERDADERO (TRUE) | VERDADERO (TRUE) | FALSE | |
Nombre del bit | Statement | Programa de ejecución |
|---|---|---|
Estado de bloqueo de leva de posición | Se establece inmediatamente. Se omiten la posición de bloqueo maestro y la posición de bloqueo de leva. | Inmediato |
Se establece cuando el eje maestro satisface las condiciones: Modo de ejecución, Programación de ejecución, Dirección maestra y Posición de bloqueo de leva. | Solo avance Solo inversión Bidireccional |
La figura muestra Leva de reemplazo y reinicio con Leva activa desbloqueada. En la figura, una leva activa se inicia con el modo de ejecución Persistente y la leva de reemplazo se ejecuta más tarde con la condición de Leva activa desbloqueada. Las líneas verticales punteadas indican las transiciones de estado.
(1) Se inicia la leva activa
El eje esclavo empieza a seguir al eje maestro en la dirección de avance. Se establecen los bits de Estado de leva de posición y Estado de bloqueo de leva de posición de los bits de Estado de movimiento del eje esclavo.
(2) La leva activa se desbloquea
Como el eje maestro ha cruzado el límite del perfil de leva activa en dirección de avance, la leva activa se desbloquea y se restablece el estado de bloqueo de leva de posición del bit de palabra de estado de movimiento del eje esclavo. El estado de leva de posición del bit de estado de movimiento del eje esclavo queda Sin cambios y permanece en Verdadero.
(3) Se inicia la leva de reemplazo
La leva de reemplazo se inicia con la leva activa aún desbloqueada, y con estas configuraciones:
- Programación de ejecución: Inmediato
- Dirección de maestro: Solo avance
- Modo de ejecución: Persistente (el bit .PC no cambia a Verdadero después de completarse la leva)
Se establece el estado de bloqueo de leva de posición del bit de palabra de estado de movimiento del eje esclavo, y el estado de leva de posición del bit de estado de movimiento del eje esclavo queda Sin cambios y permanece en Verdadero.
El eje esclavo comienza a moverse de acuerdo con el perfil de leva de reemplazo hasta que el eje maestro cruza el límite de leva. Se restablece el estado de bloqueo de leva de posición del bit de palabra de estado de movimiento del eje esclavo, y el estado de leva de posición del bit de estado de movimiento del eje esclavo queda Sin cambios y permanece en Verdadero.

Estado de leva de posición pendiente
Este bit de Estado indica que el perfil de Leva de posición de eje de movimiento tiene pendiente la finalización de un perfil de leva en ejecución.
Se establece cuando se cumplen estas condiciones:
- Se inicia la leva de posición de eje de movimiento con el programa de ejecución Pendiente.
- Leva de reemplazo iniciada con el programa de ejecución Solo avance, Solo inversión o Bidireccional.
Se restablece cuando se cumplen estas condiciones:
- Se completa el perfil de leva de posición actual, que inicia el perfil de leva pendiente.
- La leva de reemplazo satisface las condiciones del Programa de ejecución y la Posición de bloqueo maestro.
- El eje esclavo se detiene (MAS, MCS) con el Tipo de parada Todo o con Leva de posición.
- El eje esclavo está apagado (MASD, MGSD, MCSD).
Nombre del bit | Statement | Programa de ejecución |
|---|---|---|
Estado de leva de posición pendiente | FALSO (FALSE) | Inmediato |
VERDADERO (TRUE) | Pendiente | |
Se establece hasta que el Eje maestro satisface la condición basada en el Modo de ejecución, el Programa de ejecución, la Dirección maestra y la Posición de bloqueo de leva | Leva de reemplazo con: Solo avance Solo inversión Bidireccional |
La figura muestra la ejecución de la Leva de reemplazo y reinicio con la leva activa bloqueada. En la figura, una leva activa se inicia con el modo de ejecución Persistente y la leva de reemplazo se ejecuta más tarde con la condición de Leva activa bloqueada. Las transiciones de estado se indican con las líneas verticales de puntos.
(1) Se inicia la leva activa
El eje esclavo empieza a seguir al eje maestro en la dirección de avance. Se establecen los bits de Estado de leva de posición y Estado de bloqueo de leva de posición de los bits de Estado de movimiento del eje esclavo. Se restablece el bit de Estado pendiente de leva de posición del bit de Estado de movimiento del eje esclavo.
(2) Se inicia la leva de reemplazo
La leva de reemplazo se inicia con la leva activa aún bloqueada, y con estas configuraciones:
- Programación de ejecución: Solo avance
- Dirección de maestro: Solo avance
- Modo de ejecución: Persistente (el bit .PC no cambia a Verdadero después de completarse la leva)
- Posición de bloqueo maestro programado: 30 unidades
Se establece el Estado pendiente de leva de posición del bit de palabra de estado de movimiento del eje esclavo. El Estado de leva de posición y el Estado de bloqueo de leva de posición del bit de Estado de movimiento del eje esclavo quedan Sin cambios y permanecen en Verdadero.
(3) La leva activa se desbloquea
Como el eje maestro ha cruzado el límite del perfil de leva activa en dirección de avance, la leva activa se desbloquea y se restablece el estado de bloqueo de leva de posición del bit de palabra de estado de movimiento del eje esclavo. El estado de leva de posición del bit de estado de movimiento del eje esclavo queda Sin cambios y permanece en Verdadero.
(4) Reemplazo en la Posición de bloqueo maestro
Cuando el eje maestro empieza a moverse en dirección de avance y alcanza la posición de bloqueo maestro de 30 unidades, se establece el estado de bloqueo de leva de posición del bit de palabra de estado de movimiento del eje esclavo y se restablece el estado pendiente de leva de posición del bit de palabra de estado de movimiento del eje esclavo. El estado de leva de posición del bit de estado de movimiento del eje esclavo queda Sin cambios y permanece en Verdadero.
El eje esclavo comienza a moverse de acuerdo con el perfil de leva de reemplazo hasta que el eje maestro cruza el límite de leva. Se restablece el Estado de bloqueo de leva de posición del bit de palabra de estado de movimiento del eje esclavo.

Ejemplo
Lógica de escalera de relés

Texto estructurado
MAPC (Axis0, Axis1, MAPC_1, 1, Cam_prof1[0], 1.0, 1.0, Once, Immediate, Mlckpos, Clckpos, NewCam, Actual, ForwardOnly);
Entregue su opinión