
Atributos de configuración de vuelta a posición inicial de movimiento
Use la funcionalidad de vuelta a posición original para establecer una posición de referencia de la máquina o una Posición original para el eje asociado. Los atributos de configuración de vuelta a posición original requieren dispositivos de retroalimentación de posición asociados. La vuelta a posición original no se puede utilizar con variadores configurados para un funcionamiento sin codificador o sin sensor.
Las siguientes tablas describen los atributos de configuración de vuelta a posición original de movimiento para un Eje de control de movimiento.
Modo de posición inicial
Uso | Acceso | Tipo de datos | Predeterminado | Mín. | Máx. | Semántica de los valores |
|---|---|---|---|---|---|---|
Requerido - E | Establecer/SSV | USINT | 1 | - | - | Enumeración 0 = Pasivo 1 = Activo (PVTC) 2-55 = Reservado |
El atributo Modo de posición original determina si:
- La vuelta a posición original mueve el eje de forma activa para generar el evento de vuelta a posición original
- Un agente externo genera un evento de vuelta a posición original moviendo el eje
El Eje de movimiento es compatible con los modos de vuelta a posición original activa y pasiva. La vuelta a posición inicial activa es el procedimiento de vuelta a posición inicial más común, para servoejes físicos, pero no se aplica cuando la Configuración de eje es Solo retroalimentación, ya que requiere el control activo del eje. El atributo
Secuencia de posición original
describe las secuencias de vuelta a posición original disponibles para los modos de Vuelta a posición original activa y pasiva.Modo de vuelta a posición inicial | Descripción |
|---|---|
Active | Cuando se selecciona el modo activo de vuelta a posición inicial, la secuencia de vuelta a posición inicial deseada se selecciona a continuación especificando si se usa o no un interruptor de límite de posición inicial, un nivel de par especificado y/o el marcador de codificador para este eje. Las secuencias de vuelta a posición inicial activas utilizan el perfil de velocidad trapezoidal con la dinámica definida por la velocidad de vuelta a posición inicial, velocidad deretorno a posición inicial, aceleración a posición inicial y desaceleración a posición inicial. |
Pasivo | El modo pasivo de vuelta a posición inicial redefine la posición absoluta actual del eje en caso de que se produzca un evento de interruptor de posición inicial, marcador de codificador o posición inicial a par. La vuelta a posición inicial pasiva se utiliza generalmente para calibrar ejes no controlados, aunque también puede utilizarse con ejes controlados para crear una secuencia de vuelta a posición inicial personalizada. La Vuelta a posición original pasiva, para una secuencia de posición original determinada, funciona de forma similar a la secuencia de vuelta a posición original activa correspondiente, salvo que no hay ninguna orden de movimiento ya que el controlador simplemente espera a que se produzcan los eventos de interruptor, marcador o par. |
Dirección a posición inicial
Uso | Acceso | Tipo de datos | Predeterminado | Mín. | Máx. | Semántica de los valores |
|---|---|---|---|---|---|---|
Requerido - E Solo PV | Establecer/SSV | USINT | 1 | - | - | Enumeración 0 = Avance unidireccional 1 = Avance bidireccional 2 = Retroceso unidireccional 3 = Retroceso bidireccional 4 - 255 = Reservados |
El atributo Dirección a posición inicial es la dirección inicial de una Secuencia de vuelta a posición inicial cuando se configura para el Modo de posición inicial activo.
Este atributo solo es válido para el control de posición y velocidad.
Secuencia de posición inicial
Uso | Acceso | Tipo de datos | Predeterminado | Mín. | Máx. | Semántica de los valores |
|---|---|---|---|---|---|---|
Requerido - E | Establecer/SSV | USINT | 0 | - | - | Enumeración 0 = Inmediato (predeterminado) 1 = Posición inicial a interruptor (O) 2 = Posición inicial a marcador (O) 3 = Posición inicial a interruptor y a continuación marcador(O) 4 = Posición inicial a par (O) 5 = Posición inicial a par y a continuación marcador (O) 6 = Absoluto inmediato (O) 7 - 255 = Reservados |
Determina la secuencia de movimiento utilizada para desencadenar los eventos de vuelta a posición inicial deseados. Filtrado de enumeraciones opcionales basado en el soporte de hardware disponible y el hardware de la interfaz de retroalimentación. Si el tipo de retroalimentación configurado para un eje no admite una señal de marcador, no se pueden usar estas secuencias de vuelta a posición original:
- 2 = Posición inicial a marcador (O)
- 3 = Posición inicial a interruptor y a continuación marcador(O)
- 5 = Posición inicial a par y a continuación marcador (O)
Puede ser necesario filtrar las enumeraciones opcionales basándose en el soporte de hardware disponible y el hardware de la interfaz de retroalimentación.
Descripciones de secuencias de posición inicial
Tipos de secuencia de vuelta a posición inicial | Descripción |
|---|---|
Vuelta a posición inicial activa | Las secuencias de vuelta a posición original activas emplean perfiles de velocidad de correr trapezoidal para mover el eje mientras espera que se produzca un evento de vuelta a posición original.
CONSEJO:
Los tipos de secuencia de vuelta a posición original inmediata no emplean perfiles de velocidad de correr trapezoidal.
Cuando se selecciona el Modo de vuelta a posición original activa, el atributo Secuencia de vuelta a posición original utiliza un interruptor de límite de posición original, un nivel de par de posición original o el marcador del dispositivo de retroalimentación para los eventos de vuelta a posición original. El atributo Dirección a posición original determina el comportamiento direccional de los perfiles de la acción de correr con la secuencia de vuelta a posición original. Unidireccional y bidireccional determinan si la corrida debe invertir la dirección después de detectar el evento de vuelta a posición original. Avance y Retroceso se refieren a la dirección de la acción de correr inicial durante el proceso de vuelta a posición original. |
Posición original inmediata activa | Este es el tipo de secuencia de vuelta a posición inicial activa más sencillo. La posición real del eje y las posiciones de comando se actualizan en función de la posición inicial configurada. |
Posición original absoluta inmediata activa | Durante esta secuencia, el controlador habilita el variador y redefine la posición real y la posición de comando en la posición actual del dispositivo de retroalimentación absoluta. El atributo Desplazamiento de posición original es aplicable. Si el Desplazamiento de posición original no es cero, se aplica a la posición de comando y real actual: Posición actual = Posición de retroalimentación absoluta - Desplazamiento de posición original. |
Posición inicial bidireccional activa a interruptor | Esta secuencia de vuelta a posición inicial activa es útil cuando no hay disponible un marcador de codificador. Cuando se ejecuta esta secuencia, el eje se mueve en la dirección a posición inicial especificada, a la velocidad de vuelta a posición inicial y la aceleración a posición inicial especificadas, hasta que se detecta el interruptor de límite de posición inicial. A continuación el eje se desacelera hasta detenerse a la desaceleración a posición inicial especificada y se mueve a continuación en la dirección opuesta a la velocidad de retorno a posición inicial y aceleración a posición inicial especificadas hasta que se borra el interruptor de límite de posición inicial. Cuando se borra el interruptor de límite de posición inicial, la posición del eje se vuelve a definir inmediatamente de forma que sea igual a la posición inicial y el eje se desacelera hasta detenerse en la Dirección a posición inicial especificada. Si el Desplazamiento de posición inicial no es cero, la posición inicial se desplazará una distancia igual a este valor desde el punto en el que se borra el interruptor de posición inicial. Una vez que el eje se desacelera hasta detenerse a la desaceleración a posición inicial especificada, el controlador devuelve el eje a la posición inicial a la velocidad de retorno a posición inicial y aceleración a posición inicial utilizando un perfil de movimiento trapezoidal. Si el eje está configurado en el Modo de recorrido cíclico, el movimiento de vuelta a posición inicial se realiza por la ruta más corta, esto es, no más de media revolución. El comportamiento del eje para esta secuencia de vuelta a posición inicial activa se representa en el siguiente diagrama: 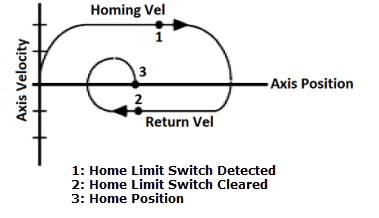 Si el controlador detecta que el estado del interruptor de posición inicial al comienzo de la secuencia de vuelta a posición inicial está activo, el controlador invierte de inmediato la dirección de vuelta a posición inicial y comienza la sección de retorno de la secuencia de vuelta a posición inicial. Sin tener en cuenta la incertidumbre mecánica del interruptor de límite de posición inicial, la exactitud de esta secuencia de vuelta al inicio depende de la incertidumbre temporal de la detección de las transiciones del interruptor de límite de posición inicial. La incertidumbre de la posición inicial es el producto del tiempo máxima que tarda el control en detectar el interruptor de límite de posición inicial (~10 milisegundos) y la velocidad de retorno a posición inicial especificada. Por este motivo, la velocidad de vuelta a posición inicial se establece con frecuencia en un valor mucho menor que la velocidad a posición inicial. Por ejemplo, si se especifica una velocidad de retorno a posición inicial de 0,1 pulgadas/segundo (6 IPM), la incertidumbre de la posición inicial se calcula de la siguiente forma: Incertidumbre = 0,1 pulg./seg * 0,01 seg = 0,001 pulg. |
Posición inicial bidireccional activa a marcador | Esta secuencia de vuelta a posición inicial activa es útil para aplicaciones de codificador lineal y rotativo de una sola vuelta, puesto que éstas tienen únicamente un marcador de codificador para recorrido completo del eje. Cuando se ejecuta esta secuencia, el eje se mueve en la dirección a posición inicial especificada, a la velocidad de vuelta a posición inicial y la aceleración a posición inicial especificadas, hasta que se detecta el marcador. A continuación se asigna la posición inicial a la posición del eje que corresponde a la ubicación del marcador y el eje se desacelera hasta detenerse a la desaceleración a posición inicial especificada. Si el Desplazamiento de posición inicial no es cero, la posición inicial se desplazará una distancia igual a este valor desde el punto en el que se detecta el marcador. A continuación, el controlador devuelve el eje a la posición inicial a la velocidad de retorno a posición inicial y aceleración a posición inicial especificadas, utilizando un perfil de movimiento trapezoidal. Si el eje está configurado en el Modo de recorrido cíclico, el movimiento de vuelta a posición inicial se realiza por la ruta más corta (esto es, no más de media revolución). El comportamiento del eje para esta secuencia de vuelta a posición inicial se representa en el siguiente diagrama: 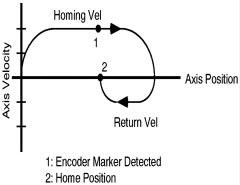 La precisión de esta secuencia de vuelta a posición inicial depende únicamente del retardo de tiempo en detectar la transición del marcador. La incertidumbre de posición de la posición inicial es producto del retardo máximo que tarda el control en detectar el impulso del marcador (~1 microsegundo) y la velocidad de vuelta a posición inicial especificada. Por ejemplo, si se especifica una velocidad de vuelta a posición inicial de 1 pulgada/segundo (60 IPM), la incertidumbre de la posición inicial se calcula de la siguiente forma: Incertidumbre = 1 pulg./seg. * 0,000001 seg. = 0,000001 pulg. |
Posición inicial bidireccional activa a interruptor y a continuación marcador | Esta es la secuencia de vuelta a posición inicial activa más precisa disponible. Cuando se ejecuta esta secuencia, el eje se mueve en la dirección a posición inicial especificada, a la velocidad de vuelta a posición inicial y la aceleración a posición inicial especificadas, hasta que se detecta el interruptor de límite de posición inicial. A continuación el eje se desacelera hasta detenerse a la desaceleración a posición inicial especificada y se mueve en la dirección opuesta a la velocidad de retorno a posición inicial y aceleración a posición inicial especificadas hasta que se borra el interruptor de límite de posición inicial. Una vez que se borra el interruptor de límite de posición inicial, el eje continúa en la misma dirección a la velocidad de retorno a posición inicial hasta que se detecta el primer marcador de codificador. La posición inicial se asigna a la posición del eje en el momento en que se detecta el marcador y a continuación el eje se desacelera hasta detenerse a la desaceleración a posición inicial especificada. Si el Desplazamiento de posición inicial no es cero, la posición inicial se desplazará una distancia igual a este valor desde el punto en el que se detecta el marcador. A continuación, el controlador devuelve el eje a la posición inicial a la velocidad de retorno a posición inicial y aceleración a posición inicial especificadas, utilizando un perfil de movimiento trapezoidal. Si el eje está configurado en el Modo de recorrido cíclico, el movimiento de vuelta a posición inicial se realiza por la ruta más corta (esto es, no más de media revolución). El comportamiento del eje para esta secuencia de vuelta a posición inicial activa se representa en el siguiente diagrama: 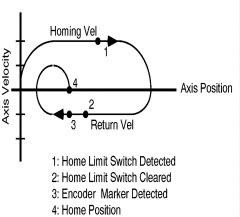 Si el controlador detecta que el estado del interruptor de posición inicial al comienzo de la secuencia de vuelta a posición inicial está activo, el controlador invierte de inmediato la dirección de vuelta a posición inicial y comienza la sección de retorno de la secuencia de vuelta a posición inicial. |
Posición inicial unidireccional activa a interruptor | La posición inicial unidireccional se utiliza normalmente cuando el eje físico no puede cambiar de dirección. Esta secuencia de vuelta a posición inicial activa es útil cuando no hay disponible un marcador de codificador y se requiere un movimiento unidireccional o se está utilizando un interruptor de proximidad. Cuando se ejecuta esta secuencia en el Modo de vuelta a posición inicial activa, el eje se mueve en la dirección a posición inicial, a la velocidad de vuelta a posición inicial y aceleración a posición inicial especificadas, hasta que se detecta el interruptor de posición inicial. Si el Desplazamiento de posición inicial es cero, se asigna la posición inicial a la posición del eje en el momento en que se detecta el interruptor de límite y el eje se desacelera hasta detenerse a la desaceleración a posición inicial especificada. Si el Desplazamiento de posición inicial no es cero, la posición inicial se desplazará una distancia igual a este valor desde el punto en el que se detecta el interruptor. A continuación, el controlador sigue moviendo el eje hasta la posición inicial a la velocidad de vuelta a posición inicial y aceleración a posición inicial especificadas usando un perfil de movimiento trapezoidal. Si se establece un Desplazamiento de posición inicial superior a la distancia de desaceleración, se garantiza un movimiento unidireccional hasta la posición inicial. Sin embargo, si el valor del Desplazamiento de posición inicial es inferior a la distancia de desaceleración, el eje simplemente se desacelera hasta detenerse a la desaceleración a posición inicial especificada. El eje no invierte la dirección para moverse hasta la posición inicial. En este caso, la sección de bit PC de la instrucción MAH asociada no se establece cuando se borra la sección del bit IP.En el caso en el que esta secuencia de vuelta a posición inicial se realice en un eje cíclico y el valor de Desplazamiento de posición inicial sea inferior a la distancia de desaceleración cuando se detecta el evento de posición inicial, el control añade automáticamente una o más revoluciones a la distancia de movimiento. Esto garantiza que el movimiento resultante a la posición inicial sea unidireccional. |
Posición inicial unidireccional activa a marcador | Esta secuencia de vuelta a posición inicial activa es útil para aplicaciones de codificador lineal y rotativo de un solo giro, cuando se necesita un movimiento unidireccional. Cuando se ejecuta esta secuencia en el Modo de vuelta a posición inicial activa, el eje se mueve en la dirección a posición inicial, a la velocidad de vuelta a posición inicial y aceleración a posición inicial especificadas, hasta que se detecta el marcador. Si el Desplazamiento de posición inicial es cero, se asigna la posición inicial a la posición del eje en el momento en que se detecta el marcador y el eje se desacelera hasta detenerse a la desaceleración a posición inicial especificada. Si el Desplazamiento de posición inicial no es cero, la posición inicial se desplazará una distancia igual a este valor desde el punto en el que se detectó el marcador. A continuación, el controlador sigue moviendo el eje hasta la posición inicial a la velocidad de vuelta a posición inicial y aceleración a posición inicial especificadas usando un perfil de movimiento trapezoidal. La posición del eje se actualiza basándose en la Posición inicial y el Desplazamiento de posición inicial. Aunque el Desplazamiento de posición inicial sea cero, se actualiza la posición. Cero es un número válido. Si se establece un Desplazamiento de posición inicial superior a la distancia de desaceleración, se garantiza un movimiento unidireccional hasta la posición inicial. Sin embargo, si el valor del Desplazamiento de posición inicial es inferior a la distancia de desaceleración, el eje simplemente se desacelera hasta detenerse a la desaceleración a posición inicial especificada. El eje no invierte la dirección para moverse hasta la posición inicial. En este caso, la sección de bit PC de la instrucción MAH asociada no se establece cuando se borra la sección del bit IP.En el caso en el que esta secuencia de vuelta a posición inicial se realice en un eje cíclico y el valor de Desplazamiento de posición inicial sea inferior a la distancia de desaceleración cuando se detecta el evento de posición inicial, el control añade automáticamente una o más revoluciones a la distancia de movimiento. Esto garantiza que el movimiento resultante a la posición inicial sea unidireccional. |
Posición inicial unidireccional activa a interruptor y a continuación marcador | Esta secuencia de vuelta a posición inicial activa es útil para aplicaciones rotativas de varias vueltas cuando se necesita un movimiento unidireccional. Cuando se ejecuta esta secuencia en el Modo de vuelta a posición inicial activa, el eje se mueve en la dirección a posición inicial, a la velocidad de vuelta a posición inicial y aceleración a posición inicial especificadas, hasta que se detecta el interruptor de posición inicial. El eje continúa en la misma dirección a la Velocidad de vuelta a posición inicial hasta que se detecta el primer evento de marcador. Si el Desplazamiento de posición inicial es cero, se asigna la Posición inicial a la posición del eje en la posición exacta en la que se detectó el marcador y el eje desacelera hasta detenerse a la Desaceleración a posición inicial especificada. La posición del eje se actualiza basándose en la Posición inicial y el Desplazamiento de posición inicial. Si el Desplazamiento de posición inicial no es cero, la posición inicial se desplazará una distancia igual a este valor desde el punto en el que se detectó el marcador. A continuación, el controlador sigue moviendo el eje hasta la posición inicial a la velocidad de vuelta a posición inicial y aceleración a posición inicial especificadas usando un perfil de movimiento trapezoidal. Si se establece un Desplazamiento de posición inicial superior a la distancia de desaceleración, se garantiza un movimiento unidireccional hasta la posición inicial. Sin embargo, si el valor del Desplazamiento de posición inicial es inferior a la distancia de desaceleración, el eje simplemente se desacelera hasta detenerse a la desaceleración a posición inicial especificada. El eje no invierte la dirección para moverse hasta la posición inicial. En este caso, la sección de bit PC de la instrucción MAH asociada no se establece cuando se borra la sección del bit IP.En el caso en el que esta secuencia de vuelta a posición inicial se realice en un eje cíclico y el valor de Desplazamiento de posición inicial sea inferior a la distancia de desaceleración cuando se detecta el evento de posición inicial, el control añade automáticamente una o más revoluciones a la distancia de movimiento. Esto garantiza que el movimiento resultante a la posición inicial sea unidireccional. Si el controlador detecta que el estado del interruptor de posición inicial al comienzo de la secuencia de vuelta a la posición inicial está activo, el controlador establece de inmediato la Posición inicial basándose en la posición actual del eje y si lo permite la limitación de movimiento unidireccional, comienza a mover hacia la Posición inicial. |
Posición inicial activa a par y a continuación marcador | Al igual que la secuencia Posición inicial a par, la secuencia Posición inicial a par y a continuación marcador es aplicable cuando se utiliza una detención forzosa como la posición inicial, como es común para un actuador lineal, y el dispositivo de retroalimentación está equipado con una señal de marcador de codificador. Se detecta que se ha producido una detención forzosa cuando el par comandado aplicado al motor alcanza o supera el nivel de par especificado por el usuario. Puesto que la secuencia de Posición inicial a par se basa en el fin de recorrido mecánico para el funcionamiento, no será posible la vuelta a la posición inicial unidireccional, de modo que solo se permiten el Avance bidireccional y el Retroceso bidireccional. Se implementa un filtro de retardo en el variador a fin de reducir desencadenamientos falsos/molestos cuando haya un pico en la retroalimentación de par tras habilitar o impulsar el motor poco a poco bajo la carga. Mediante la inclusión del marcador de codificador en la secuencia de vuelta a posición inicial, esta es la operación de vuelta a posición inicial más exacta disponible para la vuelta a posición inicial basada en el nivel del par. Cuando se ejecuta esta secuencia, el eje se mueve en la Dirección a posición inicial especificada a la Velocidad y Aceleración de vuelta a posición inicial hasta que se detecta una detención forzosa, como es el caso cuando se supera el Umbral de par de posición inicial durante un período igual al Tiempo de par de posición inicial. A continuación el eje invierte la dirección, desacelerando primero al índice de Desaceleración a posición inicial y alejándose a continuación de la detención forzosa utilizando la Aceleración a posición inicial para alcanzar la Velocidad de retorno a posición inicial hasta que se detecte el primer marcador de codificador. Una vez que se haya detectado el marcador, se calculará la Posición inicial. A continuación el eje desacelera hasta detenerse a la Desaceleración a posición inicial especificada y el controlador restaura los valores originales guardados de los atributos de variador anulados. Si la Posición inicial calculada no está más allá de la detención forzosa, el eje se mueve hasta la Posición inicial a la Velocidad de retorno a posición inicial y a la Aceleración y Desaceleración a posición inicial usando un perfil de movimiento trapezoidal. El comportamiento del eje para esta secuencia de vuelta a posición inicial se representa en el siguiente diagrama: 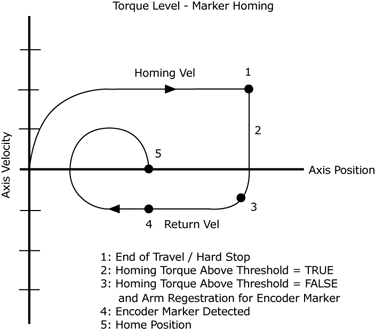 |
Posición inicial inmediata pasiva | Éste es el tipo de secuencia de vuelta al inicio pasiva más sencilla. Cuando se ejecuta esta secuencia, el controlador asigna inmediatamente la Posición inicial a la posición real del eje actual. Esta secuencia de vuelta a posición inicial no produce movimiento del eje. |
Posición original absoluta inmediata pasiva | Durante esta secuencia, el variador redefine la posición real y la posición de comando en la posición actual del dispositivo de retroalimentación absoluta. Si el Desplazamiento de posición original no es cero, se aplica a la posición de comando y real actual: Posición actual = Posición de retroalimentación absoluta - Desplazamiento de posición original.
CONSEJO:
El Servo activado no se ejecuta durante la secuencia Absoluta inmediata pasiva.
|
Posición inicial pasiva con interruptor | Esta secuencia de vuelta a posición inicial pasiva es útil cuando no se dispone de un marcador de codificador o se está utilizando un interruptor de proximidad. Cuando se ejecuta esta secuencia en el Modo de vuelta a posición inicial pasiva, un agente externo mueve el eje hasta que se detecta el interruptor de posición inicial. La Posición inicial se asigna a la posición del eje en el momento en que se detecta el interruptor de límite. Si el Desplazamiento de posición inicial no es cero, la posición inicial se desplazará una distancia igual a este valor desde el punto en el que se detecta el interruptor. |
Posición inicial pasiva con marcador | Esta secuencia de vuelta a posición inicio pasiva es útil para aplicaciones de codificador lineal y rotativo de una sola vuelta. Cuando se ejecuta esta secuencia en el Modo de vuelta a posición inicial pasiva, un agente externo mueve el eje hasta que se detecta el marcador. La posición inicial se asigna a la posición del eje en la posición exacta en la que se detectó el marcador. Si el Desplazamiento de posición inicial no es cero, la posición inicial se desplazará una distancia igual a este valor desde el punto en el que se detecta el interruptor. |
Posición inicial pasiva con interruptor y a continuación marcador | Esta secuencia de vuelta a posición inicial pasiva es útil para aplicaciones rotativas de varias vueltas. Cuando se ejecuta esta secuencia en el Modo de vuelta a posición inicial pasiva, un agente externo mueve el eje hasta que se detecta el interruptor de posición inicial y a continuación se detecta el primer marcador de codificador. La posición inicial se asigna a la posición del eje en la posición exacta en la que se detectó el marcador. Si el Desplazamiento de posición inicial no es cero, la posición inicial se desplazará una distancia igual a este valor desde el punto en el que se detecta el interruptor. |
Bits de configuración de posición inicial
Uso | Acceso | Tipo de datos | Predeterminado | Mín. | Máx. | Semántica de los valores |
|---|---|---|---|---|---|---|
Requerido - E | Establecer/SSV | DWORD | 0x00 | - | - | Asignación de bits 0 = Reservado 1 = Interruptor de posición inicial normalmente cerrado 2-31 = Reservado |
El atributo Bits de configuración de posición inicial determina el comportamiento relacionado de vuelta a posición inicial, como la detección de los contactos del interruptor de posición inicial.
El atributo de bit de Interruptor de posición inicial normalmente cerrado determina el estado normal del interruptor de límite a posición inicial utilizado por la secuencia de vuelta a posición inicial. El estado normal del interruptor es su estado anterior a ser engranado por el eje durante la secuencia de vuelta a posición inicial. Por ejemplo, si el bit de Interruptor de posición inicial normalmente cerrado está establecido (verdadero), la condición del interruptor antes de la vuelta a la posición inicial es cerrada. Cuando el interruptor se engrana por el eje durante la secuencia de vuelta a posición inicial, el interruptor es abierto, lo que constituye un evento de vuelta a posición inicial.
Posición inicial
Uso | Acceso | Tipo de datos | Predeterminado | Mín. | Máx. | Semántica de los valores |
|---|---|---|---|---|---|---|
Requerido - E | Establecer/SSV | REAL | 0 | -maxpos | maxpos | Unidades de posición |
Si el Modo de recorrido es cíclico: 0 <= pos. inicial < desbobinado
La Posición inicial es la posición absoluta deseada del eje después de que se haya completado la secuencia especificada de vuelta a posición inicial. Una vez que se haya completado una secuencia de vuelta a posición inicial activa, el eje se queda en la Posición inicial especificada.
- Si la vuelta a posición inicial es bidireccional, el eje se queda en la Posición inicial.
- Si la vuelta a posición inicial es unidireccional y el Modo de recorrido = Cíclico, el eje se queda en la Posición inicial.
De lo contrario, el eje no está en la posición inicial y la posición del eje se basa en la Posición inicial.
En la mayoría de los casos, la Posición inicial está establecida en cero, aunque se puede utilizar cualquier valor dentro de los Límites de recorrido máximo positivo y negativo del eje (si están habilitados). (En las especificaciones del Objeto de eje de servo y variador se puede encontrar una descripción de los atributos de configuración de Recorrido máximo positivo y negativo.) En el caso de un eje cíclico, la Posición inicial se ve restringida a un número positivo inferior al valor de Desbobinado de posición dividido por la Constante de conversión.
Desplazamiento de posición inicial
Uso | Acceso | Tipo de datos | Predeterminado | Mín. | Máx. | Semántica de los valores |
|---|---|---|---|---|---|---|
Requerido - E | Establecer/SSV | REAL | 0 | -maxpos | maxpos | Unidades de posición |
Cuando se aplica a un Modo de vuelta a posición inicial activa o pasiva usando una secuencia de posición inicial no inmediata, el Desplazamiento de posición inicial es el desplazamiento de posición deseado de la Posición inicial del eje desde la posición en la que se produjo el evento de posición inicial. El desplazamiento de posición inicial se aplica al final de la secuencia de vuelta a posición inicial especificada antes de que el eje se mueva a la Posición inicial. En la mayoría de los casos, el Desplazamiento de posición inicial se establece en cero.
Una vez que se haya completado una secuencia de vuelta a posición inicial bidireccional activa, el eje se queda en la Posición inicial especificada. Si el Desplazamiento de posición inicial es distinto de cero, el eje se desplazará con respecto al punto de evento de interruptor de posición inicial o marcador por el valor de Desplazamiento de posición inicial. Si el Desplazamiento de posición inicial es cero, el eje se quedará justo sobre el punto del interruptor de posición inicial o marcador.
Esto no es válido para una Secuencia de posición inicial inmediata.
Velocidad de vuelta a posición inicial
Uso | Acceso | Tipo de datos | Predeterminado | Mín. | Máx. | Semántica de los valores |
|---|---|---|---|---|---|---|
Requerido - E Solo PV | Establecer/SSV | REAL | 0 | 0 | maxspd | Unidades de posición/seg |
El atributo Velocidad de vuelta a posición inicial controla la velocidad del perfil de impulso empleado en la primera rama de una secuencia de vuelta a posición inicial activa tal como se describe en la discusión anterior sobre el atributo Tipo de secuencia a posición inicial.
Esto no es válido para una Secuencia inmediata o de posición original absoluta inmediata.
Velocidad de retorno a posición inicial
Uso | Acceso | Tipo de datos | Predeterminado | Mín. | Máx. | Semántica de los valores |
|---|---|---|---|---|---|---|
Requerido - E Solo PV | Establecer/SSV | REAL | 0 | 0 | maxspd | Unidades de posición/seg |
El atributo Velocidad de retorno a posición inicial controla la velocidad del perfil de impulso empleado después de la primera rama de una secuencia de vuelta a posición inicial bidireccional activa tal como se describe en la discusión anterior sobre el atributo Tipos de secuencia a posición inicial.
Esto no es válido para una Secuencia inmediata o de posición original absoluta inmediata.
Aceleración de vuelta a posición inicial
Uso | Acceso | Tipo de datos | Predeterminado | Mín. | Máx. | Semántica de los valores |
|---|---|---|---|---|---|---|
Opcional - E Solo PV | Establecer/SSV | REAL | 0 | 0 | maxacc | Unidades de posición/seg 2 |
El atributo Aceleración a posición inicial controla la aceleración del perfil de velocidad empleado en un atributo Secuencia de posición inicial activa.
Esto no es válido para una Secuencia inmediata o de posición original absoluta inmediata.
Desaceleración de posición inicial
Uso | Acceso | Tipo de datos | Predeterminado | Mín. | Máx. | Semántica de los valores |
|---|---|---|---|---|---|---|
Opcional - E Solo PV | Set/ SSV | REAL | 0 | 0 | maxacc | Unidades de posición/seg 2 |
El atributo Desaceleración a posición inicial controla la desaceleración del eje a medida que va llegando a detenerse en una secuencia de vuelta a posición inicial activa, tal como se describió en el atributo Secuencia de posición inicial.
Esto no es válido para una Secuencia inmediata o de posición original absoluta inmediata.
Límite de par de posición inicial
Uso | Acceso | Tipo de datos | Predeterminado | Mín. | Máx. | Semántica de los valores |
|---|---|---|---|---|---|---|
Opcional - E Solo PV | Set/ SSV | REAL | 0 | 0 | 100 | Unidades de posición/seg 2 |
El atributo límite de Par de posición original es el valor aplicado temporalmente por el controlador al Límite de par positivo y al Límite de par negativo en el variador durante una secuencia activa de Posición original a par.
Esto solo es válido para la Secuencia de posición original a par o de Posición original a par y a continuación Secuencia de posición original del marcador.
Umbral de par de posición inicial
Uso | Acceso | Tipo de datos | Predeterminado | Mín. | Máx. | Semántica de los valores |
|---|---|---|---|---|---|---|
Opcional - E Solo PV | Set/ SSV | REAL | 0 | 0 | 100 | Unidades de posición/seg 2 |
El atributo Umbral de par de posición original establece el nivel de par mínimo necesario para detectar la detención forzosa durante una secuencia de posición original a Par. El par de salida del variador debe superar el Umbral de par de posición original especificado durante el Tiempo de par de posición original especificado. Las unidades del Umbral de par de posición original se expresan como un porcentaje del Límite de par operativo, que durante la secuencia de vuelta a posición original se establece en el Límite de par de posición original por el controlador.
Esto solo es válido para la Secuencia de posición original a par o de Posición original a par y a continuación Secuencia de posición original del marcador.
Entregue su opinión