
Atributos de señal de control de movimiento
Los atributos de señal de control de movimiento asociados al eje proporcionan acceso a la información actual e histórica de posición, velocidad y aceleración del eje. Estos valores se pueden utilizar como parte del programa de usuario para implementar cálculos en tiempo real sofisticados asociados a aplicaciones de control de movimiento.
CONSEJO:
Es necesario configurar los parámetros de la página Escalado (Scaling) para que cualquier atributo expresado en unidades de posición, velocidad o aceleración devuelva valores significativos.
Todos los atributos de señal de control de movimiento admiten el Acceso de etiqueta directa a través de la aplicación Logix Designer. Por consiguiente, se puede referenciar directamente un atributo de señal de movimiento en un programa como <nombre de etiqueta de eje>.<nombre de etiqueta de estado de movimiento>. Por ejemplo, FeedAxis.ActualPosition.
Para evitar el esfuerzo de procesador innecesario asociado a la conversión en tiempo real de determinadas etiquetas de estado de movimiento que no sean de interés para el usuario, debe activar explícitamente la actualización en tiempo real de estos atributos usando el atributo Actualización automática de etiqueta del grupo de movimiento asociado. Un subconjunto de los atributos de señal de control de movimiento deben tener habilitado el atributo Actualización automática de etiqueta para realizar la conversión de escalado. Si está deshabilitado, se forzará a cero el valor de la etiqueta. Se ven afectados los siguientes atributos:
- Posición real
- Velocidad real
- Aceleración real
- Desplazamiento de eje maestro
- Posición de comando
- Velocidad de comando
- Aceleración de comando
- Velocidad media
A continuación se presentan los atributos de señal asociados a un eje de control de movimiento:
Posición real
Uso | Acceso | T | Tipo de datos | Predeterminado | Mín. | Máx. | Semántica de los valores |
|---|---|---|---|---|---|---|---|
Requerido - Todos | Obtener/GSV | T | REAL | - | - | - | Unidades de posición El acceso a la etiqueta se admite, pero el valor solo es válido cuando está habilitada la actualización automática de etiqueta del objeto Grupo de movimiento. |
El atributo Posición real es la posición absoluta actual de un eje en las unidades de posición configuradas de dicho eje. Este valor se basa en los datos notificados al procesador Logix como parte de un proceso de transferencia de datos sincrónico que da lugar a un retardo de un período de actualización aproximado. De este modo, el valor de posición real que se obtiene es la posición real del eje hace un período de actualización aproximado.
El acceso a la etiqueta se admite, pero el valor solo es válido cuando está habilitada la actualización automática de etiqueta del objeto Grupo de movimiento.
Modo de prueba de eje
Los ejes con el atributo Modo de prueba configurado como Habilitado y que están configurados para el bucle de retorno del controlador hacen un seguimiento de la posición de comando perfectamente con un retardo simulado de dos actualizaciones del controlador.
Posición real de estroboscopio
Uso | Acceso | T | Tipo de datos | Predeterminado | Mín. | Máx. | Semántica de los valores |
|---|---|---|---|---|---|---|---|
Requerido - Todos | Obtener/GSV | T | REAL | - | - | - | Unidades de posición |
Posición de comando de estroboscopio
Uso | Acceso | T | Tipo de datos | Predeterminado | Mín. | Máx. | Semántica de los valores |
|---|---|---|---|---|---|---|---|
Requerido - FPV | Obtener/GSV | T | REAL | - | - | - | Unidades de posición |
Los atributos Posición real de captura y Posición de comando de captura se utilizan para almacenar de manera simultánea una instantánea de la posición real, de comando y de desplazamiento de eje maestro de un eje cuando se ejecuta la instrucción MGSP (Posición de captura del grupo de movimiento). Los valores se almacenan en las Unidades de posición configuradas del eje.
Como la instrucción MGSP guarda simultáneamente las posiciones reales y de comando de todos los ejes en el grupo especificado de ejes, se pueden usar los valores resultantes de Posición real de estroboscopio y Posición de comando de estroboscopio de distintos ejes para realizar cálculos en tiempo real.
Por ejemplo, se pueden comparar las Posiciones reales de captura entre dos ejes para proporcionar una especie de compensación de deslizamiento en aplicaciones de gestión de web.
Posición de inicio y Posición de comando de inicio
Uso | Acceso | T | Tipo de datos | Predeterminado | Mín. | Máx. | Semántica de los valores |
|---|---|---|---|---|---|---|---|
Requerido - FPV | Obtener/GSV | T | REAL | - | - | - | Unidades de posición |
Siempre que se inicia una nueva instrucción de planificador de movimiento para un eje (por ejemplo, mediante una instrucción MAM), el valor de la posición de comando del eje y de la posición real del eje se almacena en el instante exacto en que comienza el movimiento. Estos valores se guardan como Posición de comando de inicio y Posición real de inicio, respectivamente, en las unidades de posición configuradas del eje.
Las posiciones de inicio son útiles para corregir cualquier movimiento que se produzca entre la detección de un evento y la acción iniciada por dicho evento. Por ejemplo, en las aplicaciones de enrollado de bobina, las posiciones de comando de inicio se pueden utilizar en una expresión para compensar el sobreimpulso al final del carrete antes de que se invierta la dirección de transmisión.
Si conoce la posición de la bobina cuando se suponía que tenía que cambiar la dirección de transmisión y la posición en la que realmente cambió (la Posición de comando de inicio), puede calcular la cantidad de sobreimpulso y usarla para corregir la posición de la guía de cable relativa al carrete.
Velocidad media
Uso | Acceso | T | Tipo de datos | Predeterminado | Mín. | Máx. | Semántica de los valores |
|---|---|---|---|---|---|---|---|
Requerido - Todos | Obtener/GSV | T | REAL | - | - | - | Unidades de posición/seg |
El atributo Velocidad media es la velocidad y dirección actuales de un eje en las unidades de posición por segundo configuradas de dicho eje.
Al contrario que el valor del atributo Velocidad real, se calcula promediando la velocidad real del eje a lo largo de la base de tiempo de velocidad media configurada para dicho eje. La velocidad media es un valor con signo, donde el signo indica la dirección en la que se mueve actualmente el eje.
La resolución de la variable Velocidad media se determina mediante el valor actual del parámetro Base de tiempo de velocidad media y la Constante de conversión configurada (conteos de retroalimentación por unidad de posición) para el eje. Base de tiempo de velocidad media determina la longitud a lo largo de la que se calcula la velocidad media. Mientras mayor sea el valor de la Base de tiempo de velocidad media, mejor será la resolución de la velocidad, pero más lenta será la respuesta a los cambios de velocidad.
La resolución de velocidad media en unidades de posición por segundo se puede calcular mediante esta ecuación.
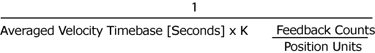
Por ejemplo, en un eje con unidades de posición de pulgadas y una constante de conversión (K) de 20000, una base de tiempo de velocidad media de 0,25 segundos da lugar a una resolución de velocidad media de:
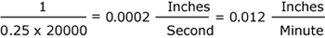
El valor de base de tiempo de velocidad media es un período de actualización aproximado definido por el objeto Grupo de movimiento asociado.
El acceso a la etiqueta se admite, pero el valor solo es válido cuando está habilitada la actualización automática de etiqueta del objeto Grupo de movimiento.
Velocidad real
Uso | Acceso | T | Tipo de datos | Predeterminado | Mín. | Máx. | Semántica de los valores |
|---|---|---|---|---|---|---|---|
Requerido - Todos | Get/ GSV | T | REAL | - | - | - | Unidades de posición/seg El acceso a la etiqueta se admite, pero el valor solo es válido cuando está habilitada la actualización automática de etiqueta del objeto Grupo de movimiento. |
El atributo Velocidad real es la velocidad y dirección actuales de un eje medidas instantáneamente en las unidades de posición por segundo configuradas de dicho eje. Se calcula como el incremento actual de la posición real por período de actualización aproximado.
La velocidad real es un valor de punto flotante con signo, donde el signo (+ o -) depende de la dirección en la que se esté moviendo actualmente el eje. Su resolución no depende de la Base de tiempo de velocidad media, sino más bien de la constante de conversión del eje y del hecho de que el límite de resolución interna de la velocidad real es 1 conteo de retroalimentación por actualización aproximada.
El acceso a la etiqueta se admite, pero el valor solo es válido cuando está habilitada la actualización automática de etiqueta del objeto Grupo de movimiento.
Aceleración real
Uso | Acceso | T | Tipo de datos | Predeterminado | Mín. | Máx. | Semántica de los valores |
|---|---|---|---|---|---|---|---|
Requerido - Todos | Get/ GSV | T | REAL | - | - | - | Unidades de posición/seg 2 El acceso a la etiqueta se admite, pero el valor solo es válido cuando está habilitada la actualización automática de etiqueta del objeto Grupo de movimiento. |
El atributo Aceleración real es la aceleración actual de un eje medida instantáneamente en las unidades de posición por segundo al cuadrado configuradas de dicho eje. Se calcula como el incremento actual de la velocidad real por período de actualización aproximado.
La aceleración real es un valor de punto flotante con signo. Su resolución no depende de la base de tiempo de velocidad media, sino de la constante de conversión del eje y del hecho de que el límite de resolución interna de la velocidad real es 1 conteo de retroalimentación por período de actualización aproximado
2
.El acceso a la etiqueta se admite, pero el valor solo es válido cuando está habilitada la actualización automática de etiqueta del objeto Grupo de movimiento.
Posición de control
Uso | Acceso | T | Tipo de datos | Predeterminado | Mín. | Máx. | Semántica de los valores |
|---|---|---|---|---|---|---|---|
Requerido - E | Get/ GSV | T | REAL | - | - | - | Unidades de posición |
El atributo Posición de control es la posición de punto de ajuste actual de un eje, en las unidades de posición de eje configuradas, tal como se establece en la instrucción MAW (Supervisión de armado de movimiento) ejecutada por última vez para dicho eje.
Posición de registro 1 y Posición de registro 2
Uso | Acceso | T | Tipo de datos | Predeterminado | Mín. | Máx. | Semántica de los valores |
|---|---|---|---|---|---|---|---|
Requerido - E | Get/ GSV | T | REAL | - | - | - | Unidades de posición |
Se proporcionan dos atributos de posición de registro para almacenar de manera independiente la posición del eje asociada a dos eventos de entrada de registro diferentes. El valor de Posición de registro es la posición absoluta de un eje físico o virtual (en las unidades de posición de ese eje) en el momento que se produce el evento de registro más reciente para dicho eje.
Esta figura muestra cómo se enclava la posición de registro mediante la entrada de registro cuando se produce un evento de registro. El mecanismo de enclavamiento se puede implementar en el software del controlador (registro mediante software) o, para obtener una mayor precisión, en un hardware físico (registro mediante hardware).
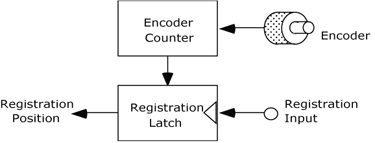
El mecanismo de enclavamiento de registro se controla mediante dos instrucciones de control de evento: MAR (Registro de armado de movimiento) y MDR (Registro de desarme de movimiento).
La precisión del valor de posición de registro, que se guarda como resultado de un evento de registro, es una función del retardo a la hora de reconocer la transición especificada (por lo general, 1 µs para el registro mediante hardware) y la velocidad del eje durante este tiempo. La incertidumbre en la posición de registro es la distancia recorrida por el eje durante este intervalo, tal como se muestra en esta ecuación:
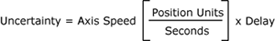
Use la fórmula proporcionada anteriormente para calcular el error de posición de registro máximo para la velocidad de eje prevista. También puede calcular la velocidad máxima del eje para una precisión de registro específica reorganizando esta fórmula:
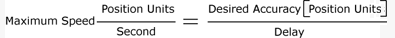
Tiempo de registro 1 y Tiempo de registro 2
Uso | Acceso | T | Tipo de datos | Predeterminado | Mín. | Máx. | Semántica de los valores |
|---|---|---|---|---|---|---|---|
Requerido - E | Get/ GSV | T | DINT | - | - | - | Hora CST en microsegundos |
Los dos valores de tiempo de registro contienen los 32 bits inferiores del tiempo CST al que se produjeron sus respectivos eventos de registro. Las unidades de este atributo son microsegundos.
Tiempo de interpolación
Uso | Acceso | T | Tipo de datos | Predeterminado | Mín. | Máx. | Semántica de los valores |
|---|---|---|---|---|---|---|---|
Requerido - E | Set/ SSV | T | DINT | - | - | - | Tiempo CST para la interpolación |
El atributo Tiempo de interpolación es el tiempo CST de 32 bits empleado para calcular las posiciones interpoladas. Cuando se actualiza este atributo con un valor CST válido, se calculan automáticamente los valores de Posición real interpolada y Posición de comando interpolada.
Posición real interpolada
Uso | Acceso | T | Tipo de datos | Predeterminado | Mín. | Máx. | Semántica de los valores |
|---|---|---|---|---|---|---|---|
Requerido - E | Get/ GSV | T | REAL | - | - | - | Unidades de posición |
El atributo Posición real interpolada es la interpolación de la posición real, basándose en el historial de trayectoria del eje pasado, en el momento especificado por el atributo Tiempo de interpolación.
Posición de comando
Uso | Acceso | T | Tipo de datos | Predeterminado | Mín. | Máx. | Semántica de los valores |
|---|---|---|---|---|---|---|---|
Requerido - FPV | Get/ GSV | T | REAL | - | - | - | Unidades de posición El acceso a la etiqueta se admite, pero el valor solo es válido cuando está habilitada la actualización automática de etiqueta del objeto Grupo de movimiento. |
El atributo Posición de comando es la posición deseada u ordenada de un eje físico, en las unidades de posición configuradas de dicho eje, tal como generó el controlador en respuesta a cualquier instrucción de control de posición de movimiento anterior. El procesador Logix transfiere los datos de posición de comando a un eje físico como parte de un proceso de transferencia de datos sincrónico en curso que da lugar a un retardo de un período de actualización aproximado. De este modo, el valor de posición de comando que se obtiene es la posición de comando sobre la que el servoeje físico actuará tras un período de actualización aproximado a partir desde este momento.
La siguiente figura muestra la relación entre la posición real, la posición de comando y el error de posición para un eje con un servolazo activo. La Posición real es la posición actual del eje tal como la mide el dispositivo de retroalimentación, como, por ejemplo, un codificador. El error de posición es la diferencia entre las posiciones de comando y real del servolazo y se utiliza para accionar el motor para que haga que coincida la posición real con la posición de comando.
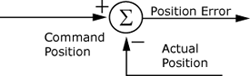
La posición de comando es útil al realizar cálculos de movimiento y movimientos incrementales basándose en la posición actual del eje mientras se mueve el eje. Usar la posición de comando en lugar de la posición real evita que se introduzcan errores debidos al error de posición del eje en el momento en que se realiza el cálculo.
El acceso a la etiqueta se admite, pero el valor solo es válido cuando está habilitada la actualización automática de etiqueta del objeto Grupo de movimiento.
Modo de prueba de eje
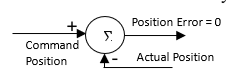
Los ejes con el atributo Modo de prueba configurado como Habilitado y que están configurados para el bucle de retorno del controlador copian la posición de comando, con un retardo de la interfaz de controlador-variador simulado. Esto provoca un error de posición cero.
Posición de comando de estroboscopio
Uso | Acceso | T | Tipo de datos | Predeterminado | Mín. | Máx. | Semántica de los valores |
|---|---|---|---|---|---|---|---|
Requerido - FPV | Get/ GSV | T | REAL | - | - | - | Unidades de posición |
Los atributos Posición real de captura, Posición de comando de captura y Desplazamiento de eje maestro de captura se utilizan para almacenar de manera simultánea una instantánea de la posición real, de comando y de desplazamiento de eje maestro cuando se ejecuta la instrucción MGSP (Posición de captura del grupo de movimiento). Los valores se almacenan en las Unidades de posición configuradas del eje.
Dado que la instrucción MGSP almacena simultáneamente las posiciones reales y de comando de todos los ejes en el grupo de ejes especificado, los valores resultantes de posición real de captura, posición de comando de captura y desplazamiento de eje maestro de captura de distintos ejes se pueden utilizar para realizar cálculos en tiempo real. Por ejemplo, se pueden comparar las Posiciones reales de captura entre dos ejes para proporcionar una especie de compensación de deslizamiento en aplicaciones de gestión de web.
Posición de comando de inicio
Uso | Acceso | T | Tipo de datos | Predeterminado | Mín. | Máx. | Semántica de los valores |
|---|---|---|---|---|---|---|---|
Requerido - FPV | Get/ GSV | T | REAL | - | - | - | Unidades de posición |
Siempre que se inicia una nueva instrucción de planificador de movimiento para un eje (por ejemplo, mediante una instrucción MAM), el valor de la posición de comando del eje y de la posición real del eje se almacena en el instante exacto en que comienza el movimiento. Estos valores se guardan como Posición de comando de inicio y Posición real de inicio, respectivamente, en las unidades de posición configuradas del eje.
Las posiciones de inicio son útiles para corregir cualquier movimiento que se produzca entre la detección de un evento y la acción iniciada por dicho evento. Por ejemplo, en las aplicaciones de enrollado de bobina, las posiciones de comando de inicio se pueden utilizar en una expresión para compensar el sobreimpulso al final del carrete antes de que se invierta la dirección de transmisión.
Si conoce la posición de la bobina cuando se suponía que tenía que cambiar la dirección de transmisión y la posición en la que realmente cambió (la Posición de comando de inicio), puede calcular la cantidad de sobreimpulso y usarla para corregir la posición de la guía de cable relativa al carrete.
Velocidad de comando
Uso | Acceso | T | Tipo de datos | Predeterminado | Mín. | Máx. | Semántica de los valores |
|---|---|---|---|---|---|---|---|
Requerido - FPV | Get/ GSV | T | REAL | - | - | - | Unidades de posición/seg El acceso a la etiqueta se admite, pero el valor solo es válido cuando está habilitada la actualización automática de etiqueta del objeto Grupo de movimiento. |
La velocidad de comando corresponde a la velocidad y dirección ordenadas de un axis, en las unidades de posición de eje configuradas por segundo, tal como generó cualquier instrucción de movimiento anterior. Se calcula como el incremento actual de la posición de comando por intervalo de actualización aproximado. La velocidad de comando es un valor con signo. El valor del signo (+ o -) depende de la dirección en la que se esté ordenando al eje que se mueva.
La velocidad de comando es un valor de punto flotante con signo. Su resolución no depende de la Base de tiempo de velocidad media, sino más bien de la constante de conversión del eje y del hecho de que el límite de resolución interna de la velocidad de comando es 0,00001 conteo de retroalimentación por actualización aproximada.
El acceso a la etiqueta se admite, pero el valor solo es válido cuando está habilitada la actualización automática de etiqueta del objeto Grupo de movimiento.
Aceleración de comando
Uso | Acceso | T | Tipo de datos | Predeterminado | Mín. | Máx. | Semántica de los valores |
|---|---|---|---|---|---|---|---|
Requerido - FPV | Get/ GSV | T | REAL | - | - | - | Unidades de posición/seg 2 El acceso a la etiqueta se admite, pero el valor solo es válido cuando está habilitada la actualización automática de etiqueta del objeto Grupo de movimiento. |
El atributo Aceleración de comando corresponde a la velocidad y dirección ordenadas de un axis, en las unidades de posición de eje configuradas por segundo al cuadrado, tal como generó cualquier instrucción de movimiento anterior. Se calcula como el incremento actual de la velocidad de comando por intervalo de actualización aproximado. La aceleración de comando es un valor con signo. El valor del signo (+ o -) depende de la dirección en la que se esté ordenando al eje que se mueva.
La aceleración de comando es un valor de punto flotante con signo. Su resolución no depende de la base de tiempo de velocidad media, sino de la constante de conversión del eje y del hecho de que el límite de resolución interna de la velocidad de comando es 0,00001 conteos de retroalimentación por período de actualización aproximado
2
.El acceso a la etiqueta se admite, pero el valor solo es válido cuando está habilitada la actualización automática de etiqueta del objeto Grupo de movimiento.
Par de comando
Uso | Acceso | T | Tipo de datos | Predeterminado | Mín. | Máx. | Semántica de los valores |
|---|---|---|---|---|---|---|---|
Requerido - VT | Get/ SSV | T | REAL | 0 | -  | + | % de valor nominal |
El atributo Par de comando es el par ordenado en unidades de porcentaje de par nominal del motor. El procesador Logix transfiere este valor de etiqueta a un eje físico como parte de un proceso de transferencia de datos sincrónico en curso. Al contrario que la Posición de comando, la Velocidad de comando y la Aceleración de comando, el atributo Par de comando no es generado por el planificador de movimiento. En su lugar, el valor puede ser escrito directamente por el programa de aplicación.
Par de comando no tiene efecto en el eje, salvo que este esté configurado para la operación Lazo de par. Para que el valor de este atributo se aplique como comando de par, debe ejecutarse una instrucción Inicio de variador de movimiento, que a su cambio establece el bit de Estado de control de par directo del atributo Bits de estado de movimiento. Si no se establece este bit, el valor de Par de comando no tiene ningún efecto en el movimiento del eje. Solo los tipos de datos de Eje de variador CIP admiten actualmente esta capacidad.
Posición de comando interpolada
Uso | Acceso | T | Tipo de datos | Predeterminado | Mín. | Máx. | Semántica de los valores |
|---|---|---|---|---|---|---|---|
Requerido - E Solo PV | Get/ GSV | T | REAL | - | - | - | Unidades de posición |
El atributo Posición de comando interpolada es la interpolación de la posición ordenada basándose en el historial pasado de la trayectoria del eje en el momento especificado mediante el atributo Tiempo de interpolación.
Desplazamiento de eje maestro
Uso | Acceso | T | Tipo de datos | Predeterminado | Mín. | Máx. | Semántica de los valores |
|---|---|---|---|---|---|---|---|
Requerido - FPV Solo PV | Get/ GSV* | T | REAL | - | - | - | Unidades de posición maestra El acceso a la etiqueta se admite, pero el valor solo es válido cuando está habilitada la actualización automática de etiqueta del objeto Grupo de movimiento. |
El atributo Desplazamiento de eje maestro es el desplazamiento de posición que se aplica actualmente al lado maestro de la leva de posición. El Desplazamiento de eje maestro se devuelve en unidades de posición maestra. El Desplazamiento de eje maestro muestra la misma característica de desbobinado que la posición de un eje lineal. El acceso a la etiqueta se admite, pero el valor de la etiqueta solo es válido cuando está habilitada la Actualización automática de etiqueta del Objeto de grupo de movimiento.
Desplazamiento de eje maestro de estroboscopio
Uso | Acceso | T | Tipo de datos | Predeterminado | Mín. | Máx. | Semántica de los valores |
|---|---|---|---|---|---|---|---|
Requerido - FPV Solo PV | Get/ GSV | T | REAL | - | - | - | Unidades de posición maestra |
El atributo Desplazamiento de eje maestro de captura es el desplazamiento de posición que se aplicó al lado maestro de la leva de posición cuando se ejecutó la última instrucción de Posición de captura del grupo de movimiento (MGSP). El Desplazamiento de eje maestro de estroboscopio se devuelve en unidades de posición maestra. El Desplazamiento de eje maestro de estroboscopio muestra la misma característica de desbobinado que la posición de un eje lineal.
Desplazamiento de eje maestro en arranque
Uso | Acceso | T | Tipo de datos | Predeterminado | Mín. | Máx. | Semántica de los valores |
|---|---|---|---|---|---|---|---|
Requerido - FPV Solo PV | Get/ GSV | T | REAL | - | - | - | Unidades de posición maestra |
El atributo Desplazamiento de eje maestro en arranque es el desplazamiento de posición que se aplicó al lado maestro de la leva de posición cuando se ejecutó la última instrucción de Mover eje de movimiento (MAM) con el tipo de movimiento establecido en Desplazamiento maestro absoluto o Desplazamiento maestro incremental. El Desplazamiento de eje maestro en arranque se devuelve en unidades de posición maestra. El Desplazamiento de eje maestro en arranque muestra la misma característica de desbobinado que la posición de un eje lineal.
Velocidad de comando directo
Uso | Acceso | T | Tipo de datos | Predeterminado | Mín. | Máx. | Semántica de los valores |
|---|---|---|---|---|---|---|---|
Requerido - FV | Get/ SSV | T | REAL | - | - | + | Unidades de posición/seg |
El atributo Velocidad de comando directo proporciona acceso de etiqueta al comando de velocidad para el eje especificado. Esto puede usarse para controlar directamente la velocidad de un motor cuando un variador asociado se configura para el modo de control de velocidad. Para que se aplique este valor de atributo como el comando de velocidad, se ejecutará una instrucción de Inicio de variador de movimiento, que a su vez establece el bit de Estado de control de velocidad directo del atributo Bits de estado de movimiento. Si no se establece este bit, el valor de Velocidad de comando directo no tiene efecto en el movimiento del eje. Solo los tipos de datos de Eje de variador CIP admiten actualmente esta capacidad.
Configuración de posición interpolada
Uso | Acceso | T | Tipo de datos | Predeterminado | Mín. | Máx. | Semántica de los valores |
|---|---|---|---|---|---|---|---|
Requerido - E | Set/ SSV | T | DWORD | 0:0 1:1 | - | - | Asignación de bits 0 = Interpolación de posición real de 2 º orden1 = Interpolación de posición de comando de 2 º orden |
Este atributo asignado de bit configura el algoritmo de interpolación empleado para calcular la Posición real interpolada y la Posición de comando interpolada basándose en el historial de posición de eje basado en el valor actual del Tiempo de interpolación.
El bit de Interpolación de posición real de 2
º
orden controla el orden del algoritmo de interpolación empleado para calcular la Posición real interpolada basándose en el Tiempo de interpolación. Si se establece el bit, se utiliza la interpolación de 2º
orden. Si se ha borrado el bit, se utiliza la interpolación de 1er
orden. Por lo general, la interpolación de 2º
orden da lugar a estimaciones de posición más precisas, pero si la señal de posición real tiene niveles altos de ruido de cuantificación, la interpolación de 1er
orden da mejores resultados.El bit de Interpolación de posición de comando de 2º orden controla el orden del algoritmo de interpolación empleado para calcular la Posición de comando interpolada basándose en el Tiempo de interpolación. Si se establece el bit, se utiliza la interpolación de 2
º
orden. Si se ha borrado el bit, se utiliza la interpolación de 1er
orden. Por lo general, la interpolación de 2º
orden da lugar a estimaciones de posición más precisas, pero si la señal de posición de comando tiene niveles altos de ruido de cuantificación, la interpolación de 1er
orden da mejores resultados.Entregue su opinión