
Diagramas de AXIS_SERVO_DRIVE
En los diagramas de AXIS_SERVO_DRIVE se incluyen:
- Servo de posición del motor
- Servo de posición auxiliar
- Servo de posición doble
- Servo de comando doble del motor
- Servo de comando doble auxiliar
- Servo de retroalimentación de doble comando
- Servo de velocidad
- Servo de par
- Ganancias de variador
Servo de posición del motor
La configuración de Servo de posición del motor proporciona un control de servo de posición completo utilizando únicamente el dispositivo de retroalimentación montado en el motor para obtener retroalimentación de posición y de velocidad. Esta configuración de servo es una buena opción en aplicaciones en las que la uniformidad y la estabilidad son más importantes que la precisión de posicionamiento. La precisión de posicionamiento es limitada debido a que el controlador no puede compensar por la falta de linealidad en el sistema mecánico externo al motor.
Obsérvese que el dispositivo de retroalimentación montado en el motor también proporciona la información de posición del motor necesaria para la conmutación. Los datos de entrada sincrónicos al servolazo incluyen Comando de posición, Desplazamiento de velocidad y Desplazamiento de par. Estos valores se actualizan a la velocidad de actualización aproximada del group de movimiento asociado.
El valor de Comando de posición se obtiene directamente de la salida del planificador de movimiento, mientras que los valores de Desplazamiento de velocidad y de Desplazamiento de par se obtienen del valor actual de los atributos correspondientes. Estos atributos de desplazamiento se pueden modificar mediante programación a través de instrucciones SSV o acceso directo a Etiqueta que, cuando se utilizan en combinación con futuros programas del Bloque de funciones, proporcionan capacidades de lazo de control externo personalizado.

Servo de posición auxiliar
La configuración de Servo de posición auxiliar proporciona un control de servo de posición completo utilizando un dispositivo de retroalimentación auxiliar (es decir, externo al motor) para obtener retroalimentación de posición y de velocidad. Esta configuración de servo es una buena opción para las aplicaciones en las que la precisión de posicionamiento es importante. Sin embargo, la uniformidad y la estabilidad pueden estar limitadas por la falta de linealidad de los sistemas mecánicos externos al motor.
Tenga en cuenta que el dispositivo de retroalimentación montado en el motor sigue siendo necesario para proporcionar la información de posición del motor necesaria para la conmutación. Los datos de entrada sincrónicos al servolazo incluyen Comando de posición, Desplazamiento de velocidad y Desplazamiento de par. Estos valores se actualizan a la velocidad de actualización aproximada del group de movimiento asociado.
El valor de Comando de posición se obtiene directamente de la salida del planificador de movimiento, mientras que los valores de Desplazamiento de velocidad y de Desplazamiento de par se obtienen del valor actual de los atributos correspondientes. Estos atributos de desplazamiento se pueden modificar mediante programación a través de instrucciones SSV o acceso directo a Etiqueta que, cuando se utilizan en combinación con futuros programas del Bloque de funciones, proporcionan capacidades de lazo de control externo personalizado.

Servo de posición doble
Esta configuración proporciona un control de servo de posición completo utilizando el dispositivo de retroalimentación auxiliar para la retroalimentación de posición y el dispositivo de retroalimentación montado en el motor para obtener la retroalimentación de velocidad. Esta configuración de servo combina las ventajas de un posicionamiento exacto asociadas al servo de posición auxiliar, con la uniformidad y estabilidad de la configuración de servo de posición del motor.
Obsérvese que el dispositivo de retroalimentación montado en el motor también proporciona la información de posición del motor necesaria para la conmutación. Los datos de entrada sincrónicos al servolazo incluyen Comando de posición, Desplazamiento de velocidad y Desplazamiento de par. Estos valores se actualizan a la velocidad de actualización aproximada del group de movimiento asociado.
El valor de Comando de posición se obtiene directamente de la salida del planificador de movimiento, mientras que los valores de Desplazamiento de velocidad y de Desplazamiento de par se obtienen del valor actual de los atributos correspondientes. Estos atributos de desplazamiento se pueden modificar mediante programación a través de instrucciones SSV o acceso directo a Etiqueta que, cuando se utilizan en combinación con futuros programas del Bloque de funciones, proporcionan capacidades de lazo de control externo personalizado.

Servo de comando doble del motor
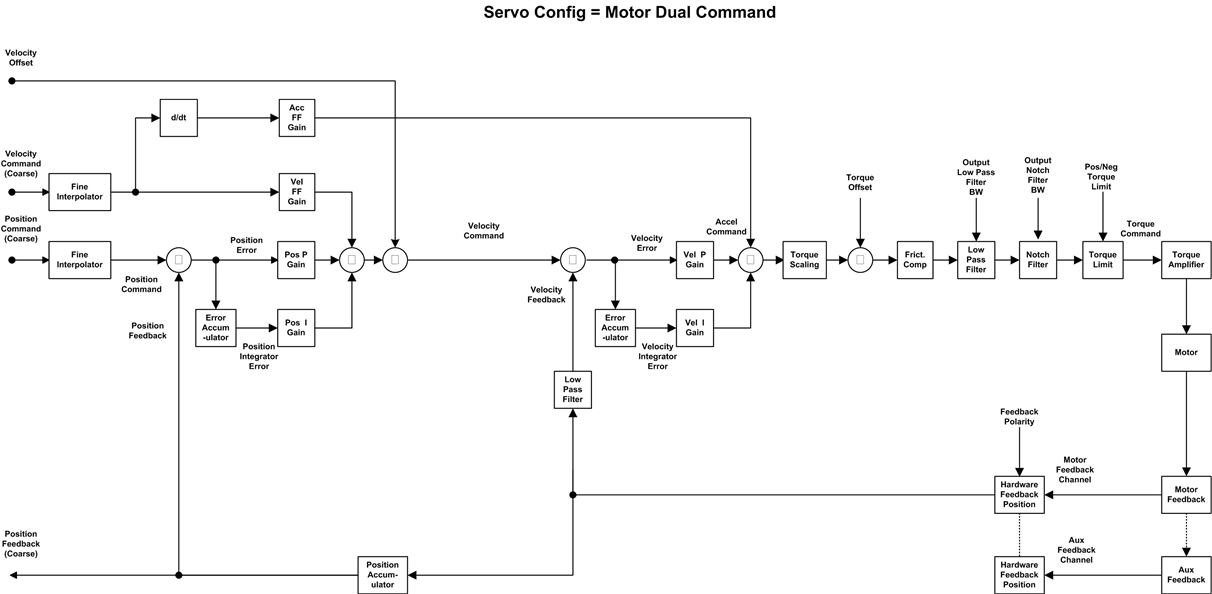
La configuración de Servo de comando doble del motor proporciona un control de servo de posición completo utilizando únicamente el dispositivo de retroalimentación montado en el motor para obtener retroalimentación de posición y de velocidad. Sin embargo, a diferencia de la configuración de Servo de posición del motor, se aplican al lazo tanto la posición como la velocidad de comando para obtener un comportamiento de feedforward más uniforme. Esta configuración de servo es una buena opción en aplicaciones en las que la uniformidad y la estabilidad son importantes. La precisión de posicionamiento es limitada debido a que el controller no puede compensar por la falta de linealidad en el sistema mecánico externo al motor.
Obsérvese que el dispositivo de retroalimentación montado en el motor también proporciona la información de posición del motor necesaria para la conmutación. Los datos de entrada sincrónicos al servolazo incluyen Comando de posición, Comando de velocidad y Desplazamiento de velocidad. Estos valores se actualizan a la velocidad de actualización aproximada del group de movimiento asociado.
Los valores de Comando de posición y velocidad se obtienen directamente de la salida del planificador de movimiento, mientras que el valor de Desplazamiento de velocidad se obtiene del valor actual de los atributos correspondientes. El atributo de desplazamiento de velocidad se puede modificar mediante programación a través de instrucciones SSV o acceso directo a Etiqueta que, cuando se utiliza en combinación con futuros programas del Bloque de funciones, proporciona capacidades de lazo de control externo personalizado.
Servo de comando doble auxiliar
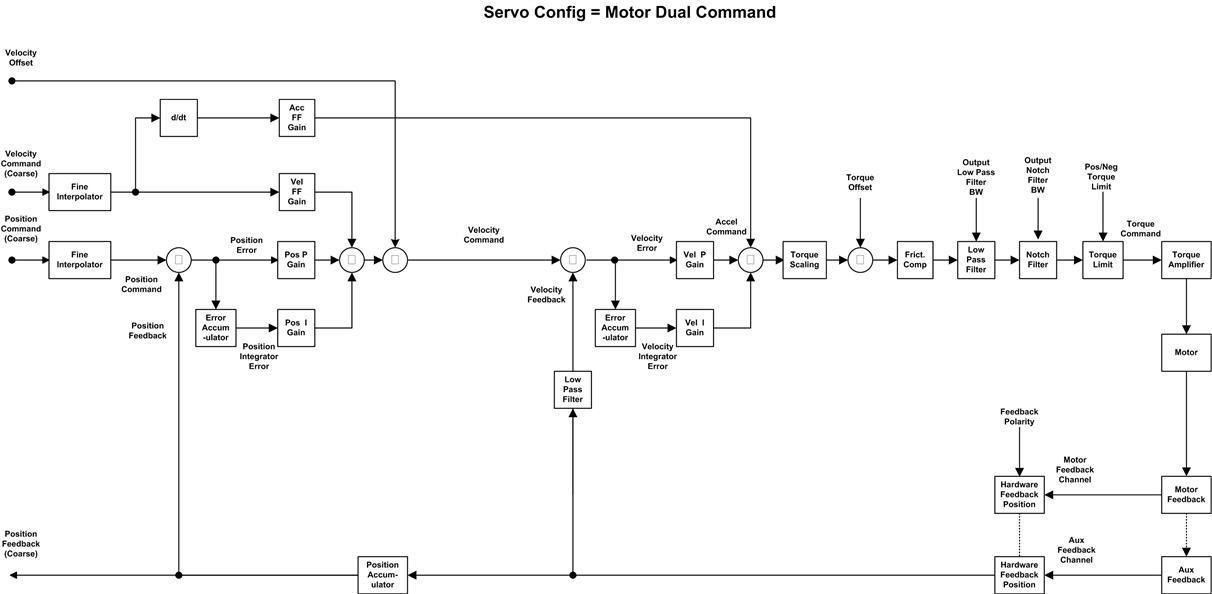
La configuración de Servo de comando doble auxiliar proporciona un control de servo de posición completo utilizando únicamente el dispositivo de retroalimentación montado en el auxiliar para aportar retroalimentación de posición y de velocidad. Sin embargo, a diferencia de la configuración de Servo de posición auxiliar, se aplican al lazo tanto la posición como la velocidad de comando para proporcionar un comportamiento de prealimentación más uniforme. Esta configuración de servo es una buena elección para las aplicaciones en las que la precisión de posicionamiento y una buena prealimentación son importantes. Sin embargo, la uniformidad y la estabilidad pueden estar limitadas por la falta de linealidad de los sistemas mecánicos externos al motor.
Obsérvese que el dispositivo de retroalimentación montado en el motor sigue siendo necesario para proporcionar la información de posición del motor necesaria para la conmutación. Los datos de entrada sincrónicos al servolazo incluyen Comando de posición, Comando de velocidad y Desplazamiento de velocidad. Estos valores se actualizan a la velocidad de actualización aproximada del group de movimiento asociado.
Los valores de Comando de posición y velocidad se obtienen directamente de la salida del planificador de movimiento, mientras que el valor de Desplazamiento de velocidad se obtiene del valor actual de los atributos correspondientes. El atributo de desplazamiento de velocidad se puede modificar mediante programación a través de instrucciones SSV o acceso directo a Etiqueta que, cuando se utiliza en combinación con futuros programas del Bloque de funciones, proporciona capacidades de lazo de control externo personalizado.
Servo de retroalimentación de doble comando
La configuración de Servo de retroalimentación de doble comando en el motor proporciona un control de servo de posición completo utilizando el dispositivo de retroalimentación auxiliar para la retroalimentación de posición y el dispositivo de retroalimentación montado en el motor para proporcionar retroalimentación de velocidad. Sin embargo, a diferencia de la configuración de Servo de retroalimentación doble, también se aplican al bucle tanto la posición como la velocidad de comando para proporcionar un comportamiento de prealimentación más uniforme. Esta configuración de servo es una buena opción en aplicaciones en las que la uniformidad y la estabilidad son tan importantes como la precisión de posicionamiento.
Obsérvese que el dispositivo de retroalimentación montado en el motor sigue siendo necesario para proporcionar la información de posición del motor necesaria para la conmutación. Los datos de entrada sincrónicos al servolazo incluyen Comando de posición, Comando de velocidad y Desplazamiento de velocidad. Estos valores se actualizan a la velocidad de actualización aproximada del group de movimiento asociado.
Los valores de Comando de posición y velocidad se obtienen directamente de la salida del planificador de movimiento, mientras que el valor de Desplazamiento de velocidad se obtiene del valor actual de los atributos correspondientes. El atributo de desplazamiento de velocidad se puede modificar mediante programación a través de instrucciones SSV o acceso directo a Etiqueta que, cuando se utiliza en combinación con futuros programas del Bloque de funciones, proporciona capacidades de lazo de control externo personalizado.

Servo de velocidad
La configuración de Servo de velocidad proporciona un control de servo de velocidad utilizando el dispositivo de retroalimentación montado en el motor. Los datos de entrada sincrónicos al servolazo incluyen Comando de velocidad, Desplazamiento de velocidad y Desplazamiento de par. Estos valores se actualizan a la velocidad de actualización aproximada del group de movimiento asociado. El valor de Comando de velocidad se obtiene directamente de la salida del planificador de movimiento, mientras que los valores de Desplazamiento de velocidad y de Desplazamiento de par se obtienen del valor actual de los atributos correspondientes. Estos atributos de desplazamiento se pueden modificar mediante programación a través de instrucciones SSV o acceso directo a Etiqueta que, cuando se utilizan en combinación con futuros programas del Bloque de funciones, proporcionan capacidades de lazo de control externo personalizado.
Servo de par
La configuración de Servo de par proporciona un control de servo de par utilizando únicamente el dispositivo de retroalimentación montado en el motor para la conmutación. Los datos de entrada sincrónicos al servolazo incluyen únicamente el Desplazamiento de par. Estos valores se actualizan a la velocidad de actualización aproximada del grupo de movimiento asociado.
El valor de Desplazamiento de par se obtiene del valor actual del atributo correspondiente. Este atributo de desplazamiento se puede modificar mediante programación a través de instrucciones SSV o acceso directo a Etiqueta que, cuando se utiliza en combinación con futuros programas del Bloque de funciones, proporciona capacidades de lazo de control externo personalizado.
Ganancias de variador
Los servovariadores
Rockwell Automation
utilizan un bucle de control de servo digital anidado, como se muestra en los diagramas de bloque anteriores, que consiste normalmente en un lazo de posición con ganancias proporcionales, integrales y de prealimentación alrededor de un bucle de velocidad interno sintetizado digitalmente y, una vez más, con ganancias proporcionales e integrales para cada eje.Estas ganancias proporcionan control por medio de software sobre la dinámica del servo y permiten al sistema servo estar completamente estabilizado. A diferencia de los controladores de servo analógicos, estas ganancias establecidas digitalmente no fluctúan. Además, una vez que se establecen estas ganancias para un sistema en particular, otro módulo SERCOS programado con estos valores de ganancias funcionará de forma idéntica al original.
Entregue su opinión