
PID (Proportional-Integral-Differential)
PID ist eine Ausgangsanweisung, die die physischen Eigenschaften, wie etwa Temperatur, Druck, Füllstand und Durchflussrate, mithilfe von Prozessschleifen steuert.
Details zum Betrieb:
- Wenn aktiviert, steuert PID den Prozess mithilfe der Eingangsparameter einschließlich SW und Verstärkung des PID-Controllers.
- Beim Moduswechsel von Betrieb zu Programm wird die PID-Anweisung deaktiviert, Parameterwerte werden beibehalten.
- Beim Moduswechsel von Programm zu Ausführung bleibt die PID-Anweisung deaktiviert, bis ein Benutzer „Enable“ auf TRUE setzt.
Unterstützte Sprachen: Funktionsblockdiagramm, Kontaktplan und Strukturierter Text.
Diese Anweisung gilt für
Micro820
L20E-, Micro850
L50E- und Micro870
L70E-Controller.PID
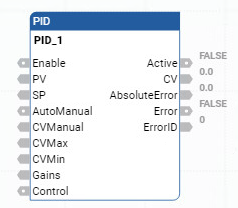
Parameter | Parametertyp | Datentyp | Beschreibung |
|---|---|---|---|
Enable | Eingang | BOOL | Aktivierungsanweisung.
|
PV | Eingang | REAL | Prozesswert. Dieser Wert wird in der Regel aus einem analogen Eingang gelesen. Die SI-Einheit muss dem Sollwert entsprechen. |
SP | Eingang | REAL | Der Sollwert für den Prozess. |
AutoManual | Eingang | BOOL | Automatische oder manuelle Modusauswahl.
|
CVManual | Eingang | REAL | Definierter Steuerwerteingang für den manuellen Modus. Der gültige Bereich für CVManual ist: CVMin < CVManual < CVMax. |
CVMin | Eingang | REAL | Minimaler Steuerwert.
|
CVMax | Eingang | REAL | Maximaler Steuerwert.
|
Gains | Eingang | PID_GAINS | Anstieg von PID für Controller. Verwenden Sie den Datentyp PID_GAINS, um den Anstiegsparameter zu konfigurieren. |
Control | Eingang | BOOL | Regelrichtung des Prozesses:
|
Active | Ausgang | BOOL | Status des PID-Controllers.
|
CV | Ausgang | REAL | Die Ausgabe des Steuerwerts. Wenn ein Fehler aufgetreten ist, ist CV 0. |
AbsoluteError | Ausgang | REAL | Der Absolutfehler ist die Differenz zwischen dem Prozesswert (PV) und dem Sollwert (SP). |
Error | Ausgang | BOOL | Zeigt das Vorhandensein eine Fehlerbedingung an.
|
ErrorID | Ausgang | USINT | Ein eindeutiger numerischer Wert, der den Fehler angibt. Die Fehler sind in PID-Fehlercodes definiert. |
Parameter | Parametertyp | Datentyp | Beschreibung |
|---|---|---|---|
Kc | Eingang | REAL | Controller-Anstieg für PID. Proportional und Integral sind von diesem Anstieg abhängig. (>= 0,0001). Durch die Erhöhung von Kc wird die Reaktionszeit verkürzt, jedoch auch das Überschwingen und Oszillieren des PID erhöht. Wenn Kc ungültig ist, tritt ein Fehler auf. |
Ti | Eingang | REAL | Integrale Zeitkonstante in Sekunden (>= 0,0001). Durch Erhöhen des Ti wird das Überschwingen und Oszillieren des PID reduziert. Wenn Ti ungültig ist, tritt ein Fehler auf. |
Td | Eingang | REAL | Abgeleitete Zeitkonstante in Sekunden (>= 0,0). Wenn Td gleich 0 ist, ist kein differenzierendes Verhalten vorhanden, und das PID wird zu einer PI-Steuerung. Ein Erhöhen des Td reduziert das Überschwingen und beseitigt das Oszillieren der PID-Steuerung. Wenn Td ungültig ist, tritt ein Fehler auf. |
FC | Eingang | REAL | Filterkonstante (>= 0,0). Der empfohlene Bereich für FC ist 0 bis 20. Durch Erhöhen des FC glättet die Antwort der PID-Steuerung. Wenn FC ungültig ist, tritt ein Fehler auf. |
Fehlercode | Fehlerbeschreibung |
|---|---|
0 | PID funktioniert normal. |
1 | Kc ist nicht gültig. |
2 | Ti ist nicht gültig. |
3 | Td ist nicht gültig. |
4 | FC ist nicht gültig. |
5 | CVMin > CVMax oder CVMax < CVMin. |
6 | CVManual < CVMin. CVManual ist ungültig. |
7 | CVManual > CVMax. CVManual ist ungültig. |
PID-Beispiele
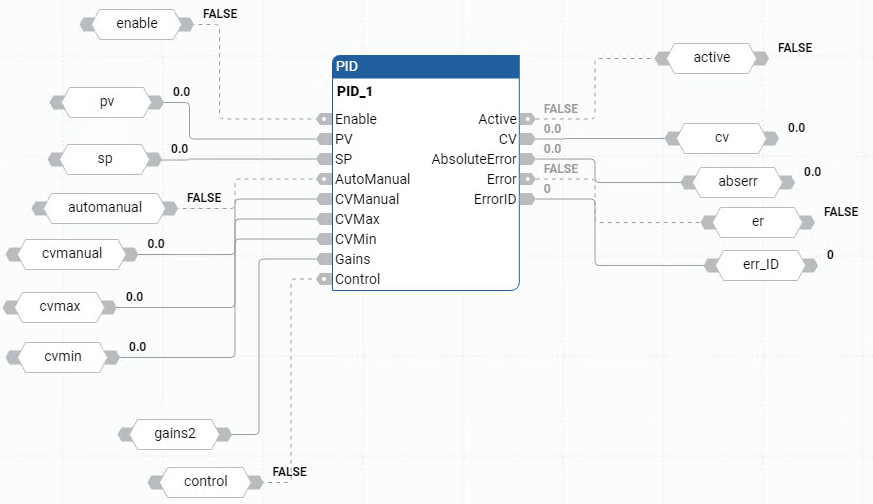
Beispiel für ein PID-Funktionsblockdiagramm
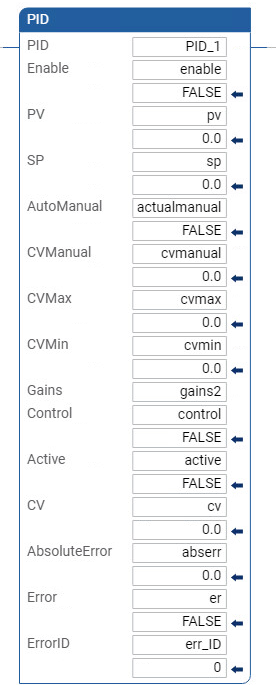
Beispiel für einen PID-Kontaktplan
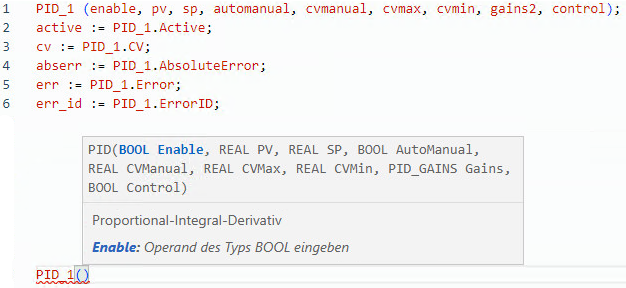
Beispiel für strukturierten PID-Text
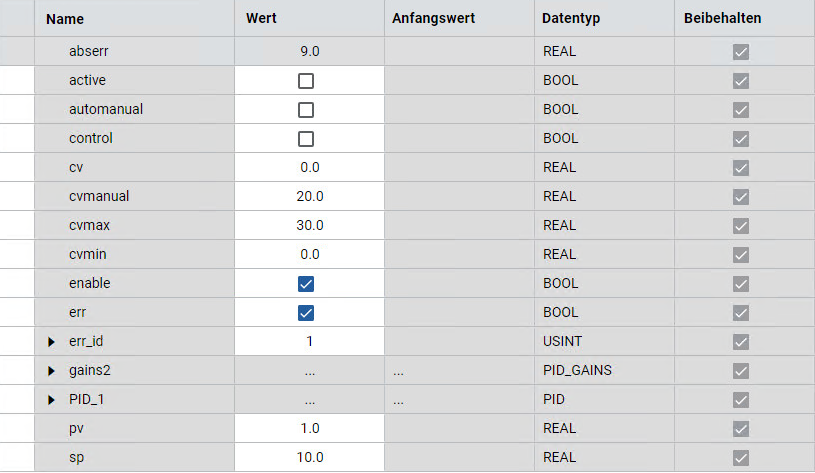
Ergebnisse
Rückmeldung geben