
INTEGRAL
Die INTEGRAL-Anweisung integriert einen Real-Wert während der definierten Zykluszeit.
- Wenn der Funktionsblock „INTEGRAL“ zuerst initialisiert wird, werden seine anfänglichen Werte nicht berücksichtigt. Verwenden Sie den Parameter „R1“, um die Anfangswerte für eine Berechnung festzulegen.
- Um einen Verlust des integrierten Werts zu verhindern, wird der Integrationswert nicht automatisch gelöscht, wenn der Controller vonProgrammzuBetriebwechselt oder der Parameter „Run“ sich von FALSE auf TRUE verändert. Verwenden Sie den Parameter „R1“, um den integralen Wert beim ersten Wechseln des Controllers aus demProgrammin denBetrieb-Modus sowie beim Beginnen einer neuen Integration zu löschen.
- Wir empfehlen nicht, die optionalen EN- oder ENO-Parameter mit diesem Funktionsblock zu verwenden, da die Berechnung der Zykluszeit unterbrochen wird, wenn EN den Wert FALSE hat. Hierdurch käme es zu einer fehlerhaften Integration. Wenn die EN- oder ENO-Parameter verwendet werden, schalten Sie den R1-Parameter mit EN = TRUE um, um das aktuelle Ergebnis zu löschen und eine korrekte Integration sicherzustellen.
- Die Integration erfolgt mit einer Zeitbasis von Millisekunden (das heißt, das Integrieren einer Eingabe von 1 mit einem Anfangswert von 0 mit der Dauer von 1 Sekunde führt zu einem Wert von 1000). Um die Ausgabe der Anweisung in die Einheit Sekunden umzuwandeln, muss die Ausgabe durch 1000 dividiert werden.
- Wenn der Parameterwert „CYCLE“ geringer ist als die Zykluszeit für die Ausführung des Geräts, wird diese Zyklus-Zeitgebung für die Abtastperiode erzwungen.
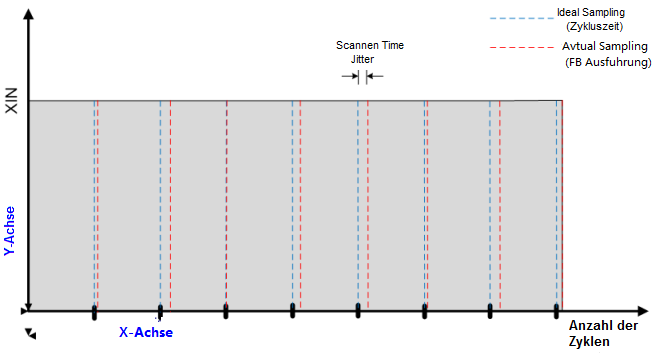
- „XIN“-Abtastung und Funktionsblock werden bei jeder Zykluszeit + Scan-Zeitschwankung ausgeführt.
- Für ein bestimmtes Benutzerprogramm variiert die Scan-Zeitschwankung von Controller zu Controller.
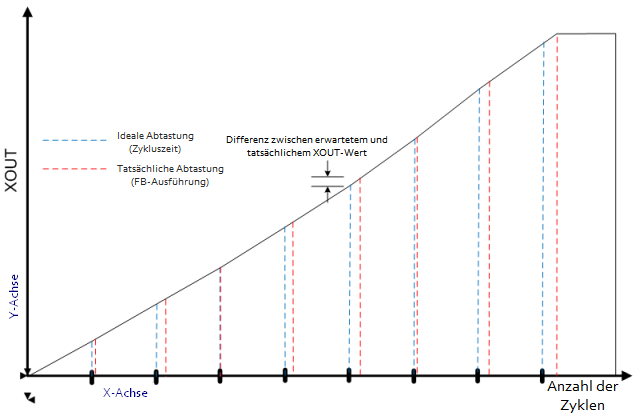
- Die Zykluszeit bestimmt die Empfindlichkeit des Funktionsblocks „Integral“. Änderungen während XIN zwischen zwei Abtastungen (oder innerhalb der Zykluszeit) werden beim Berechnen des Integral-Werts XOUT nicht berücksichtigt.
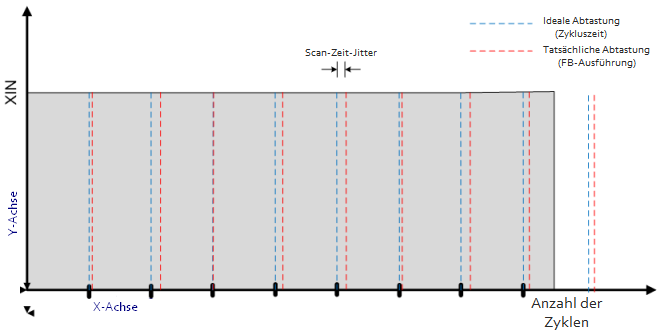
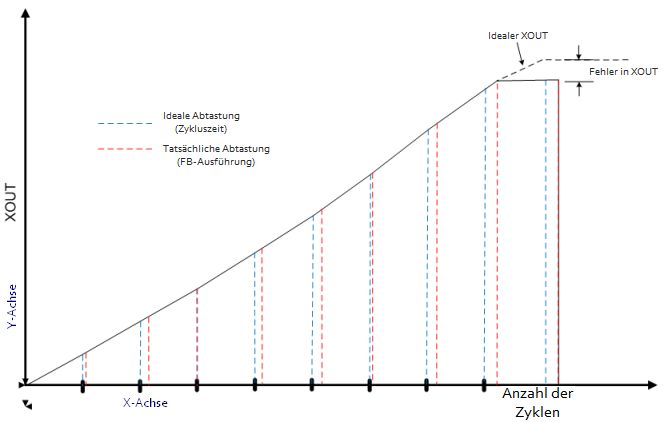
- Die Zykluszeit und die Scan-Zeitschwankung tragen beide zur Ungenauigkeit der Integral-Ausgabe bei, wie im Beispiel von „XIN“ synchron mit Funktionsblockausführung und im Beispiel von „XIN“ nicht synchron mit Funktionsblockausführung gezeigt.
Unterstützte Sprachen: Funktionsblockdiagramm, Kontaktplan und Strukturierter Text.
Diese Anweisung gilt für die Controller
Micro810
LC10, Micro820
L20E, Micro850
L50E und Micro870
L70E.INTEGRAL
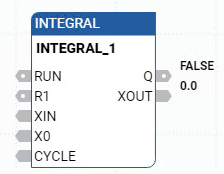
Parameter | Parametertyp | Datentyp | Beschreibung |
|---|---|---|---|
RUN | Eingang | BOOL | Modus:
|
R1 | Eingang | BOOL | Zurücksetzen wird außer Kraft gesetzt. |
XIN | Eingang | REAL | Eingang: Beliebiger realer Wert. |
X0 | Eingang | REAL | Anfangswert. |
CYCLE | Eingang | TIME | Abtastperiode. Mögliche Werte reichen von 0ms bis 49d17h2m47s294ms. |
Q | Ausgang | BOOL | Nicht R1. |
XOUT | Ausgang | REAL | Integrierte Ausgabe. |
INTEGRAL-Beispiele
Beispiel für ein INTEGRAL-Funktionsblockdiagramm
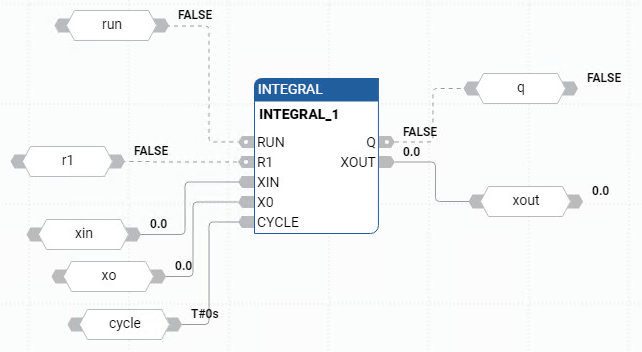
Beispiel für einen INTEGRAL-Kontaktplan
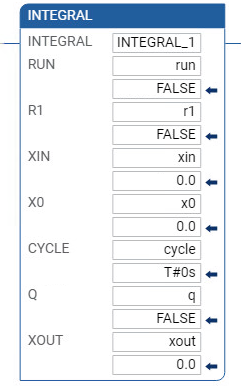
Beispiel für strukturierten INTEGRAL-Text
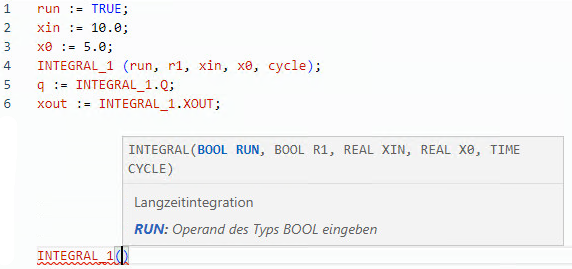
(* ST Equivalence: INTEGRAL1 is an instance of a INTEGRAL block *)

INTEGRAL1(manual_mode, NOT(manual_mode), sensor_value, init_value, t#100ms);

controlled_value := INTEGRAL1.XOUT;
Ergebnisse
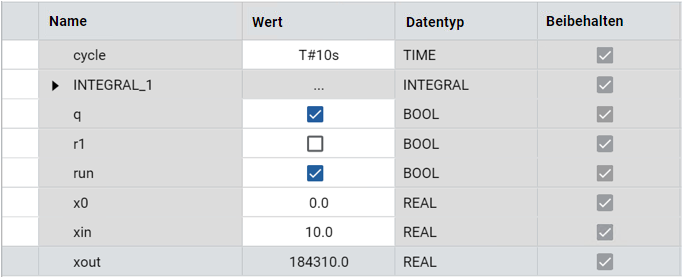
Beispiel: „XIN“ ist synchron mit Funktionsblockausführung
Die nachfolgenden Bilder zeigen die Auswirkung der Scan-Zeitschwankung auf den XOUT-Wert:
Auswirkung der Scan-Zeitschwankung auf den XOUT-Wert
XIN nicht synchron mit Funktionsblockausführung
Die nachfolgenden Bilder zeigen ein Beispiel, in dem ein Fehler in den XOUT-Wert eines „Integral“-Funktionsblocks eingeführt wird:
Beispiel, in dem ein Fehler in den XOUT-Wert eines „Integral“-Funktionsblocks eingeführt wird
Rückmeldung geben